| Modelo | QJR10-1 | |
| Número do Eixo | 6 | |
| carga paga | 10kg | |
| Repetir Posicionamento | ± 0.05mm | |
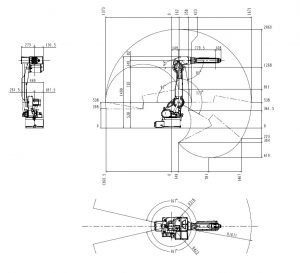
| Envergadura máxima | 1671mm | |
| Amplitude de movimento | J1 | ± 172º |
| J2 | ﹢166º,﹣107º | |
| J3 | ﹢83º,﹣92º | |
| J4 | ± 170º | |
| J5 | ± 125º | |
| J6 | ± 360º | |
| velocidade máxima | J1 | 172º / s |
| J2 | 172º / s | |
| J3 | 183º / s | |
| J4 | 430º / s | |
| J5 | 430º / s | |
| J6 | 584º / s | |
| Torque admissível | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| Momento de inércia | J4 | 0.63kg.m² |
| J5 | 0.63kg.m² | |
| J6 | 0.1kg.m² | |
| Peso corporal do robô | 250kg | |
| Capacidade de Alimentação | 3.3kVA | |
| gabinete Tamanho | 580 600 * * 960mm | |
| gabinete Peso | 130kg | |
| fonte | Trifásico de quatro fios | |
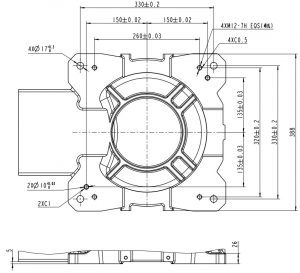
| Instalando Formulário | Chão, Teto | |
| Aplicação | Soldagem, pintura, carga e descarga, manuseio, classificação, montagem etc. | |