
Fonte: Pinterest
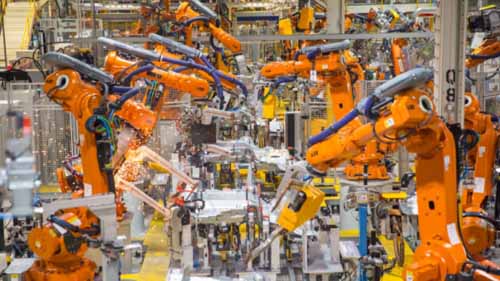
O desempenho das tarefas industriais passou por transições de melhoria ao longo do tempo. O trabalho puramente manual foi aprimorado por ferramentas rudimentares que foram posteriormente transformadas em máquinas. Ainda assim, mais inovação continua a produzir novas alternativas, como os robôs.
Unimate foi o primeiro robô para ser usado com sucesso na fabricação. Foi inventado por George Devol no final dos anos 50 e foi instalado pela primeira vez na fábrica da General Motors. Era usado para fundição sob pressão e podia se mover em um raio de 12 metros. Ao constatar os benefícios de utilizá-lo, logo mais empresas procuraram adquiri-lo.
Desde então, os especialistas continuaram a criar diferentes robôs e a explorar novas formas de aplicá-los na produção. Hoje em dia, existem muitos fornecedores sofisticados, como a EVS, que têm a capacidade de oferecer soluções inovadoras e avançadas braços robóticos industriais para venda.
Abaixo está uma olhada nos diferentes tipos de robôs e seus recursos.
Conteúdo
Robôs SCARA
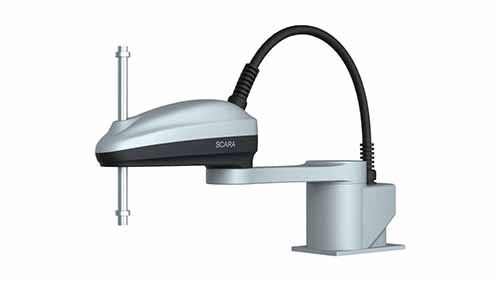
Os robôs SCARA, baseados nos eixos de movimento dos robôs, são mais modernos em comparação com escolha e coloque robôs industriais. Ambos podem servir a mesma função, mas os robôs SCARA facilmente superam o outro de forma retumbante.
Um robô SCARA consiste em uma base que está conectada ao braço do robô em um layout de eixo paralelo. As juntas rotativas proporcionam conformidade no plano XY. Em outras palavras, o braço de um robô SCARA pode mover-se da esquerda para a direita, bem como para frente e para trás. No entanto, é rígido no eixo Z, de modo que só pode girar no eixo teta.
O design oferece 4 graus de liberdade. Além disso, o braço pode ser dobrado para trás ou estendido. É um recurso útil dependendo do comprimento necessário para a tarefa para a qual está sendo utilizado.
Em relação ao software, Robôs SCARA são projetados para automatizar tarefas, mas sob as instruções do controlador. A interface do controlador é fácil de usar e eles tendem a responder aos comandos.
Dado que eles vêm como uma solução pronta, há pouca ou nenhuma programação adicional necessária.
Prós
- Os robôs SCARA são muito rápidos devido à flexibilidade proporcionada pelas juntas rotativas que mantêm o braço no lugar
- Embora não ocupem muito espaço para executar suas tarefas, o braço cobre uma grande área enquanto funciona. Eles podem selecionar e posicionar, em um raio considerável
- Eles são altamente precisos
- Pode lidar com uma carga útil alta
Contras
- Eles só podem funcionar quando colocados ou fixados em uma superfície plana, oferecendo assim flexibilidade de posicionamento limitada
- Requer um controlador dedicado
APLICAÇÕES INDUSTRIAIS
As habilidades de pegar e soltar de um robô SCARA o tornam adequado para:
- Paletização
- Máquinas de carregamento
- Funções de montagem
- Gravação a laser com auxílio de um efetor final apropriado
- De solda
robôs delta
Fonte: Pinterest
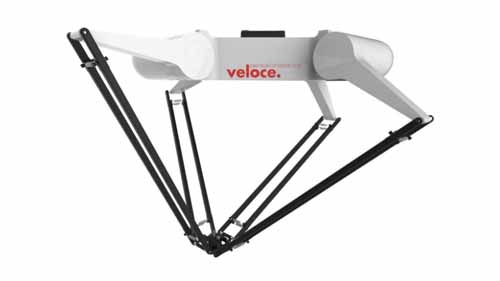
Os robôs Delta foram inventados por Reymond Clavel e uma equipe de acadêmicos de uma faculdade na França. Eles também são conhecidos como robôs paralelos.
O projeto de um robô Delta consiste em uma base montada no alto que possui 3 motores que acionam os braços ligados à base. Os braços paralelos possuem juntas prismáticas e rotativas que não são comuns entre outros robôs. Como resultado, ele pode se mover nos eixos X, Y, embora a maioria dos usuários personalize seus robôs para adicionar eixos extras. Um eixo de rotação ou inclinação pode ser alcançado por modificação de modo a cumprir determinadas tarefas.
Dado que os robôs Delta são frequentemente usados para automação de pick and place em sistemas de transporte, a programação determina sua eficácia. Eles também são equipados com câmeras que, em conjunto com software especial, compõem seu sistema de visão. O propósito do sistema de visão é diferenciar produtos bons e ruins durante a coleta e classificação.
Os efetores finais adequados são geralmente fixados aos braços, mas eles exigem esquemas de design especiais. Qualquer peso adicional nos braços reduz o desempenho do braço robótico de alta velocidade para o qual eles são favorecidos. Ventosas são particularmente populares entre eles.
Prós
- Eles são os mais rápidos e até superam o SCARA no teste da trave
- Pode trabalhar em um grande espaço de trabalho
- O software avançado os torna muito precisos e eficientes
Contras
- Só pode gerenciar cargas muito leves
- Movimentos repetitivos em alta velocidade resultam em desgaste das peças
- Eles são caros
APLICAÇÕES INDUSTRIAIS
- Simuladores de vôo – envolve uma versão aprimorada que usa 6 atuadores lineares adicionais e uma base móvel
- Indústria farmacêutica
- Embalagem de alimentos
- Tarefas de montagem de baixa força
Robôs Polares
Fonte: Pinterest
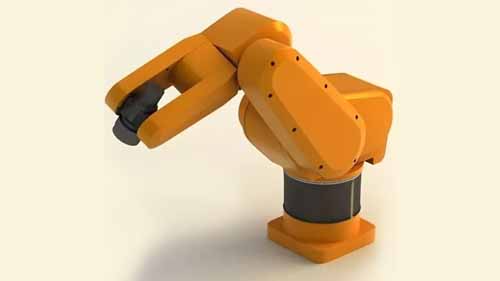
A estrutura de um robô polar compreende uma base na qual é fixado um braço. O braço é fixado por meio de uma junta de torção. Eles também são conhecidos como robôs esféricos devido ao formato do espaço de trabalho a eles associado. Eles têm muito em comum com o Unimate, que também era esférico.
O braço de um robô polar pode ser alongado, embora esteja limitado apenas ao raio ao redor da máquina. Possui três eixos que formam o que é conhecido como sistema de coordenadas polares. Isso significa que os pontos ao alcance do braço do robô são determinados pela distância que ele pode se estender da base do robô em um ângulo definido.
Prós
- O braço pode alcançar abaixo ou acima de obstáculos
- Eles têm uma cobertura de 360 graus
- Eles trabalham em um grande espaço de trabalho
Contras
- Eles exigem muita supervisão e controle
- Precisão pobre
- Considerando seu movimento, não seriam ideais para tarefas repetitivas
APLICAÇÕES INDUSTRIAIS
- Fundição
- Soldagem
- moldagem por injeção
- Manuseio de produtos de vidro
Robôs Cilíndricos
Fonte: Pinterest
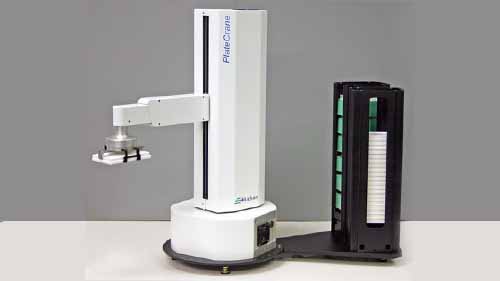
Existem duas partes principais em um robô cilíndrico, um atuador rotativo e um atuador linear preso à base cilíndrica. Eles são responsáveis pelos movimentos verticais e horizontais que o braço do robô pode realizar. Um eixo giratório facilita o trabalho do robô em uma área de trabalho cilíndrica.
Além disso, o braço é capaz de se alongar e dobrar de volta à posição. Seu design aerodinâmico permite trabalhar em espaços limitados onde braços mais volumosos podem não caber. Por outro lado, a rotação só é viável ao longo do eixo vertical.
Os robôs cilíndricos já vêm montados, portanto não há problemas de instalação esperados, a menos que a personalização seja considerada necessária.
Prós
- Pode gerenciar cargas pesadas
- Faça com que 360 graus se alcancem em torno de si
- Eles não ocupam muito espaço em comparação com o raio do seu espaço de trabalho
Contras
- Movimento rotativo limitado
- Baixa precisão
- Eles não são tão versáteis quanto outras opções disponíveis.
APLICAÇÕES INDUSTRIAIS
- Trabalhos de fundição e forjamento
- Aplicação de revestimento
- Fundição
- Máquinas de carga e descarga
- As aplicações laboratoriais e biomédicas os favorecem pelo tamanho e posicionamento do braço.
robôs cartesianos
Fonte: Pinterest
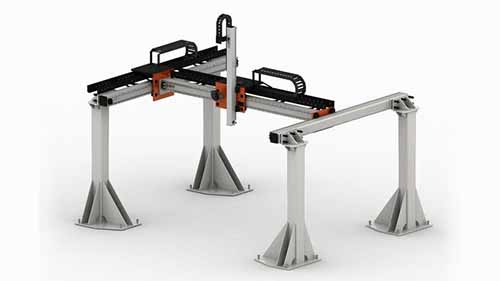
Os 3 eixos de um robô cartesiano são todos perpendiculares entre si. Os movimentos são facilitados por:
- 3 juntas prismáticas que funcionam em movimento deslizante ao longo dos eixos XYZ.
- Atuadores lineares
- Motores para fornecer energia
- Um acessório de pulso onde a rotação é necessária
Eles geralmente vêm em peças e exigem montagem por especialistas em máquinas da fábrica. Embora sua montagem possa ser complexa, ela oferece a oportunidade de fazer personalizações. Na verdade, é um dos motivos que o tornam popular. A precisão, a velocidade e o comprimento dos cursos podem ser ajustados dependendo do setor ou da aplicação.
Os robôs cartesianos também são chamados de robôs Gantry ou retilíneos. Eles assumem a forma de um cubículo em termos de sua área de trabalho. No entanto, uma característica notável é que podem ser montados de diferentes formas quando necessário. Eles se adaptam à montagem suspensa, bem como às posições verticais e horizontais.
Prós
- Eles podem assumir uma grande carga útil
- Operacionalmente, eles são bastante versáteis
- Acessível
- Pode ser programado usando o modo online
- Eles têm bons níveis de precisão
Contras
- Apenas um movimento de eixo pode acontecer por vez
- Eles ocupam muito espaço
- O processo de instalação é geralmente complexo
APLICAÇÕES INDUSTRIAIS
- Manuseio para processos de moldagem de plástico
- Tarefas de vedação
- impressão 3D
- Carga e descarga
Robôs Articulados/ 6 Eixos
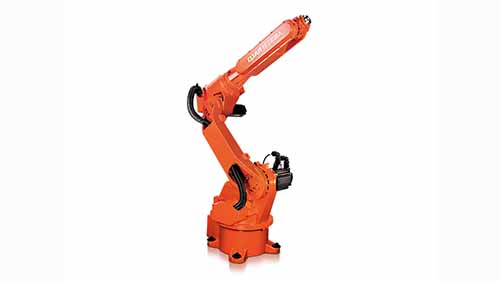
As juntas giratórias dos robôs articulados permitem-lhes uma amplitude de movimento semelhante à do braço humano. Eles são flexíveis através dos eixos X, Y, Z, mas também podem rolar, inclinar e guinar.
O projeto básico é composto por uma base e um braço que se unem por meio de uma junta rotativa. O número de juntas rotativas pode ser aumentado para até 10 e pode ser paralela ou ortogonal.
Dadas as capacidades de movimento de 6 eixos, esses robôs podem executar tarefas que a maioria não consegue. O braço é altamente responsivo e alonga-se até seu comprimento total bem rápido. Em termos de controle, eles exigem um software bem configurado para que funcionem em níveis ótimos. Devido à sua grande amplitude de movimento, o processo de programação pode ser complexo. No entanto, alguns fabricantes oferecem pacotes de controle predefinidos personalizados.
Prós
- Eles podem alcançar e manobrar em áreas que outros robôs não conseguem
- Eles cobrem um grande raio de trabalho
- Braço robótico de alta velocidade
- Tenha um bom desempenho em tarefas exclusivas do controlador, como pintura
- Cargas pesadas podem ser toleradas
Contras
- O operações cinemáticas pode ser complicado
- Eles exigem um controlador dedicado
- Caro
APLICAÇÕES INDUSTRIAIS
- Montagem automotiva
- Embalagem de alimentos
- Tarefas de fundição e forjamento
- Corte de aço
- Manuseio de vidro
- Fundição de metais
Cobots
Fonte: Pinterest
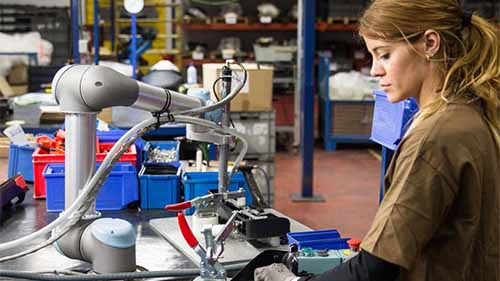
Os cobots também são conhecidos como robôs colaborativos, pois são projetados para trabalhar em conjunto com seres humanos. Os robôs tradicionais apresentavam desafios como colisões com trabalhadores em espaços fabris. Para prevenir tais acidentes, os cobots foram criados como uma alternativa mais segura.
Existem três tipos principais de cobots:
Cobots guiadores manuais
Eles são programados por técnicos por meio de um dispositivo manual para treinar os braços do robô nos movimentos desejados.
Cobots de velocidade e automação
São basicamente robôs industriais tradicionais com sistemas de visão. Eles têm um aviso e uma zona de parada. Quando um trabalhador entra na zona de alerta, ele automaticamente desacelera sua operação. Se se aproximarem da zona de paragem, o cobot deixa de funcionar completamente. Eles retomam a operação quando ambas as zonas estão livres de obstruções.
Cobots limitadores de poder e força familiar
Eles são capazes de trabalhar em conjunto com seres humanos, mas não estão equipados com nenhum sistema de visão, scanners ou barreiras de segurança. Em vez disso, eles são projetados sem motores expostos ou cantos vivos. Além disso, possuem motores de colisão que os param quando há obstruções ao seu redor.
Cobots de parada monitorados de segurança
Em comparação com outros robôs, eles são os menos “amigos dos seres humanos”. No entanto, eles possuem sensores de segurança que param e reativam a operação quando detectam uma obstrução humana.
Fatores que diferenciam os robôs
Os robôs industriais tendem a ter características comuns, como braços robóticos. No entanto, eles são fundamentalmente diferentes em termos de aspectos de design, como:
eixo
Fonte: Pinterest
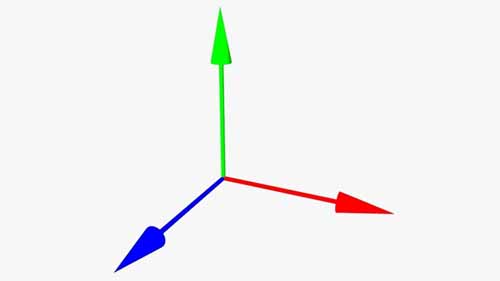
Como em um gráfico matemático, os eixos de um robô referem-se às direções nas quais um braço do robô pode se mover. Existem eixos X, Y e Z. Eles representam para frente/para trás, esquerda/direita e para cima/para baixo, respectivamente.
Grau de liberdade
Fonte: Pinterest
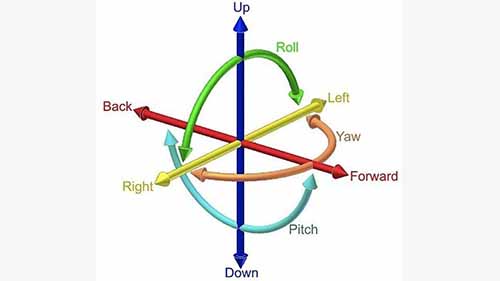
O grau de liberdade de um robô é uma descrição da amplitude de movimentos que ele possui em um espaço 3D. Além dos três eixos, a liberdade inclui aspectos como rotação, guinada e inclinação.
O número de eixos que um robô possui determina seu grau de liberdade.
Área de trabalho
Fonte: robots.com
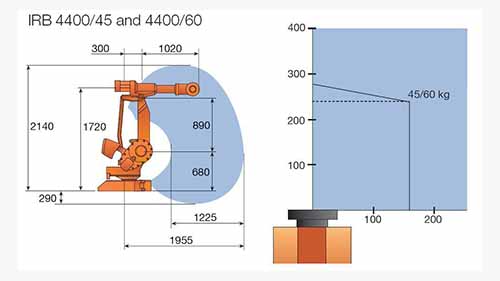
Considere, por exemplo, que um robô está sendo usado para colher laranjas de um carrinho para outro. A distância que ele percorre entre os dois carrinhos é chamada de espaço de trabalho. Alguns robôs, com base na sua estrutura, podem cobrir distâncias maiores mais do que outros. Além disso, fatores como liberdade e comprimento do braço proporcionam ao robô maior alcance de trabalho.
Finalizador
Fonte:roboticsandautomationnews.com
Em termos de design, o braço do robô é realmente uma imitação do braço humano. Eles podem variar em destreza e capacidade, mas o conceito subjacente é o mesmo.
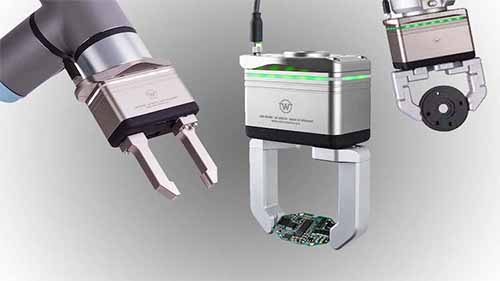
Dito isto, um efetor final é basicamente a 'mão' presa à extremidade de um braço robótico de fábrica. Existem muitos tipos de efetores finais, eles variam com base nas tarefas. Alguns exemplos incluem pinças, ferramentas de soldagem e ventosas.
articulações
Fonte: Pinterest
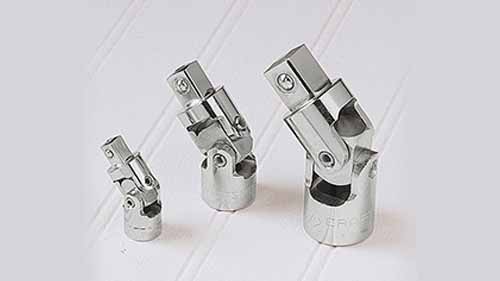
O uso de juntas garante que o braço do robô permaneça preso à estrutura e ao mesmo tempo facilita seus movimentos. O tipo de articulação que um robô possui desempenha um grande papel em sua flexibilidade e amplitude de movimento. Eles incluem:
Articulações paralelas – como o nome sugere, elas estão situadas uma ao lado da outra e geralmente são preferidas para movimentos lineares.
Articulações prismáticas - também conhecidas como controles deslizantes porque proporcionam movimento de deslizamento linear entre duas partes de um robô.
Articulações de revolução: são ideais quando se deseja flexibilidade, como rotação multidimensional.
Articulações rotativas - qualquer grau de rotação exigiria uma ou mais dessas articulações. Embora elas sejam mais limitadas em alcance em comparação à articulação revolucionária.
Motores
Fonte: Pinterest
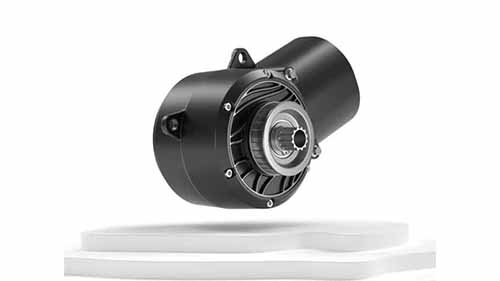
Para que os braços do robô se movam e executem comandos, eles necessitam de uma fonte de energia. Os motores convertem energia elétrica para alimentar o braços robóticos.
Programação
Fonte: visualcomponents.com
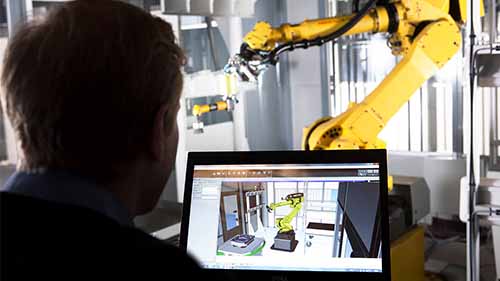
Envolve o uso de software para controlar como um robô opera. Parâmetros de desempenho como velocidade, repetibilidade e comprimento do curso dos movimentos do braço podem ser gerenciados por programação.
Cada robô tem seu próprio tipo e nível de programação, sendo alguns mais avançados que outros. Além disso, em alguns casos, os robôs são pré-programados, enquanto outros são personalizáveis. Existem também interfaces de controladores físicos que são usadas para dar instruções aos robôs.
Impactos dos robôs na fabricação
Fonte: Pinterest
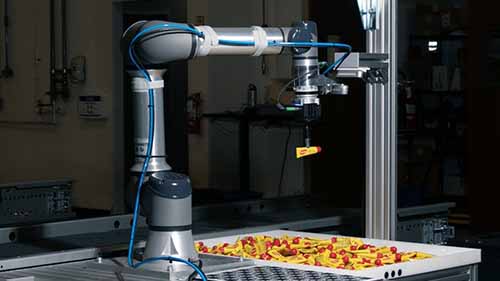
Sem dúvida, a indústria transformadora em todo o mundo não seria o que é na ausência de robôs. Eles tiveram um grande efeito em:
Escalas de Produção
Fonte: Pixabay
Os robôs permitiram que as fábricas aumentassem a produção e ainda conseguissem tempos de entrega mais curtos. Velocidades operacionais como as do robô Delta possibilitam o processamento de mais unidades de produtos.
Custo de produção
Fonte: Pixabay
Dado que os robôs assumem uma grande carga de trabalho, eles reduzem o número de funcionários que precisam ser contratados. Além disso, sua natureza mecânica automatizada torna sua operação mais simplificada do que os métodos manuais. Basta dizer que eles reduzem o desperdício.
Segurança de Pessoal
Fonte: Pixabay
Desde os primeiros dias da Unimate, os robôs têm sido usados para realizar tarefas difíceis e perigosas. Fundição sob pressão, soldagem e levantamento de cargas pesadas em espaços de risco são apenas alguns exemplos de processos de fabricação de alto risco. O uso de robôs como soldagem robótica de alumínio protege os trabalhadores dos perigos inerentes.
No entanto, por outro lado, os robôs também representam perigos para os trabalhadores ao seu redor. Por exemplo, quando sua velocidade é definida muito alta, os atuadores finais ou braços podem funcionar mal e deixar cair a carga ao acaso.
Recursos Humanos
Fonte: Pixabay
Uma das principais contestações contra os robôs e a automação, em geral, é o medo de que eles substituir o trabalho humano. Na verdade, algumas pessoas perderam empregos depois de terem sido despedidas devido a esta tecnologia. No entanto, mesmo com a inteligência artificial, é improvável que os robôs algum dia se tornem tão intuitivos ou criativos como a humanidade.
À medida que os robôs assumem tarefas repetitivas previsíveis, os trabalhadores talvez possam adaptar-se à perturbação assumindo outras tarefas complexas. A criatividade e o design, por exemplo, sempre exigirão as nuances das emoções e do pensamento humanos.
Conclusão
Certamente não há como voltar ao modo de produção manual, a automação veio para ficar. À medida que mais inovações alteram e melhoram os tipos de robôs existentes, os fabricantes terão de acompanhar. Afinal, máquinas melhores levam a linhas de produção mais eficientes e produtos de maior qualidade.
Se você deseja automatizar seu negócio, agora você tem todos os fatos sobre todos os tipos de robôs e suas funções. Certifique-se de trabalhar com empresas respeitáveis especialistas da indústria para explorar quais opções de produtos estão disponíveis no mercado. Por outro lado, seja qual for a sua escolha, você estará fazendo uma escolha bem informada.