
Retificação e rebarbação robótica para peças fundidas de alumínio
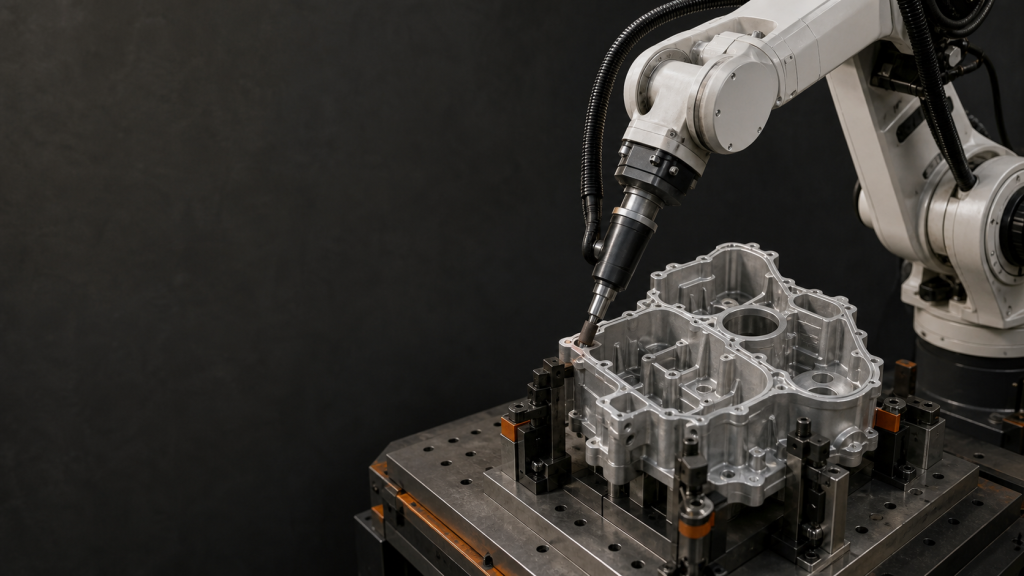
Planeje a retificação e rebarbação robótica de peças fundidas de alumínio com um mapa de rebarbas, referência de fixação, segmentação de arestas, acesso à ferramenta, testes, inspeção e recuperação.
Soldagem robótica de chapas onduladas: dispositivo de fixação e trajetória.
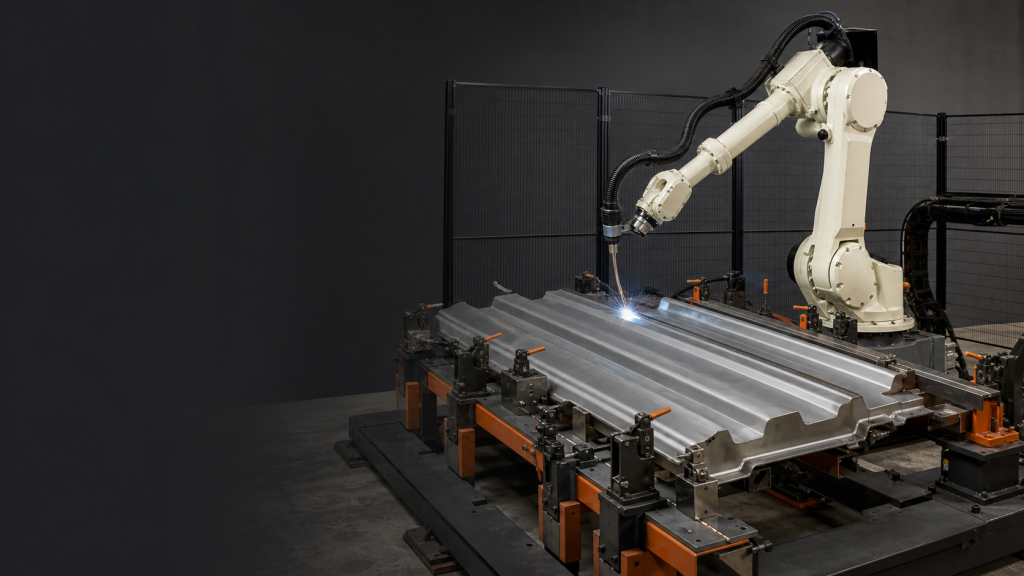
Planeje a soldagem robótica de chapas onduladas através da definição da peça, pontos de referência do dispositivo de fixação, acesso à tocha, controles de procedimento, testes de ciclo, inspeção e recuperação.
Guia de soldagem sincronizada com múltiplas tochas
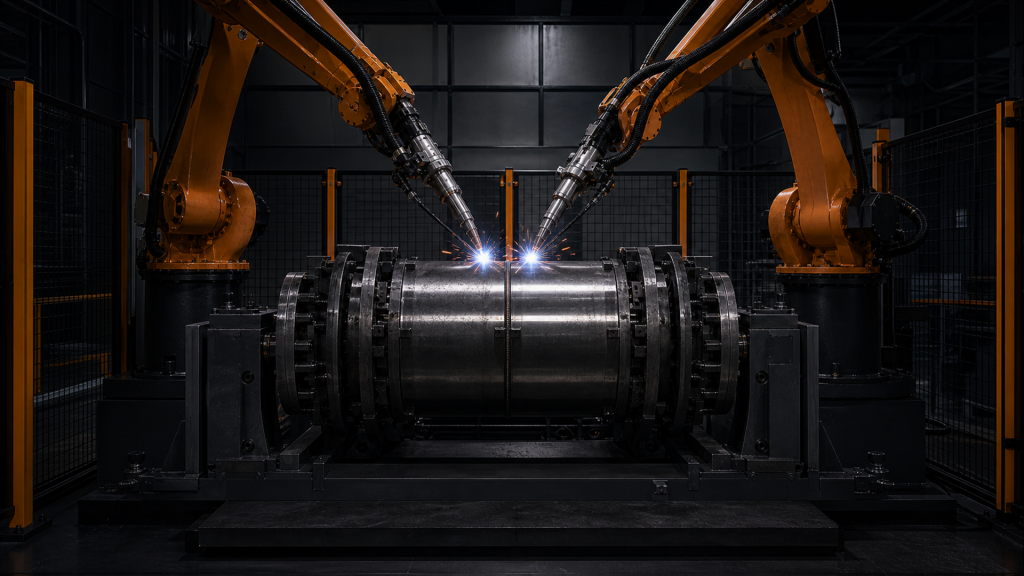
A soldagem sincronizada com múltiplas tochas exige geometria interligada, movimento, registros de processo, controle de calor, isolamento de falhas e aceitação da produção.
Como validar os limites de potência e força da ISO/TS 15066 (2026)
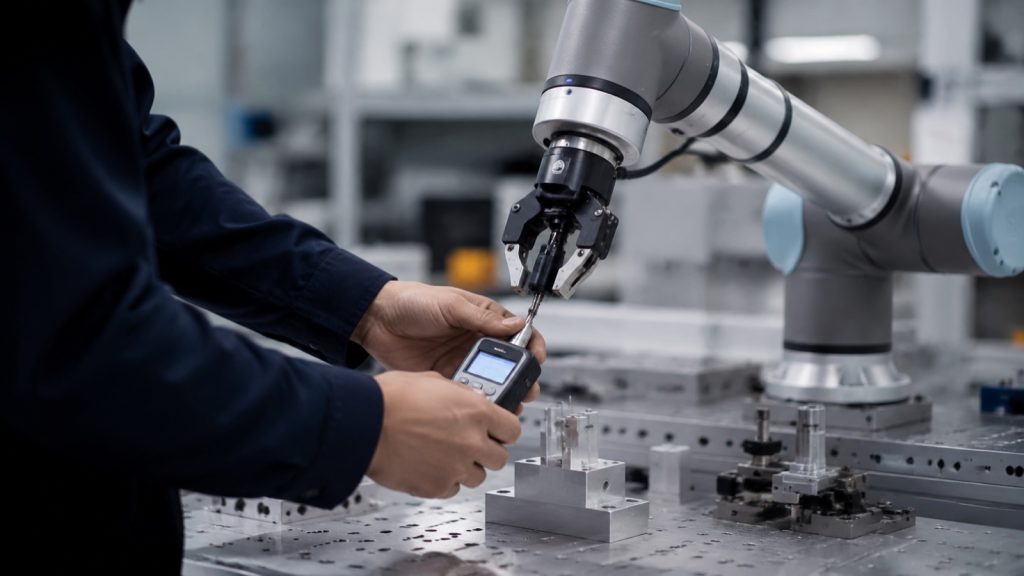
Como medir e validar os limites de potência e força da norma ISO/TS 15066 na ferramenta e na peça de trabalho reais: testes transientes versus quase estáticos, medidores e documentação.
Por que os projetos de automação falham após a chegada do robô (2026)
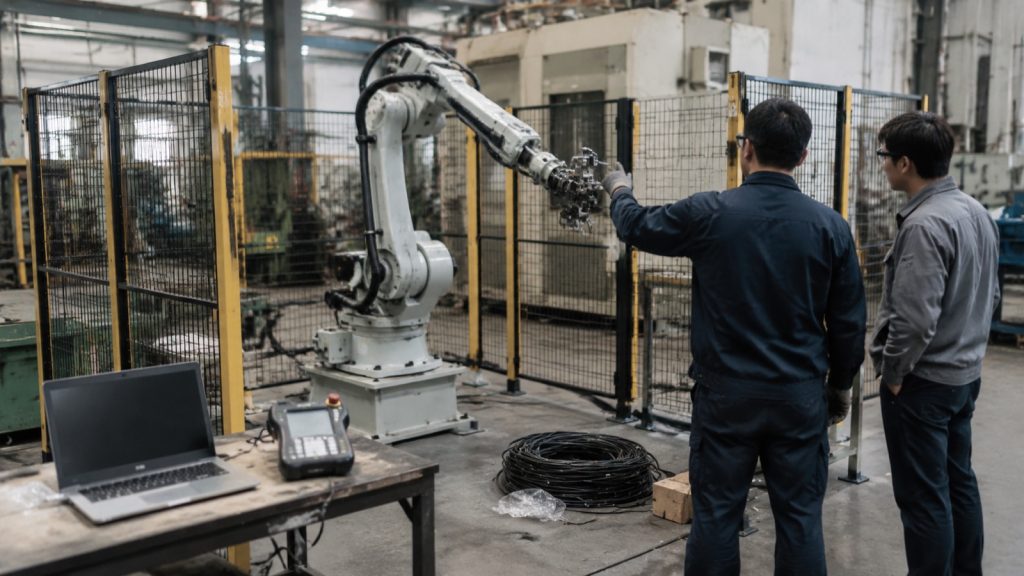
Por que os projetos de automação falham após a chegada do hardware: cinco causas reais, desde o tempo de entrega final (EOAT) e o tempo de ciclo até as peças de reposição, e as perguntas a serem feitas aos fornecedores antes da assinatura do contrato.
Guia de Re-registro de Coordenadas para Robôs Móveis
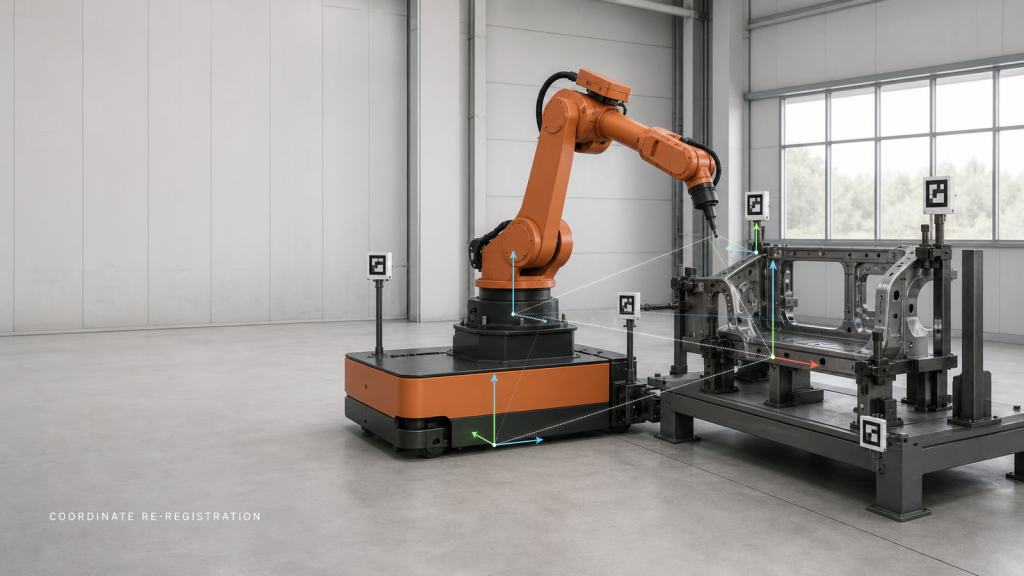
O processo de recadastramento de coordenadas do robô móvel reconstrói e verifica a relação entre plataforma, estação, peça de trabalho, robô e ferramenta antes do processamento.
Carregamento e descarregamento de robôs para lapidação de vidro: aderência, referência, prevenção de riscos e recuperação.
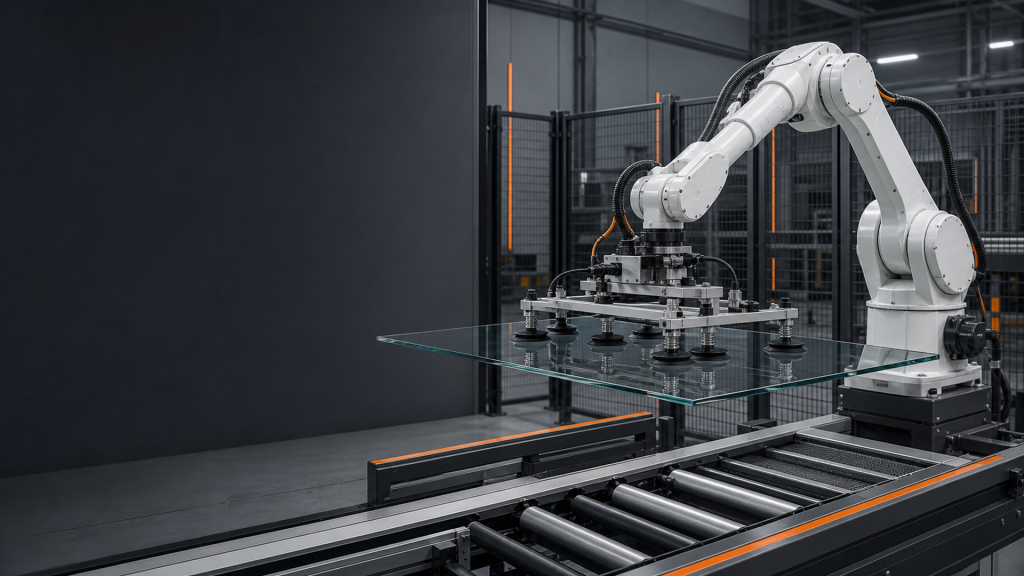
Planeje o carregamento do robô de lapidação de vidro em torno das superfícies de fixação, confirmação do vácuo, referência, prevenção de arranhões, transferência de estações e testes de recuperação.
Como escolher um robô SCARA: capacidade de carga, alcance e tempo de ciclo
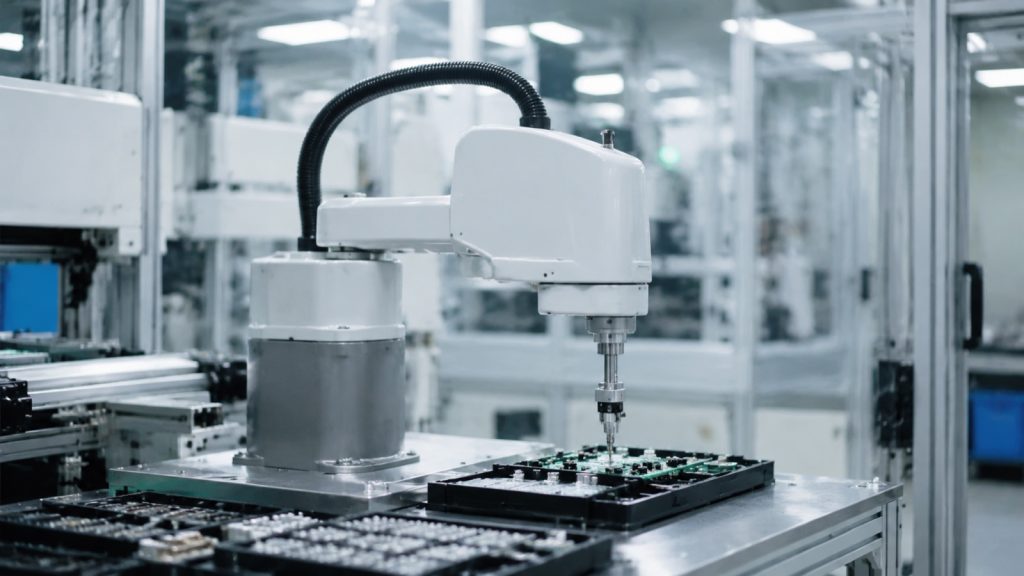
Um guia baseado em dimensionamento para escolher um robô SCARA em 2026: carga útil com ferramentas, alcance versus área de trabalho, avaliação comparativa do tempo de ciclo e classe de sala limpa/repetibilidade.
ISO 10218-2:2025 Explicada: Guia de Segurança para Células Robotizadas
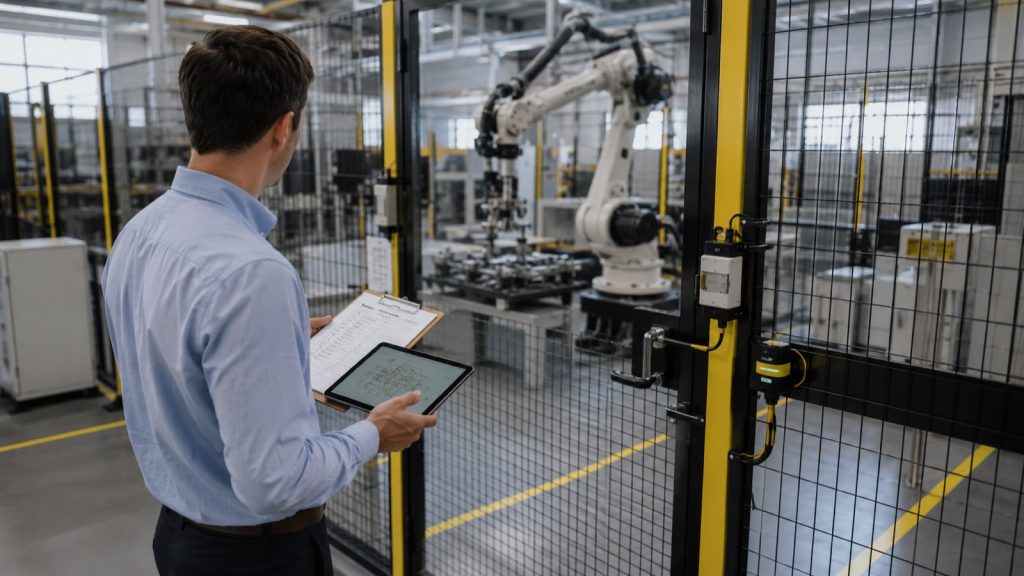
A norma ISO 10218-2:2025 abrange a segurança da integração de sistemas e células robóticas, e não o robô em si. Ela aborda a avaliação de riscos, o espaço protegido e a validação para integradores.
Robô de Paletização: Custo e Retorno do Investimento até 2026 - Guia de Preços e Payback
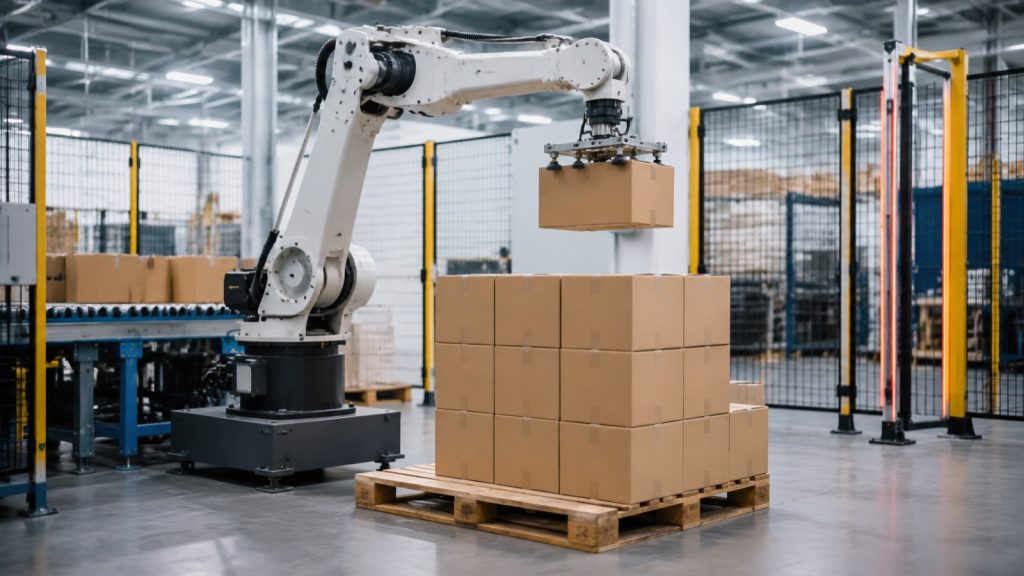
Qual o custo de uma célula robótica de paletização em 2026: detalhamento do investimento inicial, faixas de preço por segmento de carga útil e como calcular o retorno sobre o investimento (ROI) e o período de retorno.
Eixo de deslocamento do robô com alcance em múltiplas estações: curso, disposição das estações e limite de segurança
Planeje o eixo de deslocamento de um robô verificando o curso útil, as coordenadas da estação, o envelope do robô, o roteamento dos cabos, o impacto no ciclo de trabalho, o acesso para manutenção e o limite de segurança.
Célula de travamento de parafuso de pino duplo: alimentação, rastreabilidade de torque e verificação Poka-Yoke
Planeje uma célula de travamento de parafuso de pino duplo verificando a alimentação, o assentamento, a rastreabilidade do torque, a verificação à distância (poka-yoke), o ciclo (takt) e a lógica de recuperação.