
Automação de montagem de iluminação: luminária, transferência, recuperação
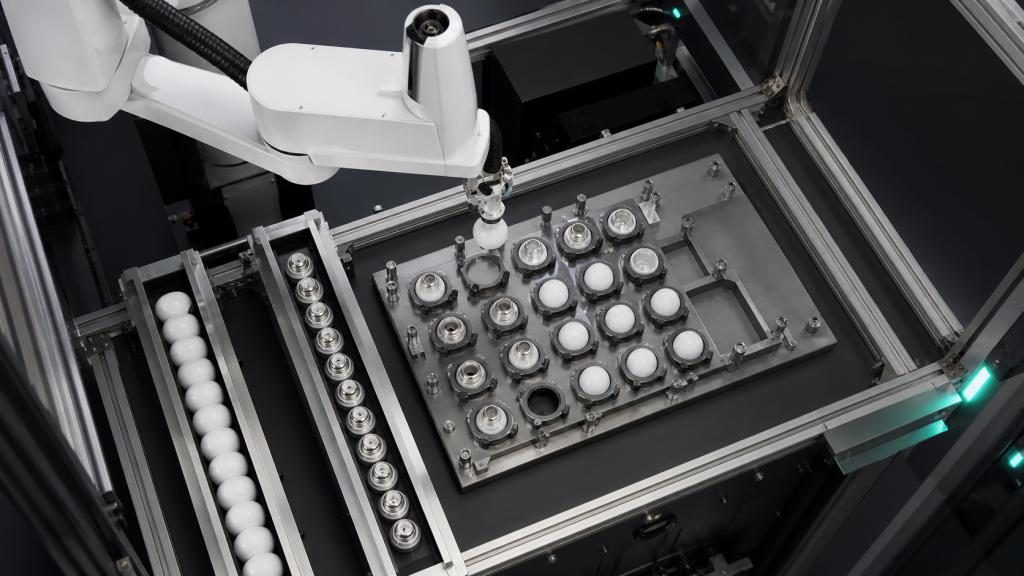
Planeje a automação da montagem de iluminação com base em pontos de referência das luminárias, fixação das peças, transferência de bandejas, estados de inspeção, recuperação de exceções e testes com componentes reais.
Operação de máquinas com visão 3D: Guia de preensão e transferência
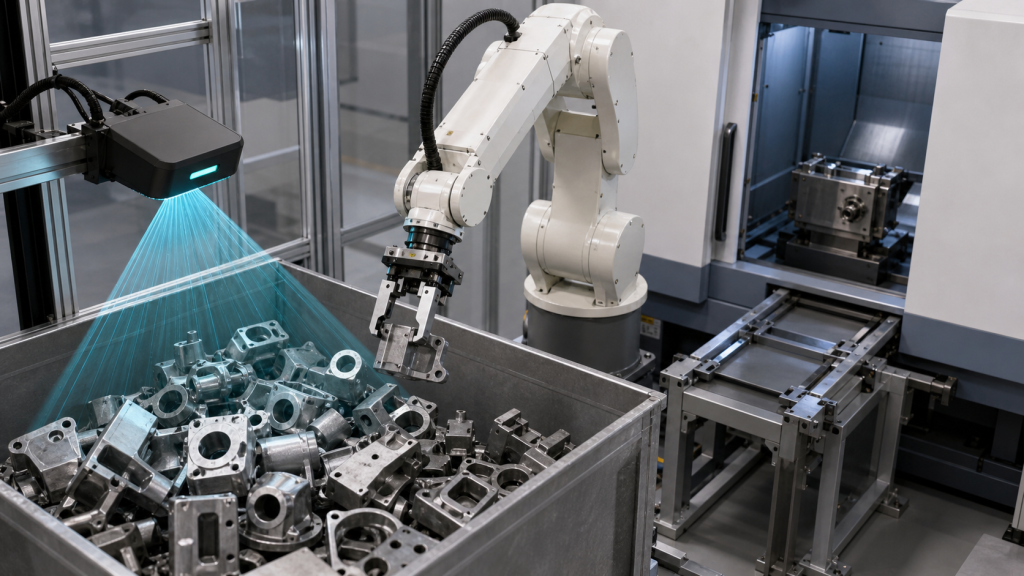
Planejar a máquina de visão 3D considerando a apresentação da peça, sistemas de coordenadas, verificações de preensão, permissões da máquina e caminhos de exceção controlados.
Retificação da bandeja da bateria: Referência de fixação e recuperação de inversão
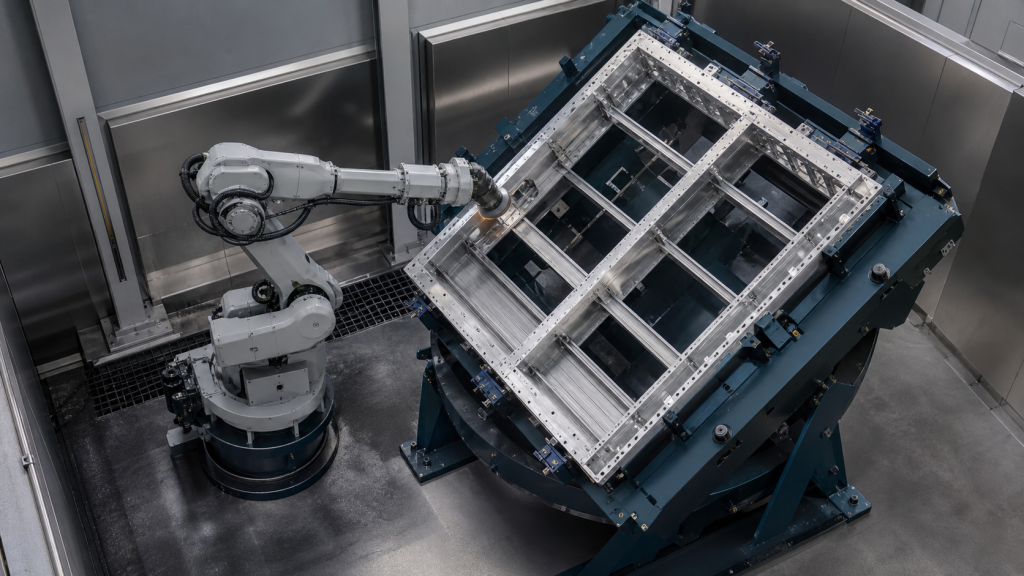
Planeje a retificação da bandeja da bateria considerando o ponto de referência da fixação, a cobertura da borda, o acesso da ferramenta, a reorientação controlada, os estados de inversão, a recuperação e as evidências de aceitação.
Classificação por visão SCARA: mapeamento de coordenadas e prova de seleção
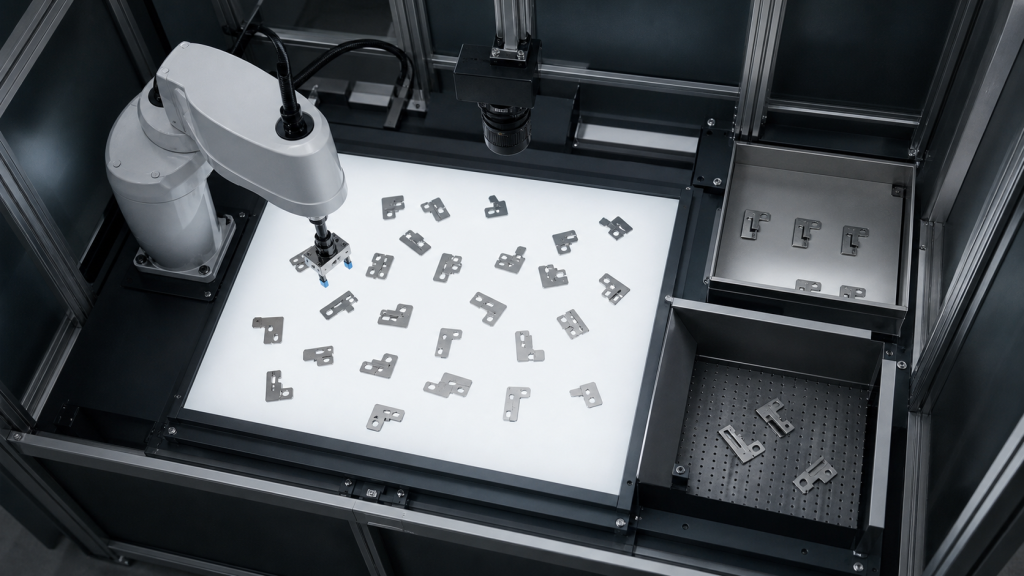
Planeje a triagem visual SCARA considerando iluminação, validade da imagem, calibração da câmera com o robô, regras de ponto de coleta, confirmação de preensão, roteamento de rejeição e recuperação.
Intertravamentos para alimentação de torno robótico: mandril, porta, peça
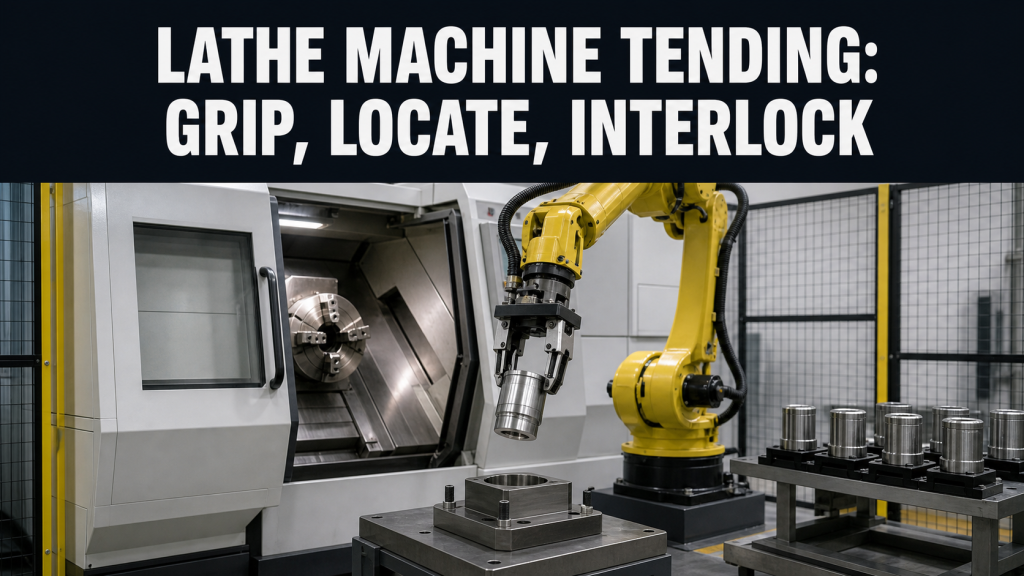
Planejar os mecanismos de intertravamento do torno robótico em torno de pontos de referência para peças brutas e acabadas, estados da porta e do mandril, presença da peça, controle de cavacos, recuperação e aceitação.
Retificação de dupla estação na carcaça do motor: Equilibre a célula
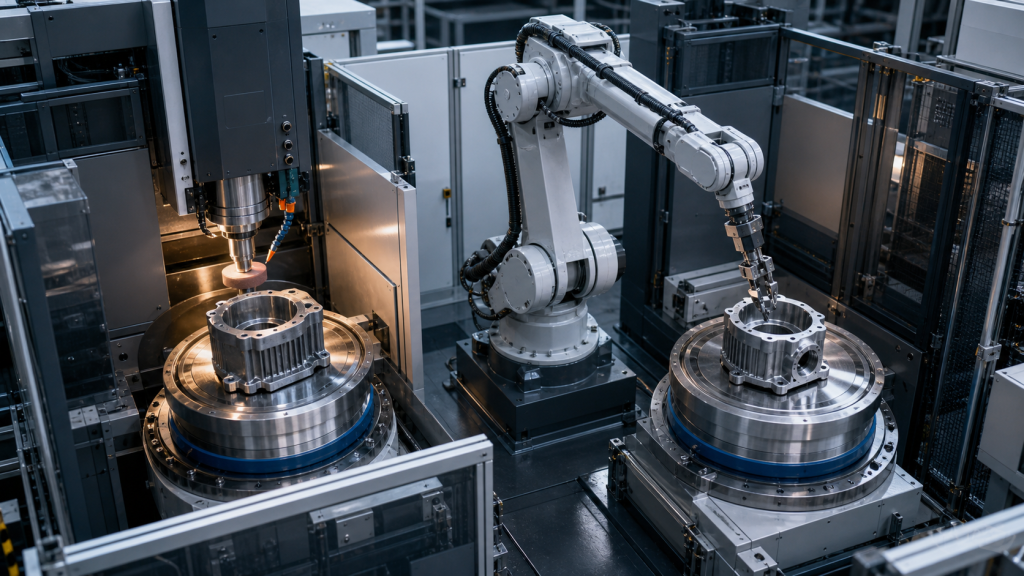
Planeje a retificação em duas estações da carcaça do motor em torno do controle de referência, comunicação entre as estações, deslocamento do robô, temporização de gargalos, recuperação e evidências de aceitação.
Troca de ferramentas para curvatura robótica de tubos: Guia de controle de referência
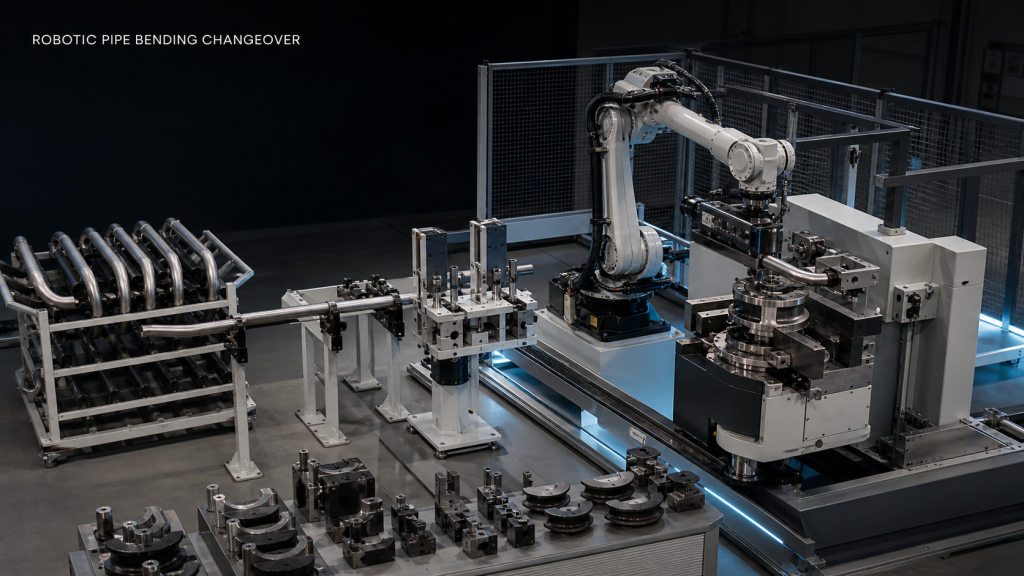
Planeje uma transição de curvatura de tubos por meio de controle de referência, receitas sincronizadas, verificações de envelope varrido, caminhos de recuperação e validação em etapas.
Segurança do Eixo Linear de Robôs: Guia de Avaliação de Riscos
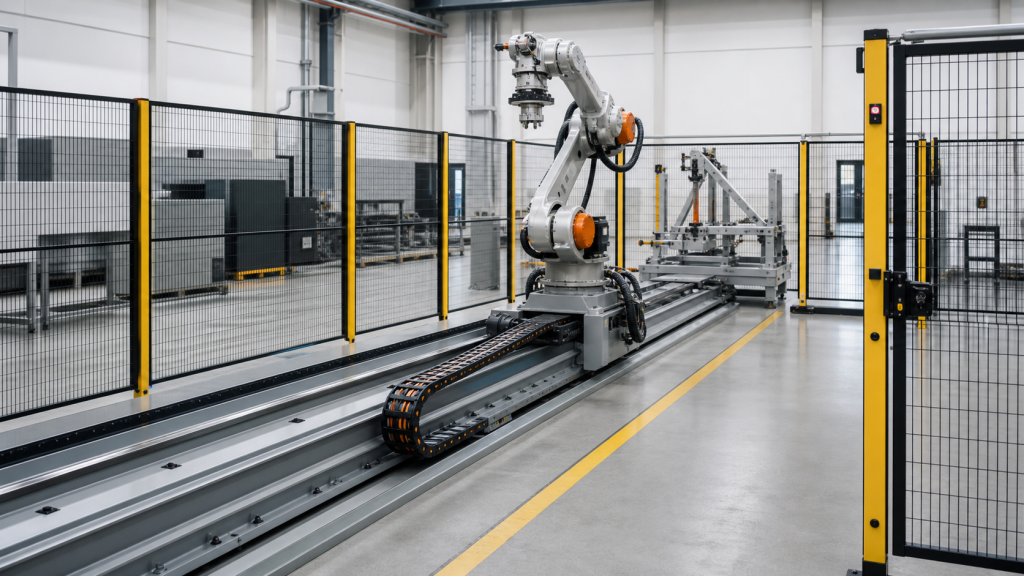
Planeje a segurança dos eixos lineares do robô com uma avaliação de risco do ciclo de vida, considerando perigos de deslocamento, zonas protegidas, acesso, funções de segurança, validação e recuperação.
Inspeção colaborativa por visão robótica: visualizar e verificar novamente
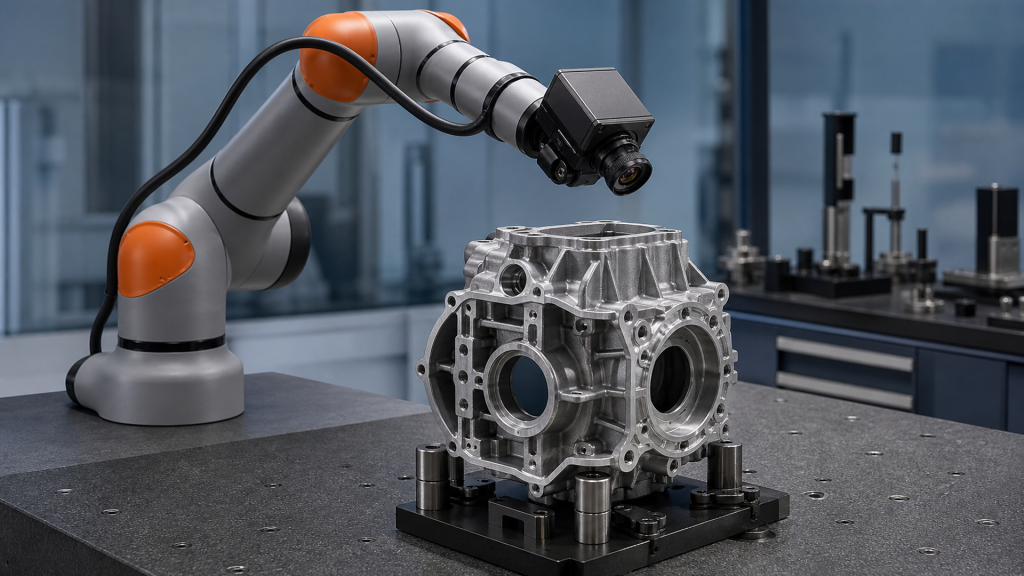
Planeje a inspeção colaborativa por visão robótica considerando referência de peças, iluminação, campo de visão, acesso, evidências para a tomada de decisão e reavaliação.
Corte a plasma automatizado para peças cilíndricas
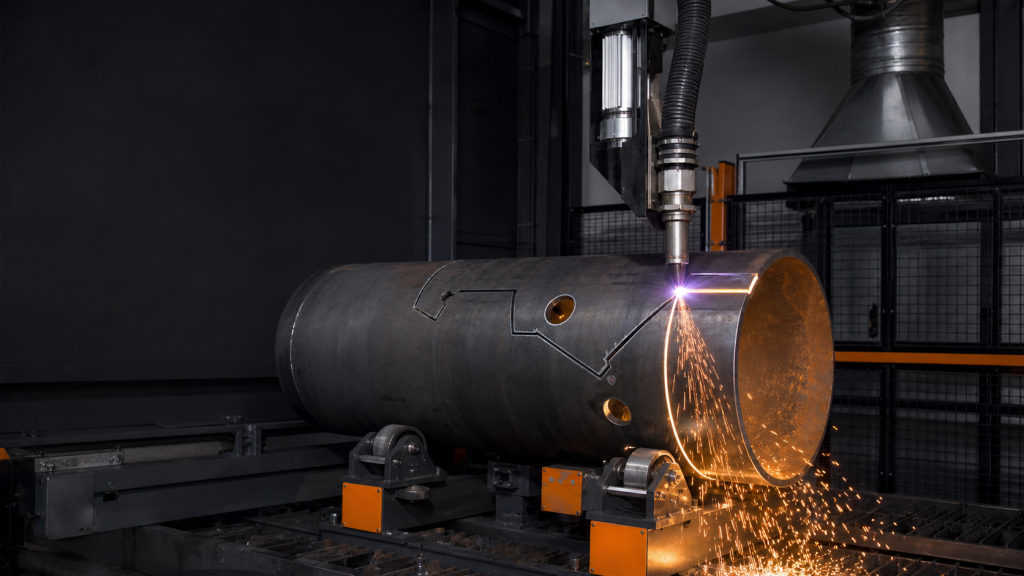
Planejar o corte automatizado a plasma para peças cilíndricas, considerando a referência de fixação, o percurso da tocha, as configurações de corte, os efeitos térmicos e os critérios de aceitação.
Linha automática de conformação de dutos: Guia de balanceamento de ciclo
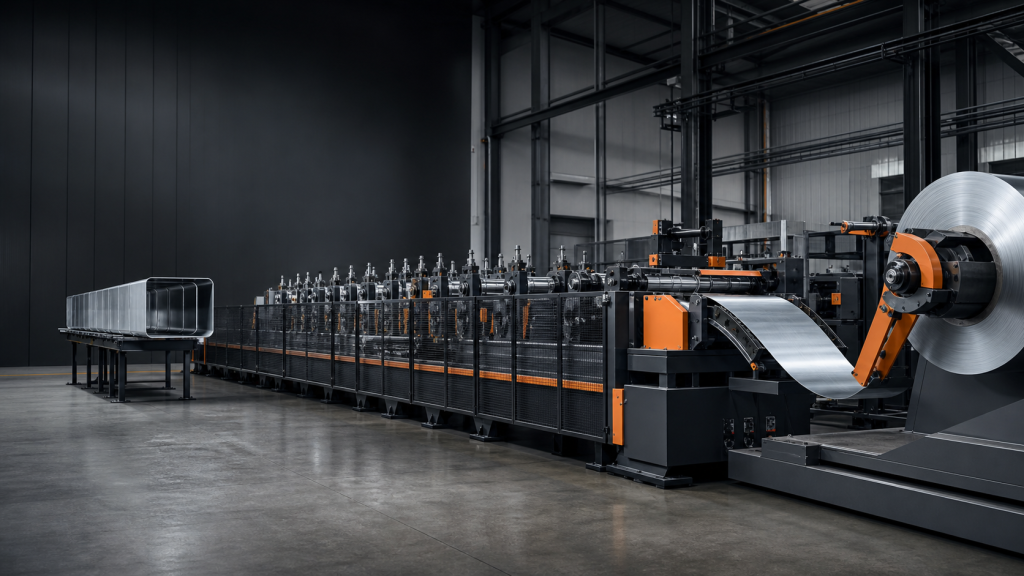
Planeje uma linha automática de perfilagem de dutos, equilibrando carregamento, laminação, descarregamento, intertravamentos, buffers, troca de ferramentas e comprovação de aceitação.
Aplicações do robô SCARA por tipo de processo (2026)
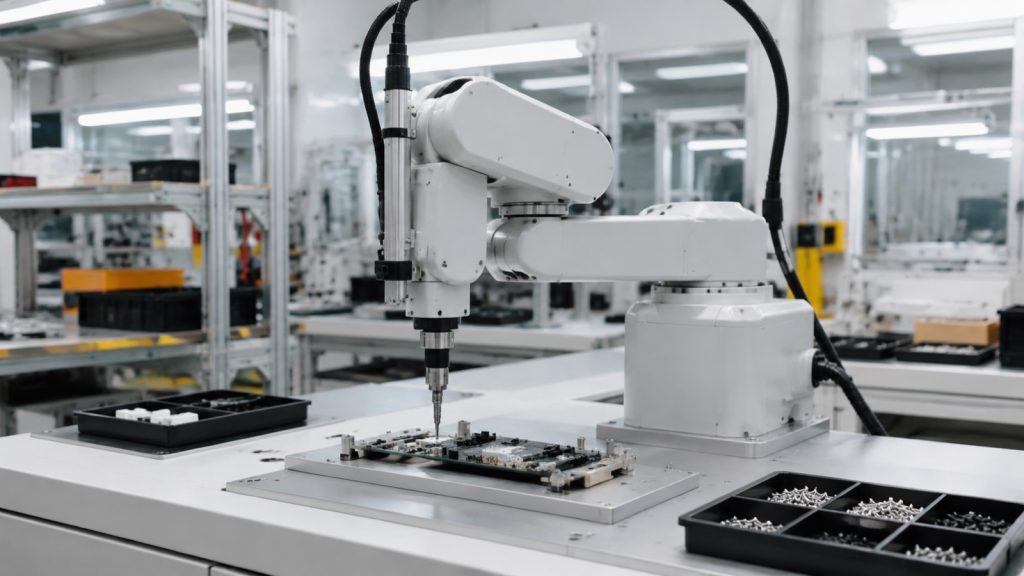
Aplicações do robô SCARA divididas por processo: aparafusamento, pegar e colocar, dispensar e testar carga e descarga, com tempos de ciclo e quando escolher entre 6 eixos ou Delta.