
Robot SCARA to skrót od Selective Compliance Assembly Robot Arm (ramię robota z selektywnym montażem). Roboty SCARA mają specjalną konstrukcję ramienia. Pozwala im to na szybkie i precyzyjne poruszanie się na boki. Wiele branż wykorzystuje… Roboty SCARAFirmy elektroniczne i samochodowe wykorzystują je do prac montażowych i pakowania. Najwięcej robotów SCARA wykorzystuje się w regionie Azji i Pacyfiku.
Podstawy robota SCARA
Czym jest robot SCARA
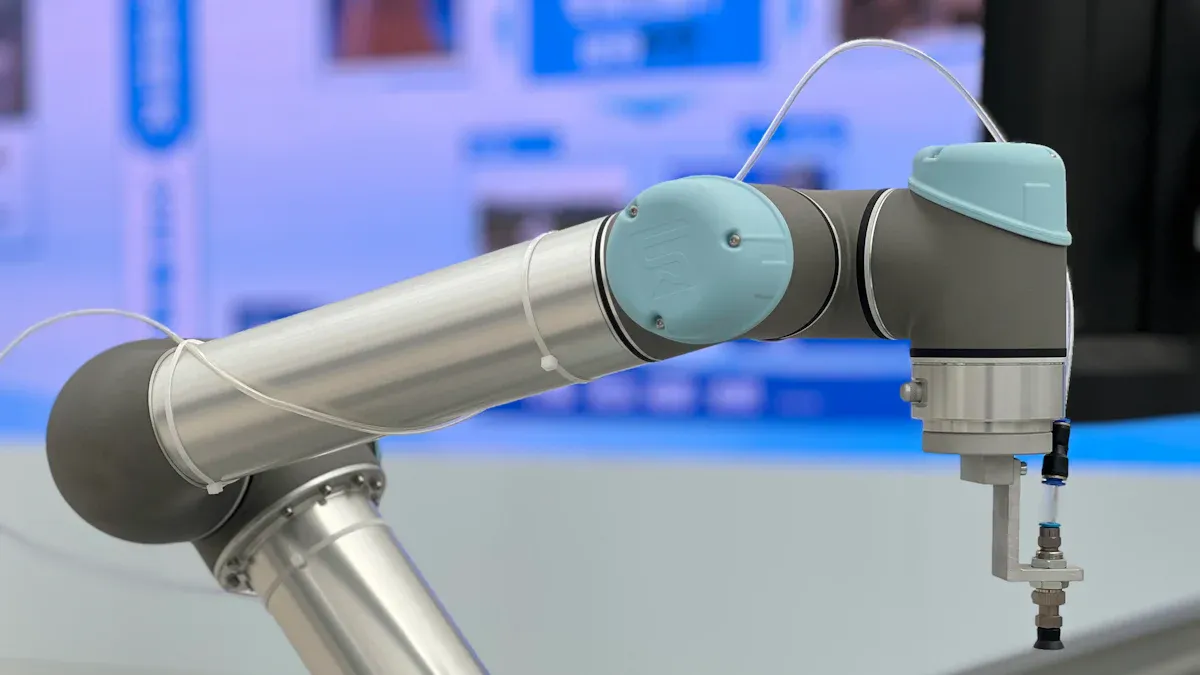
A Robot SCARA to rodzaj robota przemysłowego. Jest przeznaczony do zadań wymagających szybkości i wysokiej dokładności. Norma ISO 8373 stanowi, że robot SCARA posiada dwa przeguby obrotowe. Przeguby te znajdują się obok siebie i umożliwiają mu poruszanie się w jednej, płaskiej przestrzeni. Taka konstrukcja pozwala robotowi zginać się na boki, ale jednocześnie zachować sztywność w pionie i poziomie. Roboty SCARA doskonale sprawdzają się w systemach pick-and-place, montażu i pakowania. Potrafią przemieszczać przedmioty szybko i ostrożnie. Dlatego fabryki elektroniki i samochodów często je wykorzystują.
Akronim i historia SCARA
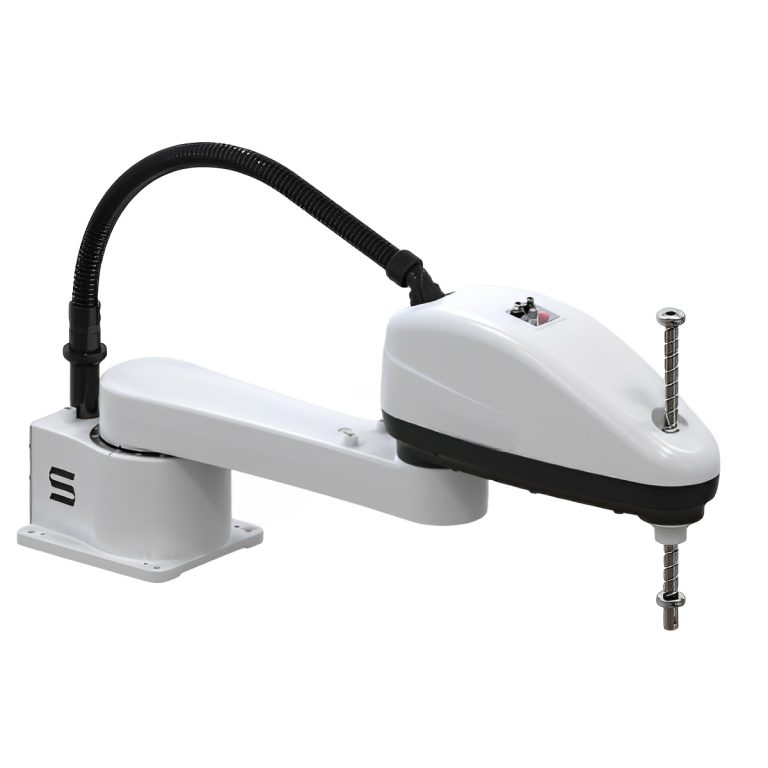
SCARA to skrót od „Selective Compliance Arm for Robotic Assembly” (Selektywne Ramię Podatne do Montażu Robotów). Nazwa ta zaczęto używać pod koniec lat 1970. XX wieku. W 1979 roku Sankyo i IBM stworzyły pierwsze roboty SCARA. Roboty te powstały na Uniwersytecie Yamanashi w Japonii. To była duża zmiana dla robotów SCARA w fabrykach. Fabryki wkrótce zaczęły wykorzystywać roboty SCARA do obróbki płytek półprzewodnikowych. To ustanowiło nową zasadę szybkości i dokładności.
Projekt i ruch
Roboty SCARA mają specjalny kształt ramienia. Ramię ma dwa główne stawy, które obracają się wokół osi pionowej. Dzięki temu robot ma okrągłą przestrzeń roboczą. Konstrukcja pozwala robotowi poruszać się szybko i ostrożnie na płaskim terenie. Część pionowa pozostaje sztywna, co zapewnia dobrą stabilność ruchów w pionie. To specjalne wygięcie pozwala robotom SCARA na płynną i szybką pracę. Poniższa tabela pokazuje, czym roboty SCARA różnią się od innych robotów:
|
Funkcja/aspekt |
Roboty SCARA |
Roboty kartezjańskie |
Roboty przegubowe |
|---|---|---|---|
|
Konfiguracja łączna |
Obrotowe stawy barkowe i łokciowe |
Siłowniki liniowe (X, Y, Z) |
Wielopunktowe połączenia obrotowe |
|
Osie ruchu |
X, Y, Z i obrót |
Liniowy w X, Y, Z |
Złożone ruchy 3D |
|
Sztywność |
Sztywny w pionie, elastyczny w poziomie |
Wysoka sztywność |
Elastyczny, mniej sztywny |
|
Koperta robocza |
Okólnik |
Prostokątny |
Duży, złożony |
|
Szybkość i precyzja |
Szybkość, wysoka precyzja |
Wysoka precyzja |
Dobrze nadaje się do zadań złożonych |
Roboty SCARA Wykorzystują cztery serwoosi, aby umożliwić im wspólny ruch. Dzięki temu mogą wykonywać tę samą pracę wielokrotnie, z zachowaniem ostrożności. Są małe i szybkie, więc zmieszczą się w ciasnych przestrzeniach i na ruchliwych liniach montażowych.
Jak działa robot SCARA: struktura, osie i stopnie swobody
Robot SCARA to czteroosiowe ramię robota przemysłowego, którego dwa poziome przeguby obrotowe są ułożone na równoległych osiach pionowych, co zapewnia mu selektywna zgodność:ramię jest elastyczne (zgodne) w płaszczyźnie poziomej XY i sztywne w kierunku pionowym Z. SCARA to skrót od Ramię robota do montażu selektywnej zgodności (nazywane również „Selective Compliance Articulated Robot Arm”). Projekt został opracowany po raz pierwszy w 1978 roku przez profesora Hiroshi Makino na Uniwersytecie Yamanashi w Japonii; patrz kto wynalazł pierwszego robota SCARA aby poznać pełną historię.
Jak działa robot SCARA
„Selektywna podatność” to zasada definiująca tę metodę. Dwa szeregowo połączone segmenty ramienia obracają się wokół osi pionowej, dzięki czemu punkt środkowy narzędzia może szybko się obracać i uginać na boki, aby osadzić element, podczas gdy pionowa śruba kulowa (tuleja) sztywno utrzymuje ładunek, przeciwdziałając sile skierowanej w dół. Typowy cykl pick-and-place składa się z czterech kroków:
- Złącza J1 i J2 obracają się razem, aby ustawić ramię nad punktem wyboru na płaszczyźnie XY.
- Tuleja osi Z opada, a efektor końcowy chwyta część.
- Tuleja chowa się, a J1/J2 przesuwa się w kierunku punktu umieszczenia, podczas gdy nadgarstek J4 obraca część do wymaganej orientacji.
- Oś Z obniża się, część zostaje zwolniona, a ramię powraca, aby rozpocząć kolejny cykl.
Aby bliżej przyjrzeć się ruchowi i porównać go z robotami współpracującymi, zapoznaj się z naszą Przewodnik po zasadzie działania robota SCARA.
Stopnie swobody (DOF) i nazewnictwo osi
Standardowy robot SCARA ma cztery stopnie swobody (4 stopnie swobody), przypisane do czterech osi. Trzy osie określają położenie narzędzia w osiach X, Y i Z, a czwarta określa jego obrót wokół osi pionowej. Ramię nie może się przechylać ani obracać, a to właśnie to ograniczenie sprawia, że jest szybkie. Oś pionowa to tzw. Oś Z Ponieważ porusza narzędzie prosto w górę i w dół wzdłuż osi Z układu współrzędnych kartezjańskich, zgodnie z osią wysokości stosowaną w obrabiarkach i systemach CNC. Cztery osie i ich ruchy to:
| Oś / Część | Typ ruchu | Typowy zakres | Funkcjonować |
|---|---|---|---|
| J1 – Podstawa / staw barkowy | Obrotowe | ± 120 ° do ± 140 ° | Obraca całe ramię wokół podstawy, aby ustawić pierwszą współrzędną XY. |
| J2 – Staw łączny / staw łokciowy | Obrotowe | ± 140 ° do ± 150 ° | Obraca przedramię, aby osiągnąć dokładny punkt XY wewnątrz okrągłej przestrzeni roboczej. |
| Oś Z – tuleja / śruba kulowa | Liniowy | Skok 100–400 mm | Podnosi i opuszcza efektor końcowy; przenosi obciążenie pionowe, zachowując dużą sztywność. |
| J4 – Końcowa część nadgarstka (oś theta / T) | Obrotowe | ± 360 ° | Obraca efektor końcowy w celu ustawienia chwytanej części. |
Czteroosiowy układ sprawia, że robot SCARA zapewnia powtarzalność rzędu ±0.01–0.025 mm w pracy płaskiej, pozostając jednocześnie szybszym i tańszym niż ramię sześcioosiowe. Gdy zadanie wymaga pełnej orientacji przestrzennej — pochylania, podejścia pod kątem lub złożonych ścieżek 3D — lepszym rozwiązaniem jest robot sześcioosiowy z 6 stopniami swobody; nasz przewodnik po różnice między robotami kartezjańskimi, sześcioosiowymi i SCARA wyjaśnia, kiedy należy dokonać wyboru.
Roboty SCARA w przemyśle
Zastosowania robotów SCARA
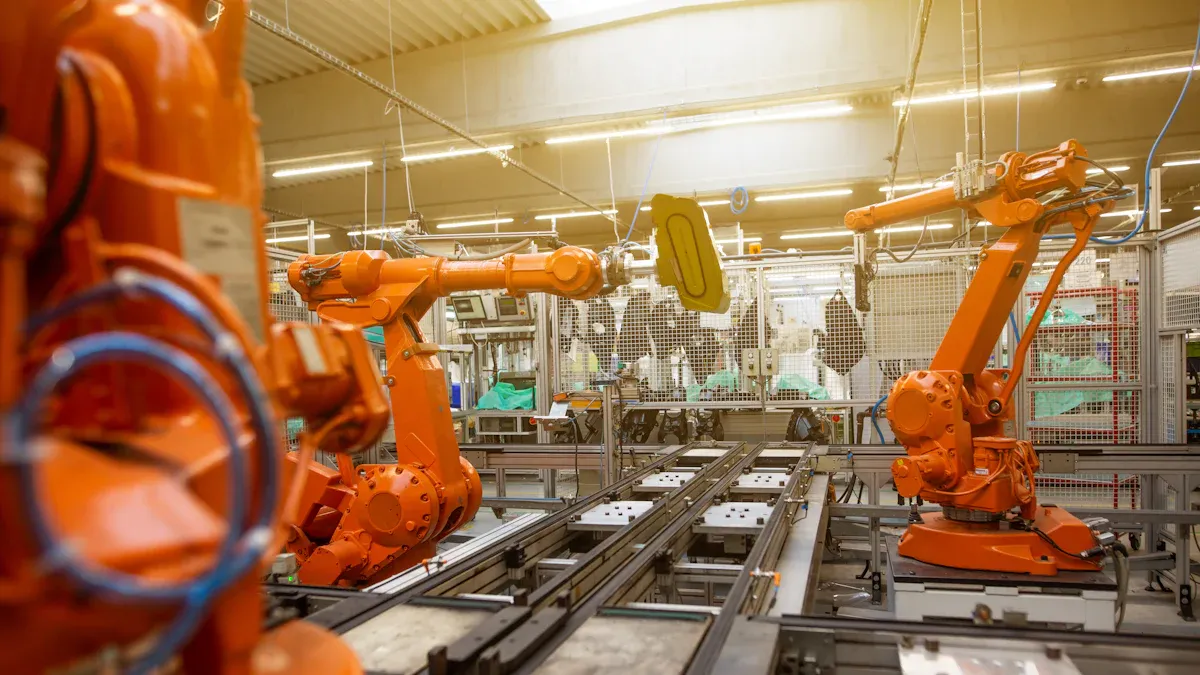
Roboty SCARA odgrywają ważną rolę w wielu branżach. Są szybkie i bardzo dokładne. Wykonują zadania, które zawsze muszą być wykonywane w ten sam sposób. Oto kilka głównych zastosowań:
-
Wybierz i umieść: Roboty SCARA szybko i ostrożnie przemieszczają małe części. Pomagają w montażu elektroniki.
-
Obsługa maszyn: Wkładają części do maszyn i je wyjmują. Dzięki temu praca staje się szybsza.
-
Opakowanie: Te roboty szybko wkładają rzeczy do pudeł lub pojemników.
-
Kontrola: Roboty SCARA sprawdzają jakość produktów za pomocą kamer i czujników.
Inne gałęzie przemysłu wykorzystują roboty SCARA również do zadań specjalnych:
|
Aplikacja na skalę przemysłową |
Typowe wykonywane zadania |
|---|---|
|
Mikroautomatyzacja w farmacji |
Przenoszenie małych części w procesie produkcji i badań leków; obsługa części mniejszych niż 1 mm |
|
Przemysł spożywczy i napojów |
Przetwarzanie i pakowanie żywności; stosowanie bezpiecznych materiałów i łatwe czyszczenie |
|
Pomoc w druku 3D |
Pomoc w drukowaniu 3D, dostarczanie materiałów, prace wykończeniowe |
|
Automatyka laboratoryjna |
Przygotowywanie próbek, dbanie o czystość i praca z komputerami laboratoryjnymi |
|
Automatyzacja sprzedaży detalicznej |
Obsługa przedmiotów w automatach vendingowych lub małych magazynach; korzystanie z rozpoznawania obiektów |
Roboty SCARA pomagają również w produkcji baterii, transporcie towarów, naukach przyrodniczych i maszynach. Na przykład, fabryka udoskonaliła swoją linię czujników, wykorzystując robota SCARA z robotem bramowym. Pozwoliło to na zwiększenie produkcji i zaoszczędzenie miejsca. To pokazuje, jak roboty SCARA pomagają uelastycznić obszary robocze.
Korzyści z robotów SCARA
Roboty SCARA mają wiele zalet w porównaniu z innymi ramionami robotów. Ich kształt pozwala im poruszać się szybko i precyzyjnie, głównie w przypadku zadań wykonywanych na boki. Oto kilka głównych zalet:
-
Roboty SCARA świetnie nadają się do szybkich, powtarzalnych zadań wymagających dużej dokładności.
-
Ich konstrukcja ramienia pozwala na szybsze wykonywanie zadań, dlatego świetnie nadają się do podnoszenia i umieszczania przedmiotów.
-
W przeciwieństwie do niektórych innych robotów, zachowują szybkość nawet przy podnoszeniu cięższych przedmiotów.
-
Roboty SCARA są niewielkie, więc oszczędzają miejsce i są tańsze w konfiguracji.
-
Posiadają silniki i regulatory, dlatego są łatwe w montażu i wymagają mniej okablowania.
-
Są łatwe w programowaniu i podłączaniu, często na zasadzie plug-and-play.
-
Roboty SCARA wymagają mniej napraw, ponieważ mają mniej ruchomych części, co pozwala zaoszczędzić pieniądze.
-
Ich wysoka dokładność pozwala kontrolować jakość i ograniczać ilość odpadów.
Roboty SCARA pomóc firmom wydawać mniej, potrzebując mniejszej liczby pracowników i przyspieszają pracę. Ponadto, wykonując niebezpieczne prace, czynią pracę bezpieczniejszą.
W rzeczywistości firmy produkujące elektronikę i samochody odnotowały duże postępy. Na przykład Robot SCARA EVS3-400 Pomaga pakować i przenosić delikatne części elektroniczne. Dzięki temu praca jest dokładniejsza i szybsza.
Ograniczenia robotów SCARA
Roboty SCARA są mocne, ale mają też pewne słabe punkty:
-
Roboty SCARA są małe i mają ograniczony zasięg, dlatego ich obszar roboczy jest ograniczony.
-
Udźwig jest ograniczony wartością znamionową podaną przez producenta, a nie regułą. Wartość znamionowa podana w karcie katalogowej to maksymalna masa certyfikowana przez producenta w określonych warunkach i musi obejmować efektor końcowy i obrabiany element razem – ramię o udźwigu 6 kg udźwignie maksymalnie 6 kg, nie więcej. Przesunięcie środka ciężkości względem kołnierza i moment bezwładności ładunku dodatkowo obniżają użyteczną wartość; przekroczenie dopuszczalnej bezwładności wymusza niższą prędkość i przyspieszenie, nawet gdy sama masa mieści się w dopuszczalnym zakresie.
-
Ruch odbywa się głównie poziomo: skok pionowy (Z) jest krótki w porównaniu z zasięgiem poziomym, dlatego układanie dużych wysokości, głębokie wkładanie lub praca na kilku poziomach wysokości może wypaść poza zakres.
-
Nie są tak elastyczne jak roboty 6-osiowe, dlatego nie mogą wykonywać bardzo trudnych i dużych zadań.
Roboty SCARA najlepiej sprawdzają się w szybkich i precyzyjnych pracach z małymi częściami w ciasnych przestrzeniach. Nie są najlepsze do zadań wymagających dużej ilości ruchu lub podnoszenia ciężarów.
Wybór robota SCARA
Wybór odpowiedniego robota SCARA wymaga przemyślenia kilku kluczowych kwestii. Oto kilka wskazówek:
-
Ładowność i zasięg: Zsumuj efektor końcowy i obrabiany przedmiot, a następnie porównaj wynik z udźwigiem znamionowym podanym przez producenta — i sprawdź dopuszczalny moment bezwładności oraz dopuszczalne przesunięcie środka ciężkości przy planowanej prędkości, a nie tylko wartość podaną w specyfikacji. Zasięg musi obejmować każdy punkt podnoszenia i umieszczania, w tym uchwyty i bufory.
-
Precyzja i dokładność: Wybierz robota, który będzie wystarczająco dokładny do wykonywania twojego zadania, np. w elektronice lub medycynie.
-
Prędkość i czas cyklu: Pomyśl, jak szybko musi pracować robot, aby osiągnąć Twoje cele.
-
Opłacalność: Wybierz robota odpowiadającego Twojemu budżetowi i potrzebom.
-
Łatwość integracji i programowania: Znajdź roboty, które są łatwe w konfiguracji i obsłudze.
-
Metoda montażu: montaż na blacie stołu/podłodze, na ścianie i w pozycji odwróconej (suficie) nie są zamienne — sprawdź, czy model jest przystosowany do wymaganej orientacji i czy ławka lub rama, na której stoi, jest wystarczająco sztywna, aby wytrzymać przyspieszenie, z jakim zamierzasz biec.
-
Pionowy (Z) ruch i pióro: sprawdź skok Z w stosunku do najwyższego punktu chwytaka i najgłębszego włożenia, wliczając długość chwytaka i wysokość uchwytu lub tacy, a także sprawdź dopuszczalną siłę nacisku w dół i zakres obrotu (θ) przy tulei.
-
Środowisko i ochrona: Temperatura i wilgotność otoczenia, stopień ochrony IP lub klasa czystości pomieszczenia, wymagania ESD oraz obecność mgły olejowej, chłodziwa, pyłu lub środków czyszczących. Klasę ochrony należy dobrać do rzeczywistego środowiska linii, a nie do nominalnego.
-
Sterowanie i interfejsy: liczba cyfrowych i analogowych wejść/wyjść, protokół fieldbus lub Ethernet używany przez sterownik PLC i sterowanie linią, interfejs wizyjny i jego proces kalibracji, a także środowisko programowania i nauczania, które będzie musiał utrzymywać Twój zespół.
|
Czynnik |
Wyjaśnienie |
|---|---|
|
Ładunek |
Nominalny udźwig musi obejmować część i narzędzie łącznie, z marginesem na przesunięcie środka ciężkości i bezwładność. Wartość podana przez producenta jest wartością maksymalną, a nie punktem wyjścia. |
|
Prędkość |
Roboty SCARA należą do najszybszych, co pozwala na szybką pracę. |
|
Ślad stopy |
Roboty SCARA są zwykle mniejsze od innych robotów o takim samym zasięgu. |
|
Powtarzalność |
Wysoka dokładność pomiaru w osiach X i Y jest niezbędna w przypadku prac takich jak elektronika. |
|
Przegub |
Roboty SCARA mają 4 osie, dzięki czemu świetnie nadają się do podnoszenia i umieszczania, montażu i wydawania materiałów. |
|
Koperta robocza |
Zasięg robota musi obejmować wszystkie miejsca w obszarze roboczym. |
Po stronie dostawcy linia EVS SCARA jest 4-osiowa i mieści się w klasie udźwigu 3–20 kg z rozpiętością ramion 400–1000 mm, przeznaczona do montażu 3C i obsługi materiałów. Szerszy zakres EVST zakres robotów przemysłowych Obejmuje pełne spektrum udźwigu, od modeli współpracujących po ramiona o dużej wytrzymałości, ale to inna klasa produktów i nie należy jej interpretować jako możliwości SCARA. Powtarzalność, prędkość maksymalna i dopuszczalna bezwładność są specyficzne dla danego modelu i podane w karcie katalogowej — poproś o kartę katalogową modelu, który porównujesz, i porównaj podobne modele.
Koszt i trendy
Ceny SCARA zależą od klasy udźwigu, zasięgu, klasy ochrony, opcji kontrolera i wizji oraz stopnia integracji z robotem. Poniższe przedziały cenowe są jedynie orientacyjnymi zakresami rynkowymi, służącymi do ustalania budżetu — nie stanowią oferty i nie są powiązane z żadną konkretną marką. Dokładna cena zależy od udźwigu, zasięgu i konfiguracji i jest potwierdzana dla każdej konfiguracji przez… Sprzedaż EVST.
|
Poziom modelu |
Typowy przedział cenowy |
Charakterystyka ładowności i zasięgu |
Typowa konfiguracja |
|---|---|---|---|
|
Entry-level |
10,000 $ - $ 40,000 |
Proste prace, nie za duże obciążenie ani zasięg |
Podstawowy montaż typu „pick-and-place” lub prosty montaż; standardowy kontroler, ograniczone wejścia/wyjścia i niewiele opcji |
|
Średni zasięg |
40,000 $ - $ 60,000 |
Może podnosić więcej, wykonywać cięższe prace |
Większa powtarzalność, wyższa prędkość, więcej opcji wejścia/wyjścia i magistrali polowej |
|
High-end |
$ 60,000 + |
Inteligentne sterowanie, lepsze czujniki |
Stosowany w bardzo precyzyjnych pracach; posiada systemy wizyjne i inteligentne czujniki |
|
Używane roboty |
30-50% taniej niż nowe |
Zależy od stanu i gwarancji |
Tańsze, ale może nie mieć nowej technologii ani gwarancji |
Deklarowany okres zwrotu inwestycji w ogniwo SCARA zazwyczaj mieści się w przedziale od 6 do 18 miesięcy, ale czas ten zależy wyłącznie od harmonogramu zmianowego, kosztów pracy, czasu cyklu i wykorzystania linii — należy opracować własny przypadek na podstawie własnych danych dotyczących czasu cyklu i zatrudnienia, a nie na podstawie opublikowanej średniej.
Roboty SCARA stają się coraz inteligentniejsze i łatwiejsze w obsłudze. Nowe trendy obejmują:
-
Sztuczna inteligencja do trudniejszych zadań i lepszego widzenia.
-
Uczenie maszynowe umożliwiające robotom samodzielne podejmowanie decyzji.
-
Lepsze systemy wizyjne umożliwiające dostrzeżenie części i planowanie ruchów.
-
Modułowa konstrukcja umożliwiająca łatwą zmianę konfiguracji.
-
Większe bezpieczeństwo osób pracujących z robotami.
-
Oprogramowanie robotyczne typu open source ułatwiające programowanie i konfigurację.
Opublikowane prognozy wskazują na dalszy wzrost rynku robotów SCARA, przy czym powszechnie podawane kwoty wzrosną z około 10 miliardów dolarów w 2024 roku do ponad 16 miliardów dolarów do 2030 roku. Prognozy różnią się znacznie w zależności od definicji segmentów i metodologii, dlatego przed wykorzystaniem danych danych w analizie biznesowej należy sprawdzić, ile tak naprawdę wyliczeń zawiera dany raport.
Roboty SCARA są szybkie i bardzo dokładne. Mogą również wykonywać wiele różnych zadań. Dzięki temu firmy pracują wydajniej i popełniają mniej błędów. Wybór odpowiedniego robota SCARA jest ważne dla uzyskania dobrych wyników.
Najczęściej zadawane pytania
Co oznacza SCARA?
SCARA to skrót od Selective Compliance Assembly Robot Arm (Selective Compliance Articulated Robot Arm). Nazwa opisuje jego kluczową cechę: jest elastyczny w płaszczyźnie poziomej, ale sztywny w pionie, co umożliwia szybki montaż i montaż metodą pick-and-place.
Do czego służy robot SCARA?
Roboty SCARA doskonale sprawdzają się w szybkim podnoszeniu i umieszczaniu, montażu, pakowaniu i paletyzowaniu lekkich części, zwłaszcza w elektronice i artykułach konsumpcyjnych, gdzie wymagane są przede wszystkim prędkość pozioma i sztywność pionowa.
Ile osi ma robot SCARA?
Większość robotów SCARA ma cztery osie: dwa przeguby obrotowe, które poruszają ramieniem w poziomej płaszczyźnie XY, jedną pionową oś Z oraz obrotowy nadgarstek. Ten czteroosiowy układ sprawia, że roboty SCARA są szybkie i precyzyjne w zadaniach płaskich.
Jaka jest różnica pomiędzy robotem SCARA a robotem 6-osiowym?
SCARA ma cztery osie i porusza się głównie w płaszczyźnie poziomej z bardzo dużą prędkością, podczas gdy robot 6-osiowy może osiągnąć niemal każdą orientację w 3D, ale jest wolniejszy w przypadku płaskiego chwytania i umieszczania. SCARA wygrywa pod względem szybkości i kosztów w przypadku pracy na płaszczyźnie; zobacz nasze porównanie robotów kartezjańskich, sześcioosiowych i SCARA.
Ile kosztuje robot SCARA?
Korpusy robotów SCARA zazwyczaj zaczynają się od ramion sześcioosiowych, a koszty wdrożenia rosną po dodaniu oprzyrządowania i integracji. Pełne zestawienie cen robotów znajdziesz w naszym przewodnik po kosztach ramienia robota.
Poznaj serię robotów SCARA
- Jak działa robot SCARA: zasada działania w porównaniu z robotami współpracującymi
- SCARA kontra roboty kartezjańskie i sześcioosiowe
- Jak wybrać robota SCARA
- Wykorzystanie niedrogiego robota SCARA do zadań typu „pick-and-place”
- Zastosowania robotów SCARA w przemyśle
- 10 najlepszych producentów robotów SCARA w 2026 roku
- Kto wynalazł pierwszego robota SCARA