
Zespół redakcyjny EVST · Ostatnia aktualizacja: 8 czerwca 2026 r.
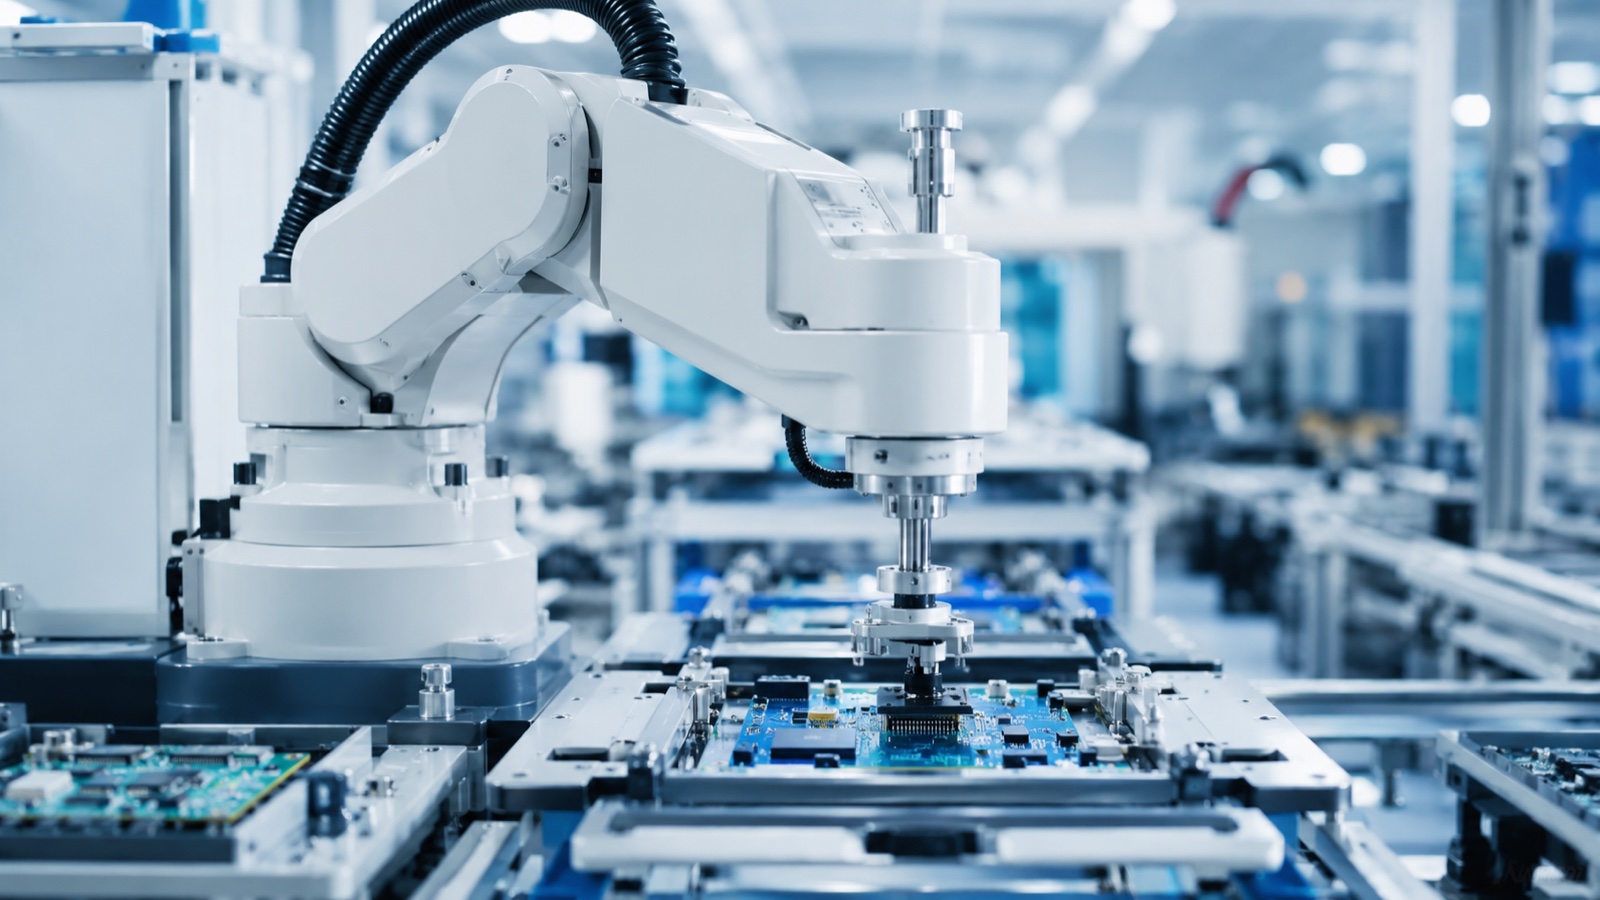
Robot SCARA (Selective Compliance Assembly Robot Arm) to 4-osiowy robot przemysłowy zaprojektowany do szybkiego i precyzyjnego ruchu w płaszczyźnie poziomej, ze sztywnym oporem pionowym. Jego konstrukcja przegubowa RRP, składająca się z dwóch obrotowych przegubów poziomych i jednego pionowego przegubu liniowego, umożliwia wykonywanie zadań związanych z montażem, wkręcaniem śrub, dozowaniem i podnoszeniem elementów w kompaktowej obudowie. Udźwig wynosi od 3 do 20 kg; zasięg od 300 do 1,200 mm; powtarzalność wynosi zazwyczaj ±0.01 do ±0.02 mm.
Czym jest robot SCARA? Etymologia i koncepcja podstawowa
Akronim SCARA został wymyślony przez Hiroshi Makino na Uniwersytecie Yamanashi w Japonii w 1978 roku. „Selektywna Podatność” opisuje kluczową cechę mechaniczną: ramię poddaje się, czyli zgina się, w płaszczyźnie poziomej, pozostając jednocześnie sztywne w kierunku pionowym. Jest to odwrotność tego, co robi większość robotów 6-osiowych, i dokładnie tego wymagają zadania montażowe. Komponent osadzony od góry wymaga silnej siły skierowanej w dół bez przesunięcia bocznego, a SCARA zapewnia to dzięki konstrukcji, a nie dzięki kompensacji programowej.
Zgodnie z obserwacjami branży roboty SCARA stanowią znaczną część wszystkich dostaw robotów przeznaczonych do montażu w branży elektroniki 3C i produkcji dóbr konsumpcyjnych, ponieważ żadna inna architektura robotów nie oferuje tak wysokiej kombinacji prędkości na płaskiej płaszczyźnie, powtarzalności i sztywności pionowej w tej klasie cenowej.
Kluczowe identyfikatory SCARA:
- 4 osie (3 obrotowe + 1 liniowa, choć niektóre konfiguracje wykorzystują 3+1 inaczej; patrz sekcja dotycząca połączeń poniżej)
- Pozioma płaszczyzna robocza jest podstawową przestrzenią roboczą
- Kompaktowe, niskoprofilowe ramię montowane nad głową lub na ramie
- Wysoka częstotliwość cykli, zwykle od 0.3 do 0.5 sekundy w przypadku standardowego cyklu „pick-and-place”
- Powtarzalność w zakresie ±0.01 mm do ±0.02 mm dla modeli produkcyjnych
Jak działa SCARA: struktura połączeń RRP i 4 osie
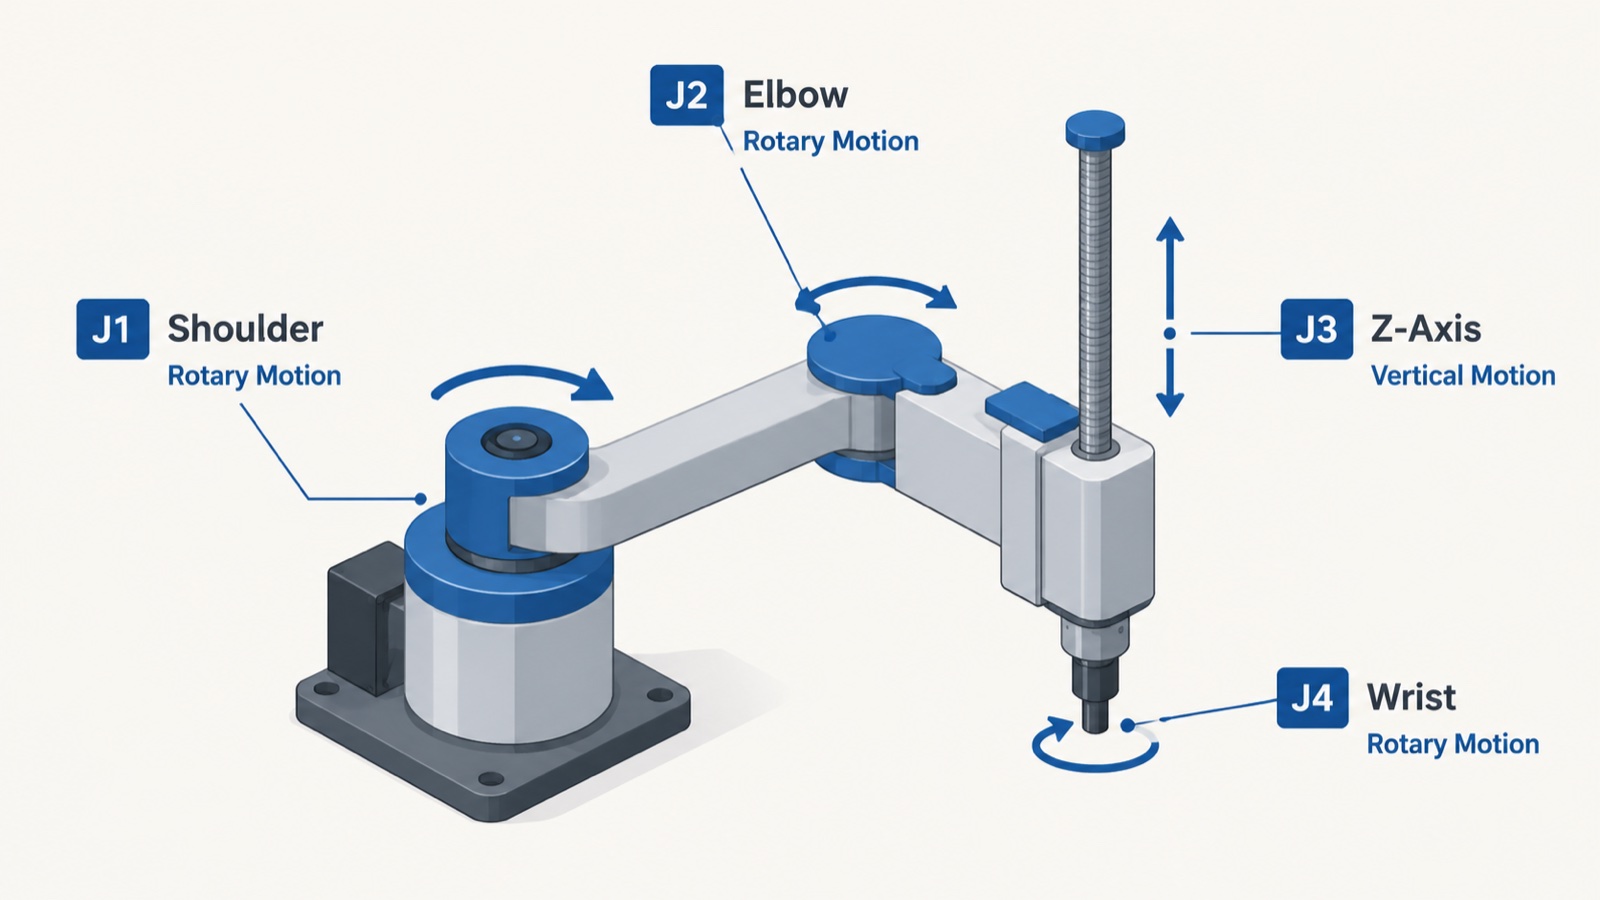
Standardowy SCARA ma cztery stawy, oznaczone symbolami od J1 do J4, ułożone w konfiguracji RRP na poziomie ramienia oraz rotację nadgarstka:
- J1 — Podstawa obrotowa: Staw barkowy obraca całe ramię w lewo i prawo wokół osi pionowej. Jest to najdłuższy ruch, obejmujący większość ruchu poziomego.
- J2 — Łokieć obrotowy: Drugi obrotowy staw wysuwa lub cofa przedramię w płaszczyźnie poziomej. J1 i J2 wspólnie pozycjonują punkt środkowy narzędzia (TCP) w dowolnym miejscu poziomej przestrzeni roboczej robota.
- J3 — Liniowy pionowy (oś Z): Kolumna ze śrubą pociągową lub kulową porusza efektorem końcowym w pionie i w dół. Ponieważ oś ta jest całkowicie pionowa i sztywna mechanicznie, robot może wywierać stałą siłę wsuwania bez ugięcia.
- J4 — Rotacja nadgarstka: Złącze obrotowe na efektorze końcowym obraca narzędzie wokół osi pionowej, ustalając położenie śruby, elementu lub dyszy przed ich umieszczeniem.
„Selektywna podatność” wynika z geometrii J1 i J2. Oba obracają się w tej samej płaszczyźnie poziomej, dzięki czemu ramię może kompensować drobne odchylenia boczne podczas wkładania, dokładnie tak jak ludzki nadgarstek dopasowujący się do gniazda. Pionowa oś Z, napędzana śrubą, nie zapewnia takiej podatności; jest ona z założenia sztywna, co pozwala utrzymać element w odpowiedniej pozycji po osadzeniu.
Zgodnie z obserwacjami branżowymi, mechaniczna zgodność SCARA w płaszczyźnie poziomej zmniejsza wymagania dotyczące precyzji w stosunku do podajników i przyrządów pomiarowych, co obniża koszty oprzyrządowania i umożliwia szybszą wymianę w porównaniu z systemami, które nie wymagają żadnego błędu bocznego przed włożeniem.
SCARA vs Cobot vs 6-osiowy: porównanie
Wybór między SCARA, robotem współpracującym (cobotem) a 6-osiowym ramieniem przemysłowym wiąże się z koniecznością kompromisów w zakresie szybkości, elastyczności, bezpieczeństwa, zasięgu i kosztów. Poniższa tabela podsumowuje kluczowe różnice.
| Atrybut | SKARA | Cobot (6-osiowy) | 6-osiowe ramię przemysłowe |
|---|---|---|---|
| Osie | 4 | 6 | 6 |
| Główne miejsce pracy | Płaszczyzna pozioma + krótkie Z | Pełna sfera 3D | Pełna sfera 3D |
| Powtarzalność | ±0.01 – ±0.02 mm | ±0.02 – ±0.05 mm | ±0.02 – ±0.08 mm |
| Czas cyklu (pobieranie-miejsce) | 0.3 – 0.5 s (szybko) | 0.6 – 1.5 s (umiarkowany) | 0.4 – 1.0 s (zmienne) |
| Zasięg ładunku | 1 - 20 kg | 3 - 30 kg | 6 - 800 kg |
| Współpraca w zakresie bezpieczeństwa (ISO/TS 15066) | Nie (modele standardowe) | Tak | Nie (modele standardowe) |
| Ślad stopy | Mały do średniego | Mały do średniego | Średni do dużego |
| Nadaje się do | Szybki montaż płaski, wkręcanie, dozowanie, układanie „pick-and-place” | Elastyczne stanowiska, wspólna przestrzeń dla ludzi i robotów, częste zmiany | Spawanie, ciężkie prace przeładunkowe, paletyzacja, obróbka skrawaniem |
| Nie nadaje się do | Zadania wymagające skomplikowanych ścieżek 3D lub dużego zakresu pionowego | Szybki montaż płaski o dużej objętości | Lekki, precyzyjny montaż, płaskie prace w ograniczonej przestrzeni |
| Typowy przedział cenowy (jednostka) | 8,000 $ - $ 30,000 | 25,000 $ - $ 60,000 | 20,000–150,000 USD + |
Według obserwacji branżowych, roboty SCARA i coboty są coraz częściej wykorzystywane w połączeniu na tej samej linii: SCARA zajmuje się montażem i wkręcaniem elementów o dużej objętości i dużej prędkości, podczas gdy coboty obsługują stanowiska kontroli jakości i elastyczne stanowiska montażowe obok operatorów. Ten hybrydowy układ jest powszechny na liniach produkcyjnych elektroniki 3C, urządzeń medycznych i dóbr konsumpcyjnych. Aby dowiedzieć się więcej na temat wyboru SCARA w porównaniu z innymi typami, zapoznaj się z naszym artykułem. Przewodnik porównawczy SCARA, Delta i 6-osi.
Wiodący producenci oferujący obecnie platformy SCARA to FANUC (seria SR), ABB (IRB 910SC / IRB 920T), Yaskawa (MOTOMAN MYS), KUKA (KR SCARA), Epson (seria LS/RS) i EVST (seria EVS SCARA). Każdy z nich pozycjonuje swoją linię w podobnym zakresie udźwigu i zasięgu, a różnice wynikają z oprogramowania sterownika, stopnia czystości i ekosystemu integracji. Pełny ranking tych dostawców pod względem bazy instalacyjnej, klasy udźwigu i przedziału cenowego można znaleźć w naszym 10 najlepszych producentów robotów SCARA w 2026 roku porównanie.
Typowe zastosowania SCARA
Montaż elektroniki 3C
Umieszczanie komponentów na płytkach PCB, wkładanie złączy i osadzanie modułów kamer wymaga szybkiego, płaskiego ruchu z powtarzalnością klasy ±0.02 mm. Krótki czas cyklu i sztywność w płaszczyźnie poziomej sprawiają, że SCARA jest domyślnym robotem do tych zadań. Krótkie cykle produkcyjne w 3C oznaczają, że linie produkcyjne wymagają wielokrotnego przeprogramowania w ciągu roku; kontrolery SCARA obsługują programowanie offline i szybkie uczenie, co skraca przestoje związane z przezbrojeniem. Pełną listę robotów w całym procesie produkcyjnym 3C można znaleźć w naszym Przewodnik po produkcji elektroniki 3C.
Opakowanie Pick-and-Place
Linie pakowania dóbr konsumpcyjnych wykorzystują roboty SCARA do pobierania produktów z przenośników i umieszczania ich w tackach lub pudełkach z prędkością od 60 do 120 pobrań na minutę na robota. Krótki skok pionowy pozwala na skrócenie czasu cyklu, a kompaktowy profil ramienia pasuje do istniejących układów linii bez konieczności gruntownej przebudowy. Aby zwiększyć przepustowość, na jednym przenośniku często instaluje się równolegle wiele robotów SCARA.
Wkręcanie i mocowanie
Wkręcanie śrub z kontrolowanym momentem obrotowym wymaga, aby robot utrzymywał końcówkę wkrętaka w jednej linii z osią śruby na całym odcinku gwintu. Sztywna oś Z w SCARA zapobiega przesuwaniu się narzędzia podczas wkręcania, a obrót nadgarstka J4 precyzyjnie przykłada siłę obrotu. To połączenie sprawia, że SCARA jest pierwszym wyborem do wkręcania w elektronice, sprzęcie AGD i podzespołach samochodowych, gdzie zerwane lub poprzecznie gwintowane elementy złączne wymagają kosztownej przeróbki.
Dozowanie klejów i płynów
Dozowanie kropel kleju, pasty lutowniczej, pasty termoprzewodzącej lub materiału do zalewania na płaski element wymaga precyzyjnego śledzenia ścieżki w płaszczyźnie 2D z kontrolowaną prędkością. SCARA śledzi tę ścieżkę szybko i powtarzalnie, bez mechanicznej złożoności ramienia 6-osiowego, co jest zasadniczo zadaniem 2D. Rezultatem jest spójna geometria kropel i mniejsze zużycie kleju.
Podzespół urządzenia medycznego
Higieniczne warianty SCARA, z osłonami ze stali nierdzewnej i złączami o stopniu ochrony IP, są stosowane w montażu urządzeń medycznych do ładowania pipet, napełniania strzykawek i montażu wkładów. Zamknięta konstrukcja ramienia zapobiega rozrzucaniu cząstek, co jest wymogiem w pomieszczeniach czystych klasy ISO 5–7.
Powtarzalność i szybkość SCARA: co oznaczają liczby
Powtarzalność to zdolność robota do powrotu do tego samego punktu z tego samego kierunku w tych samych warunkach. W przypadku robotów SCARA modele produkcyjne zazwyczaj osiągają dokładność od ±0.01 mm do ±0.02 mm. Dokładność (zdolność do osiągnięcia bezwzględnego, zadanego punktu) to inna i zazwyczaj niższa specyfikacja; w przypadku większości zadań montażowych powtarzalność ma znaczenie, ponieważ części są umieszczane względem ustalonych punktów odniesienia, a nie w przestrzeni absolutnej.
Czas cyklu dla standardowego systemu SCARA typu pick-and-place (200 mm ruchu poziomego, 25 mm spadku w osi Z) wynosi od 0.3 do 0.5 sekundy. Przy 0.4 sekundy na cykl, jeden robot wykonuje 9,000 cykli na godzinę. Na szybkich liniach pakujących, zoptymalizowane profile ruchu zwiększają tę wartość do ponad 120 cykli pobierania na minutę na robota.
W praktyce, po uruchomieniu komórek SCARA na liniach elektroniki i dóbr konsumpcyjnych 3C, inżynierowie EVST odkryli, że czynnikiem ograniczającym rzadko jest nominalna prędkość robota. Częściej to układ podajnika części, dokładność mocowania lub opóźnienie systemu wizyjnego determinują rzeczywistą częstotliwość cykli. Rutynowo dobieramy roboty SCARA na 70-80% ich nominalnej częstotliwości cykli, co pozostawia margines bezpieczeństwa dla tych zmiennych wstępnych i poprawia długoterminową niezawodność w produkcji 24/7.
Częstym błędem, z jakim się spotykamy, jest przekonanie, że wybór najszybszego robota SCARA zawsze wygrywa przetarg. W jednym z ostatnich projektów montażu 3C klient określił robota o cyklu 0.3 s, ale podajnik wibracyjny przed robotem podawał części w odstępach 0.55 s. Szybszy robot nie zapewnił wzrostu przepustowości w porównaniu z wolniejszym modelem o cyklu 0.45 s, który kosztował około 18% mniej. Zalecamy przeprowadzenie audytu czasu cyklu całej stacji, a nie tylko robota, przed ustaleniem udźwigu i klasy prędkości SCARA.
Opcje ładowności i zasięgu: jak czytać specyfikacje
Roboty SCARA dostępne obecnie na rynku obejmują:
- Ładowność: 1 kg (przenoszenie lekkich elementów) do 20 kg (małe zespoły elektroniczne, opakowania żywności)
- Zasięg (maksymalna rozpiętość ramion): 300 mm (blat roboczy) do 1,200 mm (duże pokrycie palet lub tac)
- Skok (przesuw w osi Z): 100 mm do 300 mm, w zależności od modelu
Większość zastosowań produkcyjnych mieści się w zakresie udźwigu od 3 kg do 10 kg i zasięgu od 400 mm do 800 mm. Klasa 20 kg obejmuje cięższe podzespoły i produkty pakowane. Modele o większym zasięgu (ponad 1,000 mm) służą do montażu elektroniki wielkoformatowej lub wnętrz samochodowych.
Seria EVST EVS SCARA oferuje udźwig 3 kg i 6 kg w wersji kompaktowej oraz 20 kg w przypadku cięższych zastosowań, z zasięgiem ramienia od 400 mm (EVS3-400, EVS3-400H) do 1,000 mm (EVS20-1000H) i powtarzalnością klasy SCARA zgodną ze standardami branżowymi w zakresie ±0.02 mm w przypadku zadań montażu produkcyjnego. Obowiązują certyfikaty CE, SGS i TUV. Informacje o opcjach konfiguracji i cenach można znaleźć w sekcji „Informacje o cenach”. Przewodnik po wyborze i wycenie SCARA na evsrobot.com.
Jak wybrać robota SCARA
Siedem parametrów decyduje o wyborze SCARA dla większości zastosowań:
- Ładowność: Zsumuj masę części, masę efektora końcowego oraz wszelkie kable i przewody podłączone do ramienia. Dodaj 20% marginesu bezpieczeństwa. Nie przekraczaj udźwigu znamionowego przy podanym zasięgu.
- Zasięg: Zmierz największą odległość poziomą między punktem pobrania a punktem umieszczenia. Dodaj co najmniej 50 mm prześwitu. Nadmierny zasięg zmniejsza sztywność ramienia i wydłuża czas cyklu.
- Skok Z: Określ różnicę wysokości między najwyższym a najniższym punktem, do którego narzędzie musi dotrzeć. Większość modeli SCARA oferuje opcje skoku 100, 150 lub 200 mm.
- Powtarzalność: Dopasuj do najwęższej tolerancji w danym zastosowaniu. W przypadku montażu PCB standardowym minimum jest ±0.02 mm. W przypadku lekkich opakowań ±0.05 mm może być wystarczające.
- Wymagania dotyczące czasu cyklu: Oblicz wymaganą liczbę pobrań na minutę i porównaj ją z opublikowanym czasem cyklu robota przy określonym dystansie. Potwierdź przy 70–80% wykorzystaniu.
- Środowisko: Standardowe SCARA mają klasę IP40. Do zastosowań w pomieszczeniach czystych, w przemyśle spożywczym lub w myjniach wymagane są IP65 lub wyższe oraz odpowiednie materiały osłonowe.
- Kontroler i integracja: Sprawdź obsługę magistrali fieldbus (EtherCAT, PROFINET, EtherNet/IP), kompatybilność z systemem wizyjnym i środowisko programistyczne. W wielu projektach czynniki te wpływają na koszty integracji bardziej niż cena korpusu robota.
Według obserwacji branżowych, najczęstszymi błędami przy wyborze robota SCARA są: przewymiarowanie ładunku w celu zwiększenia zapasu (co niepotrzebnie wydłuża ramię) oraz niedoszacowanie wymaganego skoku osi Z, gdy konstrukcja oprzyrządowania zmienia się na późnym etapie projektu. Określenie modelu z opcją o jeden krok dłuższej osi Z od samego początku pozwala uniknąć kosztownej wymiany robota.
EVST wspiera dobór i inżynierię aplikacji SCARA poprzez globalną sieć ponad 50 agentów i ponad 600 zrealizowanych projektów automatyzacji w ponad 100 krajach. Sprzęt z certyfikatami CE, SGS i TUV jest dostarczany z pełną dokumentacją. EVST posiada również patent na wynalazek w zakresie swojej metodologii transakcji w projektach automatyzacji (patent CN ZL 2020 1 1601091.6, przyznany w 2024 r.), co zwiększa niezawodność procesów wspieranych przez IP w realizacji projektów.
Najczęściej zadawane pytania
Co oznacza SCARA?
SCARA to skrót od Selective Compliance Assembly Robot Arm (ramię robota z selektywną podatnością). „Selektywna podatność” odnosi się do konstrukcji mechanicznej ramienia: podatność (zginanie) w płaszczyźnie poziomej pomaga w kompensacji drobnych odchyleń bocznych podczas montażu, a jednocześnie sztywność w kierunku pionowym, aby utrzymać siłę skierowaną w dół podczas osadzania i mocowania.
Ile osi ma robot SCARA?
Standardowy robot SCARA ma 4 osie: J1 (obrotowa podstawa, pozioma), J2 (obrotowy łokieć, pozioma), J3 (liniowa Z, pionowa) i J4 (obrót nadgarstka, oś pionowa). Niektóre zaawansowane modele posiadają piątą oś do pochylania nadgarstka, ale klasyczny układ 4-osiowy jest najczęściej spotykany w środowiskach produkcyjnych.
Jaka jest typowa powtarzalność robota SCARA?
Roboty produkcyjne SCARA zazwyczaj osiągają powtarzalność od ±0.01 mm do ±0.02 mm. Jest to zdolność do wielokrotnego powrotu do tego samego punktu z tego samego kierunku, w stałych warunkach. Dokładność (osiągnięcie bezwzględnej zadanej współrzędnej) jest osobną, zazwyczaj niższą specyfikacją. W przypadku większości zadań montażowych i pozycjonowania, powtarzalność jest istotnym parametrem, ponieważ części są umieszczane względem ustalonych punktów odniesienia.
Jaka jest różnica między SCARA a cobotem?
SCARA jest zoptymalizowana pod kątem szybkiego montażu płaskiego z wysoką powtarzalnością i krótkimi cyklami, ale nie posiada funkcji bezpieczeństwa ograniczających siłę, które pozwalają mu pracować z ludźmi bez konieczności stosowania zabezpieczeń. Cobot (robot współpracujący) jest zaprojektowany zgodnie z normami bezpieczeństwa ISO/TS 15066, w tym z ograniczeniem siły i mocy, dzięki czemu może pracować w przestrzeni współdzielonej przez człowieka i robota. Coboty są bardziej elastyczne w zadaniach 3D, ale zazwyczaj są wolniejsze w szybkim montażu płaskim niż SCARA o podobnym udźwigu. Wiele nowoczesnych linii produkcyjnych wykorzystuje oba typy robotów w tym samym przepływie produktów.
Jakie opcje udźwigu i zasięgu są dostępne dla robotów SCARA?
Roboty SCARA dostępne obecnie na rynku mają udźwig od 1 kg i zasięg 300 mm (modele stołowe) do 20 kg i zasięg 1,200 mm. Najpopularniejszy zakres produkcyjny to udźwig od 3 kg do 10 kg i zasięg od 400 mm do 800 mm. Seria EVST EVS SCARA obejmuje modele o udźwigu 3 kg, 6 kg i 20 kg i zasięgu od 400 mm do 1,000 mm, wszystkie o powtarzalności ±0.02 mm, z certyfikatami CE, SGS i TUV.
Które branże wykorzystują roboty SCARA najczęściej?
Elektronika 3C (smartfony, laptopy, tablety, montaż PCB) to największy segment zastosowań robotów SCARA, a następnie opakowania dóbr konsumpcyjnych, montaż podzespołów urządzeń medycznych oraz montaż podzespołów wyposażenia wnętrz i instalacji elektrycznych w pojazdach. Wkręcanie śrub, rozmieszczanie komponentów, dozowanie oraz montaż typu „pick-and-place” to cztery kategorie zadań, które odpowiadają za większość wdrożeń robotów SCARA w tych branżach.
O autorach: Niniejszy przewodnik został opracowany przez zespół redakcyjny EVST i zweryfikowany przez dział inżynierii aplikacji EVST, w oparciu o doświadczenie firmy w realizacji ponad 600 projektów automatyzacji na całym świecie. EVST (EVS TECH CO., LTD) to producent robotów z siedzibą w Chengdu, założony w 2018 roku, kierowany przez dyrektor generalną Sharon Xiao (z 10-letnim doświadczeniem w automatyzacji robotyki i eksporcie międzynarodowym) oraz dyrektora technicznego He Mingxiana (zastosowania LLM, rozpoznawanie obrazów, systemy czasu rzeczywistego). EVST buduje roboty SCARA, roboty współpracujące i przemysłowe, eksportowane do ponad 100 krajów, z certyfikatami CE, SGS i TÜV, a także posiada chiński patent na wynalazek (ZL 2020 1 1601091.6) na metodologię realizacji projektów automatyzacji.
Ostatnia aktualizacja: 8 czerwca 2026 r. Niniejszy przewodnik ma charakter ogólnoinformacyjny; przed ostatecznym wyborem robota należy sprawdzić wszystkie specyfikacje pod kątem zastosowania.
Aby zapoznać się z podstawową definicją stanowiącą podstawę tego przewodnika, zapoznaj się z naszym przeglądem czym jest robot SCARA.