
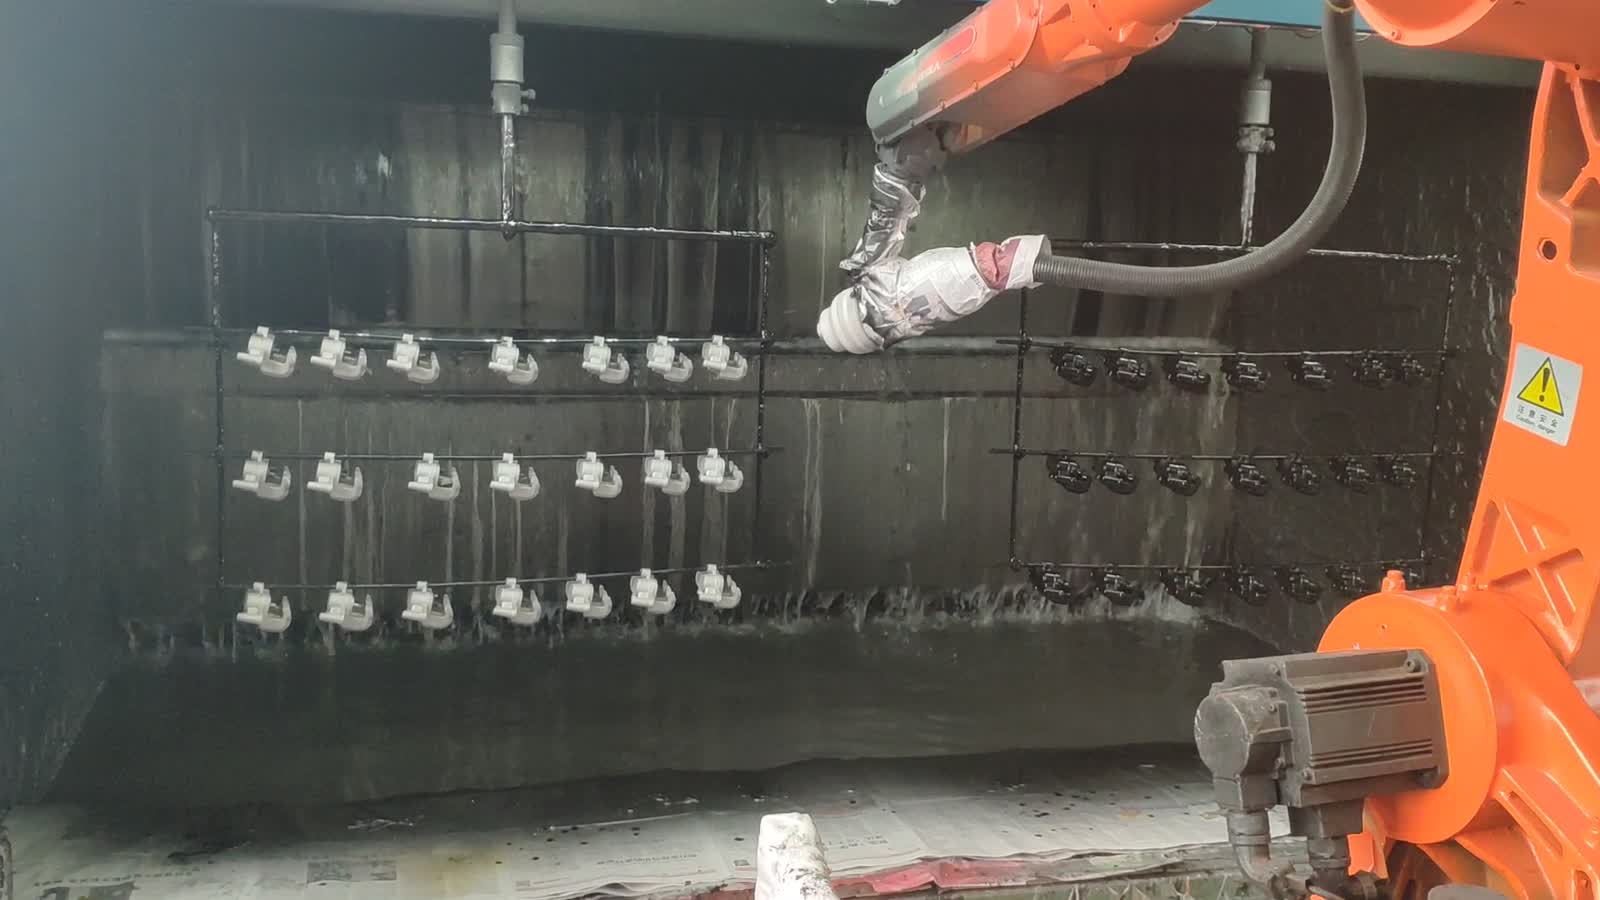
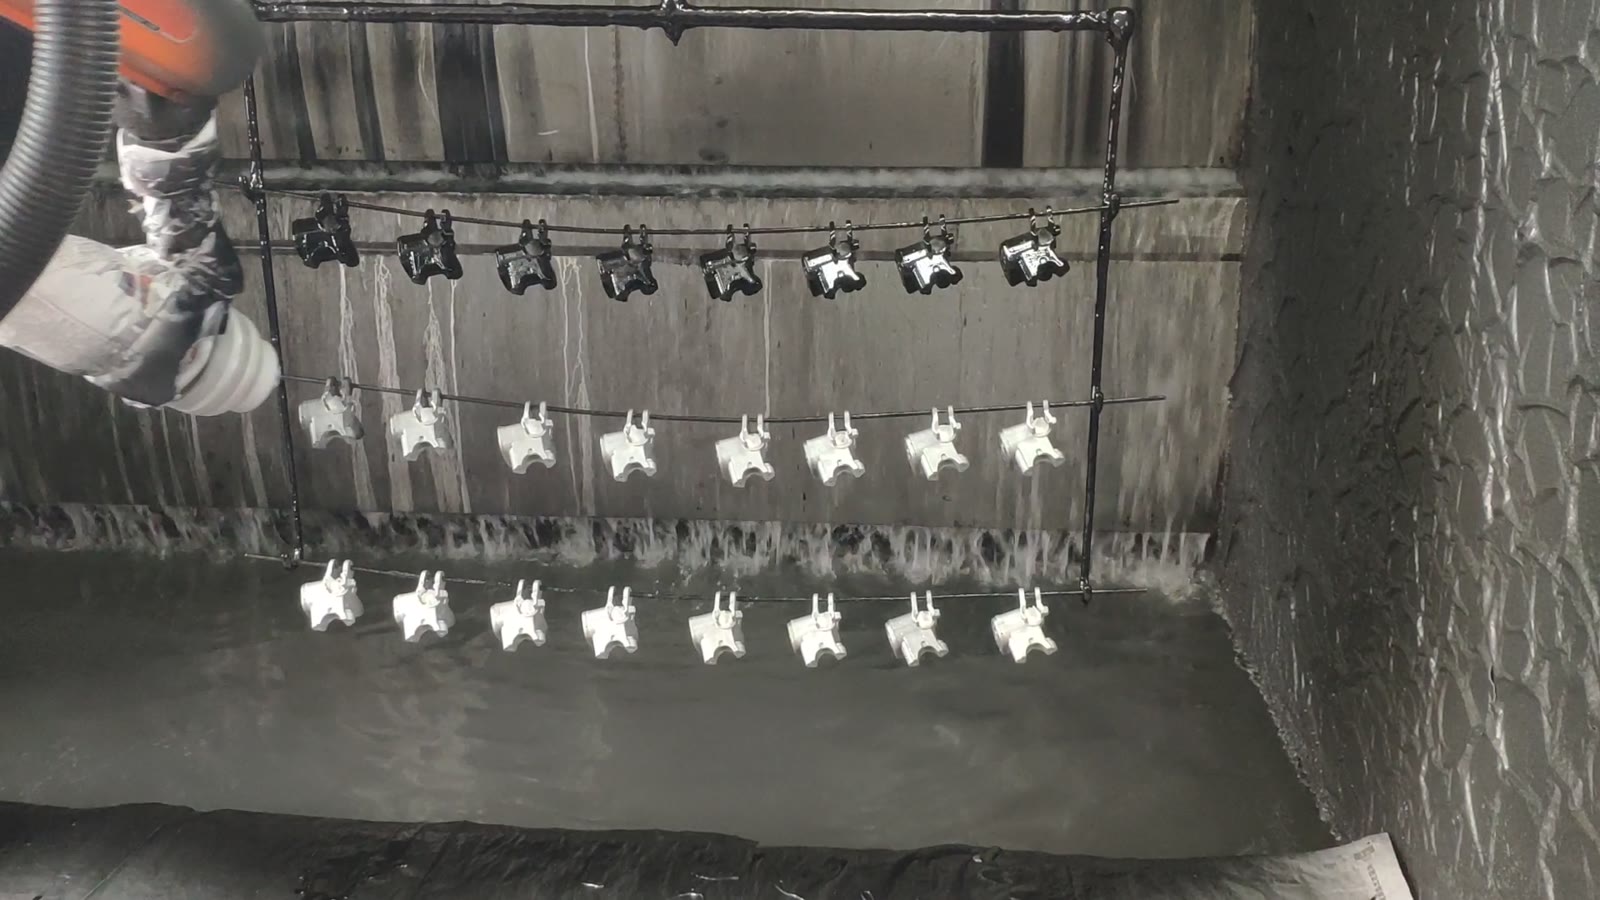
W skrócie: Ta kabina lakiernicza wykańcza małe części hamulców motocyklowych, zawieszone w rzędach na linii wieszaków. Sześcioosiowy robot przenosi pistolet lakierniczy i przesuwa go tam i z powrotem wzdłuż każdego rzędu, podążając za częściami podczas ich przemieszczania się w kabinie. Pistolet jest osłonięty materiałem i taśmą, a kurtyna wodna wzdłuż tylnej ściany odprowadza nadmiar lakieru do koryta w podłodze. Trzy decyzje wpływają na taką konfigurację: sposób zawieszenia części, sposób przemieszczania się pistoletu w ruchomym rzędzie oraz miejsce, w którym nadmiar lakieru trafi do kabiny, aby zachować czystość. Planujesz podobną linię? Prześlij nam swój rysunek części.
W skrócie
| Część | Małe metalowe części typu hamulca motocyklowego |
| Przetwarzanie | Malowanie natryskowe |
| Automatyzacja | Jeden sześcioosiowy robot niosący pistolet natryskowy |
| Dostawa części | Części zawieszone w rzędach na poziomych drążkach, które poruszają się w kabinie |
| Lokalizowanie | Wieszak i linia ustalają odstępy; robot podąża za rzędem |
| Gospodarstwo robocze | Części zawieszone na drążku, nie wymagają zaciskania |
| Rola operatora | Załadowuje i rozładowuje wieszaki oraz dba o stoisko |
| Układ komórek | Jeden robot w kabinie do mycia wodą |
Problem, który rozwiązuje ta komórka
Proces malowania to proces, w którym najtrudniej jest uzyskać jednolitość od osoby. Grubość powłoki, pokrycie krawędzi i rytm pociągnięcia zmieniają się w zależności od ręki operatora, a w przypadku małych elementów różnica między pierwszą a ostatnią częścią jest dokładnie tym, co zauważa klient.
Robot eliminuje rękę z równania. Za każdym razem wykonuje ten sam ruch, z tej samej odległości i z tą samą prędkością. Wyzwaniem nie jest samo natryskiwanie, ale zawieszenie części tak, aby pistolet mógł dotrzeć do każdej powierzchni, zaplanowanie toru pistoletu w rzędzie, który ciągle się porusza, oraz zarządzanie nadmiarem natrysku, aby trafił on do wody, a nie na kolejny element.
Jak działa komórka
- Części dostarczane są na wieszakach. Małe metalowe części zawieszone są rzędami na poziomych prętach, jeden rząd za drugim, wchodząc do kabiny.
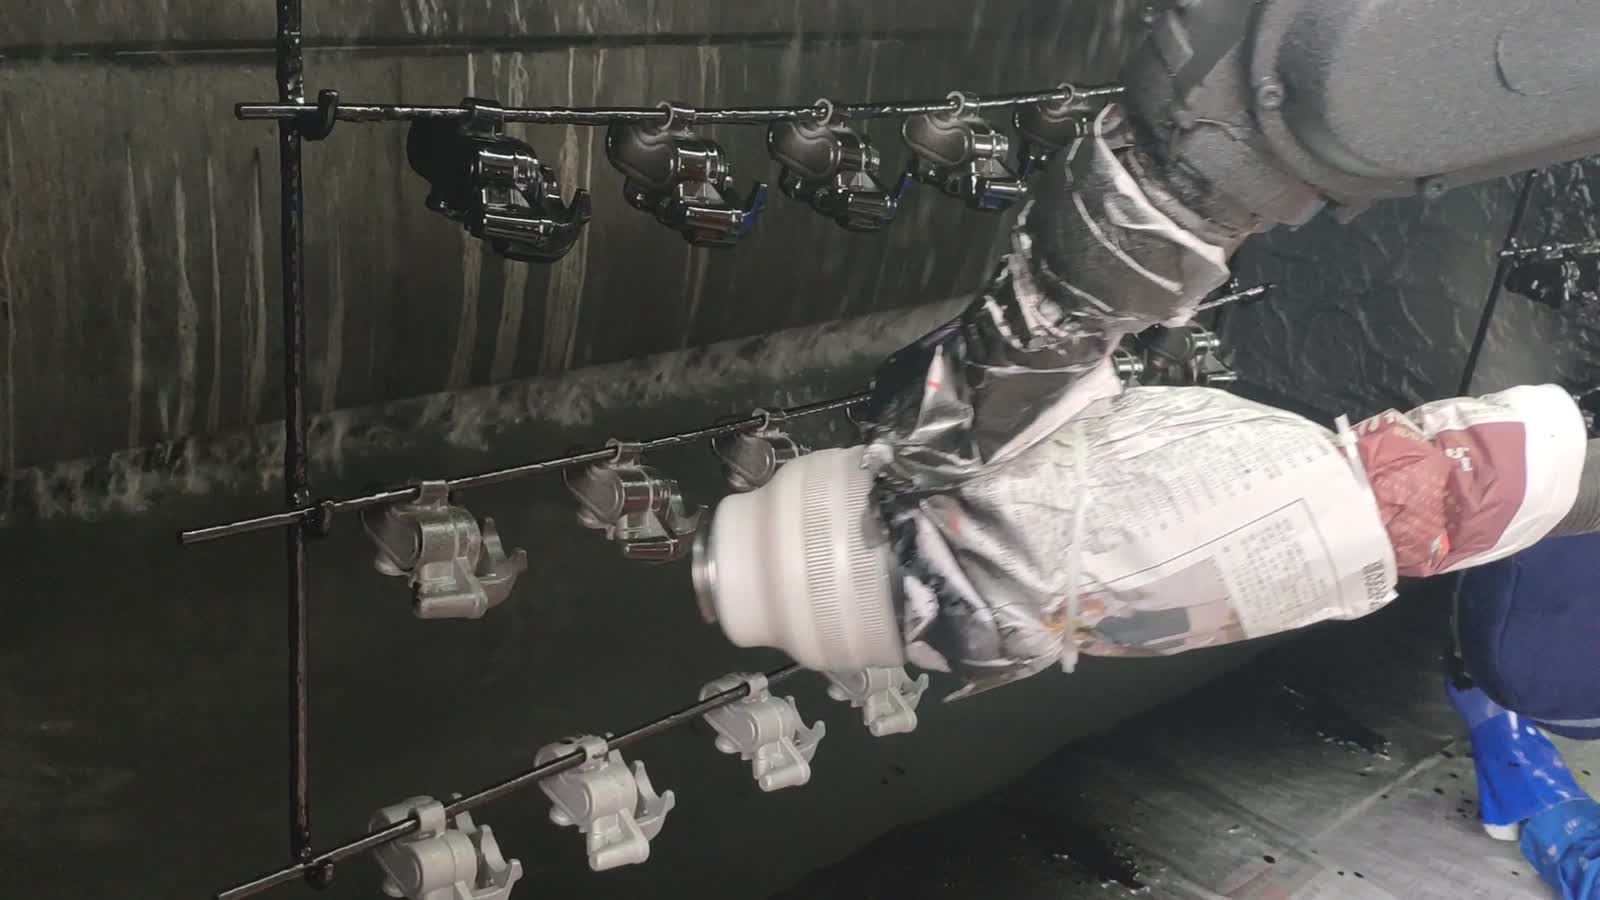
- Robot zajmuje pozycję. W kabinie stoi sześcioosiowy robot z pistoletem natryskowym na końcu ramienia. Pistolet jest owinięty materiałem i taśmą, aby chronić korpus robota przed farbą.
- Zamiataj rząd. Robot zbliża pistolet do pierwszej części rzędu i przesuwa go, pokrywając każdą część po kolei.
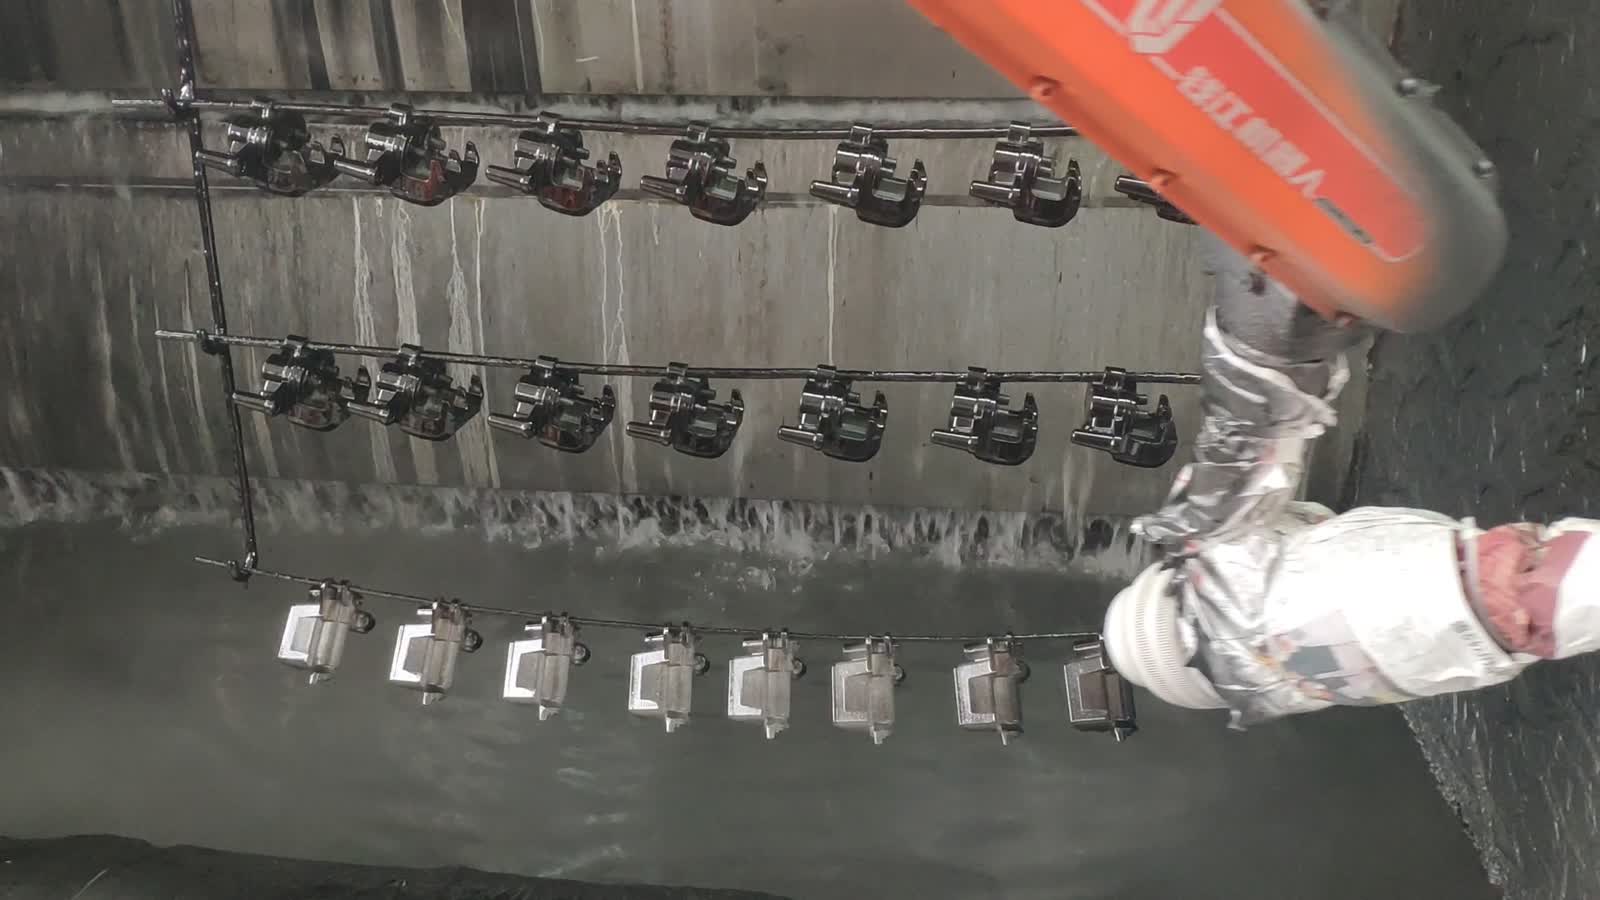
- Podążaj linią. Gdy wieszak przesuwa rząd do przodu, robot podąża za ruchem ruchomych części.
- Wyłap nadmiar sprayu. Kurtyna wodna spływa po tylnej ścianie do koryta w podłodze, więc to, co ominie pewne elementy, ląduje w wodzie, a nie na ścianach, czekając na kolejny etap.
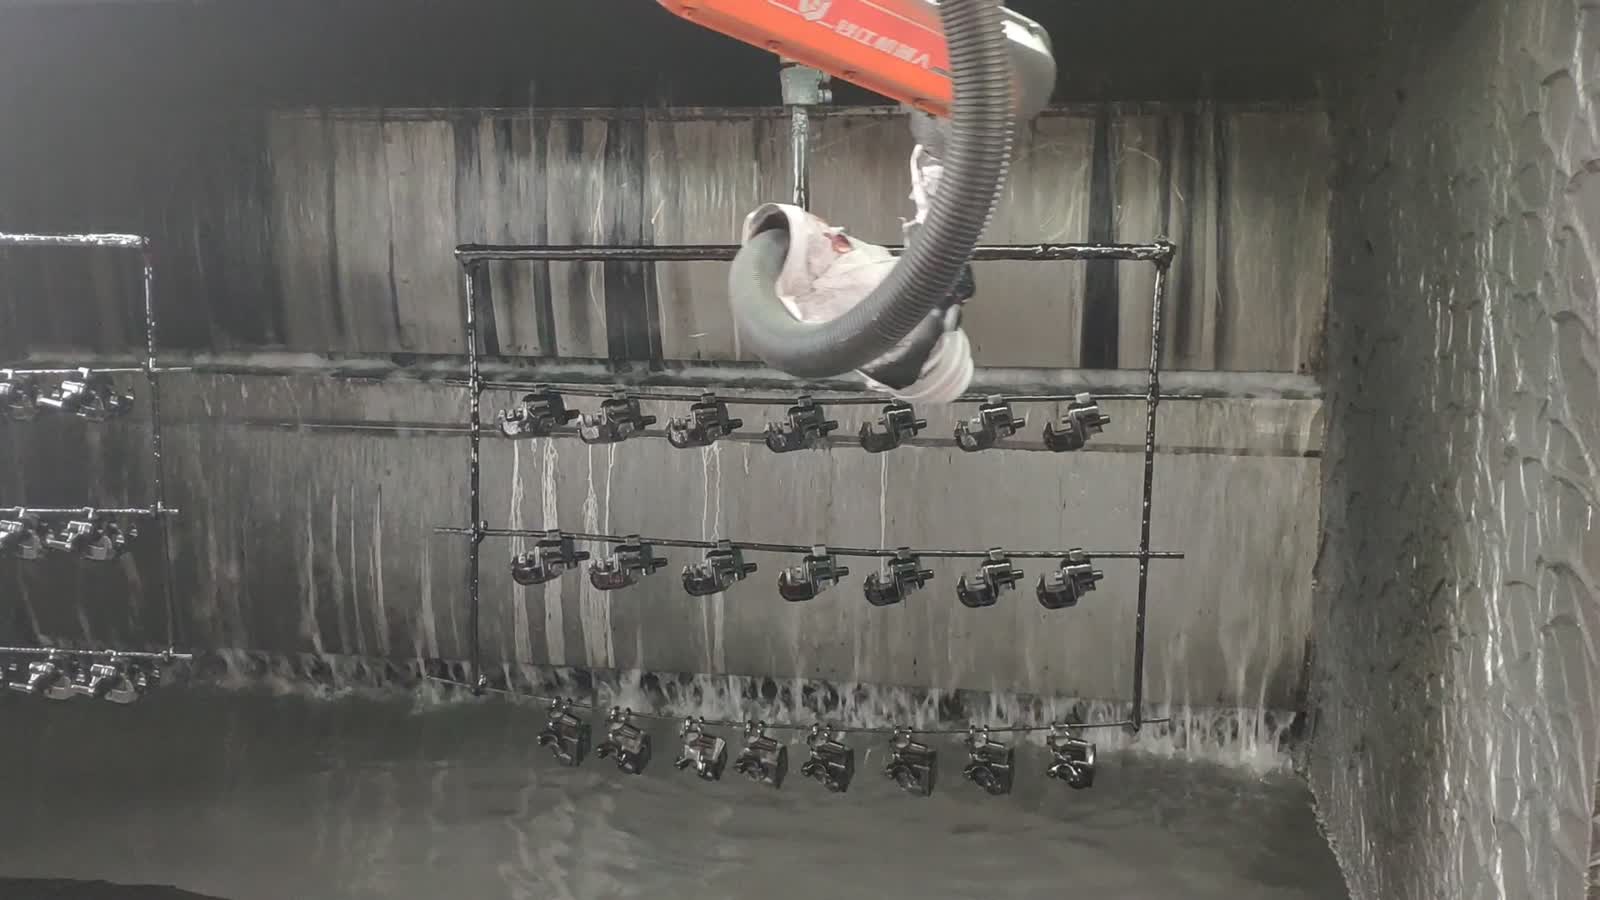
- Następny rząd. Zakończony rząd przesuwa się dalej, następny pojawia się w zasięgu, a robot zaczyna podawać od nowa.
Trzy decyzje projektowe
1. Zawieś części tak, aby każda strona była w zasięgu ręki
Linia wieszakowa działa tylko wtedy, gdy robot może pomalować to, co widzi klient. Jeśli części wiszą zbyt blisko siebie, powierzchnie między nimi pozostają zacienione; jeśli są źle ustawione, krawędź lub wgłębienie nigdy nie zostanie pomalowane.
Kwestią do rozstrzygnięcia są odstępy i orientacja: jak daleko od siebie wiszą części, czy są skierowane pod kątem do pistoletu, czy prostopadle do niego, oraz czy każda powierzchnia wymagana przez specyfikację jest wystawiona na działanie sprayu. Wiszące to najtańsze rozwiązanie do poprawienia pokrycia — gdy linia jest już w ruchu, zacieniona powierzchnia oznacza konieczność ręcznego poprawienia.
2. Zaplanuj trasę działa względem poruszającego się rzędu
Malowanie ruchomego rzędu to problem koordynacji. Pistolet musi dostosować się do ruchu linii podczas ruchu, w przeciwnym razie ruch będzie się rozciągał na jednym fragmencie, a na kolejnym stawał się cieńszy. Ścieżka robota nie jest pojedynczym ruchem; jest to ruch, który dryfuje wraz z wieszakiem.
Co pomaga: utrzymuj stałą prędkość przejść w stosunku do linii, nakładaj każdą część na taką samą ilość i zachowaj stałą odległość, aby wachlarz był równomiernie rozłożony w całym rzędzie.
3. Określ, gdzie kończy się nadmiar sprayu
Wszystko, co wyrzuci pistolet, a co nie trafi w element, musi gdzieś trafić. W otwartej kabinie osadza się na ścianach, wieszakach i samym robocie, a następnie, jako kurz, osadza się na kolejnych elementach. Kurtyna wodna na tylnej ścianie utrzymuje proces w czystości.
Kwestie praktyczne: cokolwiek wychwytuje nadmiar rozpylonej farby — kurtyna wodna tutaj, system wyciągowy gdzie indziej — musi ją usunąć, nie zakłócając strumienia natrysku, a maskowanie pistoletu musi przetrwać w tych warunkach — farba przedostająca się do korpusu pistoletu lub połączeń ramion jest problemem związanym z konserwacją, a nie jakością.
Kiedy ten układ pasuje — i kiedy przyjrzeć się bliżej
- Dobre dopasowanie: partie małych części, które można zawiesić, ograniczona liczba kształtów, które wszystkie przechodzą przez ten sam proces, oraz stoisko, w którym części są już przesuwane na wieszakach.
- Oceń dalej: wiele kształtów części (nowy kształt zazwyczaj wymaga nowego wzoru do zawieszania i nowej ścieżki pistoletu), powierzchnie, do których nie można dotrzeć z jednej strony, części zbyt delikatne do zawieszania oraz kolory lub powłoki wymagające zmiany pistoletu lub mycia między nakładami.
FAQ
Dlaczego nie pomalować tych części manipulatorem zamiast robotem?
Manipulator dobrze radzi sobie z jednym prostym przejściem. Robot zdobywa swoje miejsce, gdy przejście musi podążać za kształtem części – obracając pistolet na krawędzi, zatrzymując się na wgłębieniu lub dopasowując się do ruchomego rzędu – oraz gdy linia obejmuje więcej niż jeden kształt części, z których każdy wymaga innej ścieżki.
Jak to możliwe, że części pozostają na miejscu podczas ruchu pistoletu?
Zawieszają się na drążku, a ich własny ciężar utrzymuje je w miejscu. Sztuczka polega na odpowiednim zawieszeniu: części są rozmieszczone w odstępach i pod kątem, tak aby strumień powietrza z pistoletu docierał do każdej odsłoniętej powierzchni, bez kołysania się części ani ich dotykania podczas przesuwania się linki.
Co decyduje o cyklu?
Jak szybko linia przesuwa rzędy przez kabinę i ile czasu potrzebuje robot, aby pokryć cały rząd wymaganą grubością powłoki. Prześlij rysunek części z powierzchniami, które chcesz pokryć, a my to wycenimy.
Uzyskaj wycenę układu i czasu cyklu
Wyślij nam:
- Rysunek części z zaznaczonymi powierzchniami, które należy pokryć powłoką
- Materiał i wymagana grubość wykończenia lub powłoki
- Liczba kształtów części i częstotliwość ich zmiany
- Dzienny lub roczny wolumen i prędkość linii
- Zdjęcia lub wymiary rozmieszczenia stoiska i wieszaka
W odpowiedzi prześlemy propozycję rozmieszczenia stoiska i szacunkowy czas trwania cyklu.
Wyślij rysunek swojej części → lub e-mail sprzedaż@evsrobot.com
Materiał filmowy nakręcony w zakładzie produkcyjnym partnera. Czas cyklu, dane bieżące i dane dotyczące zużycia z tego zakładu nie są publiczne i nie są tutaj podawane.