
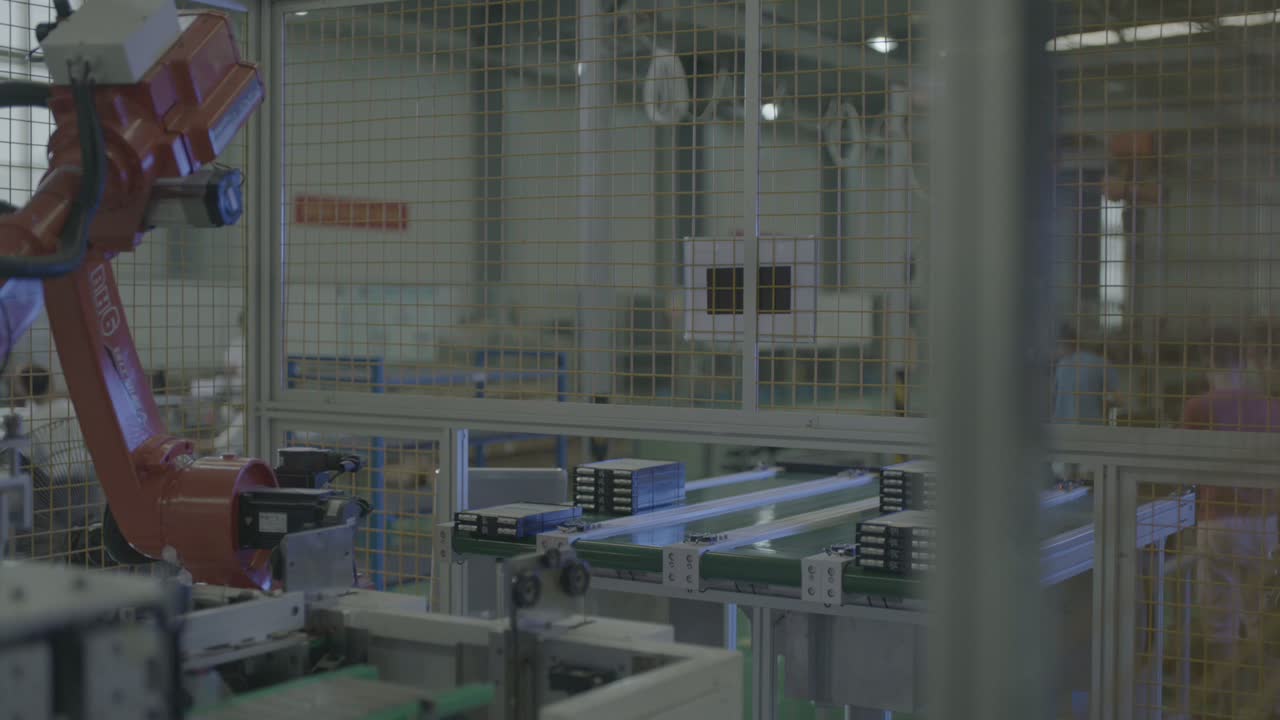
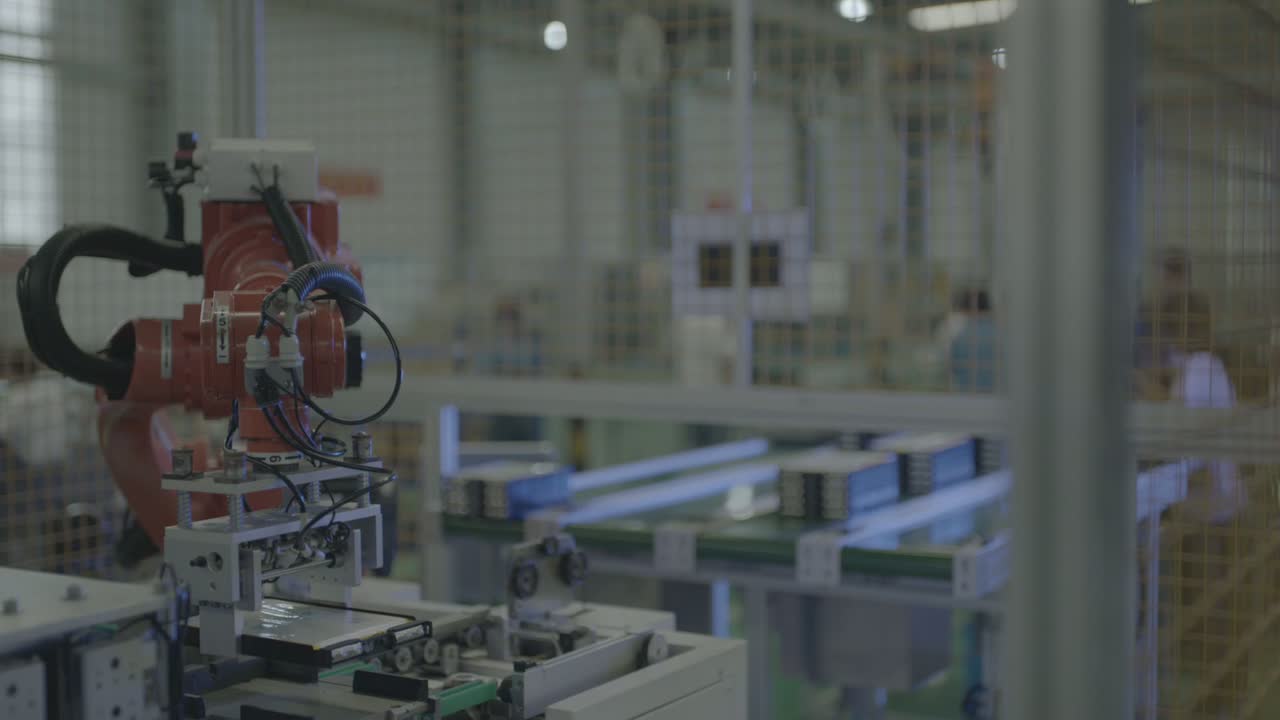
W skrócie: Ta komórka przekazuje przenoszenie modułów akumulatorowych jednemu sześcioosiowemu robotowi. Robot stoi na kolumnie podłogowej wewnątrz ogrodzenia bezpieczeństwa i cyklicznie przemieszcza się między linią przenośnika a stanowiskiem obok niego: zatrzymuje się nad rzędem ciemnych, prostokątnych modułów, opuszcza narzędzie, podnosi się i obraca, a następnie opuszcza narzędzie na stanowisko obok przenośnika; lekki suwak przesuwa części wzdłuż stacji na rolkach. Ta sama pozycja — ramię w górę, opuszczenie, powrót do stanowiska — powtarza się w całym materiale filmowym. Trzy decyzje niosą ze sobą taką komórkę: jak zlokalizować tace i nośniki, jak narzędzie na końcu ramienia pasuje do zgrupowanych modułów oraz jak przenośnik i stanowisko dzielą czas jednego robota. Planujesz podobną linię? Prześlij nam swój rysunek części.
W skrócie
| Część | Ciemne, prawie czarne, prostokątne moduły, kilka na jasnej tacy |
| Przetwarzanie | Obsługa materiałów — przenoszenie modułów z przenośnika na stanowisko |
| Automatyzacja | Jeden sześcioosiowy robot na kolumnie podłogowej, wewnątrz ogrodzenia bezpieczeństwa |
| Dostawa części | Rzędy zgrupowanych modułów na przenośniku taśmowym płaskim |
| Narzędzie na końcu ramienia | Płyta montażowa lampy z czarnymi kwadratowymi elementami poniżej, przewodami pneumatycznymi i kablami |
| Stacja | Lekki suwak przenosi moduły wzdłuż linii, części spoczywają na rolkach |
| Rola operatora | Pozostaje poza ogrodzeniem; robot wykonuje ruch |
| Układ komórek | Jeden robot pomiędzy linią przenośnikową a stacją, ogrodzony |
Problem, który rozwiązuje ta komórka
Moduły baterii przemieszczają się tam i z powrotem między przenośnikiem a stacją w szybkim tempie, a ktoś musi utrzymać ten przepływ. Praca wykonywana ręcznie jest męcząca, łatwo obijać moduły o siebie i jest trudna w obsłudze – to powtarzalny proces, przy którym człowiek nie wytrzymuje długo.
W tej celi robot wykonuje ruch. Zatrzymuje się nad rzędem ciemnych modułów, opuszcza narzędzie, podnosi się i obraca między przenośnikiem a stanowiskiem, podczas gdy pracownicy przez cały czas pozostają poza ogrodzeniem. Stabilność pętli zapewnia układ wokół robota – miejsce zatrzymania każdej tacki, sposób, w jaki narzędzie dociera do grupy, oraz sposób, w jaki przenośnik i stanowisko dzielą cykl.
Jak działa komórka
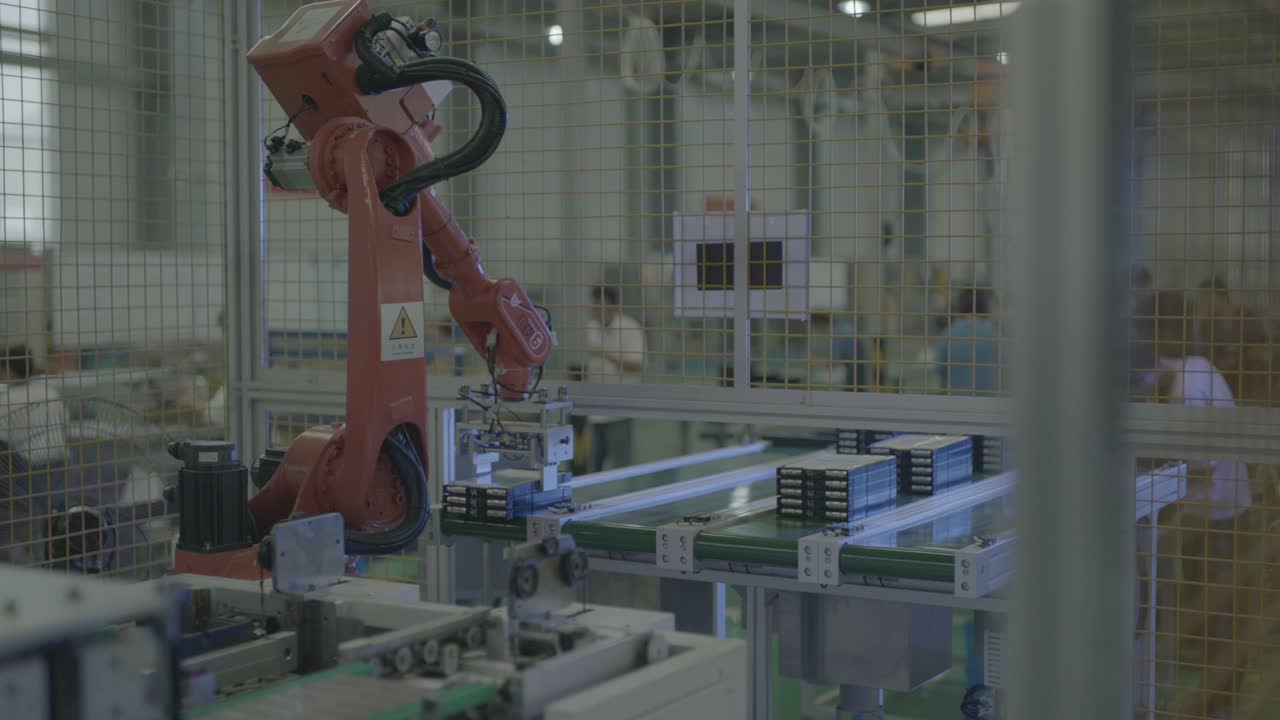
- Poczekaj na części. Nadgarstek trzyma narzędzie umieszczone na końcu ramienia nad przenośnikiem, płytą skierowaną w dół, nad rzędem ciemnych, prostokątnych modułów.
-
Zanurz się w częściach. Nadgarstek opada, a narzędzie spada na grupę modułów na przenośniku.
-
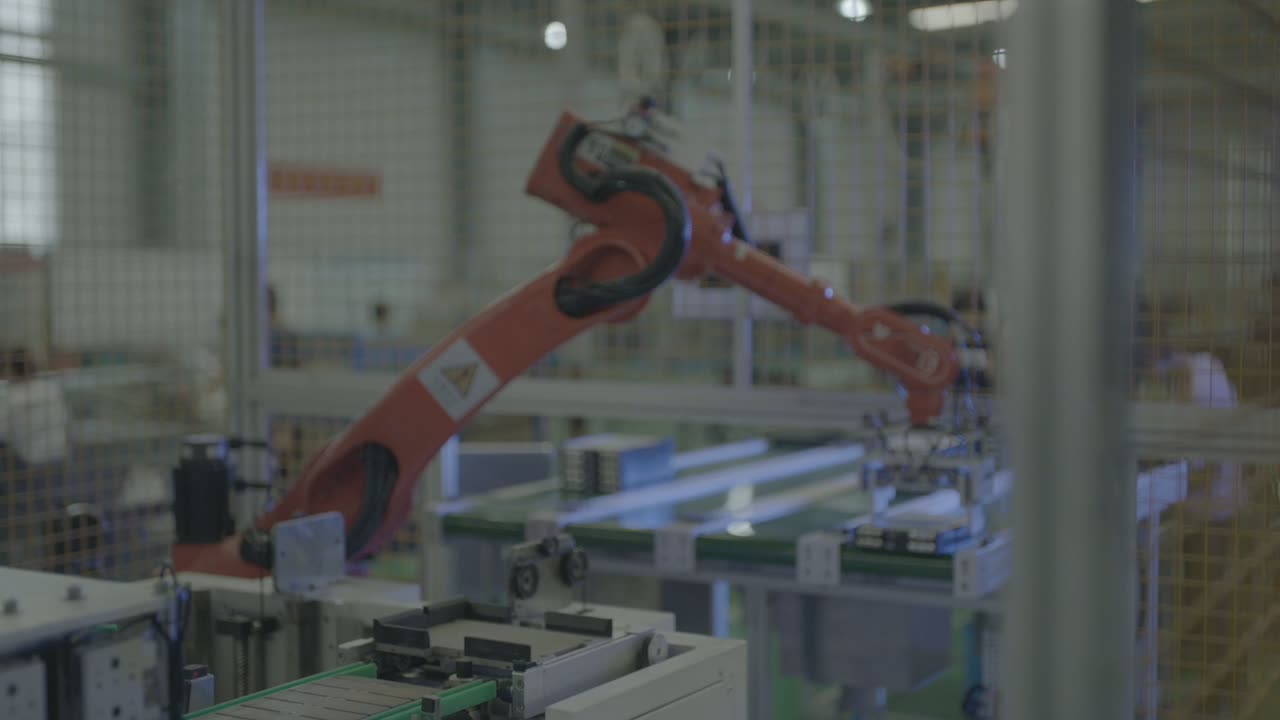
Podnieś i obróć. Ramię unosi się, otwiera szeroko i przenosi narzędzie z przenośnika na stanowisko obok niego.
-
Na stacji. Lekki suwak przesuwa moduły wzdłuż linii, a części spoczywają na rolkach.
-
Podnieś ponad płot. Gdy ramię się podnosi, narzędzie unosi się w pobliże górnej szyny prowadnicy przed kolejnym ruchem.
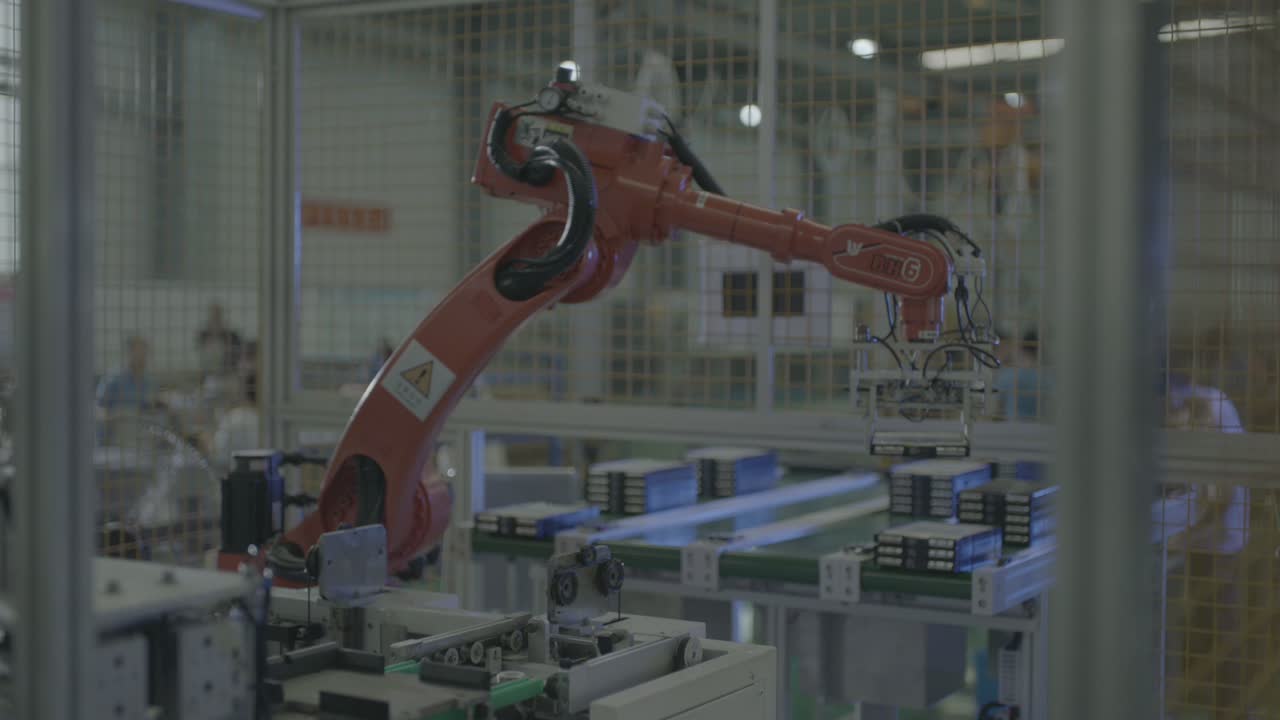
- Powtarzać. Ta sama poza — uniesienie ręki, opuszczenie jej, powrót do stacji — powtarza się w całym materiale filmowym, tworząc jedną ciągłą pętlę.
Robot cały czas pozostaje wewnątrz ogrodzenia; pracownicy w tle znajdują się na zewnątrz.
Trzy decyzje projektowe
1. Ustaw tackę w miejscu, w którym narzędzie styka się z grupą
W tej celi moduły są ułożone po kilka na tacy i ustawione w rzędzie, a narzędzie opuszcza się na grupę z góry. Taca, która zatrzymuje się w znanym miejscu, pozwala narzędziu na ten sam kontakt z grupą w każdym cyklu.
Taki układ stoi lub upada na tacy: musi pomieścić grupę, zapewnić narzędziu powierzchnię, do której może dosięgnąć, i pozwolić narzędziu opaść, nie wypychając modułów z miejsca.
2. Dopasuj narzędzie do zgrupowanych modułów
Narzędziem jest tutaj lekka płytka montażowa z czarnymi, kwadratowymi elementami pod spodem, z przewodami pneumatycznymi i kablami biegnącymi wzdłuż ramienia. Niezależnie od zasady mocowania, najważniejszy jest kształt: narzędzie musi przylegać do górnej powierzchni modułu i do odstępu między tacką.
Pytanie brzmi, czy narzędzie może zejść do każdej grupy w ten sam sposób i odejść bez przesuwania modułów.
3. Podziel cykl między przenośnikiem a stacją
Pozycja ramienia powtarza się – ramię w górę, opada, powrót do stanowiska – a lekki poślizg przesuwa części wzdłuż stanowiska na rolkach. W zrównoważonej pętli przenośnik podaje kolejną grupę, gdy robot znajduje się na stanowisku.
Należy zwrócić uwagę na równowagę: jeśli przenośnik i stacja są gotowe mniej więcej w tym samym czasie, ruchy robota dopasowują się do siebie bez czekania którejkolwiek ze stron; jeśli jedna strona wytrzyma dłużej, to ona nadaje tempo, a druga przez większość czasu czeka.
Kiedy ten układ pasuje — i kiedy przyjrzeć się bliżej
- Dobre dopasowanie: zgrupowane moduły, które przemieszczają się między przenośnikiem a stacją w stałym rytmie, moduły umieszczone na tacy lub nośniku, tak aby narzędzie za każdym razem napotykało je w ten sam sposób, oraz komórka, w której ogrodzenie może trzymać ludzi z dala od drogi robota.
- Oceń dalej: moduły, które często zmieniają kształt lub odstępy, co powoduje, że narzędzie musi zmieniać się wraz z nimi; tacki lub nośniki, które nie zatrzymują się w powtarzalnym punkcie; oraz przypadki, w których przenośnik i stacja nie współpracują ze sobą, przez co robot musi czekać.
FAQ
Czy robot przesuwa moduły pojedynczo czy kilka naraz?
Moduły są ułożone po kilka na tacy, a narzędzie styka się z grupą od góry. To, czy przesuwany jest jeden moduł, czy cała grupa, zależy od konstrukcji tacy i narzędzia — oba elementy są ustalane na podstawie rysunku części.
Co decyduje o tym, jak szybko działa ta komórka?
Rytm przenośnika i stacji oraz sposób, w jaki ruchy robota dopasowują się do nich. Szacunek czasu cyklu pochodzi z rysunku części, układu tac i dziennego wolumenu, więc prześlij je, a my to opracujemy.
Czy jeden robot może obsługiwać więcej niż jedną stację?
Zasadniczo tak, jeśli dodatkowy ruch jest krótki, a czas nadal się zgadza. Każda dodatkowa pozycja wydłuża trasę robota w obie strony, więc pytanie brzmi, czy robot zdąży wykonać każdy ruch, zanim kolejna grupa będzie gotowa.
Uzyskaj wycenę układu i czasu cyklu
Wyślij nam:
- Rysunek części z powierzchniami, których należy dotknąć, oraz układem tacy lub nośnika
- Materiał, rozmiar i waga części
- Liczba typów części i częstotliwość ich zmiany
- Dzienny wolumen i wzór zmian
- Zdjęcia lub wymiary powierzchni użytkowej i istniejących przenośników
W odpowiedzi prześlemy propozycję układu i szacunkowy czas realizacji.
Wyślij rysunek swojej części → lub e-mail sprzedaż@evsrobot.com
Materiał filmowy nakręcony w zakładzie produkcyjnym partnera. Czas cyklu i inne dane z tego miejsca nie są publiczne i nie są tutaj podawane.