
Ostatnia aktualizacja: maj 6, 2026
Porównanie reduktorów robotów przemysłowych: przekładnie harmoniczne, reduktory RV i napędy cykloidalne (2026)
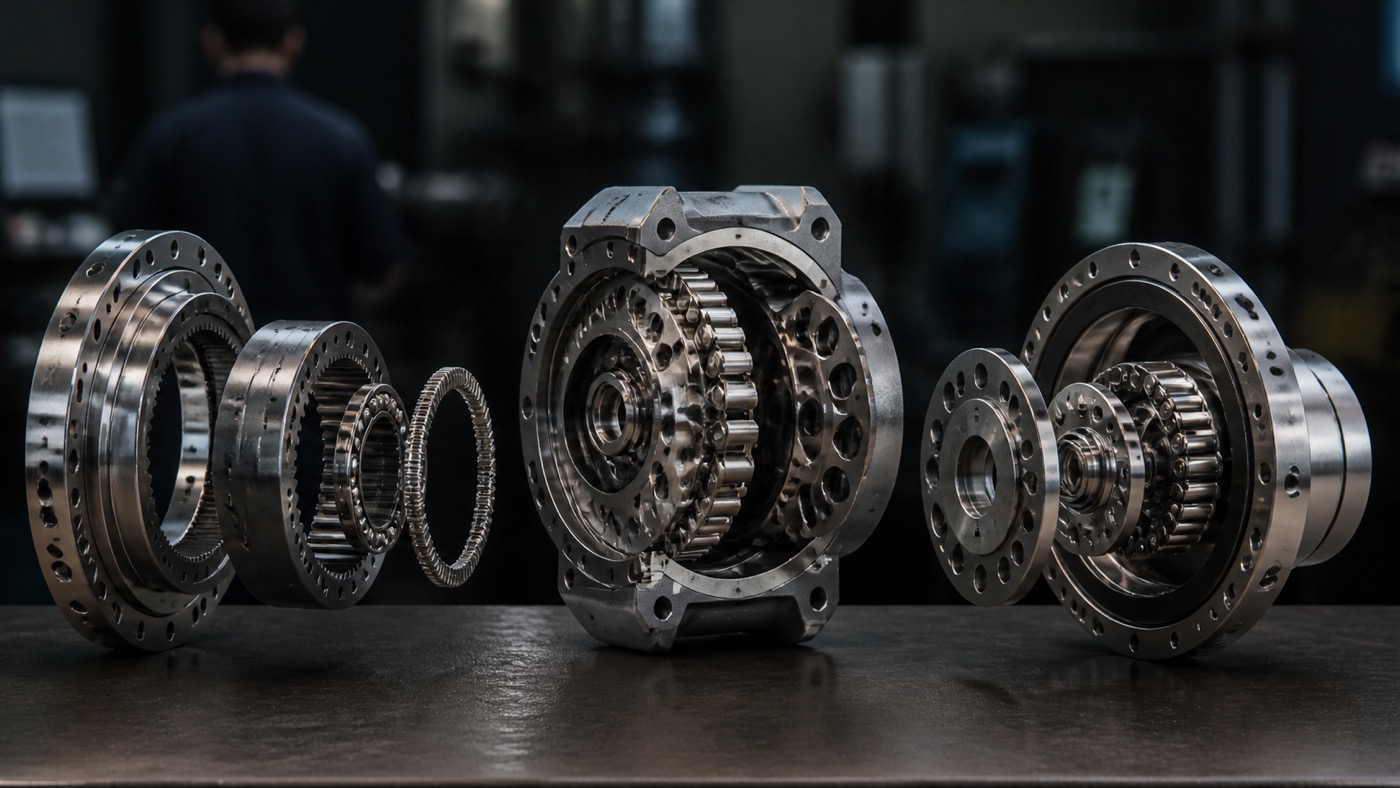
Każde porównanie reduktorów robotów przemysłowych zaczyna się od jednego faktu: reduktory stanowią około 15 do 25 procent zestawienia materiałów robota i są głównym mechanicznym źródłem długotrwałej utraty dokładności i awarii połączeń. Rynek pokrywają trzy rodziny: przekładnie harmoniczne do nadgarstków cobotów i przegubów o małym udźwigu, reduktory RV do ciężkich osi bazowych w przemyśle oraz jednostopniowe napędy cykloidalne pomiędzy nimi. Chińscy dostawcy przenieśli się z nieznacznego udziału w 2018 roku do strukturalnie znaczącej pozycji w obu kluczowych segmentach.
Dlaczego reduktory definiują wydajność i koszt robota
Silnik robota pracuje z prędkością kilku tysięcy obr./min i zapewnia stosunkowo niski moment obrotowy. Przemieszczanie ładunku o masie 200 kg przez ustrukturyzowaną ścieżkę spawalniczą wymaga odwrotnego efektu: niskiej prędkości i bardzo wysokiego momentu obrotowego, z zachowaniem położenia kątowego z dokładnością do ułamków minuty kątowej przez tysiące cykli. Tę konwersję wykonują reduktory. Jakość mechaniczna reduktora (luz, sztywność skrętna, sprawność i trwałość zmęczeniowa) ma bezpośredni wpływ na powtarzalność pozycjonowania robota, jego nominalny udźwig oraz częstotliwość przeglądów.
Według Raport IFR World Robotics 2025W 2024 roku na całym świecie sprzedano ponad 500 000 robotów przemysłowych. Przy średniej liczbie dwóch do sześciu reduktorów na każde sześcioosiowe ramię (jeden na przegub, przy czym osie nadgarstków czasami dzielą się lub wykorzystują lżejsze jednostki), rynek reduktorów stanowi wielomiliardową kategorię komponentów rocznie. Szacuje się, że sama firma Nabtesco dostarcza reduktory do około 60% globalnej produkcji robotów przemysłowych, co daje japońskiemu dostawcy strukturalną rolę w globalnej produkcji robotów, co jest nietypowe w jakimkolwiek rozwiniętym sektorze przemysłowym.
Aby poznać szerszy kontekst różnicy w jakości między chińskimi i japońskimi łańcuchami dostaw komponentów robotycznych, zapoznaj się z naszą analizą: Jak chińscy producenci robotów niwelują lukę jakościową w stosunku do europejskich marek.
Zrozumienie trzech rodzin reduktorów, zasad ich działania, zakresu wydajności i krajobrazu dostawców jest warunkiem koniecznym do podjęcia poważnej decyzji o wyborze robota przemysłowego lub rozmowie o dostawcy w roku 2026.
Harmonic Gears: technologia fal tensyjnych dla precyzyjnych stawów nadgarstkowych
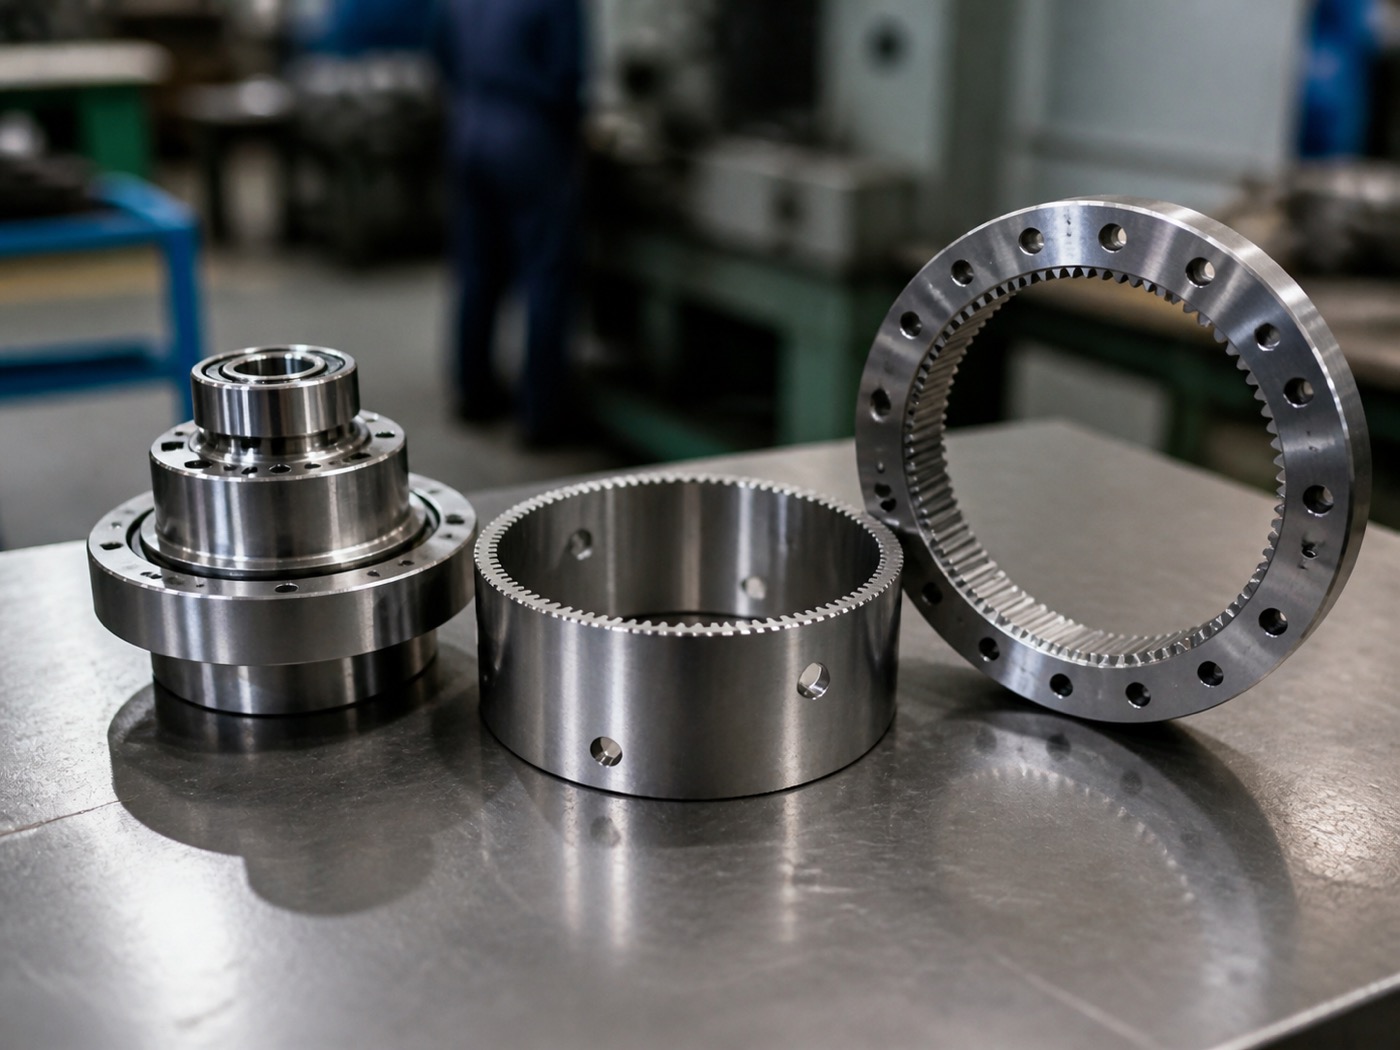
Przekładnie harmoniczne (zwane również przekładniami falowymi lub napędami harmonicznymi) działają na zasadniczo innej zasadzie niż konwencjonalne układy przekładni. Cienkościenny eliptyczny wielowypust zazębia się ze sztywnym wielowypustem kołowym w dwóch przeciwległych punktach jednocześnie. Podczas gdy generator fali, eliptyczna krzywka napędzana silnikiem, obraca się, nieustannie odkształca wielowypust kołowy, powodując przemieszczanie się punktów zazębienia wokół pierścienia. Różnica w liczbie zębów między wielowypustem harmonicznym a wielowypustem kołowym (zazwyczaj dwa zęby) generuje przełożenie w jednym, kompaktowym etapie.
Taka architektura zapewnia właściwości, jakich nie może zapewnić żaden inny reduktor jednostopniowy:
- Zakres przełożeń: 30:1 do 320:1 możliwe do osiągnięcia w jednym etapie, bez pośredniego układu przekładni
- Reakcja: W praktyce od zera do mniej niż 1 minuty kątowej w nowym stanie, ponieważ siatka krzywych elastycznych i kołowych jest ciągła i wstępnie załadowana
- Pojemność ładunku: Dobrze nadaje się do klas obciążenia od 1 kg do około 50 kg; powyżej tej wartości żywotność zmęczeniowa elastycznego splotu staje się ograniczona
- Długość życia: Zwykle oceniane na 10 000 do 20 000 godzin pracy przy obciążeniu znamionowym; elastyczny rowek jest elementem ograniczającym żywotność i podlega zmęczeniu wysokocyklicznemu u nasady zębów.
- Wielkość paczki: Niezwykle kompaktowy i lekki w stosunku do momentu obrotowego, dlatego każda główna konstrukcja nadgarstka cobota wykorzystuje przekładnie harmoniczne
Kluczowym ograniczeniem jest gęstość momentu obrotowego przy dużych średnicach wałów. Skalowanie przekładni harmonicznych do bardzo wysokich momentów obrotowych wymaga stosowania elastycznych wielowypustów o dużej średnicy, które są coraz droższe i obarczone wyższym ryzykiem zmęczenia. Reduktory RV przewyższają przekładnie harmoniczne o ładowności powyżej około 50 kg pod względem trwałości w stosunku do kosztów.
Dostawcy przekładni harmonicznych: Japonia kontra Chiny
Harmonic Drive Systems (Japonia) i jej amerykańska spółka zależna stworzyły i przez dziesięciolecia dominowały w tej kategorii. Nidec Shimpo (Japonia) i Spinea (Słowacja) to dostawcy wtórni, posiadający znaczące bazy zainstalowane, szczególnie w europejskich projektach integratorskich.
Wejście na rynek chiński było znaczące. Leaderdrive (绿的谐波) stał się głównym dostawcą krajowym i rozwinął się z nieznacznego udziału w chińskim rynku krajowym w 2018 r. do pozycji, w której, według CRIA (Sojusz Chińskiego Przemysłu Robotycznego) Według danych z lat 2024 i 2025, krajowe reduktory harmonicznych stanowią ponad 35% urządzeń instalowanych w robotach montowanych w Chinach. Produkty Leaderdrive osiągnęły parytet specyfikacji luzów ze średniej półki japońskich odpowiedników do standardowych zastosowań przemysłowych, po cenach o około 40–60% niższych od japońskich odpowiedników Harmonic Drive.
Według danych raportu Interact Analysis Reducer Market Report, wzrost podaży krajowych reduktorów harmonicznych w Chinach był kluczowym czynnikiem umożliwiającym przyspieszenie wolumenów produkcji chińskich cobotów w latach 2021–2024, ponieważ przełamał on minimalny koszt jednostkowy ustalony wcześniej w japońskich cenach komponentów.
Reduktory RV: dwustopniowa konstrukcja cykloidalna do ciężkich połączeń przemysłowych
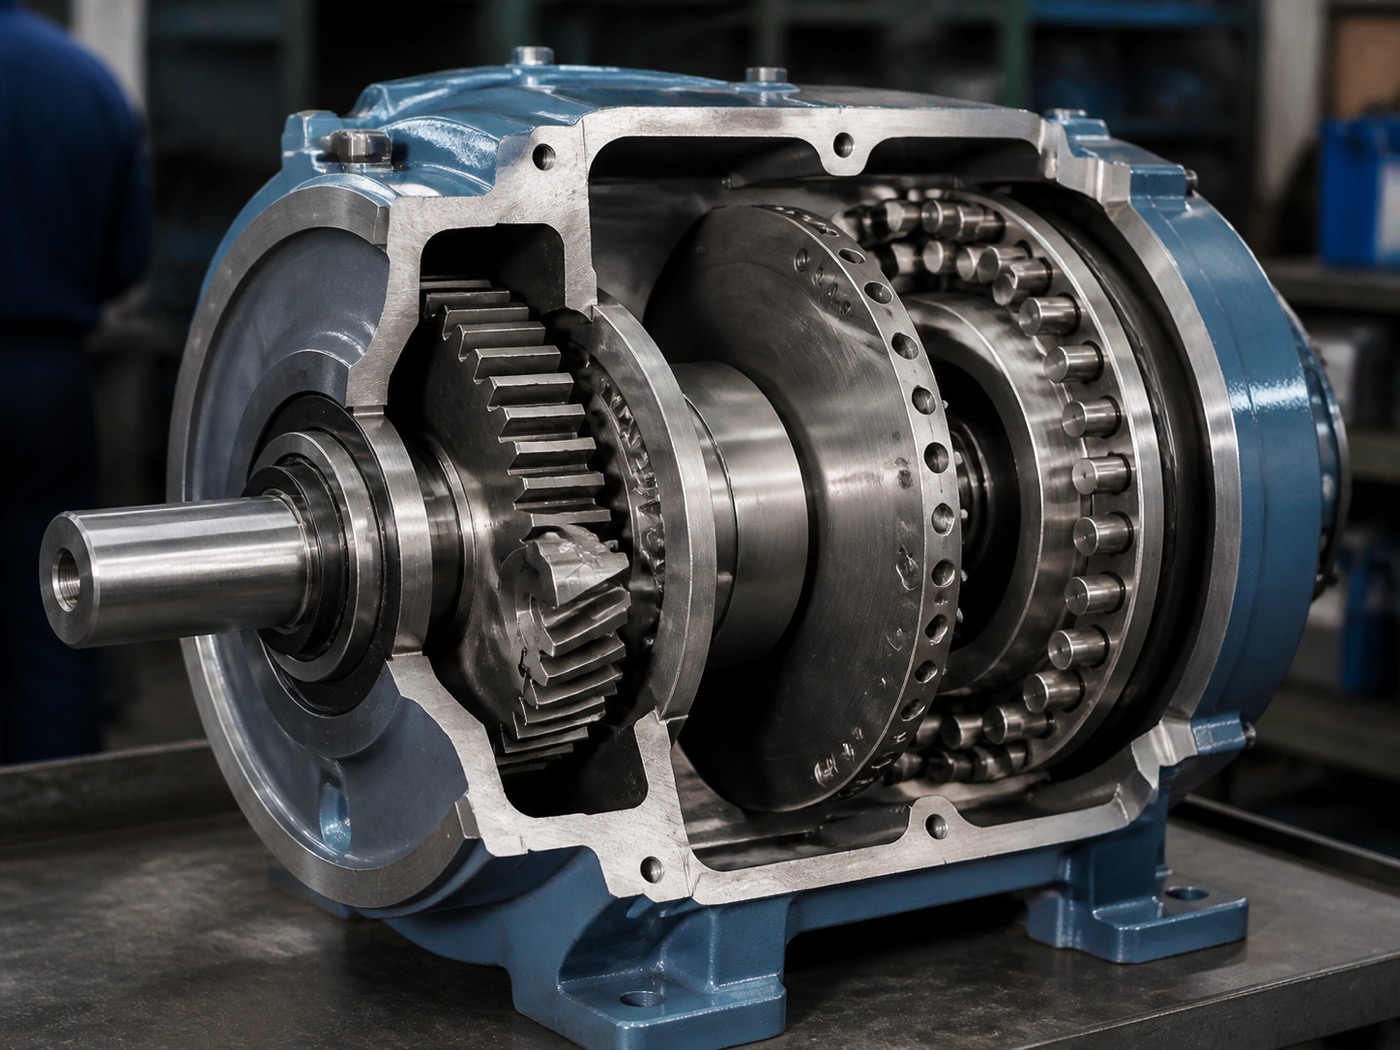
Reduktory RV (rotacyjne reduktory wektorowe) wykorzystują dwustopniowy układ przeniesienia napędu: początkowy stopień przekładni zębatej o zębach ewolwentowych umiarkowanie redukuje prędkość z wału wejściowego, a wyjście tego stopnia napędza zestaw tarcz cykloidalnych – mimośrodowych krzywek, które zazębiają się z pierścieniem cylindrycznych sworzni. Profil zębów tarczy cykloidalnej toczy się po sworzniach, a nie ślizga, rozkładając obciążenie jednocześnie na wiele punktów styku i zapewniając bardzo wysoką sztywność oraz odporność na obciążenia udarowe.
Zakres wydajności jest inny niż w przypadku przekładni harmonicznych:
- Zakres przełożeń: 30:1 do 200:1, przy czym dwustopniowa architektura zapewnia zwielokrotnienie momentu obrotowego na każdym etapie
- Reakcja: Od 1 do 3 minut kątowych w nowym stanie; wyższe niż w przypadku przekładni harmonicznych, ale akceptowalne dla osi podstawy i ramion, gdzie momenty obciążenia mają pierwszeństwo przed precyzyjną rozdzielczością kątową
- Pojemność ładunku: Od 5 kg do 1,000 kg i więcej; jest to dominujący wybór dla połączeń osi bazowej w dowolnym ramieniu przemysłowym o udźwigu powyżej około 20 kg
- Długość życia: Ocenione na 6,000 do 15 000 godzin pracy w zależności od współczynnika obciążenia i cyklu pracy; wielostykowe cykloidalne sprzęgło tarczowe powoduje bardziej równomierne zużycie niż zmęczenie harmoniczne, ale duże obciążenia udarowe znacznie skracają ten zakres
- Sztywność: Znacznie wyższa niż w przypadku przekładni harmonicznych przy równoważnym momencie obrotowym; ta sztywność skrętna jest głównym powodem, dla którego reduktory RV dominują w osiach bazowych o dużym obciążeniu, gdzie bezwładność ładunku wywiera duże momenty reakcji podczas zmian toru jazdy.
W praktyce sześcioosiowe ramię przemysłowe o udźwigu od 50 do 200 kg zazwyczaj wykorzystuje reduktory RV na osiach J1 (obrót podstawy), J2 (ramię) i J3 (łokieć) oraz przekładnie harmoniczne na osiach J4, J5 i J6 (osie nadgarstka). Ten podział odzwierciedla wymagania dotyczące momentu obrotowego: osie podstawy i ramienia odpowiadają za pełny moment obrotowy ramienia, podczas gdy osie nadgarstka wymagają precyzji i zwartości bardziej niż samej zdolności przenoszenia momentu obrotowego.
Bazując na danych z wdrożeń terenowych, pochodzących od integratorów, którzy eksploatują ramiona o dużym udźwigu w warsztatach blacharsko-lakierniczych, okresy między wymianami reduktorów RV wynoszą od 8,000 do 12 000 godzin, co jest typowe, gdy współczynniki obciążenia utrzymują się poniżej 80% obciążenia znamionowego. Praca ze stałą obciążalnością znamionową w zastosowaniach o dużej liczbie cykli skraca ten czas do dolnej granicy zakresu.
Dostawcy reduktorów RV: Nabtesco i chińscy konkurenci
Nabtesco Corporation (Japonia) posiada około 60% globalnego udziału w dostawach reduktorów RV do robotów przemysłowych. Sumitomo Drive Technologies (Japonia) i Onvio (USA, dystrybucja międzynarodowa) są dostawcami drugorzędnymi. Pozycja rynkowa Nabtesco odzwierciedla dekady iteracji produktów, dane dotyczące zastosowań i głębokie relacje z producentami OEM. FANUC, Yaskawa, KUKA i ABB zaprojektowały linie produktów w oparciu o komponenty Nabtesco.
Według danych CRIA i Interact Analysis chińscy krajowi dostawcy reduktorów RV, przede wszystkim Zhongda Leader (中大力德) i Zhenkang (浙江振康), osiągnęli łączny udział przekraczający 30 procent produkcji robotów przemysłowych montowanych w Chinach do 2025 r. Jest to znacząca zmiana w porównaniu z niemal zerowym udziałem krajowym w 2018 r. Ramiona do ciężkich ładunków montowane w Chinach przez kilku krajowych producentów OEM są teraz standardowo dostarczane z jednostkami Zhongda RV, a Nabtesco jest dostępne jako opcja modernizacji w przypadku konfiguracji eksportowych lub wymagających zastosowań motoryzacyjnych.
Aktualne kryteria oceny dostawców znajdziesz w naszym przewodniku: Jak ocenić dostawcę robotów przemysłowych z Chin w 2026 roku.
Reduktory cykloidalne: jednostopniowe pozycjonowanie średniego zakresu
Jednostopniowe reduktory cykloidalne wykorzystują zasadę działania cykloidalnego mechanizmu tarczowo-sworzniowego, podobnie jak reduktory RV, ale pomijają wstępny stopień przekładni zębatej ewolwentowej. Silnik napędza mimośrodowy wał wejściowy bezpośrednio na tarcze cykloidalne. Upraszcza to jednostkę, zmniejsza liczbę części i obniża koszty, ale kosztem dwustopniowego zwielokrotnienia momentu obrotowego i sztywności, jaką ewolwentowy stopień wstępny zapewnia jednostkom RV.
Praktyczne umiejscowienie jednostopniowych przekładni cykloidalnych mieści się pomiędzy przekładniami harmonicznymi i reduktorami RV:
- Zakres przełożeń: Zwykle od 10:1 do 120:1 w jednym etapie
- Reakcja: Umiarkowany; lepszy niż konwencjonalna przekładnia śrubowa, ale gorszy niż przekładnia harmoniczna lub RV
- Pojemność ładunku: Zastosowania w połączeniach o średnim obciążeniu, w których nie jest wymagana zwartość harmoniczna i sztywność RV
- Koszty: Ogólnie rzecz biorąc, najniższa z trzech rodzin przy równoważnym momencie obrotowym wyjściowym, co czyni ją atrakcyjną w przypadku projektów nastawionych na koszty
Do kluczowych dostawców należą Sumitomo Drive Technologies (którego seria Cyclo BBB jest szeroko stosowana w maszynach przemysłowych), autorskie projekty przekładni cykloidalnych ABB stosowane w określonych modelach robotów oraz Onvio. Jednostopniowe reduktory cykloidalne występują rzadziej w sześcioosiowych ramionach przegubowych niż w robotach SCARA i specjalistycznych manipulatorach, gdzie ich koszt i umiarkowany profil luzów zwrotnych stanowią rozsądny kompromis. Aby uzyskać szerszy kontekst dotyczący wpływu wyboru reduktora na decyzje zakupowe robota, zapoznaj się z naszym materiałem: 10 najlepszych producentów robotów przemysłowych w Chinach w 2026 r..
Tabela porównawcza reduktorów: typ, wydajność, koszt i dopasowanie do zastosowania
| Typ reduktora | Zakres współczynnika | Reakcja | Dopasowanie ładunku | Oszacowana żywotność | Orientacyjny koszt jednostkowy (USD, klasa średniego momentu obrotowego) | Podstawowa aplikacja |
|---|---|---|---|---|---|---|
| Przekładnia harmoniczna | 30: 1 do 320: 1 | <1 min łuku | 1 – 50 kg (nadgarstki cobota, ramiona małego ładunku) | 10,000 – 20,000 godz. | 800–2,500 dolarów (japoński); 350–1,100 dolarów (chiński Tier-1) | Stawy nadgarstkowe J4/J5/J6, wszystkie osie cobota |
| Reduktor RV | 30: 1 do 200: 1 | 1 – 3 minut łuku | 5 – 1,000+ kg (ciężkie osie przemysłowe/podstawowe) | 6,000 – 15,000 godz. | 1,200–6,000 dolarów (japoński); 500–2,800 dolarów (chiński Tier-1) | Połączenia podstawy/barku J1/J2/J3 w ramionach przemysłowych |
| Cykloidalny (jednostopniowy) | 10: 1 do 120: 1 | 2 – 8 minut łuku | Manipulatory specjalistyczne SCARA o średnim udźwigu | 8,000 – 18,000 godz. | 400–1,800 USD (w zależności od klasy momentu obrotowego) | Osie SCARA, zoptymalizowane pod względem kosztów przeguby średnie |
Zakresy kosztów są orientacyjne, oparte na obserwacjach branżowych z danych o zamówieniach i dotyczą jednostek o średnim momencie obrotowym (moment wyjściowy od około 50 do 200 Nm). W przypadku jednostek wielkoformatowych o dużym obciążeniu (powyżej 500 Nm) rozpiętość cen jest większa. Dane odzwierciedlają ceny z 2025 roku; kursy walut i warunki taryfowe mogą znacząco wpłynąć na efektywne ceny.
Zmiana łańcucha dostaw w Chinach: 2018–2025
Jeszcze w 2018 roku łańcuch dostaw reduktorów do robotów przemysłowych składał się niemal wyłącznie z komponentów japońskich. Nabtesco dostarczało jednostki RV wszystkim głównym globalnym producentom robotów. Harmonic Drive Japan dostarczał przekładnie harmoniczne podobnej grupie odbiorców. Chińscy producenci robotów w tamtym czasie nie mieli praktycznie żadnej wiarygodnej alternatywy na rynku krajowym i zaopatrywali się po cenach japońskich, niezależnie od cen własnych robotów, co ograniczało marże i konkurencyjność.
Zmiana od 2018 roku była znacząca i konsekwentna. Według danych CRIA, cytowanych w raportach branżowych, krajowi dostawcy przekładni harmonicznych zmniejszyli swój udział z poniżej 5% jednostek zainstalowanych w robotach montowanych w Chinach w 2018 roku do ponad 35% w 2024 roku. Leaderdrive odpowiada za większość tego udziału w rynku krajowym. W segmencie pojazdów kempingowych, Zhongda Leader i Zhenkang łącznie przekroczyły 30% chińskiej krajowej produkcji robotów przemysłowych do 2025 roku, według szacunków Interact Analysis Reducer Market Report.
Konsekwencje tej zmiany mają charakter strukturalny. Chińscy producenci OEM robotów mogą teraz pozyskiwać reduktory w cenach od 35 do 60 procent cen japońskich dla porównywalnych klas momentu obrotowego. Ta przewaga cenowa przekłada się na koszt zestawienia materiałów (BOM) robota, a ostatecznie na cenę sprzedaży robota, co jest istotnym czynnikiem wpływającym na różnicę cenową, jaką obserwują nabywcy z Europy i Azji Południowo-Wschodniej między ramionami przemysłowymi montowanymi w Chinach a montowanymi w Japonii. Według danych CRIA i szacunków rynku reduktorów Interact Analysis, lokalizacja precyzyjnych komponentów, w tym reduktorów, jest jednym z głównych czynników wpływających na konkurencyjność cenową chińskich robotów eksportowych w zastosowaniach komercyjnych o średnim udźwigu.
Aby zapoznać się z szerszą analizą konkurencji między chińskimi producentami na rynku globalnym, zobacz: Jak chińscy producenci robotów niwelują lukę jakościową w stosunku do europejskich marek.
Różnicowanie jakości w 2026 roku
Obraz jakości w 2026 roku jest bardziej złożony niż prosta narracja konwergencji. Według analizy Interact i obserwacji branżowych integratorów kwalifikujących chińskie reduktory do robotów na rynek eksportowy, chińskie przekładnie harmoniczne Tier 1 są na poziomie lub blisko parytetu specyfikacji luzu zwrotnego z japońskimi odpowiednikami w standardowych cyklach pracy przemysłowej. W testach wytrzymałościowych gęstości momentu obrotowego i walidacji długoterminowej żywotności, chińskie reduktory Tier 1 szacuje się na około 70–85% japońskiego benchmarku, co odzwierciedla krótszą skumulowaną historię eksploatacji i nieco mniej dojrzałą metalurgię w warunkach ekstremalnych obciążeń, a nie fundamentalną lukę konstrukcyjną.
Kryteria kwalifikacji według segmentu aplikacji wyglądają mniej więcej następująco:
- Standardowe roboty komercyjne o cyklu roboczym (stosunek obciążenia 50 do 70 procent, praca jednozmianowa): Chińskie reduktory Tier-1 spełniają wymagania specyfikacji, a przewaga kosztowa jest zapewniona dzięki kompromisowi w kwestii jakości, który można zarządzać
- Warsztat blacharsko-lakierniczy o wysokiej wydajności (czynny 24 godziny na dobę, 7 dni w tygodniu, stałe obciążenie 80%): Japońskie reduktory zachowują przewagę pod względem udowodnionej trwałości w terenie, choć różnica ta się zmniejszyła; wielu producentów OEM stosuje chińskie reduktory ze skróconymi planowanymi okresami konserwacji w celu ograniczenia ryzyka
- Osie bazowe o ekstremalnym obciążeniu w ramionach o dużym udźwigu (klasa udźwigu powyżej 200 kg): Nabtesco utrzymuje dominującą pozycję; chińskie alternatywy w tej klasie momentu obrotowego są dostępne, ale mają krótszą skumulowaną historię walidacji w terenie
Pięć czynników wpływających na wybór właściwego reduktora do zastosowania w robotach
Porównanie reduktorów robotów przemysłowych, które kończy się na specyfikacjach, pomija praktyczne ramy decyzyjne, z których korzystają doświadczeni integratorzy. Te pięć czynników, zastosowane w odpowiedniej kolejności, zazwyczaj rozstrzyga wybór bez konieczności długich dyskusji inżynierskich.
1. Klasa ładunku
Zacznij od udźwigu znamionowego. Poniżej około 50 kg, przekładnie harmoniczne są standardowym wyborem dla wszystkich połączeń, w których ceniona jest kompaktowość i brak luzu. Powyżej 50 kg, reduktory RV stają się domyślnym wyborem dla osi bazowej i barkowej, niezależnie od innych czynników, ponieważ wymagania dotyczące momentu obrotowego i obciążenia udarowego sprawiają, że żywotność przekładni harmonicznych jest niepraktyczna.
2. Pozycja stawu w łańcuchu kinematycznym
Nawet w ramieniu o małym udźwigu, oś bazowa ma większy moment obrotowy niż oś nadgarstka. Wiele sześcioosiowych konstrukcji o udźwigu od 10 do 30 kg wykorzystuje reduktory RV w J1 i J2 oraz przekładnie harmoniczne w J3 do J6, co równoważy koszty, dokładność i żywotność mechaniczną ramienia. Położenie przegubu decyduje o przynależności danej rodziny reduktorów, niezależnie od ogólnej klasy udźwigu.
3. Częstotliwość cyklu i współczynnik wypełnienia
Zastosowania o wysokiej liczbie cykli, w tym ścieżki spawania łukowego z krótkimi ruchami między segmentami oraz systemy pick-and-place na liniach pakujących, generują więcej cykli zmęczeniowych na godzinę pracy niż obróbka skrawaniem o niskiej liczbie cykli lub transport ciężkich materiałów. Przekładnie harmoniczne pracujące z cyklami pracy przekraczającymi około 80% obciążenia znamionowego w trybie ciągłym przez 24 godziny znajdują się w górnej granicy swojej żywotności zmęczeniowej. Reduktory RV lepiej znoszą wysokie współczynniki obciążenia dzięki wielostykowemu rozkładowi obciążenia za pomocą tarczy cykloidalnej.
4. Tolerancja luzów
Testy dokładności pozycjonowania zgodnie z normą ISO 9283 rozróżniają dokładność bezwzględną (jak blisko robot zbliża się do zaprogramowanego punktu) i powtarzalność (jak konsekwentnie powraca do wcześniej osiągniętego punktu). Luz wpływa na oba te parametry, ale w różny sposób, w zależności od profilu ruchu. W przypadku spawania łukowego, gdzie robot śledzi ciągłą ścieżkę spoiny, standardową specyfikacją jest luz nadgarstka poniżej 1 minuty kątowej. W przypadku obsługi maszyn lub paletyzacji, gdzie powtarzalność pozycjonowania punkt-punkt jest ważniejsza niż ciągłość ścieżki, dopuszczalny jest luz reduktora RV w punktach J1/J2 wynoszący od 2 do 3 minut kątowych.
5. Docelowe koszty i polityka kwalifikacji dostawców
Producenci OEM robotów z ambicjami globalnego eksportu muszą znaleźć równowagę między redukcją kosztów zestawienia materiałów a akceptacją krajowych marek reduktorów przez klientów. W przypadku europejskich robotów motoryzacyjnych Tier 1, standardowo oferowanych przez Nabtesco lub Harmonic Drive Japan, a także chińskich alternatyw w ofercie cenowej, jest to powszechna struktura handlowa. W przypadku krajowej produkcji w Chinach i na rynkach eksportowych Azji Południowo-Wschodniej coraz częściej akceptowana jest pełna specyfikacja krajowych reduktorów. Certyfikacja jakości przekładni zgodnie z normą JIS B 1702 (japońska norma przemysłowa dla profili zębów kół zębatych ewolwentowych) oraz klasami jakości przekładni AGMA stanowi wspólny język odniesienia dla kwalifikacji nabywców; chińscy dostawcy Tier 1 coraz częściej uzyskują te certyfikaty jako dowód jakości produkcji.
Wymiana czy odbudowa: planowanie konserwacji połączeń wyposażonych w reduktor
Koszt wymiany reduktora jest istotnym czynnikiem wpływającym na całkowitą ekonomikę eksploatacji przemysłowych stanowisk robotycznych. Pojedyncza wymiana reduktora RV w ramieniu o dużym udźwigu, wliczając w to robociznę i przestoje, może być zbliżona lub wyższa niż koszt samego reduktora. To sprawia, że konserwacja predykcyjna staje się realną dźwignią ekonomiczną, a nie tylko preferencją inżynierską.
Dane i monitorowanie MTBF
Opublikowany MTBF dla reduktorów robotów przemysłowych różni się w zależności od dostawcy i zastosowania. Reduktory Nabtesco RV są projektowane na około 12 000 do 15 000 godzin w standardowych warunkach obciążenia; jednostki Harmonic Drive Japan są projektowane na 10 000 do 20 000 godzin, w zależności od klasy momentu obrotowego. W praktyce dane z linii montażowych samochodów, gdzie roboty pracują z wydajnością 80–90% wydajności znamionowej w trybie ciągłym na trzy zmiany, pokazują obserwowany MTBF w dolnej granicy zakresów znamionowych, często od 6,000 do 10 000 godzin, zanim konieczna będzie interwencja konserwacyjna.
Analiza sygnatury drgań, zazwyczaj z wykorzystaniem akcelerometrów zamontowanych na obudowie przegubu i przetwarzanych w oparciu o bazowe sygnatury widmowe, pozwala wykryć degradację reduktora na 200 do 500 godzin przed awarią. Monitorowanie temperatury obudów przegubów identyfikuje podwyższone tarcie spowodowane zużyciem bieżni łożysk lub degradacją smarowania. Oba podejścia do monitorowania są obecnie dostępne jako standardowe funkcje na platformach sterowników głównych producentów OEM oraz jako zestawy czujników modernizacyjnych od zewnętrznych dostawców.
Decyzja: wymienić czy odbudować
W przypadku przekładni harmonicznych: gdy flexspline wykaże słyszalne zużycie (zazwyczaj wysoki dźwięk podczas hamowania) lub luz na przegubie przekroczy 3 do 5 minut kątowych (według pomiarów), standardowo należy dokonać wymiany. Zintegrowany zespół generatora fali flexspline nie jest ekonomicznie regenerowany w terenie; wymiana urządzenia jest planowaną czynnością serwisową.
W przypadku reduktorów RV częściowa regeneracja (wymiana tarcz cykloidalnych, sworzni wyjściowych i zestawów łożysk z zachowaniem obudowy i wału korbowego wejściowego) jest możliwa, gdy obudowa i wał korbowy mają mniej niż 6,000 godzin pracy. Powyżej tego progu, a szczególnie w przypadku ramion pracujących pod stałym, wysokim obciążeniem, pełna wymiana jest bezpieczniejsza z punktu widzenia żywotności. Zestawy regeneracyjne od głównych japońskich dostawców są dostępne w cenie stanowiącej od 40 do 60 procent całkowitego kosztu wymiany jednostki.
Normy i punkty odniesienia certyfikacji
Specyfikacje reduktorów i odniesienia do certyfikatów jakości, które pojawiają się w dokumentacji technicznej OEM robotów i specyfikacjach zamówień:
- ISO 9283: 1998: manipulacja robotami przemysłowymi, kryteria wydajności i powiązane metody badań. Norma, zgodnie z którą mierzy się dokładność i powtarzalność pozycjonowania robotów; luz i sztywność reduktora bezpośrednio wpływają na wartości mierzone zgodnie z tą normą.
- JISB 1702:Japońska norma przemysłowa dotycząca dokładności przekładni walcowych ewolwentowych; stosowana jako punkt odniesienia dla klasy jakości elementów przekładni redukcyjnych przez japońskich i chińskich dostawców starających się o kwalifikacje eksportowe.
- Klasy jakości przekładni AGMA:Standardy Amerykańskiego Stowarzyszenia Producentów Przekładni; powoływane przez nabywców robotów w Ameryce Północnej jako uzupełniające ramy oceny jakości przekładni w stosunku do JIS.
- ISO 281:norma dotycząca obliczania żywotności łożysk tocznych; dotyczy elementów łożyskowych zarówno w generatorach fal harmonicznych, jak i łożyskach wału korbowego reduktora RV, ponieważ żywotność łożyska jest często podzespołem, który ogranicza ogólną żywotność reduktora.
Jak chińscy producenci OEM radzą sobie z przejściem na reduktor
Chińscy producenci robotów, w tym EVST (EVS TECH CO., LTD), producent OEM z siedzibą w Chengdu, stanowią reprezentatywny przykład tego, jak chińscy dostawcy podjęli decyzję o wyborze reduktorów krajowych lub importowanych. W liniach produktów robotów przemysłowych i robotów współpracujących, obejmujących pełne spektrum udźwigu, od udźwigów współpracujących po ciężkie ramiona przemysłowe, chińscy producenci OEM stopniowo integrowali krajowe opcje reduktorów ze standardowymi konfiguracjami, w miarę jak chińscy dostawcy Tier 1 osiągali progi kwalifikacyjne dla standardowych cykli pracy przemysłowej.
Chińskie coboty klasy XR, przeznaczone do zastosowań montażowych, przeładunkowych i w lekkim przemyśle, zazwyczaj wykorzystują przekładnie harmoniczne w osiach nadgarstków, zgodnie z praktyką branżową dla klas udźwigu współpracującego. Linie ramion przemysłowych klasy QJAR, obejmujące udźwig średni do dużego, zawierają reduktory RV w osiach podstawy i ramion. W przypadku konfiguracji przeznaczonych na rynki eksportowe, gdzie klienci z Europy lub Ameryki Północnej wymagają reduktory japońskiej marki, chińscy producenci OEM, w tym EVST, wspierają tę konfigurację jako opcję zakupu, odzwierciedlając elastyczność na poziomie OEM, jakiej oczekują wyrafinowani nabywcy na rynku w 2026 roku.
Przemysłowi producenci OEM z tego segmentu zazwyczaj posiadają certyfikaty CE, SGS i TUV wydane przez niezależne organizacje dla swoich linii produktów robotycznych, a także certyfikat IATF16949 dla produkcji robotów współpracujących w przemyśle motoryzacyjnym. Aby uzyskać szerszy obraz czołowych chińskich producentów robotów przemysłowych i ich strategii pozyskiwania komponentów, zobacz: 10 największych producentów robotów przemysłowych w Chinach (2026).
Często zadawane pytania: Reduktory robotów przemysłowych
Dlaczego reduktory mają tak duże znaczenie dla wydajności i kosztów robotów przemysłowych?
Reduktory przekształcają moc silnika o dużej prędkości i niskim momencie obrotowym na ruch o małej prędkości i wysokim momencie obrotowym, jakiego wymagają przeguby robota, zachowując jednocześnie dokładność pozycjonowania. Stanowią one około 15–25% kosztów materiałowych robota i są głównym źródłem luzów, zużycia i błędów pozycjonowania w całym okresie eksploatacji. Jakość reduktora bezpośrednio wpływa na powtarzalność, wydajność cyklu i długoterminowy MTBF.
Jaka będzie różnica w niezawodności chińskich i japońskich reduktorów robotycznych w roku 2026?
Według obserwacji branżowych i danych rynkowych Interact Analysis dotyczących reduktorów, chińskie reduktory Tier-1 firm Leaderdrive (harmoniczne) i Zhongda Leader (RV) osiągnęły parytet specyfikacji luzów z japońskimi odpowiednikami w standardowych cyklach pracy. W testach wytrzymałościowych gęstości momentu obrotowego i długoterminowej żywotności, chińskie produkty Tier-1 szacuje się na 70–85% japońskiego benchmarku. W przypadku zastosowań wymagających dużej liczby cykli i ekstremalnego obciążenia osi bazowej, japońscy dostawcy zachowują wymierną przewagę w zakresie danych terenowych, związaną z dłuższym skumulowanym okresem eksploatacji.
O ile tańsze są chińskie reduktory w porównaniu do japońskich odpowiedników?
Według obserwacji branżowych zespołów ds. zaopatrzenia w chińskim sektorze automatyki, ceny krajowych reduktorów harmonicznych stanowią około 40–60% cen równoważnych urządzeń Harmonic Drive Japan. Reduktory RV firm Zhongda Leader lub Zhenkang kosztują około 35–55% cen Nabtesco przy porównywalnych momentach obrotowych. Ta różnica w cenie jest głównym czynnikiem decydującym o przewadze kosztowej robotów montowanych w Chinach nad japońskimi odpowiednikami w zestawieniu materiałów.
Jak producent OEM powinien dokonać wyboru pomiędzy reduktorami harmonicznymi, RV i cykloidalnymi dla konkretnego złącza?
Zacznij od klasy udźwigu i położenia przegubu. Przekładnie harmoniczne pasują do przegubów przegubowych i robotów o małym udźwigu do około 50 kg. Reduktory RV pasują do przegubów podstawy i barku w dowolnym ramieniu przemysłowym o udźwigu powyżej około 20 kg. Jednostopniowe jednostki cykloidalne wypełniają pozycje średniego zakresu, w których dopuszczalny jest umiarkowany luz. Czynniki drugorzędne: częstotliwość cykli, tolerancja luzu i docelowy koszt.
Kiedy integrator robotów powinien wymienić zużyty reduktor, a kiedy go regenerować?
W praktyce koła zębate harmoniczne są wymieniane, a nie regenerowane, gdy wykryte zostanie zużycie wielowypustu elastycznego; zintegrowana konstrukcja zespołu sprawia, że regeneracja w terenie jest niepraktyczna. Reduktory RV można częściowo zregenerować (tarcze cykloidalne, sworznie wyjściowe, zestawy łożysk), gdy przepracowane są mniej niż około 6,000 godzin przez obudowę i wał korbowy. Monitorowanie drgań i obrazowanie termiczne pozwalają wykryć degradację reduktora na 200 do 500 godzin przed awarią, co zapewnia okno czasowe na planowanie konserwacji.
Ostatnia aktualizacja: maj 6, 2026