
Obsługa modułów akumulatorowych: jeden robot między przenośnikiem a stacją
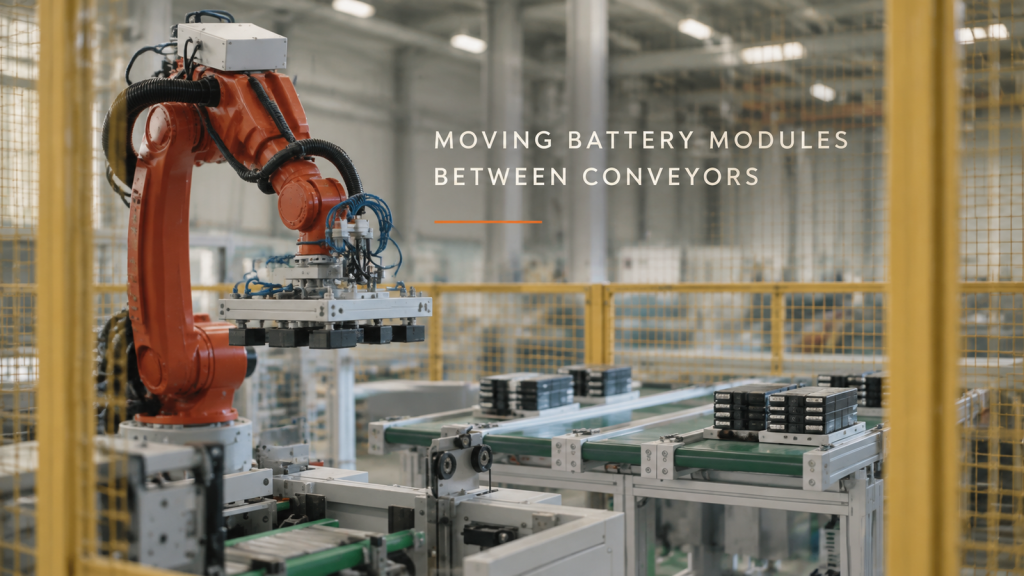
W jaki sposób sześcioosiowy robot wewnątrz ogrodzenia bezpieczeństwa przemieszcza zgrupowane moduły akumulatorowe pomiędzy linią przenośnikową a stacją — pętlą, narzędziem na końcu ramienia i sposobem, w jaki linia dzieli cykl.
Malowanie części hamulcowych motocykli: jeden robot na linii montażowej
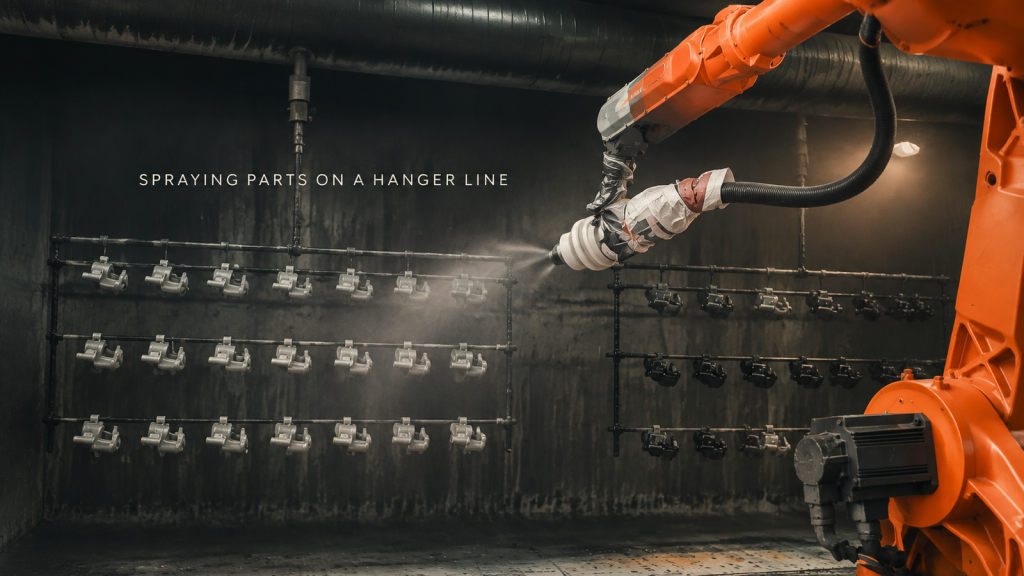
W jaki sposób kabina lakiernicza maluje rzędy części hamulcowych motocykli na linii montażowej za pomocą jednego sześcioosiowego robota — pętla, sposób zawieszania części, sposób przesuwania pistoletu i miejsce, w którym kończy się nadmiar farby.
Spawanie dużych konstrukcji stalowych: wiele robotów, wiele stanowisk
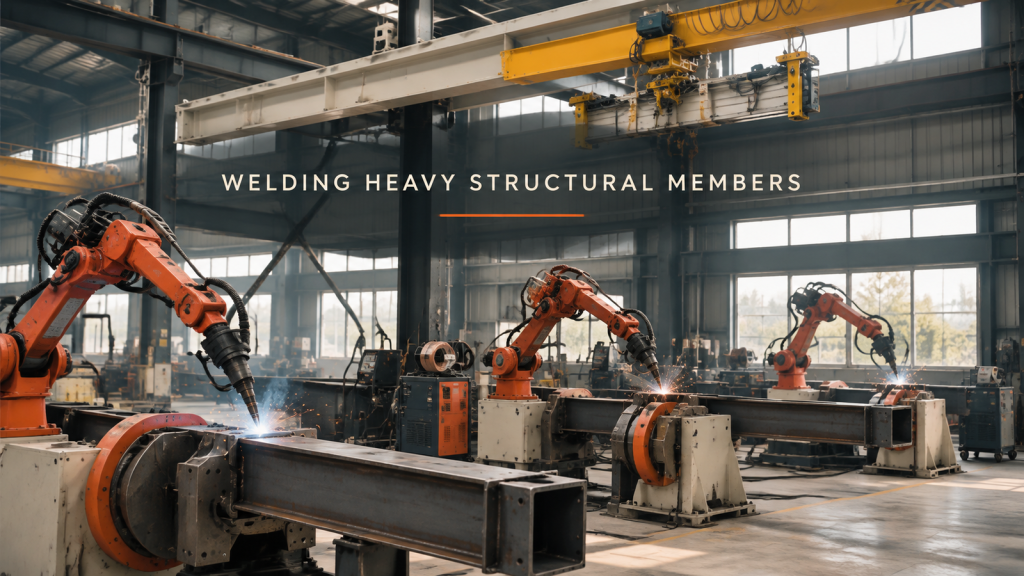
W jaki sposób warsztat spawa duże stalowe elementy o przekroju skrzynkowym i kątowym za pomocą kilku sześcioosiowych robotów na pozycjonerach — pętla, zaciskanie i obracanie części, zasięg palnika oraz w jaki sposób stanowiska dzielą pracę.
Linia montażowa urządzeń: jedna paleta, jedno stanowisko na raz
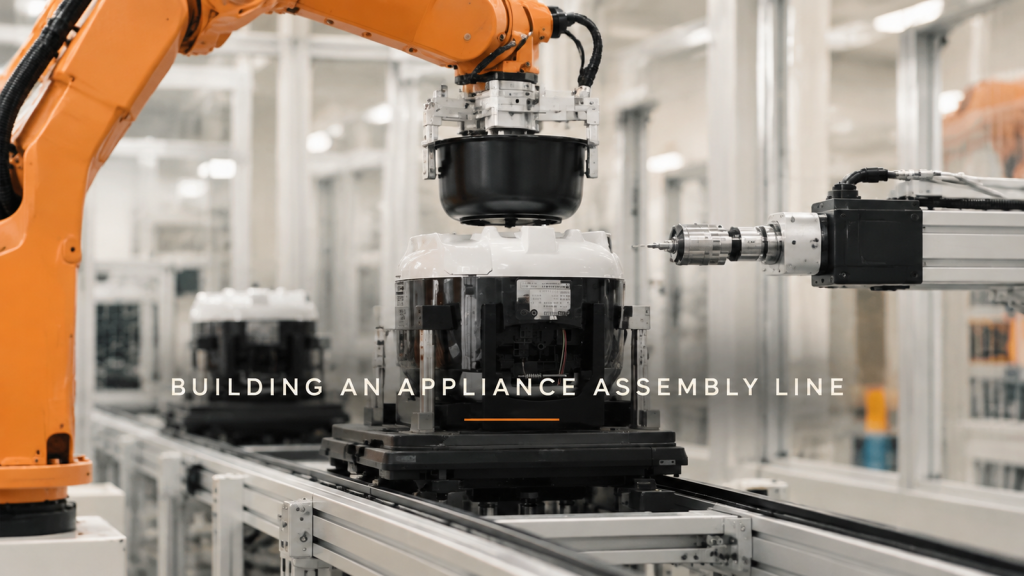
W jaki sposób linia montażowa robotów produkuje małe urządzenia — palety, pobieranie i umieszczanie, prasowanie, wkręcanie, obracanie i pakowanie końcowe — a także trzy decyzje projektowe dotyczące lokalizacji palet, miejsca, w którym należy kierować wzrok, oraz równowagi cyklu.
Robot Delta zdejmujący ruchomy pas: luzem na wejściu, linia na wyjściu
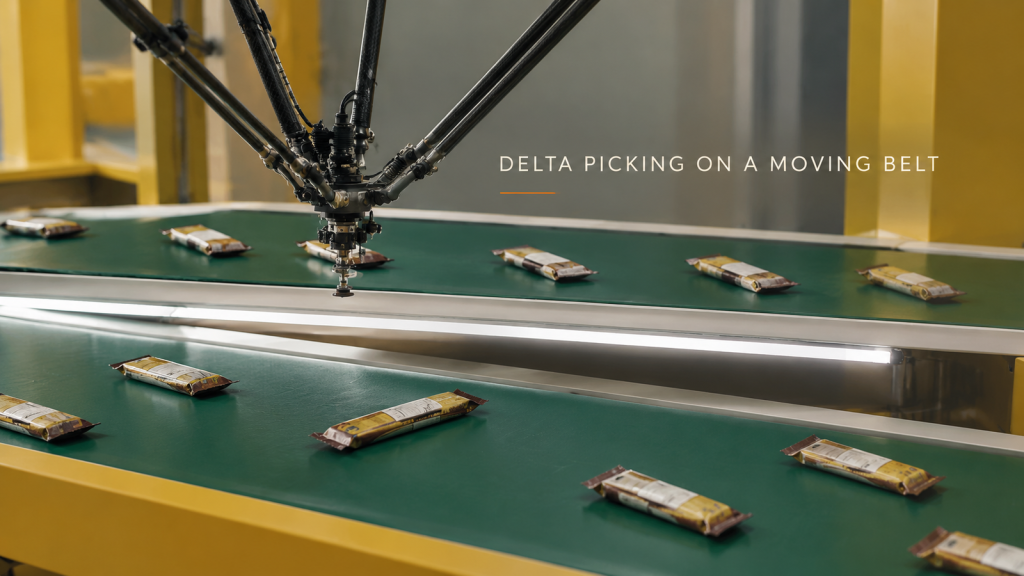
W jaki sposób robot delta podnosi zapakowane paczki z przekąskami z ruchomego przenośnika i równomiernie je odkłada dla następnej maszyny — pętla, trzy decyzje projektowe dotyczące narzędzi, odstępu między dostawami i ich rozmieszczenia oraz informacje, które należy przesłać w celu oszacowania czasu cyklu.
Przed obrazem: kontrola światła otoczenia w komórkach inspekcyjnych
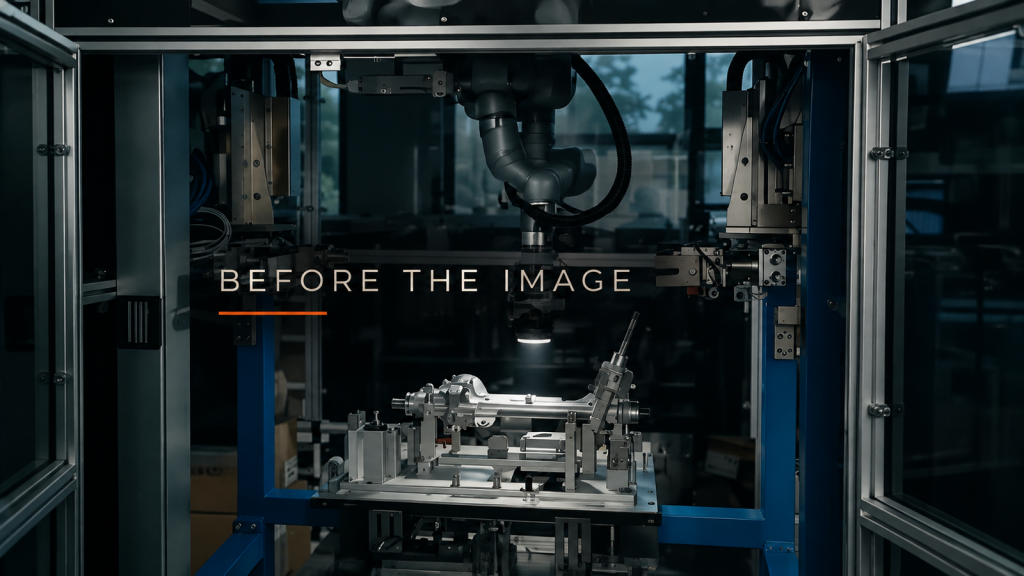
Sprawdź okna, lampy górne i pobliskie światła, a następnie zadecyduj o obudowie i osłonie, zanim dostroisz obrazy za pomocą lampy inspekcyjnej przenoszonej przez robota.
Jedna komórka, kilka matryc: Plan przejścia na odlewnictwo ciśnieniowe
Przed zaplanowaniem wielostanowiskowej komory odlewniczej należy sporządzić listę obszarów uchwytów, podpór stanowiska odbiorczego, orientacji w kierunku przeciwnym do ruchu wskazówek zegara oraz interfejsu narzędzia dla każdego odlewu.
Wsparcie między stacjami: Planowanie podawania długich arkuszy
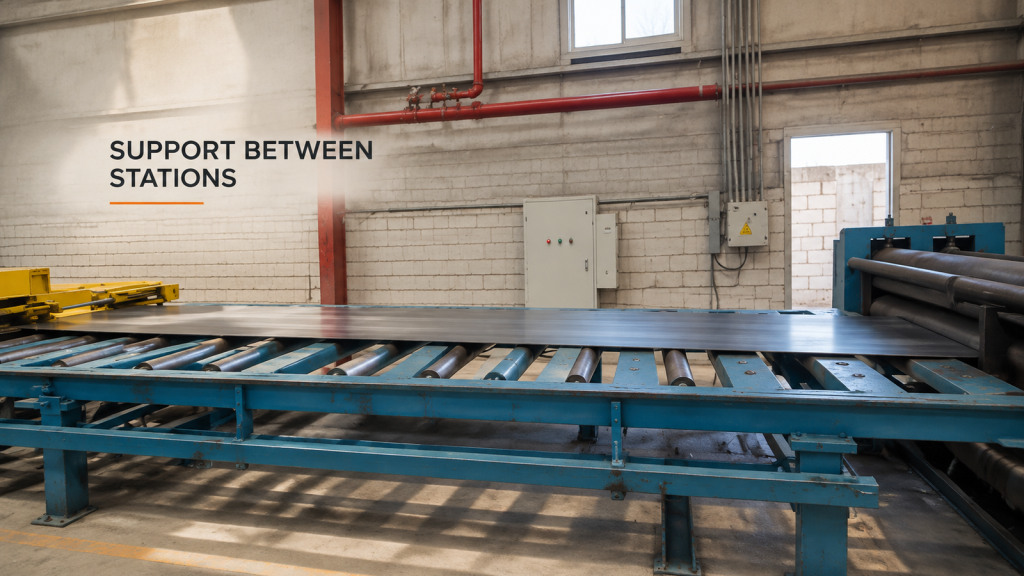
Zmapuj krawędź natarcia, korpus i podparcie ogona, podczas gdy nieuszkodzony długi arkusz przemieszcza się między rolkami a wejściem do maszyny.
Wokół narożników: Określ wymagania dotyczące powłok robotycznych
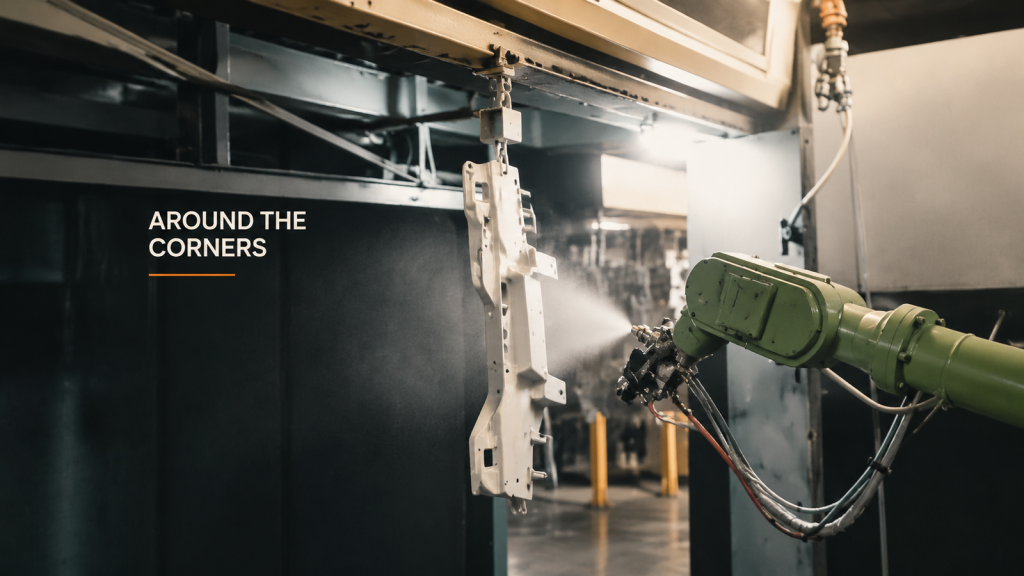
Przed wybraniem ustawień natrysku robota należy określić wymagania dotyczące powłoki dla danego obszaru przedmiotu obrabianego, w tym narożników, styków wiszących i zakresu kontroli.
Zmiany w mocowaniu węży: rekord przekazania konfiguracji

Udokumentuj zmienione punkty mocowania węży, porównywalne pozycje narzędzi, nierozwiązane uwagi i sposób przekazania prac konserwacyjnych po zmianie trasy serwisowej.
Obsługa małych części: Odbiór i umieszczanie – odniesienia
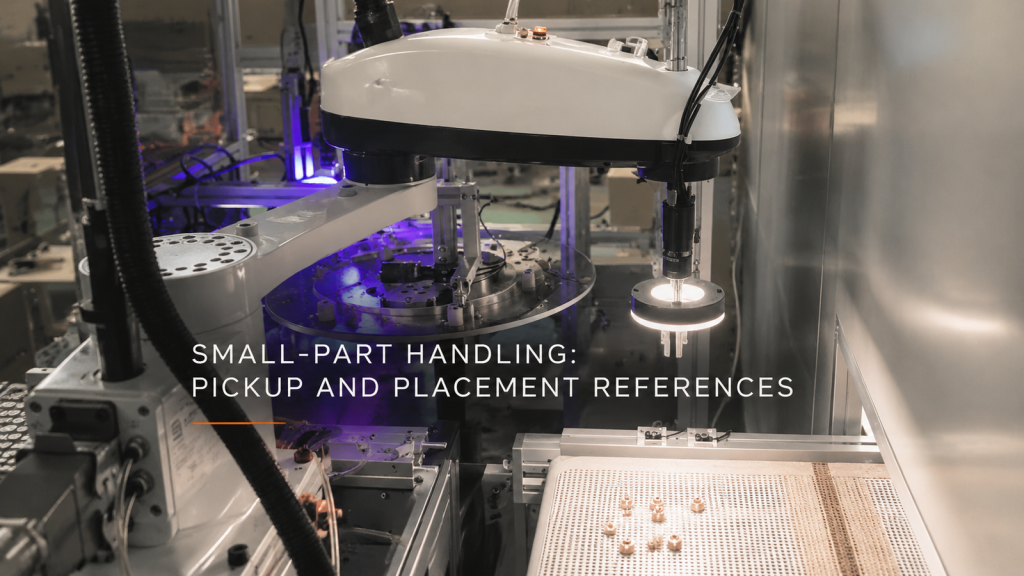
Łącz przychodzące cechy wizualne z odniesieniami do odbieranych urządzeń podczas sprawdzania relacji dotyczących obsługi małych części, oświetlenia i współrzędnych fizycznych.
Formowanie metali: podparcie przedmiotu obrabianego poprzez ruch
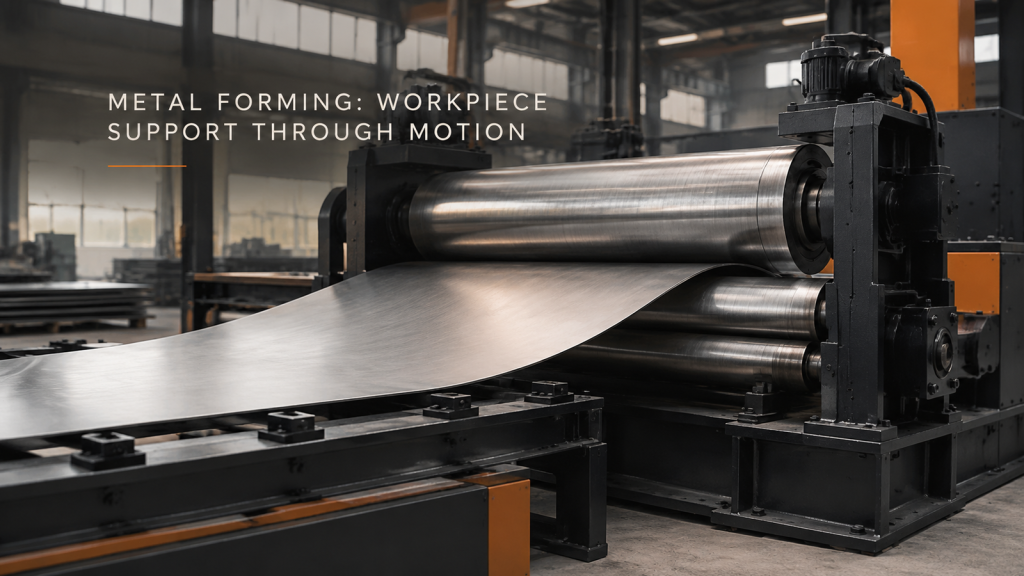
Opisz podparcie arkusza lub cylindrycznego przedmiotu obrabianego poprzez załadunek, formowanie i usuwanie, a następnie zdefiniuj kontur lub dopasowanie do sprawdzenia.