
Door de EVST-redactie · Laatst bijgewerkt: 8 juni 2026
Een SCARA-robot (Selective Compliance Assembly Robot Arm) is een 4-assige industriële robot die is ontworpen voor snelle, precieze bewegingen in een horizontaal vlak, met een stijve verticale weerstand. De RRP-gewrichtstructuur, bestaande uit twee roterende horizontale gewrichten en één verticaal lineair gewricht, is geschikt voor assemblage-, schroef-, doseer- en pick-and-place-taken in een compact formaat. Het laadvermogen varieert van 3 tot 20 kg; het bereik strekt zich uit van 300 tot 1,200 mm; de herhaalbaarheid is doorgaans ±0.01 tot ±0.02 mm.
Wat is een SCARA-robot? Etymologie en kernconcept
De afkorting SCARA werd in 1978 bedacht door Hiroshi Makino aan de Universiteit van Yamanashi in Japan. "Selective Compliance" beschrijft de belangrijkste mechanische eigenschap: de arm is flexibel, oftewel buigt, in het horizontale vlak terwijl hij in de verticale richting stijf blijft. Dit is het tegenovergestelde van wat de meeste 6-assige robots doen, en precies wat nodig is voor assemblagetaken. Een component dat van bovenaf wordt vastgezet, vereist een stevige neerwaartse kracht zonder zijwaartse afwijking, en een SCARA levert dat door het ontwerp, niet door softwarecompensatie.
Volgens branchegegevens vertegenwoordigen SCARA-robots een aanzienlijk deel van alle robotleveringen voor assemblage in de 3C-elektronica- en consumentengoederenindustrie, omdat geen enkele andere robotarchitectuur de combinatie van vlakke snelheid, herhaalbaarheid en verticale stijfheid op dit prijsniveau kan evenaren.
Belangrijkste kenmerken van een SCARA-bestand:
- 4 assen (3 roterende + 1 lineaire, hoewel sommige configuraties 3+1 anders gebruiken; zie het gedeelte over gewrichten hieronder)
- Het horizontale werkvlak is de primaire werkruimte.
- Compacte, onopvallende arm die boven het hoofd of op een frame gemonteerd kan worden.
- Hoge cyclussnelheden, doorgaans 0.3 tot 0.5 seconden voor een standaard pick-and-place-cyclus.
- Herhaalbaarheid in het bereik van ±0.01 mm tot ±0.02 mm voor productiemodellen.
Hoe een SCARA werkt: RRP-gewrichtstructuur en 4 assen
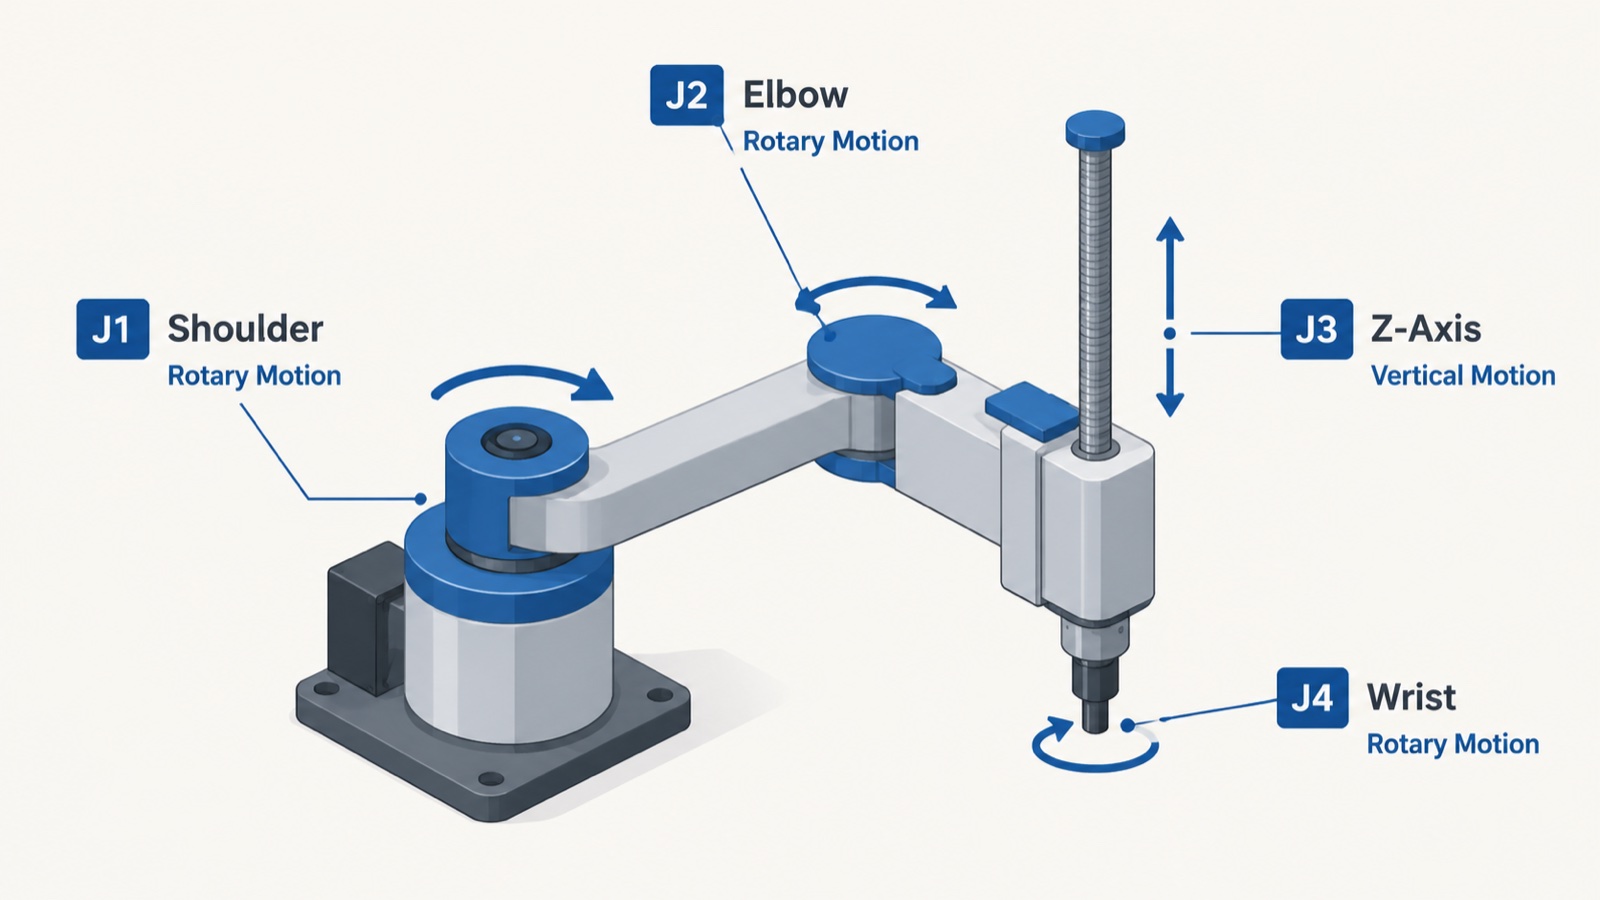
Een standaard SCARA-apparaat heeft vier gewrichten, aangeduid met J1 tot en met J4, die in een RRP-configuratie op armhoogte zijn geplaatst, plus een polsrotatie:
- J1 — Draaibare basis: Het schoudergewricht roteert de hele arm naar links en rechts rond een verticale as. Dit is de langste beweging en bestrijkt het grootste deel van het horizontale bereik.
- J2 — Draaibare elleboog: Een tweede draaigewricht zorgt ervoor dat de onderarm horizontaal kan worden uitgeschoven of ingetrokken. J1 en J2 positioneren samen het gereedschapscentrum (TCP) op elke gewenste plek binnen de horizontale werkruimte van de robot.
- J3 — Verticale lineaire (Z-as): Een spindel- of kogelspindelkolom beweegt de eindeffector recht omhoog en omlaag. Omdat deze as puur verticaal en mechanisch stijf is, kan de robot een constante invoerkracht uitoefenen zonder doorbuiging.
- J4 — Polsrotatie: Een draaigewricht aan het eindeffectorpunt laat het gereedschap om de verticale as draaien, waardoor een schroef, onderdeel of mondstuk in de juiste positie wordt gebracht vóór de plaatsing.
De "selectieve flexibiliteit" komt voort uit de geometrie van J1 en J2. Beide draaien in hetzelfde horizontale vlak, waardoor de arm kleine laterale afwijkingen tijdens het inbrengen kan opvangen, net zoals een menselijke pols zich aanpast aan een prothese. De verticale Z-as, aangedreven door een schroef, biedt geen dergelijke flexibiliteit; deze is van nature star, waardoor een component na het plaatsen op zijn plaats blijft.
Volgens waarnemingen in de industrie vermindert de mechanische flexibiliteit van de SCARA in het horizontale vlak de precisie-eisen aan de aanvoer- en opspaninrichtingen, wat de gereedschapskosten verlaagt en snellere omschakelingen mogelijk maakt in vergelijking met systemen die een laterale fout van nul vereisen vóór de invoer.
SCARA versus Cobot versus 6-assige: vergelijking
De keuze tussen een SCARA-robot, een collaboratieve robot (cobot) en een 6-assige industriële arm brengt afwegingen met zich mee op het gebied van snelheid, flexibiliteit, veiligheid, bereik en kosten. De onderstaande tabel vat de belangrijkste verschillen samen.
| Kenmerk | SCARA | Cobot (6-assig) | 6-assige industriële arm |
|---|---|---|---|
| assen | 4 | 6 | 6 |
| Primaire werkruimte | Horizontaal vlak + korte Z | Volledige 3D-bol | Volledige 3D-bol |
| Herhaalbaarheid | ±0.01 – ±0.02mm | ±0.02 – ±0.05mm | ±0.02 – ±0.08mm |
| Cyclustijd (pick-place) | 0.3 – 0.5 s (snel) | 0.6 – 1.5 s (matig) | 0.4 – 1.0 s (varieert) |
| Laadvermogenbereik | 1 - 20 kg | 3 - 30 kg | 6 - 800 kg |
| Samenwerkingsveiligheid (ISO/TS 15066) | Nee (standaardmodellen) | Ja | Nee (standaardmodellen) |
| Footprint | Klein tot medium | Klein tot medium | Medium tot groot |
| Geschikt voor | Snelle vlakke montage, schroeven, doseren, pick-and-place | Flexibele werkplekken, gedeelde ruimte voor mens en robot, frequente wisseling van werkplekken. | Lassen, zwaar tillen, palletiseren, bewerken |
| Niet geschikt voor | Taken die complexe 3D-paden of een groot verticaal bereik vereisen. | Snelle, grootschalige vlakke assemblage | Lichte precisiemontage, vlakke taken in krappe ruimtes |
| Typische prijsklasse (eenheid) | $ 8,000 - $ 30,000 | $ 25,000 - $ 60,000 | $ 20,000 - $ 150,000 + |
Uit observaties in de industrie blijkt dat SCARA-robots en cobots steeds vaker gecombineerd op dezelfde productielijn worden ingezet: de SCARA-robot verzorgt de plaatsings- en schroefstappen met hoge volumes en hoge snelheid, terwijl cobots de kwaliteitscontrole en flexibele assemblage naast de operators uitvoeren. Deze hybride opstelling komt veel voor in productielijnen voor 3C-elektronica, medische apparatuur en consumentengoederen. Voor een diepere analyse van de keuze tussen SCARA- en andere typen robots, zie onze Vergelijkingsgids voor SCARA, delta en 6-assige systemen.
Toonaangevende fabrikanten die momenteel SCARA-platforms leveren, zijn onder andere FANUC (SR-serie), ABB (IRB 910SC / IRB 920T), Yaskawa (MOTOMAN MYS), KUKA (KR SCARA), Epson (LS/RS-serie) en EVST (EVS SCARA-serie). Elk van deze fabrikanten positioneert zijn productlijn binnen een vergelijkbaar bereik qua laadvermogen en reikwijdte, waarbij de verschillen zitten in de controllersoftware, de reinheidsclassificatie en het integratie-ecosysteem. Voor een volledige ranglijst van deze leveranciers op basis van geïnstalleerde basis, laadvermogenklasse en prijsklasse, zie onze Top 10 SCARA-robotfabrikanten 2026 vergelijking.
Typische SCARA-toepassingen
3C Elektronica-assemblage
Het plaatsen van componenten op printplaten, het inbrengen van connectoren en het monteren van cameramodules vereisen allemaal snelle, vlakke bewegingen met een herhaalbaarheid van ±0.02 mm. De korte cyclustijd en horizontale stijfheid van de SCARA-robot maken hem de ideale robot voor deze taken. Korte productcycli in de 3C-industrie betekenen dat productielijnen meerdere keren per jaar opnieuw geprogrammeerd moeten worden; SCARA-controllers ondersteunen offline programmering en snelle inleerfuncties, wat de stilstandtijd bij omstellingen verkort. Voor een volledig overzicht van robots in de 3C-workflow, zie onze Handleiding voor de productie van 3C-elektronica.
Verpakking Pick-and-Place
Verpakkingslijnen voor consumentengoederen maken gebruik van SCARA-robots om producten van transportbanden te pakken en in trays of dozen te plaatsen met een snelheid van 60 tot 120 producten per minuut per robot. De korte verticale slag zorgt voor lage cyclustijden en het compacte profiel van de arm past in bestaande lijnlay-outs zonder ingrijpende aanpassingen. Vaak worden meerdere SCARA-robots parallel op één transportband geïnstalleerd om de doorvoer te schalen.
Schroeven en vastzetten
Het indraaien van schroeven met een gecontroleerd koppel vereist dat de robot de schroevendraaierbit tijdens het indraaien van de schroefdraad in lijn houdt met de schroefas. De starre Z-as van een SCARA voorkomt zijdelingse afwijking tijdens het indraaien, en de J4-polsrotatie zorgt voor een nauwkeurige toepassing van de draaikracht. Deze combinatie maakt SCARA de eerste keuze voor het indraaien van schroeven in elektronica, huishoudelijke apparaten en auto-onderdelen, waar beschadigde of scheef ingedraaide schroeven leiden tot kostbaar herstelwerk.
Doseren van kleefstoffen en vloeistoffen
Het aanbrengen van lijmranden, soldeerpasta, thermische pasta of gietmateriaal op een vlak oppervlak vereist nauwkeurige padvolging in een 2D-vlak met gecontroleerde snelheid. Een SCARA-scanner volgt dit pad snel en herhaalbaar, zonder de mechanische complexiteit van een 6-assige arm, voor wat in essentie een 2D-taak is. Het resultaat is een consistente randgeometrie en minder lijmverspilling.
Subassemblage van een medisch apparaat
Hygiënische SCARA-varianten, met roestvrijstalen afdekkingen en IP-geclassificeerde verbindingen, worden gebruikt bij de assemblage van medische apparatuur voor het laden van pipetten, het vullen van spuiten en het assembleren van cartridges. Het gesloten armontwerp voorkomt het loslaten van deeltjes, wat een vereiste is in cleanroomomgevingen van ISO-klasse 5 tot en met 7.
SCARA-herhaalbaarheid en -snelheid: wat de cijfers betekenen
Herhaalbaarheid is het vermogen van een robot om onder dezelfde omstandigheden vanuit dezelfde richting naar hetzelfde punt terug te keren. Voor een SCARA-robot bereiken productiemodellen doorgaans een herhaalbaarheid van ±0.01 mm tot ±0.02 mm. Nauwkeurigheid (het vermogen om een absoluut ingesteld punt te bereiken) is een andere en meestal lagere specificatie; voor de meeste assemblagetaken is herhaalbaarheid het belangrijkst, omdat onderdelen ten opzichte van vaste referentiepunten worden geplaatst, niet in een absolute ruimte.
De cyclustijd voor een standaard SCARA pick-and-place robot (200 mm horizontale verplaatsing, 25 mm Z-daling) is 0.3 tot 0.5 seconden. Bij 0.4 seconden per cyclus voltooit één robot 9,000 cycli per uur. Op snelle verpakkingslijnen zorgen geoptimaliseerde bewegingsprofielen ervoor dat dit aantal oploopt tot meer dan 120 picks per minuut per robot.
In de praktijk, na de ingebruikname van SCARA-cellen in 3C-elektronica- en consumentengoederenproductielijnen, constateren de ingenieurs van EVST dat de beperkende factor zelden de nominale snelheid van de robot is. Vaker is het de aanvoer van onderdelen, de nauwkeurigheid van de opspaninrichting of de latentie van het vision-systeem die de werkelijke cyclussnelheid bepaalt. We dimensioneren SCARA-robots standaard op 70-80% van hun nominale cyclussnelheid, wat ruimte biedt voor deze stroomopwaartse variabelen en de betrouwbaarheid op lange termijn verbetert bij 24/7-productie.
Een veelvoorkomende misvatting is dat de snelste SCARA-robot altijd de aanbesteding wint. Bij een recent assemblageproject van 3C had de klant een robot met een cyclustijd van 0.3 seconden gespecificeerd, maar de triltoevoer leverde onderdelen aan met tussenpozen van 0.55 seconden. De snellere robot leverde geen doorvoerwinst op ten opzichte van een langzamer model met een cyclustijd van 0.45 seconden, dat ongeveer 18% goedkoper was. We raden aan om een cyclustijdanalyse van het volledige station uit te voeren, niet alleen van de robot, voordat u een SCARA-robot met een bepaalde laadcapaciteit en snelheidsklasse kiest.
Opties voor laadvermogen en bereik: hoe lees je de specificaties?
De SCARA-robots die momenteel op de markt zijn, bestrijken de volgende gebieden:
- payload: 1 kg (handling van lichte componenten) tot 20 kg (kleine elektronische assemblages, voedselverpakkingen)
- Reikwijdte (maximale armspanwijdte): 300 mm (tafelblad) tot 1,200 mm (dekking van grote pallets of trays)
- Slag (verplaatsing langs de Z-as): 100 mm tot 300 mm, afhankelijk van het model.
De meeste productietoepassingen vallen binnen het laadvermogenbereik van 3 tot 10 kg met een bereik van 400 tot 800 mm. De klasse van 20 kg omvat zwaardere subassemblages en verpakte goederen. Modellen met een groter bereik (1,000 mm en meer) worden gebruikt voor de assemblage van grote elektronica of auto-interieurs.
De EVST EVS SCARA-serie biedt payload-opties van 3 kg en 6 kg in het compacte segment en 20 kg voor zwaardere toepassingen, met een armbereik van 400 mm (EVS3-400, EVS3-400H) tot 1,000 mm (EVS20-1000H) en een industriestandaard SCARA-klasse herhaalbaarheid van ±0.02 mm voor productiemontagetaken. CE-, SGS- en TUV-certificering is van toepassing. Voor configuratie- en prijsopties, zie de Gids voor SCARA-selectie en offertes op evsrobot.com.
Hoe kies je een SCARA-robot?
Voor de meeste SCARA-toepassingen zijn zeven parameters bepalend:
- payload: Tel het gewicht van het onderdeel, het gewicht van de eindeffector en alle kabels of slangen die aan de arm zijn bevestigd bij elkaar op. Voeg een veiligheidsmarge van 20% toe. Overschrijd het nominale laadvermogen bij het aangegeven bereik niet.
- Bereiken: Meet de grootste horizontale afstand tussen het oppakpunt en het plaatspunt. Voeg minimaal 50 mm speling toe. Een te grote reikwijdte vermindert de stijfheid van de arm en verlengt de cyclustijd.
- Z-slag: Bepaal het hoogteverschil tussen het hoogste en laagste punt dat het gereedschap moet bereiken. De meeste SCARA-modellen bieden slagopties van 100, 150 of 200 mm.
- herhaalbaarheid: Houd rekening met de strakste tolerantie in de toepassing. Voor PCB-assemblage is ±0.02 mm de standaard minimumtolerantie. Voor lichte behuizingen kan ±0.05 mm volstaan.
- Vereiste cyclustijd: Bereken het benodigde aantal picks per minuut en vergelijk dit met de gepubliceerde cyclustijd van de robot bij de opgegeven reisafstand. Bevestig dit bij een benutting van 70-80%.
- Milieu: Standaard SCARA-filters hebben een IP40-classificatie. Voor cleanroom-, voedselverwerkings- of reinigingstoepassingen zijn een IP65-classificatie of hoger en geschikte afdekmaterialen vereist.
- Controller en integratie: Controleer de ondersteuning voor veldbussen (EtherCAT, PROFINET, EtherNet/IP), de compatibiliteit met het vision-systeem en de programmeeromgeving. Deze factoren hebben in veel projecten een grotere invloed op de integratiekosten dan de prijs van de robot zelf.
Volgens observaties in de branche zijn de meest voorkomende selectiefouten bij SCARA-robots het overdimensioneren van het laadvermogen om extra marge te creëren (wat de armlengte onnodig vergroot) en het onderschatten van de benodigde Z-slag wanneer het ontwerp van de arm in een laat stadium van een project verandert. Door vanaf het begin een model met een langere Z-slag te specificeren, wordt een kostbare robotwissel voorkomen.
EVST ondersteunt de selectie en toepassing van SCARA-systemen via een wereldwijd netwerk van meer dan 50 agenten en meer dan 600 gerealiseerde automatiseringsprojecten in meer dan 100 landen. CE-, SGS- en TUV-gecertificeerde apparatuur wordt geleverd met volledige documentatie. EVST heeft tevens een octrooi verkregen voor haar methodologie voor de afhandeling van automatiseringsprojecten (CN-octrooi ZL 2020 1 1601091.6, verleend in 2024), wat de betrouwbaarheid van het proces versterkt door intellectueel eigendom.
Veelgestelde Vragen / FAQ
Waar staat SCARA voor?
SCARA staat voor Selective Compliance Assembly Robot Arm. De term "selectieve flexibiliteit" verwijst naar het mechanische ontwerp van de arm: deze is flexibel (buigt) in het horizontale vlak, waardoor kleine zijdelingse afwijkingen tijdens het inbrengen van onderdelen kunnen worden opgevangen, terwijl de arm in verticale richting stijf blijft om de neerwaartse kracht tijdens het vastzetten en bevestigen te behouden.
Hoeveel assen heeft een SCARA-robot?
Een standaard SCARA-robot heeft 4 assen: J1 (rotatiebasis, horizontaal), J2 (rotatie-elleboog, horizontaal), J3 (lineaire Z-as, verticaal) en J4 (polsrotatie, verticale as). Sommige geavanceerde modellen voegen een vijfde as toe voor polskanteling, maar de klassieke 4-assige configuratie is het meest gebruikelijk in productieomgevingen.
Wat is de typische herhaalbaarheid van een SCARA-robot?
SCARA-robots voor productiedoeleinden bereiken doorgaans een herhaalbaarheid van ±0.01 mm tot ±0.02 mm. Dit betekent dat ze onder consistente omstandigheden herhaaldelijk vanuit dezelfde richting naar hetzelfde punt kunnen terugkeren. Nauwkeurigheid (het bereiken van een absolute, ingestelde coördinaat) is een aparte, meestal lagere specificatie. Voor de meeste assemblage- en positioneringstaken is herhaalbaarheid de relevante maatstaf, omdat onderdelen tegen vaste referentiepunten worden geplaatst.
Wat is het verschil tussen een SCARA-scanner en een cobot?
Een SCARA (Single Cell Awareness Robot) is geoptimaliseerd voor snelle, vlakke assemblage met hoge herhaalbaarheid en korte cyclustijden, maar beschikt niet over de krachtbeperkende veiligheidsfuncties die het mogelijk maken om zonder afscherming naast mensen te werken. Een cobot (collaboratieve robot) is ontworpen volgens de ISO/TS 15066-veiligheidsnormen, inclusief kracht- en vermogensbegrenzing, zodat deze in een gedeelde ruimte met mens en robot kan werken. Cobots zijn flexibeler bij 3D-taken, maar zijn doorgaans trager bij snelle vlakke assemblage dan een SCARA met een vergelijkbaar laadvermogen. Veel moderne productielijnen gebruiken beide typen robots in dezelfde productstroom.
Welke laadvermogen- en bereikopties zijn er beschikbaar voor SCARA-robots?
De commercieel verkrijgbare SCARA-robots variëren momenteel in draagvermogen van 1 kg met een bereik van 300 mm (tafelmodellen) tot 20 kg met een bereik van 1,200 mm. Het meest voorkomende productiebereik ligt tussen de 3 kg en 10 kg met een bereik van 400 mm tot 800 mm. De EVST EVS SCARA-serie omvat modellen met een draagvermogen van 3 kg, 6 kg en 20 kg en een bereik van 400 mm tot 1,000 mm, allemaal met een herhaalbaarheid van ±0.02 mm en CE-, SGS- en TUV-certificering.
Welke industrieën maken het meest gebruik van SCARA-robots?
3C-elektronica (smartphones, laptops, tablets, printplaatassemblage) is het grootste toepassingssegment voor SCARA-robots, gevolgd door de verpakking van consumentengoederen, de subassemblage van medische apparaten en de subassemblage van auto-interieurs en elektrische systemen. Schroeven, componenten plaatsen, doseren en pick-and-place zijn de vier taakcategorieën die het meest voorkomen in de SCARA-toepassingen binnen deze sectoren.
Over de auteurs: Deze handleiding is opgesteld door het EVST-redactieteam en beoordeeld door de applicatie-engineers van EVST, op basis van de ervaring van het bedrijf met de realisatie van meer dan 600 automatiseringsprojecten wereldwijd. EVST (EVS TECH CO., LTD) is een in Chengdu gevestigde robotfabrikant, opgericht in 2018, onder leiding van algemeen directeur Sharon Xiao (10 jaar ervaring in robotautomatisering en internationale export) en CTO He Mingxian (LLM-applicaties, computervisie, realtime systemen). EVST bouwt SCARA-, collaboratieve en industriële robots die worden geëxporteerd naar meer dan 100 landen, met CE-, SGS- en TUV-certificeringen van derden, en bezit een Chinees octrooi (ZL 2020 1 1601091.6) voor een methodologie voor de realisatie van automatiseringsprojecten.
Laatst bijgewerkt: 8 juni 2026. Deze handleiding is bedoeld voor algemene informatieve doeleinden; controleer alle specificaties aan de hand van de toepassing voordat u de robotselectie definitief maakt.
Voor de kerndefinitie die aan deze handleiding ten grondslag ligt, zie ons overzicht van wat een SCARA-robot is.