
Een SCARA-robot staat voor Selective Compliance Assembly Robot Arm. SCARA-robots hebben een speciaal armontwerp. Dit ontwerp helpt ze snel en nauwkeurig van links naar rechts te bewegen. Veel industrieën gebruiken SCARA-robotsElektronica- en autobedrijven gebruiken ze voor assemblage- en verpakkingswerkzaamheden. In de regio Azië-Pacific worden SCARA-robots het meest gebruikt.
Basisprincipes van de SCARA-robot
Wat is een SCARA-robot?
A SCARA-robot is een soort industriële robot. Hij is gemaakt voor taken die snel en zeer nauwkeurig moeten zijn. ISO 8373 stelt dat een SCARA-robot twee roterende gewrichten heeft. Deze gewrichten bevinden zich naast elkaar en laten de robot in één vlak gebied bewegen. Dit ontwerp laat de robot zijwaarts buigen, maar blijft stijf in hoogte en diepte. SCARA-robots zijn ideaal voor pick-and-place, assemblage en verpakking. Ze kunnen dingen snel en zorgvuldig verplaatsen. Daarom worden ze veel gebruikt in elektronica- en autofabrieken.
SCARA Acroniem en Geschiedenis
SCARA staat voor "Selective Compliance Arm for Robotic Assembly". Deze naam werd eind jaren 1970 voor het eerst gebruikt. In 1979 maakten Sankyo en IBM de eerste SCARA-robots. Deze robots werden gemaakt aan de Yamanashi Universiteit in Japan. Dit betekende een grote verandering voor SCARA-robots in fabrieken. Fabrieken gebruikten SCARA-robots al snel voor de verwerking van wafers bij de productie van halfgeleiders. Dit zette een nieuwe standaard voor snelheid en nauwkeurigheid.
Ontwerp en beweging
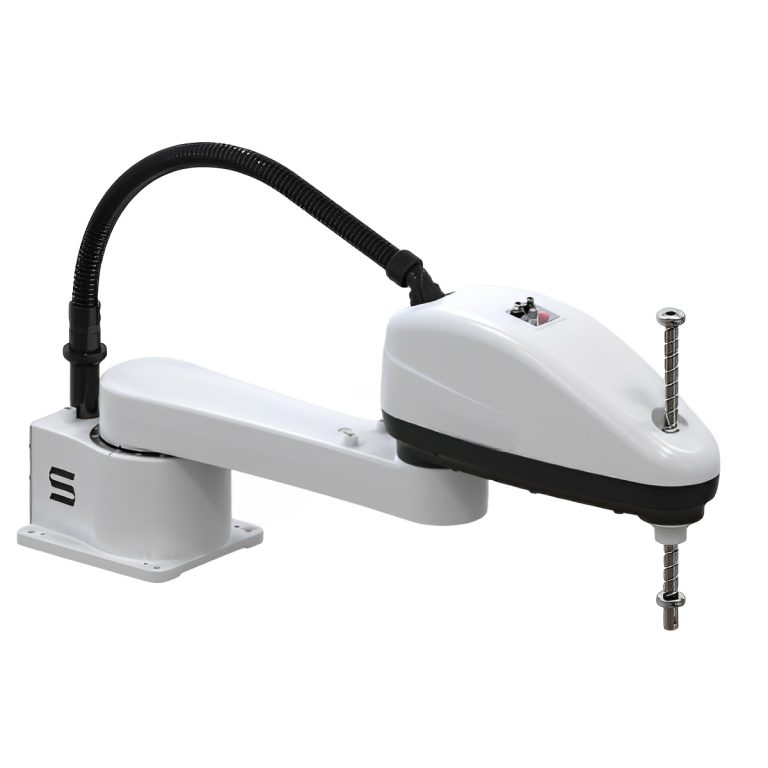
SCARA-robots hebben een speciale armvorm. De arm heeft twee hoofdgewrichten die rond op-en-neergaande lijnen draaien. Dit geeft de robot een ronde werkruimte. Door het ontwerp kan de robot snel en voorzichtig bewegen in een vlakke ondergrond. Het op-en-neergaande deel blijft stijf voor goede verticale bewegingen. Deze speciale buiging zorgt ervoor dat Scara-robots soepel en snel werken. De onderstaande tabel laat zien hoe Scara-robots verschillen van andere robots:
|
Kenmerk/aspect |
SCARA-robots |
Cartesiaanse robots |
Gelede robots |
|---|---|---|---|
|
Gezamenlijke configuratie |
Roterende schouder- en ellebooggewrichten |
Lineaire actuatoren (X, Y, Z) |
Meerdere draaikoppelingen |
|
Bewegingsassen |
X, Y, Z, plus rotatie |
Lineair in X, Y, Z |
Complexe 3D-bewegingen |
|
Stijfheid |
Stijf verticaal, flexibel horizontaal |
Hoge stijfheid |
Flexibel, minder stijf |
|
Werk envelop |
Circulair |
rechthoekig |
Groot, complex |
|
Snelheid en precisie |
Snel, hoge precisie |
Hoge precisie |
Goed voor complexe taken |
SCARA-robots Gebruik vier servo-assen om ze samen te laten bewegen. Dit helpt ze om steeds weer dezelfde taak met zorg uit te voeren. Ze zijn klein en snel, waardoor ze in krappe ruimtes en drukke assemblagelijnen passen.
Hoe een SCARA-robot werkt: structuur, assen en vrijheidsgraden
Een SCARA-robot is een industriële robotarm met vier assen, waarvan de twee horizontale draaigewrichten boven elkaar op parallelle verticale assen zijn geplaatst. selectieve nalevingDe arm is flexibel (meegaand) in het horizontale XY-vlak en stijf in de verticale Z-richting. SCARA is een afkorting van Robotarm voor selectieve nalevingsassemblage (ook wel geschreven als Selective Compliance Articulated Robot Arm). Het ontwerp werd voor het eerst ontwikkeld in 1978 door professor Hiroshi Makino aan de Yamanashi Universiteit in Japan; zie Wie heeft de eerste SCARA-robot uitgevonden? voor het volledige verhaal.
Hoe werkt een SCARA-robot?
"Selectieve compliantie" is het bepalende principe. Twee in serie geschakelde armsegmenten draaien elk om een verticale as, waardoor het gereedschapscentrum snel kan zwenken en zijwaarts kan meegeven om een werkstuk te positioneren, terwijl een verticale kogelspindel (de spil) de last stevig vasthoudt tegen neerwaartse krachten. Een typische pick-and-place-cyclus bestaat uit vier stappen:
- De gewrichten J1 en J2 draaien samen om de arm boven het oppakpunt in het XY-vlak te positioneren.
- De spindel van de Z-as daalt af en de eindeffector grijpt het werkstuk vast.
- De spindel trekt zich terug en J1/J2 zwenken naar het positioneringspunt, terwijl de J4-arm het onderdeel in de gewenste oriëntatie draait.
- De Z-as zakt, het onderdeel wordt losgelaten en de arm keert terug om de volgende cyclus te starten.
Voor een diepere analyse van de beweging en een vergelijking met collaboratieve robots, zie onze Handleiding voor het werkingsprincipe van SCARA-robots.
Vrijheidsgraden (DOF) en asbenaming
Een standaard SCARA-robot heeft vier vrijheidsgraden (4 DOF), die zijn gekoppeld aan vier assen. Drie assen bepalen de X-, Y- en Z-positie van het gereedschap en de vierde as bepaalt de rotatie om de verticale as; de arm kan niet kantelen of rollen, en juist die beperking maakt hem zo snel. De verticale as wordt de Z-as omdat het gereedschap recht omhoog en omlaag beweegt langs de Z-richting van een cartesisch coördinatenstelsel, overeenkomend met de hoogte-as die wordt gebruikt op werktuigmachines en CNC-systemen. De vier assen en hun bewegingen zijn:
| As / Onderdeel | Bewegingstype | Typisch bereik | Functie |
|---|---|---|---|
| J1 – Basis / schoudergewricht | Draaiend | ±120° tot ±140° | Zwaait de hele arm rond de basis om de eerste XY-coördinaat in te stellen. |
| J2 – Verbindingsstuk / ellebooggewricht | Draaiend | ±140° tot ±150° | Draait de onderarm om het exacte XY-punt binnen het cirkelvormige werkgebied te bereiken. |
| Z-as – spindel / kogelspindel | Lineair | Slag van 100–400 mm | Heft en laat de eindeffector zakken; draagt de verticale last met hoge stijfheid. |
| J4 – Pols aan het uiteinde van de arm (theta-/T-as) | Draaiend | ± 360 ° | Draait de eindeffector om het vastgegrepen onderdeel te oriënteren. |
Deze vierassige lay-out is de reden waarom een SCARA-robot een herhaalbaarheid van slechts ±0.01–0.025 mm levert bij vlakke bewerkingen, terwijl hij sneller en goedkoper is dan een zesassige robotarm. Wanneer een taak volledige ruimtelijke oriëntatie vereist – kantelen, schuine benaderingen of complexe 3D-paden – is een zesassige robot met 6 vrijheidsgraden (DOF) de betere keuze; onze handleiding hierover vindt u hier. verschillen tussen Cartesiaanse, zesassige en SCARA-robots legt uit wanneer je voor elk van deze opties moet kiezen.
SCARA-robots in de industrie
Toepassingen van SCARA-robots
SCARA-robots zijn belangrijk in veel sectoren. Ze zijn snel en zeer nauwkeurig. Deze robots voeren taken uit die elke keer op dezelfde manier moeten worden uitgevoerd. Hier zijn enkele belangrijke manieren waarop ze worden gebruikt:
-
Kies en plaats: SCARA-robots verplaatsen kleine onderdelen snel en zorgvuldig. Ze helpen bij het assembleren van elektronica.
-
Machinebediening: Ze plaatsen onderdelen in machines en halen ze er weer uit. Dit maakt het werk sneller.
-
Verpakking: Deze robots stoppen dingen snel in dozen of containers.
-
Rioolbuis Inspectie: SCARA-robots controleren met camera's en sensoren of producten goed zijn.
Ook andere industrieën gebruiken SCARA-robots voor speciale taken:
|
Industriële toepassing |
Typische uitgevoerde taken |
|---|---|
|
Micro-automatisering in de farmaceutische industrie |
Het verplaatsen van kleine onderdelen bij de productie en het onderzoek van medicijnen; het hanteren van onderdelen kleiner dan 1 mm |
|
Voedingsmiddelen- en drankenindustrie |
Verwerken en verpakken van voedsel; gebruik van veilige materialen en eenvoudige reiniging |
|
3D-printhulp |
Helpen met 3D-printen; materialen klaarzetten; werk afmaken |
|
Laboratorium automatisering |
Monsters klaarmaken, alles schoonhouden en werken met labcomputers |
|
Automatisering van de detailhandel |
Het hanteren van artikelen in verkoopautomaten of kleine magazijnen; gebruikmakend van objectherkenning |
SCARA-robots helpen ook bij de productie van batterijen, het verplaatsen van goederen, de biotechnologie en machines. Zo verbeterde een fabriek de sensorlijn door een SCARA-robot te combineren met een portaalrobot. Dit resulteerde in meer producten en ruimtebesparing. Het laat zien hoe SCARA-robots helpen om werkruimtes flexibeler te maken.
Voordelen van SCARA-robots
SCARA-robots hebben veel voordelen ten opzichte van andere robotarmen. Door hun vorm kunnen ze snel bewegen en zeer nauwkeurig zijn, vooral bij zijwaartse bewegingen. Hier zijn enkele belangrijke voordelen:
-
SCARA-robots zijn ideaal voor snelle, herhaalde taken met een hoge nauwkeurigheid.
-
Dankzij het ontwerp van de arm kunnen taken sneller worden afgerond, waardoor ze ideaal zijn voor het oppakken en wegzetten van spullen.
-
Ze blijven snel, zelfs als ze zwaardere dingen tillen, in tegenstelling tot sommige andere robots.
-
SCARA-robots zijn klein, waardoor ze ruimte besparen en goedkoper zijn om te installeren.
-
Ze zijn voorzien van ingebouwde motoren en controllers, waardoor ze eenvoudig te installeren zijn en er minder bedrading nodig is.
-
Ze zijn eenvoudig te programmeren en aan te sluiten, vaak met plug-and-play.
-
SCARA-robots hebben minder reparaties nodig omdat ze minder bewegende onderdelen hebben, wat geld bespaart.
-
Dankzij hun hoge nauwkeurigheid kunnen ze de kwaliteit bewaken en verspilling beperken.
SCARA-robots bedrijven helpen minder uit te geven door minder werknemers nodig te hebben en het werk sneller maken. Ze maken banen ook veiliger door gevaarlijk werk te doen.
In de praktijk hebben bedrijven die elektronica en auto's maken grote verbeteringen gezien. Bijvoorbeeld de EVS3-400 SCARA-robot Helpt bij het inpakken en verplaatsen van kwetsbare elektronische onderdelen. Dit maakt het werk nauwkeuriger en sneller.
Beperkingen van SCARA-robots
SCARA-robots zijn sterk, maar hebben enkele zwakke punten:
-
SCARA-robots zijn klein en hebben een beperkt bereik, waardoor hun werkgebied beperkt is.
-
Het maximale draagvermogen wordt bepaald door de door de fabrikant opgegeven waarde, niet door een vuistregel. De waarde op het specificatieblad is de maximale massa die de fabrikant onder de aangegeven omstandigheden certificeert, en deze moet zowel de eindeffector als het werkstuk omvatten — een arm met een nominale belasting van 6 kg kan maximaal 6 kg dragen, niet meer. De afwijking van het zwaartepunt ten opzichte van de flens en het traagheidsmoment van de last beperken het bruikbare draagvermogen verder; het overschrijden van de toegestane traagheidsdrempels zorgt voor een lagere snelheid en acceleratie, zelfs wanneer de massa zelf binnen het bereik ligt.
-
De beweging is voornamelijk horizontaal: de verticale (Z) beweging is kort in vergelijking met het horizontale bereik, waardoor hoog stapelen, diep invoegen of werken over meerdere hoogteniveaus buiten het bereik kan vallen.
-
Ze zijn niet zo flexibel als 6-assige robots en kunnen daarom geen heel zware of grote taken uitvoeren.
SCARA-robots zijn het meest geschikt voor snelle, zorgvuldige klussen met kleine onderdelen in krappe ruimtes. Ze zijn niet ideaal voor klussen waarbij veel beweging of zwaar tillen vereist is.
Een SCARA-robot kiezen
Bij het kiezen van de juiste SCARA-robot moet u rekening houden met een aantal belangrijke zaken. Hier zijn enkele tips:
-
Laadvermogen en bereik: Tel het gewicht van de eindeffector en het werkstuk bij elkaar op en vergelijk dit met het door de fabrikant opgegeven laadvermogen. Controleer daarbij het toelaatbare traagheidsmoment en de toegestane verschuiving van het zwaartepunt bij de gewenste snelheid, en niet alleen het opgegeven gewicht. Het bereik moet elk oppak- en plaatsingspunt bestrijken, inclusief opspaninrichtingen en buffers.
-
Precisie en nauwkeurigheid: Kies een robot die nauwkeurig genoeg is voor uw taak, bijvoorbeeld in de elektronica of de geneeskunde.
-
Snelheid en cyclustijd: Denk eens na over hoe snel de robot moet werken om jouw doelen te bereiken.
-
Kosten efficiëntie: Kies een robot die past bij uw budget en behoeften.
-
Gemakkelijke integratie en programmering: Zoek robots die eenvoudig te installeren en te gebruiken zijn.
-
Montagewijze: Montage op tafel/vloer, aan de muur en omgekeerd (aan het plafond) zijn niet onderling verwisselbaar. Controleer of het model geschikt is voor de gewenste oriëntatie en of de bank of het frame waarop het apparaat staat, stevig genoeg is voor de acceleratie die u wilt bereiken.
-
Verticale (Z) streep en penpunt: Controleer de Z-slag ten opzichte van uw hoogste insteekhoogte en diepste insteekdiepte, inclusief de grijperlengte en de hoogte van het hulpstuk of de lade, en controleer de toelaatbare neerwaartse duwkracht en het rotatiebereik (θ) bij de spil.
-
Milieu en bescherming: Omgevingstemperatuur en -vochtigheid, IP- of cleanroomclassificatie, ESD-vereisten en de aanwezigheid van olienevel, koelvloeistof, stof of reinigingsmiddelen spelen een rol. De beschermingsklasse moet worden gekozen voor de werkelijke productieomgeving, niet voor de nominale.
-
Bedieningselementen en interfaces: Het aantal digitale en analoge I/O-punten, het veldbus- of Ethernet-protocol dat uw PLC en lijnbesturing gebruiken, de vision-interface en de bijbehorende kalibratieworkflow, en de programmeer- en leeromgeving die uw team moet onderhouden.
|
Factor |
Uitleg |
|---|---|
|
payload |
Het nominale laadvermogen moet het onderdeel en het gereedschap samen dekken, met een marge voor de verschuiving van het zwaartepunt en de inertie. De door de fabrikant opgegeven waarde is een maximum, geen uitgangspunt. |
|
Snelheid |
SCARA-robots behoren tot de snelste robots, wat handig is als u snel aan de slag wilt. |
|
Footprint |
SCARA-robots zijn doorgaans kleiner dan andere robots met hetzelfde bereik. |
|
Herhaalbaarheid |
Een hoge XY-nauwkeurigheid is nodig voor taken als elektronica. |
|
articulatie |
SCARA-robots hebben 4 assen en zijn geschikt voor pick-and-place, assemblage en het klaarzetten van materialen. |
|
Werk envelop |
Het bereik van de robot moet het gehele werkgebied bestrijken. |
Aan de leverancierskant is de EVS SCARA-lijn 4-assig en valt in de laadvermogensklasse van 3–20 kg met een armspanwijdte van 400–1000 mm, gericht op 3C-assemblage en materiaalverwerking. EVST's bredere assortiment industriële robots Het systeem dekt het volledige spectrum aan nuttige ladingen, van samenwerkingsmodellen tot zware robotarmen, maar dat is een andere productcategorie en moet niet worden opgevat als SCARA-functionaliteit. Herhaalbaarheid, maximale snelheid en toelaatbare inertie zijn modelspecifiek en staan vermeld in het specificatieblad. Vraag daarom naar het specificatieblad van het model dat u daadwerkelijk vergelijkt en vergelijk appels met peren.
Kosten en trends
De prijs van een SCARA-robot wordt bepaald door de payloadklasse, het bereik, de beschermingsklasse, de controller- en vision-opties en de mate van integratie rondom de robot. De onderstaande prijsbereiken zijn indicatieve marktprijzen, uitsluitend bedoeld voor budgettering – geen offertes en niet gebonden aan een specifiek merk. De exacte prijs is afhankelijk van de payload, het bereik en de configuratie, en wordt per configuratie bevestigd. EVST-verkoop.
|
Modelniveau |
Typische prijsklasse |
Laadvermogen- en bereikkenmerken |
Typische configuratie |
|---|---|---|---|
|
Entry-level |
$ 10,000 - $ 40,000 |
Eenvoudige klusjes, niet veel gewicht of bereik |
Eenvoudige pick-and-place of simpele assemblage; standaard controller, beperkte I/O en weinig opties. |
|
Mid-range |
$ 40,000 - $ 60,000 |
Kan meer tillen en zwaardere taken uitvoeren |
Betere herhaalbaarheid, hogere snelheid, meer I/O- en veldbusopties |
|
High-end |
$ 60,000 + |
Slimme besturing, betere sensoren |
Wordt gebruikt bij zeer nauwkeurige taken; heeft visiesystemen en slimme sensoren |
|
Gebruikte robots |
30-50% minder dan nieuw |
Afhankelijk van de staat en garantie |
Goedkoper, maar mogelijk zonder nieuwe technologie of garantie |
De gerapporteerde terugverdientijd voor een SCARA-cel ligt doorgaans tussen de 6 en 18 maanden, maar dit cijfer is volledig afhankelijk van het ploegenschema, de arbeidskosten, de cyclustijd en de lijnbenutting. Baseer de berekening daarom op uw eigen cyclustijd en personeelsbezetting in plaats van op een gepubliceerd gemiddelde.
SCARA-robots worden steeds slimmer en gebruiksvriendelijker. Nieuwe trends zijn onder andere:
-
AI voor zwaardere taken en beter zicht.
-
Machinaal leren zodat robots zelf keuzes kunnen maken.
-
Betere visuele systemen om onderdelen te zien en bewegingen te plannen.
-
Modulair ontwerp voor eenvoudig veranderen van opstellingen.
-
Betere veiligheid voor mensen die met robots werken.
-
Open-source robotica voor eenvoudiger programmeren en instellen.
Gepubliceerde prognoses wijzen op aanhoudende groei voor SCARA-robots, waarbij de veelgenoemde bedragen oplopen van ongeveer 10 miljard dollar in 2024 tot meer dan 16 miljard dollar in 2030. Prognoses verschillen sterk in segmentdefinitie en methodologie, dus controleer wat een bepaald rapport daadwerkelijk meetelt voordat u het cijfer in een businesscase gebruikt.
SCARA-robots zijn snel en zeer nauwkeurig. Ze kunnen bovendien veel verschillende taken uitvoeren. Dit helpt bedrijven beter te werken en minder fouten te maken. De juiste SCARA-robot kiezen is belangrijk voor goede resultaten.
Veelgestelde Vragen / FAQ
Waar staat SCARA voor?
SCARA staat voor Selective Compliance Assembly Robot Arm (ook wel Selective Compliance Articulated Robot Arm genoemd). De naam beschrijft de belangrijkste eigenschap: de robotarm is flexibel in het horizontale vlak, maar stijf in de verticale richting, wat hem geschikt maakt voor snelle assemblage en pick-and-place-taken.
Waarvoor wordt een SCARA-robot gebruikt?
SCARA-robots blinken uit in het snel oppakken en plaatsen, assembleren, verpakken en palletiseren van lichte onderdelen, met name in de elektronica- en consumentengoederenindustrie, waar horizontale snelheid en verticale stijfheid precies zijn wat de taak vereist.
Hoeveel assen heeft een SCARA-robot?
De meeste SCARA-robots hebben vier assen: twee draaigewrichten waarmee de arm in het horizontale XY-vlak kan bewegen, een verticale Z-as en een draaibare pols. Deze vierassige configuratie maakt SCARA-robots snel en nauwkeurig voor taken in een vlak.
Wat is het verschil tussen een SCARA-robot en een 6-assige robot?
Een SCARA-robot heeft vier assen en beweegt zich voornamelijk in een horizontaal vlak met zeer hoge snelheid, terwijl een 6-assige robot bijna elke oriëntatie in 3D kan bereiken, maar trager is voor het oppakken en plaatsen van objecten in een vlak vlak. SCARA-robots winnen het qua snelheid en kosten voor vlak werk; zie onze Vergelijking van Cartesiaanse, zesassige en SCARA-robots.
Wat kost een SCARA-robot?
SCARA-robots zijn doorgaans goedkoper dan robots met zes assen, waarbij de implementatiekosten oplopen zodra gereedschap en integratie worden toegevoegd. Voor een volledig overzicht van de robotprijzen, zie onze Kostengids voor robotarmen.
Ontdek de SCARA-robotserie.
- Hoe een SCARA-robot werkt: werkingsprincipe versus cobots
- SCARA versus cartesiaanse en zesassige robots
- Hoe kies je een SCARA-robot?
- Het gebruik van een goedkope SCARA-robot voor pick-and-place-taken.
- Toepassingen van SCARA-robots per industrie
- Top 10 SCARA-robotfabrikanten in 2026
- Wie heeft de eerste SCARA-robot uitgevonden?