
In dit artikel, willen we u laten zien hoe eenvoudig het is om een lasrobot, waaronder robotlassen programmeren, aanraakdetectie, naad volgen (boog volgen/laser volgen), onderhoud en andere basisinstructies.
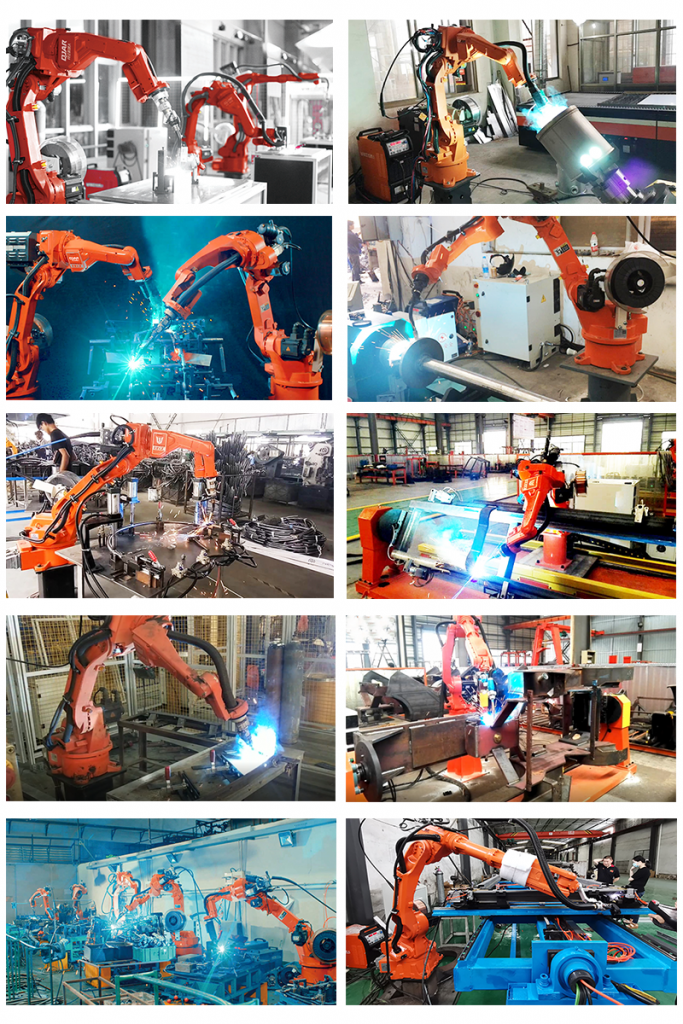
Als het om de robot gaat, vooral een lasrobot, dachten fabriekseigenaren of arbeiders vaak dat het een hightech machine was waar ze niet mee om kunnen gaan. Maar eigenlijk is dat niet zo, een lasrobot is gewoon een machine die doet wat je hem zegt, je hoeft hem alleen maar les te geven. Er is een stapsgewijze instructie voor het helemaal opnieuw gebruiken van een lasrobot:
1. De eerste stap is het kiezen van een geschikte robotarm en een lasstroombron.
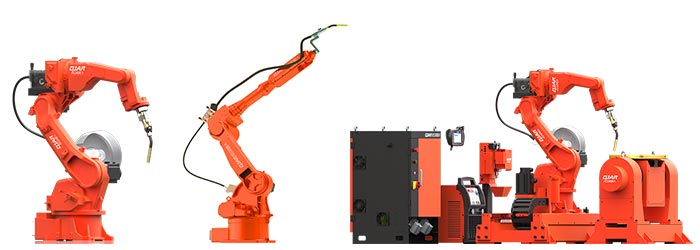
Sinds leveranciers van lasrobots vaak u een compleet robotlaspakket biedt met een robotarm, lasstroombron, draadaanvoerunit en alle randapparatuur, u kiest gewoon het pakket dat het beste bij u past.
Selectiecriteria:
1. Op basis van uw werkstukafmeting en de te lassen positie kunt u de robotarmlengte bepalen. Meestal heeft een lasrobot een armlengte van 1.4 meter of 2 meter.
2. Op basis van uw vereisten voor het lasproces kunt u de lasstroombron en het beschermgas kiezen. U kunt kiezen voor MEEGMEET, AOTAI, ESAB, Fronius, Lorch of elke andere stroombron die uw leverancier heeft aanbevolen. U kunt kiezen uit MIG/MAG/TIG-lassen, puls/swing, etc.
2. Of en hoe een lasversteller moet worden gekozen?
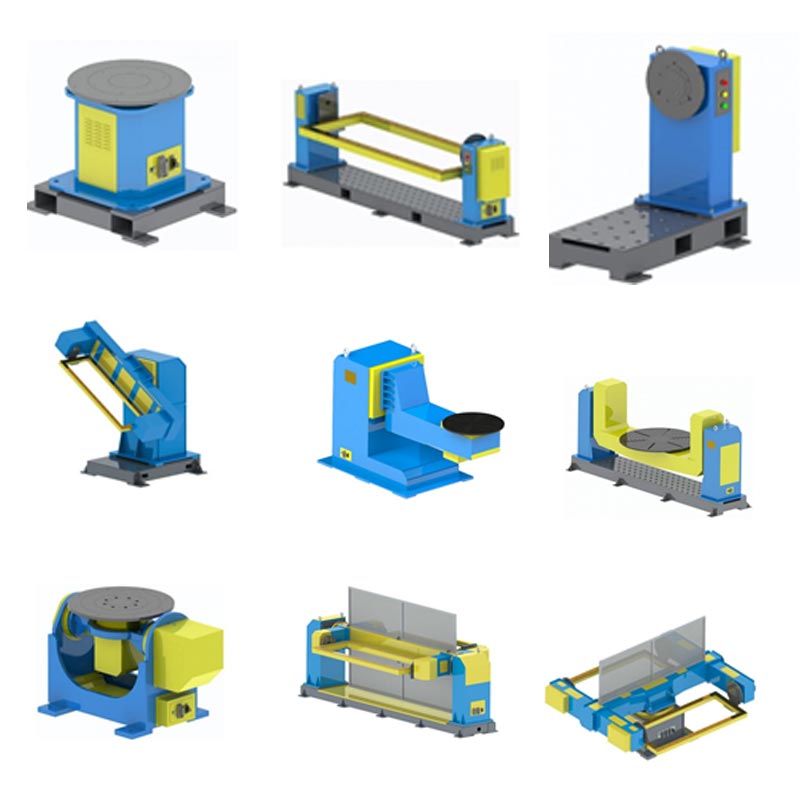
Na het kiezen de lasrobotarm en de stroombron, u moet de lasarmaturen of mallen of het klemsysteem ontwerpen. Er is nog een punt waar u op moet letten: of en hoe u een lasversteller kiest.
Als de werkende Als het stuk erg groot is of als de posities die moeten worden gelast ingewikkeld zijn, heeft u mogelijk een lasversteller nodig om een perfecte positie en de beste hoek voor het lassen te krijgen. Er zijn veel robotpositioneerders waaruit u kunt kiezen:
3. Hoe programmeer je een lasrobot?
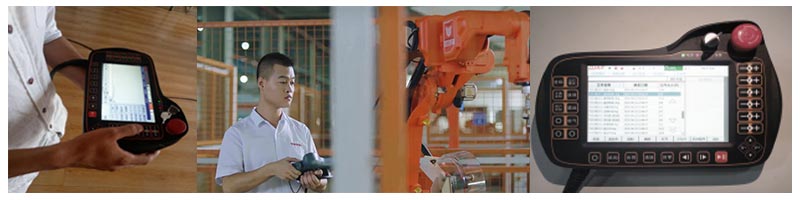
Misschien programmeren is de meest verzorgde zaak als u een lasrobot wilt inzetten. Je denkt misschien dat het moeilijk is, maar eigenlijk is het na de basistraining relatief eenvoudig. De meest gebruikelijke methode is het gebruik van een leerhanger om de robot te leren waar hij heen moet en waar hij de boog moet beginnen en beëindigen. Later zullen we gedetailleerde instructies voor het programmeren upgraden.
4. De functie die u kunt gebruiken in een robotlaspakket.
Anders dan Naast de basisfunctie van een handmatige lasstroombron, zoals enkele/dubbele puls, zijn er meer functies waaruit u kunt kiezen uit een lasrobotpakket om het gewenste laseffect te verkrijgen. U kunt functies gebruiken zoals: zwenkboog, naadtracking (boogtracking en lasertracking), aanraakdetectie, externe assynergie, enz.
Boog volgen: het toevoegen van een boogsensor kan boogtracking realiseren. De boogsensor is een instrument dat wordt gebruikt om het robotpad te compenseren voor een lasrups die enigszins is verschoven ten opzichte van het leerpunt in het gasbeschermde lasproces. Ten opzichte van het coördinatensysteem van het robotgereedschap kan padcompensatie worden uitgevoerd in de richtingen omhoog en omlaag en naar links en rechts, maar deze functie kan alleen worden gerealiseerd als de Z-slinger wordt gebruikt en kan worden gebruikt in rechte en cirkelvormige paden.
Lasertracking: Met behulp van intelligente realtime en contactloze trackingtechnologie kunnen lasersensoren de toortspositionering correct leiden en controleren door de naadafwijking te meten, waardoor de productie van slechte producten kan worden voorkomen en de kwantiteit en kwaliteit van producten kan worden verbeterd.
Zwenkboog: Swing arc is een methode waarbij de lastoorts in de lasrichting wijst en tijdens het booglassen periodiek onder een specifieke hoek heen en weer zwaait, waardoor de breedte van de lasrups wordt vergroot en de lassterkte wordt verbeterd.
Touch Sensing: vanwege de tolerantie van een bepaald werkstuk zal er een kleine afwijking zijn ten opzichte van het daadwerkelijk benodigde laspad en het geprogrammeerde pad. De aanraakdetectiefunctie kan deze kleine afwijking aanpassen om ervoor te zorgen dat we het perfecte laseffect krijgen. De aanraakdetectiefunctie kan verplaatsing, rotatie, enz. wijzigen.
Synergie van de externe as: een lasrobotsysteem kan de robot en ook de positioner besturen en deze op realtime niveau synergetisch maken. Dat betekent dat de robotas, de positie van het laspistool, de hoeken en het positioneringsgebaar tegelijkertijd kunnen bewegen om de extreem perfecte positie voor een ingewikkeld werkstuk te verkrijgen.
Remote-modus: Door de modus op afstand te gebruiken, kunnen de werknemers een robotlascel op een veiliger afstand bedienen en wegkomen van het giftige gas. Onderhoud van een lasrobotset.
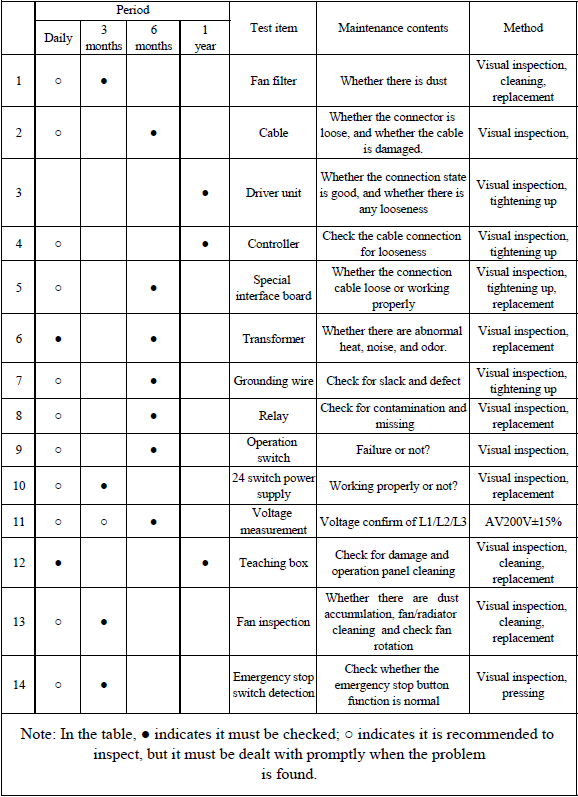
5. Onderhoud van een lasrobot.
Bekijk hieronder het tijdschema van het onderhoud van een lasrobot:
Laatste woorden: Heeft u vragen over de lasrobot, neem dan gerust contact met ons op uitreiken.