SWP-P
Horizontale draaiplateaus
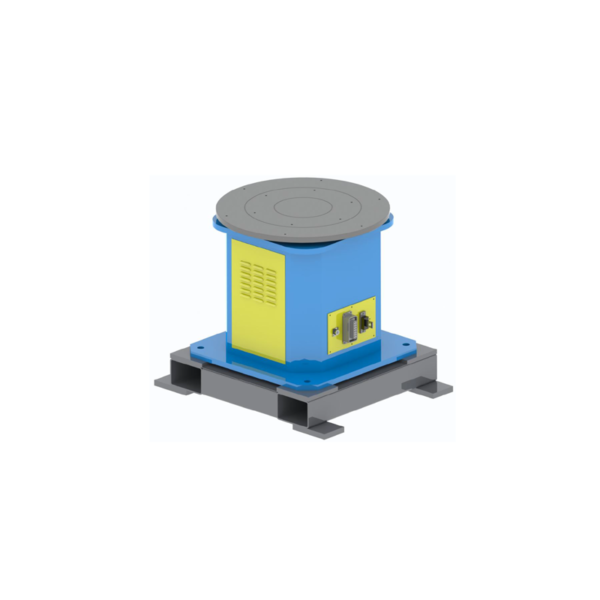
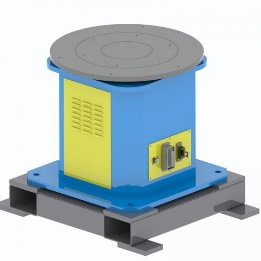
Het werkstuk ligt op een horizontaal tafelblad voor rotatie om één as.
Nominaal laadvermogen: 300 / 500 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →
Standaardserie + aangepaste configuraties
Vergelijk de 1-, 2- en 3-assige positioneerders en stem de configuratie af op uw werkstuk, opspaninrichting, zwaartepunt, beweging en celindeling. EVST biedt standaardseries en maatwerkconfiguraties na technische beoordeling.
Wat het is
Een robotlaspositioneerder is een servogestuurde externe as die een werkstuk vasthoudt en heroriënteert voor toegang tot het laspunt. In tegenstelling tot een eenvoudige draaitafel kan deze rotatie-, kantel- of wisselbewegingen combineren. Draairollen ondersteunen cilindrische vaten door middel van wrijving; positioneerders bevestigen het werkstuk aan speciaal daarvoor ontworpen gereedschappen.
Negen productseries
De onderstaande opties voor het nominale draagvermogen ondersteunen een eerste vergelijking binnen de productfamilie. Het nominale draagvermogen is het gecombineerde gewicht van het werkstuk en de opspaninrichting; de uiteindelijke keuze hangt ook af van het zwaartepunt, de afmetingen, de beweging en de omstandigheden in de opspaninrichting. Na een technische beoordeling zijn voor elke serie configuraties op maat beschikbaar.
Voor een enkele draaibeweging of kop-staartsteun
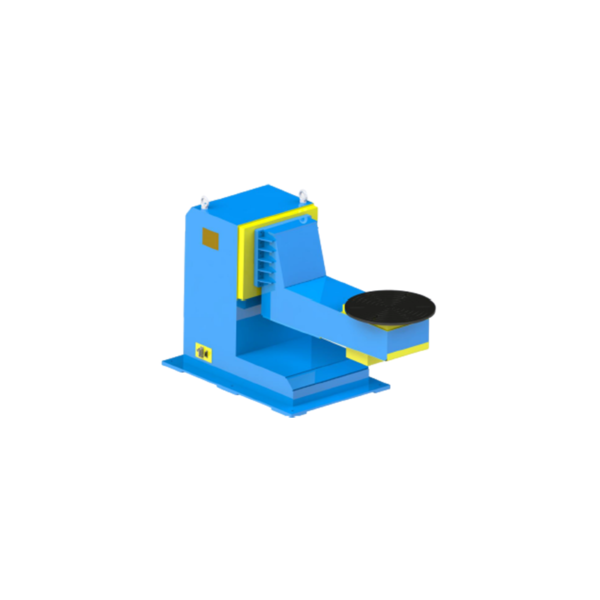
SWP-P
Het werkstuk ligt op een horizontaal tafelblad voor rotatie om één as.
Nominaal laadvermogen: 300 / 500 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →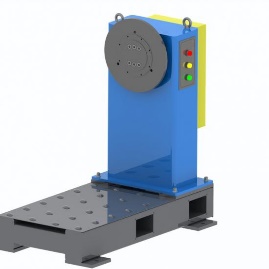
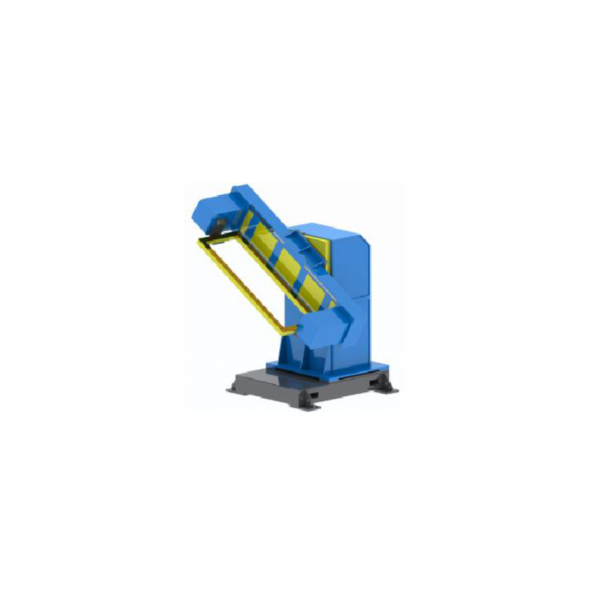
SWP-Z
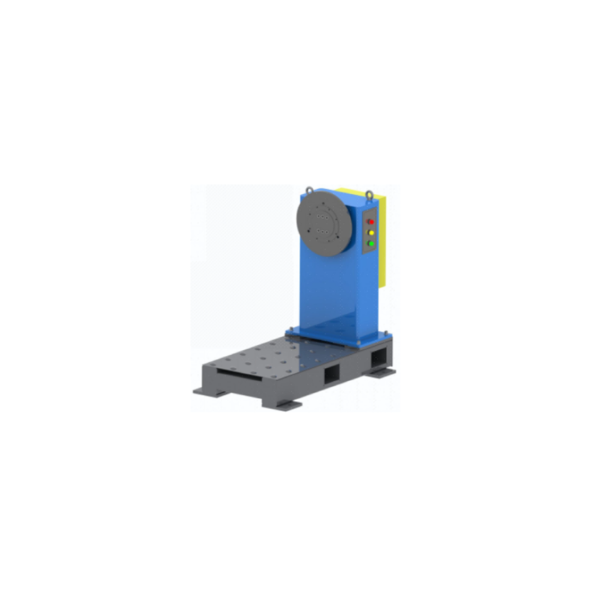
Het hulpstuk wordt vastgeschroefd aan een verticale spindelplaat en draait om een horizontale as.
Nominaal laadvermogen: 300 / 500 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →
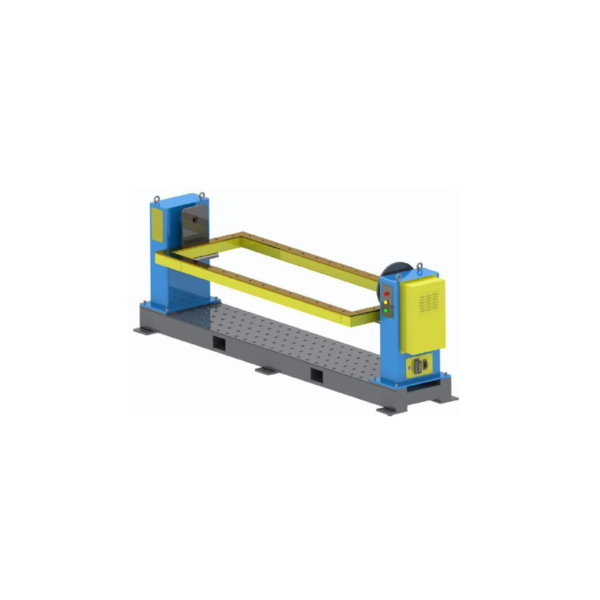
SWP-ZW
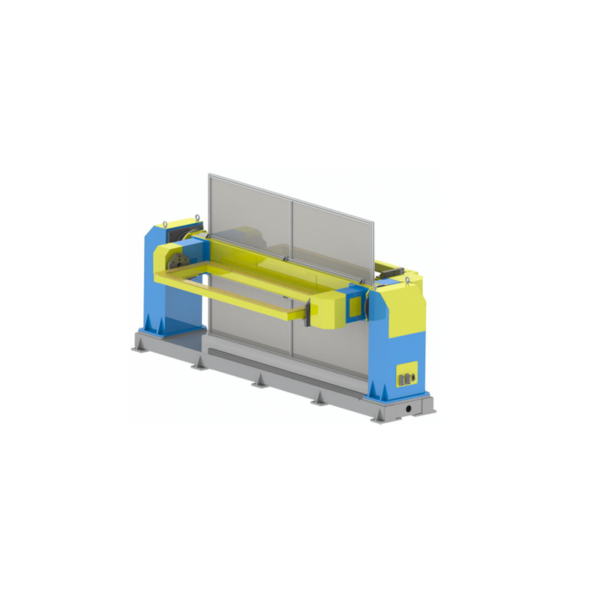
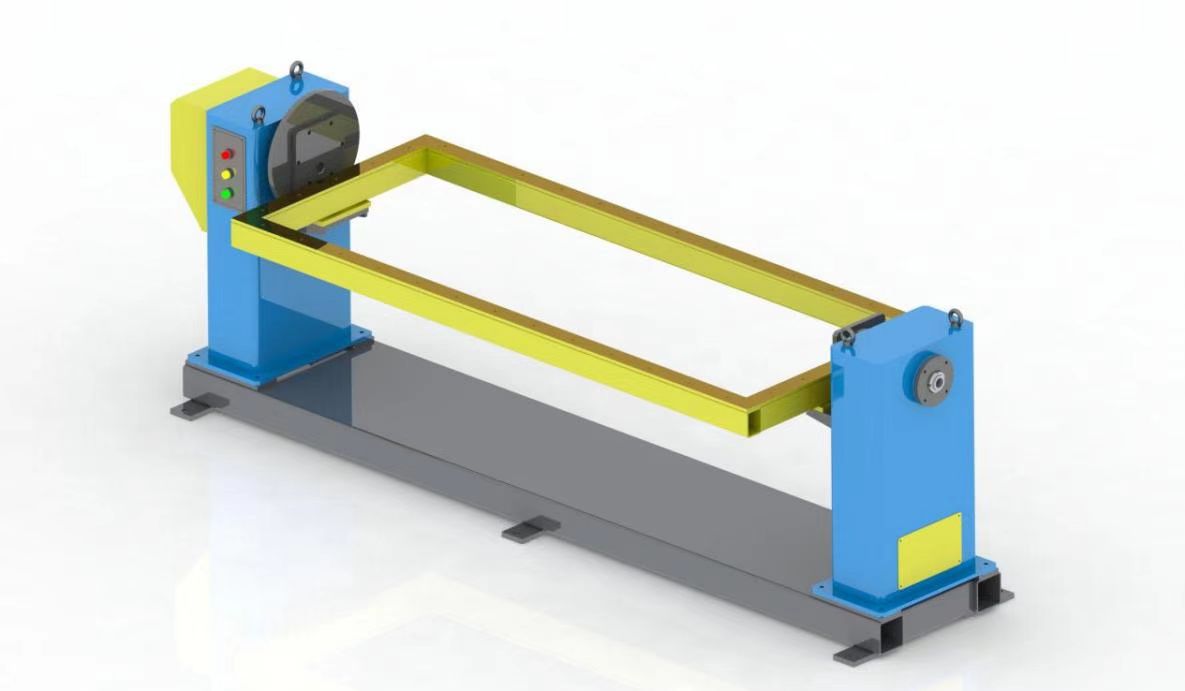
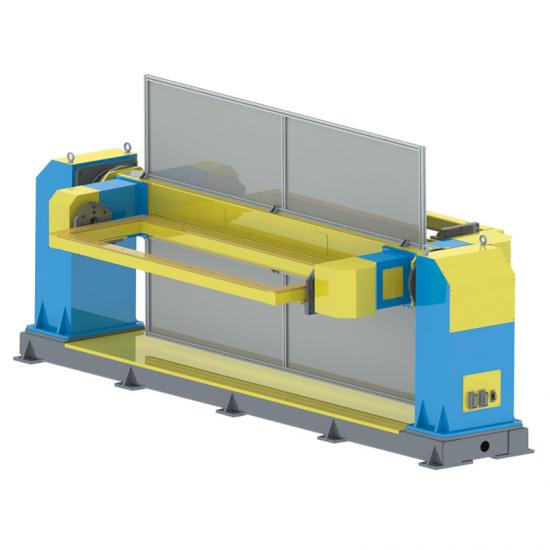
Biedt ondersteuning aan langere werkstukken of frames tussen een aangedreven kop en achterkop voor rotatie langs de horizontale as.
Nominaal laadvermogen: 300 / 500 / 800 / 1,200 kg
Aangepaste configuraties beschikbaar
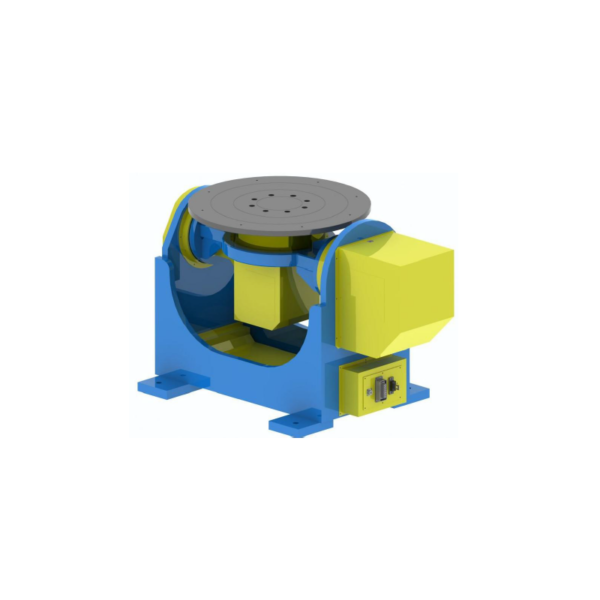
Bekijk de details van de serie →Combineert rotatie en kanteling om de naadoriëntatie en toegankelijkheid te verbeteren.
DWP-C
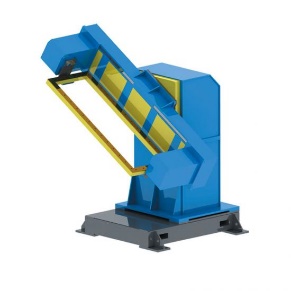
Een open zijkant biedt toegang tot de ruimte rondom het gereedschap voor het laden.
Nominaal laadvermogen: 200 / 500 / 1,000 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →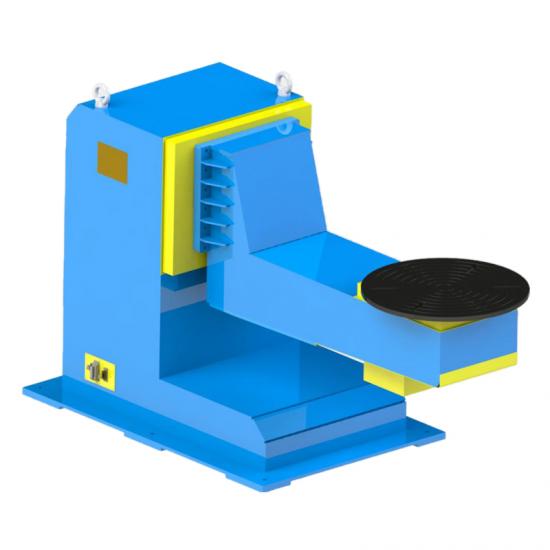
DWP-L
Het verschoven L-vormige frame laat ruimte rondom het bevestigingspunt voor de robot.
Nominaal laadvermogen: 500 / 1,000 / 2,000 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →
DWP-U
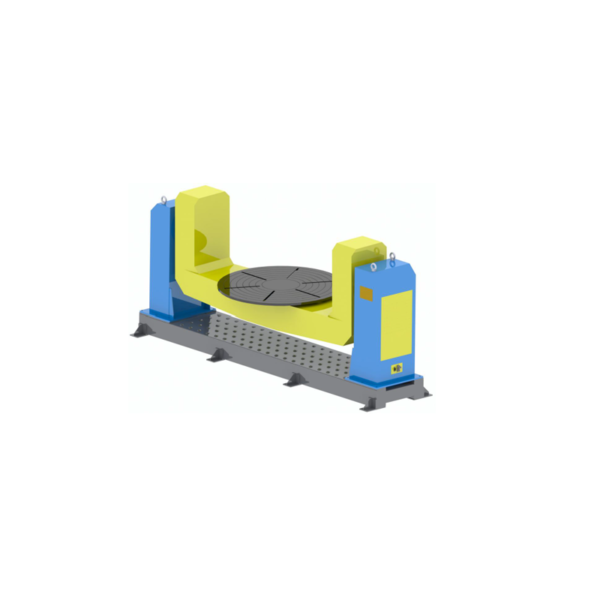
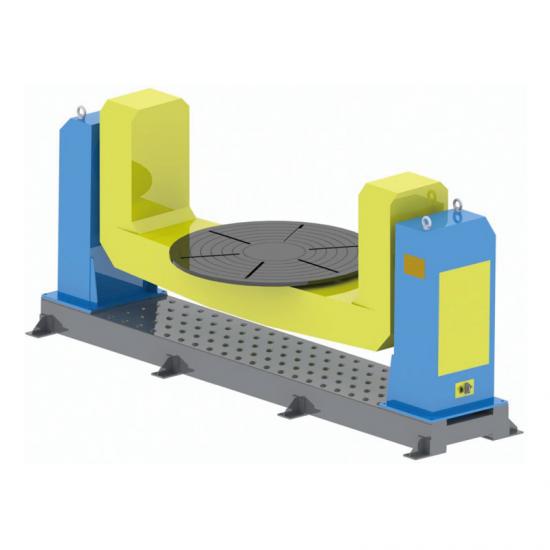
Twee verticale steunen dragen een groter, centraal geplaatst onderdeel of constructie-element door middel van rotatie en kanteling.
Nominaal laadvermogen: 1,000 / 3,000 / 5,000 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →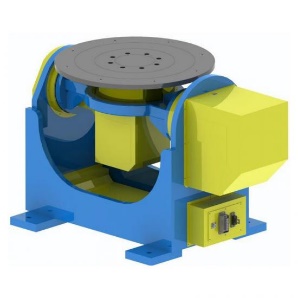
DWP-P
Een op een platform gemonteerd armatuur roteert en kantelt als één geheel.
Nominaal laadvermogen: 300 / 500 / 1,000 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →Voegt stationsindexering of uitwisselingsbeweging toe; de celindeling wordt per project bevestigd.
TWP-C
Door de verticale positioneringsfunctie wordt de werkpositie gewijzigd, terwijl de positioneerder elk onderdeel oriënteert voor het lassen.
Nominaal laadvermogen: 500 / 1,000 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →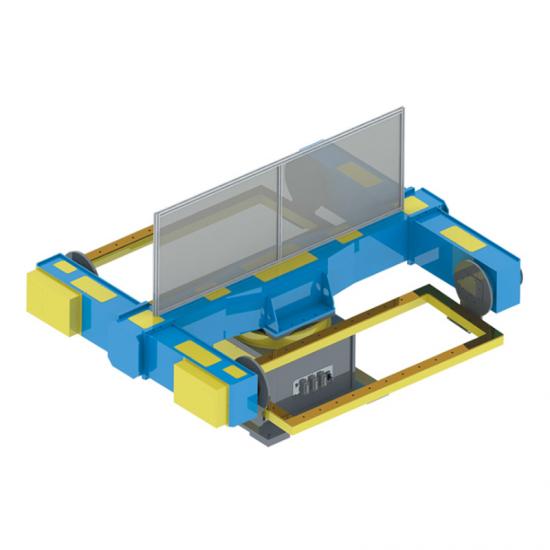
TWP-S
Horizontale stationindexering toont afwisselende belasting- en lasposities.
Nominaal laadvermogen: 500 / 1,000 kg
Aangepaste configuraties beschikbaar
Bekijk de details van de serie →Lichtselectie
Je hebt geen definitieve specificatie nodig om te beginnen. Deze gegevens zijn voldoende om de productfamilie te screenen; gebruik de aparte handleiding voor een meer gedetailleerde selectie.
Beschrijf of het werkstuk rotatie, kanteling, positionering of een wisselbeweging vereist.
Geef het gecombineerde gewicht van het werkstuk en de opspaninrichting op, evenals de positie van het zwaartepunt ten opzichte van de assen.
Deel de afmetingen van het werkstuk, de bevestigingsmethode van het opspanapparaat, de interfaces en de belastingseisen.
Geef de robotpositie, de toegang tot de lasnaad, het bedieningspad, de veiligheidsafstand en de volgorde van de stations op.
Geef het merk/model van de robot op, evenals de vereiste gecoördineerde beweging, besturing en interfaces met de locatie.
Voor een uitgebreidere vergelijking van het aantal assen, L/C/U-lay-outs en selectie-ingangen, lees het volgende. Handleiding voor het positioneren van lasapparatuur.
Standaardreeksen vormen het uitgangspunt; de uiteindelijke interfaces en lay-out worden per project vastgesteld.
Maatwerk en integratie
Wanneer een positioneerder als externe as van een robot fungeert, moeten de mechanische interfaces, beweging, besturingsgrenzen en veiligheidsplanning worden afgestemd op de robot en de productiecel. Aangepaste configuraties worden bevestigd nadat de projectinput is gedefinieerd.
Bevestigd aan de hand van het werkstuk, de opspaninrichting en de laadmethode.
Gedefinieerd op basis van de lastoegang en de volgorde van de stations.
Tijdens de technische beoordeling worden de eisen aan het robotmodel en de besturing gecontroleerd.
De indeling, de toegang voor de operator en de bewakingsbehoeften horen thuis in het celplan.
Toepassingen
Dit zijn typische toepassingen, geen vaste configuraties. De serie, het nominale laadvermogen en het gereedschap moeten nog steeds worden geselecteerd op basis van het daadwerkelijke werkstuk en de productiecel.
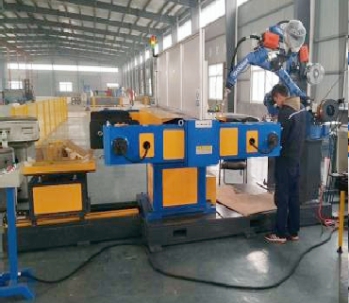
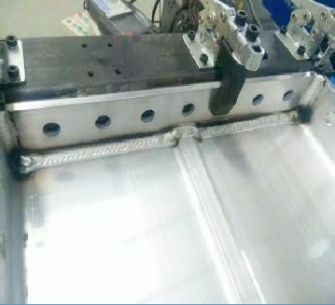
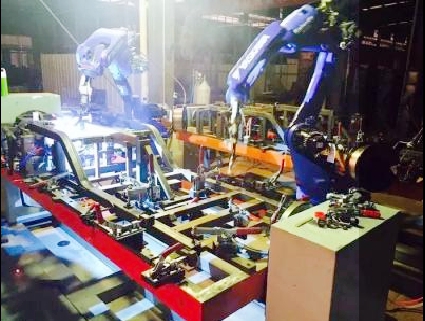
Gebruik gecontroleerde rotatie om omtreksnaden binnen het werkgebied van de robot te brengen.
Bij een kop-staartkopconstructie kunnen langere werkstukken tussen de twee uiteinden worden bevestigd.
Combineer rotatie en kanteling om de aanloophoeken voor verschillende naden te verbeteren.
Selecteer een concept met één of meerdere assen op basis van de opspaninrichting, het zwaartepunt en de robotopstelling.
Heroriënteer meerdere lasvlakken naar meer geschikte posities binnen de cel.
Lay-outs met drievoudige stationindexering kunnen de basis vormen voor een concept met meerdere stations; de uiteindelijke opstelling is projectspecifiek.
Waarom EVST?
Van projectinput en seriekeuze tot controles in de productiefase, de exacte configuratie- en acceptatie-eisen blijven projectspecifiek.
Voordat de definitieve configuratie wordt vastgesteld, worden het werkstuk, de opspaninrichting, het totale gewicht, het zwaartepunt, de beweging en de celomstandigheden gecontroleerd.
Procescontroles in belangrijke productiestadia helpen problemen te identificeren vóór de levering.
Bewerkingsmiddelen ondersteunen dimensionale controle voor montageoppervlakken, gaten en roterende interfaces.
Structurele componenten ondergaan een gloeibehandeling om restspanningen te verminderen en de dimensionale stabiliteit te waarborgen.
Veelgestelde vragen
Het is een gecontroleerde externe as die een werkstuk vasthoudt en heroriënteert, zodat de robot toegang krijgt tot de lasnaden. Het benodigde aantal assen is afhankelijk van de beweging van het werkstuk en de celindeling.
Op deze categoriepagina betekent het nominale draagvermogen het gecombineerde gewicht van het werkstuk en de opspaninrichting, niet alleen het werkstuk. Bij de definitieve selectie moet ook rekening worden gehouden met het zwaartepunt, de afmetingen en de dynamische omstandigheden.
Een enkele as zorgt voor één draaibeweging; twee assen voegen kantelen toe; drie assen kunnen stationindexering of -wisseling mogelijk maken. Baseer de keuze op de toegankelijkheid van de lasnaad en de volgorde van de stations. Lees de handleiding voor de laspositioneerder. voor een uitgebreidere vergelijking.
De letters beschrijven de algemene structuur rond de steunen en gereedschappen. De keuze hangt af van de afmetingen van het werkstuk, de opspaninrichting, de laadruimte, de robotbenadering en het vereiste nominale laadvermogen. Vergelijk de lay-outs in de handleiding voor de laspositioneerder..
Houd hier rekening mee wanneer een langer opspanwerk of frame ondersteuning nodig heeft tussen twee uiteinden en rotatie rond een horizontale as. De afstand tussen de ondersteuningspunten en de aansluitingen moeten worden gecontroleerd aan de hand van het werkstuk. Zie de handleiding voor de laspositioneerder. voor meer context over de selectie.
Hetzelfde totale gewicht kan, door een verandering in het zwaartepunt, verschillende omstandigheden voor de assen en de constructie creëren. Gewicht alleen is daarom niet voldoende voor de uiteindelijke selectie.
Na een technische beoordeling zijn configuraties op maat beschikbaar. Geef het merk/model van de robot, de gegevens van het werkstuk en de opspaninrichting, de gewenste beweging, de celindeling en de interfacevereisten door, zodat de geschikte configuratie kan worden bevestigd.