
Generatieve AI verdeelt industriële robotica in vier afzonderlijke lagen: (1) op LLM gebaseerde code- en bewegingsscriptgeneratie voor bestaande besturingstalen; (2) visie-taal-actie (VLA) basismodellen voor end-to-end manipulatie zonder expliciete programmering; (3) generatieve simulatieplatforms die op grote schaal synthetische trainingsdata produceren; en (4) AI-ondersteunde offline programmering met teach pendants in natuurlijke taal. Vanaf 2026 zijn lagen 1 en 4 op meetbare schaal in productie; lagen 2 en 3 bevinden zich nog in de pilotfase.
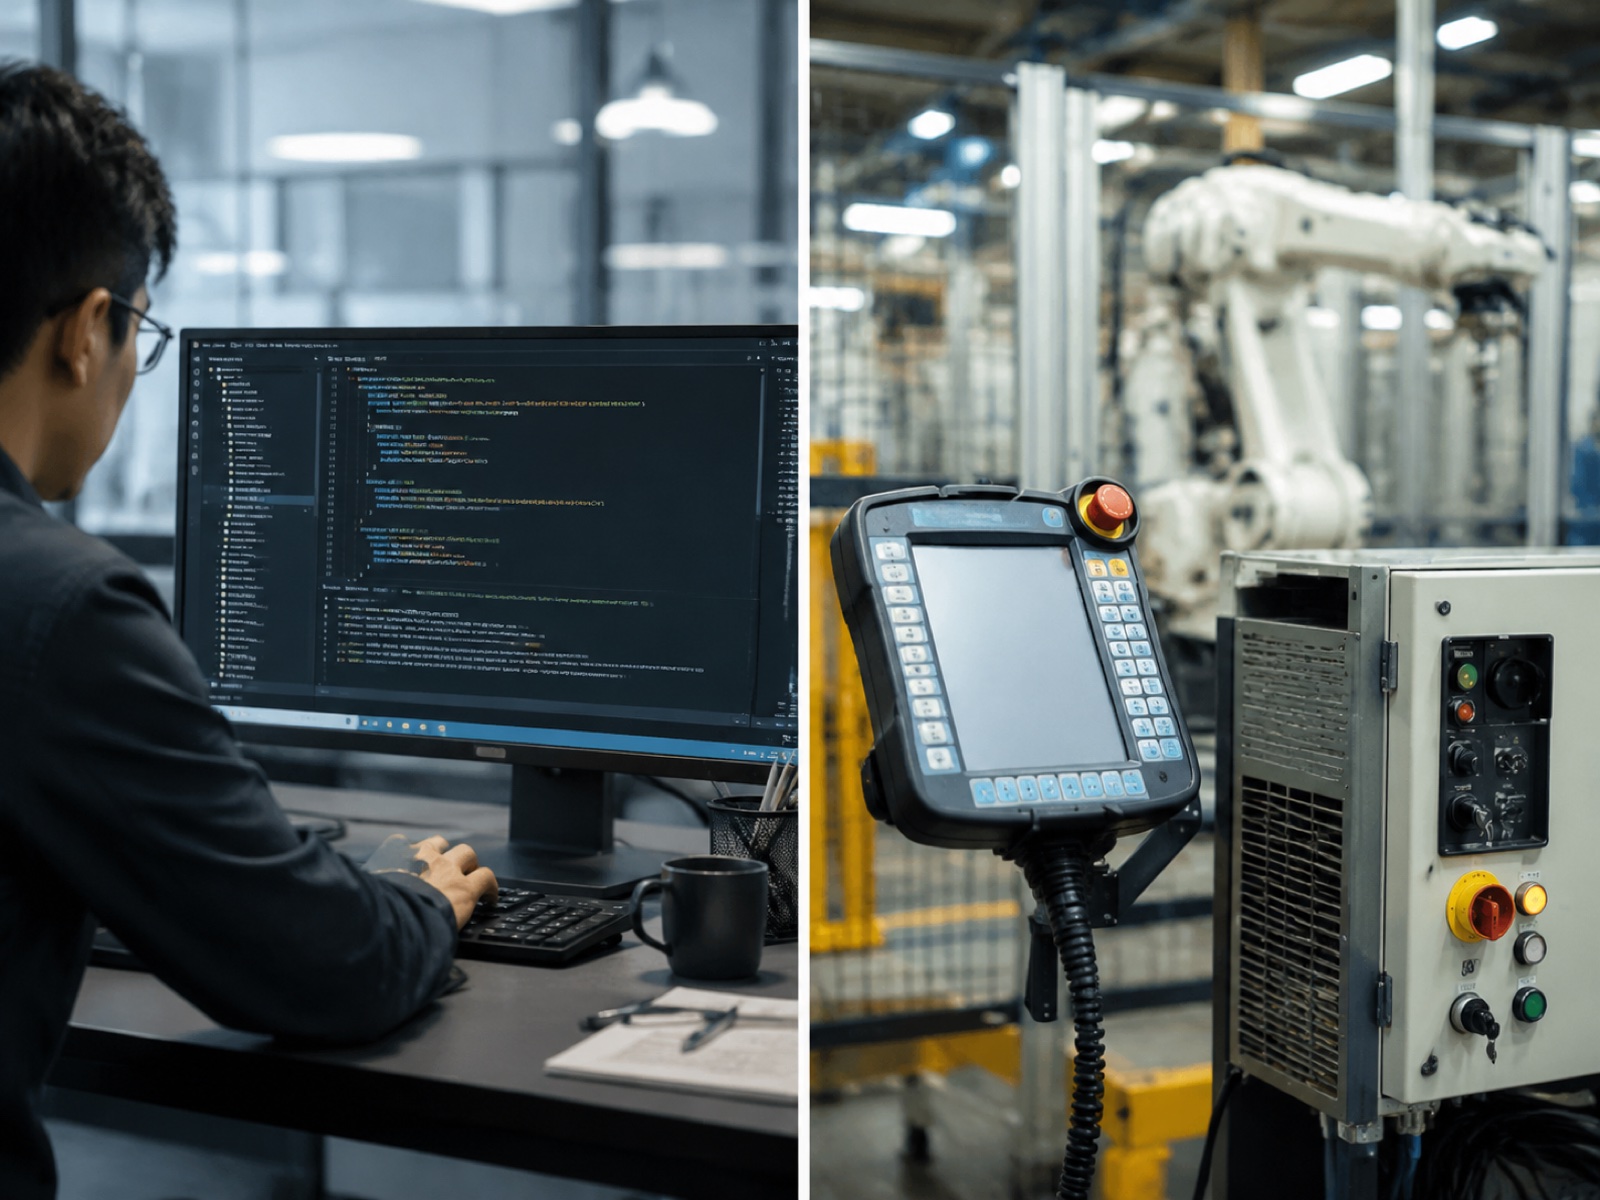
Laag 1: Genereren van LLM-code en bewegingsscripts
De meest directe toepassing van generatieve AI in industriële robotica vereist geen nieuwe hardware of een andere robotarchitectuur. Het vervangt, of versnelt op zijn minst, het proces van het schrijven van robotprogramma's in controllerspecifieke talen door gebruik te maken van grote taalmodellen die getraind zijn op codecorpora die de syntaxis van robotprogrammering bevatten.
De controllers van industriële robots gebruiken elk een eigen programmeertaal: FANUC Teach Pendant (TP)-code, ABB RAPID, KUKA Robot Language (KRL) en Universal Robots' URScript zijn de vier meest gebruikte in de automobielindustrie en de algemene maakindustrie. Een LLM (Language Learning Manager) met kennis van deze taalgrammatica's kan programma's genereren, voltooien en debuggen op basis van instructies in natuurlijke taal, op vrijwel dezelfde manier als GitHub Copilot Python of JavaScript voltooit. De analogie is bewust gekozen: de eerste robotica-tools voor LLM's worden expliciet gepositioneerd als "GitHub Copilot voor robotprogrammering".
ABB heeft binnen de OEM-categorie de grootste vooruitgang geboekt met een productiegerichte AI-ondersteuningsfunctie die is geïntegreerd in RobotStudio, het OLP-platform. De interne LLM-integratie van ABB stelt engineers in staat om een trajectdoel in begrijpelijke taal te beschrijven, bijvoorbeeld: "genereer een snijbranderpad langs de bovenste flens van deze beugel met een snijbranderhoek van 60 graden en een bewegingssnelheid van 0.4 m/s", en ontvangt vervolgens RAPID-code als uitvoer. De engineer controleert, past aan en valideert; de LLM verkort de ontwerpfase in plaats van de engineer overbodig te maken.
Het Robotics Copilot-project van Microsoft Research, gepubliceerd in 2024, demonstreerde een architectuur waarbij beschrijvingen van vaardigheden in natuurlijke taal worden omgezet in gestructureerde robotbeleidscode via een LLM-tussenlaag. Het systeem verwerkte pick-and-place- en assemblagetaken die volledig in het Engels waren beschreven, waarbij de LLM objectreferenties afleidde uit de context van de scène in plaats van expliciete coördinateninvoer te vereisen. De onderzoeksopzet (vaardigheden via natuurlijke taal) beïnvloedde latere commerciële integraties.
Het Zero Downtime (ZDT)-platform van FANUC heeft een LLM-assistentlaag toegevoegd voor het verklaren van afwijkingen en het voorstellen van corrigerende code. Hierdoor is het platform niet langer een tool voor het schrijven van programma's, maar eerder een hulpmiddel voor het versnellen van debuggen en het onderhoud van bestaande TP-codebibliotheken.
Uit observaties in de industrie, opgedaan tijdens vroege LLM-codegeneratieproeven in de automobielindustrie en algemene fabricageomgevingen, blijkt dat de programmeertijd voor nieuwe robotroutines met 25-40% afneemt wanneer LLM-codeaanvullingstools worden geïntegreerd in standaard OLP-workflows. De grootste winst wordt behaald bij repetitieve, parametriseerbare programma's zoals pick-and-place-sequenties en gestandaardiseerde lasgangen. De winst neemt aanzienlijk af bij complexe, meerassige gecoördineerde bewegingen, waarbij de tijd die een engineer besteedt aan de codebeoordeling groter is dan de tijd die nodig is voor het schrijven van de code.
De beperkingen zijn reëel. LLM's kunnen syntactisch correcte RAPID- of TP-code genereren die kinematisch ongeldig is: paden die het gereedschap buiten het bereikbare werkgebied van de robot plaatsen, of die polssingulariteiten halverwege het pad veroorzaken. De gegenereerde code vereist dezelfde validatie op bereikbaarheid en botsingsdetectie als handmatig geschreven OLP-programma's. De LLM verkort de ontwikkeltijd, maar vervangt de verificatie niet. Dit is een structurele beperking totdat formele verificatietools direct in de generatiepipeline worden geïntegreerd, een gebied waar vanaf 2026 actief onderzoek naar wordt gedaan.
Voor meer context over hoe AI-codegeneratie integreert met de bredere OLP-softwarestack, zie ons bijbehorende artikel over Robotlassen: offline programmering, simulatie en digitale tweeling (2026).
Laag 2: VLA-basismodellen voor end-to-end manipulatie
Vision-language-action-modellen (VLA-modellen) vertegenwoordigen een fundamenteel andere benadering van robotprogrammering. In plaats van code te genereren voor een deterministische controller, gebruikt een VLA-model camerabeelden en een instructie in natuurlijke taal als input en genereert direct robotacties als één enkel end-to-end neuraal netwerk. Er is geen aparte padplanner, geen expliciete coördinatenspecificatie en geen nabewerker. Het model generaliseert van de trainingsdataset naar nieuwe objecten en configuraties op manieren die codegebaseerde benaderingen niet kunnen.
Belangrijke onderzoeksmijlpalen
Het onderzoek naar VLA (Visual Language Architecture) heeft sinds 2023 een aanzienlijke impuls gekregen. RT-2 (Google DeepMind, 2023) toonde aan dat een model, geïnitialiseerd vanuit een visie-taal-getrainde basisstructuur, emergent redeneren kon vertonen en taken kon uitvoeren waarvoor het nooit expliciet was getraind, door concepten te combineren die waren geleerd uit grootschalige webdata. Dit legde de basis voor het gebruik van grote basismodellen als beleidsstructuur voor robots.
OpenVLA (Stanford University, 2024) bood een volledig open-weights alternatief met 7 miljard parameters, gebaseerd op de Prismatic VLM-architectuur. De Apache 2.0-licentie van OpenVLA en de mogelijkheid tot finetuning maakten het tot de belangrijkste basis voor onderzoek en vroege industriële pilotprojecten voor laboratoria en integratoren zonder toegang tot de eigen rekenkracht van Google.
De π0 (2024–25) van Physical Intelligence introduceerde een actiehoofd dat stroomvergelijking toepast in plaats van discrete tokenclassificatie, wat resulteert in vloeiendere trajecten die beter geschikt zijn voor behendige taken in meerdere fasen. De Helix (2024–25) van Figure AI, ingezet op de Figure 02 humanoïde robot in de BMW-fabriek in Spartanburg, hanteert een tweemodelbenadering: een VLM op hoog niveau verzorgt de scène-interpretatie, terwijl een sensorimotorisch model op laag niveau de besturingsfrequentie uitvoert, waardoor de taalredeneerlus gescheiden wordt van de realtime besturingslus.
Google DeepMind's Gemini Robotics (2025) past de Gemini multimodale modelfamilie toe op taken voor behendige manipulatie en 3D-ruimtelijk redeneren. NVIDIA GR00T N1 en GR00T-Mimic (2025) vormen een mensachtige-specifieke VLA-stack. De gewichten van GR00T N1 zijn openbaar beschikbaar, waardoor het een van de eerste basismodellen voor mensachtige robots is die extern kan worden verfijnd. De bijbehorende GR00T-Mimic-pipeline genereert synthetische demonstratiegegevens op basis van videobeelden van mensen, waarmee de data-kloof voor teleoperatie gedeeltelijk wordt gedicht.
De Open X-Embodiment-dataset, samengesteld door meer dan 60 laboratoria voor 22 verschillende robottypen, blijft de belangrijkste samenwerking op het gebied van data-uitwisseling tussen instellingen. Training met deze heterogene data verbetert de generalisatie tussen verschillende robots: een beleid dat is getraind met Open X-Embodiment is betrouwbaarder overdraagbaar naar nieuwe robothardware dan een beleid dat is getraind met data van één enkel platform.
Volgens de Stanford AI Index 2025 is het aantal peer-reviewed artikelen over robotleren en modelgebaseerde robotbesturing tussen 2022 en 2024 met meer dan 60% gestegen, waarmee de groei in elk ander subgebied van toegepaste AI werd overtroffen. De index merkt op dat de industriële implementatie gemiddeld 18 tot 36 maanden achterloopt op de publicatie van onderzoeksresultaten voor manipulatietaken die submillimeterprecisie vereisen, wat de kloof tussen de haalbaarheid van demonstraties en de betrouwbaarheid op productieniveau weerspiegelt.
Status van industriële implementatie
Vanaf 2026 is de inzet van VLA in industriële productieomgevingen geconcentreerd in twee toepassingscategorieën waar het argument voor flexibiliteit het sterkst is en de kosten van incidentele storingen beheersbaar zijn: het picken van producten met een grote variëteit aan artikelen en flexibele assemblage voor taken met ruime toleranties. Covariant's RFM-1 in e-commerce fulfillment is de meest aangehaalde commerciële toepassing. Pilotprogramma's in de automobielindustrie met Figure AI Helix vormen de meest zichtbare testcase in de zware industrie.
Lassen, het hanteren van zware lasten en precisieassemblage vallen buiten het huidige productiebereik van VLA's. Het stochastische inferentiegedrag van actiekoppen met neurale netwerken creëert variatie die de procestoleranties kan overschrijden in toepassingen die een herhaalbaarheid van minder dan 0.1 mm vereisen. Specifiek voor lassen vormen de vereisten voor traceerbaarheid van gekwalificeerde lasprocedures (WPS) onder ISO 3834 en AWS D1.1 extra obstakels voor het vervangen van deterministische paduitvoering door probabilistische beleidsinferentie.
EVST, waarvan de productroadmap nu het volgende omvat: humanoïde robots, behendige handen voor gegevensverzameling en robots met vier poten Naast de productlijnen voor industriële robots en lassystemen, is het bedrijf gepositioneerd in het midden van deze transitie. Het platform voor dataverzameling met een behendige hand pakt het knelpunt aan in de demonstratiedata waarop de training van VLA (Virtual Laser Approach) is gebaseerd. Dit is een gebied waar investeringen in hardware nu een directe impact hebben op de kwaliteit van het basismodel. Voor meer informatie over de architectuur van belichaamde AI en de mechanica van VLA-modellen, zie Geïntegreerde AI in industriële robotica: hoe VLA-modellen robotprogrammering veranderenVoor meer informatie over de infrastructuur voor gegevensverzameling die deze modellen ondersteunt, zie Gegevensverzameling via belichaamde AI: teleoperatie en simulatie naar de werkelijkheid (2026).
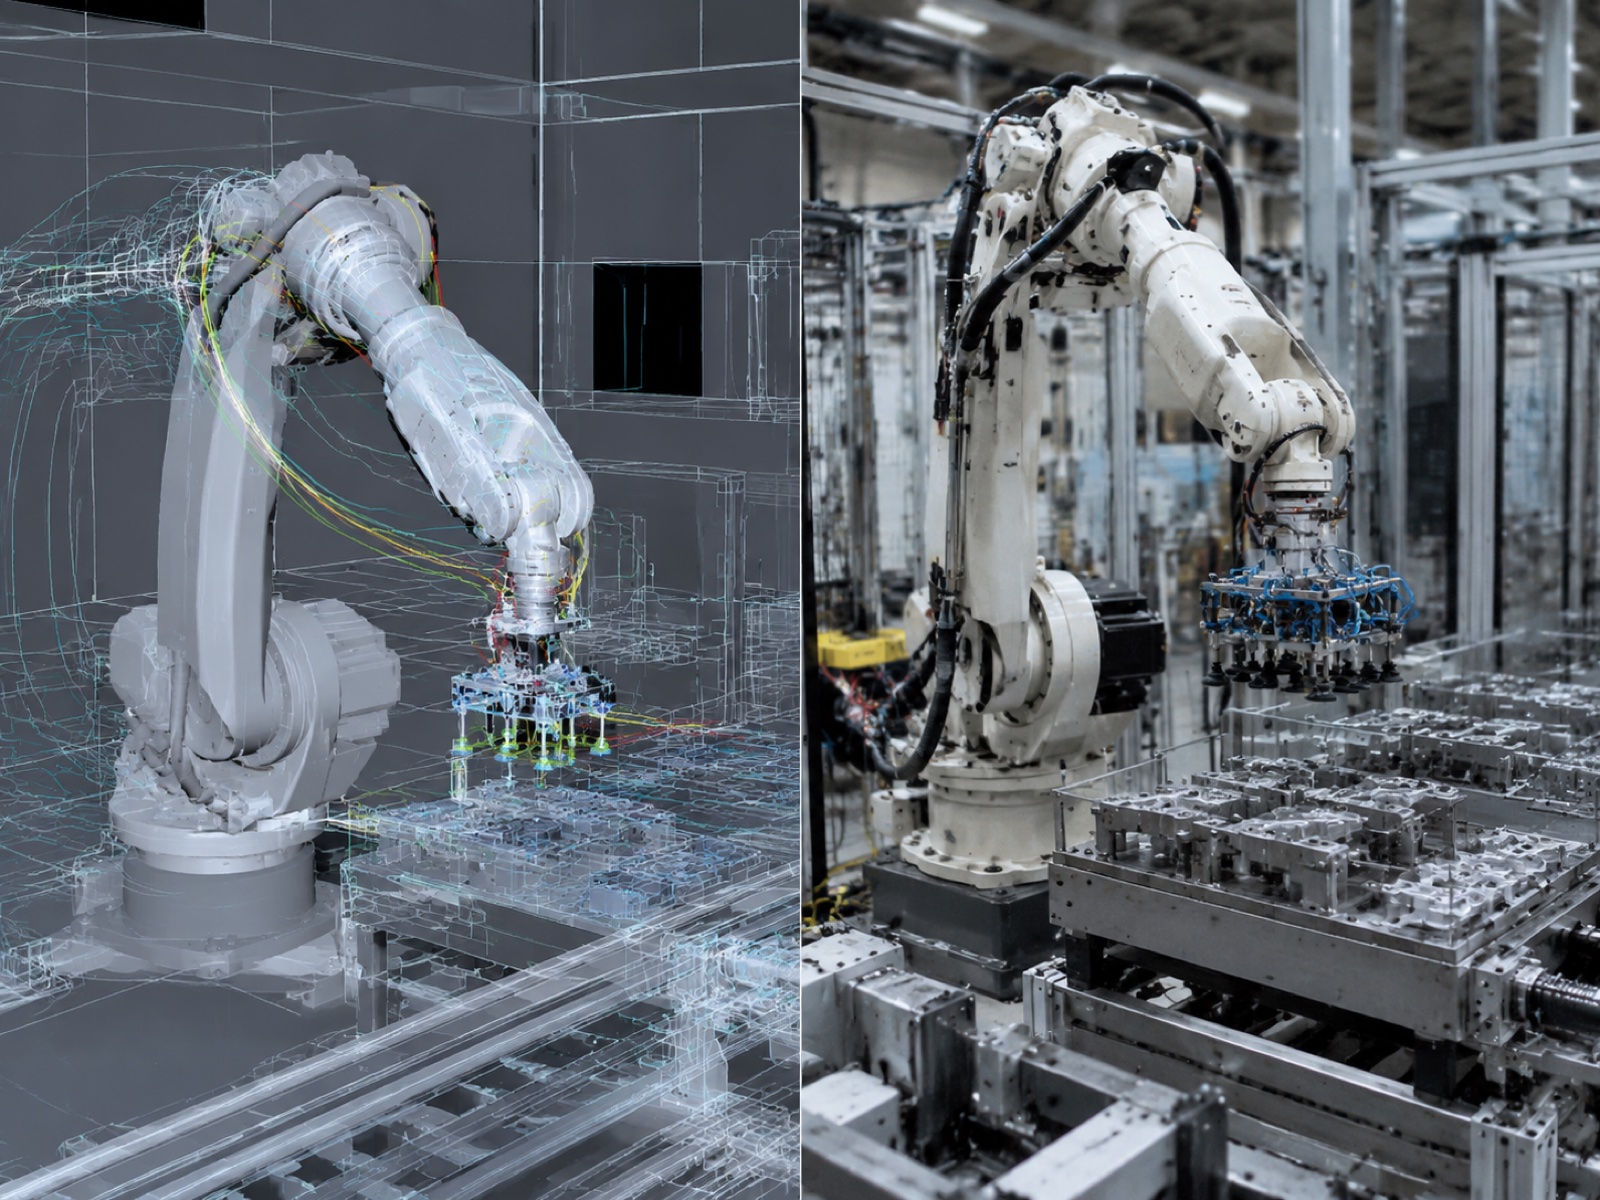
Laag 3: Generatieve simulatie en synthetische trainingsgegevens
VLA-modellen hebben demonstratiegegevens op grote schaal nodig. Fysieke teleoperatie – waarbij een mens een robot bedient via een haptische interface terwijl het systeem de gewrichtstoestanden en camerabeelden registreert – is de meest hoogwaardige gegevensbron, maar is duur en tijdrovend. Volgens observaties uit de industrie kost het verzamelen van een bruikbare demonstratiedataset voor een nieuwe manipulatietaak ongeveer 10 tot 100 uur aan operatortijd per taakvariant. Generatieve simulatie lost dit knelpunt op door synthetische trainingsgegevens in software te genereren tegen een fractie van de fysieke kosten.
NVIDIA Cosmos en Isaac Sim 4.5
De NVIDIA Cosmos World Foundation Models, die samen met GR00T werden aangekondigd op GTC 2025, genereren fysiek plausibele trainingsvideo's op basis van tekst- of beeldprompts. In plaats van traditionele simulatorrendering produceert Cosmos fotorealistische synthetische video die beter aansluit bij de statistieken van echte camerabeelden, waardoor de visuele verschuiving in de kloof tussen simulatie en realiteit wordt verkleind. NVIDIA Isaac Sim 4.5 biedt de onderliggende, fysiek nauwkeurige simulatieomgeving en draait parallelle omgevingen op de NVIDIA GPU-infrastructuur om robottrajectgegevens te verzamelen op de schaal die nodig is voor de training van het basismodel.
De combinatie van Cosmos voor het genereren van fotorealistische synthetische video's en Isaac Sim voor het verzamelen van parallelle, op fysica gebaseerde trajecten, vormt NVIDIA's geïntegreerde oplossing voor het probleem van trainingsdata voor basismodellen van humanoïde robots en industriële robots.
Open-source en academische generatieve simulatoren
Genesis (Tsinghua Universiteit) is een open-source generatief simulatieplatform dat gebruikmaakt van differentieerbare natuurkunde en generatieve scènecompositie om diverse trainingsscenario's met een hoge doorvoer te produceren. DreamGen past videodiffusiemodellen toe om demonstraties van robotmanipulatie te genereren op basis van taalbeschrijvingen, waardoor data-augmentatie mogelijk is zonder extra fysieke robottijd. RoboCasa biedt een grootschalige simulatiebenchmark voor huishoudelijke en keukenmanipulatietaken, met name nuttig voor het trainen van humanoïde robots in scenario's met tweehandige behendigheid.
Kloof tussen simulatie en realiteit: voortgang in 2024-25
De kloof tussen simulatie en realiteit (de afname in beleidsprestaties wanneer een in simulatie getraind model wordt ingezet op een fysieke robot) is tussen 2023 en 2025 meetbaar kleiner geworden dankzij drie mechanismen. Domeinrandomisatie (het willekeurig variëren van texturen, belichting, objectmassa's en wrijvingscoëfficiënten tijdens de simulatietraining) blijft de meest gebruikte techniek. Fotorealistische rendering via Cosmos en vergelijkbare tools vermindert de visuele domeinverschuiving. En hybride datapipelines die synthetische trajecten combineren met een kleinere hoeveelheid echte teleoperatiegegevens hebben in gepubliceerde benchmarks consistente prestatieverbeteringen laten zien ten opzichte van pure simulatie of pure echte training.
Volgens de door NVIDIA gepubliceerde gegevens over het ontwikkelaarsecosysteem gebruikten begin 2026 meer dan 700 industriële bedrijven NVIDIA Omniverse en Isaac Sim voor toepassingen op het gebied van digitale tweelingen, simulatie en het genereren van synthetische data. Robotmanipulatie en de navigatie van mobiele robots behoorden tot de belangrijkste toepassingscategorieën. De door NVIDIA bekendgemaakte cijfers over de adoptie door ontwikkelaars geven een indicatie van het tempo waarin infrastructuur voor generatieve simulatie wordt geïntegreerd in industriële workflows, hoewel details over de implementatie per cel niet afzonderlijk worden vrijgegeven.
Laag 4: Natuurlijke-taal OLP en AI-ondersteunde Teach Pendant
Laag 4 past generatieve AI toe op het punt waar de meeste fabrieksrobotprogrammering momenteel plaatsvindt: de teach pendant, of het software-equivalent daarvan in een OLP-tool. Het verschil met Laag 1 is de context. Laag 1 genereert algemene code op basis van taalbeschrijvingen. Laag 4 integreert direct met een specifiek proces – lassen, lakken, assemblage – en genereert volledig geparametriseerde, procesbewuste bewegingsprogramma's op basis van input in natuurlijke taal van de operator, inclusief procesparameters, en niet alleen geometrische paden.
Het functionele voorbeeld dat de waarde van deze laag illustreert: een operator instrueert een lassysteem: "las een naad van 200 mm in de onderste hoek van dit onderdeel", en het systeem retourneert een compleet lastoortspad met aanloophoek, lassnelheid, weefparameters en spanningsinstellingen, afkomstig uit een procesbibliotheek, zonder handmatige tussenpunten. De operator bevestigt en voert de opdracht uit. Dit is kwalitatief anders dan een codeaanvullingstool die RAPID-syntaxis genereert op basis van een geometrische beschrijving; het is een end-to-end systeem voor procesgeneratie.
Implementaties door leveranciers
ABB RobotStudio heeft een op Copilot gebaseerde spraakassistent geïntegreerd die procesbeschrijvingen accepteert en gestructureerde robotprogramma's ter beoordeling teruggeeft. De integratie bevindt zich boven de RAPID-codelaag — de spraakassistent redeneert over het proces en genereert vervolgens RAPID — waardoor de engineer niet direct het programma op taalniveau hoeft te specificeren. Voor lastoepassingen kan de assistent de bibliotheek met lasstroombronnen van RobotStudio raadplegen om boogparameters automatisch in te vullen.
Het ZDT-platform van FANUC biedt nu ook diagnose- en correctiemogelijkheden in natuurlijke taal, als aanvulling op de workflow voor het schrijven van TP-codes in plaats van deze te vervangen. De assistent interpreteert alarmcodes en afwijkingen in de cyclustijd in begrijpelijke taal en stelt parameteraanpassingen voor, waardoor de afhankelijkheid van gespecialiseerde programmeurs voor routineonderhoud en afstemmingstaken afneemt.
Onder OEM's die Layer 4-functionaliteit inzetten voor las-specifieke toepassingen, integreert het EVS-AI-lassysteem van EVST 3D-visie-autoscan met geautomatiseerde padgeneratie. Een 3D-camera scant het werkstuk, extraheert de geometrie van de lasnaad en passinggegevens, en het systeem genereert een compleet robotlasprogramma – pad, toortsoriëntatie, rijsnelheid en procesparameters – gebruikmakend van de RX-lasprocesbibliotheek die typische voeggeometrieën en meerlaagse sequenties vooraf laadt. Het systeem elimineert handmatige inleerprocedures voor standaard hoek-, stompe en overlappende lassen op koolstofstaal en aluminium, en ondersteunt dubbele draad- en meerlaagse sequenties voor complexere onderdelen. CE-, SGS- en TUV-certificeringen van derden dekken de integratie in kwaliteitsbeheerde productieomgevingen. Dit positioneert het EVS-AI-systeem aan het productierijpe uiteinde van Layer 4, in tegenstelling tot de LLM-first-benaderingen die nog in validatie zijn bij andere leveranciers. Voor een gedetailleerde vergelijking van softwarestacks, inclusief dit systeem, zie Robotlassen: offline programmering, simulatie en digitale tweeling (2026).
Volgens gegevens van IFR World Robotics is het aandeel van nieuw geïnstalleerde lasrobots dat geleverd wordt met offline programmeer- of geavanceerde simulatiesoftware gestegen van ongeveer 25 procent in 2019 naar naar schatting 48 procent in 2024. De toevoeging van interfaces voor padgeneratie met natuurlijke taal vertegenwoordigt de volgende stap in de functionaliteit boven OLP (Offline Language Processing). Gegevens van vroege gebruikers, zoals lassysteemintegratoren, tonen aan dat AI-ondersteunde 3D-scan-naar-pad-systemen de programmeertijd voor het eerste werkstuk met 80-95% verkorten bij standaard hoek- en stomplassen in vergelijking met handmatige OLP-methoden.
Industriële verticale gereedheid per toepassing
De mate waarin generatieve AI wordt ingezet, verschilt aanzienlijk per industriële sector. De bepalende factoren zijn tolerantie-eisen, wettelijke en kwaliteitsborgingsverplichtingen, beschikbaarheid van data en de kosten van een mislukking.
Lassen
AI-beeldkwaliteitscontrole en AI-naadvolging worden vanaf 2026 op productieschaal ingezet in lascellen. Dit zijn implementaties op laag 4 met behulp van gestructureerde-lichtcamera's en patroonherkenningsmodellen, en niet met VLA-inferentie. Volledige VLA-gebaseerde laspadgeneratie, waarbij een neuraal netwerkbeleid de beweging van de lastoorts aanstuurt zonder een deterministische procesbibliotheek, zal naar schatting tussen 2026 en 2028 op gecontroleerde productieschaal worden ingezet voor standaard koolstofstaalgeometrieën, op voorwaarde dat de WPS-traceerbaarheidsnormen worden bijgewerkt om AI-gegenereerde padregistraties te kunnen verwerken.
Assemblage en productie van een grote productvariëteit
Door AI-gestuurde assemblage met behulp van krachtgestuurde invoeging en LLM-beperkingsredenering wordt momenteel in een pilotproject geïmplementeerd bij toeleveranciers in de automobielindustrie en fabrikanten van consumentenelektronica. Taken met tolerantie-eisen van meer dan 0.5 mm (kabelgeleiding, kliksluitingen, labelplaatsing) zijn op korte termijn het meest geschikt. Voor invoegtaken met nauwe toleranties (minder dan 0.1 mm) worden klassieke bewegingscontrollers gebruikt voor nauwkeurige aansturing, waarbij VLA de taakselectie en grove positionering boven de deterministische laag afhandelt.
Logistiek en het verzamelen van artikelen uit de bakken
Het picken en palletiseren van artikelen met een grote variatie aan producten vertegenwoordigt de meest volwassen verticale markt voor VLA-implementaties in 2026. Covariant's RFM-1 en Dexterity's robotpalletiseersystemen zijn de pilotfase voorbij en worden nu in productie genomen in distributiecentra. Het commerciële argument, namelijk het verwerken van nieuwe SKU's zonder per artikel te hoeven programmeren, wordt direct mogelijk gemaakt door de generalisatie van het basismodel.
Zware en Tier-1 auto's
De productie van zware ladingen (constructiestaal, bediening van perslijnen, carrosseriebouw) en Tier-1 autoschadeherstelbedrijven maken nog steeds gebruik van deterministische besturingen. De procescontrolevereisten van IATF16949, de verplichtingen met betrekking tot audit trails en de kapitaalkosten van ongeplande stilstand maken stochastische AI-inferentie commercieel onhaalbaar op grote schaal in 2026. Deze omgevingen zullen generatieve AI voornamelijk implementeren via Layer 1 (codegeneratie voor OLP-acceleratie) en Layer 3 (generatie van simulatiegegevens) voordat er sprake is van een implementatie van Layer 2 VLA.
Volgens het McKinsey Global Institute-rapport over AI in industriële processen uit 2025 implementeren productiesectoren met strenge kwaliteitscertificeringseisen (automotive, luchtvaart, medische apparatuur) AI-automatiseringstools ongeveer half zo snel als algemene productie en logistiek. Dit komt voornamelijk door de extra validatielast die wordt opgelegd door de eisen van het kwaliteitsmanagementsysteem. Het rapport schat dat AI-ondersteunde programmeertools (laag 1 en laag 4 in het hier beschreven raamwerk) tegen 2028 een meerderheid van de toepassingen zullen bereiken in industriële robots buiten de automobielsector, terwijl de volledige implementatie van VLA in gecertificeerde kwaliteitsomgevingen nog twee tot vier jaar daarna zal duren.
Risico's en belemmeringen
Hallucinatie en veiligheid: door AI gegenereerde onveilige trajecten
LLM's kunnen syntactisch geldige robotprogramma's genereren die kinematisch of dynamisch onveilig zijn. Een gegenereerd pad kan de eindeffector buiten het bereikbare werkgebied van de robot plaatsen, door een singulariteit rijden of gewrichtssnelheden voorschrijven die de dynamische limieten overschrijden. Dit is geen theoretisch risico; het is waargenomen tijdens vroege LLM-codegeneratieproeven waarbij validatiestappen werden overgeslagen of ingekort. De noodzakelijke oplossing is een verplichte formele verificatielaag: bereikbaarheidsanalyse, botsingsdetectie en controle van dynamische limieten moeten worden toegepast op elk door AI gegenereerd pad voordat het naar de fysieke controller wordt geüpload. Geen enkel AI-codegeneratiesysteem mag deze laag overslaan, ongeacht hoe betrouwbaar de modeloutput lijkt.
Voor VLA-modellen is de veiligheidsuitdaging fundamenteler. De reactie van een neuraal netwerkbeleid op inputs buiten het distributiegebied – een nieuwe objectgeometrie, een onverwachte lichtomstandigheid, een gedeeltelijk verduisterde scène – kan geleidelijk afnemen of abrupt falen, en voorspellen wat er zal gebeuren is met de huidige interpreteerbaarheidstools niet eenvoudig. ISO 10218-3, die betrekking zal hebben op door AI gegenereerde robotcode en AI-gestuurde bewegingsplanning, bevindt zich in de pre-ontwikkelingsfase (vanaf 2026). De tussentijdse aanpak, in lijn met de redenering van SOTIF (ISO 21448), is om een strikt operationeel ontwerpdomein te definiëren en AI-werking daarbuiten te beperken totdat er aanvullend validatiebewijs is verzameld.
Bereken de kosten en de gevolgen voor de investeringsuitgaven.
Voor het uitvoeren van VLA-inferentie in een productiecel is een dedicated GPU-rekenknooppunt nodig. Een model met 7 miljard parameters (OpenVLA-schaal) kan draaien op een enkele GPU uit het middensegment met een inferentiefrequentie van 6-10 Hz; grotere modellen vereisen meerdere high-end GPU's. Volgens observaties van robotcelintegratoren die VLA-implementaties evalueren, bedragen de hardwarekosten van een GPU voor een enkel inferentieknooppunt ongeveer 4,000-8,000 USD extra aan de investeringskosten van de cel, wat neerkomt op een premie van 5-10% ten opzichte van een conventionele robotcel bij de huidige hardwareprijzen. Dit is een beheersbare extra investeringskostenpost op grote schaal, maar het is niet onbelangrijk voor kleine en middelgrote fabrikanten die de ROI per cel evalueren.
Intellectueel eigendom en data-eigendom
Wanneer AI-systemen leren van productietrajecten die in klantfaciliteiten worden gegenereerd – of dit nu via door de leverancier geïntegreerde LLM-tools of VLA-trainingspipelines gebeurt – is de juridische vraag wie de eigenaar is van de resulterende modelverbeteringen en getrainde gewichten nog niet beantwoord. De Open X-Embodiment-dataset heeft een precedent geschapen voor het delen van academische data tussen instellingen onder Creative Commons-voorwaarden, maar commerciële productiedata vallen onder andere beperkingen. Kopers zouden expliciete contractuele bepalingen van AI-robotica-leveranciers moeten eisen met betrekking tot dataretentie, rechten op modelverbetering en beperkingen op het gebruik door concurrenten, voordat ze zich vastleggen op platforms die leren van faciliteitsspecifieke trajectdata.
Normkloof: geen ISO-norm voor door AI gegenereerde robotcode
ISO 10218-1 en ISO 10218-2 regelen de veiligheid van het ontwerp en de integratie van robots. ISO/TS 15066 behandelt de biomechanica van mens-robotcontact bij collaboratieve robots. Geen van deze normen behandelt specifiek door AI gegenereerde bewegingsprogramma's. ISO 10218-3, de voorgestelde uitbreiding die AI-gestuurde robotbesturing en codegeneratie zou omvatten, bevindt zich in de pre-ontwikkelingsfase (stand van 2026). Totdat deze norm is gepubliceerd, moeten fabrikanten die door AI gegenereerde code in gecertificeerde kwaliteitsomgevingen implementeren, hun eigen validatieargumenten opstellen en deze afzonderlijk van het normconformiteitsrapport documenteren.
Adoptiekader: vijf stappen van de huidige vloot naar AI-ondersteuning
In de praktijk verloopt de overgang van een conventioneel geprogrammeerde robotvloot naar AI-ondersteunde productie stapsgewijs. Een poging om direct over te stappen op de inzet van VLA (Very Large Armature) zonder de tussenliggende lagen leidt tot validatieachterstand en hogere faalpercentages dan een stapsgewijze implementatie.
Inventariseer de bestaande vloot: welke robotmerken en besturingstalen worden gebruikt, welk percentage programma's handmatig is aangeleerd versus OLP-gegenereerd, en wat de gemiddelde programmeertijd per nieuw onderdeel is. Deze basislijn bepaalt waar Layer 1 LLM-codegeneratie het snelst rendement oplevert en welke cellen in aanmerking komen voor Layer 4 AI-ondersteunde OLP. Zonder deze inventarisatie worden implementatiebeslissingen genomen op basis van aannames in plaats van bewijs.
Selecteer een besturingstaal die in meerdere cellen wordt gebruikt (FANUC TP of ABB RAPID zijn de meest voorkomende keuzes) en voer een pilot van 60-90 dagen uit met een LLM-codeaanvullingstool. Meet de programmeertijd vóór en na de pilot, houd het aantal door AI gegenereerde fouten bij dat tijdens de validatiefase wordt opgemerkt en documenteer het vereiste vaardigheidsniveau om een acceptabele uitvoerkwaliteit te bereiken. Het doel is een gevalideerd cijfer voor tijdsbesparing en een duidelijk beeld van waar menselijke controle onmisbaar is.
Voor las- of assemblagecellen met een hoge omloopsnelheid van onderdelen, evalueer een 3D-scan-naar-pad- of een procesgeneratiesysteem op basis van natuurlijke taal. Meet de programmeertijd voor het eerste onderdeel, de vereiste vaardigheden van de operator en het defectpercentage tijdens de eerste productierun in vergelijking met de OLP-basislijn. Controleer voor lassen of de procesbibliotheek van het systeem de relevante verbindingstypen en materialen dekt voordat het in gebruik wordt genomen.
Identificeer één of twee geschikte cellen waar de productvariatie groot is (meer dan 20 verschillende SKU's), de tolerantie-eisen ruim zijn (een positioneringsnauwkeurigheid van meer dan 0.5 mm is acceptabel) en de kosten van incidentele storingen beheersbaar zijn. Stel een plan op voor het verzamelen van demonstratiegegevens, doorgaans 100-300 uur teleoperatie over de beoogde taakverdeling, voordat u begint met de modeltraining. Voer de VLA-laag uit boven de bestaande deterministische controller; vervang de veiligheidsgecertificeerde bewegingscontroller niet.
Op basis van de pilotresultaten uit stappen 2-4 stelt u een investeringsplan op voor 24 maanden waarin de volgende aspecten worden gekwantificeerd: reductie van de programmeerkosten (laag 1 en 4), reductie van de omsteltijd (laag 4), GPU-investeringen per cel (laag 2) en de verwachte tijdlijn voor de gereedheid van VLA-productie voor de specifieke verticale toepassingen in de faciliteit. Neem de kosten voor het voldoen aan de normen (validatie van door AI gegenereerde code aan de hand van de ISO 10218-vereisten) als een aparte post op, en niet als een bijzaak.
Laagvergelijking: Productiegereedheid, leveranciers, kosten en belangrijkste risico's
| Verschillende Lagen | Klaar voor productie? | Representatieve leveranciers/platformen | Indicatieve kosten per cel | Belangrijkste risico |
|---|---|---|---|---|
| Laag 1: Genereren van LLM-code en bewegingsscripts | Ja — in productie bij early adopters; validatiestap verplicht | GitHub Copilot (algemeen), ABB RobotStudio Copilot, FANUC ZDT LLM-assistent, Microsoft Robotics Copilot (onderzoek) | USD 0–5,000/jaar (softwareabonnement); geen hardwarekosten. | Onveilige trajectgeneratie zonder formele verificatielaag; er bestaat nog geen ISO-standaard voor door AI gegenereerde code. |
| Laag 2: VLA-fundamentmodellen | Alleen geschikt voor pilotgebruik — het verzamelen van onderdelen uit bakken en assemblage met ruime toleranties; niet gevalideerd voor laswerkzaamheden of processen met nauwe toleranties. | Covariante RFM-1, Fysieke Intelligentie π0, Figuur AI Helix, Google DeepMind Gemini Robotics, NVIDIA GR00T N1 | GPU-hardware van USD 4,000–8,000 + aanzienlijke kosten voor gegevensverzameling (100–300 uur teleoperatie per taak) | Stochastische inferentie overschrijdt procestoleranties; geen ISO 10218-3-norm; hoge kosten voor gegevensverzameling |
| Laag 3: Generatieve simulatie | Pilot-/toolingfase — gebruikt als aanvulling op de VLA-trainingsgegevens; geen zelfstandig productiesysteem. | NVIDIA Cosmos, NVIDIA Isaac Sim 4.5, Genesis (Tsinghua), DreamGen, RoboCasa | USD 0 (open source) tot USD 50,000+/jaar (NVIDIA Enterprise); GPU-rekenkosten komen daar nog bij. | De kloof tussen simulatie en werkelijkheid blijft bestaan; de kwaliteit van synthetische data is afhankelijk van de nauwkeurigheid van de natuurkundige principes; het rendement op investering (ROI) is gekoppeld aan de inzet van de VLA, die zich nog in de pilotfase bevindt. |
| Laag 4: AI-ondersteunde OLP / Natural-Language Teach Pendant | Ja — ingezet in productieomgevingen voor standaard lasgeometrieën, assemblage en omsteltijden met een hoge productvariatie. | ABB RobotStudio + Copilot, FANUC ZDT + LLM assistent, EVST EVS-AI lassysteem (3D-scan + automatische padbepaling), Inrotech AdaptiveARC | USD 40,000–120,000 per cel (hardware + software voor volledige 3D-scan-naar-pad-conversie; integratie met alleen LLM is goedkoper) | Beperkingen van de procesbibliotheekdekking: complexe meerlaagse lassen van exotische legeringen vereisen nog steeds handmatige OLP; de vereisten voor traceerbaarheidsaudits van de WPS verhogen de validatiekosten. |
Veelgestelde Vragen / FAQ
Met welke generatieve AI-laag moet een fabrikant beginnen in de industriële robotica?
Laag 1 (LLM-ondersteunde codegeneratie) is het instapniveau met het laagste risico. Het kan worden geïntegreerd in bestaande OLP-tools en besturingstalen zonder de hardware of veiligheidsarchitectuur te hoeven wijzigen. Gedocumenteerde tijdsbesparingen van 25-40% op het schrijven van robotprogramma's zijn haalbaar in pilotimplementaties binnen 30-90 dagen. Laag 4 (AI-ondersteunde teach pendant) is de tweede logische stap, met name voor las- en assemblagebedrijven met een grote variatie aan onderdelen. VLA-pilots (laag 2) moeten worden uitgesteld totdat de eenvoudigere lagen stabiel zijn en er voldoende demonstratiegegevens zijn verzameld – doorgaans 100-300 uur teleoperatie.
Hoe controleren fabrikanten de veiligheid van door AI gegenereerde robotbewegingspatronen?
De huidige beste praktijk schrijft voor dat elk door LLM of VLA gegenereerd bewegingsdoel wordt omgeven door een deterministische veiligheidsmonitor die werkruimtelimieten, snelheidslimieten, gewrichtskoppellimieten en botsingspreventiecontroles afdwingt, ongeacht wat de AI-laag vraagt. ISO 10218-1 en ISO 10218-2 regelen de veiligheid bij het ontwerp en de integratie van robots; ISO/TS 15066 behandelt contactkrachten bij collaboratieve robots. ISO 10218-3 (specifiek voor door AI gegenereerde robotcode) bevindt zich naar verwachting in 2026 in de pre-ontwikkelingsfase. Totdat deze standaard is gepubliceerd, biedt het SOTIF-redeneringskader (ISO 21448) uit de automobielindustrie – dat een operationeel ontwerpdomein definieert en de werking van AI daarbuiten beperkt – een bruikbare validatiemethode.
Leidt de invoering van AI-ondersteunde codegeneratie tot afhankelijkheid van OEM's?
Het hangt af van de implementatielaag. LLM-assistenten die geïntegreerd zijn in OLP-tools van leveranciers (ABB RobotStudio Copilot, FANUC ZDT) zijn OEM-specifiek: de gegenereerde RAPID- of TP-code is overdraagbaar, maar de AI-assistent zelf is gebonden aan het platform van de leverancier. Open-source en LLM-tools van derden die meerdere besturingstalen ondersteunen, vermijden deze beperking. Voor VLA-basismodellen biedt NVIDIA GR00T N1 open gewichten, terwijl Physical Intelligence π0 en Figure AI Helix proprietair zijn. Kopers moeten de overdraagbaarheid van getrainde modelgewichten en trainingsgegevens beoordelen voordat ze zich vastleggen op een gesloten platform.
Wanneer zullen de VLA-fundamentmodellen gereed zijn voor productielaswerkzaamheden?
De consensusverwachting is dat de technologie tussen 2026 en 2028 beperkt zal worden ingezet op standaard lasverbindingen (hoeklas, stompe las, overlappende las op koolstofstaal of aluminium), onder voorwaarde van drie ontwikkelingen: een betrouwbaarheid van de VLA-inferentie van meer dan 99% bij productie in meerdere ploegen; een ISO-standaard voor door AI gegenereerde robotcode waarnaar kwaliteitskaders voor lassen kunnen verwijzen; en een adequate infrastructuur voor het verzamelen van demonstratiegegevens op bedrijfsniveau. Het lassen van complexe geometrieën en exotische legeringen zal naar verwachting tot en met 2028 en daarna nog steeds plaatsvinden met behulp van deterministische OLP-systemen.
Van wie zijn de robotbewegingen die worden gegenereerd door AI-systemen die zijn getraind op productiedata van klanten?
Dit is commercieel en juridisch gezien nog steeds onopgelost in 2026. De Open X-Embodiment-dataset heeft een precedent geschapen voor het delen van academische data onder Creative Commons-voorwaarden, maar commerciële productiedata vallen onder andere beperkingen. Wanneer AI-systemen leren van klanttrajectdata, regelen contractvoorwaarden tussen de fabrikant en de AI-leverancier de bewaring van data, de rechten op modelverbetering en beperkingen op het gebruik door concurrenten. Kopers zouden expliciete contractuele duidelijkheid moeten eisen over data-eigendom, modelrechten en het verwijderen van data bij beëindiging van het contract, alvorens een AI-platform te implementeren dat leert van faciliteitsspecifieke productiedata.
Gerelateerd lezen
- Geïntegreerde AI in industriële robotica: hoe VLA-modellen robotprogrammering veranderen — Architectuur, benchmarks en veiligheidsvalidatie voor VLA-modellen in detail
- Gegevensverzameling via belichaamde AI: teleoperatie en simulatie naar de werkelijkheid (2026) — de demonstratiedata-infrastructuur waarop basismodellen gebaseerd zijn
- Robotlassen: offline programmering, simulatie en digitale tweeling (2026) — vierlaagse lassoftwarestack inclusief AI-gestuurde systemen
- Procesautomatiseringssysteem — systeemintegratie, veiligheidsnormen en inbedrijfstellingskaders
- Belangrijkste cobotfabrikanten in 2026: vergelijking — Overzicht van leveranciers van collaboratieve robots, inclusief differentiatie op basis van AI-mogelijkheden
Uitgaande referenties:
IFR Wereldrapport Robotica 2025 |
Stanford AI-index 2025 |
ISO 10218-2: Veiligheid van robotsystemen en -integratie |
NVIDIA Isaac Ja