
Automatisering van de wapeningsstaalverwerking: lokaliseren vóór transport
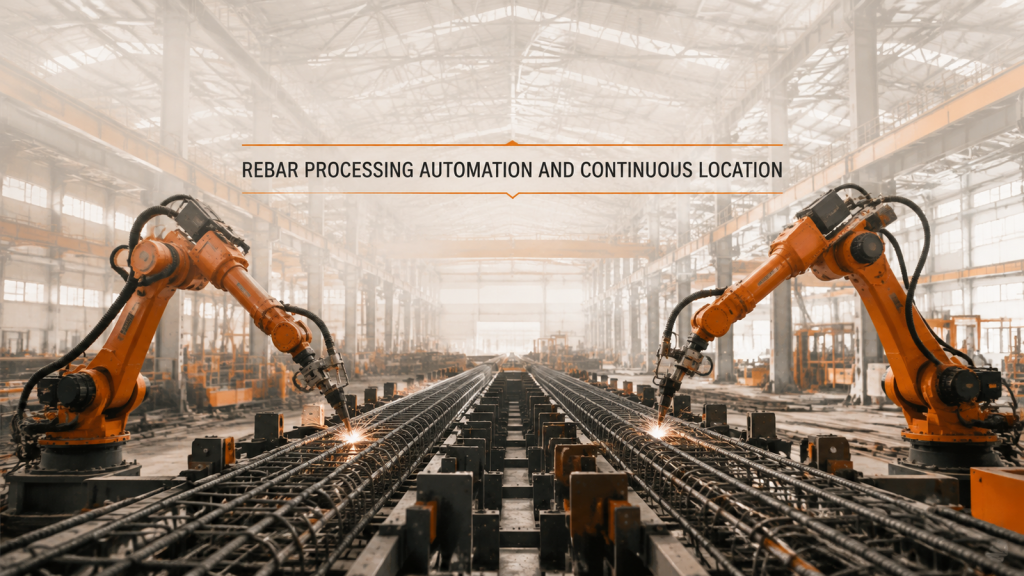
Automatisering van de verwerking van wapeningsstaal vereist een continu referentiepunt over een lange lengte voordat transport en een betrouwbare dekking door twee robots mogelijk zijn.
Robotgestuurde bediening van spuitgietmachines: bewijs eerst de weg.
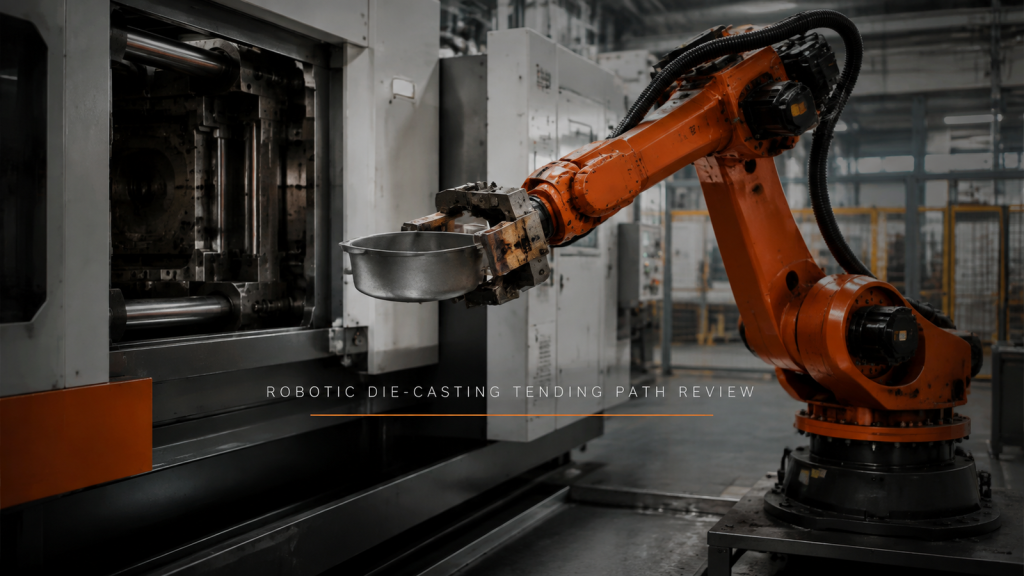
Het bedienen van een robot in een spuitgietmachine begint met een gecontroleerde aanloop, grijper, duidelijke uitgang en afvoerroute, voordat er aannames over de cyclustijd worden gedaan.