
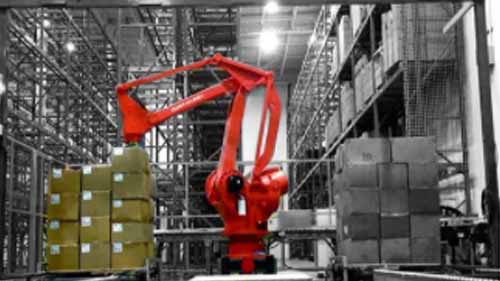
Mūsdienu roboti ir slaveni ar to, ka tie ir ātrāki, kompaktāki un lētāki nekā agrīnā modeļa roboti. Tagad roboti tiek plaši izmantoti visās nozarēs, piemēram, robotizēta alumīnija metināšana automašīnām, smagajai tehnikai, dzelzceļa lokomotīvēm, durvju rāmjiem un citiem. Tas lielā mērā ir saistīts ar tehnoloģiskajiem sasniegumiem un jauniem inovatīviem robotu dizainiem. Tomēr, lai gan šādi attiecinājumi ir patiesi, viens robotikas progresa aspekts bieži vien netiek pieminēts: robotu daļas.
Rūpnieciskie roboti sastāv no vairākām daļām, kas darbojas kopā, lai veiktu dažādus uzdevumus. Attīstoties tehnoloģijām, arī tie ir uzlaboti, un rezultātā ir izveidoti labāki roboti. Tomēr joprojām ir noslēpums, kādas ir robota daļas un kā tās patiesībā darbojas? Šeit ir ātrs un vienkāršs ceļvedis par robota daļām.
Kas ir robotu daļas?
Avots: Pixabay
Robotu daļas ir metālisku un elektronisku komponentu maisījums, kas ir sapludināts, veidojot robota struktūru. Katrai daļai ir strukturāla loma, piemēram, elektrisko komponentu izolācija, vai funkcionāla loma, piemēram, robota barošana. Lai gan robotu ražotāji detaļas var izmantot atšķirīgi atkarībā no to robota konstrukcijas, kopējā koncepcija un šādu daļu funkcijas bieži ir līdzīgas.
Kādas ir 5 galvenās robota sastāvdaļas?
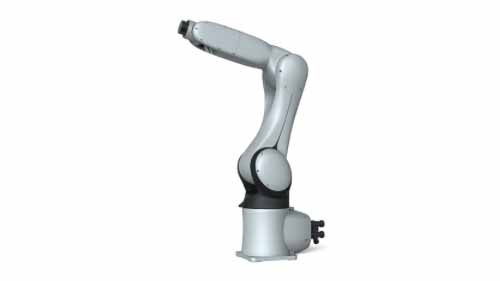
Ņemot vērā augsto automatizācijas līmeni, robotu struktūras ir diezgan sarežģītas. Var būt neiespējami definēt katru uzgriezni, skrūvi un ķēdi robotā. Tomēr ir 5 galvenie komponenti, kas ir būtiski rūpnieciskam robotam un tāpēc ir vērts izcelt.
- Robotiskā roka
- Gala efekts
- Motori
- kontrolieris
- Robotu sensori
Robotu roka
Avots: link.springer.com
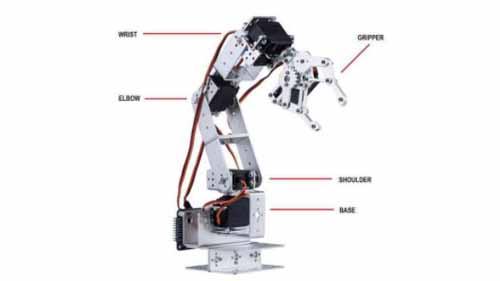
Robotiskā roka ir pazīstama arī kā manipulators. Tā ir rūpnieciskā robota daļa, ko izmanto uzdevumu izpildei. Tās struktūra ir līdzīga cilvēka rokas struktūrai un sastāv no pleca, elkoņa un plaukstas. Plecs ir robota rokas daļa, kas savienota ar rūpnieciskā robota galveno datoru. Elkonis ir salocīta rokas daļa, kas kustoties saliecas, un plaukstas locītava ir rokas gals, kas veic faktisko uzdevumu.
Lai nodrošinātu elastību, robotizētā roka ir aprīkota ar dažādiem savienojumiem, kas ļauj tai strādāt dažādos virzienos. A 6 asu robotu roka, piemēram, ir vairāk locītavu nekā a 4 asu roka kas ir mazāk elastīgs. Turklāt robotizēto roku struktūras atšķiras atkarībā no tā, cik tālu tās var sasniegt un cik lietderīgās kravas tās var izturēt.
Mūsdienās robotu roka ir nobriedusi attīstīta, daudz Tiek pārdotas robotu rokas tirgū. Robotu ieroči ir jāuzskata par lielisku iespēju uzlabot produkta produktivitāti un kvalitāti.
Gala efekts
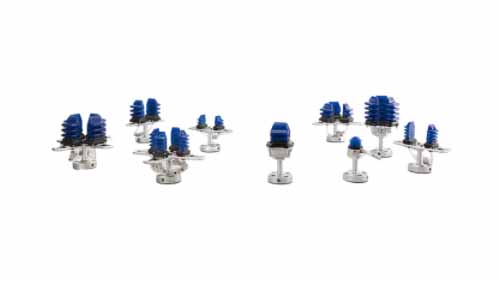
Gala efekts ir instrumenta ierīce, kas piestiprināta pie robotu rokas plaukstas locītavas. Tas robotizētajai rokai piešķir lielāku veiklību un padara to piemērotāku konkrētiem uzdevumiem. Tie ir ērtāks risinājums nekā katrai lomai izveidot unikālu robota roku. Gala efektoru piemēri:
- Satvērēji
- Sējmašīnas
- Metināšanas pistoles
- Sūkšanas instruments
Motori
Avots: Pinterest
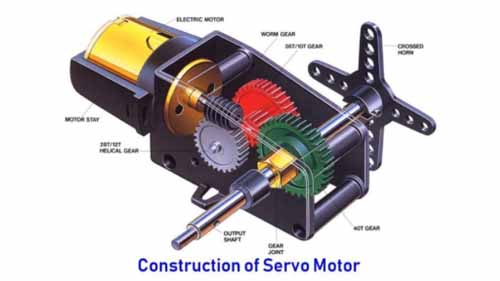
Rūpnieciskā robota daļām ir jāpārvietojas, jo tās nevar pārvietoties pēc savas gribas. Šī iemesla dēļ tādas detaļas kā robotu rokas ir aprīkotas ar motoriem, lai atvieglotu kustību. Motoru vislabāk var raksturot kā elektronisku ierīci, kurai ir lineāri un rotējoši izpildmehānismi, kurus darbina elektriskā, hidrauliskā vai pneimatiskā enerģija. Kad izpildmehānismi pārvietojas lielā ātrumā, tie spiež un pagriež robotu daļas kustībā.
Sensori
Avots: photonics.com
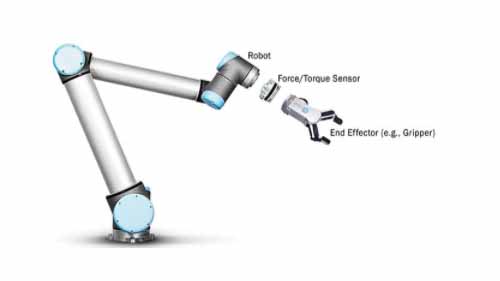
Sensori robotos ir ierīces, kas nosaka vai mēra konkrētus parametrus un izraisa atbilstošu reakciju uz tiem. Drošības un kontroles nolūkos tie tiek implantēti robotu konstrukcijās. Drošības sensori tiek izmantoti, lai noteiktu šķēršļus, lai novērstu cilvēka un robota un robota un robota sadursmes. Tie ir jaunāks papildinājums robotu struktūrām un jo īpaši sadarbības robotiem. No otras puses, vadības sensori tiek izmantoti, lai saņemtu uzvednes no ārējā kontrollera, ko robots pēc tam izpilda.
Tātad, kā darbojas sensori? Drošības sensors, piemēram, atklās šķērsli, nosūtīs signālu kontrolierim, kas savukārt palēnina vai aptur robotu, lai izvairītos no sadursmes. Būtībā sensors vienmēr darbojas kopā ar kontrolieri. Citi parametri, ko robotu sensori nosaka, ir pozīcija, ātrums, temperatūra un griezes moments.
kontrolieris
Avots: www.blackrobotics.com
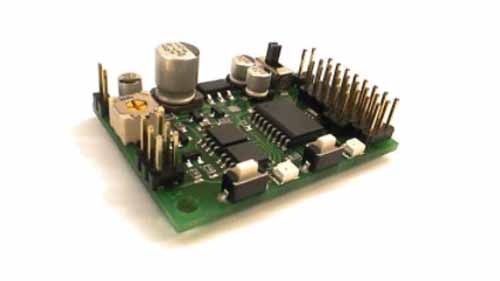
Padomājiet par kontrolieri kā robota smadzenēm. Tā ir centrālā operētājsistēma, kas kontrolē visu pārējo robota daļu darbību. Tas ir ieprogrammēts ar programmatūru, kas ļauj tai saņemt, interpretēt un izpildīt komandas. Uzlabotākos robotos kontrolierim var būt arī "atmiņa", no kuras tas izpilda atkārtotus uzdevumus, jo tas "atceras", kā tie darbojas. Mākslīgais intelekts iekšā gudri roboti ir arī iebūvēts kontrolierī, izmantojot programmatūru.
Secinājumi
Detaļu kvalitāte un meistarība, kas izmantota, lai tās izveidotu robotā, nosaka rūpnieciskā robota kvalitāti un veiktspēju. Iespējams, tas ir tas, kas nosaka labu rūpniecisko robotu ražotājs neatkarīgi no pārējiem. Tas var būt noderīgs kritērijs, ko izmantot, izvēloties, kuros rūpniecisko robotu zīmolos investēt.