
EVST redakcijos komanda · Paskutinį kartą atnaujinta: 2026 m. birželio 11 d.
Suvirinimo padėties nustatymo įrenginys, sukamasis stalas ir manipuliatorius – visi jie perkelia apdirbamą detalę arba degiklį, kad siūlė būtų suvirinta efektyviau, tačiau jie sprendžia skirtingas problemas. Padėties nustatymo įrenginys suka ir pakreipia detalę, kad kiekviena siūlė būtų horizontalioje padėtyje. Sukamasis stalas perkelia detales tarp apkrovos ir suvirinimo stočių, kad apkrovimas sutaptų su suvirinimu. Manipuliatorius neša ir judina pačią suvirinimo galvutę virš didelės arba fiksuotos detalės. Teisingas pasirinkimas priklauso nuo to, ar jūsų apribojimas yra detalės orientacija, ciklo persidengimas ar degiklio pasiekiamumas.
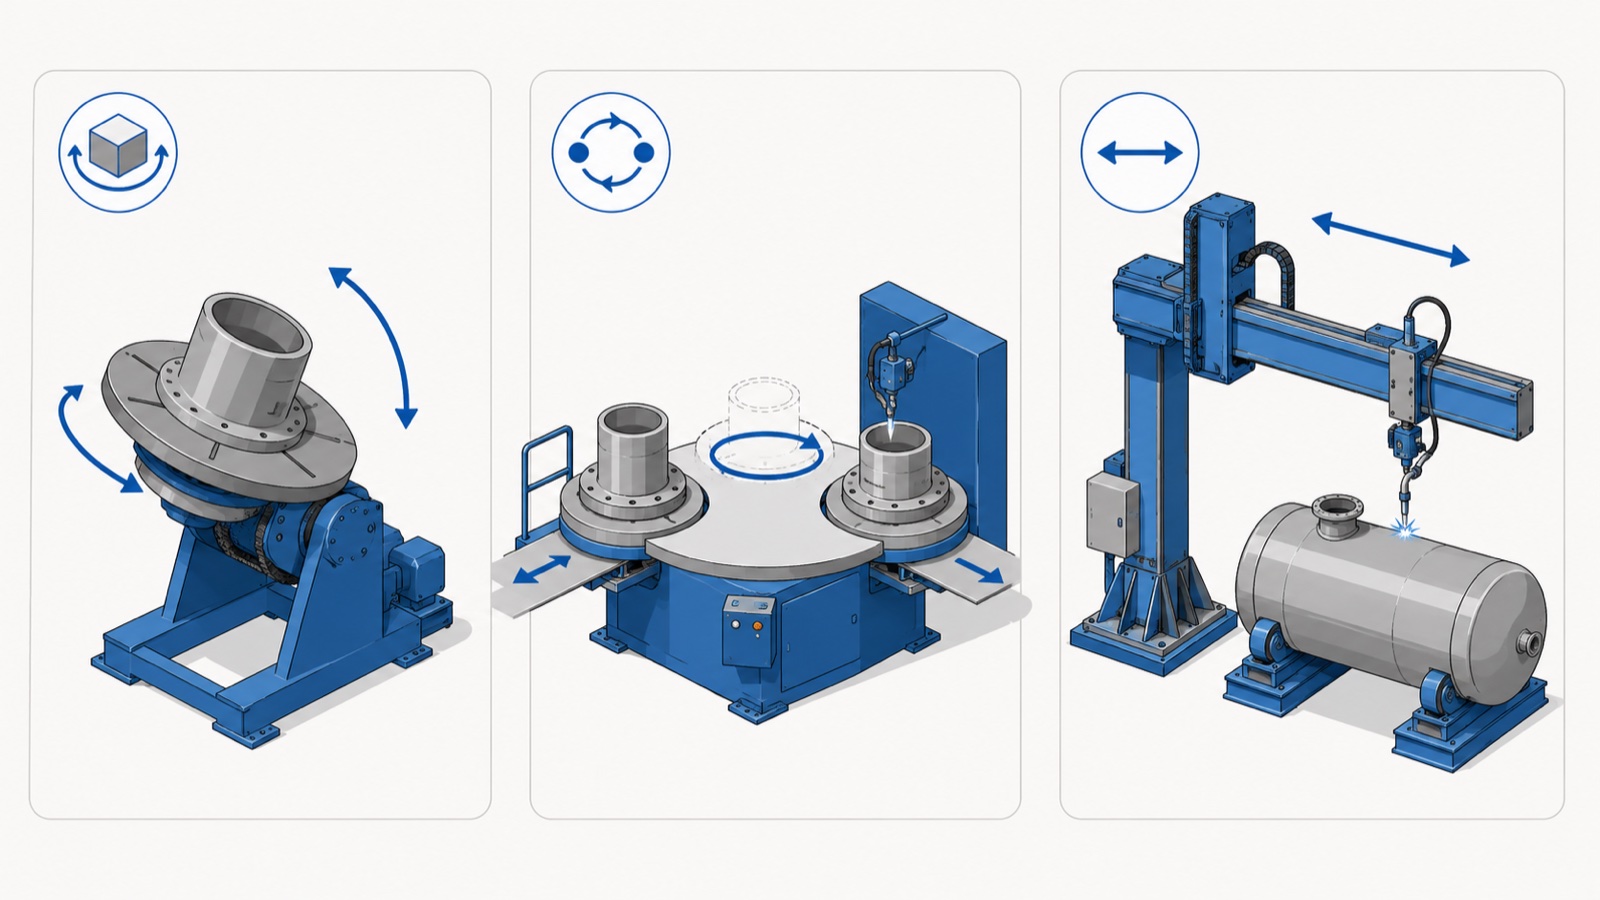
Trys mašinos, apibrėžtos
Šių terminų painiava kyla dėl persidengimo: vienoje ląstelėje gali būti visi trys. Atskyrus jų pagrindines funkcijas, pasirinkimas tampa paprastas.
Suvirinimo padėties reguliatorius
Padėties nustatymo įrenginys laiko ruošinį ir jį judina, sukdamas, pakreipdamas arba atlikdamas abi šias operacijas, kad kiekviena siūlė būtų horizontalioje arba horizontalioje padėtyje, kur suvirinimo kokybė ir nusėdimas yra aukščiausi. Jo užduotis – detalės orientavimas. Padėties nustatymo įrenginys yra tinkamas įrankis, kai ribojantis veiksnys yra siūlių, kurioms kitaip reikėtų lėto, defektams linkusio suvirinimo ne vietoje, pasiekimas. Visą padėties nustatymo įrenginių klasių suskirstymą rasite mūsų... suvirinimo padėties nustatymo gidas.
Suvirinimo patefonas (indeksavimo stalas)
Pasukamas stalas, dažnai dviejų pozicijų arba rotacinis indeksavimo stalas, keičia detales tarp pakrovimo / iškrovimo padėties ir suvirinimo padėties. Kol robotas suvirina detalę suvirinimo stotyje, operatorius iškrauna gatavą detalę ir į pakrovimo stotį įkelia naują, tada stalas indeksuoja detales. Jo funkcija – ciklų persidengimas: pakrovimo laikas paslepiamas už suvirinimo laiko, taip padidinant stoties panaudojimą. Pasukamas stalas gali turėti pozicionierius ant kiekvieno paviršiaus, tačiau šie du dalykai nėra tarpusavyje nesuderinami.
Suvirinimo manipuliatorius
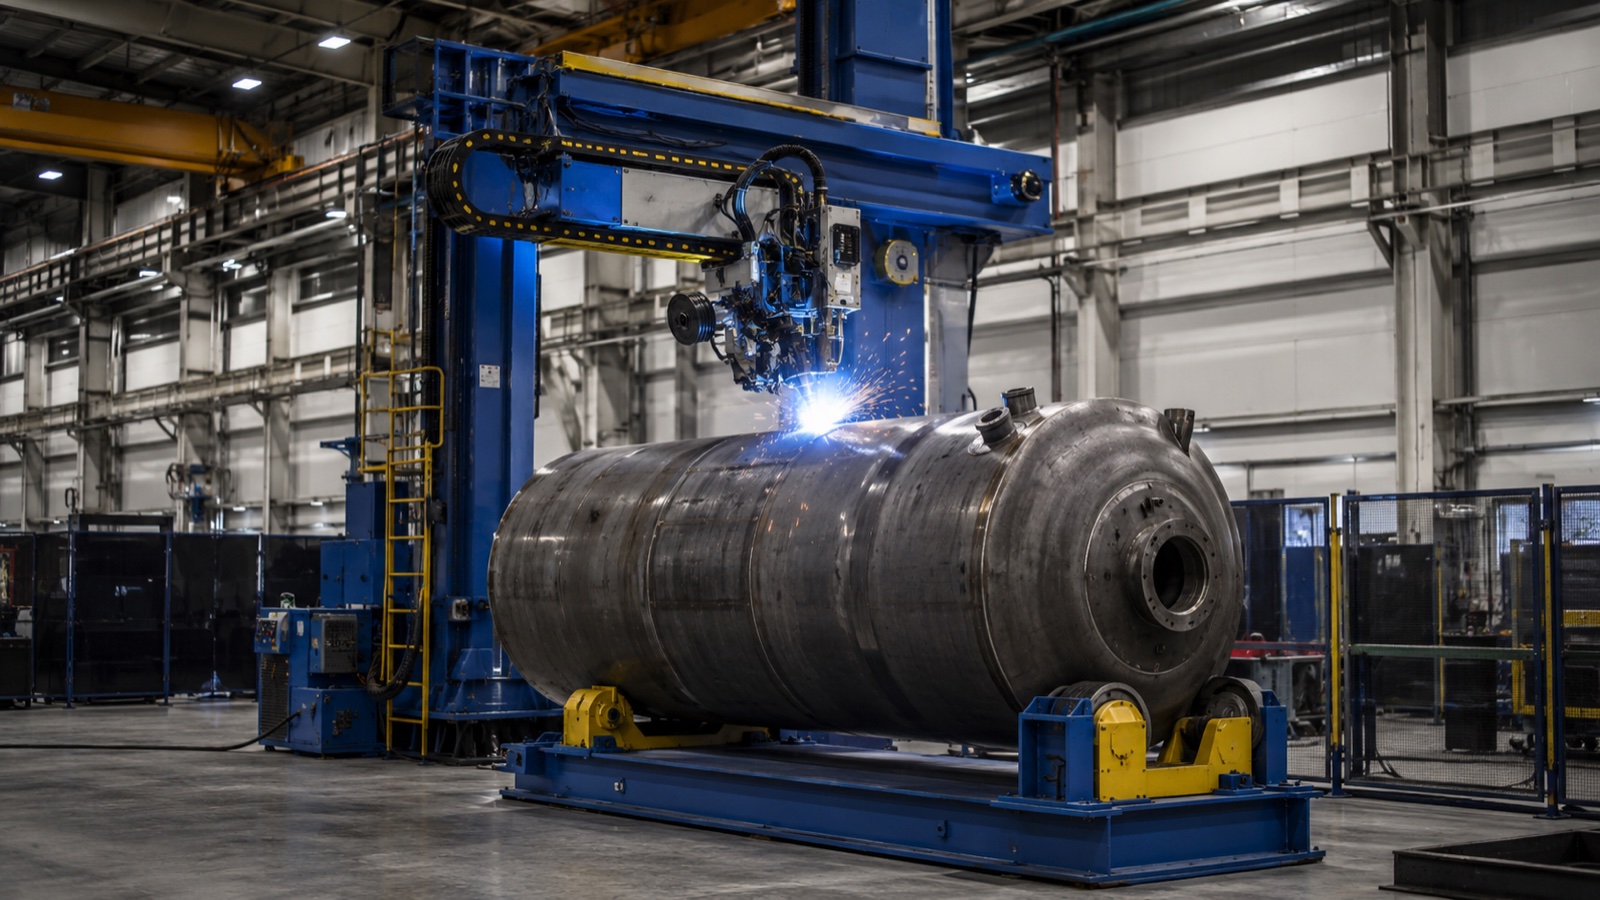
Manipuliatorius, kartais vadinamas stulpeliu ir strėle, judina suvirinimo galvutę, o ne pačią detalę. Vertikalus stulpelis ir horizontalus strėlė neša degiklį (o dažnai ir vielos tiektuvą bei fliuso sistemą) virš didelio ruošinio, pasiekdami siūles induose, rezervuaruose ir ilguose gaminiuose, kurie yra per dideli, kad laisvai suktųsi. Jo paskirtis – pasiekti degiklį virš fiksuotų arba lėtai besisukančių didelių ruošinių, dažnai kartu su vienos ašies padėties nustatymo įrenginiu, kuris suka indą po strėle.
| Mašina | Kas juda | Pagrindinis darbas | Laimi, kai |
|---|---|---|---|
| Pozicionierius | Dalis (pasukama/pakreipiama) | Išlyginkite siūles iki plokščios padėties | Judančios dalies siūlės yra ne savo vietoje |
| Patefonas / indeksų stalas | Dalis (indeksas tarp stočių) | Persidengiamoji apkrova suvirinant | Pakrovimo / iškrovimo laikas riboja pralaidumą |
| Manipuliatorius (kolonėlė ir strėlė) | Degiklis/galva | Pasiekite siūles ant didelių fiksuotų darbų | Dalis per didelė, kad būtų galima laisvai orientuotis |
Kaip išsirinkti: priderinkite mašiną prie apribojimo
Švariausias būdas nuspręsti – įvardyti dabartinio proceso kliūtį ir pasirinkti įrenginį, kuris ją pašalina.
Jei apribojimas yra suvirinimo padėtis
Kai suvirintojai dirba virš galvos arba vertikaliai, arba robotas negali išlaikyti tinkamo darbo kampo, kliūtis yra orientacija, o sprendimas yra padėties nustatymo įrenginys. Pagal AWS D1.1, plokšti ir horizontalūs suvirinimo siūlės palaiko didesnę srovę ir judėjimo greitį nei ne vietoje esantys suvirinimo siūlės, todėl detalės perorientavimas į plokščią padėtį paprastai yra didžiausias įmanomas kokybės ir greičio padidėjimas. Dviejų ašių padėties nustatymo įrenginys apdoroja detales su daugiaplokštėmis siūlėmis; vienos ašies įrenginys apdoroja cilindrinius ruošinius.
Jei apribojimas yra įkėlimo laikas
Kai robotas arba suvirinimo aparatas stovi nenaudojamas ir laukia, kol bus pakrautos ir iškrautos detalės, kliūtis yra ciklų persidengimas, o sprendimas yra dviejų stočių sukamasis stalas. Remiantis įprasta celių projektavimo praktika, sukamasis stalas gali padidinti roboto lanko įjungimo laiką nuo maždaug pusės ciklo iki gerokai daugiau nei 80 procentų, perkeldamas pakrovimą nuo kritinio kelio. Tai dažnai yra pigiausias esamo roboto našumo padidėjimas.
Jei apribojimas yra detalės dydis
Kai detalė yra didelis indas, bakas arba ilgas gaminys, kurio negalima laisvai pasukti fiksuotu degikliu, kliūtis yra pasiekiamumas, ir sprendimas yra manipuliatorius, dažniausiai su vienos ašies padėties nustatymo įrenginiu, sukančiu detalę. Strėlė neša galvutę išilgai siūlės, o padėties nustatymo įrenginys užtikrina sukimąsi – tai standartinis derinys slėginių indų ir vamzdžių ričių gamyboje.
Jie dažnai dirba kartu
Praktiškai, kai EVST inžinieriai išdėsto suvirinimo celę, klausimas retai kada kyla dėl „kurią pasirinkti“, o dėl „kurią kombinaciją“. Tipinėje sunkiosios gamybos celėje vienos ašies padėties nustatymo įrenginys (indui pasukti) yra suporuotas su kolonos ir strėlės manipuliatoriumi (galvai nešti išilgai). Tipinėje robotų dirbtuvių celėje dviejų pozicijų pasukamasis stalas (apkrovos persidengimui) yra su dviejų ašių padėties nustatymo įrenginiais kiekvienoje pusėje (siūlės orientacijai), todėl vienas robotas suvirina vieną detalę, o operatorius perkrauna kitą. Kiekvienos mašinos pavadinimas pagal jos užduotį, orientaciją, persidengimą ar siekį leidžia aiškiai nuspręsti dėl išdėstymo, net kai visos trys yra toje pačioje celėje.
Automatizuotose ląstelėse visos šios ašys tampa koordinuotomis roboto valdiklio judėjimo ašimis. Kaip robotas, maitinimo šaltinis ir padėties nustatymo įtaisas yra specifikacijoje ir kainos pateikiamos kartu, aprašyta EVST produkto svetainėje. Suvirinimo roboto celės parinkimo vadovas.
Kaina ir sudėtingumas, trumpai
Apytiksliai apskaičiuojant, vienos ašies pozicionierius yra paprasčiausias ir pigiausias iš trijų; dviejų pozicijų sukamasis stalas prideda antrą tvirtinimo įtaisų rinkinį ir indeksavimo mechanizmą; kolonos ir strėlės manipuliatorius paprastai yra didžiausia kapitalinė priemonė dėl savo konstrukcijos ir pasiekiamumo. Tačiau teisingas palyginimas nėra etiketės kaina, o gero suvirinimo kaina jūsų našumu. Sukamasis stalas, kuris padvigubina roboto panaudojimą, gali atsipirkti greičiau nei rodo jo kaina, o per didelis manipuliatorius, įsigytas detalei, kurią suvirinate du kartus per metus, to nepadarys. Norėdami sužinoti konkretaus pozicionieriaus biudžetą ir investicijų grąžą, žr. EVST. Suvirinimo pozicionieriaus kainos ir investicijų grąžos vadovas.
EVST ruošinių apdorojimo asortimentas
Čengdu mieste įsikūrusi ir Venlinge įsikūrusi „EVST“ tiekia suvirinimo pozicionierius vienos, dviejų ir trijų ašių klasėms kaip pilnų robotinio suvirinimo celių dalį, taip pat QJAR suvirinimo robotus ir maitinimo šaltinių integraciją. Pozicionierius galima derinti su indeksavimo stotimis ir galvutės laikymo konstrukcijomis, kad detalės orientacija, apkrovos persidengimas ir degiklio pasiekiamumas būtų projektuojami kartu tam tikrai detalių šeimai, o ne perkami kaip atskiri įrenginiai.
Remiantis EVST sertifikavimo įrašais, jos robotų ir suvirinimo automatizavimo linija turi IATF 16949 automobilių kokybės sertifikatą su CE, SGS ir TUV trečiųjų šalių sertifikatais. Kadangi teisingas atsakymas paprastai yra derinys, EVST parenka tvarkymo įrangą pagal blogiausio atvejo dalį ir našumo tikslą kartu, o ne parduoda vieną mašiną atskirai.
Dažnai užduodami klausimai
Kuo skiriasi suvirinimo pozicionierius ir besisukantis stalas?
Suvirinimo padėties nustatymo įrenginys suka ir pakreipia detalę, kad kiekviena siūlė būtų horizontalioje padėtyje, taip išspręsdamas suvirinimo orientacijos problemą. Sukamasis stalas arba indeksavimo stalas keičia detales tarp įkrovimo ir suvirinimo stočių, kad įkrovimas vyktų tuo metu, kai suvirinama ankstesnė detalė, taip išsprendžiant ciklo persidengimo problemą. Jie dažnai sujungiami: sukamasis stalas gali turėti padėties nustatymo įrenginius ant kiekvieno paviršiaus.
Kam naudojamas suvirinimo manipuliatorius?
Suvirinimo manipuliatorius, arba kolona ir strėlė, judina suvirinimo galvutę, o ne detalę. Vertikali kolona ir horizontali strėlė neša degiklį virš didelių ruošinių, indų, rezervuarų ir ilgų konstrukcijų, kurios yra per didelės, kad laisvai suktųsi. Paprastai jis poruojamas su vienos ašies padėties nustatymo įrenginiu, kuris suka detalę po strėle – standartinė įranga slėginių indų ir vamzdžių gamyboje.
Ar man reikia pozicionieriaus ar manipuliatoriaus?
Rinkitės pagal detalės dydį. Jei detalę galima pasukti ir pakreipti, kad siūlės būtų plokščios, pakanka padėties nustatymo įrenginio ir tai paprasčiau. Jei detalė per didelė, kad būtų galima laisvai orientuotis, ir degiklis turi judėti iki siūlės, jums reikia manipuliatoriaus, paprastai su vienos ašies padėties nustatymo įrenginiu, kuris suka detalę. Daugelyje sunkiosios gamybos celių naudojami abu šie įrenginiai kartu.
Ar viena ląstelė gali kartu naudoti pozicionierių, patefoną ir manipuliatorių?
Taip, ir daugelis jų tai daro. Šie trys būdai išsprendžia skirtingus apribojimus – orientaciją, apkrovos persidengimą ir siekį, todėl ląstelėje jie dažnai derinami: sukamasis stalas pakrovimo persidengimui, padėties nustatymo įrenginiai ant jo paviršių siūlių orientavimui ir manipuliatorius didelėms detalėms. Automatinėse ląstelėse jie paleidžiami kaip koordinuotos judėjimo ašys roboto valdiklio valdymo sistemoje.
Kuris variantas labiausiai padidina pralaidumą?
Tai priklauso nuo kliūties. Jei suvirintojai dirba ne savo pozicijoje, pozicionierius suteikia didžiausią kokybės ir greičio padidėjimą, nes siūlės yra plokščios. Jei robotas laukia pakrovimo, dviejų pozicijų sukamasis stalas suteikia didžiausią panaudojimo padidėjimą, nes pakrovimo laikas sutampa. Jei detalė yra per didelė, kad būtų galima ją orientuoti, manipuliatorius yra įgalinanti mašina. Pirmiausia įvardykite apribojimą, tada pasirinkite mašiną, kuri jį pašalina.
Kur eiti toliau
Dėl padėties reguliatorių klasių inžinerinės informacijos skaitykite suvirinimo padėties nustatymo gidasNorėdami susieti EVST padėties nustatymo įrenginį su savo detale su keliu į kainos pasiūlymą, žr. EVST suvirinimo pozicionieriaus pasirinkimasVisą robotinio suvirinimo celės aprašymą rasite mūsų suvirinimo roboto vadovas ir ląstelių atrankos vadovasDėl pirkimų klausimų su EVST pardavimų skyriumi galite susisiekti per kontaktas puslapis.
Apie autorių: EVST redakcijos komanda rašo apie pramoninę robotiką ir intelektualiąją gamybą inžinieriams ir operacijų vadovams, vertinantiems automatizavimo projektus. EVST (EVS TECH CO., LTD), įkurta Čengdu 2018 m., yra įgyvendinusi daugiau nei 600 automatizavimo projektų ir išsiuntusi juos į daugiau nei 100 šalių, turėdama IATF 16949 automobilių lygio sertifikatą ir CE / SGS / TUV trečiųjų šalių sertifikatus QJAR, bendradarbiaujančių robotų, SCARA ir delta gaminių šeimose.