
Prie EVST programų inžinerijos komanda · Paskutinį kartą atnaujinta 2026 m. birželio 12 d. · Peržiūrėjo EVST robotų apdailos inžinerija
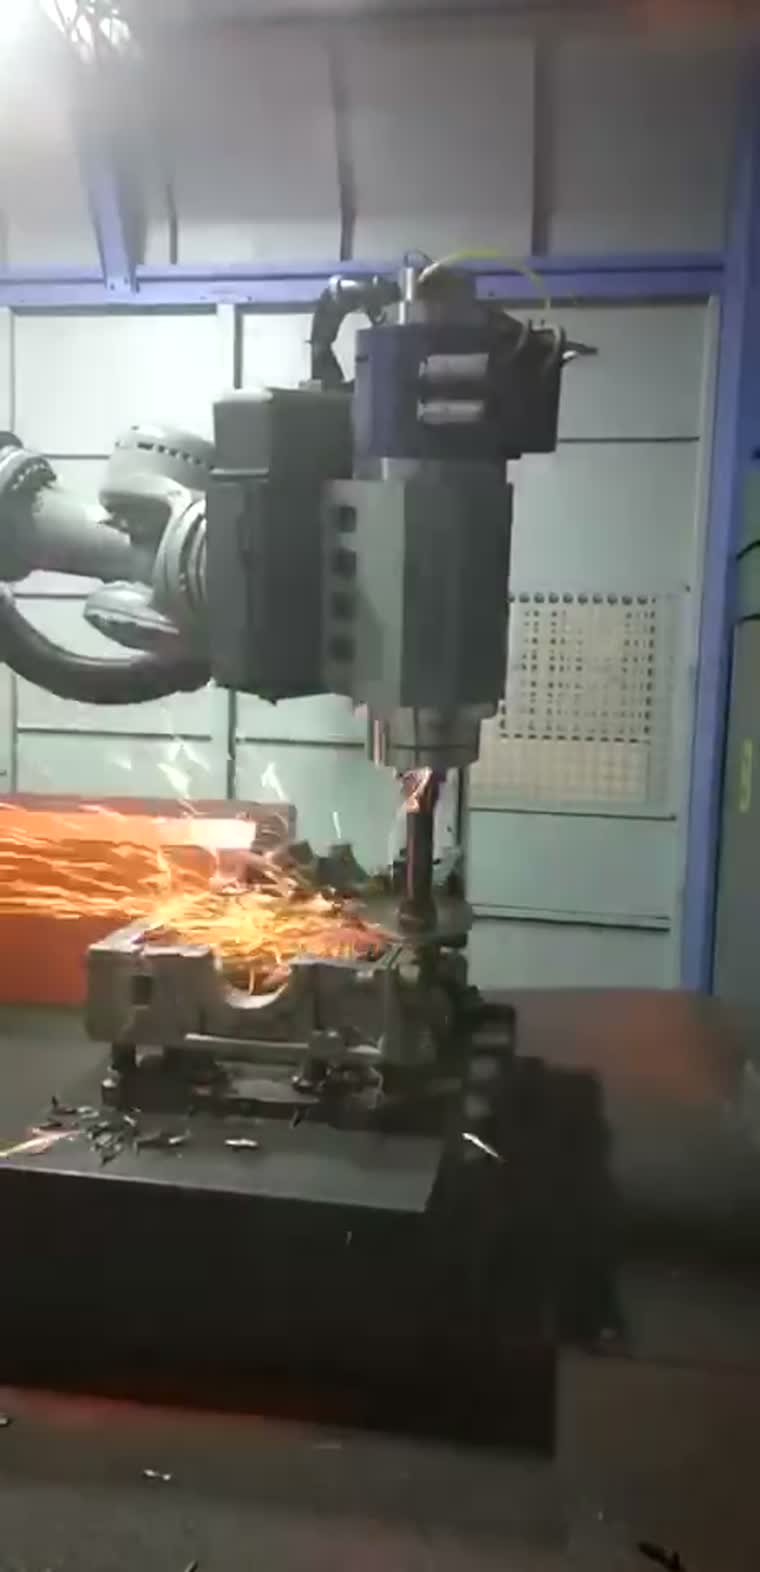
Aliuminio liejinių šerpetų šalinimo robotas prieš šlifavimą modeliuoja kiekvieną liejinį trimačiu vaizdu, o tada apskaičiuoja tikslios detalės šerpetų šalinimo kelią – taigi įrankis seka tikslią apvadų ir perskyrimo linijos šerpetų vietą, o ne kartoja vieną fiksuotą programą. Špeiliuota šerpeta nuimama vienu ėjimu, kraštai tampa lygūs ir vienodi, o detalės atitinka vieną standartą, nepriklausomai nuo liejinių skirtumų. Šiame vadove paaiškinama, kodėl lieto aliuminio šerpetas sunku šalinti rankomis, kaip veikia adaptyvus 3D vaizdo šerpetų šalinimas ir kur jis tinka.
Svarbiausi paėmimai
- Lydinių liejinių nuolydžio ir perskyrimo linijų šerpetojančios atplaišos išsidėsčiusios skirtingose vietose, todėl standi fiksuoto kelio programa praleidžia arba per daug šlifuoja.
- 3D vaizdo galvutė pirmiausia nuskaito kiekvieną detalę ir realiuoju laiku pritaiko įrankio trajektoriją – įrankis juda ten, kur yra šerpetojimas.
- Lietas aliuminis yra minkštas ir apkrauna įrankius; šlifavimo parametrai ir kontaktinė jėga yra pritaikyti prie jo.
- Įbrėžimai ir šerpetojančios dalelės pašalinamos vienu ėjimu, užtikrinant vienodą rezultatą, todėl nebereikia pasikliauti veterano prisilietimu.
- Dulkės ir metalo dalelės surenkamos visiškai uždaroje kameroje, taip pagerinant gamybos patalpų orą ir saugą.
Apdailos linijų vadovams ir procesų inžinieriams, tvarkantiems aliuminio liejinius. Apima adaptyvų robotinį šerpetų šalinimą 3D regėjimo pagalba; taikoma krumpliams, rėmams, cilindrų blokams ir variklių korpusams.
Kodėl aliuminio liejinio šerpetojančius elementus sunku nuimti rankomis
Liejimo lakštai blizga palei perskyrimo liniją ir šerpetoja aplink vartelius, skyles ir apipjaustytus kraštus. Trys dalykai, dėl kurių rankiniu būdu atlikti darbą yra sudėtinga:
- Šaknies vieta skiriasi. Dėl liejinių poslinkio, apdailos skirtumų ir įrankio susidėvėjimo blyksnis niekada nenukrenta tiksliai toje pačioje vietoje – todėl žmogus jį iš naujo randa kiekvienoje detalėje.
- Aliuminis yra minkštas ir lipnus. Jis greitai prisipildo šlifavimo medžiagos ir tepasi, o ne pjauna švariai, todėl pojūtis ir slėgis yra labai svarbūs.
- Jis dulkėtas ir pasikartojantis. Smulkios aliuminio dulkės, vibracija ir nuovargis pablogina tiek operatoriaus komfortą, tiek rezultato nuoseklumą visos pamainos metu.
Rezultatas – kokybė, kuri priklauso nuo vieno veterano prisilietimo ir dingsta nuo nuovargio.
Kaip veikia adaptyvus 3D matymo šerpetų šalinimas
EVST taikikliai apdailos langeliais su a „Scan-First“ metodas: leiskite robotui matyti detalę prieš jai šlifuojant, o ne darant prielaidą, kad kiekvienas liejinys yra toje pačioje vietoje. Seka:
| Žingsnis | Kas atsitinka, |
|---|---|
| 1 · Nuskaityti | 3D vaizdo galvutė nuskaito pakrautą liejinį ir sukuria šios tikslios detalės modelį. |
| 2 · Planas | Sistema apskaičiuoja tos detalės šerpetų šalinimo kelią ir vietas, kur reikia nulaužti briaunas. |
| 3 · Prisitaikyti | Blykstės padėčiai kintant kiekvienoje detalėje, nuskaitymas koreguojamas realiuoju laiku – įrankis seka faktinį šlifavimo mechanizmą. |
| 4 · Pašalinti šerpetojimą | Plokščia ir perskyrimo linijos šerpetojančios dalelės pašalinamos vienu ėjimu; kraštai lūžinėja lygiai ir vienodai |
Kadangi kelias generuojamas nuskaitymo, o ne aklai kartojamo vaizdo pagrindu, pritaikymo variantai, kurie sužlugdytų fiksuotą programą, automatiškai absorbuojami.
Rankinis ir fiksuoto kelio robotas, palyginti su adaptyviu 3D matymu
| Rankinis šlifavimas | Fiksuoto kelio robotas | 3D regėjimo adaptyvus robotas | |
|---|---|---|---|
| Tvarko dalių variacijas | Taip, pagal pojūtį | Prastai – nepataiko / per daug sumalamas | Taip, nuskaitymas pataiso |
| Dalinis nuoseklumas | Žemas (nuovargis) | vidutinis | aukštas |
| Minkšto aliuminio derinimas | Operatoriaus pojūtis | Fiksuotas | Parametrai + suderinta kontaktinė jėga |
| Dulkių poveikis | aukštas | pridedamas | Visiškai uždaras fiksavimas |
| Geriausiai tinkantis | Vienkartiniai, perdarymas | Identiškos, gerai pritvirtintos dalys | Kintamo tūrio liejiniai |
Parametrai ir kontaktinė jėga, pritaikyti lieto aliuminio konstrukcijoms
Lieto aliuminio minkštumas yra kontroliuojamas proceso metu, o ne ignoruojamas: šlifavimo/šepečio terpės, veleno greitis ir kontaktinė jėga yra nustatyti lydiniui, kad įrankis pjauna šerpetojimą neapkraudamas ir neįskrosdamas minkštos pagrindinės medžiagos. Atitinkamas jėgos valdymas leidžia įrankiui slysti tikruoju, o ne nominaliu kraštu.
Kur tinka
Kintamo tūrio, vidutinio ir didelio tūrio aliuminio liejiniai gauna daugiausia naudos:
- Vairo traukės ir pagalbiniai rėmai — važiuoklės konstrukciniai liejiniai su sudėtingomis pertvarų linijomis.
- Cilindrų blokai ir galvutės — jėgos agregato liejiniai su daugybe briaunų ir kiaurymių.
- Variklio ir siurblio korpusai — plonasieniai liejiniai, kurių per didelis šlifavimas yra brangus.
Ruošinys lieka vietoje, kol robotas atlieka visą šerpetų šalinimo seką; dulkės ir smulkios dalelės surenkamos uždaroje kameroje.
Dažnai užduodami klausimai
Ar tai veikia, jei kiekvienas liejimas yra šiek tiek skirtingas? Taip – būtent tam ir skirta pirmiausia nuskaityti. Įrankių trajektorija generuojama kiekvienai detalei iš 3D nuskaitymo, todėl liejinių skirtumai yra kompensuojami, o ne laužoma fiksuota programa.
Kodėl gi tiesiog nenaudojant fiksuoto kelio roboto? Fiksuotas kelias daro prielaidą, kad šerpetojimas visada yra toje pačioje vietoje. Liejiniuose taip nėra, todėl akloji programa arba nepataiko į blizginimo paviršių, arba per daug šlifuoja minkštą pagrindą. Skenavimas panaikina šią prielaidą.
Ar aliuminio šlifavimas neužkimš įrankio? Lietas aliuminis apkrauna įrankius, jei yra apdirbamas kaip plienas. Medžiaga, greitis ir kontaktinė jėga yra specialiai pritaikyti lydiniui, todėl procesas yra skirtas aliuminiui, o ne pakartotinai naudojamam iš plieno kameros.
O kaip dėl dulkių? Kamera yra visiškai uždara, o dulkės ir metalo dalelės yra surenkamos, todėl operatorius nepatenka į kvėpavimo zoną.
Ar jis gali nulaužti kraštus, o ne tik pašalinti blykstę? Taip – tas pats kelias gali sulaužyti ir išlyginti kraštus iki vienodo rezultato, o tai dažnai sunkiausia nuosekliai atlikti rankomis.
Išsinešimui
Kai šerpetų vieta kiekviename liejinyje skiriasi, fiksuota programa negali suspėti, o rankinis šerpetų šalinimas negali būti nuoseklus. Pirmiausia nuskenavus kiekvieną detalę, robotas gali šalinti šerpetas tik ten, kur iš tikrųjų yra šerpetojimas – švari šerpetojimas, vienodi kraštai, detalė po detalės. Tai yra EVST – mes užtikriname stabilų, kartojamą aliuminio liejinių šerpetų šalinimo procesą.
EVST gamina robotines apdailos ir šerpetų šalinimo ląsteles, suvirinimo padėties nustatymo įrenginius ir bėgių sujungimus (7-osios ašies) pramonės gamintojams. Šis straipsnis yra mūsų pramoninių robotų taikomųjų programų bibliotekos dalis.