
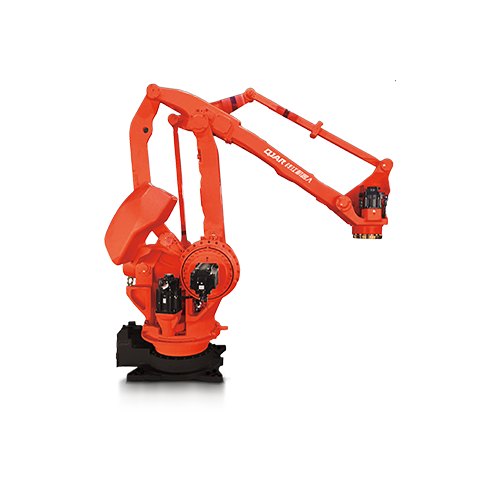
| 모델 | QJRB800-1 | |
| 축 번호 | 4 | |
| Payload | 800kg | |
| 포지셔닝 반복 | ± 0.5mm | |
| 최대 암스 팬 | 3159mm | |
| 동작 범위 | J1 | ± 185º |
| J2 | ﹢95°,﹣48° | |
| J3 | ﹢112°,﹣17.5° | |
| J4 | ± 360º | |
| J5 | - | |
| J6 | - | |
| 최고 속도 | J1 | 65º/초 |
| J2 | 65º/초 | |
| J3 | 65º/초 | |
| J4 | 115º/초 | |
| J5 | - | |
| J6 | - | |
| 허용 토크 | J4 | - |
| J5 | - | |
| J6 | - | |
| 관성 모멘트 | J4 | 340kg.m² |
| J5 | - | |
| J6 | - | |
| 로봇 체중 | 2550kg | |
| 전원 용량 | 23kVA | |
| 내각의 크기 | 650 750 * * 1150mm | |
| 내각 무게 | 140kg | |
| 출처 | XNUMX 상 XNUMX 선 | |
| 양식 설치 | 육로 | |
| 어플리케이션 | 고강도 팔레타이징 애플리케이션. 팔레타이징하는 벽돌 공장과 같은. | |


