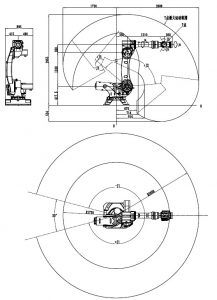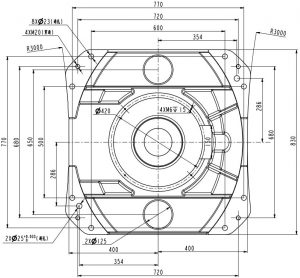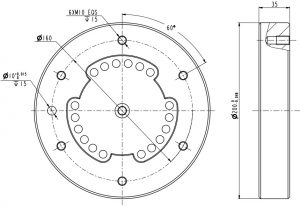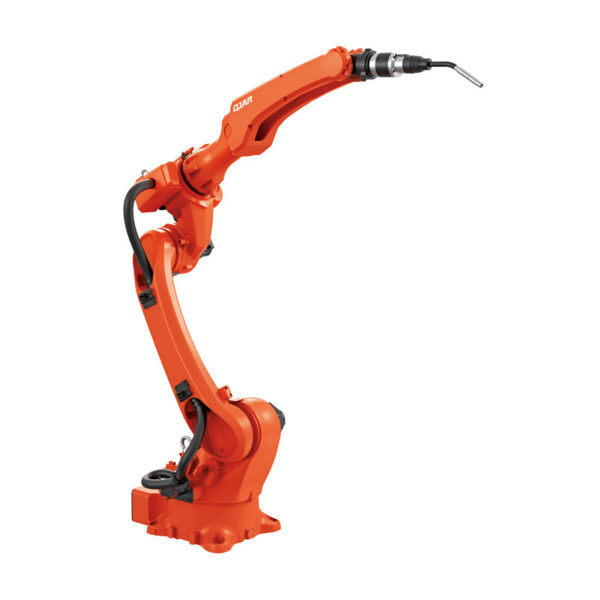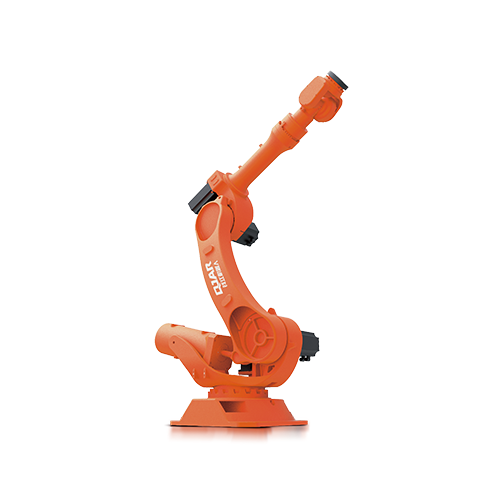
| 모델 | QJR210-1 | |
| 축 번호 | 6 | |
| Payload | 210kg | |
| 포지셔닝 반복 | ± 0.2mm | |
| 최대 암스 팬 | 2688mm | |
| 동작 범위 | J1 | ± 165º |
| J2 | ﹢85°,﹣50° | |
| J3 | ﹢75°,﹣160° | |
| J4 | ± 360º | |
| J5 | ± 120º | |
| J6 | ± 360º | |
| 최고 속도 | J1 | 100º/초 |
| J2 | 80º/초 | |
| J3 | 95º/초 | |
| J4 | 130º/초 | |
| J5 | 120º/초 | |
| J6 | 200º/초 | |
| 허용 토크 | J4 | 1200N.m |
| J5 | 1200N.m | |
| J6 | 650N.m | |
| 관성 모멘트 | J4 | 84kg.m² |
| J5 | 84kg.m² | |
| J6 | 55kg.m² | |
| 로봇 체중 | 1257kg | |
| 전원 용량 | 30.6kVA | |
| 내각의 크기 | 650 750 * * 1150mm | |
| 내각 무게 | 140kg | |
| 출처 | XNUMX 상 XNUMX 선 | |
| 양식 설치 | 육로 | |
| 어플리케이션 | 용접, 팔레타이징, 적재 및 하역, 취급, 연마 및 연삭, 조립. | |