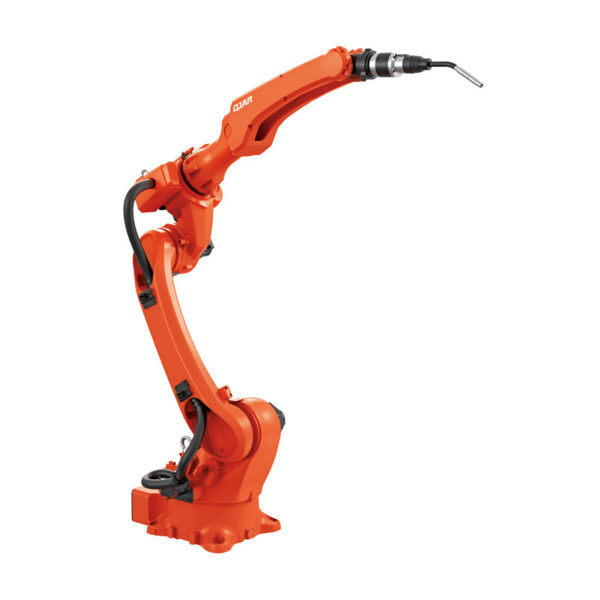
12kg 탑재량 1792mm 도달 거리 로봇 팔 QJR12-1700

  • 디자인은 매우 콤팩트하고 접지 또는 역방향 위치로 유연하게 설치할 수 있습니다.
  • 넓은 작업 공간, 높은 실행 속도, 높은 반복 위치 정확도를 갖춘 6축 로봇으로 스프레이, 로딩 및 언로딩, 핸들링, 분류, 조립 및 기타 광범위한 응용 분야에 적합합니다.
  • 반복 위치 정확도: ±0.05mm
  • 암스팬: 1792mm
  • 페이로드: 12kg

기술적 인 매개 변수

모델 QJR12-1700
축 번호 6
Payload 12kg
포지셔닝 반복 ± 0.05mm
최대 암스 팬 1792mm
동작 범위 J1 ± 175º
J2 ﹢159°,﹣95°
J3 ﹢95°,﹣125°
J4 ± 185º
J5 ± 115º
J6 ± 360º
최고 속도 J1 189º/초
J2 189º/초
J3 189º/초
J4 372'/초
J5 573'/초
J6 687º/초
허용 토크 J4 28N.m
J5 28N.m
J6 26.4N.m
관성 모멘트 J4 1.2kg.m²
J5 1.4kg.m²
J6 0.7kg.m²
로봇 체중 240kg
전원 용량 3.6kVA
내각의 크기 600 480 * * 920mm
내각 무게 95kg
출처 단상 220V
양식 설치 지상 장착/
천장
어플리케이션 취급,조립,
정렬, 로딩 및
하역 등
EVST 로고
개인 정보 보호 개요

이 웹 사이트는 가능한 최고의 사용자 경험을 제공 할 수 있도록 쿠키를 사용합니다. 쿠키 정보는 브라우저에 저장되며 웹 사이트로 돌아와서 가장 흥미롭고 유용한 웹 사이트 섹션을 Google 팀이 이해할 수 있도록 도와주는 등의 기능을 수행합니다.