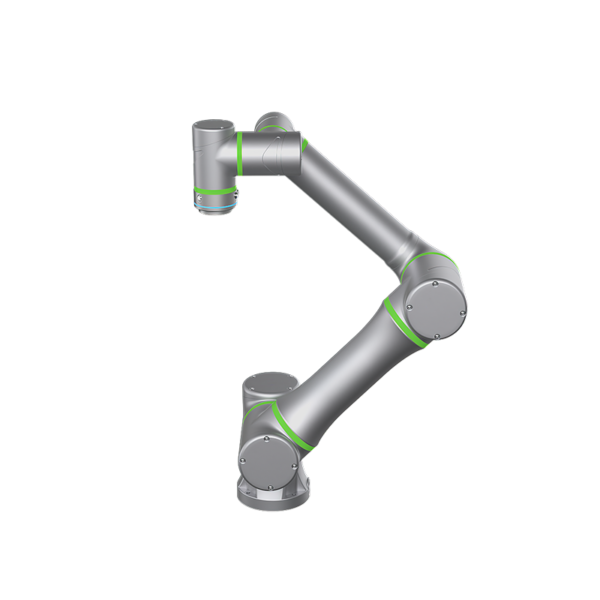
6KG 탑재량 2014mm 도달 거리 6 축 용접 로봇 QJR6-2000H

  • 기어 간격 조정 구조로 조인트 정확도가 향상됩니다.
  • 손목 U자형 구조의 중공 구조로 관절 지지 강성을 향상시켜 유연성을 높입니다.
  • 소음 감소 구조에 대한 특별 특허, 작동 소음을 줄입니다.
  • 흔들림 방지 최적화, 엔드 클리어런스 감소, 작동 강성 개선 및 제어 오류 감소.
  • 반복 위치 정확도: ±0.08mm
  • 암스팬: 2014mm
  • 가공물 : 탄소강, 스테인레스 강, 알루미늄, 구리 등

기술적 인 매개 변수

모델 QJR6-2000H
축 번호 6
Payload 6kg
포지셔닝 반복 ± 0.08mm
최대 암스 팬 2014mm
동작 범위 J1 ± 175º
J2 ﹢159°,﹣95°
J3 ﹢95°,﹣125°
J4 ± 183º
J5 +129, -126°
J6 ± 360º
최고 속도 J1 189º/초
J2 189º/초
J3 189º/초
J4 378º/초
J5 320º/초
J6 687º/초
허용 토크 J4 8.81N.m
J5 8.81N.m
J6 3.14N.m
관성 모멘트 J4 0.2g.m²
J5 0.2kg.m²
J6 0.03kg.m²
로봇 체중 230kg
전원 용량 3.4VA
내각의 크기 580 650 * * 960mm
내각 무게 130kg
출처 삼상380선 10V ±XNUMX%
양식 설치 지상, 천장
어플리케이션 용접
EVST 로고
개인 정보 보호 개요

이 웹 사이트는 가능한 최고의 사용자 경험을 제공 할 수 있도록 쿠키를 사용합니다. 쿠키 정보는 브라우저에 저장되며 웹 사이트로 돌아와서 가장 흥미롭고 유용한 웹 사이트 섹션을 Google 팀이 이해할 수 있도록 도와주는 등의 기능을 수행합니다.