
이 기사에는, 우리는 용접 로봇를 포함한 로봇 용접 프로그래밍, 터치 센싱, 심 추적(아크 추적/레이저 추적), 유지 관리 및 기타 기본 지침을 제공합니다.
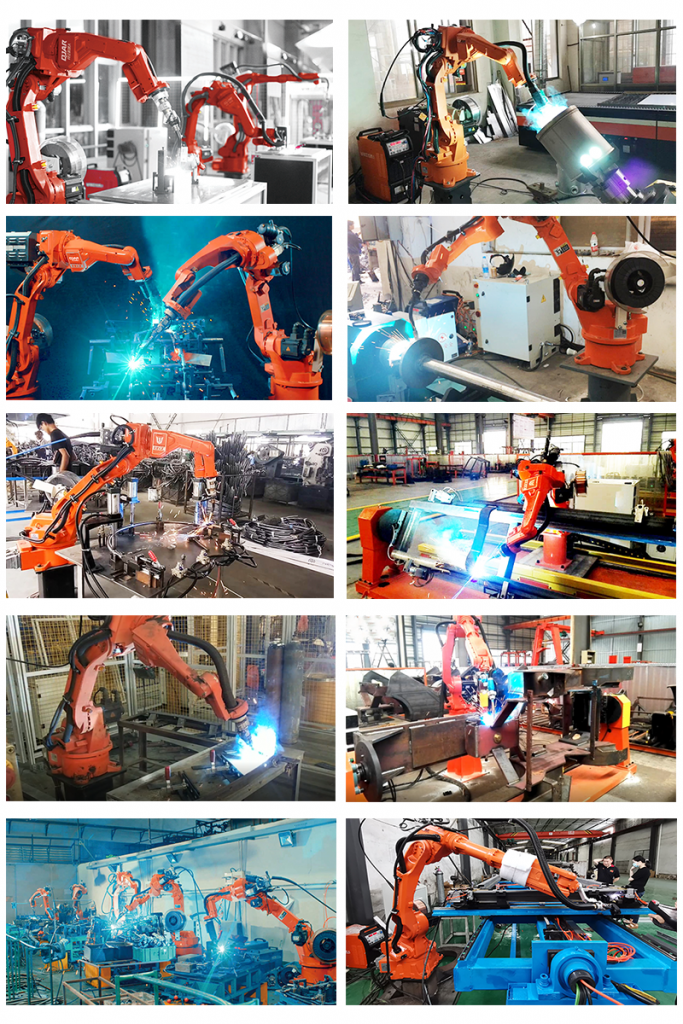
로봇의 경우특히 용접로봇이나 공장주, 작업자들은 자신들이 감당할 수 없는 첨단 기계라고 생각하는 경우가 많았다. 그러나 실제로는 그렇지 않습니다. 용접 로봇은 단지 지시한 대로 수행하는 기계일 뿐이며, 가르치기만 하면 됩니다. 용접 로봇을 처음부터 사용하는 방법에 대한 단계별 지침은 다음과 같습니다.
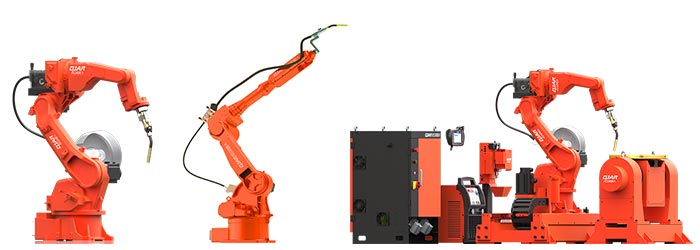
1. 첫 번째 단계는 적합한 로봇 암과 용접 전원을 선택하는 것입니다.
이후 용접 로봇 공급업체 종종 로봇 암, 용접 전원, 와이어 피더 및 모든 주변 장치가 포함된 완전한 로봇 용접 패키지를 제공하므로 가장 적합한 패키지를 선택하면 됩니다.
선정 기준:
1. 작업물의 치수와 용접 위치에 따라 로봇 암 길이를 결정할 수 있습니다. 일반적으로 용접로봇의 팔 길이는 1.4m, 2m 정도이다.
2. 용접 공정 요구 사항에 따라 용접 전원과 보호 가스를 선택할 수 있습니다. MEEGMEET, AOTAI, ESAB, Fronius, Lorch 또는 공급업체가 권장하는 기타 전원을 선택할 수 있습니다. MIG/MAG/TIG 용접, 펄스/스윙 등을 선택할 수 있습니다.
2. 용접 포지셔너 선택 여부와 방법은 무엇입니까?
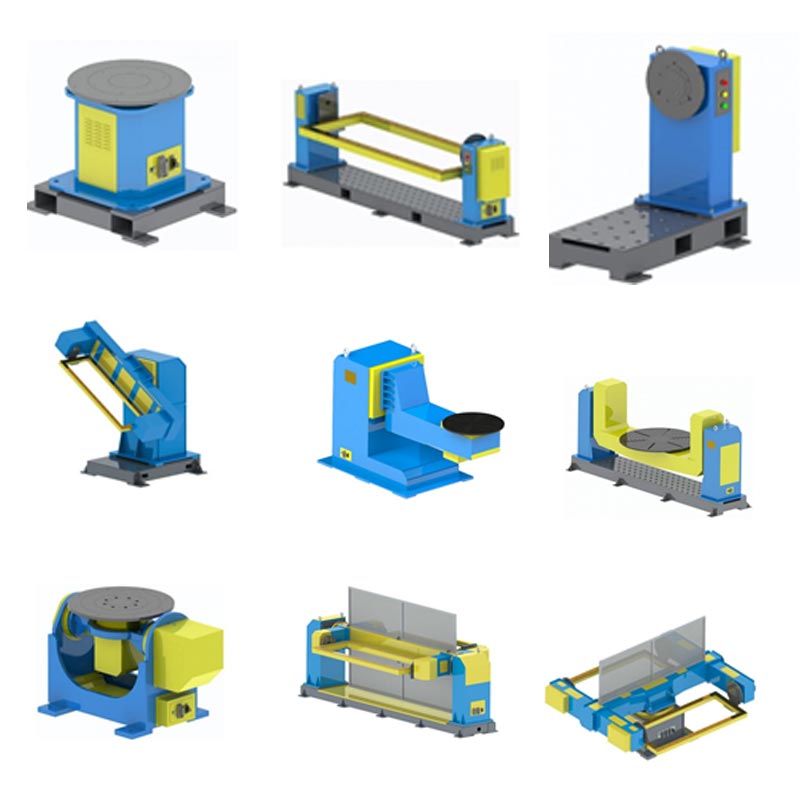
선택 후 용접 로봇 암과 전원을 사용하려면 용접 치구나 지그 또는 클램핑 시스템을 설계해야 합니다. 용접 포지셔너의 선택 여부와 선택 방법에 대해 주의해야 할 또 다른 사항이 있습니다.
일하는 경우 조각이 매우 크거나 용접해야 하는 위치가 복잡할 경우 용접을 위한 완벽한 위치와 최상의 각도를 얻으려면 용접 포지셔너가 필요할 수 있습니다. 선택할 수 있는 로봇 포지셔너는 다양합니다.
3. 용접 로봇을 프로그래밍하는 방법은 무엇입니까?
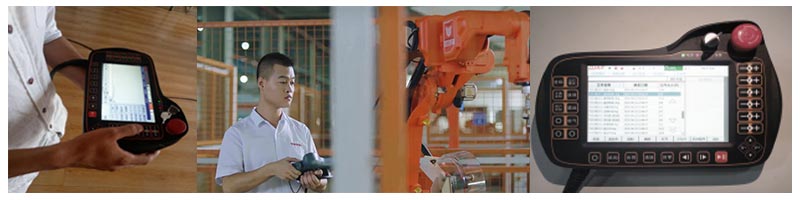
어쩌면 프로그래밍 용접로봇을 사용할 때 가장 신경쓰이는 부분입니다. 어렵다고 생각하실 수도 있지만, 기본 훈련을 하고 나면 비교적 쉽습니다. 가장 일반적인 방법은 티치 펜던트를 사용하여 로봇에게 어디로 가야 하는지, 어디에서 아크를 시작하고 아크를 끝내는지 가르치는 것입니다. 나중에 프로그래밍 방법에 대한 자세한 지침을 업그레이드할 것입니다.
4. 로봇 용접 패키지에서 사용할 수 있는 기능입니다.
이것 말고도 단일/이중 펄스와 같은 수동 용접 전원의 기본 기능 외에도 원하는 용접 효과를 얻기 위해 용접 로봇 패키지에서 선택할 수 있는 더 많은 기능이 있습니다. 스윙 아크, 심 추적(아크 추적 및 레이저 추적), 터치 감지, 외부 축 시너지 등과 같은 기능을 사용할 수 있습니다.
아크 추적: 아크 센서를 추가하면 아크 추적이 가능합니다. 아크 센서는 가스 실드 용접 공정에서 티칭 포인트에서 약간 벗어난 용접 비드의 로봇 경로를 보상하는 데 사용되는 장비입니다. 로봇툴 좌표계를 기준으로 상하좌우 방향으로 경로보정이 가능하지만, 이 기능은 Z-진자를 사용할 때만 구현 가능하며 직선 및 원형 경로에서 사용할 수 있다.
레이저 추적: 지능형 실시간 비접촉 추적 기술을 사용하는 레이저 센서는 솔기 편차 측정을 통해 토치 위치를 올바르게 유도하고 제어할 수 있어 불량 제품의 생산을 방지하고 제품의 수량과 품질을 향상시킬 수 있습니다.
스윙 아크: 스윙아크란 아크용접시 용접토치가 용접방향을 향하여 일정 각도로 주기적으로 좌우로 스윙함으로써 용접비드의 폭을 늘려 용접강도를 향상시키는 방식이다.
터치 감지: 일부 작업물의 공차로 인해 실제로 필요한 용접 경로와 프로그래밍된 경로에서 약간의 오프셋이 있을 수 있습니다. 터치 감지 기능은 완벽한 용접 효과를 얻을 수 있도록 이 약간의 오프셋을 수정할 수 있습니다. 터치 감지 기능은 변위, 회전 등을 수정할 수 있습니다.
외부축 시너지: 용접 로봇 시스템은 로봇과 포지셔너를 실시간으로 제어하고 시너지 효과를 낼 수 있습니다. 이는 로봇 축, 용접 건 위치 및 각도, 포지셔너 제스처가 동시에 움직여 복잡한 작업물에 대해 매우 완벽한 위치를 얻을 수 있음을 의미합니다.
원격 모드: 원격 모드를 이용하면 작업자가 보다 안전한 거리에서 로봇 용접 셀을 작동할 수 있으며, 유독가스로부터 벗어날 수 있습니다. 용접 로봇 키트의 유지 관리.
5. 용접 로봇의 유지 관리.
아래의 용접 로봇 유지 관리 시간표를 참조하세요.
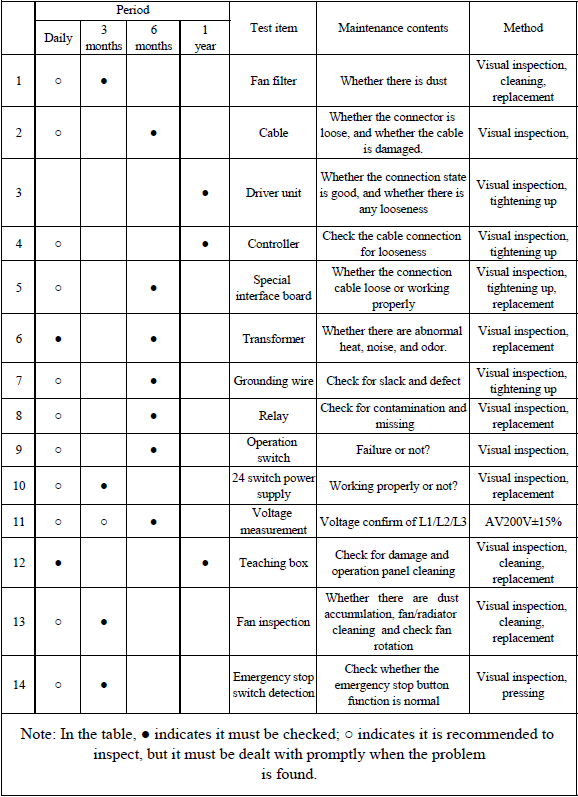
마지막 말: 용접로봇에 대해 궁금하신 점이 있으시면 언제든지 문의해주세요. 손을 내밀다.