
소형 부품 조립 자동화: 손상 없는 안정적인 픽앤플레이스
유연한 그립, 비전 위치 지정, 힘 제한, 고정 기준점 설정, 손상 최소화 처리 및 안정적인 택트 타임을 고려하여 소형 부품 조립 로봇 셀을 설계하는 방법.
PCB 작업용 로봇 납땜: 접합부 일관성 제어 방법
PCB 작업에 사용되는 로봇 납땜에 대한 실용적인 가이드로, 납땜 공급, 인두 각도, 유지 시간, 고정 장치 반복성, 공정 범위 및 검사에 대해 다룹니다.
가구 운반 및 샌딩 로봇: 불규칙한 표면을 제어하는 방법
가구 운반 및 샌딩 로봇 셀은 불규칙한 모양, 곡선 경로, 접촉 압력, 연마재 수명, 먼지 차단 및 작업 전환을 어떻게 관리하는가?
3C 전자 자동화 라인: 취급, 조립, 마킹 및 검사를 연동하는 방법
소형 부품 처리, 조립, 마킹, 비전 검사, 불량품 처리 및 추적성을 연결하는 3C 전자 자동화 라인 설계에 대한 실용적인 가이드입니다.
자동 크랭크축 블랭크 로딩: 허리 아픈 들어올리기 작업 없이 중장비 관리 가능
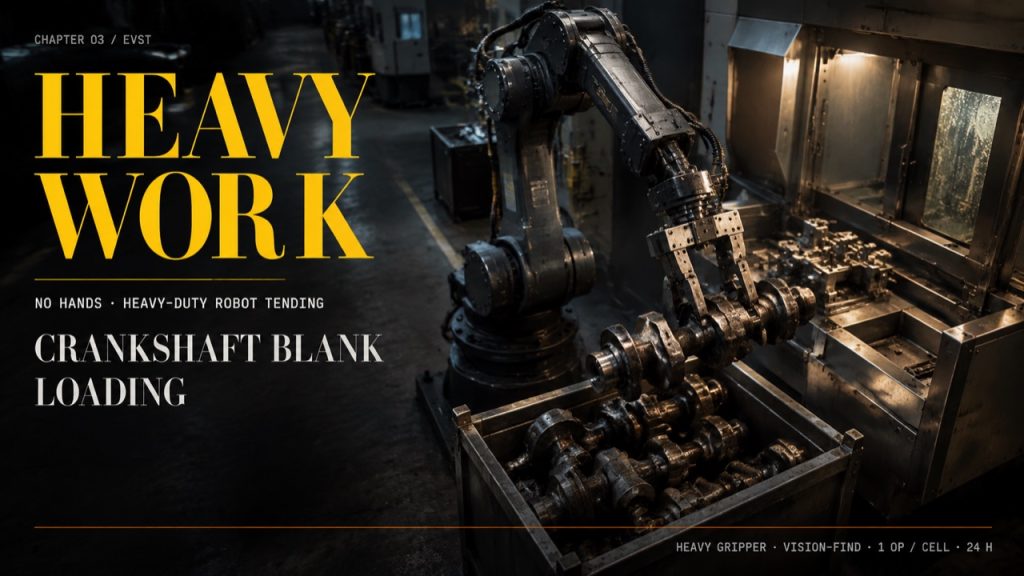
자동 크랭크축 블랭크 적재: 허리에 무리가 가는 무거운 기계 작업 없이 효율적인 작업 진행 (EVST 편집팀 작성 - 로봇 기계 관리 및 동력 전달 장치 자동화 셀 관련) 최종 업데이트: 2026년 6월 22일. 먼저, 크랭크축 블랭크는 무겁고 기름기가 많은 단조품으로, 작업자가 용기째로 기계에 들어 올리는 작업이 느리고 허리에 무리가 가며, 한 번에 한 명씩만 작업할 수 있다는 한계가 있습니다. […]
티칭리스 로봇 용접: 포인트별 티칭 없이 대형 및 소량 생산 부품 용접하는 방법
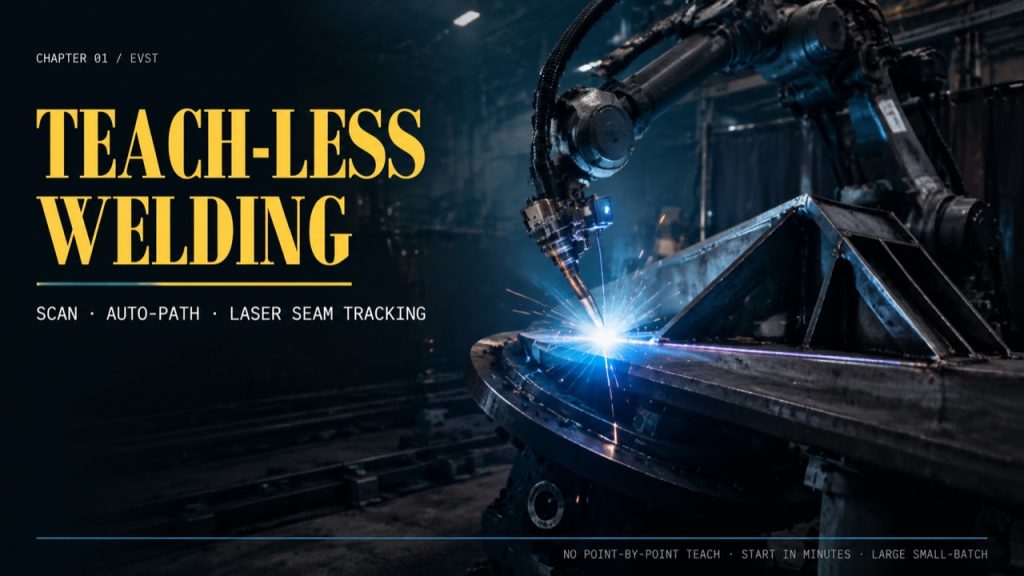
티칭리스 로봇 용접: 포인트 바이 포인트 티칭 없이 대형 소량 생산 구조 부품 용접하기 - EVST 편집팀 작성 — 로봇 용접 셀 및 대형 구조 자동화. 최종 업데이트: 2026년 6월 22일. 먼저 답은 다음과 같습니다. 대형 소량 생산 구조 부품은 로봇 용접이 어렵습니다. 용접공이 새로운 공작물마다 경로를 포인트 바이 포인트로 하나씩 가르쳐야 하기 때문입니다. 이는 시간이 오래 걸리고 비효율적입니다. […]
혼합 모델 조립 라인: 비전 포지셔닝 + 바코드 모델 인식 + 유연한 전환
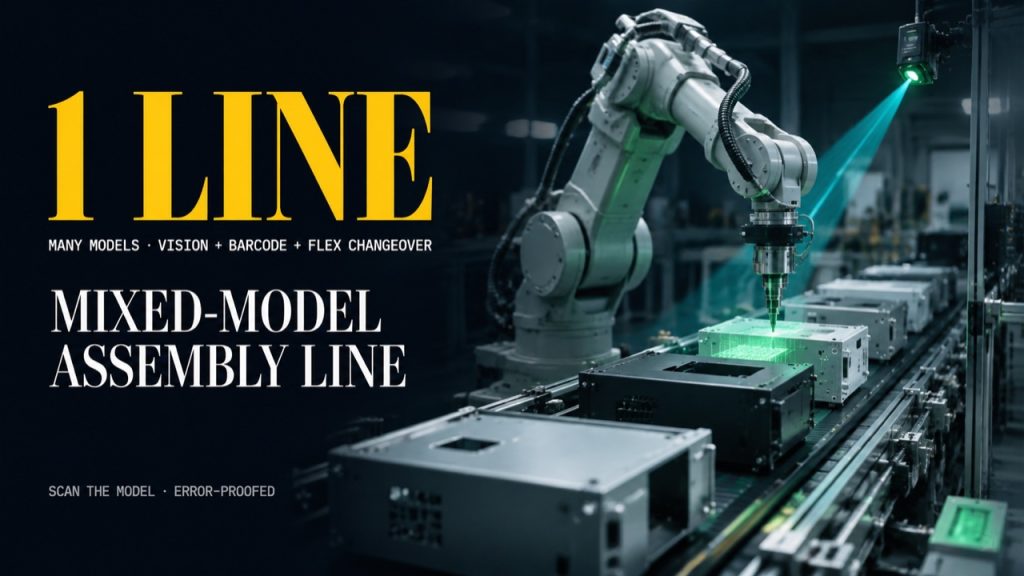
EVST 편집팀 작성 - 로봇 조립 셀 및 플렉서블 전자 자동화 분야, 전자 케이스 및 가전 부품용 혼합 모델 조립 라인 구축 방법. 최종 업데이트: 2026년 6월 18일. 핵심 요약: 전자 케이스와 가전 부품은 수십 가지 변형이 있으며, 이를 수작업으로 한 라인에 몰아넣으면 모델 오류 발생 가능성이 높아지고 […]
E-드라이브 및 정밀 모듈용 유연한 조립 셀 구축 방법: 턴테이블 + 협동 로봇
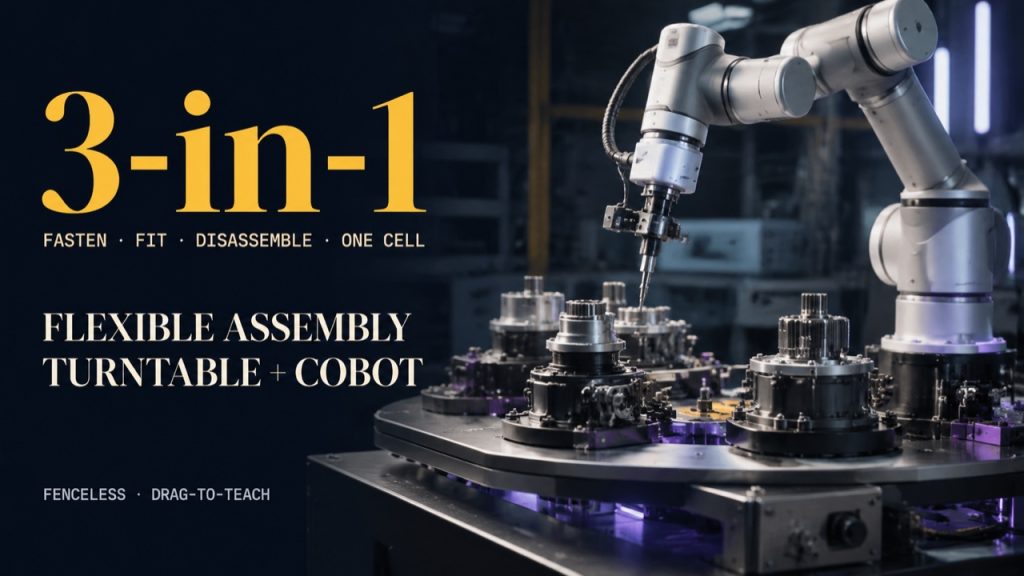
EVST 편집팀 작성 - E-드라이브 및 정밀 모듈용 유연 조립 셀 구축 방법 — 협업 로봇 셀 및 유연 조립 자동화. 최종 업데이트: 2026년 6월 18일. 핵심 질문: E-드라이브 및 정밀 모듈의 다단계 조립(고정, 부품 장착, 분해 등)은 수작업으로는 사이클 타임을 단축할 수 없고, 흔들림이 발생합니다. […]
비전 기반 오류 방지 기능을 갖춘 로봇 냉매 충전 시스템 구축 방법
EVST 편집팀이 제안하는 로봇 냉매 충전 및 컴프레서 오일 주입의 완벽한 구현 — 조립 라인을 위한 로봇 도징 셀 및 비전 시스템 오류 방지. 최종 업데이트: 2026년 6월 18일. 먼저 알아두어야 할 점: 냉매 충전 및 컴프레서 오일 주입을 수동으로 하면 오차가 발생합니다. 몇 그램의 오차, 잘못된 모델 사용, 또는 한 번의 주입 누락만으로도 장치의 성능과 생산량에 악영향을 미칠 수 있습니다. […]
로봇 프레스 관리: 압착 위험을 최소화한 더욱 빠른 스탬핑 라인
로봇 프레스 관리 시스템은 금형 영역에서 손을 제거하고(압착 위험 제거 설계) 프레스와 상호 작용하여 여러 대의 프레스를 연결하여 더 빠른 생산 라인을 만듭니다.
로봇 블로우 피드 스크류 체결: 나사 빠짐, 엇갈린 나사산 및 토크 편차 문제 해결
로봇 블로우 피드 체결 방식은 나사 빠짐, 나사산 엇갈림 및 토크 편차 문제를 해결합니다. 나사가 비트에 정확하게 체결되고, 힘 제어 방식의 체결과 나사별 토크 추적 기능을 제공합니다.
구조용 강철/교량 용접 라인 구축 방법: 로봇 + 레일 + 포지셔너
구조용 강철/교량 용접 라인에는 로봇, 레일, 포지셔너가 필요합니다. 레일은 도달 거리를 10m 이상으로 확장하고, 포지셔너는 이음매를 평평하게 하며, 레이저 트래킹은 이를 보정합니다.