
EVST編集チームによる記事 · 最終更新日:2026年6月11日
溶接ポジショナー、ターンテーブル、マニピュレーターはいずれもワークやトーチを移動させて溶接効率を高める装置ですが、それぞれ解決する課題が異なります。ポジショナーはワークを回転・傾斜させて各溶接部を水平位置に合わせます。ターンテーブルはワークをロードステーションと溶接ステーションの間で移動させ、ロードと溶接を重なるようにします。マニピュレーターは溶接ヘッド自体を大型または固定されたワークの上を移動させます。最適な選択は、ワークの向き、サイクルオーバーラップ、トーチの到達距離など、制約条件によって異なります。
3つの機械の定義
これらの用語の混同は、重複する部分があることに起因します。つまり、1つの細胞にこれら3つの機能がすべて含まれている可能性があるのです。それぞれの主要な役割を明確にすることで、選択が容易になります。
溶接ポジショナー
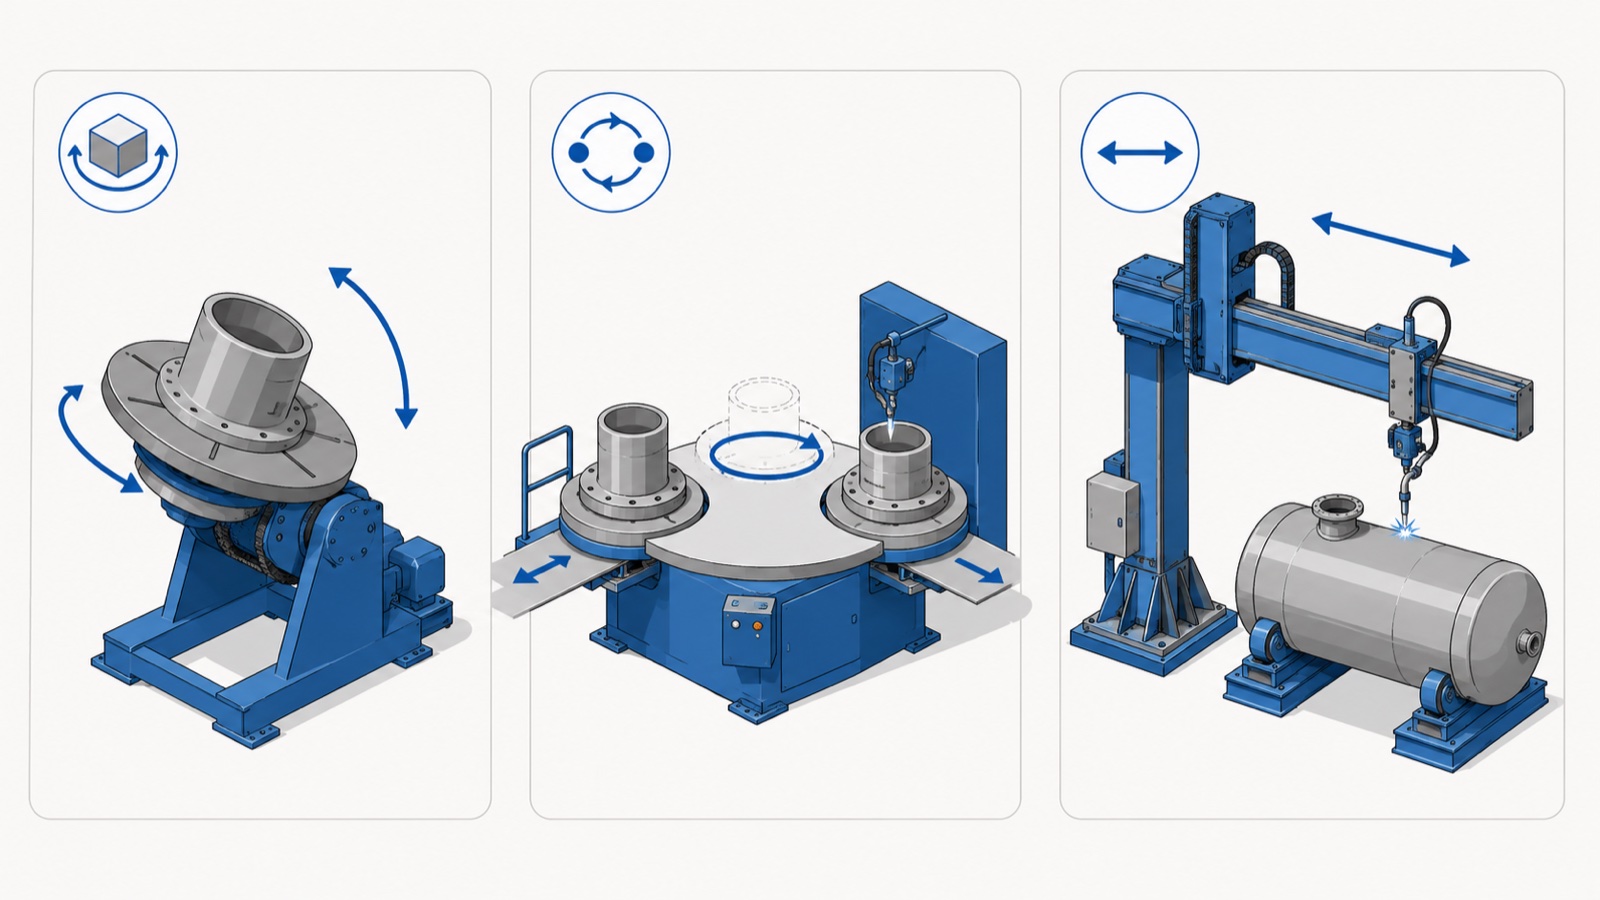
ポジショナーはワークピースを保持し、回転、傾斜、またはその両方によって移動させ、各溶接部が溶接品質と溶着量が最大となる平面または水平位置に配置されるようにします。その役割は部品の向きを調整することです。ポジショナーは、そうでなければ時間がかかり欠陥が発生しやすい姿勢外溶接が必要となる溶接部へのアクセスが制限要因となる場合に最適なツールです。ポジショナーのクラスの詳細な分類については、当社の資料をご覧ください。 溶接ポジショナーガイド.
溶接用ターンテーブル(インデックステーブル)
ターンテーブル(多くの場合、2ステーション式または回転式インデックステーブル)は、部品をロード/アンロード位置と溶接位置の間で交換します。ロボットが溶接ステーションで部品を溶接している間、オペレーターはロードステーションで完成した部品をアンロードし、新しい部品をロードします。その後、テーブルがインデックスします。ターンテーブルの役割はサイクルオーバーラップです。ロード時間を溶接時間の後ろに隠すことで、ステーションの利用率を高めます。ターンテーブル自体が各面にポジショナーを備えている場合もあり、両者は排他的ではありません。
溶接マニピュレーター
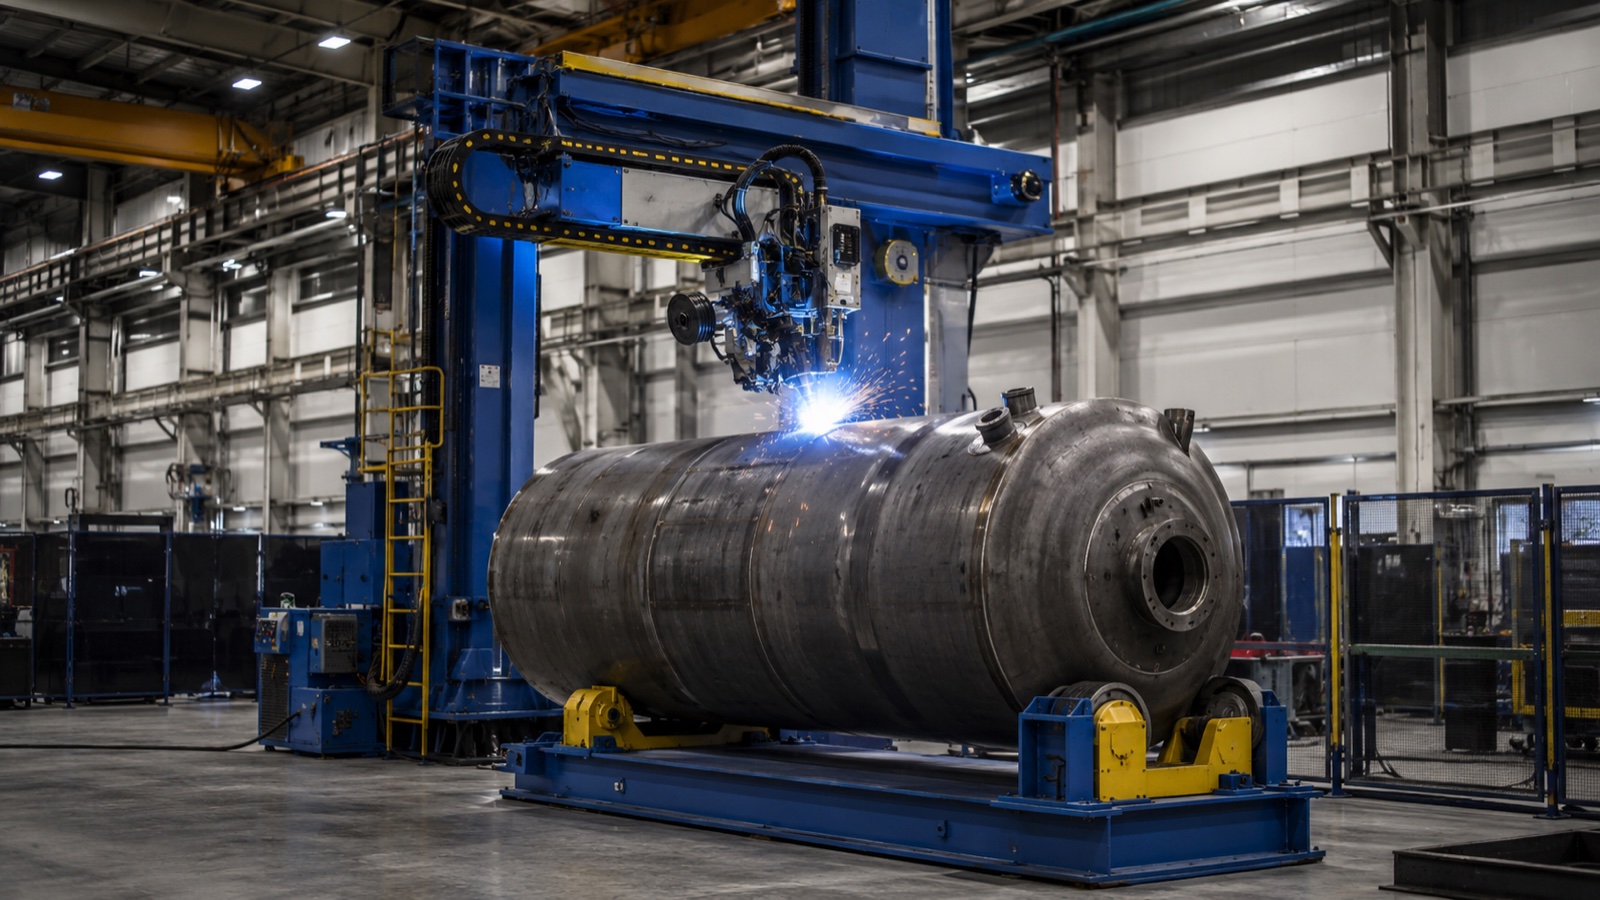
マニピュレータ(コラムアンドブームとも呼ばれる)は、溶接対象物ではなく溶接ヘッドを移動させる装置です。垂直のコラムと水平のブームがトーチ(多くの場合、ワイヤフィーダーとフラックスシステムも含む)を大型ワークピース上に運び、自由に回転できないほど大きな容器、タンク、長尺構造物の継ぎ目に到達させます。その役割は、固定またはゆっくり回転する大型ワークピースにトーチを届かせることであり、多くの場合、ブームの下で容器を回転させる単軸ポジショナと組み合わせて使用されます。
| エスプレッソマシン | 何が動くのか | コアジョブ | 勝利条件 |
|---|---|---|---|
| ポジショナー | 部品(回転/傾斜) | 縫い目を平らな位置にする | 可動部分の縫い目がずれている |
| ターンテーブル/インデックステーブル | (駅間のインデックス) | 溶接による重ね合わせ荷重 | 積み込み/積み下ろし時間制限スループット |
| マニピュレーター(コラム&ブーム式) | トーチ/ヘッド | 大型固定ワークの継ぎ目に到達 | 部品が大きすぎて自由に方向転換できない |
選び方:制約条件に合った機械を選ぶ
最も明確な判断方法は、現在のプロセスにおけるボトルネックを特定し、それを解消できる機械を選択することです。
制約が溶接位置である場合
溶接機が頭上や垂直方向で作業する場合、あるいはロボットが適切な作業角度を維持できない場合、ボトルネックとなるのは姿勢制御であり、ポジショナーがその解決策となります。AWS D1.1によると、平面溶接および水平溶接は、姿勢制御されていない溶接よりも高い電流と移動速度に対応できるため、部品を平面に再配置することが、通常、品質と速度を向上させる最大の手段となります。2軸ポジショナーは多面体溶接部を持つ部品に対応し、1軸ユニットは円筒形のワークに対応します。
制約がロード時間である場合
ロボットや溶接機が部品の積み下ろしを待って待機している場合、ボトルネックとなるのはサイクルオーバーラップであり、2ステーションターンテーブルがその解決策となります。一般的なセル設計の手法によれば、インデックステーブルを使用することで、負荷をクリティカルパスから外し、ロボットのアークオン時間をサイクルの約半分から80%以上にまで大幅に向上させることができます。これは多くの場合、既存のロボットにおいて最も低コストでスループットを向上させる方法です。
制約が部品サイズの場合
部品が大型の容器、タンク、または固定トーチの下で自由に回転できない長尺の加工物である場合、ボトルネックはリーチです。このような場合、通常は部品を回転させる単軸ポジショナーを備えたマニピュレーターが解決策となります。ブームがヘッドを継ぎ目に沿って運び、ポジショナーが回転を行うという組み合わせは、圧力容器やパイプスプールの加工において標準的な方式です。
彼らはよく一緒に仕事をする
EVSTのエンジニアが溶接セルを設計する際、実際には「どれを使うか」ではなく「どの組み合わせにするか」が問題となることが多い。一般的な重工業用セルでは、単軸ポジショナー(容器を回転させるため)とコラム・アンド・ブーム式マニピュレーター(ヘッドを長手方向に移動させるため)が組み合わされている。一般的なロボット式ジョブショップセルでは、2ステーションターンテーブル(負荷の重なりのため)と、各面に2軸ポジショナー(溶接部の向きを決めるため)が組み合わされており、1台のロボットが一方の部品を溶接している間に、オペレーターがもう一方の部品を再ロードする。各機械をその用途、向き、重なり具合、または到達範囲で命名することで、これら3つすべてが同じセル内に存在する場合でも、レイアウトの決定が明確になる。
自動化セルでは、これらすべてがロボットコントローラの下で協調動作軸となります。ロボット、電源、ポジショナーの仕様と見積もり方法については、EVST製品サイトで説明されています。 溶接ロボットセル選定ガイド.
コストと複雑性について簡単に説明します
大まかな順序としては、単軸ポジショナーが3つの中で最もシンプルで低コストです。2ステーションターンテーブルは、2つ目の治具セットとインデックス機構を追加する必要があります。コラムアンドブームマニピュレーターは、その構造とリーチのため、通常は最も高額な設備投資となります。しかし、適切な比較は定価ではなく、スループットにおける良溶接1個あたりのコストです。ロボットの稼働率を2倍にするターンテーブルは、価格以上に早く投資回収できますが、年に2回しか溶接しない部品のために購入した大型マニピュレーターはそうはいきません。ポジショナーの予算編成とROIについては、EVSTを参照してください。 溶接ポジショナーのコストと投資対効果ガイド.
EVSTのワークピースハンドリング製品群
成都に本社を置き、温嶺に製造拠点を構えるEVSTは、QJAR溶接ロボットおよび電源統合システムと組み合わせた完全なロボット溶接セルの一部として、単軸、二軸、三軸クラスの溶接ポジショナーを提供しています。ポジショナーは、インデックスステーションやヘッド搬送構造と組み合わせることができ、部品の向き、荷重の重なり、トーチの到達範囲などを、個別の機械として購入するのではなく、特定の部品ファミリーに合わせて設計することができます。
EVSTの認証記録によると、同社のロボットおよび溶接自動化ラインは、IATF 16949自動車グレード品質認証を取得しており、CE、SGS、TUVといった第三者認証も取得しています。最適なソリューションは通常、複数の要素の組み合わせであるため、EVSTは単一の機械を単独で販売するのではなく、最悪のケースを想定した部品とスループット目標を総合的に考慮して、搬送機器のサイズを決定しています。
よくある質問
溶接ポジショナーとターンテーブルの違いは何ですか?
溶接ポジショナーは、部品を回転および傾斜させて各溶接部を水平位置に合わせ、溶接方向の問題を解決します。ターンテーブル(またはインデックステーブル)は、部品をロードステーションと溶接ステーション間で交換し、前の部品の溶接中に次の部品のロードを行うことで、サイクルオーバーラップの問題を解決します。これらはしばしば組み合わされ、ターンテーブルは両面にポジショナーを搭載することができます。
溶接マニピュレーターは何のために使用されるのですか?
溶接マニピュレーター、またはコラム・アンド・ブーム式溶接装置は、溶接対象物ではなく溶接ヘッドを移動させます。垂直のコラムと水平のブームがトーチを運び、自由に回転させるには大きすぎる大型のワークピース、容器、タンク、長尺構造物などを溶接します。通常、ブームの下で対象物を回転させる単軸ポジショナーと組み合わせて使用され、圧力容器や配管の製造において標準的な構成となっています。
ポジショナーまたはマニピュレーターが必要ですか?
部品のサイズに応じて選択してください。部品を回転・傾斜させて継ぎ目を平らにできる場合は、ポジショナーだけで十分で、作業も簡単です。部品が大きすぎて自由に方向転換できず、トーチを継ぎ目まで移動させる必要がある場合は、マニピュレーターが必要です。通常は、部品を回転させる単軸ポジショナーを備えたマニピュレーターが用いられます。多くの重工業製造セルでは、両方を併用しています。
1つのセルで、ポジショナー、ターンテーブル、マニピュレーターを同時に使用できますか?
はい、そして多くの企業がそうしています。これら3つの装置は、向き、荷重の重なり、到達距離といった異なる制約を解決するため、セル内ではしばしばこれらが組み合わされます。例えば、荷重の重なりにはターンテーブル、継ぎ目の向きを調整するための位置決め装置、そして大型部品を扱うためのマニピュレータなどです。自動化されたセルでは、これらはロボットコントローラの下で協調動作軸として機能します。
どのオプションが最もスループットの向上をもたらしますか?
ボトルネックによって異なります。溶接作業者が定位置からずれて作業する場合、ポジショナーを使用することで溶接継ぎ目を平らにすることができ、品質と速度の両面で最大の効果が得られます。ロボットが部品の積み込みを待つ場合、2ステーションターンテーブルを使用することで積み込み時間を重複させることができ、稼働率を最大化できます。部品が大きすぎて向きを調整できない場合は、マニピュレーターが有効です。まず制約を特定し、次にその制約を解消する機械を選択してください。
次はどこへ
ポジショナークラスのエンジニアリングの詳細については、以下をお読みください。 溶接ポジショナーガイドEVSTポジショナーを部品に適合させ、見積もりを取得するには、以下を参照してください。 EVST溶接ポジショナーの選定完全なロボット溶接セルについては、こちらをご覧ください。 溶接ロボットガイド 細胞選択ガイド調達に関するご質問は、EVST営業部までお問い合わせください。 コンタクトページ.
著者について:EVST編集チームは、自動化プロジェクトを評価するエンジニアやオペレーションリーダー向けに、産業用ロボットとインテリジェント製造に関する記事を執筆しています。2018年に成都で設立されたEVST(EVS TECH CO., LTD)は、600件以上の自動化プロジェクトを納入し、100か国以上に製品を出荷しています。QJAR、協働ロボット、SCARA、デルタ製品ファミリー全体で、IATF 16949自動車グレード認証およびCE / SGS / TUV第三者認証を取得しています。