
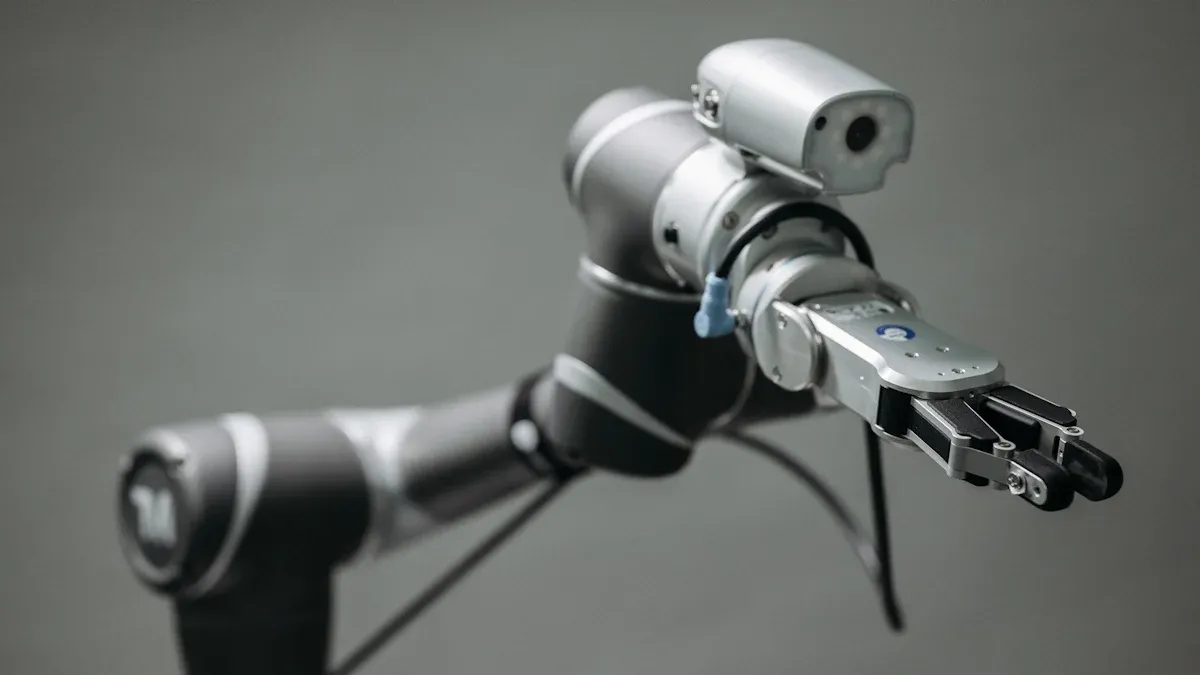
今日では、ロボットをプログラミングする方法は多岐にわたります。ユニバーサルロボットのプログラミングは急速に進化し続けています。新しいツールの登場により、ユニバーサルロボットのプログラミングはより簡単かつ安価になりました。特にアジアでは、ユニバーサルロボットを導入する企業が増えています。協働ロボットとプログラミングは、誰にとってもより身近なものになりつつあります。
ユニバーサルロボットプログラミング方法はあなたのスキルレベルに適合します。
仕事に最適なロボットプログラミング方法を選択できます。
ビジュアルプログラミング
概要
ビジュアルプログラミングでは、画像とブロックを使ってロボットのタスクを作成できます。コードを入力する必要はなく、ティーチペンダント(タッチスクリーンデバイス)を使用します。プログラムノードをツリーにドラッグ&ドロップします。この方法は協働ロボットに適しています。初めて使用する方にも最適です。また、協働ロボットのシミュレーションを試すのにも最適です。
使用できるツールとインターフェースをいくつか紹介します。
ツール/インターフェース | 詳細説明 | 使用状況 |
|---|---|---|
ユニバーサルロボット(プロ) | 実際のロボットコントローラーまたは仮想ロボットコントローラーを realvirtual.io に接続します。RTDE および URScript コマンドを使用します。 | realvirtual.io Professional で Universal Robots を制御するためのメイン インターフェイス。 |
ウルシム | Universal Robots 用の仮想マシン シミュレーター。 | ロボットを仮想的にテストおよび制御できます。 |
ロジックステップ | realvirtual.io の PLC ロジック マッピング用のビジュアル ツール。 | PLC ロジックを視覚的にマッピングするために使用されます。 |
Unityビジュアルスクリプティング | realvirtual.io のビジュアル スクリプト ツール。 | ロボットの制御ロジックを視覚的に定義するのに役立ちます。 |
行動グラフ | realvirtual.io でロジックを定義するためのビジュアル ツール。 | ロボットの動作を視覚的に設定する別の方法。 |
仕組み
画面上のブロックやアイコンをドラッグしてプログラムを作成します。各ブロックはロボットの動作を指示します。ロボットは移動、拾う、または配置することができます。プログラムツリーには動作の順序が表示されます。作成したプログラムはすぐにテストできます。実際のロボットがなくてもテストできます。
プログラミングが簡単
ビジュアルプログラミングはコーディングの知識が不要なので簡単です。目と手を使ってブロックを配置します。技術的なスキルがあまりなくても、多くの人が使用できます。ブロックベースの環境なので、すぐに始めることができます。プログラミングの経験は必要ありません。障害のある方を支援するツールもあり、音声やタッチフィードバックを利用できます。
ブロックベースのプログラミングは、新しいユーザーが始めるのに役立ちます。
特別なブロックとフィードバックは、障害を持つユーザーに役立ちます。
ビジュアルプログラミングにより、誰でも簡単にプログラミングできるようになります。
公式サイト限定
ビジュアルプログラミングは簡単に習得でき、すぐに使いこなせます。ロボットは数分でセットアップできます。ドラッグ&ドロップでロボットの動作を視覚的に確認できます。 拡張現実 ツールを使うと、さらに簡単になります。実際の作業スペースにプログラムが表示されるので、ピックアンドプレースなどのタスクを理解しやすくなります。推測する必要はありません。ビジュアルプログラミングにより、ロボットのタスクを素早く変更できます。これは、フレキシブルな製造に最適です。
製品制限
固定されたタスク構造により、難しい仕事の柔軟性が低下します。
ループやカスタム ロジックなどの高度な機能は見つからない場合があります。
一部のユーザーは、ロボットの動きや他のマシンへの接続に問題を抱えています。
ビジュアルプログラミングは、変更が少ない大量生産では遅くなる可能性があります。
適用例
ビジュアル プログラミングはさまざまな仕事に使用できます。
パレタイジング
組み立てと品質チェック
マテリアルハンドリング
調剤
仕上げと研磨
パッケージング
溶接
ビジュアルプログラミングは、自動車、電子機器、食品業界に最適です。ロボットのプログラミングは約90秒で完了します。これにより、タスクの変更や追加が容易になります。
URスクリプト
概要
URScriptは、Universal Robotsの主要なスクリプト言語です。Polyscopeインターフェースを使用すると、バックグラウンドでURScriptコードが生成されます。独自のURScriptを記述してロボットを直接制御することもできます。これにより、ビジュアルツールを使用するよりも強力で柔軟な操作が可能になります。URScriptを使用すると、ロボットを実行するコードを確認および変更できます。より詳細な記述が必要な高度なプログラミングタスクにも使用できます。
仕組み
コマンドはURScriptで記述します。URScriptはPythonに少し似ています。各コマンドはロボットに動作を指示します。ロボットを動かしたり、速度を設定したり、他のデバイスと通信したりすることも可能です。URScriptはリアルタイム制御をサポートしているため、ロボットをセンサーや外部信号に即座に反応させることができます。また、サブルーチンや変数を使用してプログラムを整理することもできます。URScriptでは、ソケットまたはModbus TCPを使用してデバイスに接続できるため、ロボットを他のマシンと連携させることができます。
公式サイト限定
URScriptを使えば、あらゆる動きを正確に制御できます。特殊なジョブ用のカスタムプログラムを作成できます。ビジュアルプログラミングとスクリプトプログラミングを切り替えたい場合も、URScriptなら簡単に切り替えられます。多くのユーザーは、URScriptでタスクごとに速度や加速度などを調整できることを高く評価しています。また、URロボットをROSなどのシステムに接続して、より高度なプログラミングを行うこともできます。
製品制限
URScriptにはいくつかの制限があります。最大のものは数値に関する制限です。32ビット符号付き整数のみをサポートしているため、大きな値を扱う際には注意が必要です。プログラムが長すぎると、エラーやクラッシュが発生する可能性があります。一部のユーザーは非常に大きなスクリプトを扱うのに苦労するため、プログラムを分割するか、大規模な処理には他のツールを使用する必要があるかもしれません。
適用例
視覚的なツールでは不可能な高度な制御が必要な場合は、URScript を使用してください。URScript は以下の用途に適しています。
URScript は、ロボットを他のマシンと連携させたり、タスクをすばやく変更したりする必要があるジョブに最適です。
URキャップ
概要
URCapsはロボット用のアプリのようなものです。URCapをインストールすることで、Universal Robotに新しい機能を追加できます。これらのソフトウェアアドオンを使用すると、ロボットを変更して機能を追加できます。 グリッパー、カメラ、溶接用の特殊工具など。URCaps を使用すると、ロボットのタッチスクリーンからこれらのデバイスを直接使用できます。
仕組み
URCapは、ロボットのPolyscopeインターフェースを使用してインストールします。インストール後、デバイス用の新しいメニューやボタンが表示されます。URCapsは、カスタム画面、プログラムノード、自動キャリブレーションの手順などを追加できます。これにより、ロボットの動作に新しいハードウェアやソフトウェアを追加できます。新しいデバイスごとにコードを書く必要はありません。
公式サイト限定
URCaps には多くの利点があります。
グリッパー、ビジョン システム、その他のツールをすばやく接続できます。
システムは自動的に調整できるため、精度が向上し、ダウンタイムが短縮されます。
新しいドライバーは、ドライバーや溶接トーチにも使用できます。
URCaps を使用すると、難しい作業のために G コードなどの複雑なツールパスをインポートできます。
UR 開発者コミュニティからのサポートを受け、認定ソリューションを使用できます。
製品制限
URCapsはUR eシリーズおよび一部のCB3ロボットで最適に動作します。一部の高度な機能は最新のソフトウェアでのみ動作します。最新のURCapsを使用するには、ロボットのアップデートが必要になる場合があります。すべてのデバイスにURCapが搭載されているわけではないため、新しいURCapのリリースを待つ必要がある場合があります。
適用例
URCaps はさまざまなジョブに使用できます。
自動送りドライバーによる組み立て
特殊トーチによる溶接
CNCマシンによるマシンテンディング
カメラを使った品質チェック
材料の取り扱いと仕上げ作業
URCaps を使用すると、ロボットに新しいツールを簡単に追加でき、作業をより早く完了できるようになります。
ROS統合
概要
ROSについて聞いたことがあるかもしれません。これはRobot Operating Systemの略です。ROSはロボットの部品を接続するための無料ツールです。これらの部品には、センサー、カメラ、モーターなどがあります。ROSを使用すると、 ユニバーサルロボット 多くのデバイスと連携します。これらのデバイスは様々なブランドのものでも、様々なプログラミング言語で動作できます。そのため、ROSは高度なプログラミングにおいて重要なのです。スマートロボットの機能を構築するためのライブラリとツールが揃っています。ゼロから始める必要はありません。ROSコミュニティは大きく、多くの方々が協力してくださっています。疑問に思ったことを解決したり、他の人とアイデアを共有したりすることができます。
側面 | 説明 |
|---|---|
ROS統合の定義 | ROSはセンサーやモーターなどのハードウェアを接続します。また、ソフトウェアも接続します。 ロボット制御Universal Robots では、ROS ツールとドライバーを使用してアームをプログラムおよび制御できます。 |
高度なプログラミングにおける重要性 | ROSは多くのデバイスの管理に役立ちます。開発をスピードアップし、コードの再利用も可能です。 |
仕組み
Universal RobotをROSに接続するには、専用のROSドライバーを使用します。これらのドライバーを使用すると、コマンドの送信やデータの読み取りが可能になります。ロボットをリアルタイムで制御できます。ロボットは様々な方法で動作させることができます。完全なリモートコントロールを使用することも、URプログラムと組み合わせることもできます。ROSはハイブリッドプログラミングをサポートしています。つまり、ROSを他の方法と組み合わせて使用することもできます。多くの開発者はGazeboなどのシミュレーションツールを使用しており、実際のロボットを使用する前にロボットプログラムをテストしています。
公式サイト限定
ROS 統合により、多くの利点が得られます。
プラグアンドプレイのセットアップにより、プログラミングが簡単になります。
工場出荷時の校正データにより、精度が向上します。
安定した API とテストにより、ロボットは正常に動作します。
GitHub のオープンソース ドライバーでは、ヘルプと更新が提供されます。
ロボットを完全に制御することも、ROS 機能だけを追加することもできます。
ヒント:ROSでは高度な機能が使えます。これには力制御やロボットの動作計画などがあり、難しいタスクに役立ちます。
製品制限
ROS の統合は最初は難しいように思えるかもしれません。URScript では動作しない機能がいくつかあります。これらはアクションサーバーとサービスサーバーです。ネットワークに問題がある可能性があります。ファイアウォールや Docker によって接続がブロックされる可能性があります。ROS2 は別スレッドで実行されます。そのため、遅延が発生する可能性があります。符号なし整数など、一部のデータ型は完全にサポートされていません。最適な結果を得るには、設定を変更する必要があるかもしれません。
制限カテゴリー | Details |
|---|---|
ROS2機能のサポート | URScript にはアクションまたはサービス サーバーがありません。一部のデータ型はサポートされていません。 |
ネットワークとノードの検出 | ファイアウォールやDockerによって接続がブロックされる可能性があります。静的IPが必要になる場合があります。 |
スレッドとプロセッサ負荷 | ROS2は非リアルタイムスレッドで実行されます。これにより動作が遅くなる可能性があります。 |
適用例
ROS 統合は多くのジョブに使用できます。
ロボットのキャリブレーションと動作制御
自動化と新しいアイデアの創出
リアルタイムフィードバックによる高度なプログラミング
ティーチペンダントとROSサービスによる柔軟なロボット制御
速度スケーリングと安全機能による安全な操作
ROSはピックアンドプレース、組み立て、溶接に最適です。ロボットを一時停止、停止、再起動する際に、すべてを再起動する必要はありません。そのため、ROSは研究室、工場、そしてUniversal Robotをより細かく制御したいすべての人にとって最適な選択肢です。
外部制御
概要
外部制御とは、Universal Robotを別のコンピューターから操作できることを意味します。ロボットのそばにいる必要はありません。Ethernetと専用プロトコルを使用して接続します。これにより、ロボットをカスタムハードウェアや他のシステムと連携させることができます。ネットワーク上のどこからでもコマンドを送信できます。
仕組み
ロボットと通信するには、クライアントライブラリとプロトコルを使用します。このためのツールはいくつか人気があります。ur_client_libraryはオープンソースで、C++を使用しています。ロボットを遠くから制御するのに役立ちます。RTDE、DashboardClient、Script Command Interfaceと連携します。ソケット通信は高速で、リアルタイム制御に適しています。XML-RPCはシンプルで、HTTP経由で動作します。UnderAutomationライブラリは、ソケットとXML-RPCの両方で動作します。Linuxコンピュータとネットワーク接続が必要です。ロボットはコマンドをリッスンし、指示に従って動作します。独自のソフトウェアを使用して、ロボットを動かしたり、部品を拾ったり、チェックしたりできます。
公式サイト限定
外部制御により、ロボットを様々な場所に設置できます。ロボットはグリッパー、カメラ、PLC、コンベアと連携して動作します。 移送ユニットを備えた移動ロボットロボットは軽量なので、移動や設置が簡単です。デスクでプログラミングとテストができるので、時間を節約できます。様々な工場や研究室に適応します。
ヒント:外部制御を使用してロボットをビジョンシステムに接続できます。これにより、品質をより適切にチェックできます。
製品制限
コンピュータとロボットが通信できるようにネットワークを設定する必要があります。一部のライブラリはLinuxでのみ動作します。ネットワークが遅い場合やブロックされている場合は、遅延が発生する可能性があります。すべての機能がすべてのロボットモデルで動作するわけではありません。最適な結果を得るには、ロボットのソフトウェアを更新する必要があるかもしれません。
適用例
外部制御はカスタムオートメーションに最適です。品質チェックを自動化し、データを収集できます。生産上の問題をすぐに解決できます。多くの企業が部品の測定や品質向上にロボットを活用しています。ロボットは人と協働し、退屈な作業や危険な作業もこなすことができます。ロボットをプログラムすることで、新しいタスクを迅速に実行できます。これにより、工場の柔軟性が向上します。
ハイブリッドプログラミング手法
概要
ハイブリッドプログラミング手法では、Universal Robotを様々な方法で制御できます。音声コマンド、ハンドジェスチャー、さらには視覚入力も組み合わせて使用できます。このアプローチでは、3Dトラッキング、拡張現実(AR)、機械学習といった最新技術を活用しています。プログラミングの知識は必要ありません。ロボットに指示を出したり、話しかけたりすることができます。これにより、ロボットを扱った経験がなくても、誰でも簡単にプログラムを作成できます。
仕組み
まず、ロボットに簡単な指示を与えます。「箱を拾って」と言ったり、手を振って移動先を示したりします。ロボットはカメラとセンサーを使ってあなたの指示を理解します。時にはタッチスクリーンを使ってプログラムを完成させることもあります。システムは有限状態機械と呼ばれる制御システムを使って、すべてを組み立てます。この仕組みにより、話しかけたり、画面に表示したり、ブロックを使ってプログラムを作成したりと、切り替えながら操作できます。ロボットに柔軟かつ自然な方法で教えることができます。
公式サイト限定
自然言語とブロックベースのツールを併用することで、誰でも簡単にプログラミングできるようになります。
技術者以外のユーザーでもプログラムを素早く作成または変更できます。
柔軟性が向上し、組み立てや検査などの多くのタスクを処理できるようになります。
学習曲線はスムーズなので、簡単なタスクから始めて、より難しいタスクに移行することができます。
ハイブリッド方式は時間の節約と効率性の向上に役立ちます。
注: ハイブリッド プログラミング方式により、ロボットはよりユーザーフレンドリーになり、チームの作業が速くなります。
製品制限
音声コマンドだけでは、非常に複雑な作業を処理できない場合があります。
多くの場合、ブロックベースのツールを使用してプログラムを完成させたり調整したりする必要があります。
一部のシステムは初期コストが高く、中小企業にとっては厳しい場合があります。
ハイブリッド方式は、極めて高い精度や特殊なツールを必要とする作業には適さない場合があります。
適用例
ハイブリッドプログラミング手法は、多くの作業に活用できます。例えば、機械の手入れ、組み立て、品質検査などです。ロボットに新しいタスクを素早く学習させたい場合、ハイブリッド手法は効果的です。タスクを頻繁に変更する必要がある工場に最適です。また、スキルレベルが異なる研究室や学校でも活用できます。
カスタムおよびサードパーティソリューション
概要
時には、Universal Robotに特別な機能を持たせたい場合があります。カスタムソリューションやサードパーティ製のソリューションが、そのお手伝いをします。これらのツールには、SDK、API、ベンダーソフトウェアなどが含まれます。これらを使用して、ロボットを他のマシンに接続したり、新しい機能を追加したりできます。独自のツールを開発している企業もあれば、信頼できるパートナーから既製のソリューションを購入する企業もあります。
仕組み
まず、ニーズに合ったツールを選択します。人気のある選択肢をいくつかご紹介します。
標準ロボットコマンドインターフェース(SRCI):これにより、Siemens PLCからロボットを制御できます。ロボットのソフトウェアをアップデートし、URCapをインストールします。その後、他の機械と同様にロボットをプログラミングできます。
AIアクセラレータプラットフォーム:Universal RobotsとNVIDIAは、協働ロボットにAIを搭載するために協力しています。NVIDIAのJetsonハードウェアとIsaacプラットフォームを組み合わせることで、ロボットは物体を認識し、動作を計画できるようになります。また、新しいタスクを学習することも可能です。これらの機能をロボットに接続するには、APIを使用します。
他のベンダーからSDKやAPIを入手することもできます。これらを使えば、カスタムアプリを構築したり、ロボットをクラウドサービスに接続したりすることができます。
公式サイト限定
あなたの工場に合わせたソリューションが手に入ります。
ロボットを現在のシステムに接続できます。
AI と高度なツールは、ロボットが難しい仕事をこなすのに役立ちます。
ベンダーとパートナーが設定のサポートを提供します。
ヒント: カスタム ソリューションを使用すると、標準ツールでは実行できない特殊な作業用にロボットをプログラムできます。
製品制限
一部のソリューションは、特定のロボット モデルまたはソフトウェアでのみ機能します。
高度な機能を設定するには専門家が必要になる場合があります。
更新や変更にはさらに時間がかかる場合があります。
制限 | あなたにとって何を意味するか |
|---|---|
互換性 | 最新のロボットソフトウェアが必要になる場合があります |
複雑 | 専門家の助けが必要かもしれない |
更新の遅延 | 新機能の追加には時間がかかる場合があります |
適用例
多くのジョブでカスタム ソリューションとサードパーティ ソリューションを使用できます。
大規模工場におけるロボットとシーメンスのPLCの接続
リアルタイムの物体検出のためのAIの追加
特殊な検査や組み立て作業用のアプリの作成
ロボットをクラウドダッシュボードにリンクしてデータを追跡する
これらのオプションは、考えられるほぼすべての作業に合わせてロボットをプログラムするのに役立ちます。
比較表
クイックリファレンス
どのプログラミング方法が自分に適しているか分からないかもしれません。この表がお役に立ちます。 主なユニバーサルロボットを比較する プログラミング方法:
方法 | スキルレベル | 柔軟性 | 以下のためにベスト | 製品制限 |
|---|---|---|---|---|
ビジュアルプログラミング | 初心者 | 技法 | 素早いセットアップ、簡単なタスク | 複雑なロジックには制限がある |
URスクリプト | 中級 | ハイ | カスタムムーブ、リアルタイムコントロール | コーディングの知識が必要 |
URキャップ | 初心者+ | 技法 | ハードウェアの追加、迅速なアップグレード | すべてのデバイスがサポートされているわけではありません |
ROS統合 | 高機能 | ハイ | 研究、マルチロボットセットアップ | 急な学習曲線 |
外部制御 | 中級 | ハイ | リモートアクセス、カスタムシステム | ネットワーク設定が必要 |
ハイブリッド手法 | 初心者+ | ハイ | 柔軟で簡単な指導 | 追加のハードウェアが必要になる場合があります |
カスタム/サードパーティ | 高機能 | すごく高い | 特別な仕事、AI、大規模な工場 | 複雑でコストがかかる可能性がある |
ヒント:始めたばかりの方は、ビジュアルプログラミングをお試しください。より深く理解したら、URScriptやハイブリッドな手法を試してみてください。
Evstの推奨事項
すぐに始めたいなら、ビジュアルプログラミングやURCapsを使いましょう。これらは簡単なタスクを素早くセットアップするのに役立ちます。より高度な制御が必要な場合は、URScriptまたはハイブリッド方式をご利用ください。特別な機能が必要な場合や、多数のロボットを接続したい場合は、ROS統合、カスタムソリューション、サードパーティソリューションをお試しください。プロジェクトには、複数のユニバーサルロボットプログラミング手法を使用できます。Evst氏は、2025年にチームにとって最適な方法を見つけるために、さまざまな方法を試すべきだと述べています。
ロボットプログラミングに挑戦する方法はたくさんあります。最適な方法は、あなたのスキルとやりたいことによって異なります。単純な作業に適した方法もあれば、複雑なタスクに適した方法もあります。様々な選択肢を検討してみましょう。 協働ロボット新しいツールを試して、Evst でさらに多くのアイデアを確認してください。