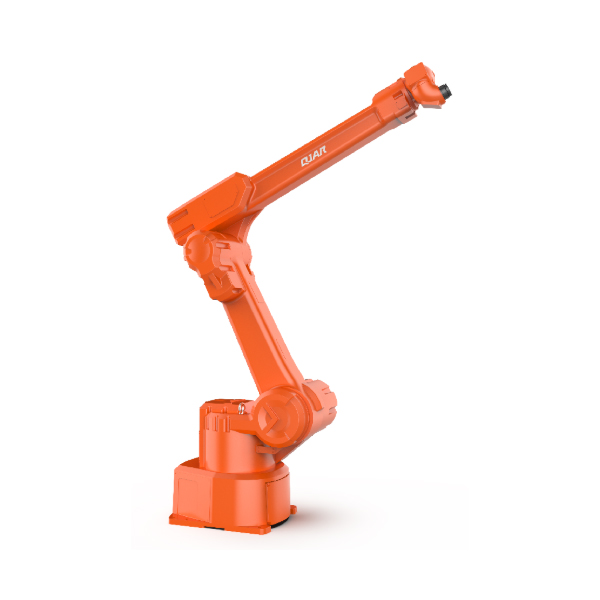
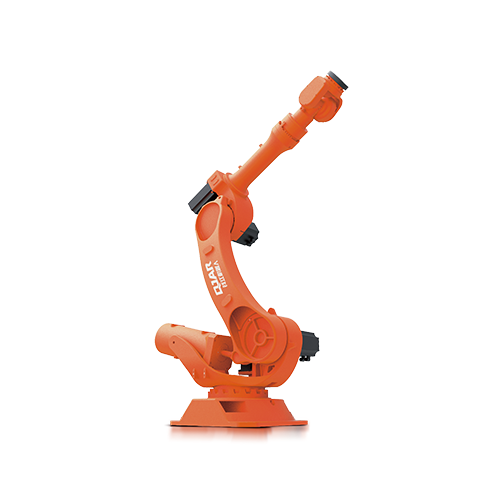
6kg ペイロード 2701mm 到達距離 ロボットアーム QJR6-2700P

  • この設計は非常にコンパクトで、接地位置または逆位置で柔軟に設置できます。
  • 広い作業スペース、高い走行速度、高い繰り返し位置決め精度を備えた6軸ロボットで、スプレー、積み下ろし、ハンドリング、仕分け、組み立てなどの幅広い用途に適しています。
  • 繰り返し位置決め精度:±0.5mm
  • アームスパン: 2701mm
  • ペイロード: 6kg

技術的なパラメータ

モデル QJR6-2700P
軸番号
6
ペイロード 6kg
繰り返し位置決め ±0.5mm
最大アームスパン 2701 mm
動作範囲 J1 ±95°
J2 ﹢102°、﹣53°
J3 ﹢80°、﹣80°
J4 ±260°
J5 ±270°
J6 ±260°
マックス・スピード J1 108°/秒
J2 103°/秒
J3 115°/秒
J4 360°/秒
J5 360°/秒
J6 360°/秒
許容トルク J4 46N・m
J5 45N・m
J6 27N・m
慣性モーメント J4 3.9kg・㎡
J5 3.9kg・㎡
J6 1.3kg・㎡
ロボット本体重量 400kg
電力容量 4.4kVA
電源 単相220V ±10%
キャビネット判 600 * 480 * 1270mm
内閣重 120kg
フォームのインストール 地上設置
用途 絵画の場合は特異点がないため、プログラミングの指導がはるかに簡単になります。
EVSTロゴ
プライバシーの概要

このウェブサイトはクッキーを使用しており、可能な限り最高のユーザーエクスペリエンスを提供しています。 クッキー情報はブラウザに保存され、ウェブサイトに戻ったときにあなたを認識し、最も興味深く有用なウェブサイトのセクションをチームが理解できるようにするなどの機能を果たします。