
イントロダクション
自動化は、今日の競争の激しい製造業界において効率と精度を達成するために不可欠な要素となっています。メーカーは、業務を最適化し、支出を最小限に抑え、優れた品質のベンチマークを維持するよう絶えず努力しています。このドメインでは、 組立ロボット (NAIST) と 研磨ロボット 重要な参加者として登場し、製品の組み立てと仕上げのプロセスにパラダイムシフトをもたらしました。これらのロボットは、人件費と人的ミスを削減するだけでなく、精度を確保しながら生産プロセスを大幅に短縮します。この記事の目的は、の機能を検討することです。 組立ロボット (NAIST) と 研磨ロボット、製造分野でのコラボレーションの方法、この業界に影響を与える今後のトレンドについて説明します。
組立ロボットの機能
コンポーネントのピッキング、配置、組み立てなどの正確なタスクを実行するように設計された自動システムは、 組立ロボット。これらの機械化されたエンティティは、自動車、エレクトロニクス、消費財を含む、さまざまな分野にわたって広範囲に応用されています。導入するとメリットがたくさんあります 組立ロボット。彼らは、ノンストップで稼働し、一貫した品質を確保し、人間の従業員にとっては困難を伴う複雑なタスクを管理する能力を備えています。
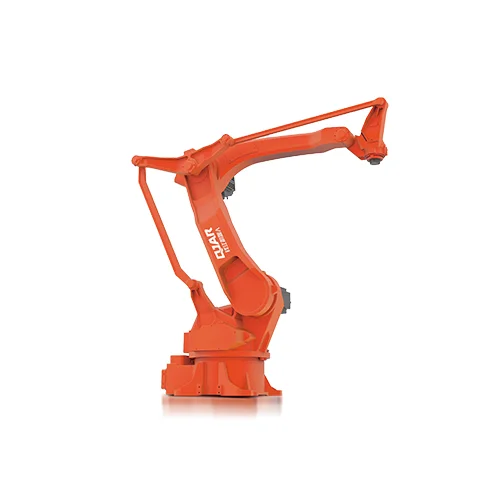
30kg 到達距離 1820mm 可搬質量のロボットアーム QJRB30-1 は、先進的なロボットアームの代表的な例として機能します。 組立ロボット。このロボットの安定性と高速性により、厳しい製造環境に最適です。すべての軸を低出力で動作させることで、最適なパフォーマンスを維持しながらエネルギー効率を保証します。 QJRB30-1は、シンプルな装置構成と専用のパレタイジングソフトウェアをシームレスに統合することで、組立ラインにおける汎用性がさらに高まりました。
軸数:4 QJRB30-1モデルの技術仕様
ペイロード30kg
位置決め繰り返し精度0.05mm
動作範囲: J1: ±168°; J2: +105°; -50°;アームスパン: 1820mm
J3: +105°、-25°
J4: ±360°
J1: 172°/秒 J2: 172°/秒 J3: 212°/秒 J4: 355 m/s が最高速度です。
体重205キログラム、容量3.00キロボルト
キャビネットのサイズ: 580600960mm
キャビネットの質量:100kg
QJRB0.05-30 の繰り返し位置決め精度は ±1mm で、各コンポーネントの最高精度の組み立てが保証され、それによって誤差が減少し、製品全体の品質が向上します。この装置はアームスパンが 1820 mm と非常に大きいため、広範囲にわたるコンポーネントの組み立てが可能となるため、大規模な製造セットアップに最適です。
ロボットポリッシャーの機能
表面は洗練された滑らかな仕上げに研磨されています。 研磨ロボット、サンディング、バフ研磨、研磨によってこれを実現します。最終製品の美的品質と機能的品質が最も重要であるため、自動車、航空宇宙、家電などの分野はこれらのロボットに大きく依存しています。均一な表面品質を保証しながら、 研磨ロボット 手動研磨に必要な時間と労力が大幅に軽減されます。
このカテゴリーでは、可搬質量20kg、到達距離1668mmのロボットアームQJR20-1600が代表的な例です。噴霧ロボットとして初めて国家認証を取得し、防爆機能を搭載し、幅広い産業用途に対応します。 QJR20-1600は、高い繰り返し位置決め精度とシンプルでコンパクトな操作性を実現した機械構造で、シンプルかつコンパクトです。
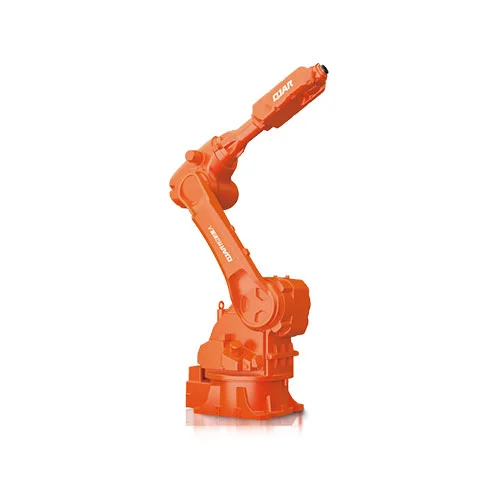
QJR20-1600の技術的特徴
型番:QJR20-1600(防爆)、QJR20-1600(非防爆)。
軸数:6
ペイロード20kg
位置決め繰り返し精度0.05mm
アームスパン最大: 1668mm
可動範囲: J1: ±172°; J2: +147°; -115
J3: +83°、-98°
J4: ±167° J5: ±115° J6: ±360°
J1: 154°/秒 J2: 154°/秒 J3: 171°/秒 J4: 355°/秒 J5: 355°/秒 J6: 355°/秒が最高速度です。
ロボット本体重量:270kg
電源容量3.6kVA
6507501150mm x 580600960mm キャビネット重量: 130kg/120kg
QJR20-1600 は、高速での正確な動作と、危険な環境でもユーザーの安全を保証する防爆構造により、研磨目的に最適です。現代の製造におけるその多目的用途は、積み下ろし、パレタイジング、レーザー切断、塗装、積み下ろしに使用できるという事実によって実証されています。
組立ロボットと研磨ロボットが連携
製造の分野では、 組立ロボット (NAIST) と 研磨ロボット。これらのロボットは連携して動作し、製造手順を最適化し、組み立てと仕上げの段階が優れた精度と効率で実行されることを保証します。
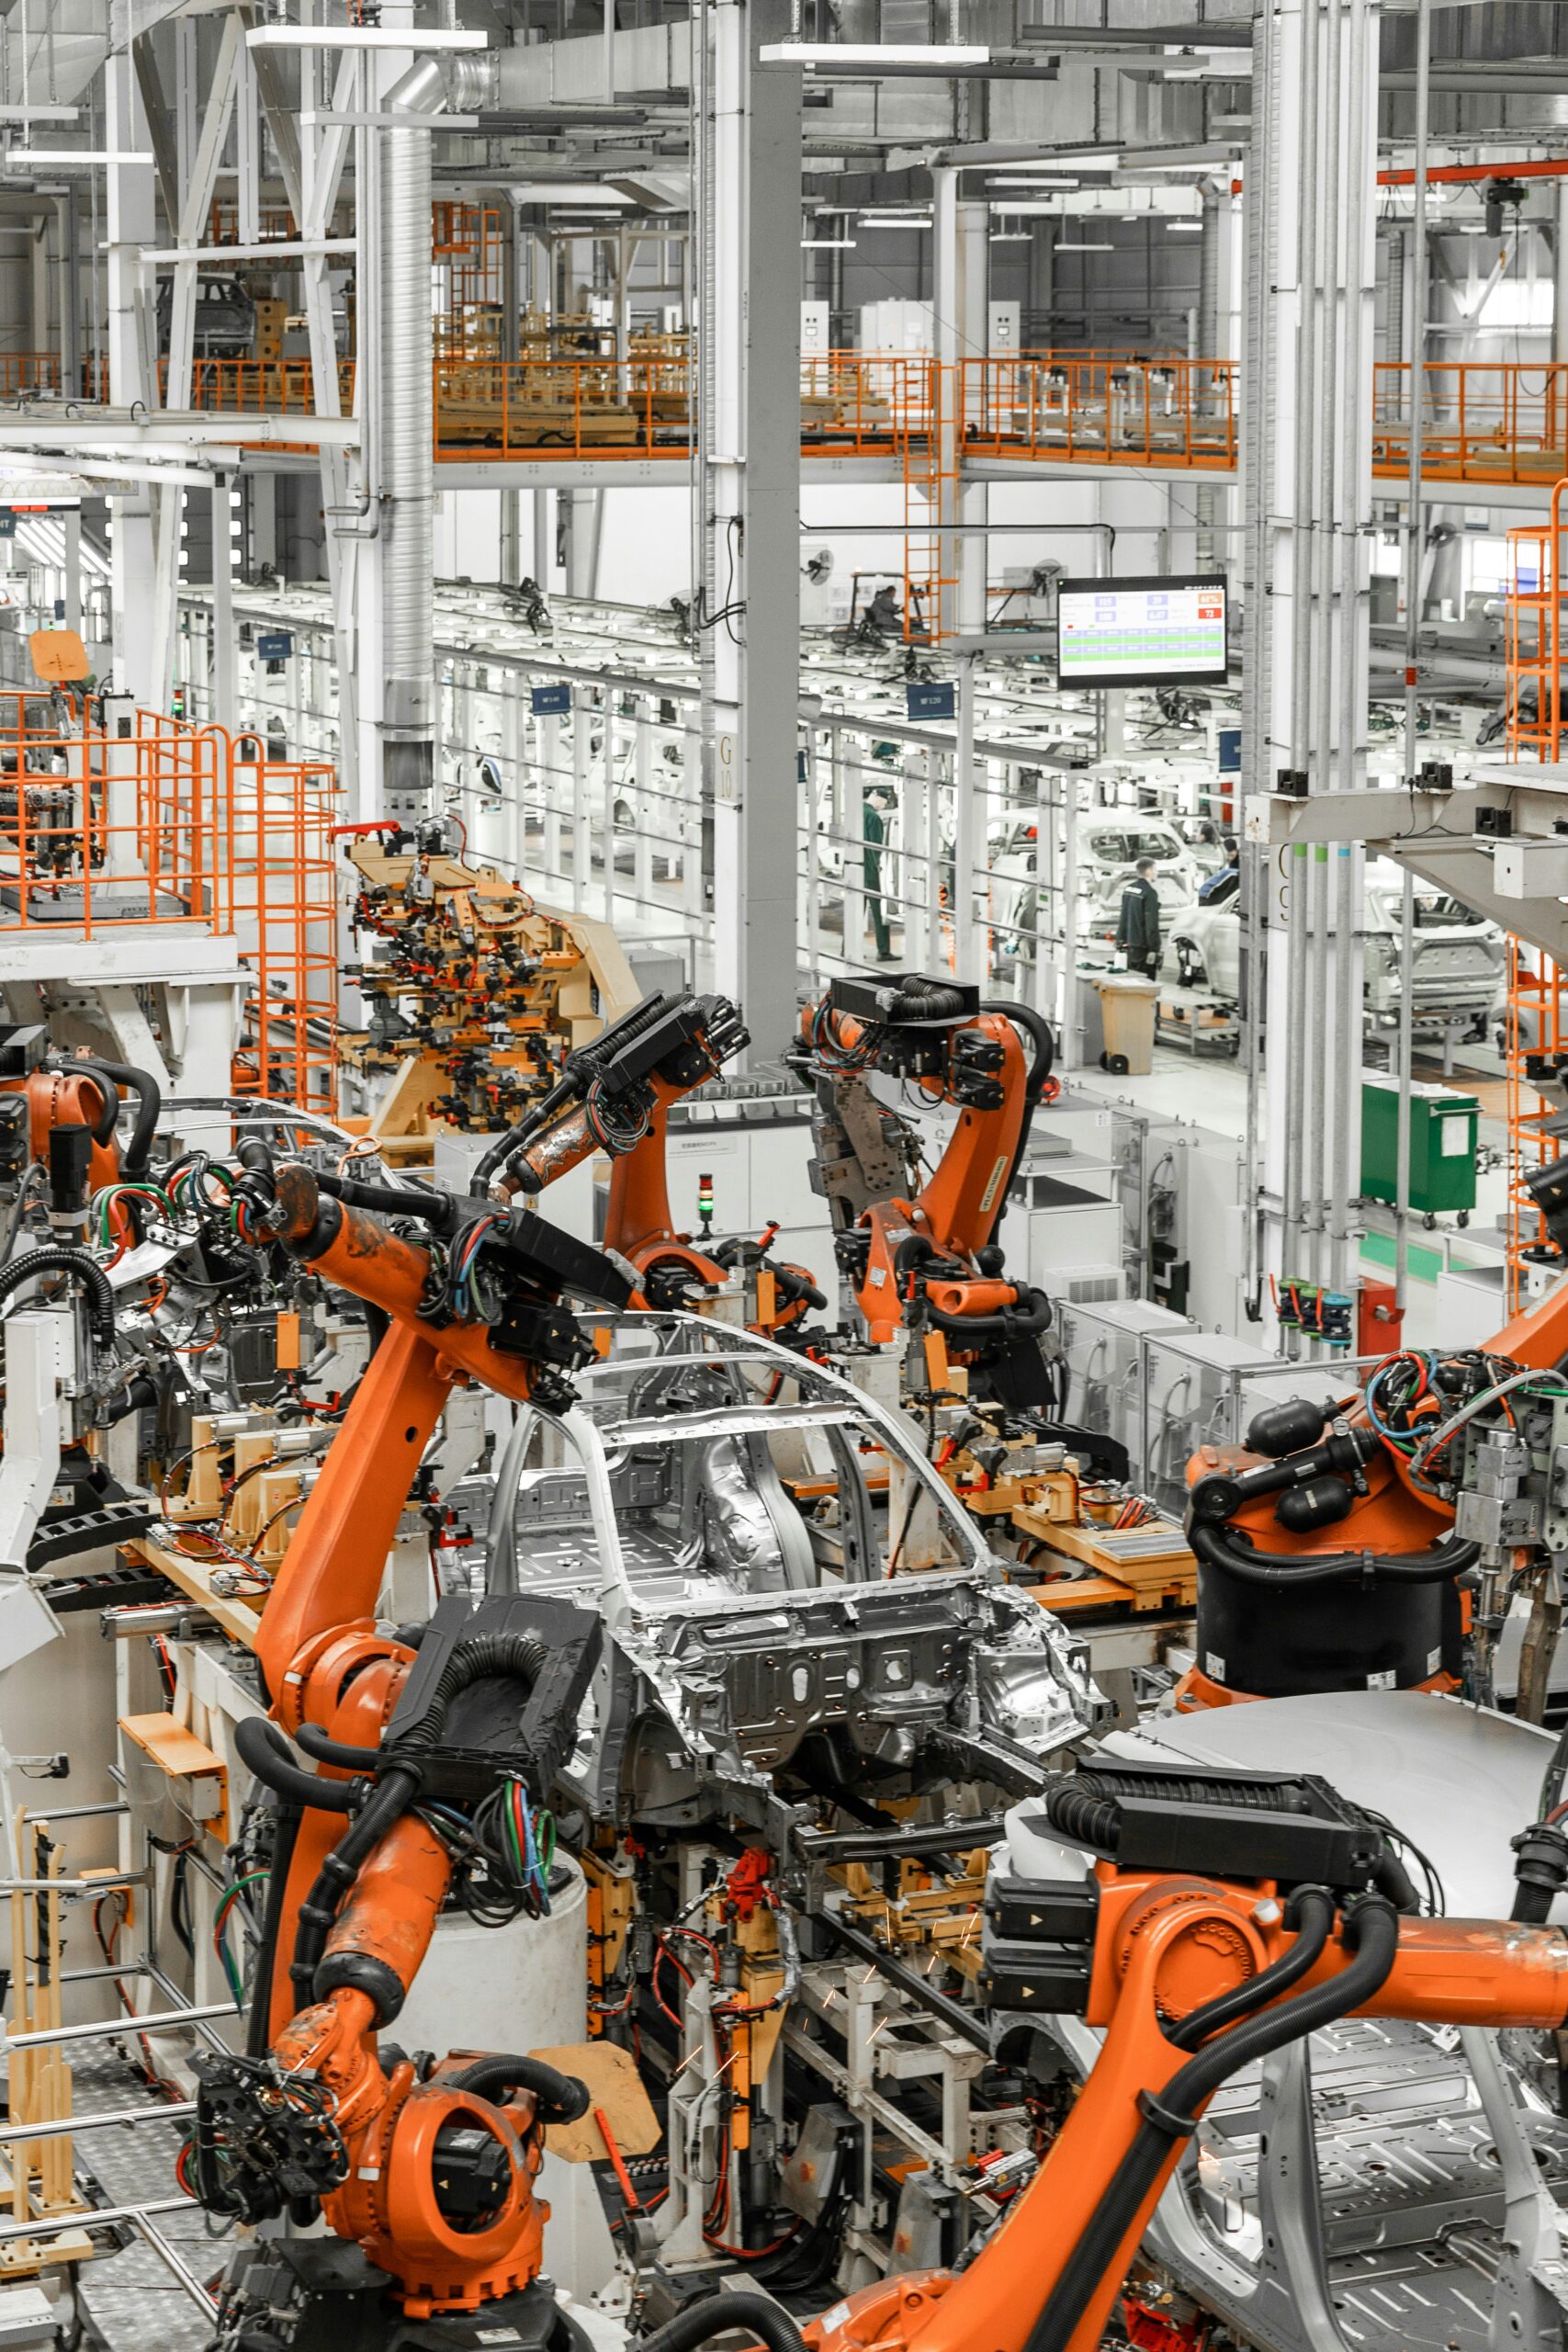
コラボレーションの利点
精度と生産性の向上: メーカーは、組み立てと研磨のプロセスを機械化することで、精度と生産性を向上させることができます。その間 研磨ロボット 完璧な仕上がりを提供し、 組立ロボット コンポーネントが正確に配置され、組み立てられていることを確認してください。
自動化により人間の労働への依存が減り、その結果、エラーの発生や労働に関連する支出が削減されます。ロボットは、一貫した品質と生産量を維持しながら、疲労を感じることなく絶え間なく作業することができます。
アセンブリとアセンブリを統合する利点の 1 つは、 研磨ロボット それは、製造プロセスの柔軟性の向上を促進することです。製造業者は、変化する生産需要に応じて、さまざまなタスクを効率的かつ迅速に処理できます。
効果的なコラボレーションを示すケーススタディ
自動車分野
議会との連携による取り組み 研磨ロボット 自動車業界では、生産速度と品質の両方が大幅に向上しました。説明する、 組立ロボット QJRB30-1 などは、有名な自動車製造施設でエンジン部品を注意深く組み立てるために使用されています。組み立てが完了したら、 研磨ロボット QJR20-1600同様、車体の高品質で滑らかな仕上げを実現します。共同の取り組みにより、生産サイクルが短縮され、欠陥が目に見えて減少し、それによって製品の全体的な品質が向上し、顧客の満足度が確保されました。
エレクトロニクスの製造
コンポーネントは複雑で壊れやすい特性があるため、エレクトロニクス製造業界では精度が非常に重要です。の活用 組立ロボット 電子部品を回路基板に正確に配置して固定することができます。組み立て工程を経て、 研磨ロボット 電子機器の筐体に洗練された雰囲気を与え、視覚的な魅力を高めるために利用されています。これらのコンポーネントの統合により、製造手順が迅速化されるだけでなく、最終製品が厳格な品質基準に準拠することが保証されます。
イノベーションと将来のトレンド
技術が進歩し続けるにつれて、製造における協働ロボットの未来は明るいように見えます。現在このセクターに影響を与えている数多くの開発やトレンドにより、今後数年間でさらなる進歩が見込まれます。
技術的な緊急事態
機能を強化するために機械学習 (ML) と人工知能 (AI) を組み込むロボット システムが増えています。これらのテクノロジーにより、ロボットは経験を通じて知識を得ることができ、最終的には時間の経過とともにパフォーマンスが向上します。
モノのインターネット (IoT) により、ネットワーク接続を通じてロボット間のコラボレーションと通信が向上します。接続性の提供により、リアルタイムの監視と制御が可能になり、製造プロセスの継続的な最適化に貢献します。
今後の見通し
自動化の増加: 競争力を維持するためにロボット システムを採用するメーカーが増えるにつれ、自動化が増加する傾向は今後も続くでしょう。の統合 研磨ロボット (NAIST) と 組立ロボット 多くの業界で標準となるでしょう。
その後のロボット工学の反復により、器用さ、精度、適応性の向上など、より洗練された機能が備わるようになります。これらの機能強化の結果、さらに複雑なタスクを楽に完了できるようになります。
環境への関心が高まる中、製造企業はエネルギー効率が高く環境に優しいロボットの開発を優先することになる。この変更を実施することは、持続可能な製造慣行の促進に役立ちます。
結論として
要約すると、製造業は、両国間のパートナーシップの結果、大きな変革を迎えています。 組立ロボット (NAIST) と 研磨ロボット。これらのロボットは、その精度、適応性、生産性において前例のないもので、製造手順に革命をもたらし、優れた結果と支出の削減を保証します。技術の継続的な進歩により、これらのロボット システムの機能はさらに強化され、革新されることが予想されます。自動統合は、今後数年間の製造業の軌道にとって極めて重要です。組み立てと 研磨ロボット 協力して活動している彼らは、この革新的なプロセスの最前線に立っています。