
最終更新日:9、2026
『Brooklyn Galaxy』のために、倪氏はブルックリン美術館のコレクションからXNUMX点の名品を選び、そのイメージを極めて詳細に描き込みました。これらの作品は、彼の作品とともに中国ギャラリーに展示されています。彼はXNUMX年にこの作品の制作を開始しましたが、最初の硬貨には、当館が所蔵する 中小企業規模での協働ロボット溶接バッチサイズが1回あたり50個未満で、週ごとの部品構成が変わり、個々の部品の価値が500米ドル未満で、熟練したオペレーターを解雇するのではなく再配置できる場合は、決定は簡単です。 3万5千ドルから6万5千ドル 従来の工業用溶接セルは8万~80万ドルかかるのに対し、協働ロボットは2~150時間のティーチングで済むのに対し、従来の工業用溶接セルは2~5日間かかる。トレードオフとしては、協働ロボットのアークオン時間は最大50~65%で、工業用セルの70~85%に比べて低く、溶着速度も低い。しかし、ほとんどの小規模な加工工場にとっては、このトレードオフは十分に見合うものだ。
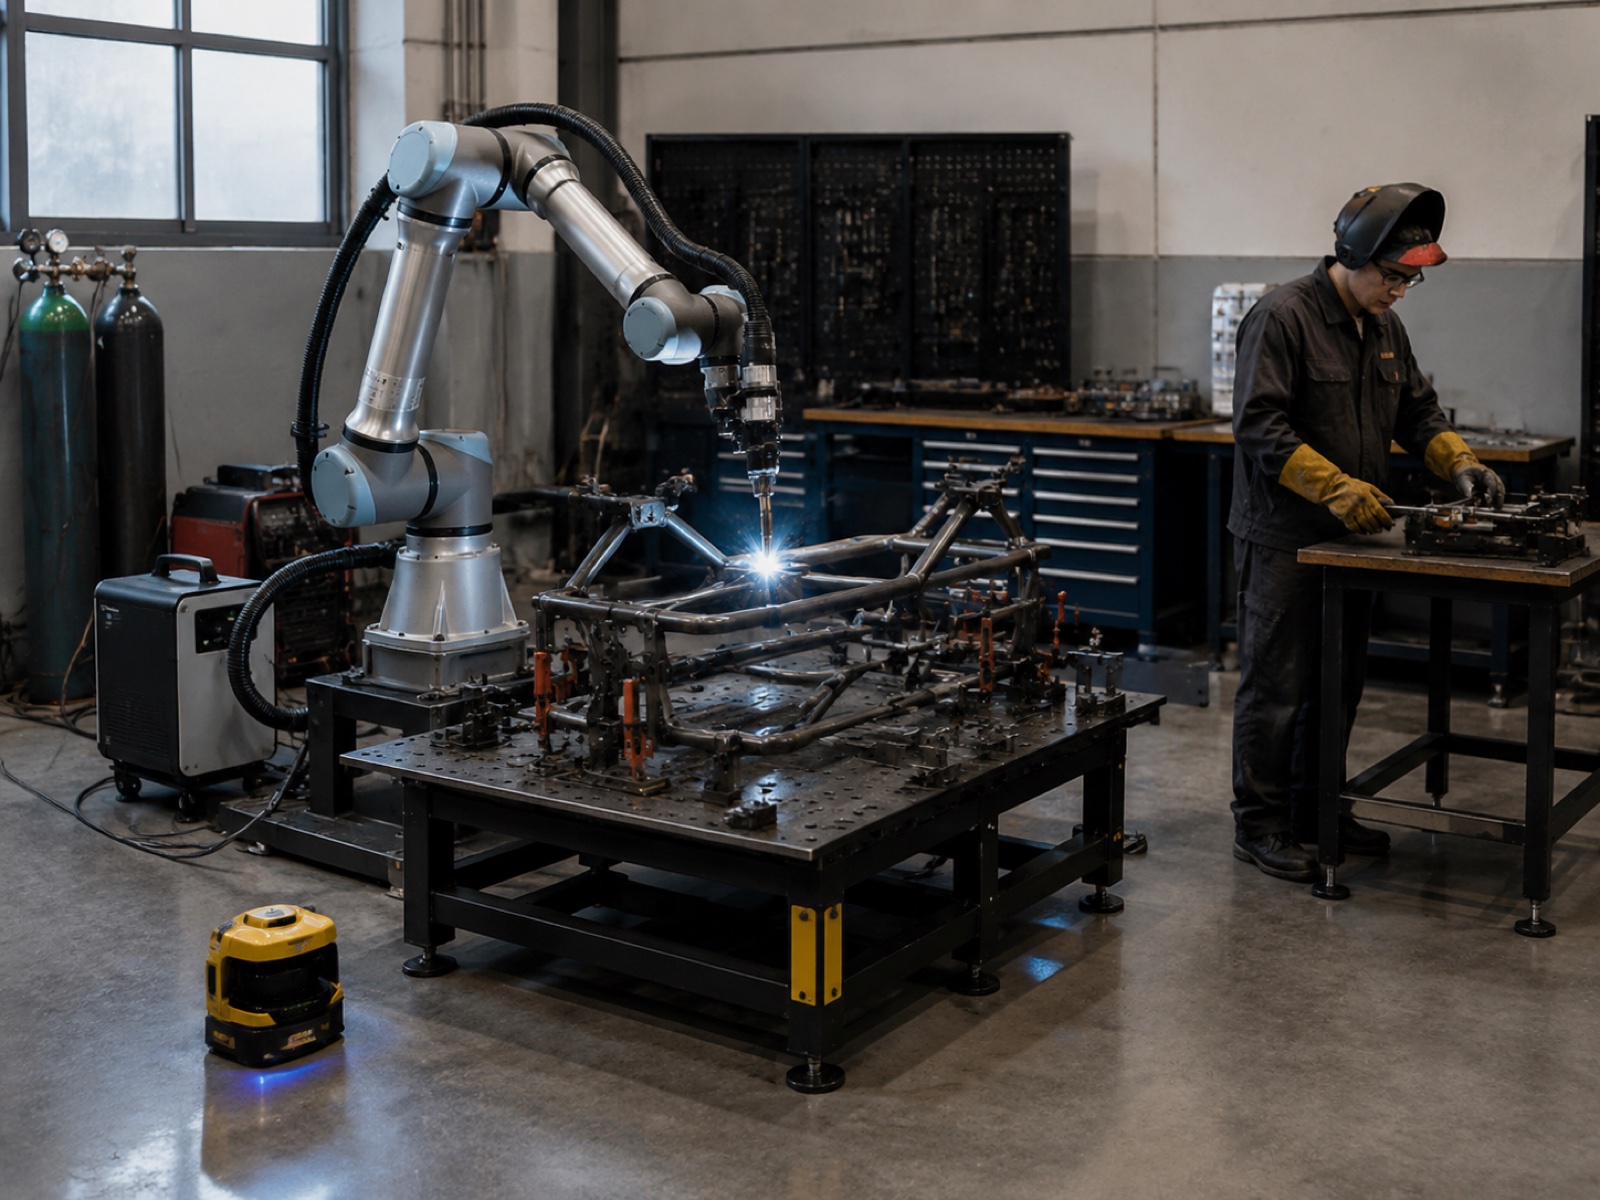
協働溶接が成功する時:中小企業にとっての5つの条件
協働ロボット溶接システムは、純粋なスループットで勝るわけではありません。導入スピード、プログラミングの柔軟性、そして作業員と床面積を共有できる点で優れています。国際ロボット連盟(IFR)の「World Robotics 2025」レポートによると、協働ロボットの設置台数は近年、前年比約20%増加しており、産業用ロボット市場全体を大きく上回っています。この成長はまさに中小企業セグメントに集中しており、そこではバッチサイズが小さく、床面積が限られているため、従来のガード付きセルは実用的ではありません。
以下の5つの条件が揃うと、産業用溶接セルよりも協働ロボット溶接への投資が常に有利となる。
条件1:少量~中量、バッチサイズ50未満
工業用溶接セルは、安定した繰り返し生産される部品群に対して最高の溶接時間を実現します。部品番号ごとにバッチ生産量が50個未満で、構成が毎週変わる場合、治具の交換や再ティーチングに要する時間が、工業用セルのスループットの優位性を損ないます。部品ごとのサイクルタイムが制約要因とならない限り、週に3~8種類の部品番号を扱う工場が協働ロボットの最適な範囲です。
条件2:製品構成の多様性が高い
見積ボードに10個以上の部品番号が表示されている場合、協働ロボット溶接のプログラミングの俊敏性が最大のメリットとなります。実際には、溶接工が部品上で直接トーチを溶接経路に沿って誘導することで、2~8時間で作業プログラムを作成できます。新規顧客の作業は、1営業日以内にロボット上で適合性が確認されます。オフラインプログラミングソフトウェアを使用する従来のセルでは、この期間が数日に及び、操作にはソフトウェアのトレーニングが必要です。
条件3:フェンスのない運用を希望する
従来の産業用セルでは、周囲にフェンスが必要で、通常は各辺に1.5~3メートルの間隔を確保する必要があります。エリア安全スキャナ(ISO/TS 15066 速度・間隔監視)を使用した協働ロボットセルでは、安全境界をスキャナの保護領域内に限定することで、スペースが限られた中小企業の工場で有効な床面積を確保できます。オペレーターはインターロックゲートを開けることなく荷物の積み下ろしができるため、短距離生産における段取り替えの手間が軽減されます。
条件4:熟練溶接工の不足
米国溶接協会(AWS)の溶接工不足見通しによると、米国では10億ドルを超える溶接工不足が見込まれている。 2028年までに330,000万人の資格取得済み溶接工を育成する需要の高い工業地帯では、AWS D1.1認定溶接工の採用リードタイムは既に3~9ヶ月に及び、年間総費用は6万7000ドルから9万3000ドルとなっている。訓練を受けた資格不要のオペレーターが操作する協働ロボットは、プログラム設定後はロボットが溶接パラメータを保持するため、継続的な人件費を抑えつつ、この生産ギャップを埋めることができる。
条件5:ブラウンフィールド改修、大規模施設工事なし
従来の工業用セルでは、通常、フェンスの基礎工事、配管工事、換気用のユーティリティ配線工事といった設備工事が必要となります。一方、協働溶接機は車輪付きの台車に乗せられて搬入され、480Vまたは220Vの単一の電源に接続すれば、数日以内に生産資格試験を開始できます。賃貸施設や長期賃貸契約が不確実な工場にとって、最小限の現場改修で済むことは、設備投資額の差額だけでなく、それ以上のメリットをもたらします。
工業用溶接セルが依然として勝利を収める時
協働溶接には実際的な限界があり、その適用範囲を過大評価することは小規模工場にとって不利益となる。従来型の工業用溶接セルが常に有利となる条件が4つある。
サイクルタイムは30秒未満が必須
協働ロボットの溶接速度は、出力と力の制限によって制約されます。溶接工程全体を30秒以内に完了させる必要がある場合、ほとんどの協働ロボットは必要な移動速度とトーチ位置決め加速度を実現できません。産業用アーク溶接ロボットは協働ロボットの速度制限をはるかに超えて動作するため、短い溶接セグメントが多数ある部品では、その差はさらに大きくなります。
堆積速度10kg/h以上が必要
協働ロボットによるMIG溶接では、毎時3~7kgの溶接速度が得られます。一方、高電流電源を備えた工業用セルでは、毎時8~14kgの溶接速度が得られます。重構造物の製作、圧力容器の加工、または厚板(12mm以上)の多層溶接においては、この溶接速度の差は技術的な制約であり、好みの問題ではありません。
多層厚板溶接
レーザーシームトラッキングと統合溶接プロセス監視機能を備えた産業用セルは、厚板溶接において数十回のパスにわたって位置精度を維持します。ほとんどの協働ロボット溶接パッケージには、AWS D1.1またはEN 1090規格に準拠した完全なトレーサビリティを備えた厚板溶接に必要なシームトラッキング機能と電源統合機能が欠けています。
自動車部品ティア1専用生産
ティア1の自動車サプライチェーンでは、IATF16949に準拠したプロセス制御と、単一部品ファミリーに対する数週間にわたる持続的な高頻度生産が求められます。このような切り替え頻度では、協働ロボットのプログラミングの柔軟性は意味をなさず、サイクルタイムと積層要件は通常、生産量における協働ロボットの能力を超えてしまいます。
8つの質問による意思決定フレームワーク:協働溶接 vs. 工業用セル
以下の表を使用して、8つの測定可能な要素に基づいて自社工場を評価してください。協働ロボットの列に回答が多い場合は、協働ロボット溶接を起点とすべきです。産業用溶接の列に回答が多い場合は、従来型の溶接セルを採用すべきです。結果が混在している場合(4対4、5対3など)は、パイロットプロジェクトまたはハイブリッド戦略を検討する必要があります。
| メッセージ | 協働溶接が好まれる | 工業用セルが好まれる |
|---|---|---|
| 1. 部品番号ごとのバッチサイズ | 1回あたりの生産量が50ユニット未満 | 1回の生産で常に100個以上のユニットを生産 |
| 2. 週あたりの配合比率 | 週に5つ以上の異なる部品番号 | 1~2組の専属家族 |
| 3. 部品単価 | 完成品価格500米ドル未満 | 1,000米ドル以上(手直しコストのリスクを考慮すると、自動化への投資が正当化される) |
| 4. 溶接マップの複雑さ | 単純~中程度。シングルパスまたは軽度のマルチパス。プレート厚10mm未満。 | 重厚な多重溶接。厚さ12mm以上の鋼板。継ぎ目追跡が必要な長い継ぎ目。 |
| 5. サイクルタイム目標 | 部品1個あたり30秒未満のハードサイクルタイムは禁止。 | サイクルタイムは30秒未満が必須 |
| 6. 品質認証が必要 | AWS D1.1または同等の資格。目視検査と基本的な非破壊検査が認められる。 | IATF16949; 完全な溶接トレーサビリティ; EN 1090構造認証 |
| 7. 利用可能な床面積 | 15平方メートル未満のスペースが利用可能。共有ワークスペースが必要。 | 20m²以上の専用セルエリアが利用可能です。 |
| 8. 設備投資予算 | プロジェクトの総予算は3万5千ドルから8万ドル。 | 100万ドルから200万ドル以上の予算が利用可能です |
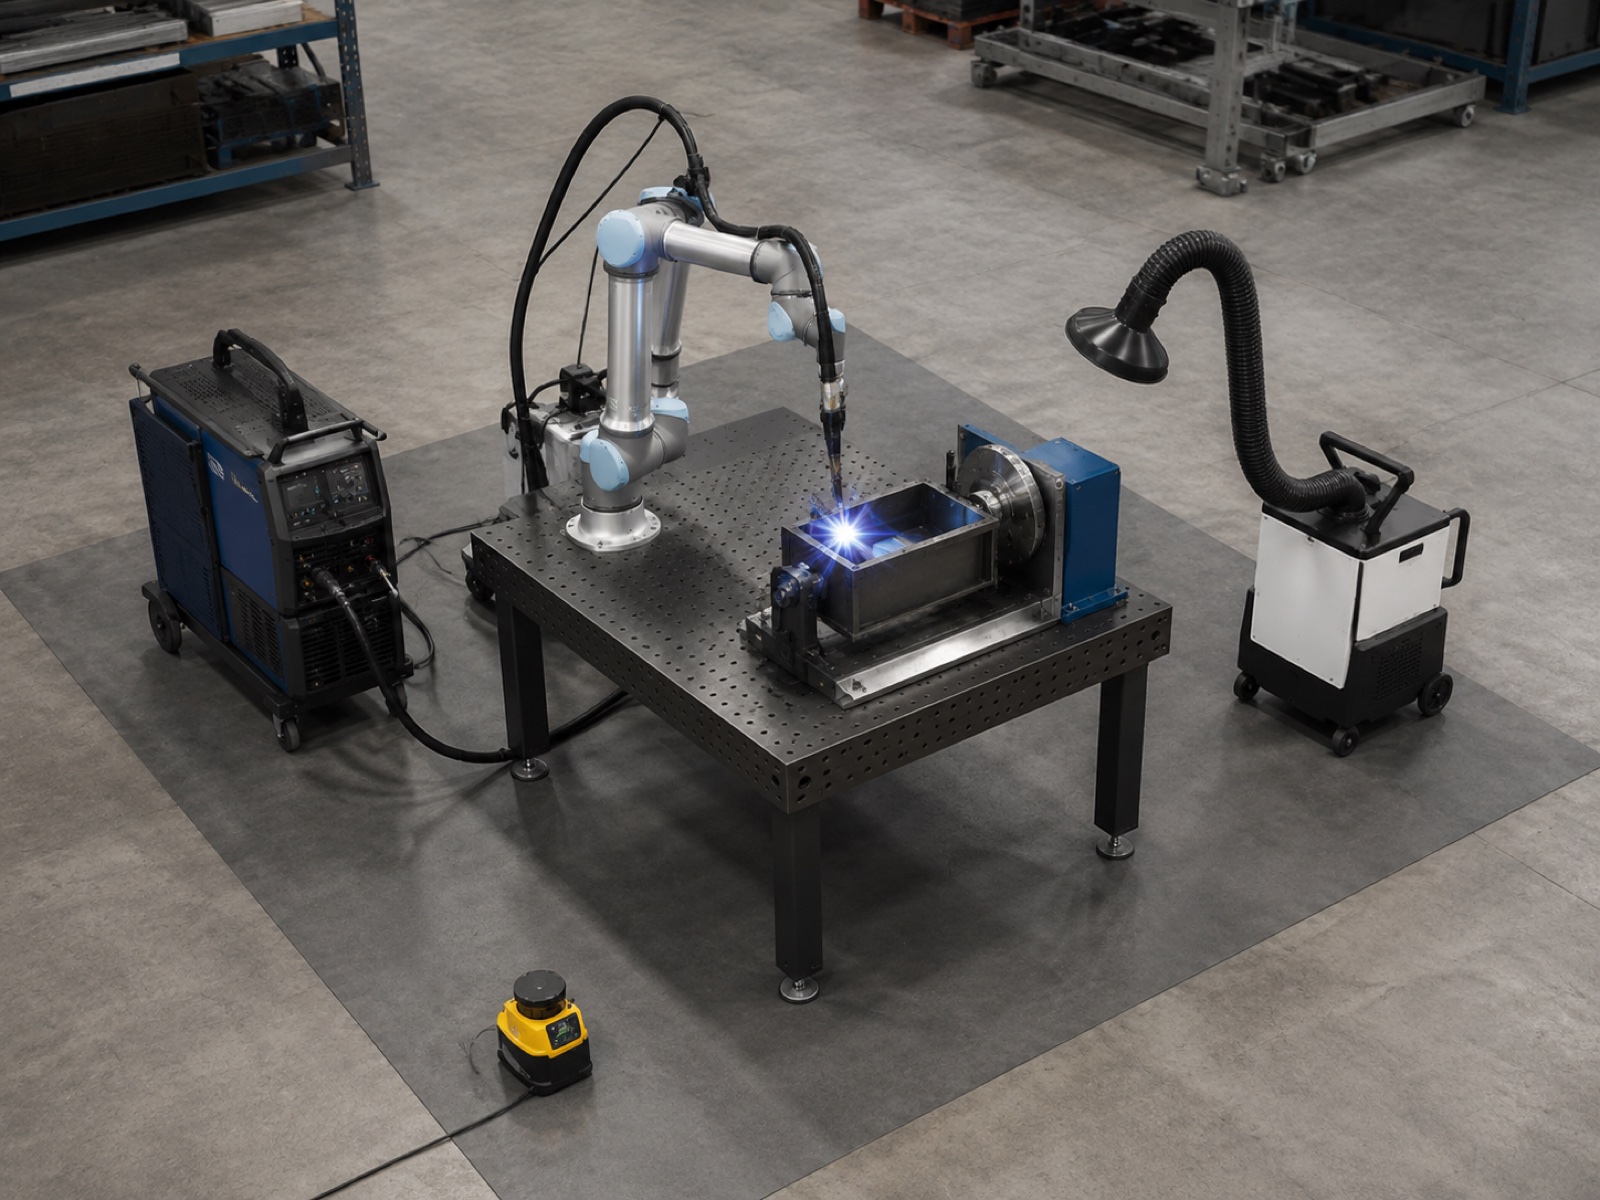
設備投資の内訳:中小企業向け協働ロボット溶接セル(3万5千ドル~6万5千ドル)
中小企業向けの協働ロボット溶接セルは、3万5千ドルから6万5千ドルの予算で、適切な仕様を選べばすぐに生産可能なパッケージを揃えることができます。下の図は簡略化されたデモキットではなく、実際の工場で生産部品を稼働させるために必要な構成を示しています。価格帯が広いのは、協働ロボットアームの可搬重量、ポジショナーの種類、そして購入者が事前に統合されたパッケージを購入するか、部品を個別に組み立てるかによって価格が異なるためです。
| 成分 | 予算範囲(米ドル) | Notes |
|---|---|---|
| 6軸協働ロボットアーム(可搬重量10~20kgクラス) | $ 18,000 - $ 32,000 | ペイロードクラスによって到達距離と投下能力が決まります。 |
| 溶接トーチ+ワイヤフィーダー+電源 | $ 6,000 - $ 12,000 | MIG溶接パッケージ。パルス対応電源を推奨。 |
| シンプルな手動またはサーボポジショナー | $ 3,500 - $ 8,000 | 同期回転用の1軸サーボポジショナー。低予算構築向けの手動傾斜機能付き。 |
| エリア安全スキャナー+取り付け | $ 2,500 - $ 5,000 | SIL 2規格準拠。作業員の進入側にある硬質フェンスを置き換えます。 |
| 溶接テーブル、トーチホルダー、ケーブル管理 | $ 1,500 - $ 3,500 | 多くの場合、事前統合パッケージに同梱されている |
| 排煙装置(可搬式またはダクト式) | $ 1,800 - $ 4,500 | 規制要件。低価格帯のポータブルユニット |
| 統合、試運転、初回部品認定 | $ 3,000 - $ 8,000 | 事前統合済みバンドルの場合は低価格、カスタム構成の場合は高価格 |
| システム全体(概算) | $ 36,300 - $ 73,000 | 治具は含まれません。部品専用の治具が必要な場合は、2,000ドル~8,000ドルが加算されます。 |
安全柵と基本的なポジショナーを備えたエントリーレベルの産業用セルは、通常、完全設置で8万ドルから12万ドルかかります。協働ロボットパッケージは40~55%安く、特定の部品番号で週100個未満の部品を生産する工場では、投資回収期間が大幅に変わります。Interact Analysis Welding Automation Market 2025によると、協働ロボット溶接の導入は、アームのコストが低いことと、専任のロボットエンジニアがいない工場での統合リスクを軽減する事前統合済みバンドルが利用可能であることから、7万5000ドル未満のシステム価格帯で最も急速に成長しています。
アークオン時間と堆積量:これらの数値が実際に意味すること
溶接生産性の比較には、アークオン時間(トーチがアークを発生させているシフト時間の割合)と溶着速度(1時間あたりに溶着されるワイヤのキログラム数)という2つの指標が用いられます。これらの指標は協働ロボットと産業用セルでは異なり、ベンダーの主張ではしばしば省略される注意点があります。
アークオンタイム
適切に構成された協働ロボット溶接セルは、 アークオン時間50~65%残りの時間は、部品の積み込みと積み下ろし(ほとんどの中小企業の協働ロボットセルには独立したローディングステーションがないため、オペレーターが手動で行います)、トーチの洗浄と消耗品のチェック、および切り替え時の安全スキャナーの接近時間に費やされます。標準的な8時間シフトでは、アークオン時間が50~65%ということは、実際の溶接時間が4~5.2時間となり、熟練した手動溶接工がすべてを自分で行う場合の20~25%の約2倍になります。
従来の工業用溶接セルは、2つのステーション(オペレーターが一方の治具をセットし、ロボットがもう一方の治具を溶接する)を備えており、 アークオン時間70~85% ロボットの溶接アークは、オペレーターの操作時間によって中断されることがほとんどないためです。この性能差は確かに存在しますが、経済的な影響は処理する部品の量によって異なります。1個400ドルで週に30個の部品を溶接する工場の場合、アークオン時間が55%と75%の差によるスループットの差は、年間15,000ドルから25,000ドルの追加生産量に相当し、これは2種類のシステム間の設備投資額の差の半分以下です。
沈着速度
コボット MIG 溶接デポジションの実行 3~7kg/時 ワイヤ径(通常0.8~1.2mm)、電流設定(コボットトーチの定格デューティサイクルによって制限される)、および接合部の形状によって異なります。高アンペア電源とフルデューティサイクル溶接トーチを備えた工業用溶接セルでは、 8~14kg/時 同等の関節タイプについて。
ほとんどの中小企業向け用途では、3~7 kg/hの範囲で十分です。4~6 mm厚の鋼板を溶接する軽量構造フレームや特注手すりアセンブリでは、部品レベルでの実際の溶着量は2~3 kg/hを超えることはほとんどありません。溶着ギャップが重要になるのは、厚肉部品、重量のある溶接構造物、または1回のパスで数百ミリメートルを超える連続溶接を行う場合です。
プログラミング時間:時間 vs 日数
プログラミング時間は、多品種少量生産工場における協働溶接の最も過小評価されている競争優位性である。協働ロボットによるティーチングプログラミングと、従来の産業用セルにおけるオフラインプログラミング(OLP)との比較は明白だ。
協働ロボットのティーチングプログラミングは、協働ロボットアームが溶接経路を記録している間に、溶接トーチを物理的に溶接経路に沿って誘導することで機能します。オペレーターは各接合部タイプごとに溶接パラメータ(電流、電圧、移動速度、トーチ角度)を設定し、プログラムは1回のセッションで実行準備が整います。8~15個の溶接継手を持つ一般的な中小企業の溶接構造物の場合、このプロセスには 2時間に8 試運転検証および初回品検査を含みます。お客様の図面から初回生産溶接まで、新しい部品番号を1営業日以内に実現できます。
実際には、協働ロボットのティーチング機能を導入している工場では、熟練溶接工は2~4時間の実地訓練で習得し、運用開始後1週間で新しい部品のプログラミングを自力で行えるようになると報告されています。溶接の知識から協働ロボットのプログラミングへのスキル移転は直接的です。溶接工は既に接合部の種類、移動方向、トーチ角度を理解しているため、ロボットは溶接工の判断を忠実に実行するだけです。
従来の産業用セルのオフラインプログラミングには、CAD モデルのインポート、OLP ソフトウェアでの溶接パス生成、シミュレーションと衝突チェック、特定のロボットコントローラ向けの後処理、およびセル上での物理的なプログラム検証が必要です。専任のロボットエンジニアがいない工場では、このプロセスには 2 5日に 新しい部品番号ごとに、物理的な検証中に発見されたエラーを修正するためにOLPソフトウェアに戻る必要が生じる場合が多い。OLPソフトウェアのライセンス料はプロジェクト予算に15,000ドルから35,000ドルを追加し、効果的に使用するにはトレーニングが必要となる。
中小企業向け訴訟事例4選:協働溶接の実践
これら4つのシナリオは、類似した店舗プロファイルにおける現場展開パターンに基づき、中小企業セグメントを代表するものです。いずれも特定の顧客名を挙げたものではありません。
ケースA:排気部品製造工場、月産50台
プロフィール:従業員12名の工場、カスタム排気ヘッダー、304ステンレス鋼(肉厚1.5~3mm)、4つの現行部品番号、アセンブリあたり180~350ドル。 結論:協働ロボット溶接、しっかりとした取り付け。 生産量が、工業用溶接セルのアークオン時間の利点が5万ドルから8万ドルの追加設備投資を正当化する閾値を下回っている。4つの部品番号にわたる月間切り替えは、ティーチング・スルー方式のプログラミングに適している。溶接工は解雇されるのではなく、製造準備に再配置される。
ケースB:カスタム手すり製造業者、月産20台
概要:従業員8名の建築用金属加工工場。ステンレス製および軟鋼製の特注手すりシステム、5~8mm径のチューブへのすみ肉溶接および突合せ溶接に対応。価格は1セットあたり600ドル~1,800ドル。 評決:協働ロボットの溶接は、適合性がぎりぎり。プログラミングの規律が極めて重要。 真のメリットは、チューブ同士の接合部における溶接の一貫性を確保し、高付加価値製品の再加工を削減できる点にある。2個単位の注文でプログラミングを省略し、手作業に戻すことは、投資の論理を損なうことになる。
ケースC:厨房機器メーカー、週200台生産
企業概要:従業員35名の受託製造業者。304ステンレス鋼製(厚さ1.5~2.5mm)の業務用厨房用フレームを製造。3種類の主要フレームデザインがあり、価格は1台あたり120ドル~280ドル。 結論:産業用セルの方がより適しているが、協働ロボットも有効なパイロットプロジェクトである。 3つの部品番号で週200個の生産量であれば、中級クラスの産業用セルの稼働時間短縮によるメリットは十分に認められます。45,000ドルから55,000ドルの最高生産量SKUに協働ロボットセルを導入することで、工場はより大規模な設備投資の意思決定に必要な生産量データを収集しながら、プラスの投資収益率(ROI)を実現できます。
ケースD:ボートトレーラー製造業者、月産12台
会社概要:従業員15名の工場、亜鉛メッキ鋼製トレーラーフレーム、50mm角型および長方形のチューブ(肉厚3~5mm)、フレームサイズは2種類、フレーム1台あたり800ドル~1,600ドル。 結論:協働ロボット溶接、しっかりとした取り付け。 直線状の継ぎ目と予測可能な接合角度は、ティーチングプログラミングに最適です。大型フレームの形状によっては、フレームをシンプルな手動ポジショナーで再配置し、2回のセットアップで溶接を完了する必要がある場合があります。
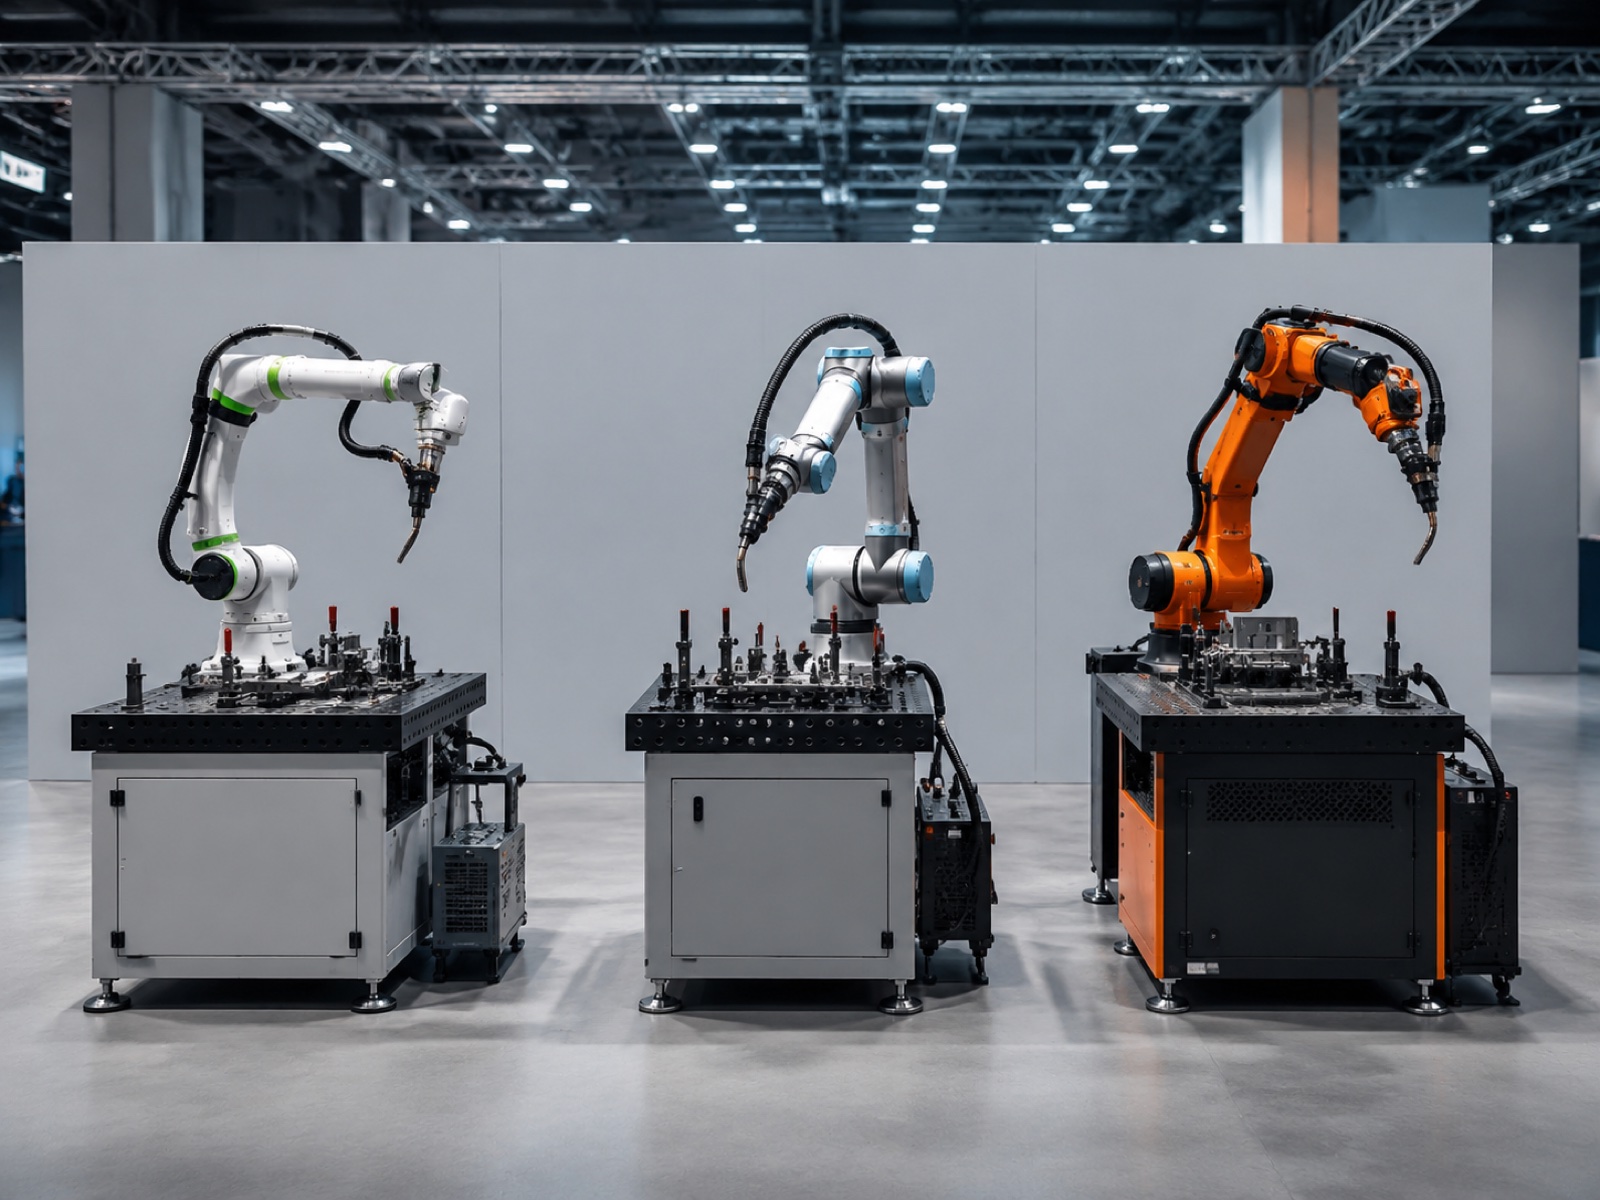
ベンダー概況:中小企業向け協働溶接ソリューション(2026年)
協働溶接機市場は、溶接機能を事前に統合した少数のプラットフォームに集約されつつあります。2026年の中小企業向け主要オプション:
溶接バンドル付きユニバーサルロボット(UR10e、UR20)
UR10e(可搬重量12.5kg)とUR20(可搬重量20kg)は、世界で最も広く導入されている協働溶接アームであり、URCapエコシステムを介してHirebotics、Lincoln Electric、Froniusなどのサードパーティ製パッケージと組み合わせて使用されています。強みは、インテグレーターネットワークの充実度です。一方、溶接特有の機能は、URコントローラにネイティブではなく、サードパーティ製パッケージに依存するというトレードオフがあります。
斗山ロボティクス H2017
H2017(可搬重量20kg、リーチ1700mm)は、ほとんどの協働ロボット溶接プラットフォームよりも高い可搬重量クラスを実現しており、溶接電源用のネイティブコントローラ統合により、より精度の高いアークパラメータフィードバックを提供します。主要な産業市場以外では、通常、地域の販売代理店を通じて入手可能です。
溶接セル付きTechmanロボットTM5/TM12
Techmanの内蔵ビジョンシステムは、単純な接合形状における継ぎ目検出を支援し、治具の再現性要件を低減します。事前統合済みの溶接セルは、アジア太平洋地域およびヨーロッパ市場の地域インテグレーターを通じて入手可能です。
ABB GoFa溶接キット
ABBのGoFa(CRB 15000、ペイロード5kgおよび10kg)は、ABB溶接アプリケーションパッケージを搭載し、ABBのグローバルサービスインフラストラクチャに支えられた、軽加工および薄板金属加工向けです。構造溶接よりも、軽量の管材や板材の加工に適しています。
EVST XRシリーズおよびXR-EX(協働溶接用)
EVSTは、協働ロボットアーム、溶接トーチ、ポジショナー、安全システムを含むターンキー統合により、XRシリーズ(最大20kgの協働ペイロード)を通じて協働ロボット溶接構成を提供しています。中小企業のお客様にとっての差別化要因としては、CE、SGS、TUVの第三者認証、協働ロボット生産ラインにおけるIATF16949自動車グレードの製造、100か国以上をカバーするフィールドエンジニアリングサポートなどが挙げられます。XR-EXシリーズ(ATEX/IECExデュアル認証、IP68)は防爆溶接環境に対応しています。EVSTのロボットプラットフォームは、協働ペイロードから重作業用産業アームまでを網羅しており、生産量の増加に伴ってベンダーを変更することなく明確なアップグレードパスを提供します。
協働溶接 vs 工業用セル vs 手動溶接:徹底比較
| 次元 | 協働溶接セル | 工業用溶接セル | 手溶接 |
|---|---|---|---|
| 初期設備投資額(米ドル) | $ 35,000 - $ 65,000 | 80,000万ドル~150,000万ドル(初級~中級) | 5,000ドル~15,000ドル(設備費) |
| アークオンタイム | 50 - 65% | 70 - 85% | 20 - 25% |
| MIG溶着速度 | 3~7 kg/時 | 8~14 kg/時 | 1.5~4 kg/時 |
| プログラミング時間(新パート) | 2~8時間(講義形式) | 2~5日(OLP+確認) | 0(プログラミング不要) |
| 作業員安全柵 | エリアスキャナ。ISO/TS 15066に基づきフェンスなしでも使用可能。 | 周囲全体にフェンスを設置する必要がある | 個人用PPEのみ |
| フロア面積 | 6~12平方メートル(標準) | フェンスのクリアランスを含めて18~40平方メートル | 駅あたり2~4平方メートル |
| 不良率(校正済み) | 1 - 3% | 未満の1% | 5 - 8% |
| 以下のためにベスト | 多品種少量生産、中小規模生産、中小企業向け受託加工、既存施設の改修、溶接工不足対策 | 専用部品ファミリー、大量生産、厚板、自動車サプライチェーン | 一点ものの特注品。非常に複雑な形状。プログラミング時間が溶接時間を超えるような少量生産。 |
中小企業向け導入ロードマップ:パイロットプロジェクトからマルチセルまで
実際には、中小企業における協働ロボット溶接システムの導入は、ほとんどの場合、4段階のプロセスを経て進められます。重要なのは、各段階をあらかじめ決められたスケジュールではなく、意思決定の節目として捉えることです。
- ステップ1(1~3ヶ月目):家族の一部を対象に試験運用を行う。 再現性、月間生産量、形状の単純さの最適な組み合わせとなる部品番号を選択してください。インテグレーター立ち会いのもと、最初のプログラムを試運転してください。準備完了と判断する前に、30~50個の生産部品を加工してください。初日から、部品ごとのアークオン時間、不良率、プログラミング時間を追跡してください。
- ステップ2(3~9ヶ月目):部品ライブラリを構築する。 ティーチスルー機能を使用して、追加の部品番号を個別にプログラムします。協働ロボットで最適な部品と、手動の方が適している部品(非常に少量のバッチ、非常に複雑な形状)を特定します。週に1つの新しいプログラムを作成することを目標とします。
- ステップ3(9~18ヶ月目):2台目の協働ロボットセルを追加する。 最初のセルがほぼフル稼働状態になった場合、同程度のコストで2つ目のセルを導入すると、柔軟性の面で単一の産業用セルよりも優れているのが一般的です。2つのセルは異なる部品群を並行して処理し、一方のセルがメンテナンスを必要とする場合でも生産の継続性を確保します。
- ステップ4(18ヶ月目以降):大量生産されるSKU向けの工業用セルを評価する。 実際の生産量データに基づいて、月間生産量が200~300個を超えた部品ファミリーを特定します。これらのSKUには中規模の生産セルを設置し、多品種少量生産の残りの製品には協働ロボットを使用するというのが一般的な解決策です。協働ロボットの生産セルは、この段階では冗長になることはありません。
よくある質問:小規模工場向け協働ロボット溶接
既存の溶接工が協働ロボット溶接セルを操作する方法を習得できますか?
はい。ほとんどの協働ロボット溶接プラットフォームは、ティーチング方式または手動ガイド方式のプログラミングを採用しています。つまり、接合部の準備と溶接パラメータを理解している溶接工であれば、ソフトウェアエンジニアリングの経験がなくても新しい部品をプログラミングできます。実際には、熟練した溶接工が協働ロボットで簡単な接合部を単独で溶接できるようになるまでには、2~4時間の実地訓練が必要だと現場からは報告されています。より複雑な多層溶接や姿勢溶接では訓練時間が長くなりますが、従来の産業用セル向けのオフラインプログラミングソフトウェアを習得するよりも、学習曲線ははるかに短くなります。
作業者が近くで作業する場合、協働ロボットの溶接セルは安全ですか?
協働溶接セルは、 ISO / TS 15066これは、人の近くでの協働ロボットの動作を規定する規格です。ロボットアーム自体は、接触時に停止するように電力と力の制限を使用しています。しかし、溶接アーク、紫外線、ヒューム、高温金属は、協働ロボット規格だけでは安全ではありません。適切な協働ロボット溶接セルの設計には、溶接グレードの安全スキャナ(通常は安全度水準2)、開放側面の紫外線遮断カーテンまたはバリア、およびヒューム抽出システムが含まれます。オペレーターは溶接中はアークゾーンの外で作業しますが、アークが消えたら安全に近づくことができます。展開前に、必ずISO/TS 15066と併せて該当する地域の機械安全規格を確認してください。
協働溶接機セットには、どのような保証とサポートが期待できますか?
協働ロボットメーカーは通常、アームのハードウェアに対して12~24ヶ月の保証を提供します。溶接トーチとワイヤフィーダーの保証は消耗品メーカーの条件に従い、通常は部品に対して12ヶ月です。セル構築に関するインテグレーターの作業保証は通常6~12ヶ月です。購入前に次の3つの項目を確認してください。協働ロボットOEMに国内または地域担当のフィールドエンジニアがいるかどうか(電話サポートだけでなく)、主要コンポーネントのスペアパーツの平均リードタイム、およびリモート診断が基本パッケージに含まれているかどうか。
生産量が協働ロボットの能力を超えた場合、どのようなアップグレード方法がありますか?
標準的なアップグレード手順は段階的に進められます。まず、最初の協働ロボットセルを交換するのではなく、2台目を既存のセルと並べて設置します。1台あたり35,000ドルから65,000ドルの協働ロボットセル2台は、1台あたり100,000ドルから150,000ドルの産業用セル1台よりも、柔軟性の面で優れている場合が多いです。次に、より大きなアセンブリに対応するためにサーボポジショナーを追加します。最後に、毎月の生産量が同一部品で300個から500個を超える場合は、その部品ファミリー向けに中級レベルの産業用溶接セルを検討し、多品種少量生産には協働ロボットを使用します。どちらの技術も並行して運用できます。
小規模工場は、協働溶接から手動溶接に切り替えるべきタイミング、あるいは工業用溶接セルに移行すべきタイミングはいつでしょうか?
バッチサイズが5個未満になり、シフト中に複数回切り替えが発生し、プログラミングのオーバーヘッドが手動溶接サイクルを上回る場合は、手動溶接に戻してください。単一の部品ファミリーの月間生産量が200~300個を継続的に超える場合、堆積要件が7~8kg/hを超える場合、サイクルタイムが30秒未満でなければならない場合、または顧客の品質監査で協働ロボットコントローラが記録する以上の自動車グレードのトレーサビリティが要求される場合は、工業用セルに移行してください。協働ロボット導入初日から生産量データを追跡していれば、どちらの移行も予測可能です。
関連レディング
- 協働ロボット完全ガイド:種類、選定、用途(2026年):協働ロボットの基本、ペイロードクラス、製造業全体におけるアプリケーションのマッピングを網羅した基幹記事
- ロボットアーム vs. 協働ロボット:産業用ロボットを選ぶべきタイミング(2026年):速度、可搬重量、再現性、安全性の要件に関して協働ロボットと従来型ロボットアームを比較する8つの要素に基づく意思決定フレームワーク
- ロボット溶接完全ガイド(2026年版):あらゆるロボット溶接構成に対応するプロセス選定、セル設計、溶接品質基準、およびアプリケーションマッピング
- ロボット溶接セルの投資対効果:設備投資額、サイクルタイム、回収期間(2026年)設備投資の段階、サイクルタイムの計算、欠陥削減、投資回収期間の計算例(この記事の基となるエントリーレベルの中小企業シナリオを含む)
- 2026年版トップ協働ロボットメーカー比較ペイロード範囲、エコシステムサポート、地域サービス範囲、中小企業向け導入の容易さなど、あらゆる側面でスコアリングされたベンダー全体の状況。
発信参照:
アメリカ溶接協会(AWS)溶接工の人材不足に関するデータと溶接資格基準
国際ロボット連盟(IFR): 世界ロボット2025年レポート、協働ロボットの設置増加と溶接用途データ
ISO / TS 15066協働ロボットシステムの安全要件に関する技術仕様
最終更新日:9、2026