
EVST編集チームによる記事 · 最終更新日:2026年6月10日
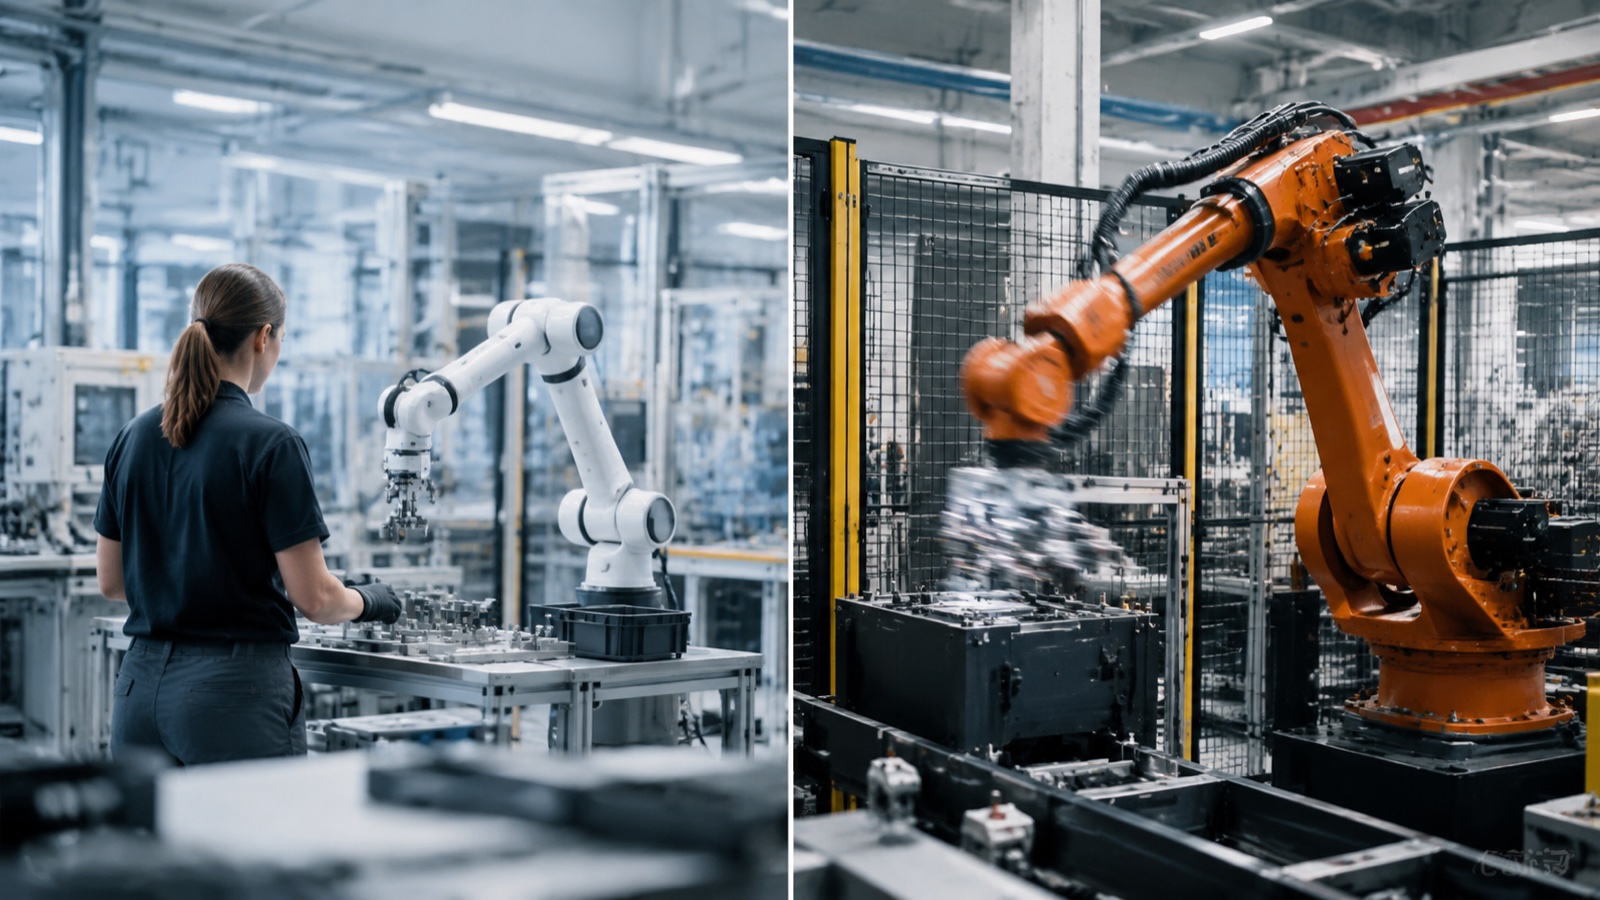
可搬重量が小さい場合(3~30kg)、作業者が作業するレイアウトが有利な場合、ラインの変更が頻繁にある場合は、協働ロボットを選択してください。協働ロボットはフェンスなしで動作し、迅速に再配置できるためです。一方、生産量と可搬重量が大きい場合、サイクルタイムが重要となる場合、セルを安全柵の後ろに設置できる場合は、従来型の産業用ロボットを選択してください。どちらを選択するかは、技術の最新性ではなく、用途によって決まります。このガイドは、判断を下すための枠組みを提供します。
質問の背後にある質問
「協働ロボットと産業用ロボット、どちらを買うべきか?」という問いは、実際にはもっと重要な問いの代わりとなるものです。つまり、私の用途では、可搬重量、速度、安全性、柔軟性に関してどのような要件が求められるのか、そして、それらの要件を最も低い総コストで満たすロボットの種類はどれなのか、ということです。このように要件を明確にすれば、どちらを選ぶべきか迷うことはほとんどありません。混乱が生じるのは、価格や速度といった単一の指標だけで両者を比較し、すべての要素を考慮していないためです。
どちらのクラスも2026年には成熟期を迎えます。FANUC、ABB、KUKA、Yaskawa、EVSTといった主要サプライヤーは、従来型の産業用アームと協働型モデルの両方を提供しているため、選択のポイントはどのベンダーを信頼するかではなく、どのアーキテクチャがタスクに適しているかです。以下のセクションでは、実際に意思決定を左右する要因を詳しく解説します。
直接比較
以下のマトリックスは、ほとんどのプロジェクトを決定する要因に基づいて、2つのクラスを比較したものです。まずはこれを初期フィルターとして活用し、アプリケーションにとって最も重要な要素に基づいて各要因に重み付けをしてください。
| 因子 | 協働ロボット(コボット) | 従来型産業用ロボット |
|---|---|---|
| ペイロード範囲 | 3~30kgが一般的 | 5~800kg以上 |
| 速度/サイクルタイム | 安全上の理由により制限あり。分離監視により高速化 | 高い、スループットに最適化 |
| 再現性 | ±0.02〜±0.1mm | 標準値:±0.02~±0.05 mm |
| 安全対策 | リスク評価後、多くの場合フェンスなし | 柵で囲まれた独房、薄手のカーテン、インターロック |
| 床面積 | コンパクトで、設置面積も小さく、ガードも不要です。 | より大きく、安全境界を含む |
| セットアップとプログラミング | 手動操作による分かりやすいインターフェース、迅速な再展開が可能 | ペンダント型またはオフライン型のプログラミングを教える。半永久的。 |
| ロボットの購入価格 | 腕を下にする | 同等のリーチにおける腕当たりの数値が高い |
| 総セルコスト | ガードを避けると低くなる | より高い; ガードと統合が加算されます |
| に適しています | 低ペイロード、高ミックス、人間に近いタスク | 大容量、高積載量、持続的なサイクル |
協働ロボットが勝利を収める場所
協働ロボットは3つの状況において明確な優位性を持ち、それらは通常重複している。
- 積載量が少なく、人間と近接した作業。 機械操作、卓上組立、ねじ締め、軽梱包、検査など、部品が軽量で作業者が近くで作業する場合に適しています。フェンスのないレイアウトにより、床面積を節約し、作業者が機械に容易にアクセスできるようになります。
- 多品種少量生産。 生産ラインで製品が頻繁に切り替わる場合、協働ロボットの迅速な再配置と手動によるティーチングは、フェンスで囲まれたセルでは実現できない段取り替えコストの削減につながります。
- 床面積の制約と自動化担当スタッフの不足。 ロボットチームを持たない小規模製造業者は、プログラミングが簡素化されることと、安全対策プロジェクトが不要になることから恩恵を受ける。
国際ロボット連盟(IFR)の2025年世界ロボットレポートによると、協働ロボットはユニット成長率で最も急速に成長している分野であり、その成長は主に中小規模の製造業者が最初のアプリケーションを自動化することによって牽引されています。フェンスレスで低コストの導入が、購入者にとって自動化を身近なものにしています。フェンスレス操作を可能にする安全メカニズムについては、こちらをご覧ください。 協働ロボットの仕組みに関するガイド.
従来型産業用ロボットが優位に立つ場所
従来型の産業用ロボットは、次のような場合には依然として適切な選択肢であり、多くの場合、唯一の実行可能な選択肢となります。
- ペイロードが協働ロボットの可動範囲を超えている。 重量物の取り扱い、大型ケースのパレット積み、スポット溶接など、約30kgを超える作業には、従来型のアームしか適用できません。例えば、EVST社のQJARシリーズは、これらの作業に対応するため、800kgのペイロードクラスまで対応しています。
- サイクルタイムが制約条件となる。 大量生産ラインでは、サイクルタイムの1秒1秒が測定可能なコストとなる。柵で囲まれた産業用アームは、人間が立ち入ることがないため、フルスピードで稼働する。
- そのセルは専用にすることができます。 同じ部品を何年も連続して製造する場合、半永久的なフェンスで囲まれたセルは長期にわたって償却され、部品あたりの安全対策コストは無視できるほど小さくなる。
- 環境は過酷だ。 高温、激しい飛沫、または連続的な重負荷条件下では、溶接や鋳造作業向けのプロセス特化型を含む、従来型の頑丈な構造のアームが好まれる。
大量生産現場における業界の観察によると、協働ロボットの安全速度制限が、高スループットラインへの導入を阻む最大の要因となっている。速度と分離距離の監視機能があっても、高速性と常時人間の立ち会いが必要なセルでは、両方を同時に実現することは不可能であり、スループットの面では従来のフェンス付きアームの方が優れている。
コスト面:アーム価格とセルコストの比較
よくある間違いは、ロボットの購入価格だけで両者を比較することです。協働ロボットのアームは通常、同等のリーチを持つ従来のロボットアームよりも安価ですが、重要なのはセル全体のコストです。
従来の産業用セルでは、フェンス、ライトカーテン、インターロックゲート、安全区域が占める床面積などのコストが発生します。リスク評価でフェンスなしの運用が許可されている場合、協働ロボットセルはこれらのコストの多くを回避できます。適切な用途であれば、これが協働ロボットの総コスト優位性につながります。しかし、コスト削減は自動的に得られるわけではありません。鋭利な工具、重い部品、または高速処理が必要な用途では、協働ロボットセルに追加のガードや速度・分離センサーが必要になる場合があり、コスト差は縮まります。決定を下す前に、アームではなくセル全体を両方のオプションでモデル化してください。実際には、EVSTのエンジニアが小規模メーカー向けに最初の自動化プロジェクトを検討する際、協働ロボットオプションは、アームの価格だけから推測されるよりも、セル全体のコストで有利になることがよくあります。これは、これらの購入者が実際に運用する量では、回避できるガードと床面積のコストが、従来のアームの低い公称速度を上回るためです。中小企業向けの投資回収モデルについては、こちらをご覧ください。 中小製造業向け協働ロボット投資収益率計算ツール協働ロボットの価格帯については、 2026年版協働ロボット価格ガイド.
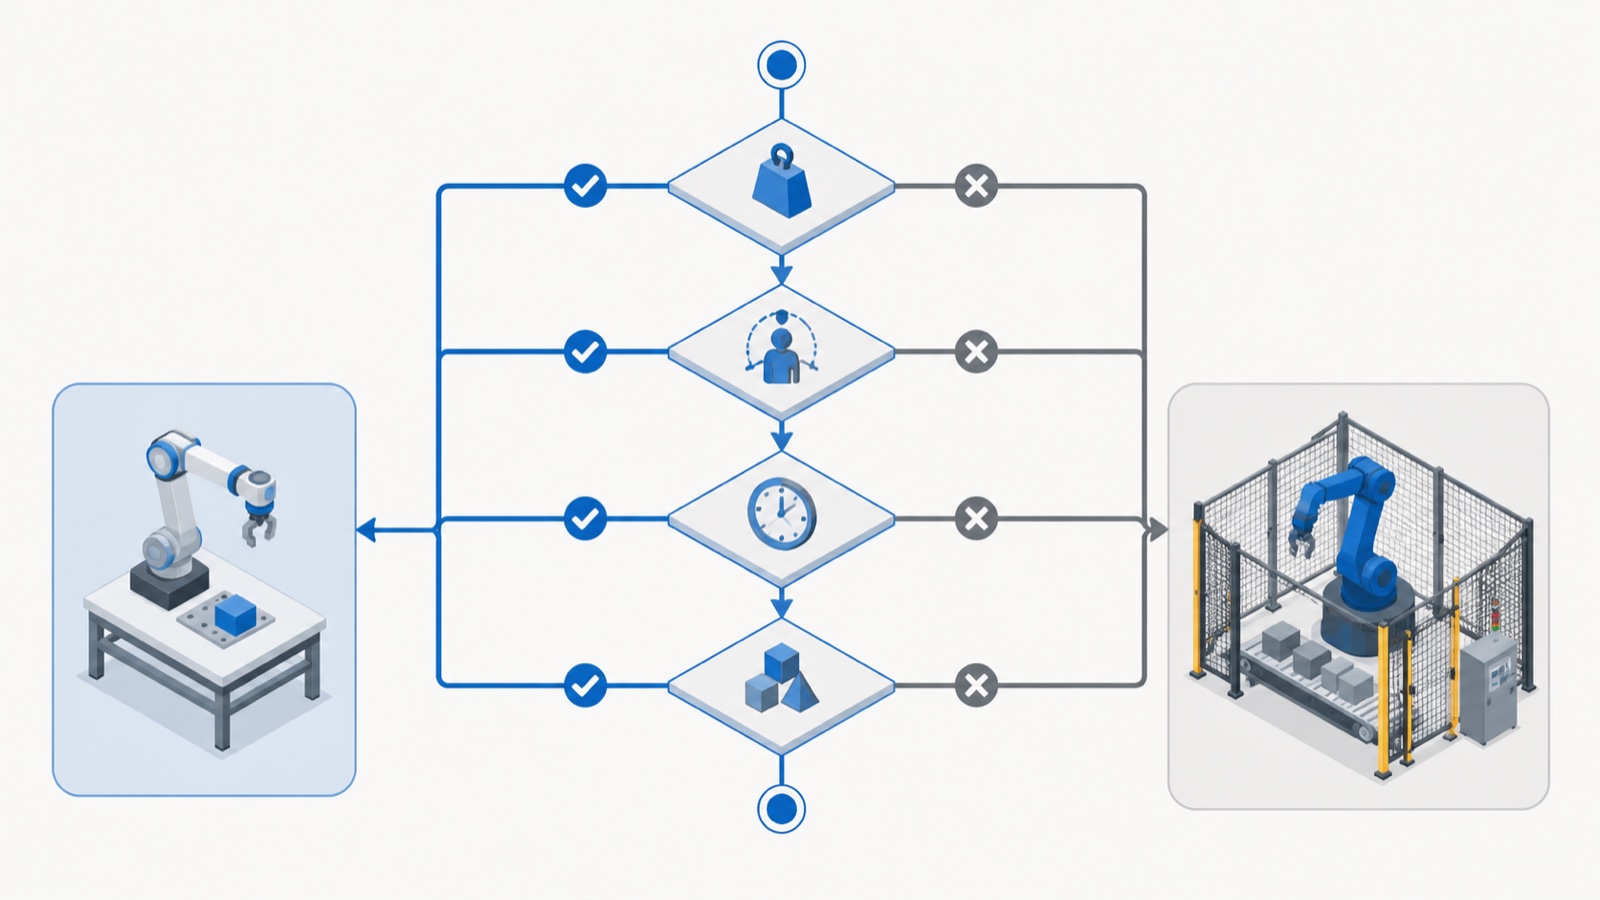
5つの質問で理解する意思決定フレームワーク
アプリケーションを以下の5つの質問に順番に答えてみてください。通常、回答は明確に1つのクラスを示しています。
- 積載量(部品+工具+マージン)は30kgを超えていますか? はいの場合、従来型の産業用ロボットを使用します。いいえの場合、続行します。
- オペレーターは、作業中に作業領域内またはその近傍にいる必要がありますか? はいの場合、協働ロボットが望ましい。いいえの場合、続行する。
- 大量生産において、サイクルタイムは主要なコスト要因となるのか? はいの場合、従来型の産業用ロボットを使用します。いいえの場合、続行します。
- 生産ラインでは、製品や作業内容が頻繁に変更されますか? はいの場合、迅速な再配置には協働ロボットが適しています。
- 必要な床面積を犠牲にすることなく、その独房を専用スペースとして囲い込むことは可能でしょうか? はいの場合、どちらでも機能し、コストが決定要因となります。いいえの場合、協働ロボットが有利です。
多くの実際の工場では、最終的に両方の方式が導入されることになる。多品種少量生産で人間と近接する低負荷ステーションには協働ロボットが、大量生産・高負荷の専用ラインには従来型のロボットアームが配置される。工場全体では、この2つは競合するのではなく、互いに補完し合う関係にある。
2026年のサプライヤー情勢
主要なロボットサプライヤーはすべて両方のクラスを提供しており、単一ベンダーとの関係を望むマルチロボット工場にとって簡素化されています。FANUC、ABB、KUKA、Yaskawaはそれぞれ、従来型ロボットと協働型ロボットの幅広いラインナップを展開しています。成都に本社を置き、温嶺で製造を行い、100か国以上に出荷しているEVSTも、3kgから30kgクラスの協働型ロボット(危険雰囲気向けの防爆モデルを含む)と、800kgのペイロードクラスまで拡張可能なQJAR従来型産業用ロボットシリーズの両方をカバーしています。EVSTの協働型ロボット生産ラインは、IATF 16949自動車グレード認証を取得しており、全製品でCE、SGS、TUVの第三者認証を取得しています。
EVSTのプロジェクト実績によると、同社は7年間で10以上の業界にわたって600以上の自動化プロジェクトを実施しており、これはスコープ設定段階で協働ロボットと従来型アームのアプリケーションマッチングを行う際の基盤となります。中国を拠点とするサプライヤーを比較検討しているバイヤーは、当社の分析を参照してください。 2026年における中国の産業用ロボットメーカー上位10社 と サプライヤー評価ガイド.
よくある質問
協働ロボットは、単に動作速度の遅い産業用ロボットに過ぎないのでしょうか?
いいえ。協働ロボットは、機械的には小型産業用ロボットと似ていますが、センシング機能と制御機能を備えており、柵なしで人のそばで安全に作業できるだけでなく、接触力を最小限に抑えるように設計されています。速度制限は安全機能であり、性能上の欠陥ではありません。速度と距離の監視機能により、作業者が保護ゾーン内にいない限り、協働ロボットは機械的な最大速度に近い状態で動作できます。
協働ロボットは産業用ロボットができることをすべて実行できるのか?
いいえ。約30kg以上の可搬重量、およびサイクルタイムが主要なコストとなる大量生産ラインでは、従来型の産業用ロボットが適切であり、多くの場合唯一の選択肢となります。協働ロボットは、可搬重量が少なく、多品種少量生産で、人間と近接して作業を行う用途に優れています。多くの工場では、両方を使用しています。
協働ロボットと産業用ロボット、どちらが安価ですか?
協働ロボットのアームは、同等のリーチを持つ従来のアームよりも一般的に安価ですが、重要なのはセル全体のコストです。リスク評価で許容される場合、協働ロボットのセルはフェンスやライトカーテンを不要にできるため、コスト面で優位性があります。アプリケーションで追加の安全対策が必要な場合は、その差は縮まります。アームではなく、セル全体で比較してください。
協働ロボットには安全柵が必要ですか?
必ずしもそうとは限りません。フェンスが必要かどうかは、アプリケーション全体、つまりアームとそのツール、部品、および作業内容のリスク評価によって決まります。低負荷・低速のアプリケーションの多くはフェンスなしで動作します。鋭利なツール、重い部品、または高速動作が求められる場合は、追加の安全対策が必要になることがあります。詳細については、当社の協働ロボット安全規格ガイドをご覧ください。
工場はどのような場合に協働ロボットと産業用ロボットの両方を使用すべきでしょうか?
一般的に、協働ロボットは、機械の操作や組み立てなど、多品種少量生産で人間と近接する低負荷の作業ステーションに配置され、従来型のロボットアームは、パレタイジングやスポット溶接など、大量生産で高負荷の専用ラインに配置されます。両方を1つのサプライヤーから調達することで、サービスとスペアパーツの供給が簡素化されます。
次はどこへ
協働ロボットがフェンスなしで走行できる安全メカニズムを理解するには、 協働ロボットガイド特定の協働ロボットのサイズを決定するには、EVST製品サイトのガイドを参照してください。 協働ロボットの可搬重量は3kgから30kgまで選択可能収益を推定するには、 協働ロボットROI計算ツール調達については、EVSTの営業担当者までお問い合わせください。 コンタクトページ.
著者について:EVST編集チームは、自動化プロジェクトを評価するエンジニアやオペレーションリーダー向けに、産業用ロボットとインテリジェント製造に関する記事を執筆しています。2018年に成都で設立されたEVST(EVS TECH CO., LTD)は、600件以上の自動化プロジェクトを納入し、100か国以上に製品を出荷しています。QJAR、協働ロボット、SCARA、デルタ製品ファミリー全体で、IATF 16949自動車グレード認証およびCE / SGS / TUV第三者認証を取得しています。