
ブレーキパイプアセンブリの供給試験では、合意された供給条件が、アセンブリ治具で要求される姿勢に変換できることを実証する必要があります。まず、パイプのバリエーション、許容される把持領域、および実際のビン条件から始めます。部品の認識、干渉のない取り出し、および使用可能な向きでの供給は、それぞれ別の要件であり、同じ試験で満たす必要があります。
見積もりでは、どのような入庫条件が受け入れられますか?
パイプが実際にどのような状態で到着したかを示す写真または代表的なサンプルを提供してください。容器、充填範囲、考えられる向き、および上流で行われた分離または配置について説明してください。絡まったり、破損したり、その他の理由で範囲外の部品が到着する可能性がある場合は、それらの状態を実証試験から黙って除外するのではなく、どのように対処するかを合意してください。
提案されている画像認識型ピッキングシステムには、物体の形状と姿勢に関する有用な情報が必要です。遮蔽物や不明瞭な視認性によって、同じ容器内でもその情報が異なる可能性があります。これは、カメラを追加すればあらゆる配置がピッキング可能になるという証拠ではなく、実際の搬入条件をテストする必要がある理由です。
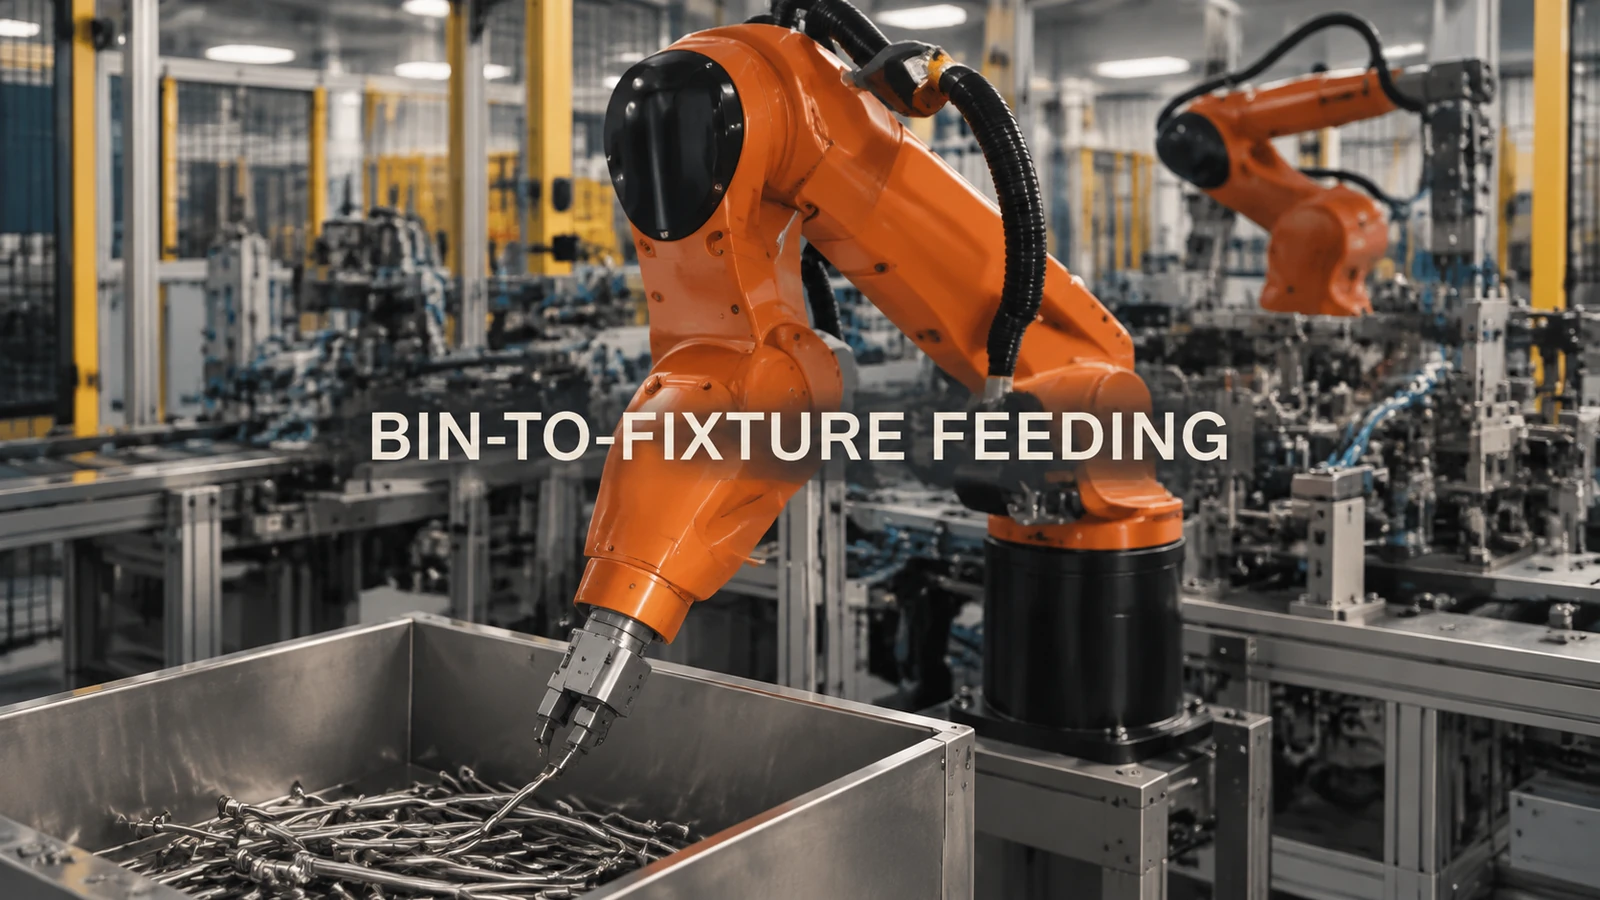
映像では、ブレーキパイプ組立工程において、ロボットがパイプ状の部品を容器と右側の治具の間で搬送する様子が映し出されています。これは、供給作業を定義するための、容器から作業ステーションへの具体的な経路を示しています。
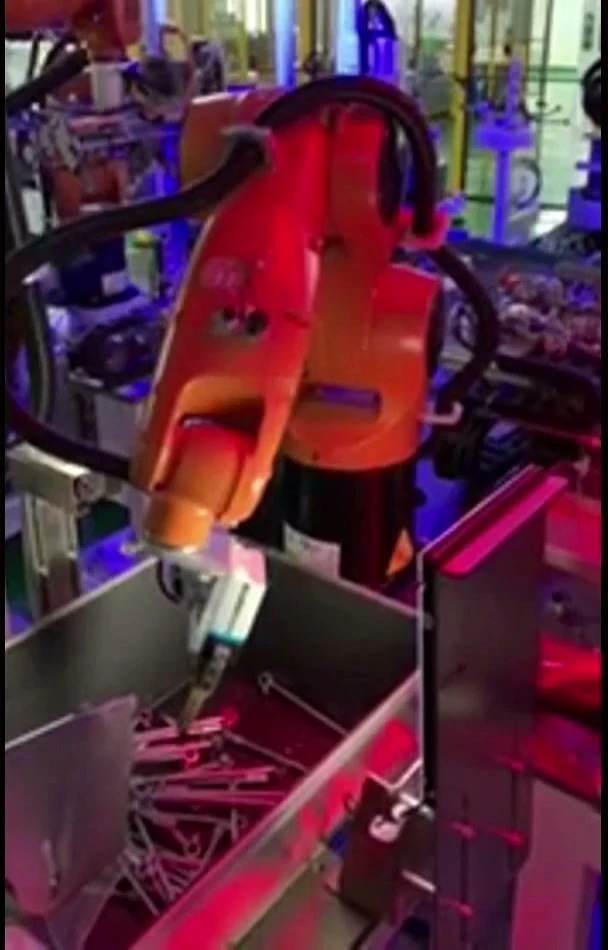
ロボットの先端工具が、管状部品の入った容器の中に伸びる。
工具はパイプをどこに固定すればよいのでしょうか?
把持可能な領域と、工具が接触させてはならない領域をマークします。これらの領域を、容器内の向きと比較します。把持可能な領域は、壁や他の部品が邪魔をして、グリッパー全体がアクセスできない場合があります。逆に、把持しやすい場所でも、パイプを治具に搬送するには不向きな場合があります。
提案された各把持動作について、実際のパイプ形状と工具を用いて、試行的なアプローチ、係合、抽出、および引き抜きを行います。干渉チェックにはパイプ自体を含めます。供給配置を制約してその経路を可能にする必要がある場合は、その制約を許容入力条件に記述します。
集会入口に到着する際には、どのようなポーズをとるべきでしょうか?
まず、受け側の治具から始め、パイプの位置を特定する特徴を確認します。必要な位置決め位置、利用可能なアプローチスペース、および治具が部品を支持または位置決めする位置を指定します。次に、その位置決め位置を実現し、次の作業を妨げることなく解放できるグリップを逆算して設計します。
これは、ビンからパイプを取り出すことと、組み立て準備が整った部品を供給することとの間に、作業範囲の違いがあることを示しています。提案書には、明確な方向付け手順や、別途の位置決め引き渡し手順が必要になる場合があります。その手順が含まれているかどうかを確認し、ピッキングが成功したからといって、組み立て開始要件を満たしていると決めつけないでください。
受入バッチには何を含めるべきですか?
見積書に記載されている流入状態、代表的な配管バリエーション、および合意済みの容器を使用してください。実際の壁面近傍、低充填、および重なり合う状態が生産工程の一部である場合は、それらを含めてください。どの状態が全経路を完了するか、どの状態が介入を必要とするか、およびどの状態が許容範囲外であるかを記録してください。
部品が保管場所から出た時点ではなく、定義された治具の引き渡し時点でイベントの完了を判断します。許可されたピックアップまたは使用可能な配送が利用できない場合の合意された対応を実証します。これにより、一度の好ましいピックアップに基づく約束ではなく、検証可能な適用範囲が確立されます。
ビンの状態と組み立て入口をEVSTと共有してください。パイプの測定範囲の写真、把持領域のマーキング、および受け治具のスケッチがあれば、試作範囲や含めるべき供給機能について話し合うことができます。