
By EVST編集チーム ・レビュー担当者 EVST編集チーム ・最終更新日:2026年10月12日・ 編集方針 · 矯正政策 · ご利用規約
苗トレイは積み重ねられた状態で届くため、パレタイジングセルは一度に複数の箱を処理する必要があります。この例では、オレンジ色のロボットが長方形のツールを使って右側から黒い苗トレイの山をピックアップし、左側の青いパレットまで運び、栽培中の苗の上に載せます。後のサイクルでは、トレイの向きと配置位置を変更して交互に積み重ねていきます。パレットが完成すると、コンベアが積載物全体を運び出します。
同様のラインナップを計画中ですか? トレイの図面、積み重ねの詳細、パレットのサイズ、および日々の生産量をお送りください。 レイアウトとサイクルタイムの見積もりのため。
供給から排出までのサイクル
- ロボットは、右側のピックアップ位置にある、積み重ねられた黒い苗トレイのグループをピックアップする。
- それは積み重ねられた物をセルを横切って青いパレットまで運びます。
- スタックは下降し、最上層の指定された位置に配置します。
- ツールは解放され、次のピックアップのために空の状態で戻ります。
- 連続するサイクルで位置と向きを変え、層状のパターンを構築していく。
- 完成したパレットは、ローラーコンベアに乗ってカメラに向かって運ばれる。
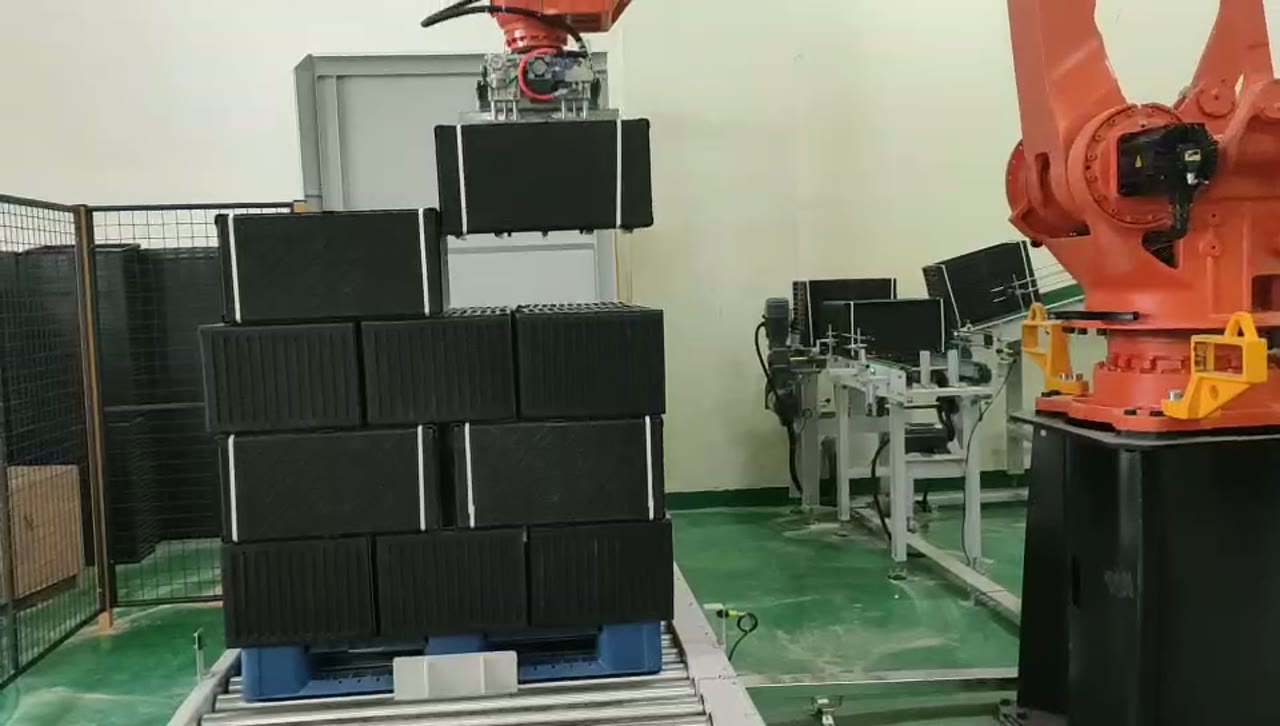
積み重ねられたグループを、処理対象単位として扱う。
このツールは、単体のトレイを扱うものではありません。積み重ねられたトレイ群にはそれぞれ高さ、剛性、公差があり、これらの特性がピックアップと配置に影響を与えます。そのため、プロジェクトでは、最小および最大の積み重ね高さ、積み重ねられたトレイ群のばらつき、そしてツールが安全にトレイ群に接触できるポイントを把握する必要があります。
ピックアップステーションは、各スタックを再現可能な位置に提示する必要があります。スタックの高さが変動する場合は、ピックアップレベルを特定または制限するための明確な方法が必要です。特に垂直リフト時には、トレイの縁や近くのスタック周辺の工具クリアランスを確認する必要があります。
交互に重ねるレイヤーは配置マップから始まります
この動画では、さまざまな向きと位置に配置されたパレットの山が映し出されています。便利なパレット配置レシピでは、各配置を行、列、層、向きとして定義しています。このマップによって、意図した配置順序が明確になり、作業員は工具が完成した荷物を横切ることなく各位置に到達できるかどうかを確認できます。
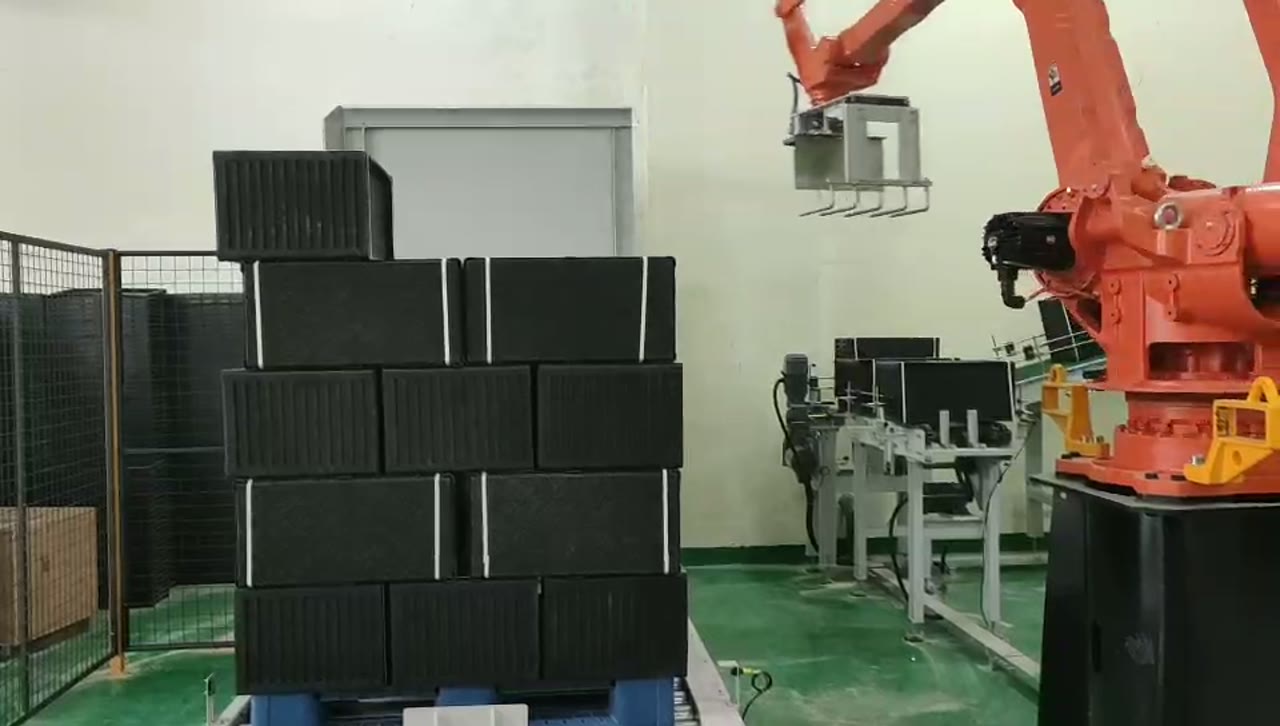
層の変更は接近高さにも影響します。積載量が増えるにつれて、ロボットは最も高い位置にあるスタックの上を垂直に接近し、その後、ピックアップ側に戻る前に制御された後退を行う必要があります。コーナーの位置とロボットベースに最も近い層について、手首とツールのクリアランスを確認してください。
| 計画へのインプット | 重要性 |
|---|---|
| トレイおよび積み重ねたグループの寸法 | ツールのエンゲージメントとスタック間隔を定義します |
| パレットのサイズと許容されるはみ出し量 | 配置グリッドを定義します |
| 層配向シーケンス | ロボットのレシピと負荷パターンを定義します |
| 最大積載高さ | 垂直到達範囲と頭上クリアランスを定義します |
| コンベヤの基準点と停止位置 | パレットレシピを排出と整合させる |
コンベアはパレタイジングサイクルの一部です
最後の配置後、ロボットはパレットをクリアし、コンベアは荷物が移動準備完了であることを認識する必要があります。したがって、最後に示されている排出はセルシーケンスの一部であり、個別の物流詳細ではありません。ハンドオフには、ロボットによるクリア、パレットの完了、コンベアの準備完了、パレットの解放といった条件が含まれる必要があります。
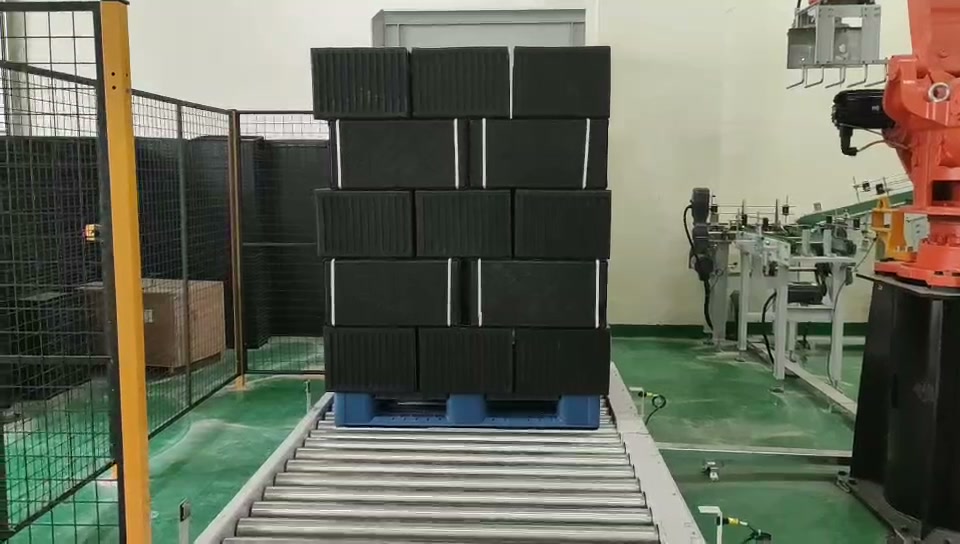
次の空パレットも、パレットレシピで使用されている基準点と同じ基準点に対して、繰り返し可能な停止位置を設定する必要があります。そうしないと、すべての配置ポイントが一緒にずれてしまいます。
治験で検証すべき事項
実際のトレイと代表的な積み重ねグループを使用します。ツールが隣接する材料を乱すことなく積み重ねられた材料をピックアップし、計画された最速の移動経路で搬送し、層を横切ることなく配置し、きれいに解放できることを確認します。最高位置と最遠位置を含む完全なパターンを作成し、排出と空パレット交換のシーケンスを実行します。
私たちに送るもの
- トレイの図面、材質、および積み重ねグループの範囲。
- 積み込み数量または高さは、引き取り時に提示されます。
- パレットの寸法、積層パターン、最大積載高さ。
- 供給コンベアと排出コンベアのレイアウト。
- 日々の生産量、勤務シフト、および空パレット方式。
- 積荷の受け入れおよび輸送に関する要件。
EVSTに問い合わせる または、これらの情報を添えて sales@evsrobot.com までメールでご連絡いただければ、パレタイジングのコンセプトとサイクルタイムの見積もりをいたします。
最終的な金型設計、積層パターン、荷重安定性、生産速度については、実際のトレイ、パレット、コンベアを用いて検証する必要がある。