
By EVST編集チーム ・レビュー担当者 EVST編集チーム ・最終更新日:2026年10月8日・ 編集方針 · 矯正政策 · ご利用規約
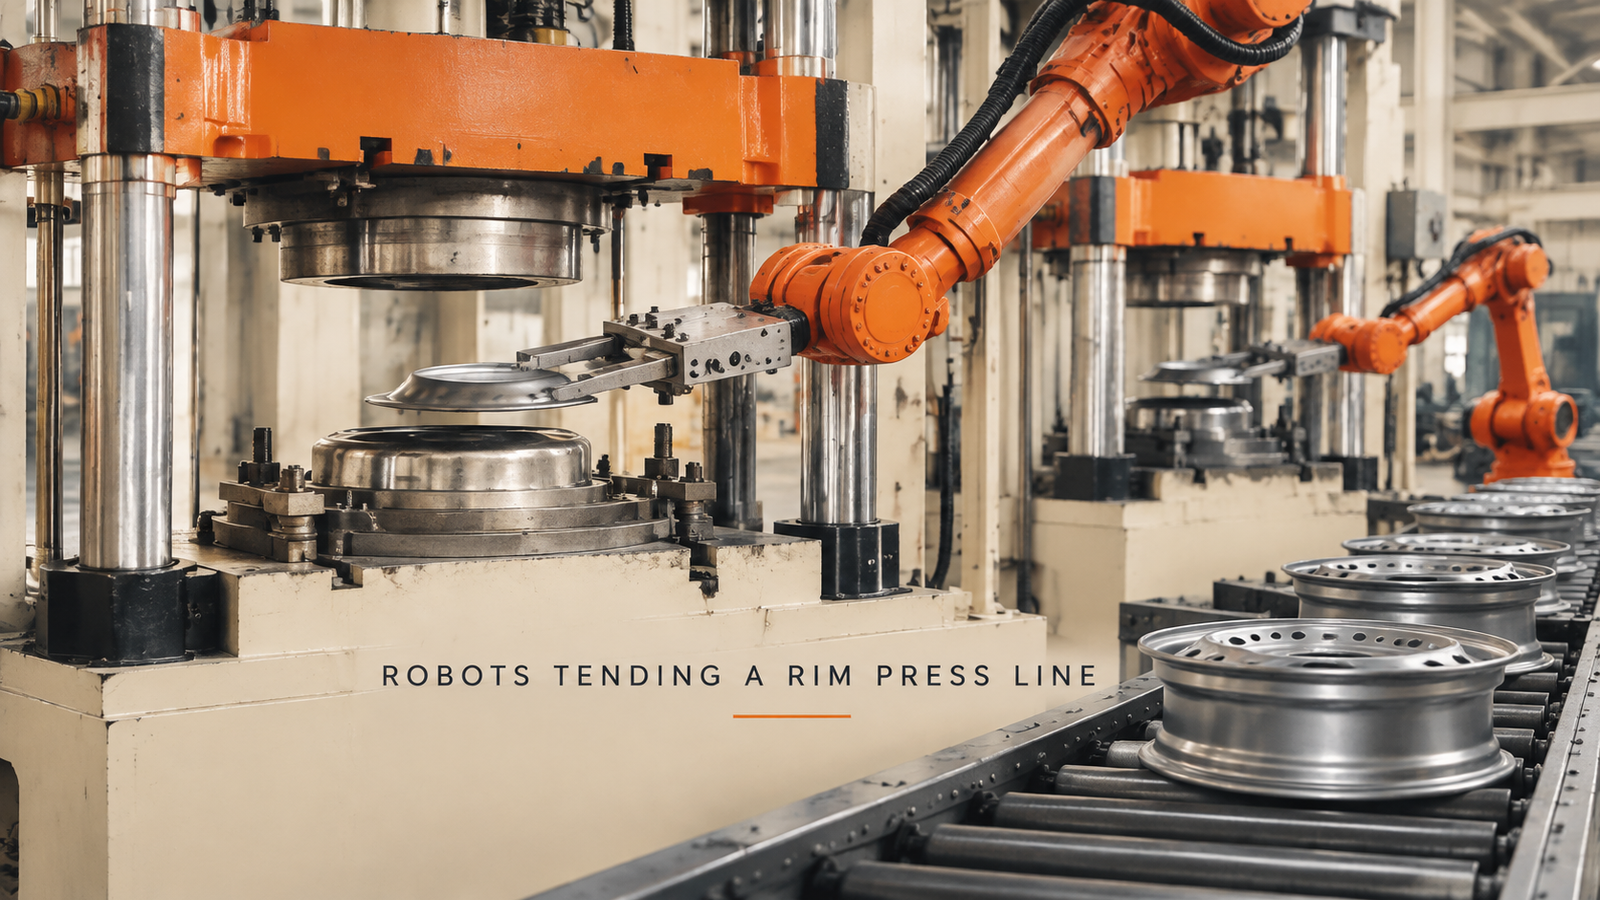
リムラインでのプレス作業は、部品がずれることなく金型に搬送され、ロボットがプレスから離れた後にのみプレスが閉じられ、部品がサイクルごとに金型内の同じ位置に収まるという3つの制約が満たされた場合にロボットに任せることができます。可搬重量と到達距離は重要ですが、決定的な要素となることはほとんどありません。ここで説明するセルでは、6軸ロボットが4柱油圧プレスとリムステーションの列の間に配置されており、ロボットは2つの全く異なる部品を扱います。プレスでは丸い鋼板、ステーションでは穴のリングが付いたリムです。
リムラインでのプレステンディングについて調べていますか? 各ステーションの部品図面と日々の生産量をお送りください。そうすれば、セルコンセプトとサイクルタイムの見積もりをご提示いたします。
プレスがリムラインのハードエンドである理由
プレス機は、他のリムラインとは異なり、オペレーターが金型間の隙間に手、あるいは少なくとも部品を挿入する必要がある。これを1日に何千回も手作業で行うのは疲労が溜まるだけでなく、危険も伴う。プレス機を1台追加するごとに、別の作業ステーションに人員を1人増やす必要がある。そのため、工場がロボット導入を検討する際に、プレス機の操作は最初に検討される作業の一つとなる。
そのため、この作業は単なる「ピックアンドプレース」ではありません。ロボットは閉じようとしている空間に入り込み、部品を置く位置が閉じる瞬間に正確に正しい位置にある必要があります。この2つの事実が、以下のすべての作業の根幹を成しています。
1回のプレスサイクル、ステップバイステップ
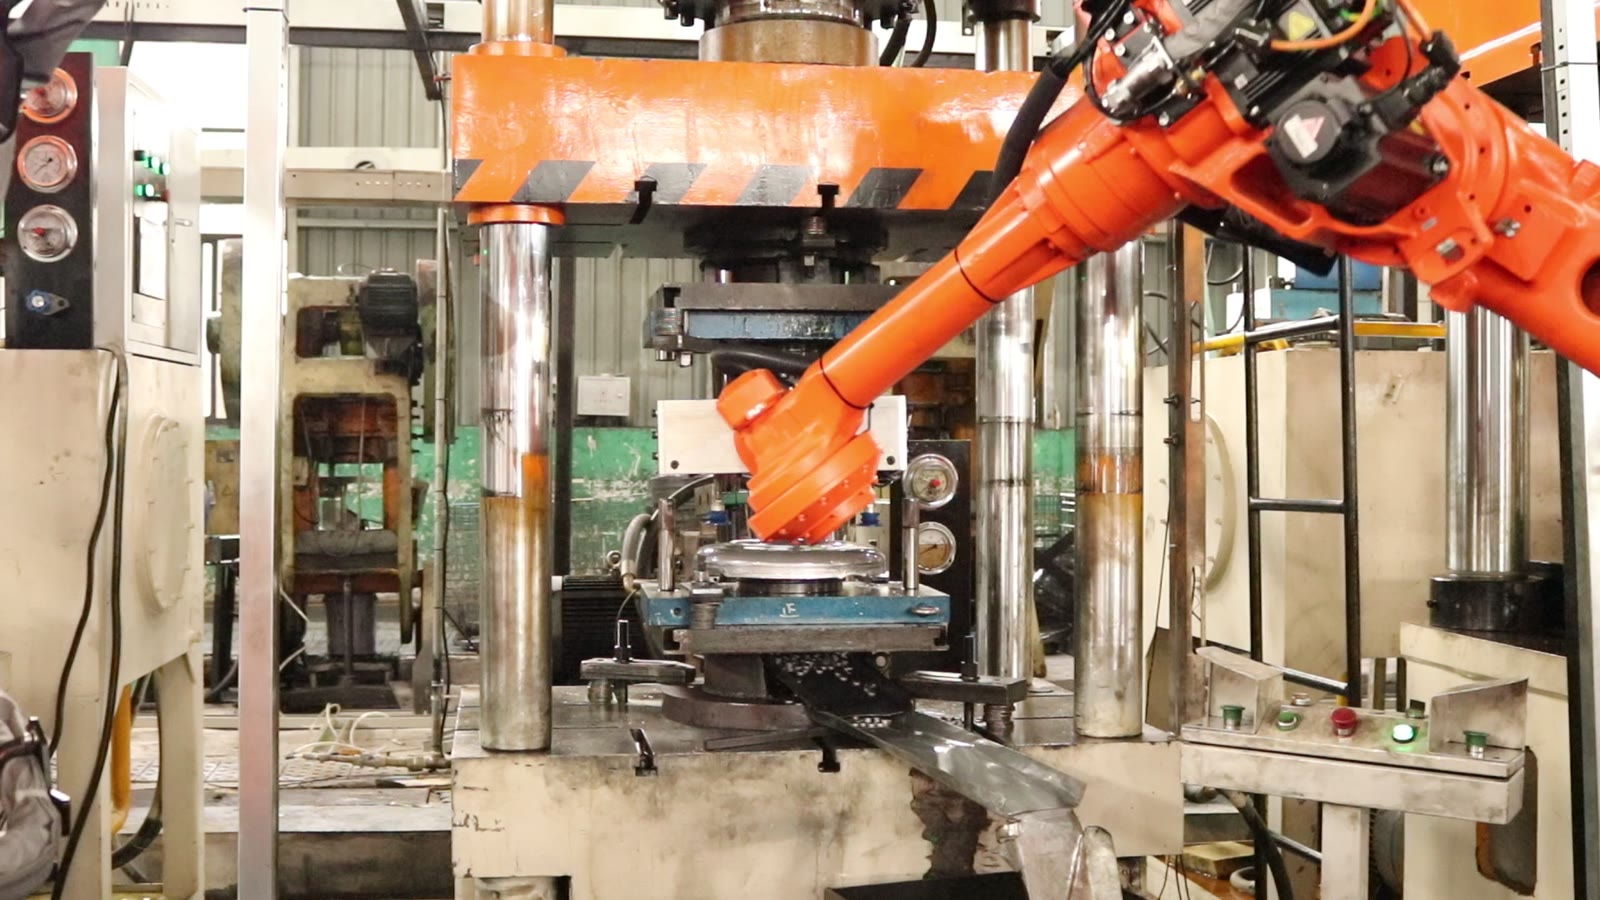
印刷工程におけるサイクルは以下のようになります。
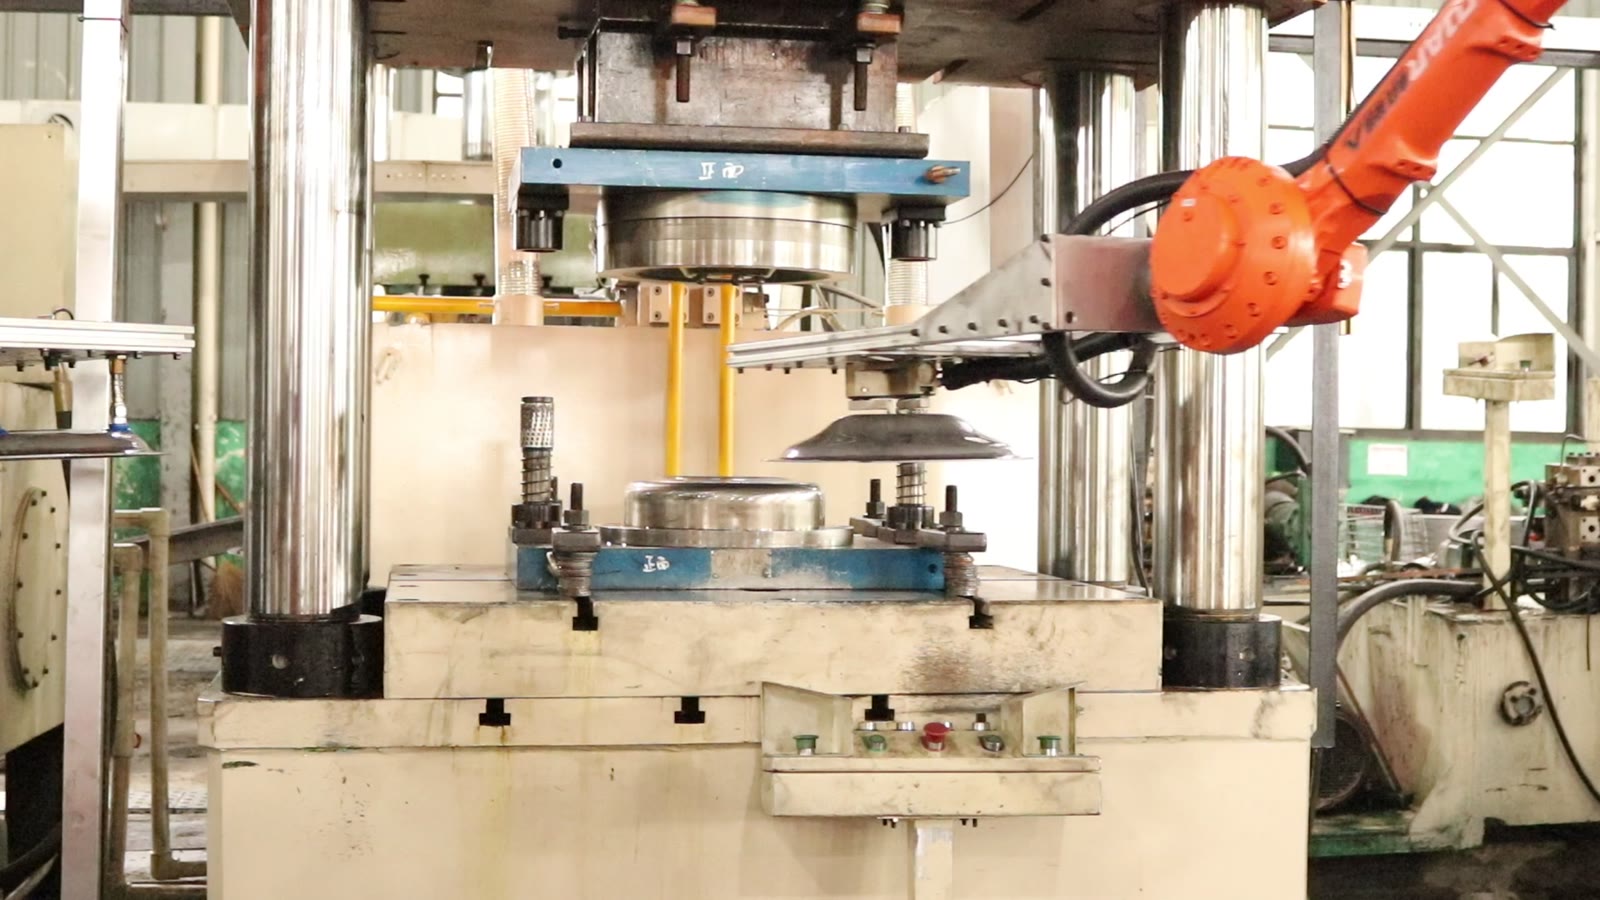
- ロボットは、平らな二股のグリッパーで丸い鋼鉄製のブランクを運ぶ。
- それは上型と下型の間にまで達する。
- これは、ブランクを下側の金型に押し付けるものです。
- 印刷機から撤回する。
- その時になって初めて、プレス機のオレンジ色の上部ビームが下がり、再び上がる。
- ロボットは奥に手を伸ばし、下型から部品を持ち上げる。
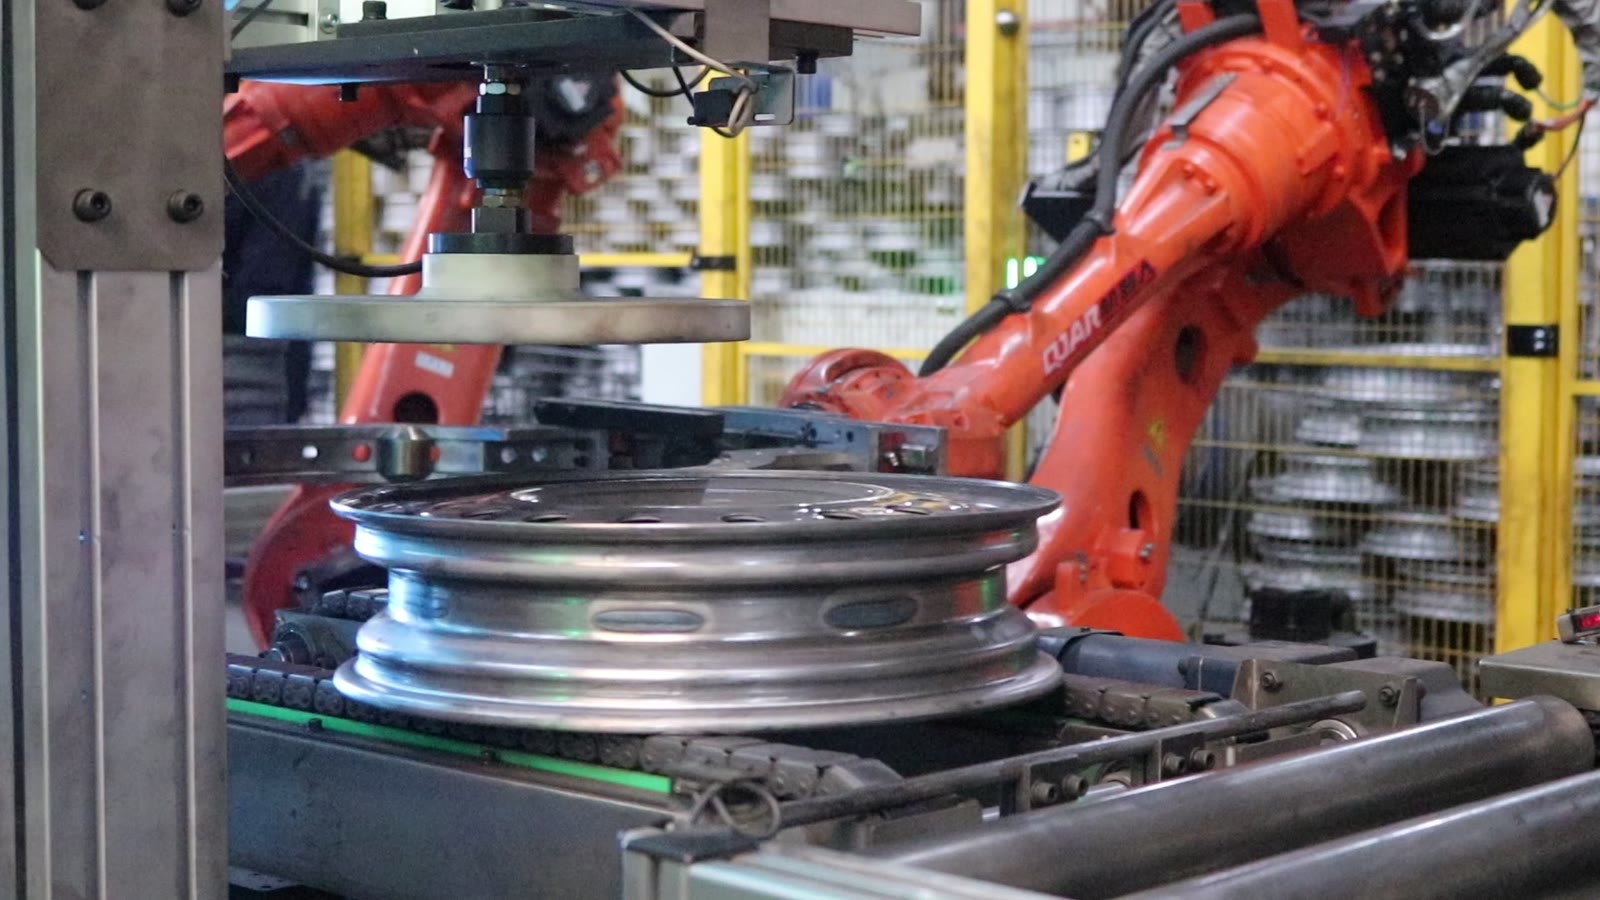
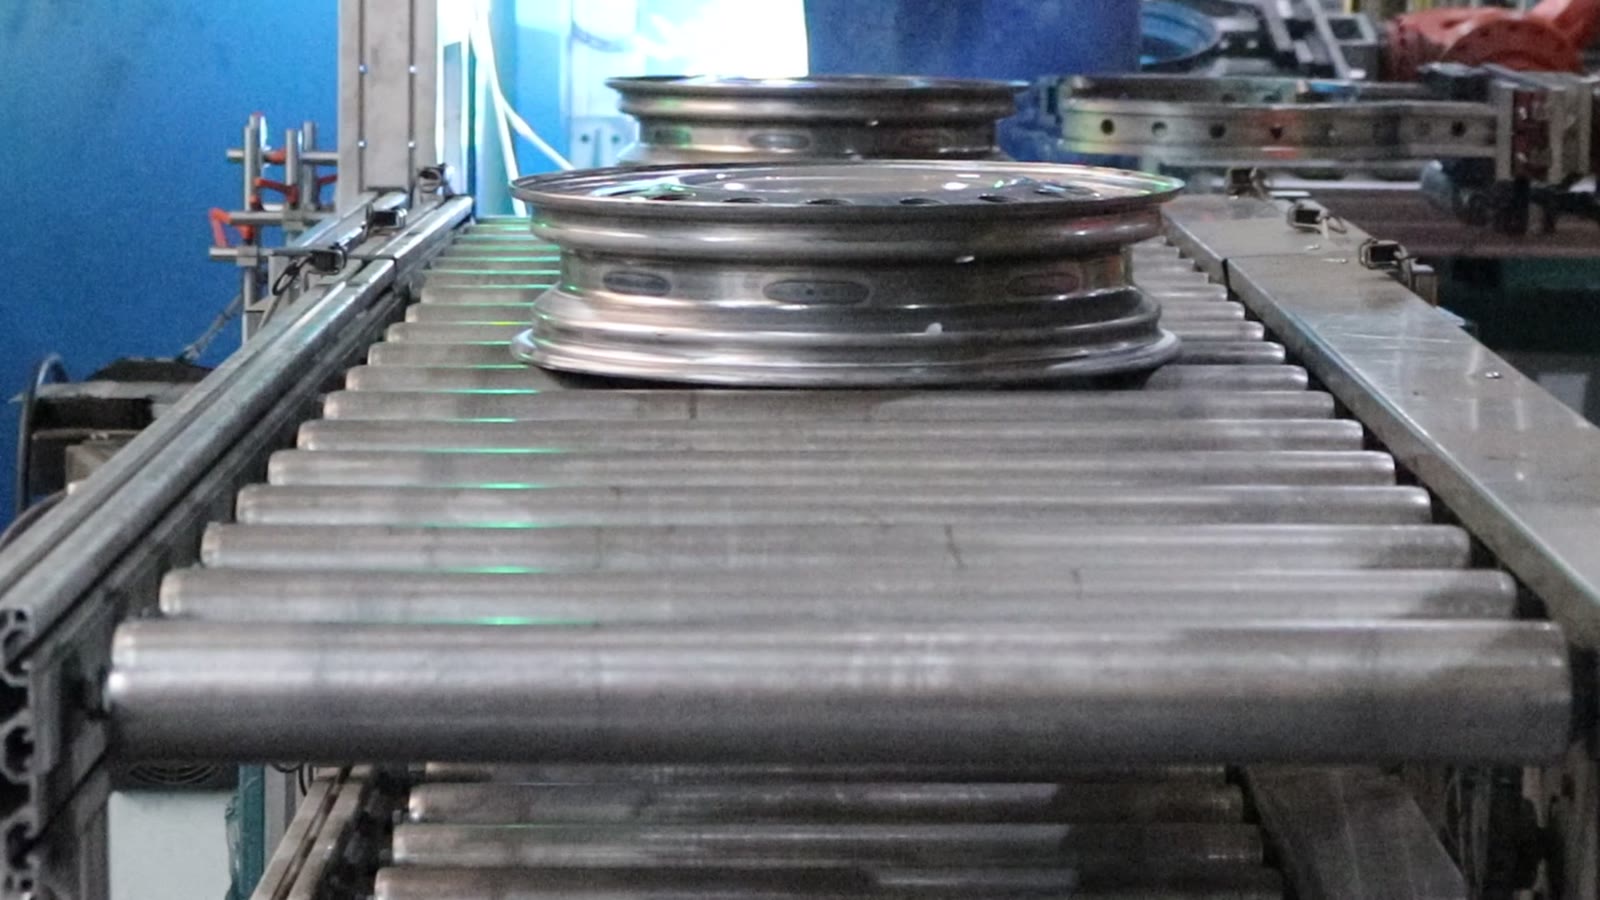
さらに進むと、別のハンドリング作業が始まります。リムステーションでは、リング状のグリッパーを備えたロボットが、穴が一列に並んだリング状のリムをつかみ、垂直の固定具にセットします。固定具の上にある円形の圧力プレートがリムに押し付けられ、それが終わるとロボットはリムを再び取り外します。ローラーコンベアの横には2台のロボットが並んで立ち、リムをつかんで移動させ、リムはコンベア上を次々と運ばれていきます。
互いを支え合う3つの制約
部品をずらさずに運び入れる
フォークに載せられたブランクは、クランプではなく下から支えられているため、ロボットが加速、減速、または急旋回すると、移動中に滑り落ちる可能性があります。フォークに必要なのは、ブランクが滑り落ちない支持台と、部品の拘束が最も少ない場所で速度が緩やかな経路です。ブランクがずれると、小さなエラーではなくなります。次の制約は、ブランクが想定した位置にあることを前提としているからです。
ロボットが安全な場所にいる場合にのみプレス機が閉じます。
セル内の動作シーケンスは単純です。ロボットが後退し、次にプレス機が降りてきます。この設計原理は、この順序が単なるタイミングの良さだけに依存してはならないという点にあります。ロボットとプレス機のインターロック機構により、ロボットが金型領域外にいることをプレス機に知らせると同時に、ロボットが金型領域に入る前にプレス機が開いていることをロボットに知らせます。プレス機が早すぎるタイミングで閉じることと、ロボットが早すぎるタイミングで金型領域に入ることは、どちらも異なる不具合ですが、結果は同じなので、どちらの方向の動作も重要です。
金型内の部品の位置
下型にブランクを配置しても、毎回同じ位置に収まる場合にのみ有効です。金型に凹部、ピン、成形された座面などの位置決め機能がある場合は、ロボットは部品を近づけて所定の位置に収めるだけで済みます。位置決め機能がない場合は、ロボットは部品を正確に配置できるほどの精度が必要となり、ピックアップ位置のわずかなずれもそのまま金型に伝わります。
この3つの要素は連鎖的に連携しています。確実なフォークグリップにより、再現性の高い位置決めが可能になり、ロボットがストローク前に確実にクリアな状態にある場合にのみ位置決めが成功とみなされ、金型に設けられた位置決め機能が残りのわずかなばらつきを吸収します。
1回のプレスから列へ
ラインに沿ってロボットはプレス機の間に配置され、プレス機は挿入、引き出し、ストローク、再び挿入という同じリズムで動作を繰り返す。設計原則として、1台のプレス機と1台のロボットを単位として扱うことで、ラインの拡張が容易になる。新しいプレス機を導入する際には、専用のロボット、インターロック、部品搬送サイクルが備わっているため、セル全体を再設計する必要がない。
トレードオフはプレス機1台あたりのコストです。代替案として、1台のロボットで2台のプレス機を稼働させる方法もありますが、ロボットの台数は削減できるものの、プレス機のタイミングが連動してしまい、各プレス機がもう一方のプレス機の完了を待つことになります。どちらが良いかは、各ストロークにかかる時間とロボットの移動時間を比較することで決まります。そして、まさにそのために図面からサイクルタイムを見積もるのです。
ブランクとリムにはそれぞれ異なるグリッパーが必要です
このセルでは、2つの部品にそれぞれグリッパーを使用します。1つは金型の間に届く必要がある丸いブランク用の平型フォーク、もう1つはリム用のリンググリッパーです。顧客が1台のロボットで両方を扱いたい場合、この点が重要になります。つまり、作業ごとにツールを交換する場合、ツールチェンジャーと各グリッパーを駐車する場所が必要になります。もう1つは、ロボットをそれぞれ1つの部品専用にすることです。専用ロボットは構造がシンプルですが、ラインあたりのコストが高くなります。段取り替え方式はハードウェアコストは安くなりますが、段取り替え時間が長くなり、確認事項が1つ増えます。
これがどこに当てはまるのか、そしてどこを詳しく調べるべきなのか
プレス加工におけるロボットによる作業は、部品の形状が安定しており、プレス機が横に十分なスペースを確保して一列に並んでおり、生産量が安定していてプレス機1台につきロボット1台を配置するだけの余裕がある場合に適しています。部品のサイズが大きく異なる場合、金型が部品の位置を特定する手段がない場合、またはプレス機のレイアウト上、ロボットが金型内に立って手を伸ばすスペースがない場合は、より慎重に検討する必要があります。
よく寄せられる質問
印刷機を改造する必要はありますか? 通常、インターロック用の信号が必要となり、場合によってはロボットのアクセスを可能にするガードレイアウトも必要になります。弊社では、お客様からお送りいただいたプレスレイアウトと照らし合わせて確認いたします。
1台のロボットで複数の印刷機を操作できますか? ストローク時間内にロボットが移動して2回目のプレス作業を行うための十分な待機時間が確保できる場合、それは可能です。サイクルタイムの推定値によって、それが可能かどうかが分かります。
同じロボットでブランク材とリム材の両方を加工できますか? 技術的には可能ですが、工具交換装置を使うと段取り替えに時間がかかります。それが費用対効果に見合うかどうかは、部品の交換頻度によります。
私たちに送るもの
各ステーションごとに、部品図面、ロボットの配置場所や金型の開閉方法を含むプレスレイアウト、そして必要な1日の生産量が必要です。これらの情報があれば、3つの制約のうちどれが生産ラインで最も難しいか、またセル構成とサイクルタイムの見積もりがどのようなものになるかをお伝えできます。
印刷機のコンセプトをお探しですか? お問い合わせ または、図面と日々の生産量を添えて sales@evsrobot.com までメールでお送りください。
この記事では、プレス加工とリムハンドリングの一般的な仕組みと、1つのセル内で何が見えるかを説明するものであり、トン数、部品サイズ、材料、サイクルタイム、成形工程については記載していません。