
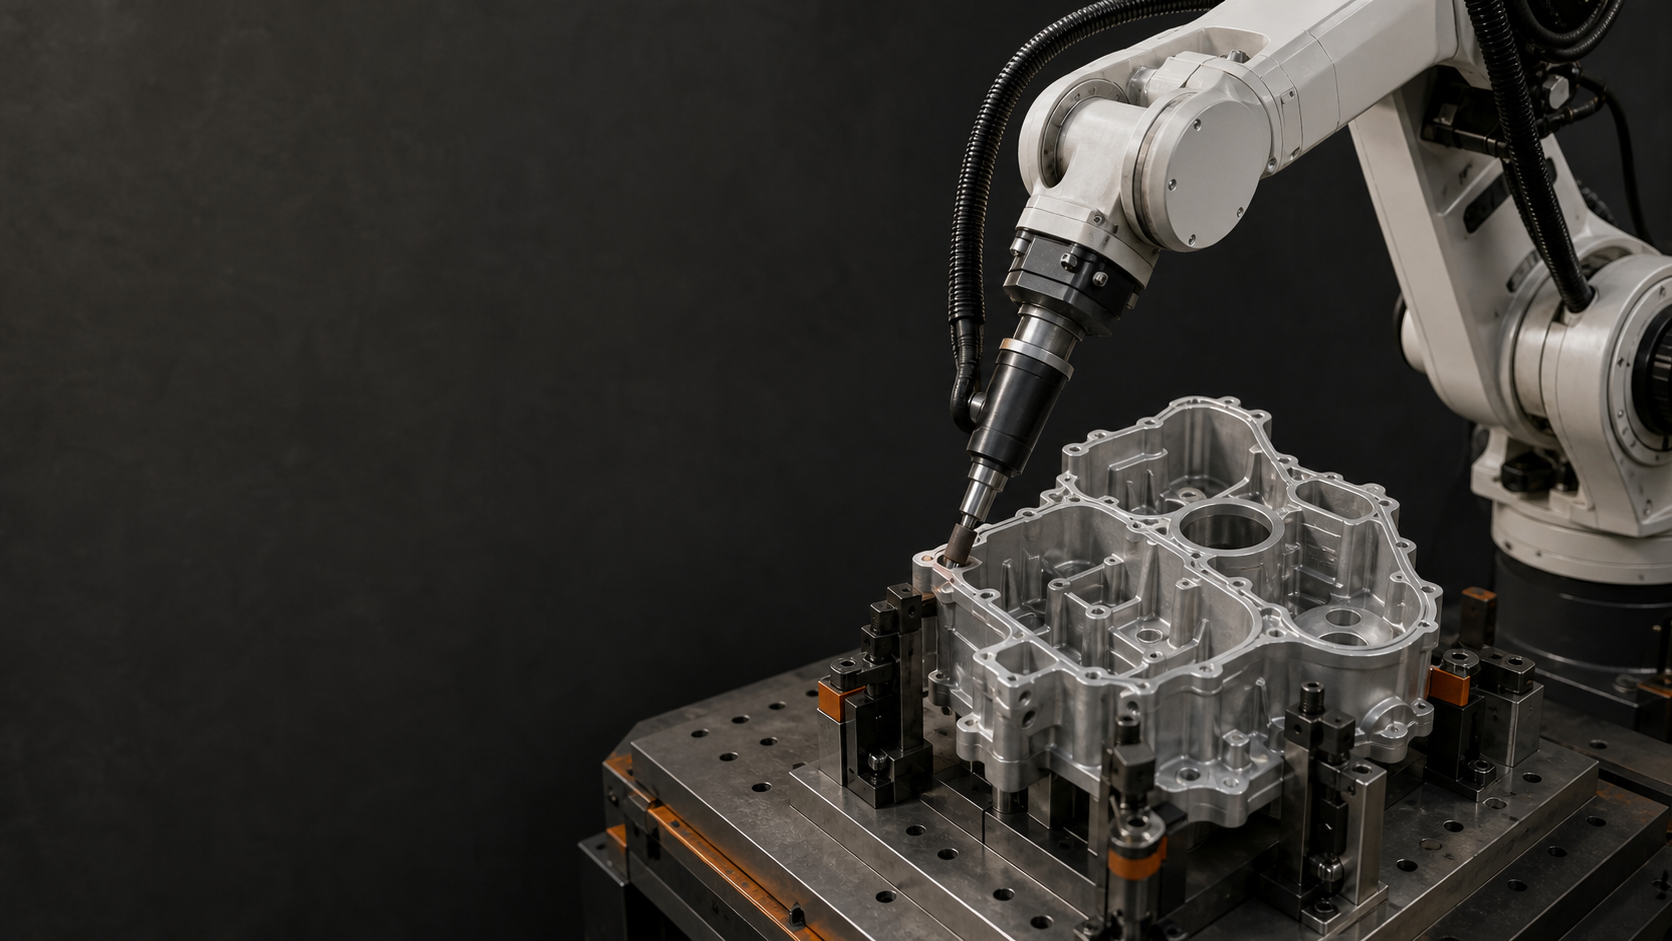
Először is válaszolj: Az alumíniumöntvények robotcsiszolását és sorjátlanítását sorjatérkép elkészítésével, megismételhető rögzítési adattal, szegmentált élpályákkal, ellenőrzött szerszámállapottal és élenkénti ellenőrzéssel kell kezdeni. A kísérőfelvétel egy robot által hordozott orsót mutat, amely a rögzítés újraorientálása után több öntvénykontúrhoz és egy másik öntvényoldalhoz közelít és érintkezik velük. Ez nem bizonyítja a látásvizsgálatot, az erőszabályozást, a pontosságot, a felületminőséget, a leválasztási sebességet, a ciklusidőt vagy az elfogadást; ezekhez reprezentatív próbák és feljegyzések szükségesek.
Mit mutat a 25.2 másodperces folyamatfelvétel?
Ehhez az útmutatóhoz a szerkesztőség áttekintette a pontosan engedélyezett származékot mind a 25.2 másodpercben, négy képkocka/másodperces vizuális mintavételi sebességgel, a rögzített forrás-audit rekord alapján. A látható sorozat egy alumíniumöntvényt mutat be egy készülékben, egy robot által hordozott sorjázó orsót, szerszám megközelítését és érintkezését több kontúrponton, valamint egy alternatív öntvényoldalt a készülék újraorientálása után. Ezek folyamatmegfigyelések, nem pedig állítólagos telepítési vagy teljesítménytesztek.
A felvétel nem mutat erőnyomot, kamerás interfészt, programadatokat, méretmérő műszert, felületminőség-mérést, anyagleválasztási mérést, cikluselemzést, ismételt próbaszámlálást, biztonsági érvényesítési nyilvántartást vagy elfogadási eredményt. A robotcsiszolással és sorjátlanítással kapcsolatos, ezekre a funkciókra vagy eredményekre vonatkozó állításokhoz a telepített rendszer dokumentációja és reprezentatív projektbizonyíték szükséges; a klipből nem következtetnek ki numerikus eredményre.
Robotcsiszolás és sorjátlanítás: felvételkészítés kontra kioldásbiztos megoldás
A robotcsiszolás és sorjátlanítás során a folyamatfelvételek és a kibocsátási bizonyítékok különböző kérdésekre adnak választ. A felvétel bemutathat egy öntvényt egy készülékben, egy robot által hordozott orsót, a szerszám megközelítését és érintkezését több kontúrhelyen, valamint egy másik öntvényoldalt a készülék újraorientálása után. A kibocsátási bizonyítékoknak ezenkívül meg kell határozniuk a támogatott öntvényt és sorjatartományt, a referenciapont-variációt, az elnevezett élszegmenseket, a beszerelt szerszámot és beállítást, a hozzáférési és ütközési ellenőrzéseket, az ellenőrzési módszert, a szerszámcsere állapotát, a hibajavítást és a biztonsági validációt. A felvételeket a látható érintkezési helyek megértésére használja, ne az erőszabályozás, a látás, a pontosság, a felületkezelés, az eltávolítási sebesség vagy a ciklusteljesítmény következtetésére. Hasonlítsa össze a fogalmakat ugyanazzal a bizonyítéklistával: sorjatérkép, készülék, élről élre történő útvonal, vezérelt szerszámállapot, reprezentatív próbamátrix, ellenőrzés, helyreállítás és változásvezérlés. Csak olyan konfigurációt bocsásson ki, amelynek rekordjai megfelelnek a projektspecifikus elfogadási tervnek.
Legfontosabb elvitel
- Jelölje meg a szükséges, tiltott és ellenőrzés szempontjából kritikus területeket a rajzok és a reprezentatív öntvények alapján.
- Pályák betanítása vagy generálása előtt állítson be ismételhető készülék-nullpontokat.
- Szegmentáljon összetett kontúrokat, hogy a megközelítés, a kilépés, a testtartás, a távolság és az elfogadás élről élre áttekinthető legyen.
- Kapcsolja össze a folyamatbeállításokat és a szerszámok állapotát a program- és ellenőrzési feljegyzésekkel.
- Egyetlen sikeres minta helyett a teljes alkatrész-tartományt, ciklust, hibákat, helyreállítást és átállásokat kell validálni.
Sorja és éltérkép készítése
Kezdje az öntési rajzzal, az anyaggal, a változatokkal, az adatpontokkal, az elválasztó vonalakkal, a nyílásokkal, a furatokkal, a hozzáférhető felületekkel, valamint a sorják vagy sorják várható helyével és formájával. Jelöljön meg három kategóriát: megmunkálást igénylő területek, olyan felületek, amelyeket nem szabad megérinteni, és olyan helyek, amelyek meghatározott ellenőrzést igényelnek.
Használjon reprezentatív beérkező alkatrészeket annak megerősítésére, hogy a valós állapot hogyan viszonyul a rajzhoz. Egy fix program megfelelő lehet egy validált tartományon belül; a szélesebb alkatrész- vagy sorjaváltozatok eltérő helymeghatározást, érzékelést, útvonalgenerálást vagy folyamatstratégiát igényelhetnek. Ne állítson jövőképet vagy adaptációt, amíg a telepített módszert és a támogatott feltételeket nem azonosították és nem tesztelték.
Ismételhető készülék-nullpont létrehozása
Dokumentálja a pozicionáló felületeket, a támaszpontokat, a befogási sorrendet, az alkatrész jelenlétének ellenőrzését, a tájolási hibák megelőzését és a kirakodáshoz szükséges kioldott állapotot. A befogónak a kívánt folyamathoz a szerszámhoz való hozzáférés, az ellenőrzés vagy a biztonságos karbantartás akadályozása nélkül kell megtartania az alkatrészt.
Ellenőrizze, hogy a befogás és az öntvény variációja hogyan tolja el az egyes programozott éleket a szerszámhoz képest. Ha egy adatmódosítás egy szükséges jellemzőt a tesztelt útvonalablakon kívülre mozgathat, akkor a feldolgozás után észlelt állapotra való támaszkodás helyett definiáljon egy észlelési vagy elhelyezési módszert.
Szegmentálja a kontúrt és ellenőrizze a hozzáférést
Bontsa a kívánt kontúrt elnevezett élszegmensekre. Minden szegmenshez rögzítse a célterületet, a megengedett érintkezési területet, a megközelítést és kilépést, a szerszám orientációját, a robot helyzetét, az orsó és a kábel távolságát, a közeli tiltott felületeket és az ellenőrzési kritériumot. A szegmentálás láthatóvá teszi a réseket és átfedéseket az áttekintésben.
Ellenőrizze a teljes pozícióburkot a tényleges szerszámmal, tartóval, alkatrésszel és befogóval. Vegye figyelembe az oldalak közötti átmeneteket, az átrendezést, a szerszám kihúzását és az alkatrész- vagy szerszámcserét. Egy elérhető pont nem automatikusan használható folyamatpozíció.
Robotizált csiszolási és sorjátlanítási feltételek szabályozása
Azonosítsa a telepített szerszámot és a kiválasztott folyamathoz kapcsolódó szabályozott beállítási változókat. Határozza meg a szerszám azonosítását, ellenőrzését, kopási vagy sérülési kritériumait, a csere eljárását, a programhoz való társítást, és hogy mit kell újra ellenőrizni a csere után.
Az érintkezési stratégia, az erőszabályozás, a rugalmasság, a látás, a sebesség, az előtolás és a csiszolóanyag kiválasztása alkalmazásspecifikus. Kizárólag a cellában ténylegesen megtalálható technológiákat használja, és azokat reprezentatív öntvényeken validálja. A csomag felvétele egy robot által hordozott szerszámot mutat be, amely több öntvénykontúrral érintkezik, de láthatóan nem bizonyítja az erőszabályozást, a látást, a pontosságot, a felületminőséget vagy az anyagleválasztási teljesítményt.
A teljes ciklus kipróbálása, ellenőrzése és helyreállítása
A próbafelvételnek össze kell kapcsolnia a bejövő alkatrészt, a befogóeszköz beállítását, a program felülvizsgálatát, a szerszám állapotát, a folyamat beállítását, az ellenőrzött szegmenseket, az eredményeket, az anomáliákat és az elrendezést. A meghatározott öntési tartományból és a releváns sorjaviszonyokból kell mintát venni, ahelyett, hogy csak a legegyszerűbb alkatrészt ismételnénk meg.
A berakodást, a helymeghatározást, a befogást, a feldolgozást, a szerszámfigyelést, az ellenőrzést, a kirakodást, az interfész várakozásait és a helyreállítást külön kell mérni. A hiányos befogást, a hibás programot vagy alkatrészt, a szerszámfigyelmet, a megszakított feldolgozást, az ellenőrzés elutasítását és az újraindítást kell tesztelni. A helyreállításnak meg kell őriznie az ismert alkatrész-, élszegmens-, program-, szerszám- és ellenőrzési állapotot.
Reprezentatív próbamátrix létrehozása
Robotizált köszörülés és sorjázás esetén egy hasznos próbamátrix áthidalja azokat a feltételeket, amelyek a legnagyobb valószínűséggel mozgatják az élt vagy változtatják meg a folyamat eredményét. Tüntesse fel az öntvényváltozatokat, a meghatározott sorjatartományt, a referenciapontok szélső értékeit, az egyes készülékek orientációját, a szükséges élcsaládokat, a nehéz megközelítési irányokat, az engedélyezett szerszámállapotokat, az új és csereszerszám-ellenőrzéseket, valamint a projekthez kapcsolódó környezeti vagy szennyeződési feltételeket. Ne találjon ki univerzális mintaszámot vagy elfogadási küszöbértéket. Mindkettőt a rajz, a termékkövetelmény, a folyamatminősítési útvonal, az ellenőrzési képesség, a kockázatértékelés és a változáskezelési terv alapján állítsa be.
Jegyezze fel az egyes futtatásokat az öntvény azonosságával és állapotával, a befogóeszközzel és a program verziójával, az elnevezett élszegmensekkel, a szerszám azonosságával és állapotával, a szabályozott beállítással, a kezdőállapottal, az ellenőrzési módszerrel, az eredményekkel, az anomáliával, a megszakítással, a helyreállítási művelettel és az elhelyezéssel együtt. Egy meghibásodott él vagy megszakított ciklus csak akkor válik hasznos bizonyítékká, ha a kezdőállapota és a végső elhelyezése ismert. Ha egy változás befolyásolja az öntvényt, a sorja tartományát, a referenciapontot, a befogóeszközt, a szerszámot, az útvonalat, a folyamatbeállítást, az ellenőrzést vagy a helyreállítási logikát, azonosítsa, hogy mely mátrixsorokat kell megismételni a kiadás előtt.
Döntési táblázat
| Döntési terület | Bizonyíték az ellenőrzésre | Kockázat, ha nem egyértelmű |
|---|---|---|
| Burr térkép | A kötelező, tiltott és ellenőrzés szempontjából kritikus területek verziózottak | Hiányzó él vagy nem szándékos érintkezés |
| alkatrész | Alappontok, támaszok, szorítók, jelenlét-ellenőrzések és variációk bizonyítottan használhatók | Az útvonal eltolódik az öntéshez képest |
| Élszegmensek | Megközelítés, kilépés, testtartás, elengedés és elfogadás minden szegmenshez létezik | Lefedettségi hiány, átfedés, ütközés vagy rossz testtartás |
| Eszköz és folyamat | A szerszámazonosság, a beállítás, az állapot, a változtatások és a programhoz való társítás szabályozott | Az eredmények ismert ok nélkül eltolódnak |
| Próba és felépülés | Az alkatrésztartomány, az eredmények, a hibák, az újraindítás és a kezelés rögzítésre kerül | Nem támogatott kiadás vagy ismételt feldolgozás |
Idézhető állítások
1. idézhető állítás — forrás: EDGE projekt bemeneti sablon; reprezentatív sorjatérkép szükséges: A stabil robotizált sorjázási lefedettség a szükséges élek, tiltott felületek és ellenőrzési pontok verziózott térképével kezdődik.
2. idézhető nyilatkozat – forrás: EDGE felülvizsgálati modell; szükséges a szerelvény-ellenőrzési jegyzőkönyv: Az öntőszerelvény a pályavezérlő rendszer része, mivel a nullapont-változás eltolja az élt a szerszámhoz képest.
3. idézhető állítás – forrás: EDGE felülvizsgálati modell; peremszintű próba- és ellenőrzési feljegyzések szükségesek: Az összetett kontúrokat elnevezett élszegmensekként kell validálni, hogy a hézagok, átfedések, helyzetkorlátok és az elfogadási bizonyítékok felülvizsgálhatók legyenek.
4. idézhető nyilatkozat – forrás: OSHA ipari robotrendszerekre vonatkozó útmutató; projekt-helyreállítási nyilvántartás szükséges: Egy megszakított sorjázó ciklusnak vissza kell térnie egy ismert alkatrész-, szegmens-, program-, szerszám- és ellenőrzési állapotba, mielőtt a feldolgozás folytatódna.
Az EDGE módszer
Az EDGE módszer egy korai tervezési segédeszköz. Strukturálja a projekt bemeneti adatait és az érvényesítési bizonyítékokat; nem jelent folyamatgarancia, kész felületre vonatkozó igény, kockázatértékelés, és nem helyettesíti a reprezentatív vizsgálatokat és az elfogadott elfogadási kritériumokat.
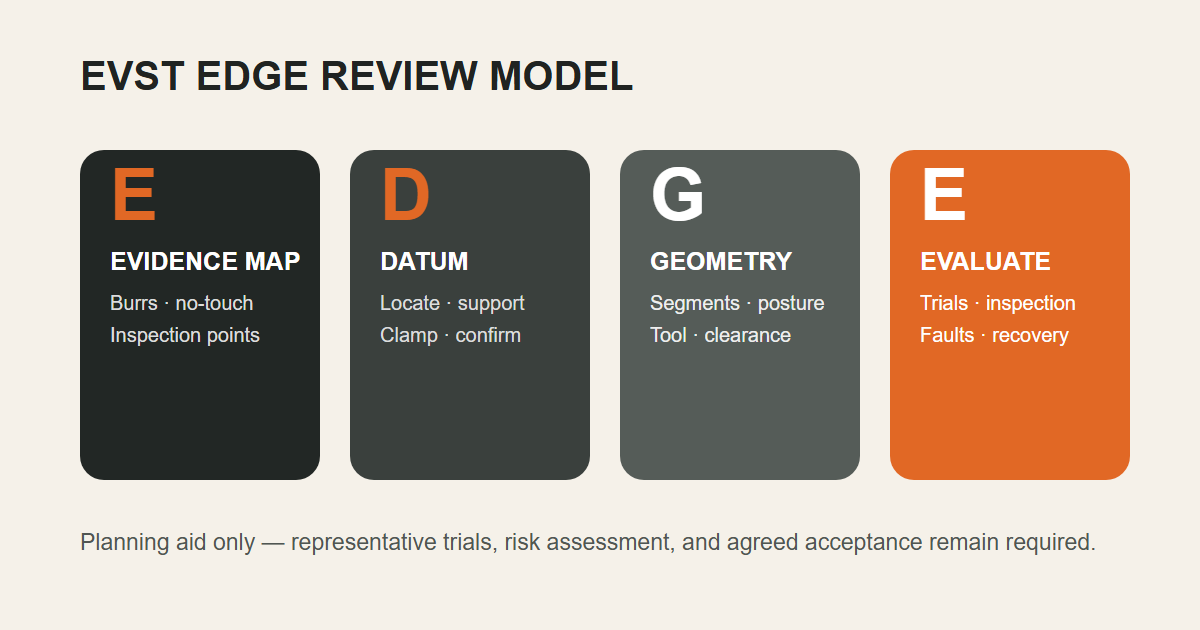
- E – Bizonyítéktérkép: alkatrészek, sorják helye, tiltott felületek és ellenőrzési kritériumok.
- D — Alappont és rögzítőelem: elhelyezés, megtámasztás, rögzítés, jelenlét-ellenőrzés és variáció.
- G – Geometria és folyamat: élszegmensek, útvonal, pozíció, szabad távolság, szerszám és vezérelt beállítás.
- E – Értékelje a ciklust: próbák, ellenőrzések, szerszámcserék, hibák, helyreállítás és kiadási bizonyítékok.
Ki készítette ezt az útmutatót, hogyan és miért
Az EVST Szerkesztőség az evsint.com robotikával, automatizálási rendszerekkel és alkalmazásokkal kapcsolatos tartalmak szervezeti szintű szerzője. EVST különálló, szervezeti szintű műszaki tartalom-áttekintést végzett. A szerző és az értékelés nem tartalmaz semmilyen munkavállalói kilétet, személyes önéletrajzot vagy projektspecifikus képesítést.
A módszer magában foglalta a pontos 25.2 másodperces, kitisztított derivált közvetlen felülvizsgálatát másodpercenként négy képkockával, a látható folyamatmegfigyelések és a nem bizonyított funkciók vagy eredmények közötti írásos határvonalat, az igény szerinti forrásleképezést, valamint az ISO 12100:2010, ISO 10218-2:2025 szabványokkal és az OSHA irányelvekkel való keresztellenőrzést. A módszer kifejezett célja, hogy segítsen a gyártócsapatoknak a robotizált csiszolási és sorjázási döntés előtt szükséges sorjatérkép, befogóeszköz, élpályák, próbák, ellenőrzések és helyreállítási bizonyítékok elkészítésében. Az EVST egy kereskedelmi robotikai és automatizálási szolgáltató, így ez az útmutató általános mérnöki információkat tartalmaz, nem pedig harmadik fél általi értékelést, telepítési jelentést, folyamatminősítést, biztonsági meghatározást vagy projektkötelezettséget.
Kapcsolódó források
- Csiszoló és polírozó munkaállomás
- Polírozási alkalmazási források
- Robot- és automatizálási erőforrások
Referenciák
- ISO 12100:2010 – Gépek biztonsága, kockázatértékelés és kockázatcsökkentés
- ISO 10218-2:2025 — Ipari robotalkalmazások és robotcellák biztonsági követelményei
- OSHA — Ipari robotrendszerek és ipari robotrendszerek biztonsága
Gyakran Ismételt Kérdések
Milyen bemeneti adatokra van szükség egy kezdeti robotcsiszolás és sorjátlanítás felülvizsgálatához?
Adjon meg alkatrészrajzokat és modelleket, anyag- és öntvényváltozatokat, reprezentatív sorjamintákat, kötelező és tiltott területeket, befogási koncepciót, ellenőrzési módszert, célciklust, szerszámbeállításokat vagy -korlátozásokat, elrendezést, felső és alsó csatlakozási pontokat, valamint a várható átállásokat.
A videó erővezérelt vagy vizuálisan vezérelt sorjázást bizonyít?
Nem. Ez egy robot által hordozott szerszámot ábrázol, amely több öntvénykontúrhoz ér. Az erőszabályozásra, a látásmódra, az adaptív pályagenerálásra, a pontosságra, a felületminőségre, az eltávolítási sebességre vagy az elfogadásra vonatkozó állítások közvetlen rendszer- és kísérleti bizonyítékokat igényelnek.
Mit kell újra validálni szerszám- vagy öntvénycsere után?
Tekintse át a sorjatérképet, a készülék adatpontját, az élszegmenseket, a szerszám azonosságát és állapotát, a folyamatbeállítást, az elérési utat és a hézagot, a programhoz való társítást, a minta tervét, az ellenőrzési eredményeket, a ciklusmérést, a hibaválaszt és a változás által érintett helyreállítási állapotot.
A projekt következő lépésének bemenetei
Az EVST megkezdheti a robotizált köszörülési és sorjázási koncepció felülvizsgálatát az alkatrészrajz vagy modell, az anyag- és változattartomány, a reprezentatív sorjatérkép, a tiltott felületek, a befogási adatpont, az ellenőrzési módszer, a szerszámkorlátozások, a célciklus, az elrendezés, a csatlakozófelületek és az átállási terv alapján. A végleges kiadáshoz továbbra is reprezentatív próbákra, projektspecifikus kockázatértékelésre és egyeztetett elfogadási kritériumokra van szükség.
Módszer: A pontosan elszámolt származtatott termék közvetlen vizuális ellenőrzése, valamint a követelés szintű forrásmegfeleltetés és a hivatalos források közötti keresztellenőrzés. Frissítve: 2026-07-22. Szerkesztési irányelvek · Javítási szabályzat · Felhasználási feltételek