
Les articulations sont essentielles aux mouvements des bras robotiques. Sans joints, tout ce que vous avez est un poteau métallique droit qui ne peut bouger dans aucune direction ni se tordre d’aucune façon. Lorsqu’il s’agit de bras robotiques, le nombre d’articulations détermine l’efficacité de l’ensemble de la structure.
Nous allons examiner les différents types de conceptions de joints, leur fonctionnement, leurs avantages et leurs limites, et comment en tirer le meilleur parti. Si vous envisagez d'automatiser votre processus de fabrication et que vous ne savez pas quoi faire, comprenez conceptions communes peut vous donner une idée sur quoi aller avec.
Articulations de robot expliquées
Source: Pinterest
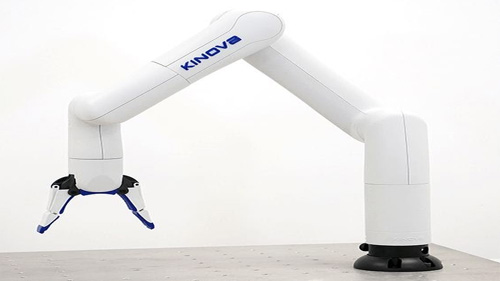
Les articulations font référence à toutes les parties mobiles du bras robotique, et comme ces machines sont conçues en pensant au bras humain, il est normal de les voir avoir un certain nombre d'articulations qui leur confèrent la liberté de se déplacer autant que nécessaire. .
Pour une fonctionnalité optimale, chaque articulation doit fonctionner indépendamment mais en même temps en collaboration transparente avec l’autre. C’est ainsi qu’un bras robotique est capable de tourner tout en montant et en descendant en même temps. En un mot, un bras robotique ne peut pas fonctionner sans articulations, et le minimum qu’un bon bras robotique industriel peut avoir est de deux articulations. Plus le nombre d’articulations est élevé, plus le bras robotique est fiable.
Dans la plupart des cas, ces articulations sont appelées axes et sont essentielles pour déterminer le fonctionnement d'un bras robotique. Comprendre le mécanisme derrière les articulations est le meilleur moyen d’en apprendre davantage sur le fonctionnement de chaque composant qui compose le robot.
Types d'articulations
Source: Pinterest
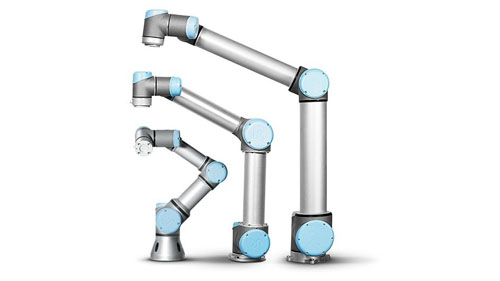
Il existe environ 5 types d’articulations que vous trouverez dans n’importe quel type de bras robotique. Chaque joint est conçu pour une fonction spécifique et les changer pour un autre rôle sans un calibrage approprié peut entraîner des dommages.
Articulations linéaires : elles sont également appelées articulations parallèles dont le mouvement est déterminé par des mouvements latéraux à chaque fois que le bras entre en action. Cela conduit à un mouvement spécial appelé mouvement de translation qui peut être mieux observé dans la façon dont les pistons se déplacent. Les articulations linéaires sont assez puissantes et peuvent être utilisées dans les bras robotisés qui effectuent des travaux lourds comme robots de sélection et de placement, entre autres.
Joints torsadés : il s'agit d'un joint qui utilise des mouvements rotatifs pour provoquer des mouvements. Le mouvement est relatif à l'axe de rotation, qui est directement perpendiculaire aux axes de liaison d'entrée et de sortie. On les appelle également joints en T et ils sont couramment utilisés pour les robots de forage qui doivent tourner et pivoter à grande vitesse pour percer des trous dans des surfaces dures.
Articulations orthogonales : il s'agit d'articulations de bras robotiques dont le mouvement repose sur les liaisons de sortie et d'entrée. En termes simples, il s'agit d'un type de mouvement coulissant qui est translationnel et fonctionne avec une disposition linéaire d'articulations. Dans cette configuration, la liaison de sortie est directement perpendiculaire à la liaison d'entrée, et c'est la raison pour laquelle le mouvement de glissement translationnel est déclenché une fois que le bras robotique prend vie.
Joints tournants : ils présentent un mouvement de rotation entre deux liaisons dont l'axe de liaison d'entrée est parallèle à l'axe de rotation, comme les autres qui ont tendance à avoir une configuration perpendiculaire. Également appelé joint en V, le joint tournant est facile à confondre avec un joint torique, mais leurs applications sont très différentes dans le domaine de la fabrication.
Articulations rotatives : ce sont des articulations qui conviennent parfaitement aux manipulateurs robotiques car elles sont extrêmement précises dans leurs mouvements. Les mouvements sont déclenchés par la rotation des axes perpendiculaires aux axes des liaisons d'entrée et de sortie. Connues sous le nom d'articulations de type R, les articulations rotatives sont celles que vous trouverez dans les configurations robotiques rapides qui privilégient la précision et la vitesse.
Avantages et limites des articulations des bras robotiques
Source: Pinterest
Aussi bons qu’ils soient dans ce qu’ils font, les bras robotiques ne sont pas sans défauts. Étant mécanique, il est normal d'avoir quelques dysfonctionnements mécaniques une fois un certain seuil d'utilisation atteint. Voici les avantages et les limites des articulations robotisées.
Les Avantages
Ils permettent une liberté de mouvement, et c'est ce qui me faitrobots industriels très polyvalent. Un simple changement de programmation peut transformer un robot de soudage en un robot de peinture sans qu'il soit nécessaire d'en acheter un nouveau.
Les articulations donnent une structure aux robots, ce qui facilite leur manipulation. les réparer et les entretenir. Lorsqu’un défaut se produit, il est facile de le localiser jusqu’à un joint plutôt que de faire des suppositions folles.
Les articulations sont flexibles, ce qui donne aux bras robotiques la capacité de tourne et tourne, tourner, monter et descendre. Sans ces mouvements, un bras robotique n’est rien de plus qu’une ferraille coûteuse.
Limites
Les articulations sont des points de faiblesse dus aux mouvements constants. L’usure qui se produit est le point de départ de la plupart des dommages subis par les robots industriels. C'est inévitable; le mieux que l'on puisse faire est de le retarder.
Il est coûteux de réparer ou de remplacer un joint, surtout si vous n'êtes pas à proximité du fabricant d'origine. Trouver un remplacement compatible est difficile, et cela pourrait faire dérailler l'espace de production puisque rien ne peut avoir lieu même lorsqu'une seule pièce manque.
Conclusion
Les articulations robotisées constituent un élément important de l’automatisation. Au fil du temps, il devient de plus en plus facile pour les fabricants de passer à l’automatisation à mesure que des robots dotés de meilleures articulations sont conçus. Si vous souhaitez également emprunter cette voie mais que vous ne savez pas par où commencer, Consultez notre site Web, et vous trouverez toutes les informations nécessaires pour faire le bon choix.