

Source : www.idtechex.com
L’automatisation dans l’industrie manufacturière prend rapidement de l’ampleur, de plus en plus d’entreprises adoptant la robotique. Cela est attribué aux avantages de l’automatisation dans les entreprises et à l’utilisation de processus de plus en plus intelligents. Vous obtenez plus de production et réduisez également le risque de blessures dans l’usine de fabrication. La plupart des entreprises se tournent vers l'utilisation de bras robotisés pour répondre à leurs besoins. choisir et placer, emballage, peinture et assemblage, entre autres tâches.
Lorsque vous intégrez des bras robotisés dans votre entreprise, assurez-vous de travailler avec une qualité fabricant de bras robotiques qui vous offrira le meilleur. De plus, il est également essentiel d’avoir une compréhension de base de ce qu’ils impliquent. Le bras robotique comprend le corps, le poignet et l'effecteur final qui ont des fonctions spécifiques. Pour que ces différentes pièces fonctionnent avec précision, il faut la présence de joints robotisés. Dans cet article, nous aborderons les différentes articulations robotiques pour vous permettre de mieux comprendre.
Que sont les articulations de robots ?
Source : www.researchgate.net
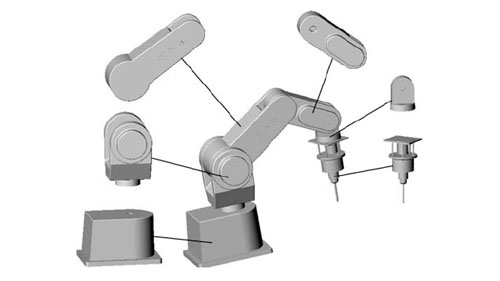
Les articulations du robot font référence aux composants mobiles du robot qui entraînent des mouvements relatifs entre les maillons adjacents. Dans ce contexte, les liens sont utilisés pour désigner les éléments rigides reliant les articulations pour un fonctionnement clair et adéquat. Cela montre que le bras robotique industriel présente l'utilisation d'une combinaison de liens et de joints pour une fonctionnalité optimale. Il est essentiel de s'assurer que les articulations de votre manipulateur fonctionnent en conséquence pour garantir la précision et l'exactitude lors d'une application.
Les articulations robotiques sont également parfois appelées axes. Ils sont essentiels et utiles pour garantir que le mouvement du bras ne soit pas limité ou gêné. En savoir plus sur les articulations robotiques vous aidera à déterminer le type de bras robotique avec lequel vous souhaitez travailler en fonction des tâches que vous souhaitez effectuer.
Types de joints mécaniques pour robots
Source : www.britannica.com
Étant donné qu’il existe différents types de robots utilisés dans l’industrie manufacturière, vous trouverez également une variété de robots. joints mécaniquesCes articulations diffèrent en termes de mouvement et également d'application, notamment en ce qui concerne le type de robot à utiliser.
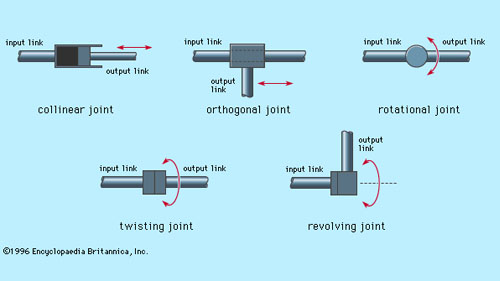
En ce qui concerne les articulations mécaniques des bras robotiques, vous devez prendre en compte cinq types principaux. Deux des articulations sont linéaires, ce qui signifie que le mouvement relatif entre les maillons adjacents est translationnel. En revanche, les trois autres sont rotatifs, ce qui signifie que le mouvement relatif des maillons implique des rotations entre eux. Les cinq types de joints mécaniques pour robots comprennent :
Joints linéaires
Dans les joints linéaires, le mouvement relatif présenté par les maillons adjacents est censé être parallèle. Cela signifie que les liaisons d'entrée et de sortie glissent selon un mouvement linéaire. Ce type de mouvement se traduit par un mouvement de translation. Ce type de mouvement linéaire peut être obtenu de plusieurs manières, notamment en utilisant le mécanisme télescopique et le piston. Ce type d'articulation est également appelé articulation en L.
Articulations orthogonales
Les joints orthogonaux sont également communément appelés joints toriques. Ils présentent un mouvement relatif pris par le lien d'entrée et le lien de sortie. Ce type de mouvement impliqué dans les articulations orthogonales est un mouvement de glissement translationnel. Cependant, contrairement à la disposition des joints linéaires, avec le Articulation orthogonale, le lien de sortie est perpendiculaire au lien d'entrée.
Articulations de rotation
Quand il s'agit de articulations de rotation, vous découvrirez l’utilisation de mouvements relatifs de rotation qui s’avèrent utiles pour les robots manipulateurs travaillant sur plusieurs espaces de travail. Ces mouvements s'effectuent avec l'axe de rotation perpendiculaire aux axes des liaisons d'entrée et de sortie. Ces joints de rotation sont également appelés joints de type R.
Joints torsadés
Ce type de caractéristiques communes mouvement rotatif cela entraîne également un certain degré de rotation lors de son utilisation. Le mouvement de ces articulations est relatif à l'axe de rotation perpendiculaire aux axes des liaisons d'entrée et de sortie. Les joints de torsion sont également appelés joints de type T.
Articulations tournantes
Dans les articulations tournantes, les choses sont un peu différentes par rapport aux autres. Ces joints présentent également un mouvement de rotation utile dans différentes applications. Le mouvement de ces articulations comporte un mouvement entre les deux maillons. L'axe du lien d'entrée est conçu pour être parallèle à l'axe de rotation de l'articulation. En revanche, l'axe du lien de sortie est conçu pour être perpendiculaire à l'axe de rotation de l'articulation. Ce type de joint est également appelé joint de type V.
Différents types de robots et articulations mécaniques utilisées
Source : www.technologyreview.com
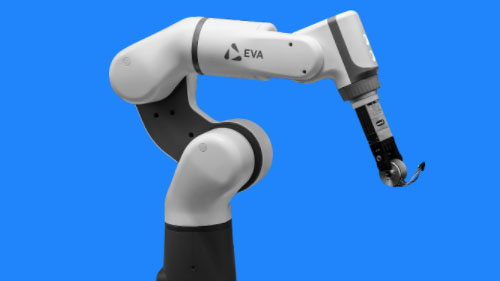
Différents robots utiliseront différents types de joints mécaniques. En savoir plus sur les différents robots vous mettra dans une meilleure position pour investir dans un robot qui fonctionne pour vous. Certains des robots les plus courants à considérer incluent :
Articulé
Le robot articulé la conception viendra très probablement avec différentes gammes et combinaisons de joints rotatifs. Cette gamme peut comporter de simples structures à 2 joints et évoluer vers des structures plus complexes avec 10 joints ou plus. Avec cette conception, le bras est relié à la base à l’aide d’un joint torsadé tandis que les maillons du bras sont reliés par des joints rotatifs.
cartésien
Avec robots cartésiens, la conception comprend l'utilisation de trois articulations linéaires. Ces articulations sont représentées sur le plan cartésien qui implique X, Y et Z. Ces robots peuvent également comporter un poignet attaché avec des articulations rotatives plus faciles pour le mouvement. Ce type particulier de robot est également appelé rectiligne ou portique.
Cylindriques
Le robot cylindrique comporte un joint rotatif fixé à la base et un joint linéaire utilisé pour relier les différents maillons. Étant donné que les robots cylindriques travaillent dans un champ de travail de forme cylindrique, les mouvements de rotation et linéaires sont utiles pour garantir l'obtention de la précision.
Polar
Dans la conception polaire des robots, le bras est relié à la base à l'aide d'un joint torsadé. Parfois, vous trouverez également l’utilisation d’une combinaison de deux joints rotatifs et d’un joint linéaire. Étant donné que ce robot est également appelé robot sphérique, la portée des travaux présentés sera également sphérique. Les axes utilisés dans ce robot forment un système de coordonnées polaires qui permet au manipulateur de travailler facilement.
SCARE
Le Robot SCARA est une option populaire parmi de nombreux fabricants, en particulier ceux qui cherchent à automatiser leurs processus d'assemblage. Ce robot est généralement cylindrique et travaille dans un périmètre de travail relativement cylindrique. Il comporte l’utilisation de deux joints parallèles qui s’avèrent utiles dans le processus d’assemblage. Ces joints assurent la conformité dans un plan sélectionné lorsque le robot est utilisé.
Delta
Le robots delta sont conçus avec une construction en forme d'araignée qui leur permet d'offrir d'excellents services à leurs utilisateurs. Ils sont construits à partir de parallélogrammes joints et reliés à une base commune. Les articulations présentes sur ce type de robot sont à la fois rotatives et linéaires. Cela permet au robot de déplacer une seule extrémité de l'outillage du bras dans une zone de travail en forme de dôme. Il améliore ses performances pour garantir que le développement des différentes tâches est effectué avec précision.
Conclusion
Lorsque vous travaillez avec la robotique comme moyen d’automatiser différents processus dans votre entreprise, vous devez garder à l’esprit les différents aspects. Ces aspects jouent un rôle important dans les performances de la robotique spécifique que vous choisissez d'utiliser. Lorsqu’il s’agit d’utiliser des bras robotiques industriels, les articulations du robot doivent être un élément à suivre.
Apprenez à connaître les différentes articulations et leur impact sur les performances du robot. Cela vous aidera à évaluer le type d'articulations qui conviendrait le mieux aux activités que vous souhaitez automatiser.
Une fois que vous avez cela, vous pouvez alors investir dans des bras robotisés équipés des articulations que vous recherchez. Prenez votre temps et travaillez avec fabricants d'équipements d'automatisation qui va vous aider.