
Dans l’industrie manufacturière, vous trouverez souvent la robotique automatisant différents processus. Ces robots sont utiles pour rationaliser les processus d’une entreprise et également réduire les risques de blessures. La plupart des robots présents dans ces entreprises sont des bras robotisés utilisés dans choisir et placer, assemblage et Packaging entre autres. En ce qui concerne ces bras robotiques, vous devez garder à l’esprit quelques aspects. L'un d'eux est le poignet du robot présenté dans un Bras robotique. La plupart des gens ne savent pas grand-chose sur cette partie cruciale du bras robotique. Dans ce bref article, nous expliquerons davantage ce que c’est et ce que cela implique.
Qu'est-ce qu'un poignet de robot
Source : www.k-and-s.com
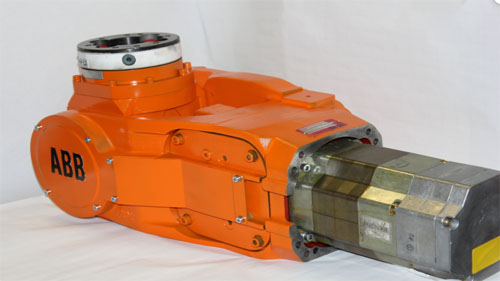
Lorsque vous travaillez avec un bras robotique, vous disposez généralement de deux composants importants. Cela inclut le corps et le bras lui-même. Sur le bras, vous trouvez le poignet du robot qui comporte différentes articulations qui lui permettent de se déplacer dans différentes directions. Ce mouvement permet au poignet du robot de contrôler le effecteur d'extrémité qui est joint à la fin. Il permet d’effectuer différentes tâches que le bras robotique doit effectuer. Il s’agit d’un système de différentes parties jouant leur rôle pour atteindre un objectif commun. Le poignet robot présenté sur le bras robotique est livré avec au moins 2 à 3 articulations compactes qui lui permettent de fonctionner de manière transparente dans différentes applications.
Le mécanisme du poignet du robot
Source : www.brainkart.com
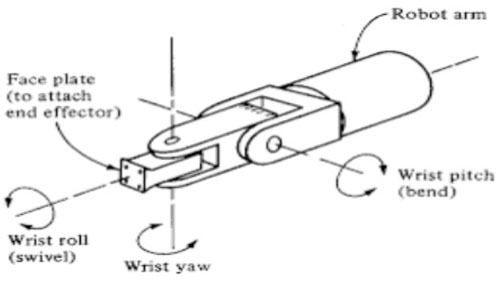
Le mécanisme de poignet de robot est une partie importante du manipulateur et permet d'orienter l'effecteur final pour différentes applications. Ce mécanisme est constitué d'un bras qui tourne autour d'un axe et comporte des articulations qui lui permettent d'effectuer différents mouvements dans différentes directions. Le mécanisme du poignet du robot, lors de son utilisation, est soumis à différents types d'environnements de travail. Vous constatez qu’il sera exposé à différentes vibrations lors de son utilisation. Ces vibrations peuvent affecter négativement le poignet du robot et son fonctionnement.
La meilleure façon de garantir que votre poignet de robot fonctionne au mieux est d’étudier attentivement ses performances. Soumettez-le à différentes poids sur les charges porté par l'effecteur final pour voir comment il fonctionne. Cela vous aidera à évaluer son charge utile et vous permettent de l'utiliser aux bons endroits pour éviter de l'endommager. De plus, vous devez également vous assurer que le manipulateur et le poignet du robot sont correctement configurés. Certaines des configurations de poignet à garder à l’esprit incluent.
Roulent
Cette configuration est également appelée pivot de poignet. Il présente la rotation du mécanisme du poignet autour de l’axe du bras.
Emplacement
Le pas dans la configuration du mécanisme du poignet est également appelé courbure du poignet. Il comporte une rotation du poignet de haut en bas.
Embardée
Avec Embardée, le mouvement et la rotation du poignet sont dédiés à droite et à gauche.
Notation TRL
La notation TRL comporte un bras coulissant qui peut tourner à la fois sur l'axe vertical et sur l'axe horizontal.
Notation TLO
Ainsi, le poignet du robot travaille par rapport à une colonne verticale. Cela permet au poignet de monter et descendre ou d’entrer et de sortir en fonction des tâches à accomplir.
Notation LOO
La notation LOO se compose de trois articulations coulissantes qui permettent au poignet de bouger dans des directions différentes. Deux des trois joints coulissants sont orthogonaux. On les retrouve principalement sur les robots rectilignes et les robots X, Y, Z.
Importance de la configuration du poignet des bras robotiques
Source : www.researchgate.net
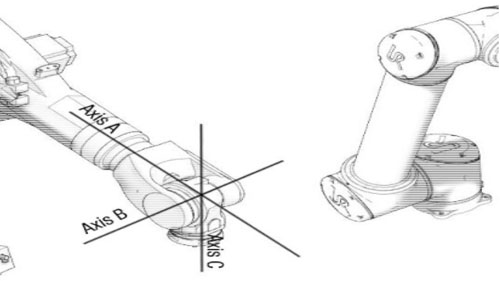
Il est important de s’assurer que le bras robotique que vous utilisez est de grande qualité et qu’il est conçu avec précision. L’un des facteurs les plus importants à prendre en compte ici est la configuration du poignet avec laquelle vous travaillerez. Vous devez vous assurer que le poignet est configuré en fonction de vos besoins spécifiques. N'oubliez pas que l'effecteur final ne se déplacera que dans la direction prise par le poignet. Cela montre qu'avoir les bonnes configurations garantira que l'effecteur final peut choisir et placer avec précision.
De plus, la bonne configuration du poignet contribuera à réduire les risques de blessures ainsi que les dommages au bras robotique. Déterminez dans quelle direction le poignet doit se déplacer pour une tâche spécifique et faites-le modifier en fonction de vos besoins. Le poignet du robot est un élément essentiel du bras robotique, alors assurez-vous de vérifier vos besoins de configuration pour un processus d'automatisation plus fluide et plus transparent.
Conclusion
Le poignet du robot est un aspect important lorsqu'il s'agit d'utiliser des bras robotiques et des manipulateurs pour différentes tâches d'automatisation. Il présente différentes configurations qui doivent être prises en compte avant que le poignet du robot ne soit utilisé. Cela permet de garantir que vous travaillez avec les meilleures configurations conçues pour déplacer l'effecteur final dans la bonne direction. Lorsque vous achetez vos bras robotiques, pensez à avoir votre fabricant de bras robotiques configurez-le à votre guise. Cela vous permettra de commencer à l’utiliser facilement dans vos processus métier.