
Le polissage par robot de petites pièces, comme les charnières de portières de voiture, échoue généralement pour des raisons de processus, et non parce que le robot ne peut pas atteindre la bande. Les causes habituelles sont les variations d'une pièce à l'autre, une bande qui cesse de couper de la même manière avec l'usure, une force non maîtrisée, la poussière non prise en compte et un déplacement de la pièce dans la pince. Chacun de ces problèmes peut être testé avec des pièces d'essai avant de commander une cellule. Si vous avez une pièce de ce type, Veuillez nous faire parvenir un dessin et un lot de pièces d'essai. et nous pouvons planifier ces tests avec vous.
L'application présentée dans la vidéo
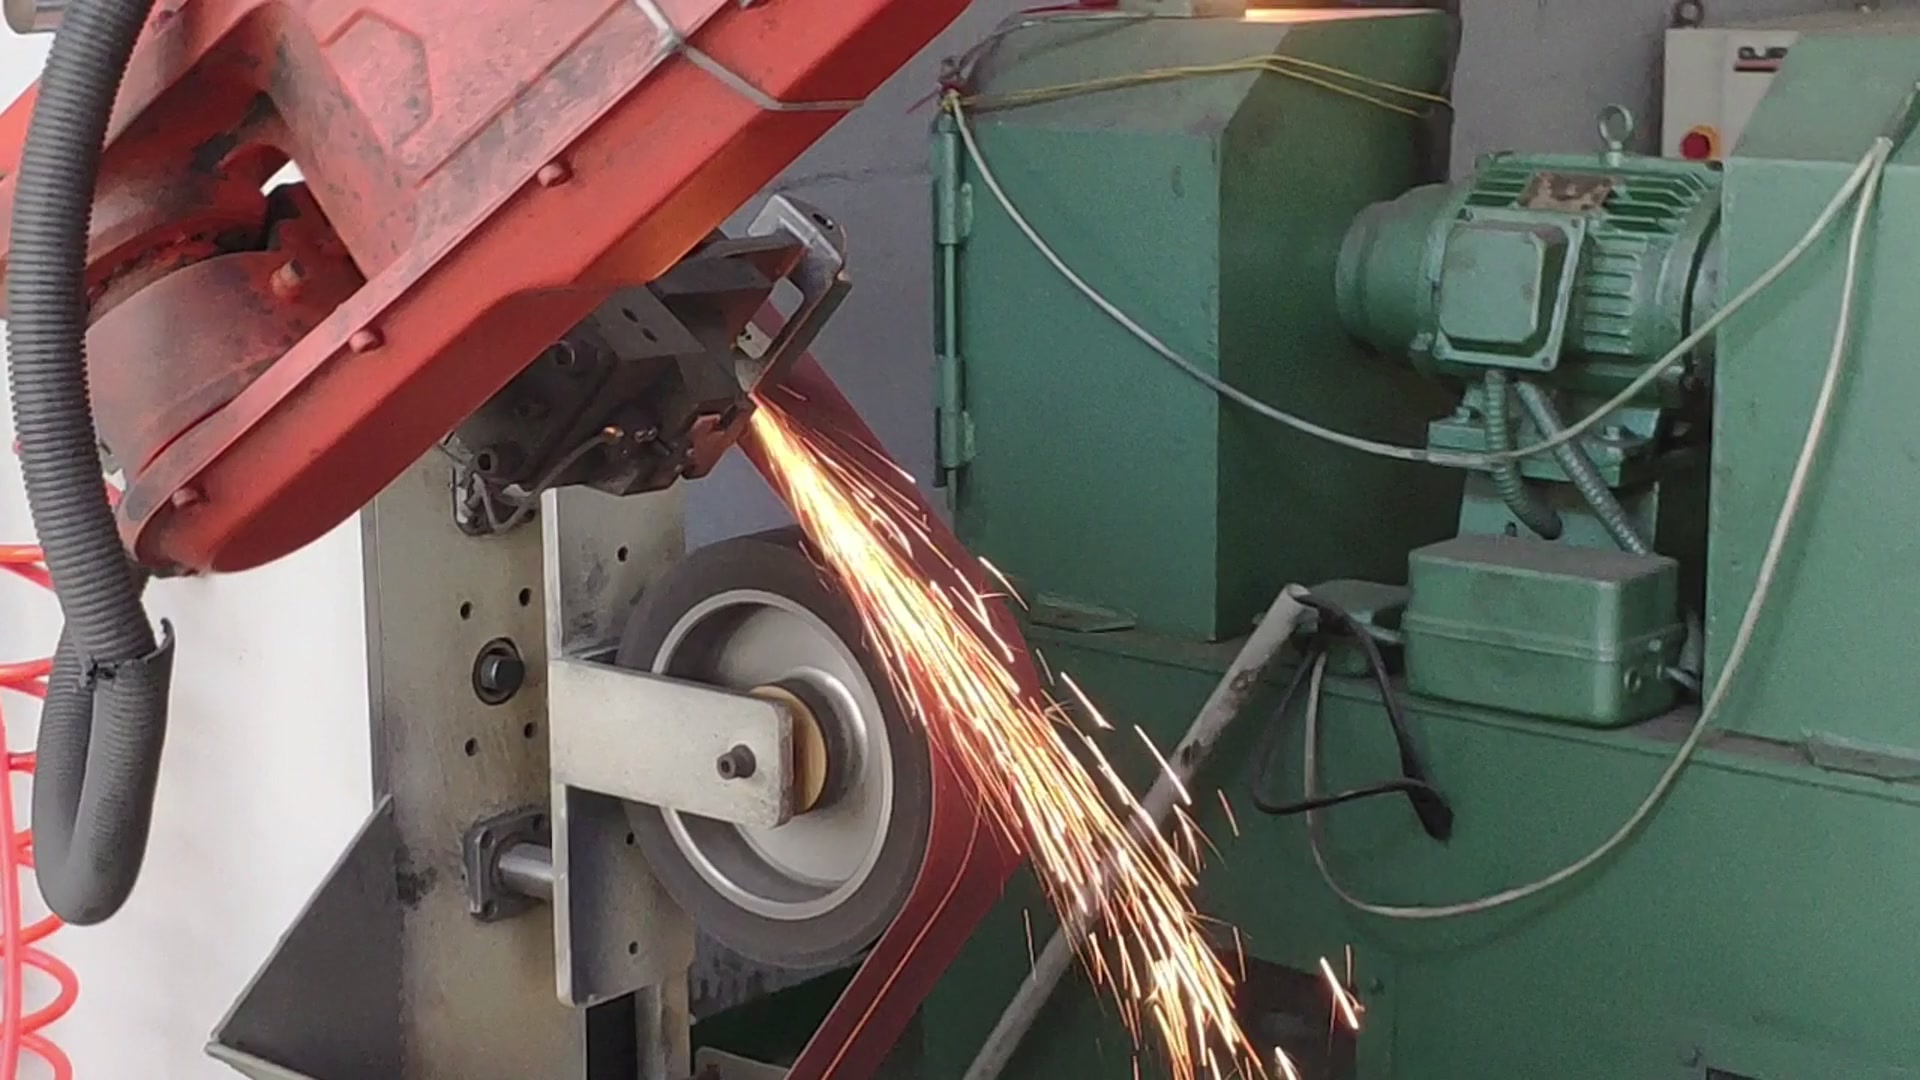
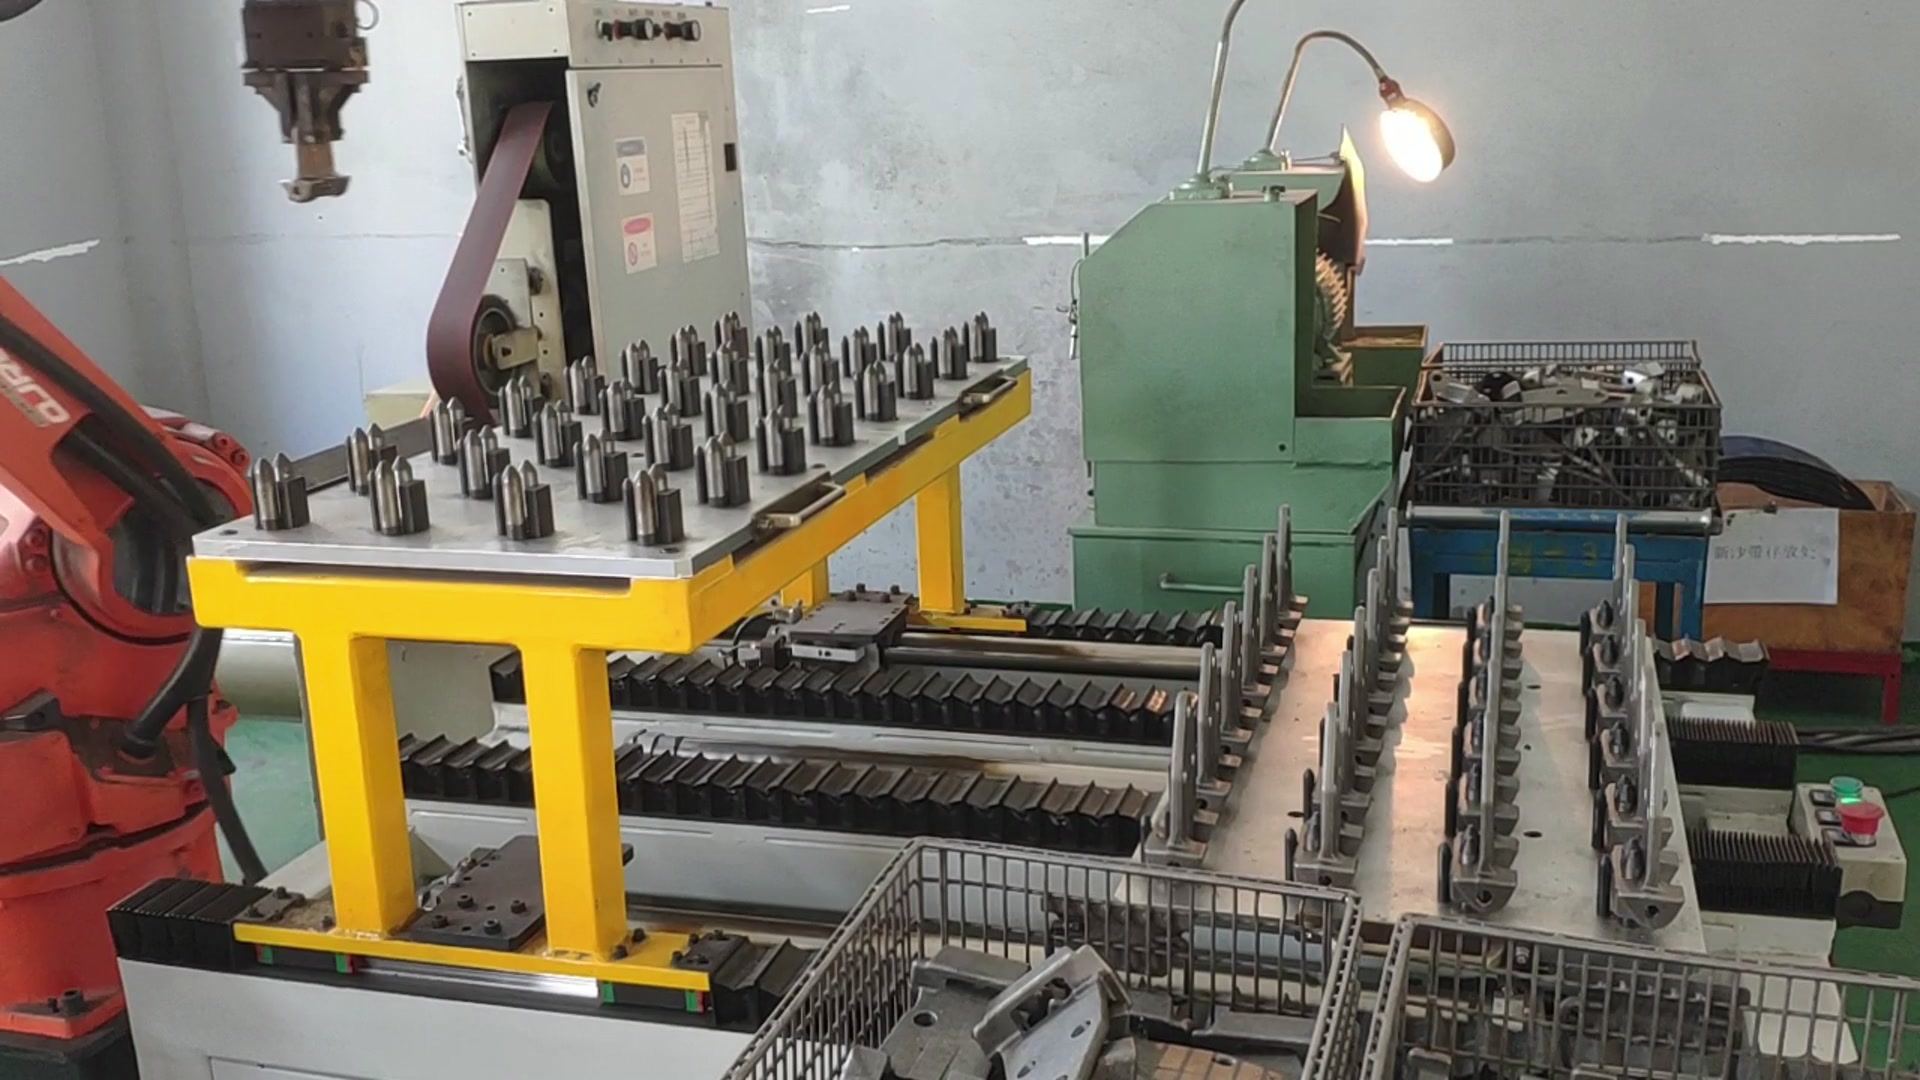
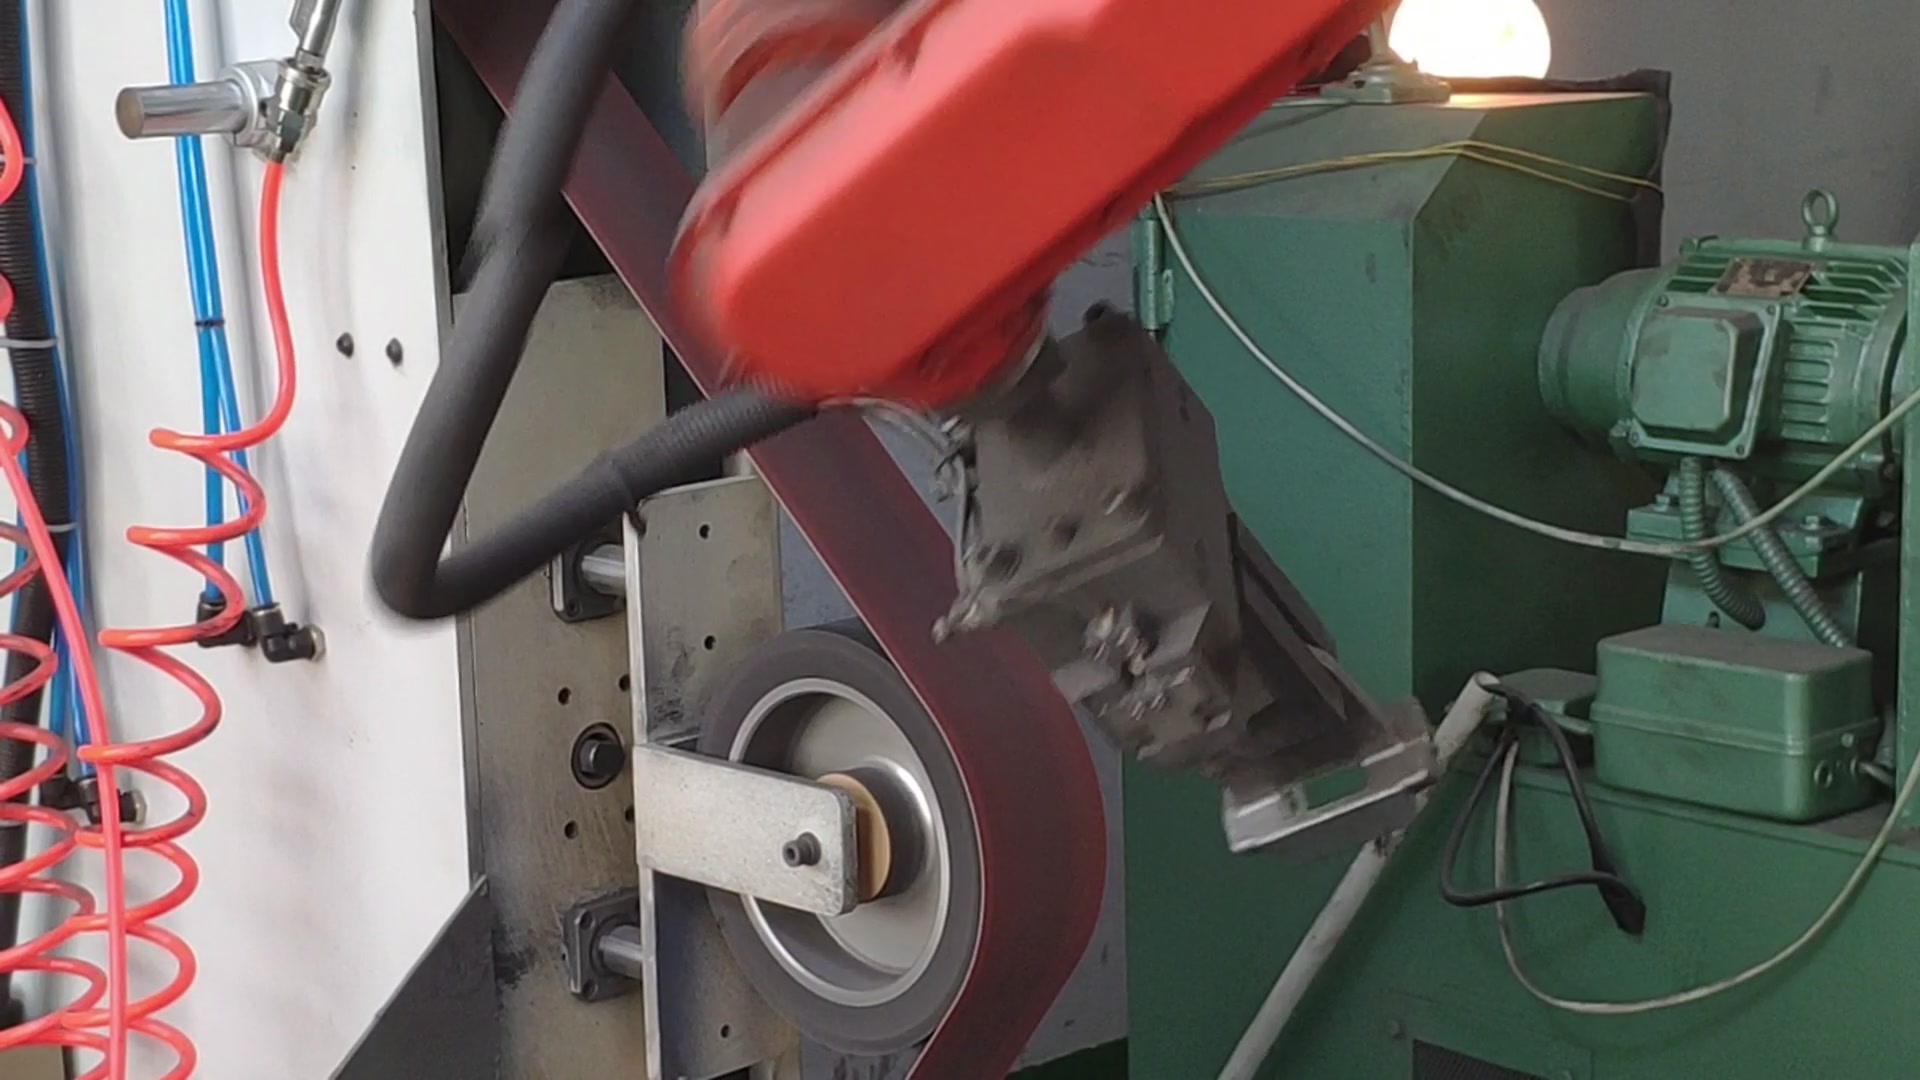
La vidéo montre un robot à six axes équipé d'une pince qui prélève une à une des charnières de portières de voiture sur un support jaune muni de repères. Le robot transporte chaque charnière jusqu'à une ponceuse à bande et la presse contre la meule. Des étincelles indiquent la zone de coupe. Le robot fait pivoter la pièce pour que la bande atteigne différentes faces. Plusieurs ponceuses à bande entourent ce robot.
Ce système de rectification à bande utilise un outil fixe pour maintenir la pièce en place. L'outil reste fixe tandis que le robot déplace la pièce. Il convient aux petites pièces de formes complexes, difficiles à fixer pour un outil porté par un robot.
Mode de défaillance 1 : en supposant que chaque pièce corresponde à la première
Une trajectoire définie sur un échantillon de référence suppose que la pièce suivante aura la même forme et se positionnera de la même manière dans la pince. Les pièces moulées représentent le cas le plus problématique. Des études sur le meulage robotisé de raccords moulés font état d'importantes variations géométriques entre les ébauches, ce qui explique la nécessité de compensation ou de numérisation des trajectoires fixes. De plus, l'usure des moules entraîne une dérive de l'épaisseur, de l'inclinaison et de l'échelle, si bien que la référence sur laquelle le programme a été entraîné peut évoluer au fil des semaines de production. Pour les charnières forgées ou embouties, il est impératif de mesurer la variation plutôt que de la considérer comme négligeable.
Essaye-le: Mesurez au moins dix pièces de lots différents en fonction des zones de contact avec la bande abrasive. Polissez les pièces les plus épaisses et les plus fines avec le même programme et comparez les résultats.
Mode de défaillance 2 : exécution d’un processus de force sur un robot de positionnement uniquement
L'enlèvement de matière par rectification à bande dépend principalement de la force de contact, tandis qu'un robot standard suit une position fixe. Si la trajectoire est rigide, la profondeur d'enlèvement dépend de l'épaisseur de la pièce et de l'usure de la bande. La solution habituelle consiste à utiliser un système de contrôle de la force ou un actionneur souple entre le robot et la pièce. Ainsi, le robot maintient une pression constante au lieu d'une position fixe. Lors d'un test en laboratoire publié, un système de contrôle de force constant a permis de maintenir une force de rectification de 20 N à environ 2 N près sur une bande tournant à 8 m/s. Il s'agit d'un contrôleur de laboratoire unique, mais cet exemple illustre le fonctionnement d'une force contrôlée.
Essaye-le: Demandez au fournisseur de vous montrer les mesures de force lors d'un essai effectué par vos soins, et pas seulement sur l'échantillon fini.
Mode de défaillance 3 : considérer la courroie comme une constante
L'usure des bandes abrasives n'est pas linéaire. L'enlèvement de matière diminue rapidement en début de durée de vie de la bande, puis plus lentement. La rugosité de surface peut également varier avec l'usure, même à réglages identiques ; par conséquent, le nombre de passages donné fluctue au fil du temps. La dureté de la roue de contact constitue un autre facteur à prendre en compte. Les roues plus dures coupent plus vite et laissent une finition plus grossière, tandis que les roues plus tendres épousent la forme de la pièce. Un guide des fabricants d'abrasifs indique une dureté Shore A comprise entre 20 et 90 pour les roues de contact en caoutchouc, une dureté de 50 à 60 étant courante pour les travaux d'entretien général.
Essaye-le: Effectuez un essai sur toute la durée de vie de la courroie, et non seulement sur les dix premières pièces. Déterminez à l'avance si la cellule compense l'usure, change les courroies selon un calendrier prédéfini, ou les deux.
Mode de défaillance 4 : omission de poussière dans la conception
La poussière de meulage se dépose sur les pinces et les dispositifs de fixation, réduisant ainsi la précision du serrage. Il est également impératif d'éviter qu'elle n'atteigne les capteurs du robot. Les ponceuses à bande nécessitent un système d'aspiration localisée et protégé, doté d'un dispositif de contrôle de son bon fonctionnement. Aux États-Unis, par exemple, la réglementation fixe des volumes d'aspiration minimaux en fonction de la largeur de la bande, et d'autres pays appliquent leurs propres normes. La poussière métallique présente également un risque d'incendie ou d'explosion. L'aluminium, le magnésium et le titane sont des métaux combustibles classiques ; la fine poussière de zinc peut brûler, contrairement au zinc massif ; le risque lié à tout autre alliage doit faire l'objet d'une analyse des risques liés à la poussière.
Essaye-le: Inclure l'aspiration des poussières, le nettoyage des pinces et l'étanchéité des capteurs dans le devis, et non pas comme une option supplémentaire.
Mode de défaillance 5 : perte de la pièce dans la pince
La courroie exerce une force de recul sur la pièce, ce qui la plaque contre la pince. Les charnières présentent des trous, des brides et des parties fines ; une pince mal positionnée peut entraîner la rotation de la pièce sous charge. La poussière sur les mâchoires accentue le glissement.
Essaye-le: Marquez la pièce et les mâchoires, polissez un lot et vérifiez si les marques ont bougé.
Que faut-il apporter à un procès ?
- Dessins indiquant les surfaces à polir et la finition requise
- Vingt pièces témoins prélevées dans différents lots
- Temps de cycle manuel actuel par pièce et motifs de rejet observés aujourd'hui
- Type de courroie et séquence de grains que vous utilisez manuellement, le cas échéant
- exigences locales en matière d'extraction de poussière et de sécurité
Contactez notre équipe d'application Avec ces éléments, nous planifierons un essai qui testera les cinq modes de défaillance ci-dessus sur vos propres pièces.