
توسط تیم تحریریه EVST · آخرین بهروزرسانی: ۱ ژوئن ۲۰۲۶
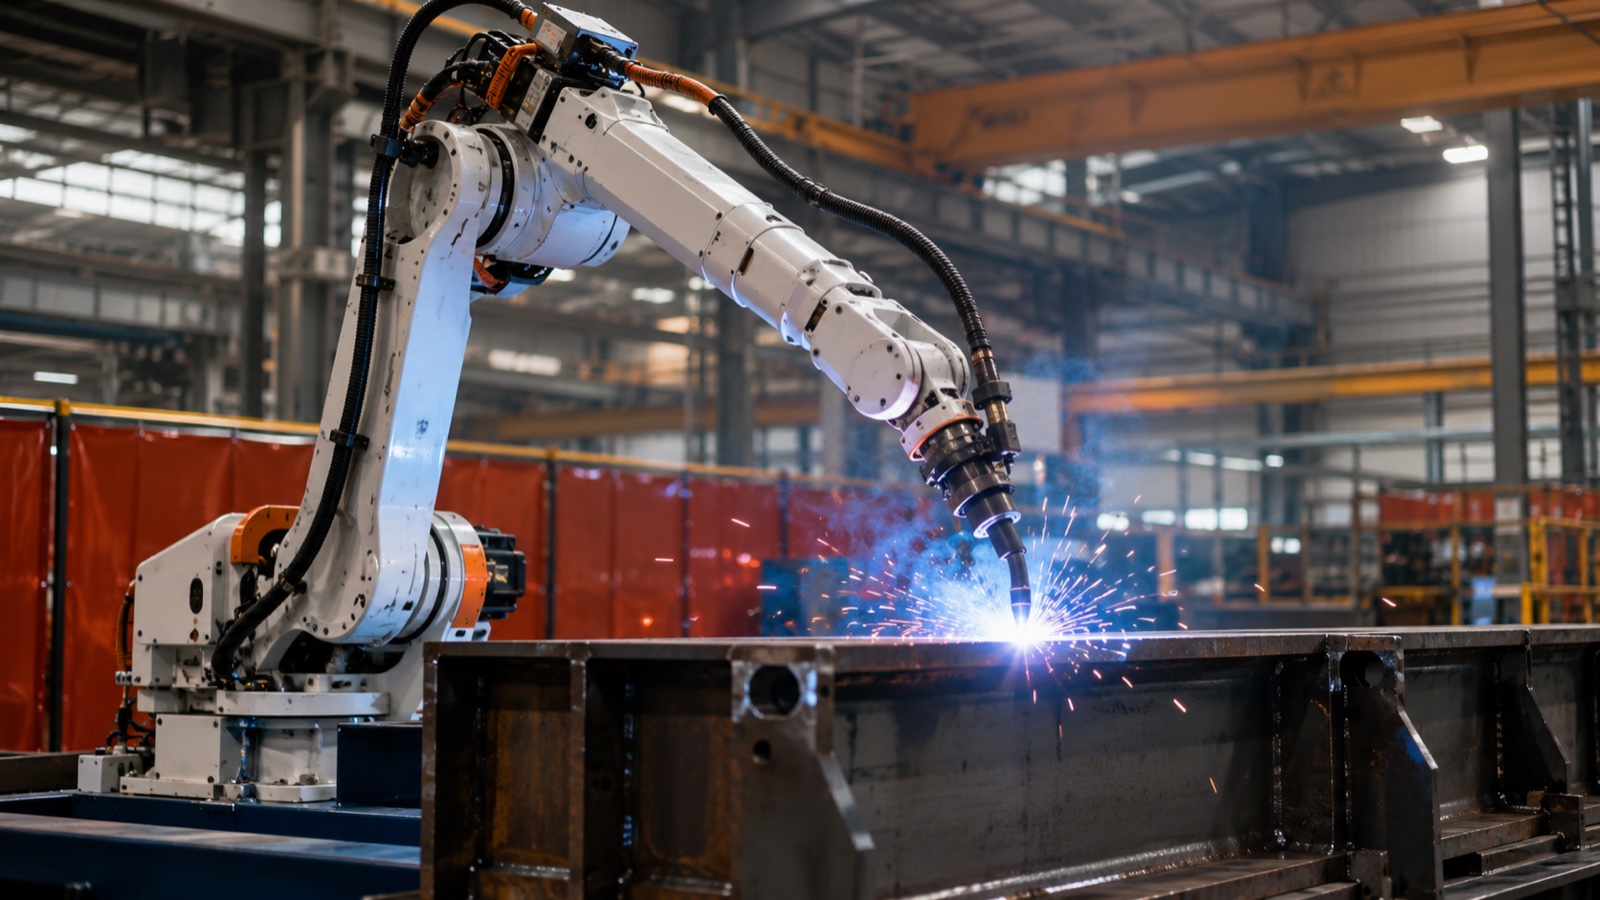
یک ربات جوشکاری یک بازوی صنعتی ۶ محوره است که به یک مشعل یا تفنگ جوشکاری مجهز شده است. سه فرآیند غالب در سال ۲۰۲۶ عبارتند از MIG (GMAW) برای کارهای ساختاری با رسوب بالا، TIG (GTAW) برای دقت در ضخامت کم و جوشکاری نقطهای مقاومتی برای ورقهای فلزی. ظرفیت بار از ۶ کیلوگرم برای مشعل MIG سبک تا ۸۰۰ کیلوگرم برای تفنگهای نقطهای خودرو متغیر است. میزان نقص از ۵ تا ۸ درصد در جوشکاری دستی به زیر ۱ درصد در سلولهای رباتیک کالیبره شده خوب کاهش مییابد.
ربات جوشکاری چیست و چه چیزی نیست؟
یک ربات جوشکاری ترکیبی از سه چیز است که اغلب با هم ترکیب میشوند: خود بازوی ربات (مانیپولاتور)، منبع تغذیه جوشکاری و تجهیزات فرآیندی (مشعل، تغذیهکننده سیم، خنککننده آب یا تفنگ جوشکاری) و یکپارچهسازی در سطح سلول (موقعیتدهنده، فیکسچر، محفظه ایمنی، ردیابی درز، استخراج دود). بازو بدون تجهیزات فرآیندی فقط یک ربات صنعتی است؛ تجهیزات فرآیندی بدون بازو یک ایستگاه جوشکاری دستی است. ارزش سیستم در یکپارچهسازی آن است، نه در هیچ یک از اجزای آن.
این راهنما رباتهای جوشکاری مفصلی ۶ محوره مورد استفاده در صنایع سنگین را پوشش میدهد: بدنه خودرو، تجهیزات ساختمانی، کشتیسازی، مخازن تحت فشار، ریلهای راهآهن، زیرساختهای انرژی و ساختوسازهای بزرگ. این راهنما بازوهای SCARA (دسترسی ناکافی برای اکثر پوششهای جوش)، دروازههای دکارتی (که برای درزهای بسیار طولانی در کشتیسازی استفاده میشوند اما یک رشته طراحی متفاوت هستند) یا جوشکارهای کوبوت دستی که برای کارگاههای سبک طراحی شدهاند را پوشش نمیدهد. برای مشاهده گستردهتر که شامل این قالبها میشود، به ما مراجعه کنید. راهنمای کامل جوشکاری رباتیک در سال 2026.
طبق گزارش فدراسیون بینالمللی رباتیک ۲۰۲۵ World Robotics، جوشکاری پس از جابجایی مواد، دومین بخش بزرگ کاربرد رباتهای صنعتی است که تقریباً یک چهارم از نصبها در اقتصادهای تولیدی سنگین را به خود اختصاص میدهد. این ترکیب تغییر کرده است: جوشکاری قوسی (MIG و TIG روی هم رفته) در پنج سال گذشته سریعتر از جوشکاری نقطهای رشد کرده است، زیرا صنایع سنگین غیر خودروسازی، که جوشکاری قوسی در آنها غالب است، سریعتر از افزایش ظرفیت بدنه خودرو صنعتی شدهاند.
معماری ۶ محوره: چرا شش محور برای جوشکاری
یک مشعل جوشکاری باید به یک نقطه دلخواه در فضا برسد و در یک جهت دلخواه قرار گیرد. سه محور به شما نقطه مورد نظر را میدهد. سه محور دیگر جهت را به شما میدهند. شش محور حداقل برای جوشکاری سهبعدی عمومی بدون هیچ گونه مصالحهای است. محورهای کمتر شما را مجبور به طراحی مجدد فیکسچرها یا پذیرش زوایای نامناسب مشعل میکنند. محورهای بیشتر (بازوهای 7 محوره با زانویی اضافی) در محیطهای شلوغ مفید هستند اما هزینه و پیچیدگی را افزایش میدهند.
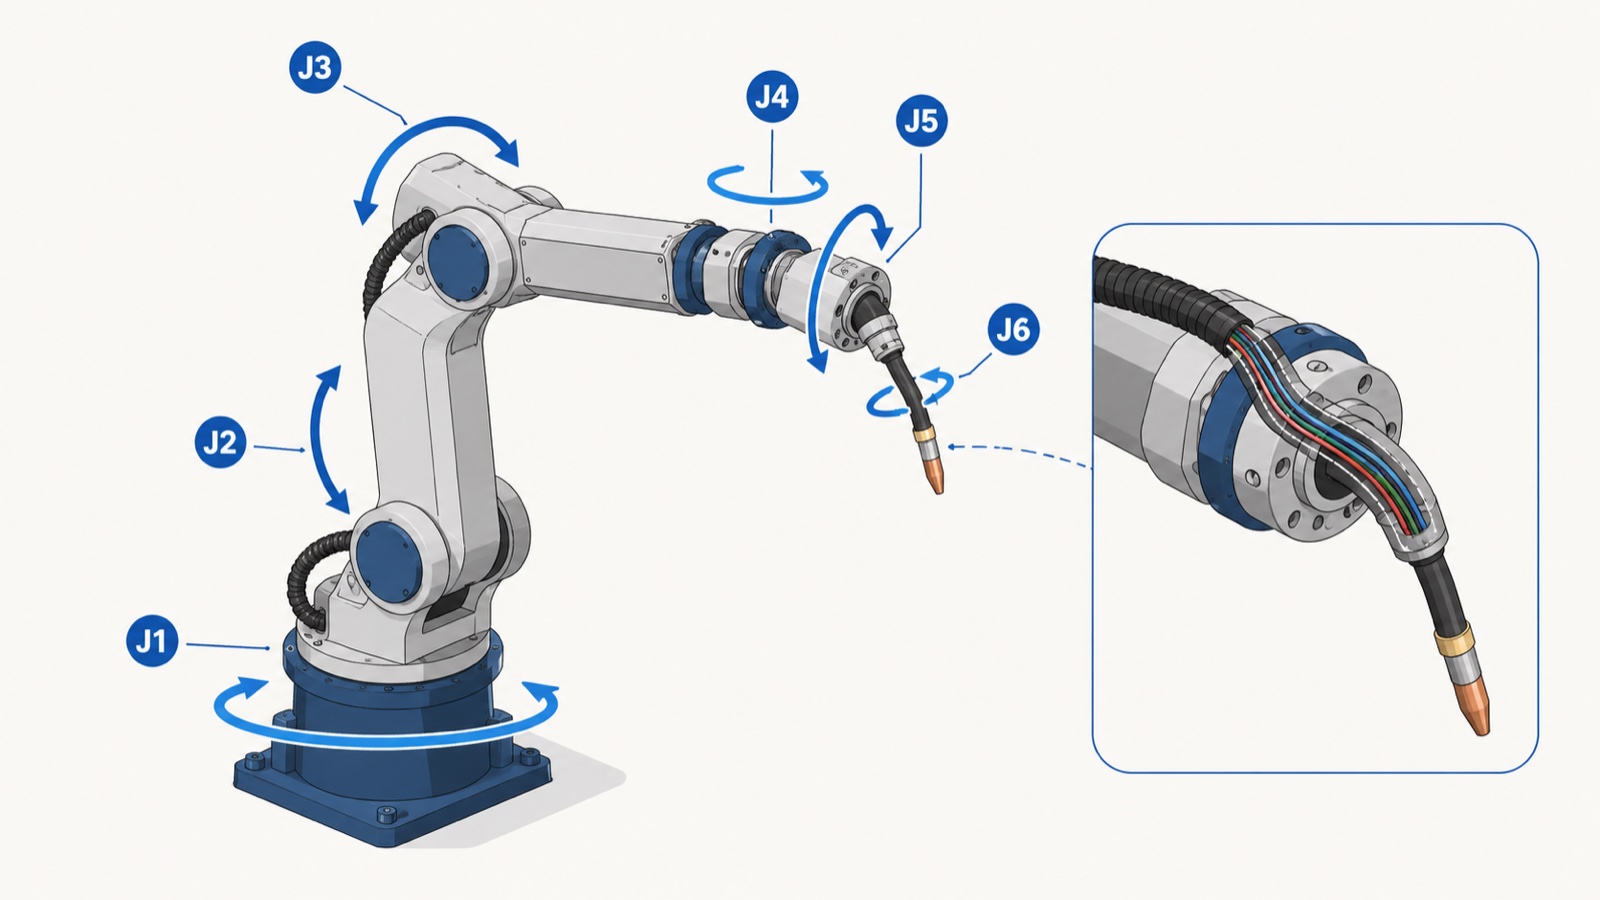
یک ربات جوشکاری 6 محوره معمولی دارای موارد زیر است:
- J1 - چرخش پایه: کل بازو را حول یک محور عمودی میچرخاند. میزان دسترسی جانبی را تعیین میکند.
- J2 - شانه: بازوی پایینی را بلند میکند. بزرگترین گشتاور استاتیک را تحمل میکند.
- J3 - آرنج: بازو را باز میکند. با J1 و J2، موقعیت مچ را تنظیم میکند.
- J4 - رول مچ دست: مچ دست را حول محور بازو میچرخاند.
- J5 - گام مچ دست: مشعل را به بالا و پایین متمایل میکند.
- J6 - چرخش مشعل: مشعل را حول محور خود میچرخاند، که به شدت برای جهتدهی زاویه سیم نسبت به درز استفاده میشود.
مچ (J4-J5-J6) چیزی است که یک ربات جوشکاری را از یک بازوی 6 محوره معمولی متمایز میکند. طراحی «مچ توخالی» کابلهای جوشکاری، شلنگ گاز و خطوط آب را از داخل بازو عبور میدهد، به جای اینکه آنها را به بیرون آویزان کند. در عمل، بازوهای مچ توخالی بین تعویض کابلها دوام بیشتری دارند و گیر کردن کابلها را در فضاهای کاری تنگ کاهش میدهند. مزیت این روش، گشتاور مچ کمی کمتر و سرعت مچ کندتر نسبت به یک بازوی کابلی خارجی با همان بار اسمی است.
کلاسهای ظرفیت ترابری در خدمات جوشکاری در سال 2026 حول محور موارد زیر دستهبندی میشوند:
- 6 تا 8 کیلوگرم — مشعلهای MIG را با تغذیه سیم ساده روشن کنید
- 12 تا 20 کیلوگرم — مشعلهای MIG سنگینتر با پالس سینرژیک، TIG با تغذیه سیم سرد، مشعلهای خنکشونده با آب
- 50 تا 100 کیلوگرم — سرهای جوشکاری چند فرآیندی سنگین، جوشکاری با دهانه باریک
- 165 تا 350 کیلوگرم — تفنگهای جوش نقطهای در بدنه خودرو به رنگ سفید
- 500 تا 800 کیلوگرم — سنگینترین تفنگهای نقطهای، سرهای جوشکاری چند ابزاره روی شاسیهای سنگین
برای اطلاعات بیشتر در مورد تأمینکنندگان مستقر در چین در این محدودههای ظرفیت بار، به تحلیل ما از 10 تولیدکننده برتر ربات صنعتی در چین برای سال 2026.
MIG، TIG و Spot: مقایسه فرآیند
سه فرآیند جوشکاری رباتیک غالب، هر کدام برای ترکیب متفاوتی از جنس، ضخامت، نوع اتصال و حجم تولید مناسب هستند. آنها قابل تعویض نیستند و انتخاب فرآیند اشتباه برای کاربرد، شایعترین دلیل عملکرد ضعیف سلولهای جوشکاری رباتیک است.
| صفت | MIG (GMAW) | TIG (GTAW) | نقطه مقاومت |
|---|---|---|---|
| فلز پرکننده | سیم مصرفی (پیوسته) | الکترود تنگستن غیر مصرفی + میله پرکننده جداگانه | هیچکدام (فیوزهای مقاومتی فلزات پایه) |
| ضخامت معمول مواد | ۱ تا ۲۵ میلیمتر (چند گذر فراتر از آن) | 0.5 تا 6 میلی متر | جفت ورقهای ۰.۵ تا ۳ میلیمتری |
| نرخ رسوب | زیاد (۱ تا ۱۰ کیلوگرم در ساعت) | کم (0.2 تا 1 کیلوگرم در ساعت) | ناموجود (نقطه به نقطه) |
| ورودی گرما | متوسط به بالا | کم تا متوسط (قابل کنترل) | نبض بسیار کوتاه |
| زمان چرخه در هر مفصل | ثانیه بر سانتیمتر خطی | کندتر، چند پاسه برای اتصالات ضخیم | ۰.۵ تا ۲ ثانیه برای هر نقطه |
| بار مفید ربات معمولی | 6 تا 20 کیلوگرم | 6 تا 12 کیلوگرم | 165 تا 350 کیلوگرم |
| مناسب برای | فولاد سازهای، تجهیزات ساختمانی، ساخت و ساز سنگین | فولاد ضد زنگ، آلومینیوم، آلیاژهای عجیب و غریب، مخازن تحت فشار، ضخامت کم | مونتاژ ورق بدنه خودرو، قطعات سفید رنگ |
| حالت نقص مشترک | پاشش، تخلخل ناشی از کاهش پوشش گاز | آلودگی تنگستن، انحراف کانتور | نقطه سرد، سایش الکترود، اندازه کوچک قطعه جوش |
طبق مشاهدات صنعتی از کارخانههای ساخت قطعات سنگین، MIG تقریباً 70 درصد از نصب رباتهای جوشکاری قوسی را تشکیل میدهد، زیرا بخش عمدهای از کارهای سازههای فولادی را پوشش میدهد که در آن سرعت اهمیت دارد و هندسه اتصال نسبتاً قابل قبول است. نصب TIG از نظر تعداد کمتر است اما به طور نامتناسبی در مخازن تحت فشار، هوافضا و تجهیزات غذایی و دارویی از جنس فولاد ضد زنگ، که در آنها کیفیت جوش باید از بازرسی غیرمخرب عبور کند، اهمیت دارد.
جوشکاری نقطهای در خودروسازی متمرکز است: یک خط تولید بدنه میتواند ۲۰۰ تا ۴۰۰ جوش نقطهای داشته باشد و یک کارخانه با حجم تولید بالا دهها ربات را به طور همزمان به کار میاندازد. در خارج از خودروسازی، جوشکاری نقطهای در کالاهای سفید (کابینتهای یخچال و ماشین لباسشویی)، محفظههای الکتریکی و ساخت کانالهای تهویه مطبوع (HVAC) نیز دیده میشود.
موارد استفاده صنایع سنگین بر اساس بخش
صنایع سنگین، رباتهای جوشکاری را در الگوهایی به کار میگیرند که در هر بخش متفاوت است. این الگوها به اندازه کافی پایدار هستند که خریداران میتوانند هنگام تعیین محدوده یک پروژه از آنها به عنوان مرجع شروع استفاده کنند.
بدنه خودرو به رنگ سفید
جوشکاری نقطهای بر مونتاژ بدنه غالب است. یک خط تولید مدرن از تفنگهای نقطهای ۱۵۰ تا ۳۰۰ کیلوگرمی روی بازوهای ۶ محوره منطبق با بار مفید استفاده میکند که اغلب به صورت پشت سر هم روی یک قاب بدنه سفید قرار میگیرند تا زمان چرخه را زیر ۶۰ ثانیه برای هر بدنه نگه دارند. جوشکاری MIG و لیزر برای بستن دربها (درها، کاپوت) و اتصالات سقف در حال رشد هستند. محدودیتهای تعیینکننده عبارتند از توان عملیاتی (خودرو در ساعت)، دقت موقعیتی (انطباق پنل به پنل) و قابلیت ردیابی (ثبت هر جوش برای گارانتی).
تجهیزات ساختمانی و کشاورزی
جوشکاری MIG فرآیند غالب برای بومهای بیل مکانیکی، کفی کامیونهای کمپرسی، شاسی تراکتور و قطعات جوشکاری بزرگ مشابه است. بارهای قابل حمل از جنس صفحات سنگین (معمولاً ۸ تا ۲۵ میلیمتر) هستند، طول درزها زیاد است و آمادهسازی اتصالات متفاوت است زیرا قطعات اغلب در داخل کارخانه با تلرانس قابل توجهی برش داده و خم میشوند. ردیابی درز (لیزر یا حسگر قوس) در اینجا از خودرو مهمتر است، زیرا قطعهای که ربات جوشکاری میکند در یک فیکسچر دقیقاً قابل تکرار قرار نمیگیرد.
کشتی سازی و صنایع فراساحلی
جوشکاری MIG و قوس زیرپودری در مقیاس بزرگ که روی گانتری نصب میشوند، طولانیترین درزها را انجام میدهند، اما بازوهای ۶ محوره روی ریلهای خطی، مونتاژهای پیچیده، اتصالات T شکل و جوشهای سفتکننده درون بلوکهای کشتی را انجام میدهند. کنترل ورودی گرما اهمیت دارد زیرا فولاد ضخیم تحت گرمایش ناهموار تغییر شکل میدهد. جوشکاری چند پاسه با ردیابی درز و تنظیم پارامتر تطبیقی استاندارد است.
مخازن تحت فشار و زیرساختهای انرژی
TIG و MIG با دهانه باریک در اینجا غالب هستند زیرا هر جوش باید بازرسی رادیوگرافی یا اولتراسونیک را به طور کامل انجام دهد. رویههای واجد شرایط ASME Section IX و ISO 15614 بر پارامترهای پوششی حاکم هستند. سلولهای رباتیک اغلب از سیستمهای مداری برای جوشهای محیطی روی لوله استفاده میکنند و بازوهای 6 محوره برای اتصالات نازل، اتصالات شاخه و جوشهای صفحه لوله در نظر گرفته شدهاند.
ناوگان ریلی و شاسی سنگین
ترکیبی از جوشکاری MIG (برای قابهای بوژی، پوستههای بدنه از جنس آلومینیوم یا فولاد) و جوشکاری نقطهای (برای بدنههای واگنهای ریلی از جنس فولاد ضد زنگ در برخی بازارها). فولادهای کم آلیاژ با استحکام بالا و اکستروژنهای آلومینیومی رایج هستند؛ تأیید صلاحیت روش جوشکاری دقیق است. ریلهای خطی که دسترسی ربات را در بخشهای طولانی بدنه واگن گسترش میدهند، در این بخش رایج هستند. برای الگوهای ادغام ریل زمینی، به نمای کلی ما مراجعه کنید. مسیرهای خطی ربات برای دسترسی گسترده.
سلول جوشکاری: اجزایی فراتر از ربات
هزینه بازو تقریباً 30 تا 40 درصد از بودجه یک سلول جوشکاری کامل را تشکیل میدهد. 60 تا 70 درصد دیگر مربوط به اجزای یکپارچهسازی است که یک بازو را به یک سیستم جوشکاری پربازده تبدیل میکند. کمبود بودجه برای این اجزا شایعترین علت بازده ناامیدکننده است.
- منبع تغذیه و تغذیه کننده سیم. همافزایی بین بازو و منبع تغذیه اهمیت دارد: ارتباط دیجیتال (DeviceNet، EtherCAT یا پروتکلهای اختصاصی) به ربات اجازه میدهد جریان، ولتاژ و سرعت تغذیه سیم را در حین کار تنظیم کند. منابع پالسی MIG مدرن در مقایسه با سیستمهای ولتاژ ثابت در همان مفصل، پاشش را 30 تا 50 درصد کاهش میدهند.
- موقعیت یاب جوشکاری. یک موقعیتیاب ۲ یا ۳ محوره، قطعه کار را میچرخاند و کج میکند، بنابراین ربات همیشه در موقعیت تخت یا افقی جوشکاری میکند، جایی که نرخ رسوب و کیفیت جوش بالاترین است. برای جوشهایی که اتصال میتواند به صورت تخت ارائه شود، یک موقعیتیاب تقریباً خروجی تولیدی همان ربات را در مقایسه با جوشکاری با فیکسچر ثابت دو برابر میکند. به ما مراجعه کنید نمای کلی محدوده پوزیشنر جوشکاری برای پیکربندیهای معمول بار مفید و شیبدار.
- مسیر خطی (محور هفتم). دسترسی ربات را برای جوشکاریهای طولانی افزایش میدهد. طول ریلها در صنایع سنگین از ۲ تا ۳۰ متر متغیر است و وزن واگنها تا چندین تن تخمین زده میشود.
- فیکسچرینگ مهندسی سفارشی برای خانواده قطعات. فیکسچرهای ضعیف، هر رباتی را، صرف نظر از میزان تواناییاش، شکست میدهند. فیکسچرهای تعویض سریع در خطوط با اختلاط بالا استاندارد هستند.
- ردیابی درز و کنترل تطبیقی لیزر، قوس الکتریکی یا مبتنی بر دید. جبران تغییرات قطعه به قطعه، اعوجاج حرارتی و ناهماهنگیهای ناشی از خال جوش.
- استخراج دود. طبق مقررات بهداشت حرفهای در اکثر حوزههای قضایی الزامی است؛ سیستمهای کمفشار با حجم بالا رایج هستند.
- محفظه ایمنی و قفلهای داخلی. استانداردهای ISO 10218-2 و ANSI/RIA R15.06 (برای آمریکای شمالی) الزامات یکپارچهسازی ایمنی را تعریف میکنند. سلولهای جوشکاری نقطهای اغلب از پردههای نوری و پادری استفاده میکنند؛ سلولهای جوشکاری قوسی از پردههای جوشکاری مات برای جلوگیری از جرقه قوس استفاده میکنند.
- رابط کاربری (HMI) و ثبت دادهها. قابلیت ردیابی پارامترهای جوش، مفصل به مفصل، اکنون در صنعت خودرو و مخازن تحت فشار استاندارد است و به طور فزایندهای در تجهیزات ساختمانی مورد تقاضا قرار میگیرد.
برای مشاهده گام به گام خریدار در مورد چگونگی ترکیب این اجزا در یک سلول قابل نقل قول، به مقاله همراه مراجعه کنید. انتخاب سلول ربات جوشکاری و استعلام قیمت در سایت محصول EVST.
معیارهای عملکردی که مهم هستند
سلولهای جوشکاری رباتیک بر اساس مجموعهای کوچک از شاخصهای قابل اندازهگیری ارزیابی میشوند. خریداران باید از تأمینکنندگان بخواهند که این موارد را در طول خرید به صورت کتبی نشان دهند یا به آنها متعهد شوند، نه اینکه به ادعاهای بروشور تکیه کنند.
- نرخ نقص. جوشکاری دستی معمولاً در بازرسی چشمی ۵ تا ۸ درصد دوبارهکاری به همراه دارد؛ سلولهای رباتیکی که به خوبی یکپارچه شدهاند، در همان قطعات کمتر از ۱ درصد دوبارهکاری ایجاد میکنند. این شکاف زمانی پر میشود که رباتها با فیکسچرینگ ضعیف یا پارامترهای فرآیند تنظیم نشده کار کنند، به این معنی که دانش فرآیند یکپارچهساز به اندازه تجهیزات مهم است.
- زمان روشن شدن قوس (سیکل کاری). درصد زمان شیفت موجود که قوس در واقع در حال سوختن است. جوشکاری دستی ۱۵ تا ۲۵ درصد است. سلولهای رباتیک با موقعیتیابها در حالت پایدار به ۵۰ تا ۷۰ درصد میرسند. بقیه زمان صرف بارگذاری قطعه، تعویض فیکسچر، تعویض الکترود و بازرسی میشود.
- ثبات زمان چرخه. انحراف معیار زمان چرخه در طول یک دوره تولید، تقسیم بر میانگین. یک سلول تنظیمشدهی خوب، این مقدار را زیر ۵ درصد نگه میدارد.
- توان عملیاتی (قطعات در هر شیفت). عدد نهایی. همیشه بررسی کنید که ادعای تأمینکننده در مورد توان عملیاتی، از یک فرض واقعبینانه در مورد نصب و تغییر تجهیزات استفاده میکند.
- بازده عبور اول. درصد جوشهایی که بدون دوبارهکاری از بازرسی عبور میکنند. این شاخص در کنار نرخ نقص، شاخص اصلی است که خریداران در داخل گزارش میدهند.
- میانگین زمان بین خرابیها (MTBF). برای خود بازو، رباتهای جوشکاری ۶ محوره معمولی بین فواصل سرویس اصلی ۴۰،۰۰۰ تا ۶۰،۰۰۰ ساعت کار میکنند. مواد مصرفی مشعل، نوکهای تماسی، پخشکنندههای گاز، اقلام فرسایشی با فرکانس بالاتر هستند که بر اساس شیفت اندازهگیری میشوند، نه سال.
ماتریس تصمیم گیری انتخاب
سوال انتخاب «کدام ربات جوشکاری را باید بخرم؟» سوال اشتباهی است. سوال درست این است که «کدام معماری سلول جوشکاری با قطعات، حجم و الزامات کیفیت من مطابقت دارد و کدام ربات در آن معماری جای میگیرد؟» ماتریس زیر یک چارچوب تصمیمگیری اولیه ارائه میدهد.
| اگر شرایط شما… | معماری برای شروع | باند بار ربات | تأکید بر اجزای سلول |
|---|---|---|---|
| جوشکاری MIG با حجم متوسط روی جوشهای فولادی ۳ تا ۱۲ میلیمتری، قطعات قابل اتصال | بازوی ۶ محوره + موقعیتیاب ۲ محوره | 12 تا 20 کیلوگرم | منبع پالسی MIG، ردیابی اولیه درز |
| درزهای بلند روی جوشهای سازهای بزرگ | بازوی ۶ محوره روی مسیر خطی + موقعیتیاب سردستک-دمدست | 20 تا 50 کیلوگرم | ردیابی درز لیزری، کنترل تطبیقی، برنامهنویسی چندگذره |
| فولاد ضد زنگ یا آلومینیوم نازک، بازرسی حیاتی | بازوی ۶ محوره + موقعیتیاب شیب-چرخش ۳ محوره | 6 تا 12 کیلوگرم | جوشکاری تیگ با سیم سرد یا گرم، مشعل دقیق، نظارت بر جوش با ثبت دادهها |
| بدنه خودرو به رنگ سفید، حجم بالا | سلول چند رباتی با تفنگهای نقطهای پشت سر هم | 165 تا 350 کیلوگرم | تفنگهای نقطهای سروو، کنترلکنندههای جوش با نیروی تطبیقی، قابلیت ردیابی کامل |
| کار کارگاهی با حجم کم و اختلاط بالا | بازوی ۶ محوره با قابلیت تعویض سریع فیکسچر | 12 تا 20 کیلوگرم | برنامهنویسی آفلاین، مکانیابی قطعه مبتنی بر بینایی، موقعیتیاب ساده |
برای بررسی عمیقتر معیارهای ارزیابی تأمینکنندگان مخصوص فروشندگان مستقر در چین، به ما مراجعه کنید. راهنمای ارزیابی تأمینکنندگان برای رباتهای صنعتی.
استانداردها و انطباق
تهیه و بهرهبرداری از رباتهای جوشکاری در چارچوب مجموعهای از استانداردهای ایمنی و کیفیت قرار میگیرد. مرتبطترین موارد در سال 2026:
- ایزو ۱۰۲۱۸-۱:۲۰۱۱ و -۲:۲۰۱۱ — ایمنی ربات؛ -1 خود ربات را پوشش میدهد، -2 سلول یکپارچه را پوشش میدهد.
- ISO / TS 15066: 2016 - ایمنی رباتهای همکار؛ زمانی مرتبط است که یک سلول جوشکاری شامل یک جوشکار همکار برای کارهای اتصال باشد.
- سری ISO 15614 — صلاحیت روش جوشکاری برای جوشکاری قوسی. برای تجهیزات تحت فشار و اکثر کدهای سازهای الزامی است.
- ASME بخش IX - روش جوشکاری و صلاحیت جوشکار تحت آییننامه بویلر و مخازن تحت فشار ASME (آمریکای شمالی و بسیاری از بازارهای صادراتی).
- AWS D1.1 — آییننامه جوشکاری فولاد سازهای (آمریکای شمالی).
- EN ISO 3834 - الزامات کیفی برای جوشکاری ذوبی مواد فلزی.
- IATF 16949: 2016 — مدیریت کیفیت خودرو؛ برای تأمینکنندگان بدنه خودرو برای تولیدکنندگان اصلی تجهیزات (OEM) الزامی است.
- ISO 9606 - آزمایش صلاحیت جوشکاران (مربوط به کارگاههای ترکیبی دستی-رباتیک).
طبق گزارش فدراسیون بینالمللی رباتیک ۲۰۲۵، مانع اصلی برای پذیرش گستردهتر جوشکاری رباتیک در تولیدکنندگان متوسط، هزینه سرمایهای نیست، بلکه فقدان مهندسان جوشکاری دارای گواهینامه است که بتوانند رویههای واجد شرایط برای فرآیندهای رباتیک بنویسند و نگهداری کنند. شکاف بین رویه و صلاحیت قابل حل است، اما نیاز به سرمایهگذاری در آموزش دارد که اغلب به موازات خرید تجهیزات انجام میشود.
جایگاه EVST در جوشکاری رباتیک
شرکت EVST، که دفتر مرکزی آن در چنگدو و کارخانه آن در ونلینگ واقع شده است، طی هفت سال فعالیت، سیستمهای رباتیک جوشکاری را به بیش از ۱۰۰ کشور جهان ارسال کرده است. سری QJAR شامل بارهای قابل حمل از بازوهای جوشکاری قوسی در کلاس ۶ کیلوگرم تا پلتفرمهای با ظرفیت حمل بار سنگین برای کار جوشکاری نقطهای است که مدلهای منتشر شده آن شامل QJAR6-1 (۶ کیلوگرم / ۱۴۴۱ میلیمتر دسترسی) و QJR10-1 (۱۰ کیلوگرم / ۱۶۷۱ میلیمتر) و طیف وسیعتری از تفنگهای نقطهای سنگین تا ۸۰۰ کیلوگرم است. EVST همچنین موقعیتیابهای جوشکاری را در پیکربندیهای تک محوره، دو محوره و سه محوره، به علاوه ریلهای خطی برای دسترسی گستردهتر ربات، ارائه میدهد. این شرکت دارای گواهینامه IATF 16949 برای خط تولید رباتهای همکار در سطح خودرو و همچنین گواهینامههای شخص ثالث CE، SGS و TUV برای طیف وسیعتر محصولات خود است.
در عمل، وقتی مهندسان EVST یک سلول جوشکاری صنایع سنگین را در محل مشتری سفارش میدهند، به ندرت خود ربات گلوگاه است. اغلب اوقات آمادهسازی اتصال در مراحل اولیه (کیفیت برش، ثبات نصب) و پارامترهای روش جوشکاری است که باید با گواهینامههای مواد مشتری مطابقت داشته باشند. سلولهایی که توان عملیاتی وعده داده شده را ارائه میدهند، سلولهایی هستند که در آنها یکپارچهساز، کار توسعه روش را در کنار نصب مکانیکی بر عهده دارد.
EVST دارای یک حق ثبت اختراع اعطا شده (CN ZL 2020 1 1601091.6، روششناسی تراکنش پروژه خودکار)، چهار حق ثبت اختراع در مرحله بررسی ماهوی و دو حق چاپ نرمافزاری است که پلتفرم تطبیق هوش مصنوعی و مجموعه ابزارهای کمک مهندسی آن را پوشش میدهد، در کنار شبکه مهندسی میدانی متشکل از بیش از ۱۰۰ کشور که از راهاندازی در محل سلولهای جوشکاری در زنجیرههای تأمین طولانی پشتیبانی میکند.
پرسش و پاسخهای متداول
برای یک ربات جوشکاری MIG به چه ظرفیت ترابری نیاز دارم؟
برای اکثر کارهای MIG سازهای با یک مشعل استاندارد خنکشونده با هوا یا آب، وزن قابل حمل ۱۲ تا ۲۰ کیلوگرم کافی است. مشعلهای سنگین چند فرآیندی، سرجوشهای دهانه باریک یا حسگرهای ردیابی درز نصبشده روی مشعل، این نیاز را به ۲۵ تا ۵۰ کیلوگرم افزایش میدهند. کار MIG کارگاهی سبک روی گیج نازک میتواند از بازوی ۶ تا ۸ کیلوگرمی استفاده کند.
چه مدت طول میکشد تا یک سلول جوشکاری رباتیک مستقر شود؟
جدول زمانی استاندارد پروژه از سفارش خرید تا تولید ۱۲ تا ۲۴ هفته است: ۴ تا ۸ هفته برای تدارکات و طراحی، ۴ تا ۸ هفته برای نصب مکانیکی و برقی و ۴ تا ۸ هفته برای تایید صلاحیت روش جوشکاری، برنامهنویسی و آموزش اپراتور. سلولهای با اختلاط بالا با برنامهریزی آفلاین گسترده میتوانند مدت زمان بیشتری کار کنند.
آیا یک ربات همکار میتواند جایگزین یک ربات جوشکاری ۶ محوره شود؟
برای جوشکاری با حجم کم، کارهای با درز کوتاه یا ساخت سبک، بله. برای جوشکاری تولید مداوم روی قطعات صنعتی سنگین (درزهای بلند، ورق ضخیم، چرخه کاری بالا)، محدودیتهای سرعت و ظرفیت باربری رباتهای همکار به محدودیتهای الزامآور تبدیل میشوند. جوشکارهای ربات همکار در کاربردهای کارگاهی به سرعت در حال رشد هستند، اما در تولید صنایع سنگین جایگزین بازوهای 6 محوره نشدهاند.
دوره بازگشت سرمایه (ROI) معمول برای یک سلول جوشکاری رباتیک چقدر است؟
دورههای بازگشت سرمایه گزارششده توسط تولیدکنندگان صنایع سنگین معمولاً بین ۱۸ تا ۳۶ ماه است که عمدتاً ناشی از کاهش هزینه نیروی کار، کاهش نقص و افزایش توان عملیاتی از یک موقعیتیاب است. واریانس گسترده است زیرا به تعداد شیفتها، هزینه نیروی کار محلی و میزان فرآیند بالادستی و پاییندستی که سلول میتواند جذب کند بستگی دارد. یک سلول تک شیفته روی درزهای نسبتاً کوتاه ممکن است سرمایهگذاری روی صرفهجویی در نیروی کار را به تنهایی توجیه نکند، در حالی که یک سلول سه شیفته روی جوشهای سازهای طولانی اغلب در سال اول بازگشت سرمایه میکند.
تفاوت بین یک ربات جوشکاری ۶ محوره و یک ربات جوشکاری ۷ محوره چیست؟
یک ربات ۷ محوره یک محور آرنج اضافی اضافه میکند که به بازو اجازه میدهد تا به موانع دسترسی پیدا کند یا جهت مشعل را در حین تغییر موقعیت آرنج حفظ کند. در جوشکاری، این موضوع زمانی اهمیت پیدا میکند که قطعه دارای سفتکنندههای داخلی، ساختارهای لولهای یا فیکسچرهای درهمریختهای باشد که یک بازوی ۶ محوره نمیتواند در یک چیدمان واحد به آنها دسترسی پیدا کند. هزینه اضافی تقریباً ۳۰ تا ۵۰ درصد بیشتر از پلتفرم معادل ۶ محوره است. این مزیت فقط در کاربردهایی که از نظر هندسی محدود شدهاند، محقق میشود.
کجا بروید بعدی
برای خریدارانی که آمادهی بررسی محدودهی یک سلول خاص هستند، گام طبیعی بعدی، بررسی انتخاب قطعات در سطح سلول است: منبع تغذیه، موقعیتیاب، فیکسچر و ردیابی درز. مقالهی همراه محصول در سایت در مورد انتخاب و استعلام قیمت سلول ربات جوشکاری تطبیق اجزا و ساختار درخواست پیشفاکتور را پوشش میدهد. برای مقایسه فرآیند به فرآیند با جزئیات بیشتر، به مقاله بعدی مراجعه کنید. رباتهای جوشکاری نقطهای در مقابل MIG و TIGبرای نمای طرحبندی ایستگاه کاری در سطح کارگاه، راهنمای راه اندازی ایستگاه کاری جوشکاری رباتیک در محل تولید، مراحل برنامهریزی طبقات را بررسی میکند. برای سوالات مربوط به تدارکات، میتوانید با تیم فروش EVST از طریق شماره ... تماس بگیرید. تماس با ما.
درباره نویسنده: تیم تحریریه EVST در مورد رباتیک صنعتی و تولید هوشمند برای مهندسان و رهبران عملیات که پروژههای اتوماسیون را ارزیابی میکنند، مطلب مینویسد. EVST (EVS TECH CO., LTD) که در سال ۲۰۱۸ در چنگدو تأسیس شد، بیش از ۶۰۰ پروژه اتوماسیون را انجام داده و به بیش از ۱۰۰ کشور ارسال کرده است و دارای گواهینامه IATF 16949 در سطح خودرو و گواهینامههای شخص ثالث CE / SGS / TUV در خانوادههای محصولات QJAR، XR، EVS و EVSD است.