
By چن لی، مهندس ارشد برنامههای کاربردی · تیم پرداخت سطح EVST · · بررسی شده توسط مهندسی ادغام رباتیک EVST
پولیش کاری کثیف، پرسروصدا و آزاردهنده است که هیچکس در کارگاهها نمیخواهد انجام شود - و تقریباً در صدر فهرست آسیبهای هر کارگاهی قرار دارد. پولیش رباتی اکنون در حال افزایش است زیرا بخش سخت، قطعه کار نیست؛ بلکه ترکیبی از بینایی، کنترل نیرو و مواد مصرفی ساینده است. وقتی این سه بخش محکم شدند، تعویض از یک ماگ جاروبرقی به یک صفحه فولادی و سپس به یک دیسک ترمز، یک بسته پارامتری است، نه یک طراحی مجدد. این راهنما سه خوشه محصول را که در آنها افزایش یافته است، یعنی افزایش معمول ۲ تا ۳ برابری عمر تسمه ساینده، و جاهایی که هنوز مناسب نیست، بررسی میکند.
کلاهبرداریهای کلیدی
- بخش سخت پولیش کردن این است که بینایی + کنترل نیرو + مواد مصرفی ساینده - نه شکل قطعه. قطعه را عوض کنید، دستور پخت را عوض کنید؛ سلول باقی میماند.
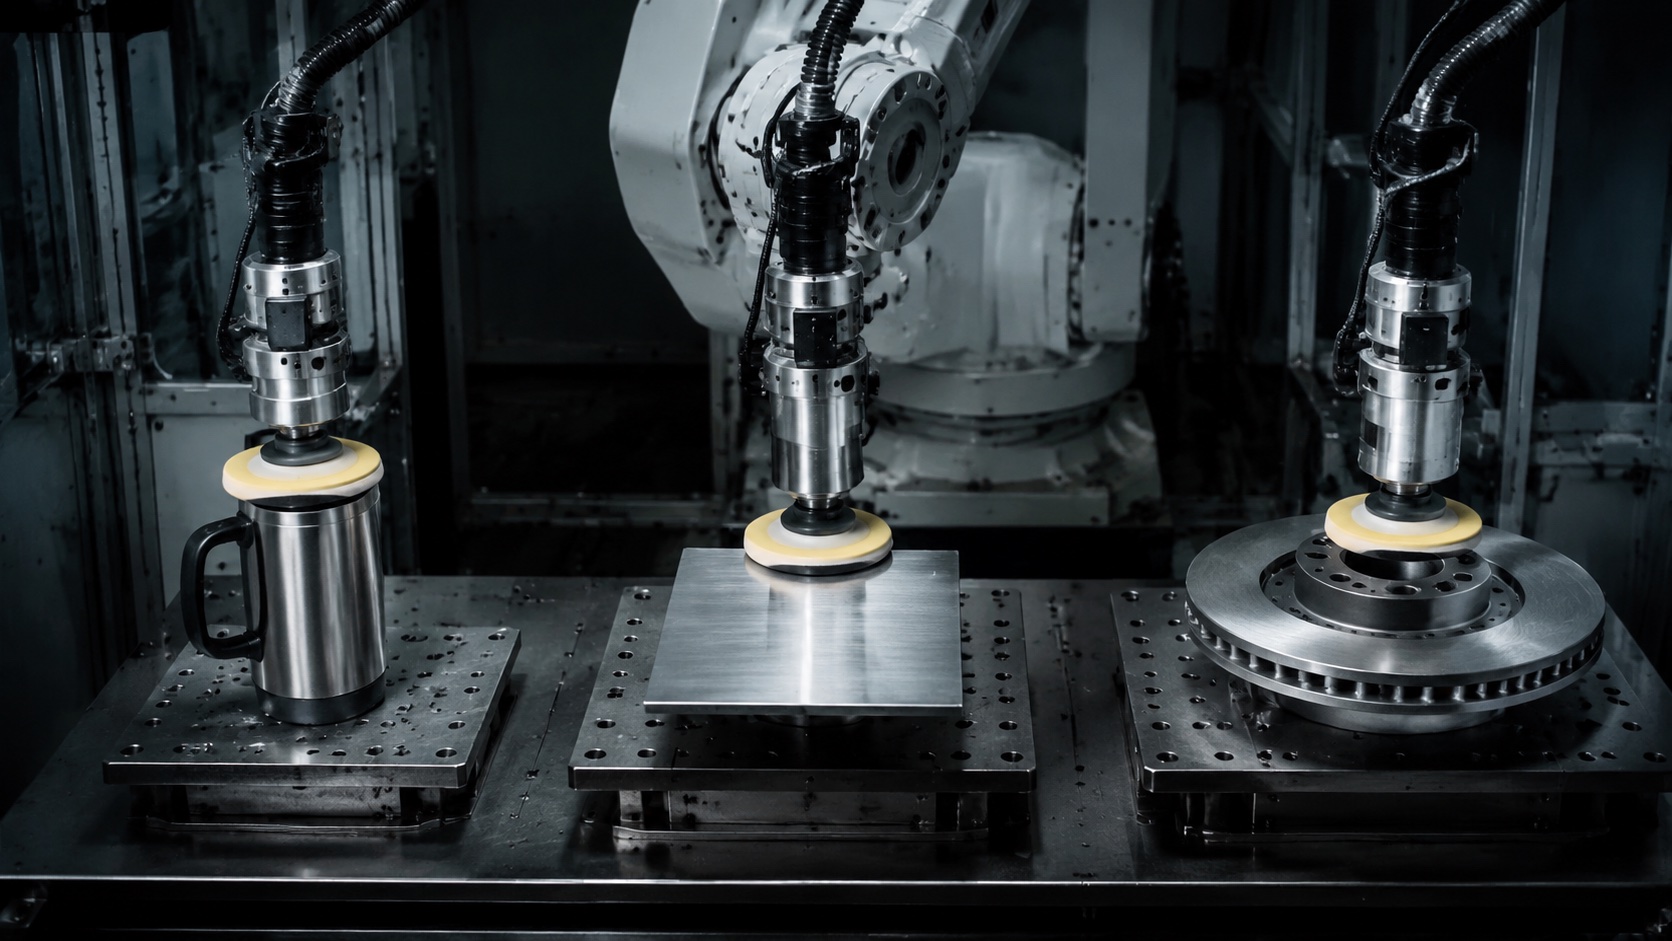
- ظروف ابتدا مقیاس بندی شدند — ماگها، دربها و بدنههای ماهیتابههای خلاء مستقیماً تا درجه کیفی حمل و نقل، توسط دستگاه پولیش موازی چند بازویی صیقل داده میشوند.
- صفحات با پولیش ریز تک سلولی اجرا میشوند — بینایی مرکز را پیدا میکند، سر شناورِ سازگار، لبه را جارو میکند، تسمههای ساینده ۲ تا ۳ برابر بیشتر دوام میآورند نسبت به پولیش دستی.
- قطعات خودرو سختترین پرونده هستند — دیسکهای ترمز، توپیها، محفظههای گیربکس، پولیش جمعشونده + بارگیری/تخلیه بار در یک ایستگاه از طریق یک ربات هدایتشونده با بینایی.
- پولیش Cobot برای قطعات با دقت متوسط زیر 10 کیلوگرم مناسب است؛ ریختهگریهای سنگین روی اسپیندلهای شش محوره صنعتی با کنترل نیرو ثابت میمانند.
این مقاله برای صاحبان کارخانهها، مدیران تولید و مهندسان فرآیند است که پرداخت رباتی روی ظروف پخت و پز، صفحات لوازم خانگی یا قطعات خودرو را ارزیابی میکنند. این مقاله منطق فرآیند و سه خوشه محصول را پوشش میدهد؛ اما انتخاب SKU خاص اسپیندل/تسمه را که برای هر پروژه اندازه دارد، پوشش نمیدهد.
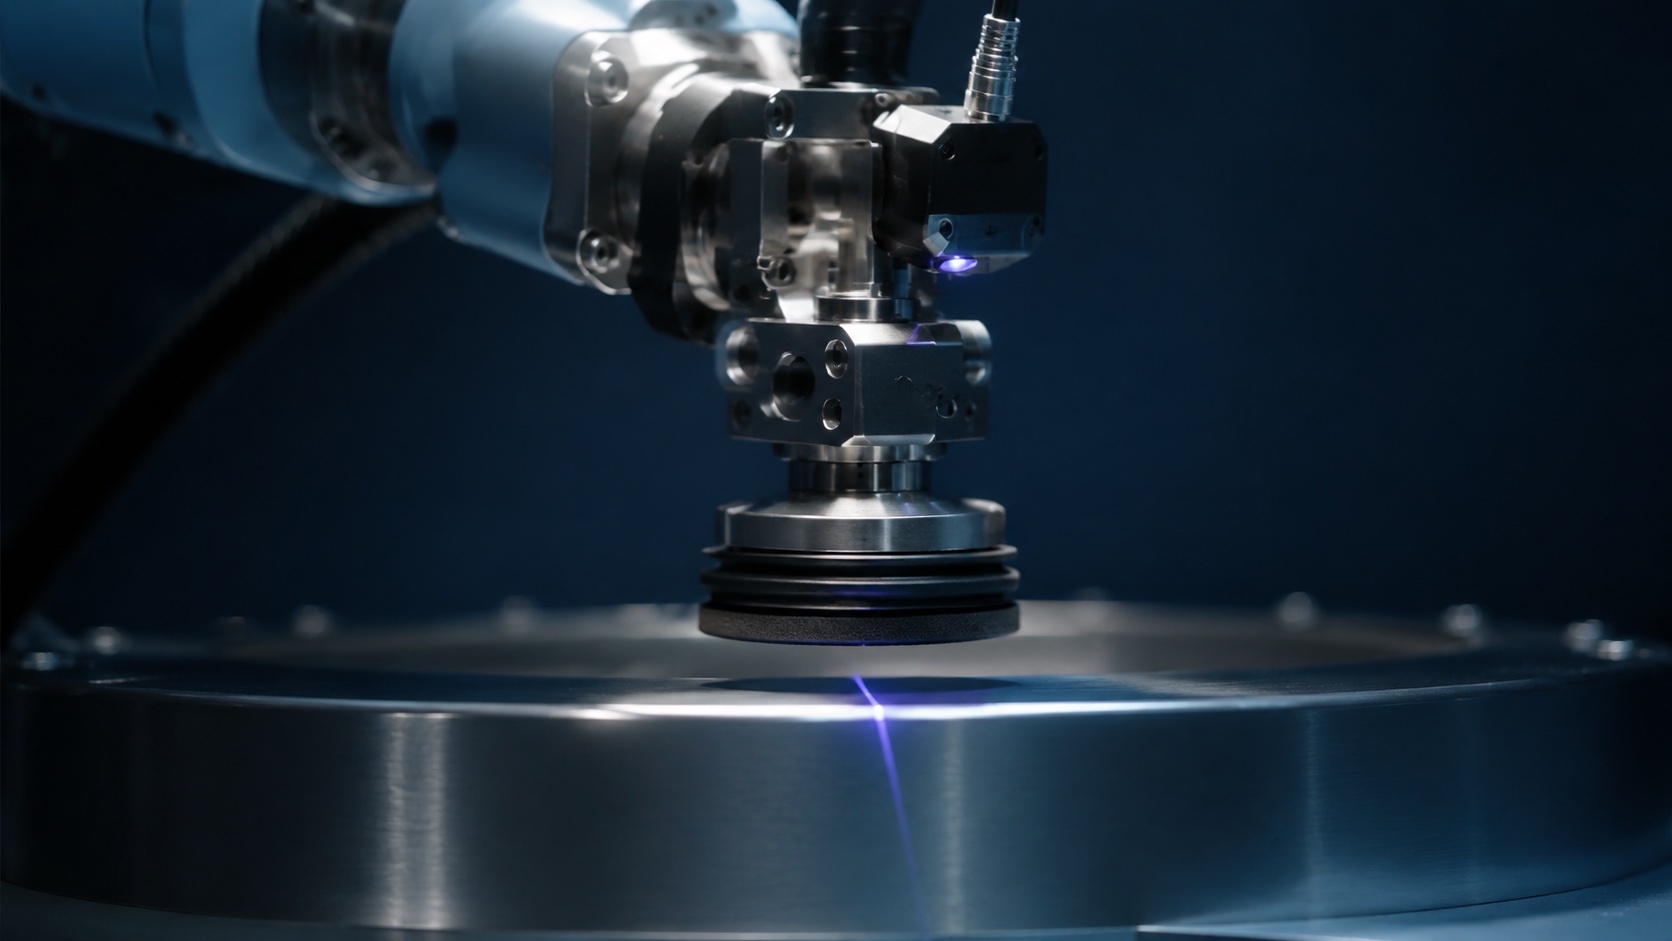
چرا پولیش در برابر استانداردسازی مقاومت میکند؟
هر قطعه کار، پروفیل سطح، سختی و نیاز به سطح نهایی متفاوتی دارد. یک ربات صنعتی ساده که روی یک پست پولیش قرار میگیرد، سر را در XYZ برنامهریزی شده نگه میدارد، اما سایندهها به طور ناهموار گاز میگیرند: اگر خیلی سفت باشند، شیار ایجاد میکنند، اگر خیلی نرم باشند، برش ایجاد نمیکنند. هنر پولیش دستی این است که اپراتور دائماً فشار مچ دست را بر اساس احساس قطعه کار تنظیم میکند - و این دقیقاً همان چیزی است که یک ربات با XYZ ثابت نمیتواند تکرار کند.
راه حل، رباتهای سریعتر نیست. بستن سه حلقه که روی هم رفته تقریباً همان کاری را میکنند که مچ یک اپراتور ماهر بدون فکر کردن انجام میدهد.
سه حلقه که یک سلول پولیش واقعی را تشکیل میدهند
یک ایستگاه پولیش رباتیک که در صنایع مختلف قابل استفاده است، سه حلقه مستقل را میبندد:
- چشم انداز موقعیت و جهت قطعه کار را قبل از تماس مشخص میکند. انحنای سطح با تلرانس ریختهگری قطعه به قطعه متفاوت است؛ مرحله بینایی مسیر برنامهریزی شده را در هر چرخه تطبیق میدهد.
- کنترل نیرو (سر شناور مطابق با استاندارد) فشار تماس هدف را همزمان با تغییر پروفیل سطح تحت اثر مواد ساینده حفظ میکند. شناور در تماس شدید جمع میشود و در تماس سبک امتداد مییابد و فشار را ثابت نگه میدارد.
- تغذیه خودکار بدون دخالت اپراتور، با خط تولید هماهنگ میشود - قطعات ورودی روی یک نوار نقاله یا فیکسچر وارد میشوند و قطعات خروجی روی نوار نقاله دیگری میروند. بدون تغذیه خودکار، حتی اگر یک ربات کار پولیش را انجام دهد، پست پولیش هنوز یک پست انسانی است.
اگر هر سه را روی هم قرار دهید، یک ربات پولیشکار واقعی خواهید داشت. اگر از هر کدام صرف نظر کنید، یک ربات نمایشی شکننده خواهید داشت.
وسایل آشپزی اولین وسیلهای بودند که مقیاسپذیر شدند
لیوانهای جاروبرقی، بطریهای آب، درب ماهیتابهها و بدنه ماهیتابهها اولین دستهای بودند که به سه دلیل، پرداخت با ربات را در مقیاس بزرگ اجرا کردند:
- هندسه بخشنده است - سطوح منحنی گرد به سر شناور اجازه میدهند به راحتی حرکت کند و سطح تماس ساینده در اطراف چرخش ثابت میماند.
- مشخصات سطح برای مصرفکنندگان قابل مشاهده است — پرداخت بیرونی تصمیم خرید است، بنابراین بازگشت سرمایه (ROI) روی سطح نهایی یکدست، مستقیم است.
- طرح پیشفرض، طرح موازی چند بازویی است. — یک ایستگاه میزبان ۴ تا ۶ بازو است که به طور موازی روی قطعات ورودی کار میکنند، توان عملیاتی به صورت خطی ضرب میشود
یک ایستگاه پرداخت ظروف آشپزخانه معمولی، بدنه لیوانهای وکیوم را با سرعت ۸ تا ۱۲ ثانیه برای هر قطعه در هر بازو، با ۴ بازو که به صورت موازی کار میکنند، پردازش میکند - سرعت خط تولید با بستهبندیهای بعدی مطابقت دارد. پولیش مستقیماً به درجه حمل و نقل میرسد و نیازی به روتوش دستی ندارد.
صفحات با پولیش ریز تک سلولی کار میکنند - 2-3 برابر طول عمر تسمه
بشقابهای شام سرامیکی و استیل ضد زنگ از طرحبندی متفاوتی استفاده میکنند: یک ربات، یک سر پولیش ظریف، یک قطعه کار در یک زمانبا دیدی که مرکز صفحه را پیدا میکند و سر شناور لبه را در یک حرکت دایرهای جارو میکند.
سود اصلی در اینجا این است طول عمر تسمه ساینده - 2 تا 3 برابر بیشتر از پولیش دستییک اپراتور دستی در هر حرکت، فشار ناهماهنگی وارد میکند و تسمه را زودتر از موعد میشکند. سر شناور فشار را ثابت نگه میدارد، بنابراین تسمه در کل چرخه عمر خود با نرخ طراحی شده برش میخورد.
سود ثانویه عبارت است از احساس ثباتبازخورد مشتریان در مورد بشقابهای سرامیکی، تغییر فشار را به صورت «ناهموار بودن یک طرف» نشان میدهد - یک اثر صیقلکاری دستی که با خودکار شدن کنترل نیرو از بین میرود.
قطعات خودرو سختترین مورد هستند — اما دو ایستگاه را در یک ایستگاه ادغام کنید
دیسکهای ترمز، توپیهای چرخ، محفظههای گیربکس - اینها سنگین و با چرخه سریع هستند و پست پولیش به طور سنتی در پایین دست پست بارگیری/تخلیه قرار میگیرد. هر دو پست به پرسنل نیاز دارند، هر دو با قطعه در تماس هستند.
یک ربات صیقلدهنده با هدایت بینایی میتواند جمع کردن پولیش + بارگیری/تخلیه در یک ایستگاهربات با همان بازویی که سر پولیش را نگه داشته است، قطعه را از نوار نقاله برمیدارد، آن را به دستگاه پولیش منتقل میکند، مسیر پولیش را طی میکند، سپس قطعه نهایی را روی نوار نقاله خروجی قرار میدهد. دو ستون در یک سلول ربات جمع میشوند.
ترکیب پسانداز:
- یک پست کمتر نیروی انسانی در هر خط
- یک تحویل کمتر که در آن قطعات گم میشوند یا در جهت اشتباه قرار میگیرند
- یک فاصله زمانی چرخه کمتر بین پولیش و بارگذاری
برای یک خط تولید قطعات خودرو چند شیفته، این تفاوت معمولاً ۱.۵ تا ۲ کارمند در هر شیفت در سه شیفت است - که بازگشت سرمایه آن تنها از محل نیروی کار، ظرف ۱۲ ماه انجام میشود.
جایی که پرداخت با ربات هنوز مناسب نیست
این قاب جهانی نیست. سه مورد به صورت دستی یا روی ماشینهای اختصاصی باقی میمانند:
- اجزای نوری با روکش آینهای — پرداخت سطحی زیر میکرون روی شیشه یا اپتیک هنوز به دستگاههای صیقلدهی دقیق نیاز دارد، نه پرداخت رباتیک
- ریختهگریهای سنگین بالای ۵۰ کیلوگرم - وزن قطعه کار از بار مفید معمول رباتهای همکار بیشتر است؛ با اسپیندل اختصاصی کنترل نیرو به شش محور صنعتی میرود.
- اقلام صنایع دستی تکپارچه — زمان برنامهنویسی برای هر قطعه از ارزش آن قطعه بیشتر است، روش دستی ارزانتر میماند
چگونه EVST دامنههای پرداخت استقرار را پوشش میدهد
ما قبل از ارائه قیمت، سه چیز را ارزیابی میکنیم: هندسه قطعه کار (منحنی/تخت/پیچیده)، مشخصات سطح (عملکردی/آرایشی/ایمنی) و خط تولید (زمان چرخه + فرکانس تغییر). خطوط ظروف پخت و پز معمولاً مستقیماً به صورت موازی چند بازویی، خطوط بشقاب به صورت ریز تک سلولی و قطعات خودرو به صورت پرداخت و صیقل با هدایت بینایی ترسیم میشوند - اما تغییراتی ظاهر میشوند و طرحبندی مناسب، محاسبات را 30 تا 40 درصد در هزینه سرمایه تغییر میدهد.
برای خطوط تولید چند محصولی، ما هر طبقه محصول را به طور مستقل امتیازدهی میکنیم و اجازه میدهیم خط، طرحبندی را به طور میانگین هدایت کند. یک خط تولید ظروف پخت و پز که بعداً یک SKU بشقاب اضافه میکند، معمولاً همچنان با طرحبندی موازی چند بازویی برنده میشود، اگر SKU بشقاب دارای سر شناور یکسانی باشد؛ تغییر طرحبندیها فقط در صورتی نتیجه میدهد که بیش از یک سوم حجم از طبقه محصول عبور کند.
سوالات متداول
چرا عمر تسمه ساینده با پولیش رباتیک ۲ تا ۳ برابر افزایش مییابد؟ سایش تسمه تابعی از فشار تماس × زمان تماس است. پرداخت دستی فشار را در یک حرکت ±50٪ تغییر میدهد؛ تسمه (حاوی گرما و خردههای قطعه کار) در هر جایی که فشار افزایش مییابد، لعاب میدهد و مناطق لعابکاری شده برش را متوقف میکنند. یک سر شناور فشار را در محدوده ±5٪ نگه میدارد، بنابراین تسمه در کل چرخه عمر خود با نرخ طراحی برش میدهد - عمر تقریباً دو برابر میشود و روی قطعات کار سخت شده میتواند سه برابر شود.
آیا میتوان از یک سلول برای کار با ظروف پخت و پز و قطعات خودرو استفاده کرد؟ معمولاً نه - پارامترهای سر ساینده، فیکسچر و بینایی به اندازهای متفاوت هستند که شما سلول را برای یک خوشه طراحی میکنید. اما منطق کنترل یکسان است، و نرمافزار/دستورالعملها بدون بازنویسی از ابتدا، بین سلولها منتقل میشوند.
آیا پولیش رباتی به اندازه کافی خوب است که بتوان از روتوش دستی صرف نظر کرد؟ برای ظروف پخت و پز و دسته بشقابها، بله - پولیش به درجه حمل و نقل میرسد. برای قطعات خودرو با سطوح ایمنی حیاتی (مثلاً سطح روتور دیسک ترمز)، بازرسی نهایی همچنان انجام میشود، اما نرخ دوبارهکاری پایین و تک رقمی است و با بهبود مدلهای بینایی، روند نزولی دارد.
آیا سر شناور میتواند سطوح منحنی پیچیده مانند درب ظروف را تحمل کند؟ بله برای منحنیهای کمعمق (شعاع انحنای ≥۳ برابر شعاع کاری سر شناور). گوشههای داخلی تیز و سطوح برگشتی سخت باقی میمانند - یک مسیر پولیش پنج محوره یا یک ابزار اختصاصی کوچکتر در این موارد کمک میکند.
در مورد گرد و غبار پولیش و ایمنی کارگران چطور؟ گرد و غبار ناشی از پولیش، بیشترین عامل آسیبزا و یکی از قویترین دلایل برای رباتیک کردن پست است. ایستگاههای پولیش رباتیک معمولاً با مکش هوای رو به پایین محصور شدهاند؛ اپراتورها قطعات ورودی را در یک پست جداگانه در هوای پاک بارگیری مجدد میکنند.
آوردن آن به گیاه شما
پرداخت رباتی دیگر یک نمایش تحقیقاتی نیست - این یک فرآیند استاندارد در خطوط تولید ظروف آشپزخانه است، به طور فزایندهای در خطوط تولید بشقاب و لوازم خانگی، و اکنون در حال گسترش به پرداخت قطعات خودرو است. بخش سخت، بستن تمیز سه حلقه (بینایی، کنترل نیرو، تغذیه خودکار) است. پس از بسته شدن آنها، سلول با تغییرات پارامتر، نه طراحی مجدد، در کلاسهای محصول ادامه مییابد. برای اطلاعات بیشتر به راهنماهای ما مراجعه کنید. برداشت با هدایت بینایی, کنترل نیروی سازگار و مدیریت تسمه سایندهیا با EVST در مورد تعیین محدوده سه حلقه در ایستگاه خود صحبت کنید.
درباره نویسنده - چن لی یک مهندس ارشد برنامههای کاربردی در تیم پرداخت سطح EVSTبا بیش از ۸ سال سابقه در زمینه استقرار سلولهای پرداخت رباتیک در ظروف پخت و پز (لیوانهای خلاء، بدنه ماهیتابه)، لوازم خانگی (بشقابها، لعاب سرامیکی) و قطعات خودرو (دیسکهای ترمز، توپیهای چرخ). او طرحبندی فرآیند، مواد مصرفی ساینده و حسگرهای بینایی را برای جذب مشتریان جدید بررسی میکند. این نتایج توسط مهندسی ادغام رباتیک EVST از نظر دقت فنی بررسی شده است؛ ارقام عملکرد، محدودههای قابل دستیابی معمول هستند، نه تضمینشده، و برای هر پروژه اندازهگیری میشوند. اصلاحات و بهروزرسانیها: به تاریخ آخرین بهروزرسانی مراجعه کنید.