
By ژانگ وی، مهندس ارشد کاربردهای جوشکاری · تیم مهندسی برنامههای کاربردی EVST · · بررسی شده توسط مهندسی ادغام رباتیک EVST
یک سلول جوشکاری چند پاسه با ورق ضخیم، یک ربات صنعتی را با ردیابی قوس و درز جفت میکند و مشعل را به صورت بلادرنگ با دقت ±0.5 میلیمتر به خط مرکزی اتصال قفل میکند تا مهرههای چند پاسه با پارامترهای ثابت از قطعه اول تا هزارم قرار گیرند - و اضافه کردن محورهای خارجی (یک موقعیتیاب جوشکاری، یک ریل مسافرتی) به یک ربات اجازه میدهد تا فولاد سازهای سنگین را که یک جوشکار ماهر برای تغییر موقعیت آن به ساعتها زمان نیاز دارد، پوشش دهد. این راهنما، ردیابی درز، کنترل چندگذره و تصمیمگیریهای محور خارجی پشت سلول و نحوهی استفاده از دوربین EVST برای فولاد سازهای، ماشینآلات مهندسی، مخازن تحت فشار و بوژیهای راهآهن را توضیح میدهد.
کلاهبرداریهای کلیدی
- استخدام جوشکار ماهر و حفظ ثبات در اتصالات طولانی و چند پاسه روی ورق ضخیم دشوارتر است؛ یک ربات با قابلیت ردیابی درز، خط مرکزی را در محدوده نگه میدارد. ± 0.5 میلیمتر (معمولاً در سلولهای یکپارچه EVST با ردیابی قوس + دید کالیبره شده قابل دستیابی است) و به ... میرسد. ~٪ 99 نرخ پذیرش اولیه در اتصالات استاندارد صفحات ضخیم (محدوده معمول صنعتی تحت استاندارد ISO 3834 کلاس B ساخت، اندازه هر پروژه).
- لایههای چند پاسه زمانی که دمای بین پاسی یا پارامترهای بافت تغییر میکنند، دچار شکست میشوند - ربات هر دو را ثابت نگه میدارد، بنابراین ناخالصی سرباره، عدم ذوب و بریدگی زیرین به شدت کاهش مییابد.
- یک موقعیتیاب U شکل دو محوره، قطعه را در موقعیت بهینه جوش تخت-گرانشی میچرخاند؛ یک ریل متحرک، دسترسی را افزایش میدهد؛ سلولها با هم مقیاسبندی میشوند تا تا ۱۶ محور خارجی.
- دو جوشکار ماهر در هر سلول جایگزین شدند (معمولاً روی یک خط مبنای تک شیفت؛ بسته به ترکیب قطعات و کلاس بازرسی متفاوت است)، با عملکرد مداوم دو شیفت.
- بازوی صنعتی تحت حفاظت اداره میشود ISO 10218 درون سلولش.
این مقاله برای مدیران تولید، مهندسان جوشکاری و صاحبان کارخانههایی است که جوشکاری سازههای صفحات ضخیم را خودکار میکنند. این مقاله اتصالات چند پاسه صفحات ضخیم با محورهای خارجی را پوشش میدهد؛ اما کار با ورق نازک یا آلومینیوم را که رژیمهای پارامتری متفاوتی دارند، پوشش نمیدهد.
جوشکاری چند پاسه صفحات ضخیم شامل چه مواردی است؟
در سازههای فولادی سنگین - تیرهای H، تیرهای جعبهای، قابها، پوستههای مخازن تحت فشار، بوژیهای راهآهن - اتصالات بلند هستند، صفحه ضخیم است و یک پاس جوش نمیتواند شکاف را پر کند یا نفوذ کامل ایجاد کند. جوشکاران مهره را به صورت لایه لایه قرار میدهند: یک پاس ریشه، پاسهای پرکننده و یک کلاهک، هر کدام با ورودی حرارت کنترل شده و قرار دادن مهره. در طول هزار قطعه، دست انسان حرکت میکند: خستگی ناشی از شیفت دیرهنگام سرعت حرکت را کاهش میدهد، خط مرکزی منحرف میشود و بازرسی، درز را رد میکند. این سلول وجود دارد زیرا اتصال برای نگه داشتن مشخصات توسط فرد بسیار تکراری است و برای بازرسی بعدی بسیار حیاتی است.
 شکل 1 - سطح مقطع جوش چند پاسه: یک پاس ریشه در پایین، پاسهای پرکننده در حال تشکیل، و یک پاس کلاهک با رنگ حرارتی قابل مشاهده. تعداد پاسها و پارامترهای بین پاسی تعیین میکنند که آیا اتصال از بازرسی عبور میکند یا خیر.
چه زمانی اتوماسیون جوشکاری صفحات ضخیم نتیجه میدهد و چه زمانی نتیجه نمیدهد؟
عوامل تعیین کننده هستند پیچیدگی اتصال، اندازه قطعه و کلاس بازرسیاز این قاب استفاده کنید:
| یک سلول ربات چندگذره را انتخاب کنید وقتی که… | وقتی دوباره فکر کنید… |
|---|---|
| صفحه به اندازه کافی ضخیم است که نیاز به چندین بار عبور دارد | کار ورق نازک تک مرحلهای بخش عمدهای از کار را تشکیل میدهد. |
| اتصالات طولانی هستند یا در بسیاری از قسمتها تکرار میشوند | هندسه هر بخش را بدون منطق تغییر میدهد |
| بازرسی مستلزم کیفیت پایدار و اولیه است | بازرسی چشمی فقط در کارهای سبک |
| جوشکاران ماهر کمیاب یا در حال پیر شدن هستند | جوشکارهای موجود به راحتی از پسِ ظرفیتِ تولید برمیآیند |
| قطعات بزرگ نیاز به تغییر جهت بین پاسها دارند | قطعات کوچک که یک جوشکار به طور همزمان جابجا میکند |
EVST یک سلول صفحه ضخیم را با چیزی که مهندسان ما آن را ... مینامند، اسکوپ میکند. روش خط مرکزی-اولمشعل را با ردیابی قوس و درز در لحظه به خط مرکزی اتصال قفل کنید، سپس پاس پشت پاس در دمای بین پاسی ثابت بسازید و ببافید - زیرا یک اتصال چند پاسی در اثر رانش پارامتر بسیار بیشتر از حالت ربات دچار شکست میشود.
جوشکاری چند پاسه صفحات ضخیم دستی در مقابل جوشکاری چند پاسه رباتیک
| عامل | جوشکاری دستی | جوشکاری چند پاسه رباتیک |
|---|---|---|
| دقت موقعیت مفصل | دست به چشم، از خستگی منحرف میشود | با ردیابی درز، در خط مرکزی ±0.5 میلیمتر قفل شده است |
| ثبات پارامتر لایه | جوشکار دمای بین پاسی را تخمین میزند | با برنامه ثابت نگه داشته میشود؛ سرباره و بریدگی زیرین کمتری دارد |
| نرخ نقص (پذیرش اولیه) | متغیر، افت شیفت دیرهنگام | ~99% ردیابی درز و پارامترهای پایدار |
| جوشکاران جابجا شدند | - | دو عدد در هر سلول (معمولاً) |
| دویدن مداوم | یک شیفت با خستگی | دو شیفت بدون جابجایی اپراتور |
| دسترسی به قطعات بزرگ | جابجایی و تعویض گیرههای جوشکار | موقعیتیاب میچرخد؛ ریل مسافرتی امتداد مییابد |
چگونه یک سلول صفحه ضخیم ساخته میشود؟
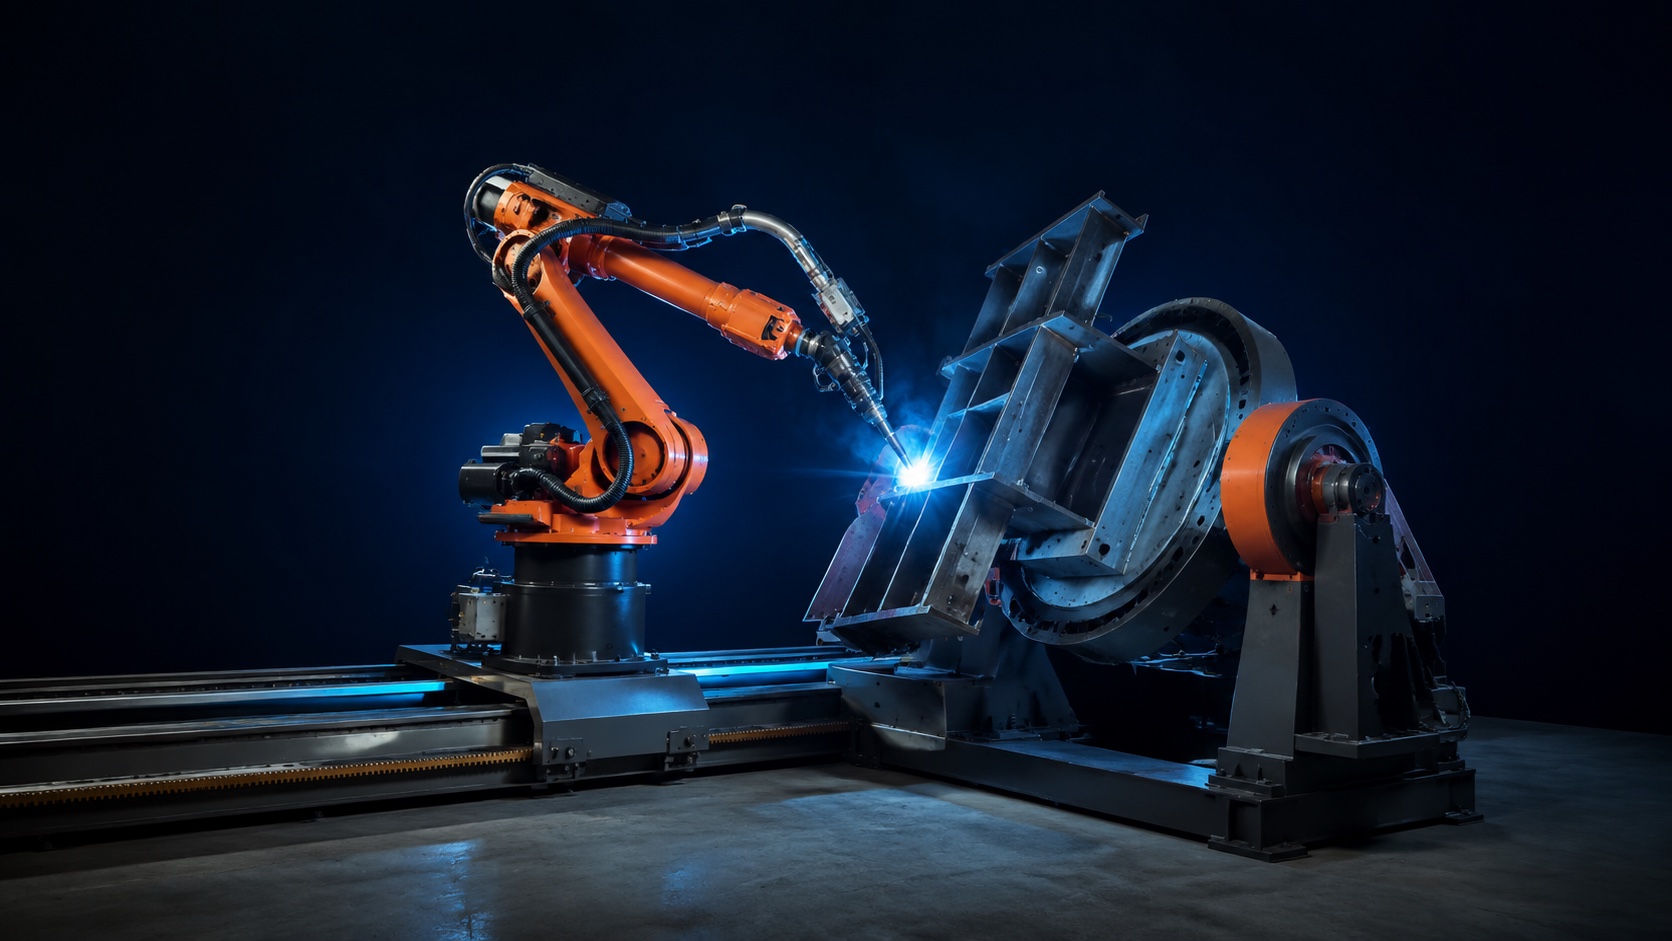 شکل ۲ - روش اول خط مرکزی در یک سلول: ربات جوشکاری میکند، موقعیتیاب قطعه را به حالت گرانش تخت میچرخاند، ریل حرکتی دسترسی را افزایش میدهد. هر سه محور خارجی هماهنگ روی یک کنترلر واحد هستند.
سه جزئیات مهندسی تعیین میکنند که آیا سلول در طول ماهها تولید، تحمل خود را حفظ میکند یا خیر:
- ردیابی درز در زمان واقعی. ردیابی قوس و ردیابی درز مبتنی بر بینایی، مشعل را به خط مرکزی اتصال با دقت ±0.5 میلیمتر، به صورت بلادرنگ، در سراسر کل مهره جوش قفل میکند. ربات فقط یک مسیر برنامهریزیشده را دنبال نمیکند - بلکه هنگام جوش دادن، اتصال واقعی را اصلاح میکند. این همان سطحی است که کیفیت چند پاسی جوش پایینتر از آن نمیتواند دوام بیاورد.
- کنترل پارامتر چند گذری توالی سلول شامل پاسهای ریشه، پر کردن و درپوشگذاری در دمای بین پاسی و بافت کنترلشده است؛ ورودی گرما ثابت میماند. ناخالصی سرباره، عدم ذوب و بریدگی زیرین - حالتهای خرابی که باعث شکست چند پاسی روی ورق ضخیم میشوند - وقتی برنامه این موارد را ثابت نگه میدارد، به شدت کاهش مییابد.
- محورهای خارجی که به مفصل میرسند. یک موقعیتیاب U شکل دو محوره، قطعه را در موقعیت بهینه گرانش تخت میچرخاند، بنابراین هر پاس به سمت پایین شیب قرار میگیرد؛ یک ریل حرکتی، ربات را در امتداد خط برای اتصالات طولانیتر از آنچه یک بازوی پایه ثابت میتواند به آن دسترسی داشته باشد، حرکت میدهد. این سلول تا ۱۶ محور خارجی قابل افزایش است، که همان مقداری است که قابهای سازهای بزرگ برای جوشکاری سراسری در یک مجموعه به آن نیاز دارند.
در عمل، بیشترین نقصی که میبینیم، در نظر گرفتن موقعیتیاب به عنوان یک گزینه اختیاری است: یک ربات که موقعیتهای ناهموار و ناهموار را جوشکاری میکند، کندتر عمل میکند و نقصهای ریز را جمع میکند، در حالی که همان ربات روی یک قطعه چرخانده شده، جوش تمیزی میدهد. EVST موقعیتیاب و ریل را با اندازه واقعی قطعه، نه با یک دسته، اندازهگذاری میکند.
بازگشت سرمایه: کیفیت، توان عملیاتی و جایگزینی نیروی کار ماهر
اهرم اول است بازده بازرسی: نگه داشتن خط مرکزی روی ±0.5 میلیمتر و ثابت نگه داشتن پارامترها، پذیرش عبور اول را به سمت 99٪ میبرد، که باعث حذف دوبارهکاریهایی میشود که در غیر این صورت توسط اشعه ایکس یا UT در مراحل بعدی ایجاد میشوند. مورد دوم این است توانجوشکاری پیوسته دو شیفته بدون خستگی اپراتور، خروجی را از همان پوشش سلولی افزایش میدهد. مورد سوم ... جابجایی نیروی کار ماهر: دو جوشکار در هر سلول آزاد میشوند و کمبود ساختاری نیروی کار متخصص را برطرف میکنند. بازگشت سرمایه به کلاس بازرسی، ترکیب قطعات و کارکنان فعلی بستگی دارد و EVST آن را برای هر پروژه اندازهگیری میکند.
کجا در صنایع مختلف کاربرد دارد
- سازههای فولادی و ساختمانهای پیشساخته — تیرهای H شکل، شاهتیرهای جعبهای، اتصالات تیر-ستون؛ جوشهای تکراری طولانی که در آنها ردیابی درز، وجه تمایز است.
- ماشین آلات مهندسی و خاکبرداری — شاسی و شاسی زیرین سنگین با اتصالات چند پاسه روی ورق ضخیم.
- مخازن تحت فشار — درزهای محیطی و طولی روی پوستههای ضخیم، جایی که کلاس بازرسی بیرحمانه است و ثبات ارزشش را دارد.
- بوژی و تجهیزات ریلی - اتصالات مکرر با صفحات ضخیم با الزامات سختگیرانه پذیرش در مرحله اول.
منطق مشابهی نیز وجود دارد زیرا حجم کار یکسان است: یک اتصال طولانی، چند پاسه و با نفوذ کامل روی صفحهای که برای یک پاس بیش از حد ضخیم است. تا زمانی که این سه شرط برقرار باشد، سلول سود میکند.
استانداردهایی که سلول تحت آنها اجرا میشود
سلولهای جوشکاری رباتیک برای کارهای سازهای صفحات ضخیم، مطابق با سه خانواده از استانداردها هستند:
- ISO 3834 - الزامات کیفی برای جوشکاری ذوبی مواد فلزی. کلاسهای ISO 3834-2 (جامع)، 3834-3 (استاندارد) و 3834-4 (مقدماتی) الزامات مستندسازی، صلاحیت رویه و بازرسی را تعیین میکنند که WPS (مشخصات رویه جوشکاری) سلول برای برآورده کردن آنها ساخته شده است.
- ISO 14732 - صلاحیت پرسنل جوشکاری برای جوشکاری کاملاً مکانیزه و اتوماتیک مواد فلزی. صلاحیت اپراتور و تنظیمکننده سلولهای جوشکاری رباتیک را پوشش میدهد؛ مورد نیاز بسیاری از مشخصات فنی اتحادیه اروپا و تولیدکنندگان اصلی تجهیزات (OEM).
- AWS D1.1 — کد جوشکاری سازه: فولاد. استاندارد سازههای فولادی آمریکای شمالی، با WPS پیشتایید شده، آزمایشهای تایید صلاحیت و قوانین بازرسی. اکثر کارهای سازههای فولادی و پلسازی در ایالات متحده، D1.1 را مشخص میکنند.
- ISO 10218 - ایمنی رباتها این بازوی صنعتی طبق استانداردهای ISO 10218-1 (ربات) و ISO 10218-2 (یکپارچهسازی سیستم) در داخل سلول خود محافظت میشود.
ردیابی درز و کنترل پارامترهای چندگذره ابزارهایی هستند که به رعایت این استانداردها کمک میکنند - آنها جایگزین WPS، صلاحیت اپراتور یا طرح بازرسی نیستند.
سوالات متداول
ردیابی درز روی ورق ضخیم چقدر دقیق است؟ ردیابی درز مبتنی بر قوس و بینایی، مشعل را به صورت بلادرنگ با دقت ±0.5 میلیمتر روی سلولهای یکپارچه EVST به خط مرکزی اتصال قفل میکند (معمولاً تحت ردیابی کالیبره شده قابل دستیابی است؛ با توجه به شرایط سطح، نصب و روش کار متفاوت است)، و به جای تکیه صرف بر مسیر برنامهریزی شده، با قرار دادن مهره، درز واقعی را اصلاح میکند.
چرا قبولی در اولین آزمون به ۹۹ درصد میرسد؟ زیرا رانش خط مرکزی و رانش پارامتر - دو حالت خرابی - هر دو حذف میشوند. ردیابی درز، مورد اول را اصلاح میکند؛ دمای بین پاسی برنامهریزیشده و کنترل بافت، مورد دوم را اصلاح میکنند. در مجموع، اتصال چند پاسی هر بار به یک شکل انجام میشود. این رقم، یک محدوده معمول صنعتی است که در ساخت معادل کلاس B استاندارد ISO 3834 قابل دستیابی است. نرخ واقعی برای هر پروژه اندازهگیری میشود.
آیا به پوزیشنر و ریل مسافرتی نیاز دارم؟ هزینه یک موقعیتیاب تقریباً همیشه بر اساس بازده محاسبه میشود: چرخاندن قطعه به موقعیت گرانش تخت، نقصهای ریز را از بین میبرد و به ربات اجازه میدهد سریعتر جوش دهد. هزینه یک ریل مسافرتی بر اساس دسترسی محاسبه میشود - زمانی که اتصال طولانیتر از پوشش ربات باشد، مورد نیاز است. این سلول در صورت اعمال هر دو محور خارجی، مانند قابهای سازهای بزرگ، تا 16 محور خارجی را پوشش میدهد.
تحت چه استانداردهایی اجرا میشود؟ این بازوی صنعتی با احتیاط فعالیت میکند ISO 10218 درون سلول خود؛ رویههای جوشکاری برای هر پروژه تنظیم میشوند تا ISO 3834, ISO 14732 or AWS D1.1 همانطور که کلاس بازرسی مشتری ایجاب میکند. ردیابی ابزاری است که به رعایت آن استانداردها کمک میکند، نه جایگزینی برای آنها.
آیا برای تغییر بین انواع قطعات کار میکند؟ بله - یک قطعه جدید، یک تغییر برنامه و فیکسچر است و کتابخانه فرآیند جوشکاری، رویههای جوشکاری قابل استفاده مجدد را در خود جای داده است. ردیابی درز، تغییرات مونتاژ در یک خانواده قطعه را اصلاح میکند، اما هندسه تغییر پلهای نیاز به یک مرحله برنامهریزی مجدد واقعی دارد.
آوردن آن به گیاه شما
جوشکاری چند مرحلهای ربات با صفحات ضخیم، سختترین و غیرقابل دسترسترین اتصال در کارگاههای ساخت قطعات سنگین را به یک فرآیند استاندارد، دو شیفته و با درجه بازرسی ثابت تبدیل میکند - قفل کردن مشعل به خط مرکزی، ثابت نگه داشتن پارامترها و استفاده از محورهای خارجی برای رسیدن به چیزی که یک بازوی پایه ثابت نمیتواند. این تصمیم به ضخامت صفحه، طول اتصال و کلاس بازرسی بستگی دارد، نه به برند ربات. EVST سلولهای صفحات ضخیم را با روش Centerline-First طراحی میکند و ربات جوشکاری، ردیابی درز، موقعیتیاب U شکل دو محوره و ریل مسافرتی را به عنوان یک سلول ادغام میکند - به راهنماهای ما مراجعه کنید تا نحوه انتخاب ریل مسافرتی ربات, انتخاب موقعیت یاب جوشکاری و هماهنگی سلول ربات + ریل + موقعیتیابیا با EVST در مورد بررسی یک سلول صفحه ضخیم صحبت کنید.
درباره نویسنده - ژانگ وی یک مهندس ارشد کاربردهای جوشکاری در ... است. تیم مهندسی برنامههای کاربردی EVSTبا بیش از ۱۲ سال تجربه در ادغام سلولهای جوشکاری رباتیک برای فولاد سازهای با صفحات ضخیم، ماشینآلات مهندسی، مخازن تحت فشار و ناوگان ریلی. او رهبری بررسی سلولها را در مورد پیچیدگی اتصال، کلاس بازرسی و دسترسی - ردیابی درز اندازهگیری، کنترل برنامه چند پاس، موقعیتیاب و محورهای ریل-حرکتی در هر پاکت قطعه - با استفاده از روش Centerline-First که در بالا توضیح داده شد، بر عهده دارد. این بررسی توسط مهندسی ادغام رباتیک EVST برای دقت فنی انجام شده است؛ ارقام، محدودههای قابل دستیابی معمول هستند، نه تضمینکننده، و برای هر پروژه اندازهگذاری میشوند. اصلاحات و بهروزرسانیها: به تاریخ آخرین بهروزرسانی مراجعه کنید.