
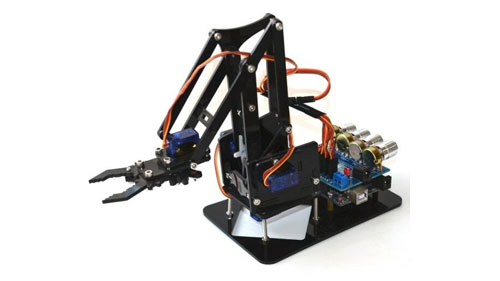
منبع: Pinterest
هر بازوی رباتیک صنعتی دارای قطعاتی است که با هم کار می کنند تا کل ساختار را قابل استفاده کنند. آنها شامل کنترلکنندهها، اثرگذارهای انتهایی، درایوها، حسگرها و دستکاریکنندههای ربات هستند. هر یک از این قسمت ها نقش منحصر به فردی را در حمایت از یکدیگر ایفا می کنند. از میان همه آنها، دستکاریکنندههای رباتیک میتوانند یکی از مهمترین اجزای ساختار رباتیک باشند. ما قصد داریم به طور مفصل به بررسی دقیق دستکاریکنندههای رباتیک، نقشهایی که انجام میدهند و آنها را با بازوهای روباتیک معمولی مقایسه کنیم تا ببینیم چگونه آنها در مقابل یکدیگر قرار میگیرند.
دستکاری ربات چیست؟
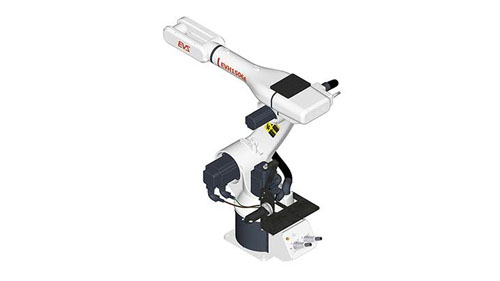
دستکاری رباتیک وسیله ای است که برای دستکاری مواد بدون هیچ گونه تماس فیزیکی مستقیم توسط فردی که کار آنها را انجام می دهد استفاده می شود. آنها اختراع شدند تا ربات ها بتوانند با مواد رادیواکتیو و خطرناک زیستی که افراد را مجبور می کرد برای جلوگیری از قرار گرفتن در معرض آنها فاصله زیادی داشته باشند، کار کنند. اما با گذشت زمان، این اصل به بازوهای روباتیک مدرن منتقل شد تا کنترل را بسیار آسانتر و انعطافپذیرتر کند.
برخی از نقش های مدرنی که از آنها استفاده شده است عبارتند از جوشکاری، جراحی رباتیک و ایستگاه های فضایی. خود دستکاریکننده به شکل بازو است و دارای بخشهایی است که به آنها لغزنده متقاطع گفته میشود که میتوانند روی یکدیگر بلغزند و اجسام را به طور ایمن در دست بگیرند. این به آنها آزادی بیشتری در حرکت می دهد، چیزی که اکثر بازوهای روباتیک معمولی فاقد آن هستند.
در بخش تولید در مقیاس بزرگ، دستکاری کننده رباتیک برای کارهای فشرده مانند بلند کردن وسایل سنگین استفاده می شود که در غیر این صورت کار بسیار زیادی را برای کارگران انسانی نشان می دهد. آنها همچنین برای قرار دادن بارها در یک توده منظم که می تواند به بلندی کل انبار باشد، به لطف بازوهای رمانتیک قابل گسترش، راحت هستند. انعطاف پذیری آنها آنها را به ابزاری ایده آل برای فشردن در فضاهای تنگ تبدیل می کند و این یکی از دلایلی است که بسیاری از ربات های مورد استفاده در زمینه پزشکی از دستکاری کننده های رباتیک در تمام وظایف خود استفاده می کنند زیرا با کوچکترین دقت و دقت بیشتری دارند. احتمال تخریب سایر اعضای بدن
انواع دستکاری های رباتیک
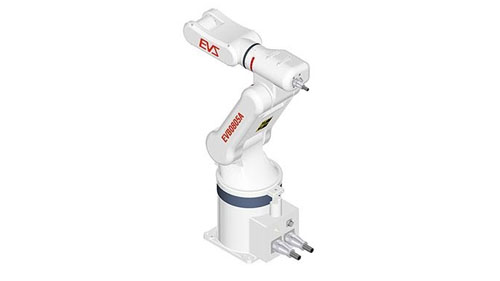
انواع مختلفی از دستکاریکنندههای رباتیک وجود دارند که به طور فعال در تمام اشکال تولید، بهویژه کارخانههای مونتاژ استفاده میشوند. این دستکاریها در اندازههای متفاوتی هستند، اما همه آنها با استفاده از یک اصل کار میکنند. نکته قابل توجه مفاصلی هستند که این دستکاری کننده ها را تشکیل می دهند. آنها قسمت هایی هستند که حرکت را انعطاف پذیرتر می کنند و در 2 نوع هستند که شامل موارد زیر می شود.
مفصل چرخشی: این مفاصل دستکاری رباتیکی هستند که دارای یک درجه آزادی با حرکاتی هستند که می توان آنها را چرخشی توصیف کرد. پیکربندی آنها از یک مقدار ساخته شده است که نشان دهنده تعداد چرخش ها در هنگام عملیاتی است.
مفصل منشوری: مفاصلی هستند که میتوان آنها را انتقالی توصیف کرد، زیرا حرکتی است که هنگام حرکت بین اجسام نشان میدهند. هنگامی که عملیاتی می شوند با یک درجه ترجمه در امتداد محور خود نشان داده می شوند.
پس از پاکسازی اتصالات رایج در دستکاریهای صنعتی، موارد زیر برخی از رباتهای قابلتوجه از نوع دستکاریکننده هستند که در فرآیند تولید در ظرفیتهای مختلف استفاده میشوند.
ربات مختصات دکارتی
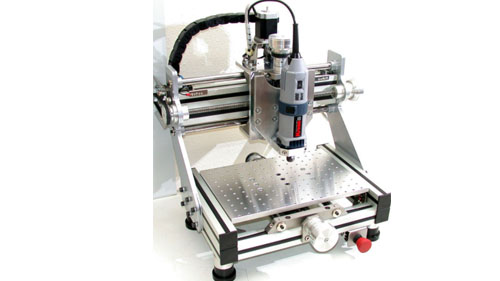
منبع: Pinterest
این یک ربات صنعتی است که از یک دستکاری کننده مفصل منشوری استفاده می کند و برای کارهایی مانند توزیع چسب در صنایع خودروسازی بهترین استفاده را دارد. این ربات توانایی حرکت در جهت های خطی را دارد و این یکی از بزرگترین مزیت های آن است زیرا سریع، دقیق هستند و خط عملیاتی مستقیمی را برای دستکاری کننده ها فراهم می کند که تضمین می کند کار آنها از اولین محصول تا یکنواخت است. آخرین آنها همچنین جزو سادهترین رباتهای دستکاریکننده برای برنامهریزی هستند، زیرا حرکات آنها بیشتر در امتداد یک خط مسیر مشخص است. تنها اشکال این است که فضای زیادی را اشغال می کنند اما به ندرت از بیشتر آن استفاده می کنند. این امر کار آنها را در کنار سایر روباتهای دستکاریکننده و کارگران انسانی دشوار میکند.
ربات اسکارا
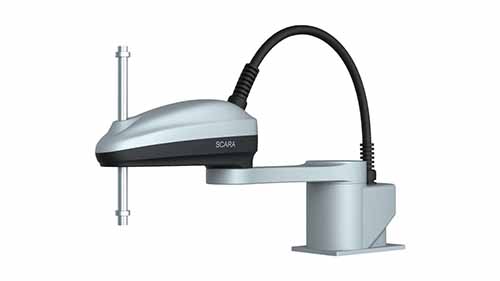
SCARA Robots یکی از محبوب ترین ربات های صنعتی است که از دستکاری های رباتیک در راه اندازی خود استفاده می کند. آنها مخفف Selective Compliance Assembly Assembly Robot Arm حرکاتی هستند که بسیار شبیه به دست انسان است. آنها دارای یک شانه، مفصل آرنج و مچ دست هستند که می توانند حرکات عمودی انجام دهند. آنها همچنین از یک مفصل منشوری برای حرکات انعطاف پذیر خود استفاده می کنند و در مقایسه با سایر انواع دستکاری بازوهای رباتیک بسیار سریع هستند.
ربات های SCARA نیز بادوام و بسیار سفت و سخت هستند. این به آنها اجازه می دهد تا پیچیده ترین انواع مشاغل را که به ترکیبی از سرعت و دقت بالا نیاز دارند، انجام دهند. آنها همچنین برای کارهای تکراری بسیار ایده آل هستند و به همین دلیل است که از آنها استفاده می شود کارهای پالت سازی، بارگیری ماشین و مونتاژ. تنها ایراد دستکاریهای مورد استفاده در روباتهای SCARA این است که انعطافپذیر نیستند و حرکات آنها محدود است.
ربات استوانه ای
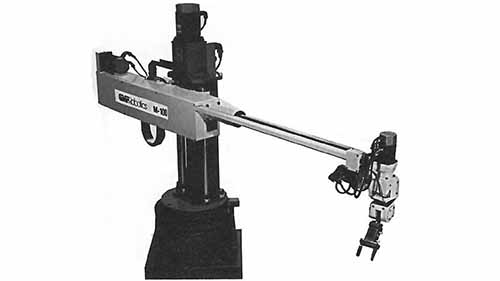
منبع: www.industrial-electronics.com
این یک دستکاری رباتیک صنعتی است که در اطراف قطبی به شکل استوانه حرکت می کند. دارای سه محور برای حرکت است. یک دایره ای و دو خطی که به بازو حرکات افقی و عمودی انعطاف پذیر می دهد. برخلاف بسیاری از بازوهای رباتیک دیگر، ربات استوانه ای دارای سه مفصل است. یک مفصل چرخشی، یک مفصل منشوری و یک مفصل استوانه ای. این ربات ها تقریباً به همان سرعت هستند بازوهای رباتیک SCARAو به همین دلیل، آنها در محیط های سریع مانند چیدن و قرار دادن، دست و پنجه نرم کردن، و نگه داشتن، در میان بسیاری از کارهای سخت دیگر استفاده می شوند. مزایایی که نسبت به ربات دکارتی دارد این است که می تواند سریعتر و در جهات بیشتری حرکت کند و از فضای اطراف خود به طور موثر استفاده کند، که بهتر از کاری است که یک ربات SCARA می تواند انجام دهد.
ربات های پوما
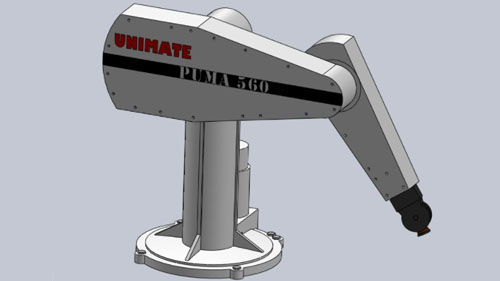
منبع: grabcad.com
ماشین جهانی قابل برنامه ریزی برای مونتاژ (PUMA) یکی از پرکاربردترین ربات های صنعتی است که می توان آن را در عملیات مونتاژ و جوشکاری که نیاز به رویکرد عملی دارند، یافت. این ربات طراحی مشابهی با بازوی انسان دارد و به راحتی می توان آن را با الف اشتباه گرفت ربات اسکارا از آنجایی که دستکاری کننده تقریباً یکسان به نظر می رسد. تنها تفاوتی که این دو را از هم متمایز می کند این است که PUMA انعطاف پذیرتر است اما دقت موجود در روبات های SCARA را ندارد. با این حال، این رباتها هنوز هم برای کارهای سریعی استفاده میشوند که رعایت آنها هم به سرعت و هم دقت نیاز دارد. دارای سه مفصل چرخشی است که PUMA با هر سه محور سازگار است. تنها ایراد این نوع ربات این است که دقت لازم را برای انجام وظایف حیاتی ندارد، اما هنوز برای کارهای دیگر که چندان فشرده نیستند مفید است.
ربات های قطبی
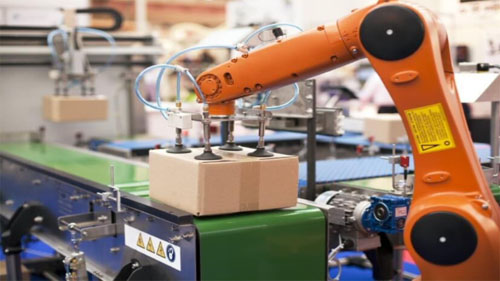
منبع: blog.technavio.com
آخرین نوع بازوهای روباتیک دستکاریکننده، ربات قطبی است که به رباتهای کروی نیز معروف است. آنها انواع ثابتی از ماشین ها هستند که بازوهایی دارند که توسط پاکت های کاری کروی پشتیبانی می شوند. ساخت آنها پیچیده تر از سایر ربات های موجود در این لیست است. آنها یک جفت مفاصل چرخشی دارند که در کنار یک مفصل منشوری کار می کنند. رباتهای قطبی برای انجام عملیاتهایی مانند چیدن و قرار دادن و پالتسازی، در میان سایر کارهای تکراری استفاده میشوند.
موارد استفاده از دستکاری های رباتیک
منبع: Pinterest
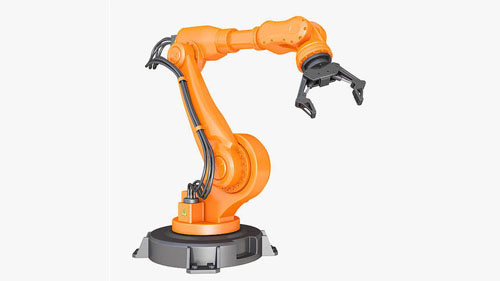
افزودن یک دستکاری رباتیک به یک بازوی رباتیک چندین کارکرد را انجام می دهد. همانطور که قبلا ذکر شد، آنها انعطاف پذیر، سریع تر، می توانند در فضاهای کوچک فشرده شوند و برای کارهای تکراری که نیاز به دقت بالایی دارند بسیار موثر هستند. موارد زیر برخی از کاربردهایی است که آنها برای آنها مناسب هستند.
مونتاژ خودرو: قطعات سنگینی که در ساخت خودروها نقش دارند نیاز به بازوهای رباتیک با قدرت قابل توجه و چسبندگی خوب دارند، چیزی که دستکاریکنندگان قادر به ارائه آن هستند. حرکات انعطاف پذیر آنها در همه جهات همچنین کارهایی مانند رنگ آمیزی اسپری را بسیار آسان می کند زیرا کل پوسته ماشین می تواند به سرعت چرخش یابد تا تمام قسمت ها را بپوشاند.
فرآیندهای جراحی: جراحی خودکار یک روش بسیار ظریف است که به بالاترین شکل دقت نیاز دارد زیرا این جان انسان است که روی میز در خطر است. رباتهای پزشکی معمولاً کوچک هستند، اما برای انجام عملیات دقیقتر، به دستکاریهای کوچکتری نیاز دارند که سریع هستند و میتوانند به سرعت از هر شکاف کوچکی عبور کنند، بدون اینکه اوضاع را بدتر کنند.
دستگاه های جوشکاری: جوشکاری صنعتی گرمای زیادی تولید میکند و این میتواند برای یک کارگر انسانی برای یک عملیات از نزدیک کمی بیش از حد باشد. اینجا جایی است که یک رباتیک دستکاری جوش بسیار مفید است زیرا می توان از فاصله دور بدون به خطر انداختن دقت، سرعت و کارایی آن کار کرد.
انتخاب و مکان: بارگیری و تخلیه مواد سنگین بخشی از فرآیند تولید است و داشتن ربات های مناسب تنها چیزی است که برای اطمینان از پاره نشدن زنجیر به هیچ وجه نیاز دارید. مانیپولاتورها انعطافپذیرترین افکتکنندههای انتهایی را دارند و توسط بازوهای روباتیک قوی پشتیبانی میشوند که قادر به برداشتن بارهای سنگین و قرار دادن آنها به شیوهای منظم هستند.
ربات نقاشی: رنگ آمیزی رباتیک فرآیند دیگری است که به دقت بستگی دارد تا اطمینان حاصل شود که هر پوششی که اعمال می شود در کل سطح یکنواخت است. تنها راه برای انجام این کار به درستی استفاده از دستکاری های رباتیک است که به راحتی قابل کنترل و برنامه ریزی هستند.
نتیجه
دستکاری های رباتیک به دلیل قابلیت اطمینان خود به طور فزاینده ای راه خود را در فضای تولید پیدا می کنند. آنها سطح بعدی تکامل ربات های صنعتی هستند و هرکسی که به دنبال خودکارسازی فرآیندهای خود است باید آنها را در آغوش بگیرد یا از آنها عقب بماند. برای اطلاعات بیشتر در مورد بازوهای رباتیک و دستکاریها، وب سایت ما را نگاه کنید در اولین فرصت خود و تمام منابعی که برای استفاده شما در دسترس خواهد بود را بررسی کنید.