
توسط تیم مهندسی EVST · آخرین بهروزرسانی: ۱۵ ژوئیه ۲۰۲۶
ربات پالتساز یک بازوی خودکار یا مکانیزم اختصاصی است که جعبهها، کیسهها یا محصولات را با الگویی تکرارپذیر روی پالتها قرار میدهد و جایگزین یا به چیدمان دستی کمک میکند. چهار نوع از آنها در سال 2026 به صورت تجاری مورد استفاده قرار میگیرند: پالتسازهای لایهای/ردیفی، پالتسازهای رباتیک شش محوره، کوبوتهای پالتساز مشارکتی و رباتهای پالتساز اختصاصی 4 محوره. انتخاب از بین آنها به میزان بار مفید، توان عملیاتی، فضای کف و تعداد SKUهایی که یک خط باید مدیریت کند، بستگی دارد.
کاری که یک ربات پالتساز انجام میدهد و اینکه این دسته از محصولات چگونه پیشرفت کردهاند
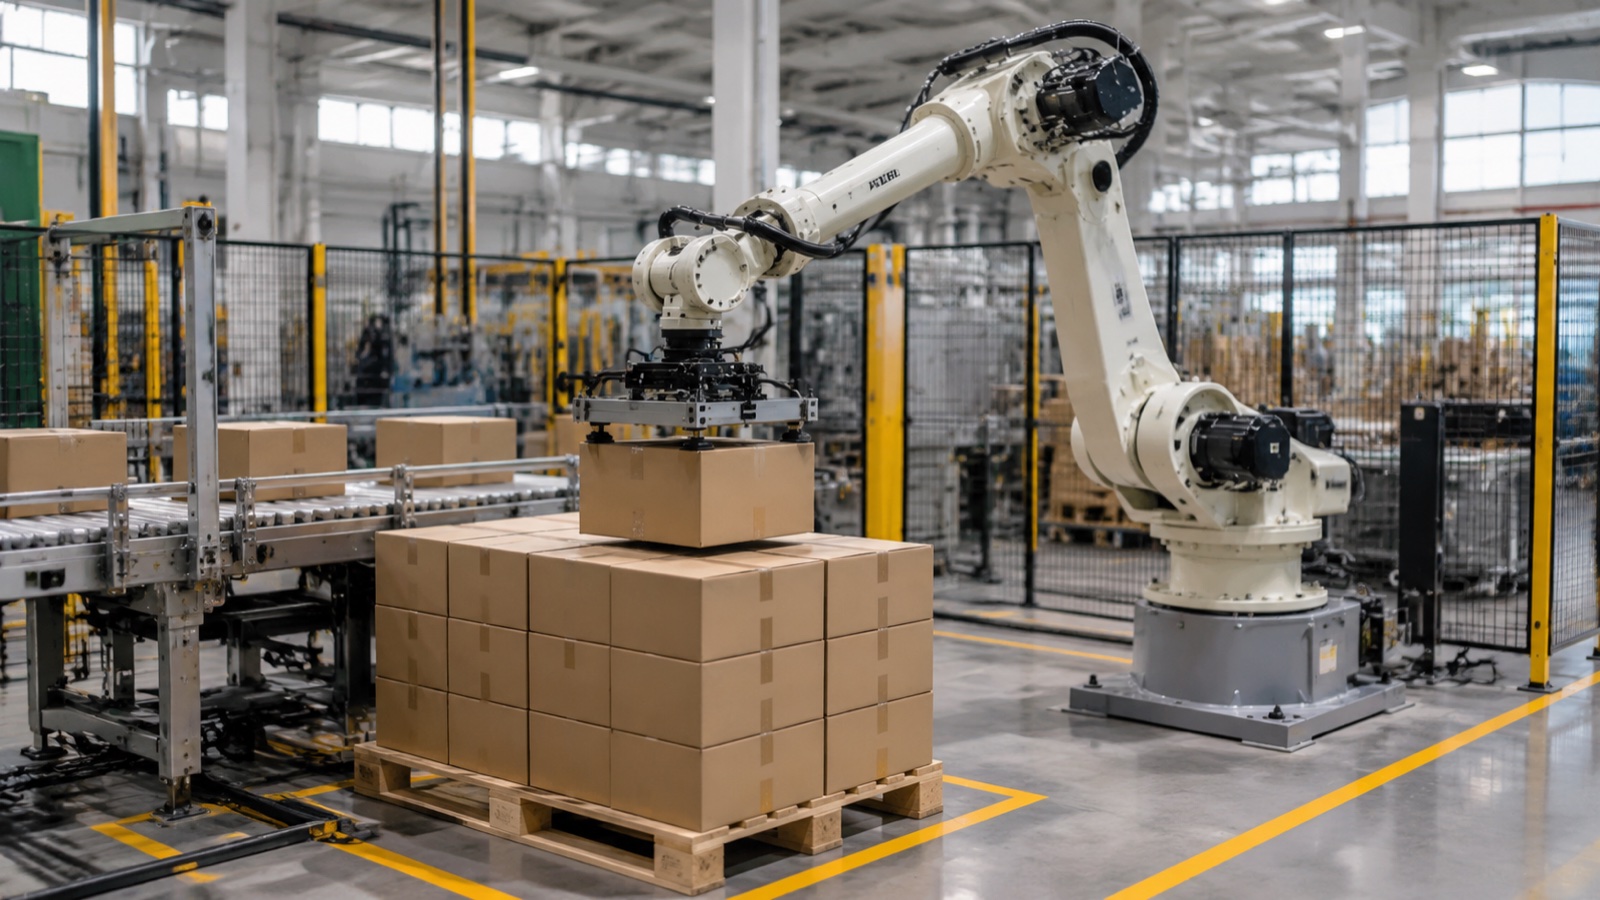
در پایان خط بستهبندی یا پر کردن، جعبهها، کیسهها یا سینیهای نهایی باید قبل از بستهبندی و ارسال، با الگویی پایدار و آماده برای حمل و نقل، روی پالت چیده شوند. انجام این کار با دست، کاری تکراری و از نظر فیزیکی دشوار است و یکی از اولین کارهایی است که تولیدکنندگان پس از محدود شدن سرعت خط یا نیروی کار، به صورت خودکار انجام میدهند. یک ربات پالتساز این مرحله چیدن را انجام میدهد: انتخاب یک جعبه یا یک لایه از جعبهها و قرار دادن آن روی پالت طبق یک الگوی برنامهریزی شده، چرخه به چرخه، با دقت قرارگیری ثابت.
طبق دادههای IFR World Robotics، جابجایی مواد، که شامل پالتگذاری نیز میشود، به طور مداوم یکی از بزرگترین دستههای کاربردی برای رباتهای صنعتی بر اساس واحدهای نصب شده، در کنار جوشکاری و مونتاژ است. این تقاضا از زمان انتشار این راهنما، سختافزار پالتگذاری را به طور همزمان به دو جهت سوق داده است: ماشینهای اختصاصی ۴ محوره سریعتر و جمعوجورتر شدهاند، در حالی که بازوهای شش محوره و رباتهای مشارکتی سهم فزایندهای از خطوطی را که نیاز به جابجایی بین چندین SKU بدون تغییر کامل مکانیکی دارند، به خود اختصاص دادهاند. تولیدکنندگان اصلی فعال در بازار رباتهای پالتگذاری شامل FANUC، ABB، KUKA، Yaskawa و EVST هستند که هر کدام ترکیبی از بدنههای اختصاصی پالتگذاری و بازوهای شش محوره پیکربندی شده برای وظیفه پالتگذاری را ارائه میدهند.
این راهنما برای اولین بار در سال ۲۰۲۱ منتشر شد، زمانی که «پالتساز کوبوت» هنوز یک مقوله نوظهور بود و اکثر راهنماییهای خرید مستقیماً به یک بازوی شش محوره محدود میشدند. این چارچوب قدیمی شده است: پالتسازی مشارکتی از خطوط آزمایشی به پیشنهادات کاتالوگ استاندارد در اکثر تولیدکنندگان بزرگ منتقل شده است، ماشینهای اختصاصی ۴ محوره شکاف توان عملیاتی را با بازوهای شش محوره در کارهای تک SKU کاهش دادهاند و خریداران به طور فزایندهای فرآیند انتخاب را از ظرفیت بار و تعداد SKU به جای یک نوع ربات پیشفرض واحد شروع میکنند. بخشهای زیر نشان دهنده مبنای ۲۰۲۶ به جای فرض دوران ۲۰۲۱ است که یک بازوی شش محوره انتخاب پیشفرض برای هر خط پالتسازی است.
انواع رباتهای پالتساز
پالتایزرهای لایهای/ردیفی
پالتسازهای لایهای، بازوهای رباتیک به معنای شش محوره نیستند. آنها سیستمهای مکانیکی و اغلب مبتنی بر گانتری یا ستون هستند که یک لایه کامل از جعبهها را روی یک میز فرمدهی مونتاژ میکنند، سپس لایه تکمیلشده را با یک حرکت روی پشته پالت فشار میدهند یا پایین میآورند. انواع ردیف به ردیف، به جای یک لایه کامل، یک ردیف را در یک زمان میسازند. هر دو رویکرد، انعطافپذیری را در ازای توان عملیاتی خام معامله میکنند: آنها در خطوط تک SKU یا تعداد SKU کم که در حجمهای بالا و ثابت کار میکنند، برتری دارند، اما پیکربندی مجدد الگو یا اندازه جعبه معمولاً بیشتر از برنامهریزی مجدد یک بازوی رباتیک طول میکشد.
پالتایزرهای رباتیک شش محوره
یک پالتساز رباتیک شش محوره از همان معماری بازوی عمومی یک ربات جوشکاری یا جابجایی مواد استفاده میکند، که به یک ابزار انتهایی بازوی جابجایی جعبه یا کیسه و نرمافزار مسیر مخصوص پالتگذاری مجهز شده است. درجات آزادی اضافی نسبت به یک ماشین اختصاصی ۴ محوره به بازو اجازه میدهد تا یک جعبه را تقریباً در هر صفحهای بچرخاند و جهتدهی کند، که این امر در خطوطی که اندازه، وزن یا جهتگیری جعبه را در یک مسیر یا در چندین SKU در یک سلول با هم ترکیب میکنند، اهمیت دارد. در عمل، سلولهای پالتگذاری که وزن جعبه و جهتگیری جعبه را در یک مسیر با هم ترکیب میکنند، تمایل دارند که بازوهای شش محوره را به ماشینهای اختصاصی ۴ محوره ترجیح دهند، زیرا چرخش اضافی مچ دست، تغییرات جهتگیری را بدون تغییر صلاحیت ابزار انتهایی بازو برای هر SKU جذب میکند.
رباتهای همکار پالتگذاری
رباتهای همکار پالتگذار، طراحی محدودکننده قدرت و نیرو را که تحت مجموعه استانداردهای ISO 10218 تعریف شده است، برای وظایف پالتگذاری اعمال میکنند، به طوری که بازو میتواند با سرعت کمتری در نزدیکی افراد و بدون قفس ایمنی تمام قد در هر پیکربندی عمل کند. طبق مشاهدات صنعتی، رباتهای همکار در سالهای اخیر در کاربردهای جابجایی مواد، از نظر واحد، سریعتر از رباتهای صنعتی سنتی رشد کردهاند، اگرچه هنوز هم تعداد کمی از کل تاسیسات پالتگذاری را تشکیل میدهند. پالتسازهای کوبوت معمولاً با ظرفیت ترابری و توان عملیاتی کمتری نسبت به ماشینهای اختصاصی یا شش محوره کار میکنند، که آنها را برای خطوط با حجم کمتر، ایستگاههای انتهای خط با SKU مختلط یا تأسیساتی که فضای کف برای محافظت کامل محدود است، مناسب میکند.
رباتهای پالتگذاری ۴ محوره اختصاصی
رباتهای پالتساز اختصاصی برای حرکت چیدمان و قرار دادن ساخته شدهاند: یک چرخش پایه به علاوه سه محور حرکتی خطی یا تقریباً خطی، بدون مفصلبندی کامل مچ دست مانند یک بازوی شش محوره. این مجموعه حرکت باریکتر همان چیزی است که به یک ماشین ۴ محوره اجازه میدهد سریعتر بچرخد و بارهای سنگینتری را برای یک فضای مشخص نسبت به یک بازوی شش محوره عمومی که همان کار را انجام میدهد، حمل کند. سری QJRB شرکت EVST این دسته را در چهار کلاس بار پوشش میدهد: QJRB15-1 با وزن تقریبی ۱۵ کیلوگرم، QJRB30-1 با وزن تقریبی ۳۰ کیلوگرم، QJRB180-1 با وزن تقریبی ۱۸۰ کیلوگرم و QJRB800-1 با وزن تقریبی ۸۰۰ کیلوگرم، که بالاترین ظرفیت بار در پلتفرم QJAR است. این ماشینها معمولاً در خطوط پالتسازی نوشیدنی، لبنیات، غذا، آبجو، پتروشیمی و دارویی استفاده میشوند، جایی که حجم SKU تکی یا دوتایی زیاد است و الگو به ندرت تغییر میکند.
خطوط پالتبندی نوشیدنی، لبنیات و مواد غذایی منجمد، متغیری را اضافه میکنند که جدول بار به تنهایی آن را ثبت نمیکند: دمای محیط. برخی از سلولهای انتهای خط در کنار مناطق سردسازی انفجاری یا ذخیرهسازی سرد قرار دارند و برخی دیگر در مجاورت تجهیزات پر کردن داغ یا پاستوریزاسیون در همان طبقه قرار دارند. به عنوان مثال، خط رباتهای دمای شدید EVST برای محدوده عملیاتی -30 درجه سانتیگراد تا 80 درجه سانتیگراد درجهبندی شده است، اما قبل از تعیین محل سلول، ارزش دارد که این رقم را با مشخصات منتشر شده توسط هر سازندهای تأیید کنید، زیرا هر ربات صنعتی یا مشارکتی موجود در بازار برای همین پراکندگی دما رتبهبندی نشده است.
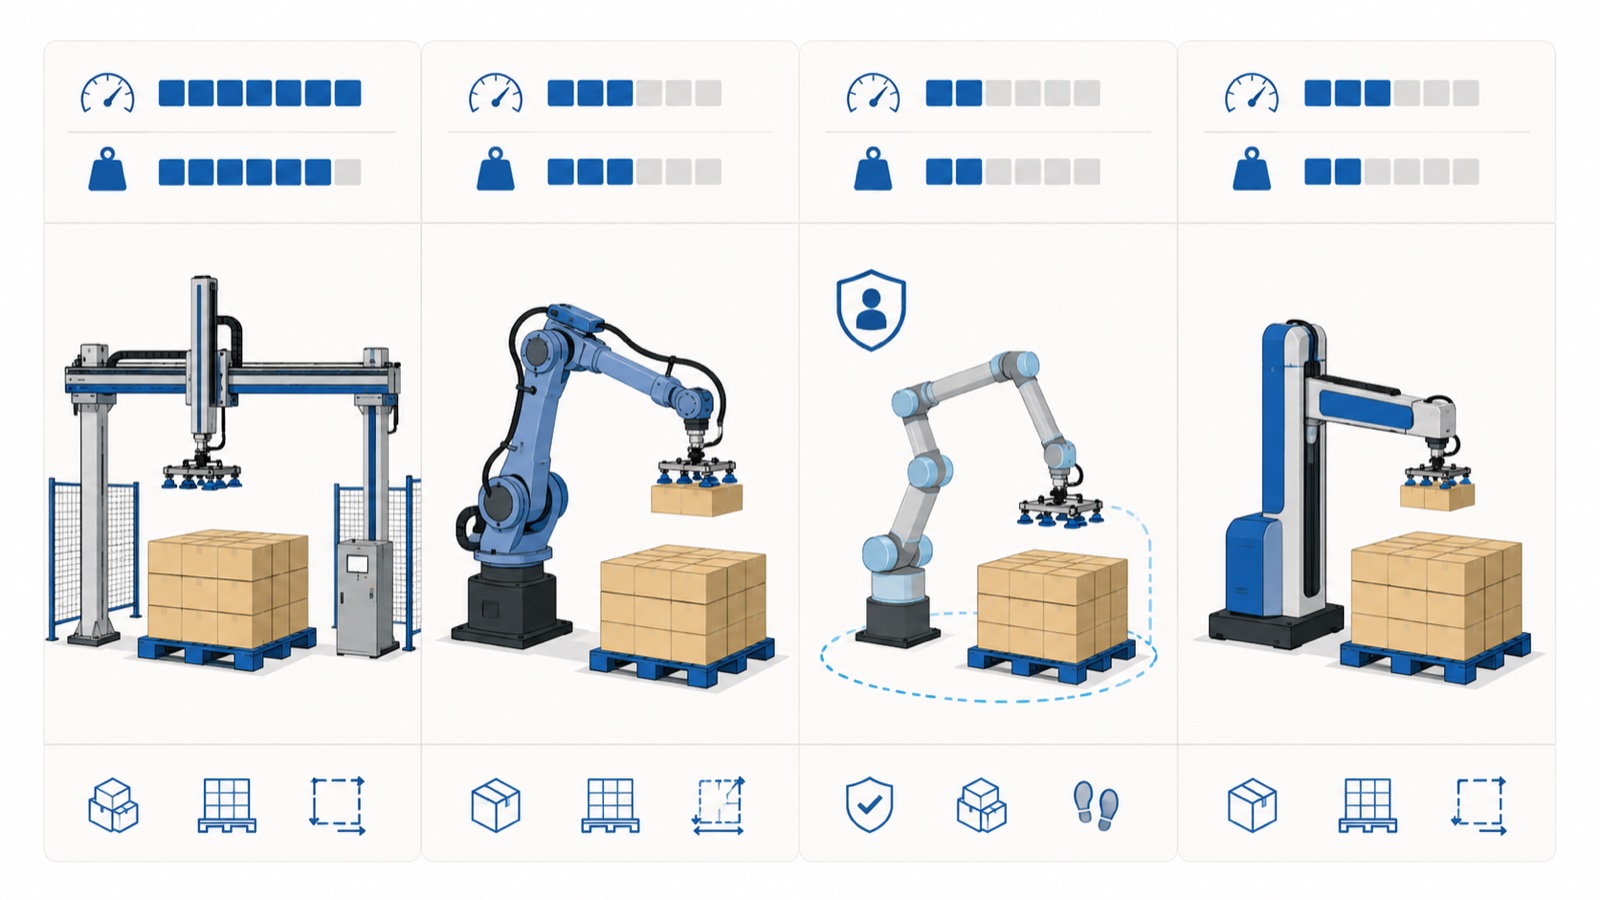
مقایسه انواع رباتهای پالتساز
| نوع | بار مفید معمولی | سرعت نسبی | مورد استفاده معمولی |
|---|---|---|---|
| پالتساز لایهای/ردیفی | سنگین، لایه لایه (برای هر بازو مناسب نیست) | روی یک الگوی واحد بالا | تک واحدی، حجم پایدار بسیار بالا |
| پالتایزر رباتیک شش محوره | از سبک تا سنگین، وابسته به بازو | متوسط تا زیاد | SKU های مختلط، جهت گیری موردی متغیر، سلول های چند وظیفه ای |
| ربات همکار پالت گذاری | کلاس بار کمتر | کم تا متوسط | فضای محدود کف، ترکیبی از واحدهای نگهداری کالای کمحجم، مناطق با محافظت کمتر |
| پالتایزر اختصاصی ۴ محوره (مثلاً سری EVST QJRB) | ~15 کیلوگرم تا ~800 کیلوگرم در سراسر خط | چرخهای هدفمند و سطح بالا | خطوط تولید نوشیدنی، مواد غذایی و مواد فله با تک/دو SKU و با توان عملیاتی بالا |
مزایای پالت سازی رباتیک
دلیل حرکت از پالتگذاری دستی به رباتیک، نه فقط کاهش نیروی کار، بلکه مجموعهای از دستاوردهای عملیاتی مداوم است.
- توان عملیاتی بالاتر. سلولهای پالتگذاری رباتیک معمولاً چندین برابر سریعتر از ایستگاه پالتگذاری دستی کار میکنند، عاملی که اغلب در معیارهای جابجایی مواد تا 10 برابر ذکر میشود. ماشینهای 4 محوره اختصاصی مانند خط QJRB برای نرخ چرخه تکرارپذیر بستهبندی در دقیقه در خطوط تک یا دو SKU ساخته شدهاند.
- کاهش قرار گرفتن در معرض آسیب. بلند کردن و چیدن تکراری بارها، منبعی کاملاً مستند از آسیبهای ناشی از جابجایی دستی در انبارداری و تولید است؛ خودکارسازی این حرکت، بار تکراری را از دوش اپراتورها برمیدارد.
- هزینه عملیاتی بلندمدت پایینتر. پس از راهاندازی یک سلول، هزینه نهایی هر پالت عمدتاً انرژی و نگهداری است که در مقایسه با هزینه نیروی کار دستی پایدار در طول عمر تجهیزات، مطلوبتر است. تجزیه کامل هزینهها بر اساس بخش بار مفید، شامل اجزای سرمایهای و زمان بازگشت سرمایه، به طور جداگانه در ما پوشش داده شده است. راهنمای هزینه و بازگشت سرمایه ربات پالتساز.
- حوادث آسیب کمتر به محصول و پالت. دقت برنامهریزیشده در چیدمان، مشکلات له شدن جعبه، ناهمترازی و بیرونزدگی پالت را که در چیدمان دستی تحت فشار زمانی ایجاد میشود، کاهش میدهد.
- برنامهریزی مجدد سرراست. به طور خاص، پالتسازهای شش محوره و رباتهای همکار میتوانند الگوهای چیدمان را از طریق نرمافزار به جای پیکربندی مجدد مکانیکی تغییر دهند و زمان تغییر را در خطوط تولید با SKU ترکیبی کوتاه کنند.
- تطبیقپذیری چند محصولی یک سلول رباتیک واحد اغلب میتواند چندین جعبه با اندازهها و وزنهای مختلف را در محدوده بار مجاز خود پالتبندی کند، در حالی که یک پالتساز لایهای معمولاً برای یک خانواده الگو تنظیم میشود.
- مقیاس پذیری سلولهای پالتسازی اضافی را میتوان بدون طراحی مجدد کل طرحبندی انتهای خط، به یک خط در حال رشد اضافه کرد، که این امر برای تولیدکنندگانی که خروجی را به صورت مرحلهای مقیاسبندی میکنند، اهمیت دارد.
هنگام انتخاب یک ربات پالتساز چه مواردی را باید در نظر گرفت؟
انتخاب یک ربات پالتساز کمتر به یافتن سریعترین دستگاه روی برگه مشخصات مربوط میشود و بیشتر به تطبیق دستگاه با شرایط عملیاتی واقعی خط تولید بستگی دارد.
قابلیت اطمینان و چرخه وظیفه سلولهای پالتسازی اغلب تقریباً به طور مداوم در چندین شیفت کار میکنند. رباتی که برای کاربردهای گاه به گاه طراحی شده است، به همان اندازه رباتی که برای عملیات پایدار و با چرخه کاری بالا در طول عمر مفید چند ساله طراحی شده است، دوام نخواهد آورد. در عمل، خریدارانی که چرخه کاری را ارزیابی میکنند باید میانگین زمان بین خرابیها و کلاس چرخه کاری را که سازنده برای مدل خاص مورد نظر تعیین کرده است، بپرسند، نه فقط ارقام بروشور کلی محصول، زیرا بدنههای پالتسازی اختصاصی و بازوهای شش محوره عمومی همیشه با استاندارد کار مداوم یکسانی ارزیابی نمیشوند.
سازگاری با تغییر تولید. خطوط تولید به ندرت از ترکیب SKU یکسانی در کل طول عمر ربات استفاده میکنند. یک پالتایزر شش محوره یا کوبوت که میتواند برای اندازه جدید جعبه در نرمافزار برنامهریزی مجدد شود، به جای نیاز به ابزارسازی مجدد مکانیکی، از سرمایهگذاری در حین تکامل خطوط تولید محافظت میکند.
قابلیت چند منظوره. برخی از کارخانهها رباتی میخواهند که بتواند در طول یک دوره تولید، پالتبندی کند و در دوره دیگر، وظیفه جابجایی مواد متفاوتی مانند بستهبندی جعبه یا خارج کردن پالت از پالت را انجام دهد. این انعطافپذیری، زمینه را به بازوهای شش محوره با دسترسی و حاشیه بار مناسب محدود میکند.
پشتیبانی فنی و پاسخگویی میدانی. یک واحد پالتگذاری متوقفشده، انتهای خط را متوقف میکند، بنابراین زمان پاسخگویی به اندازه مشخصات زمان آماده به کار اهمیت دارد. خریداران باید تأیید کنند که آیا یک تأمینکننده، خدمات راهاندازی در محل و پوشش مهندسی میدانی را در منطقه خود ارائه میدهد یا خیر، نه اینکه صرفاً پشتیبانی از راه دور را ارائه دهد، زیرا یک پالتگذار در انتهای خط تولید نمیتواند روزها منتظر قطعه یدکی ارسالشده یا تشخیص از راه دور بماند.
کیفیت پالت و بار. کیفیت متناقض پالت، تختههای تابدار، ابعاد مختلط و لبههای آسیبدیده، یکی از رایجترین علل ذکر شده برای خطاهای چیدمان در خطوط پالتگذاری خودکار است. تعیین تلرانس پالت در کنار ربات، یک گام استاندارد در مهندسی کاربرد است، نه یک اقدام جانبی.
آموزش اپراتور. حتی یک سلول کاملاً مشخص نیز اگر اپراتورهایی که آن را اداره میکنند نتوانند الگوها را تنظیم کنند، خطاها را برطرف کنند یا بدون تماس با یک مهندس خدمات برای هر توقف جزئی، تعمیرات اساسی را انجام دهند، عملکرد ضعیفی خواهد داشت.
ایمنی و انطباق با مقررات. سلولهای پالتسازی در همان چارچوب ISO 10218 قرار دارند که به طور کلی بر رباتهای صنعتی و مشارکتی حاکم است. طبق ISO 13849-1، بخشهای مرتبط با ایمنی سیستم کنترل یک سلول پالتسازی معمولاً در معماری رده 3 یا سطح عملکرد d مشخص میشوند، به این معنی که یک نقص واحد به خودی خود منجر به از دست رفتن عملکرد ایمنی نمیشود. خریداران باید تأیید کنند که تأمینکننده ربات، گواهینامههای شخص ثالث CE، SGS یا TUV و اسناد ایمنی تهیه شده برای اعتبارسنجی سلول در سطح یکپارچهساز و برای کار در پایان خط تولید خودرو، گواهینامه فرآیند IATF16949 را در خط تولید ارائه میدهد.
بودجه و در دسترس بودن. کلاس بار مفید، نیاز به توان عملیاتی و انعطافپذیری برنامهریزی مجدد، همگی بر قیمت تأثیر میگذارند و زمان تحویل بسته به سازنده و منطقه متفاوت است. برای جزئیات کامل در مورد عوامل مؤثر بر قیمتگذاری رباتهای پالتساز بر اساس بخش بار مفید و نحوه مقایسه دورههای بازگشت سرمایه در انواع رباتها، به بخش اختصاصی ما مراجعه کنید. راهنمای هزینه و بازگشت سرمایه ربات پالتسازاین مقاله به انتخاب میپردازد، نه قیمت.
نگاهی به هزینه و بازگشت سرمایه ربات پالتساز
قیمتگذاری برای یک سلول ربات پالتساز، نه تنها توسط بدنه ربات، بلکه توسط کلاس بار مفید، پیچیدگی ابزار انتهای بازو، محافظت ایمنی و دامنه ادغام تعیین میشود. به عنوان یک قاعده کلی، خود ربات معمولاً کسری از کل هزینه سلول نصب شده پس از اضافه شدن ابزار، انتقال، محافظت و راهاندازی است. دورههای بازگشت سرمایه برای سلولهای پالتساز خودکار با توجه به ساختار شیفت و هزینه نیروی کار قبلی متفاوت است و باید بر اساس توان عملیاتی و تعداد کارکنان خود مرکز مدلسازی شود، نه یک رقم واحد صنعتی. برای مشاهده جزئیات کامل قیمت بر اساس بخش بار مفید و یک مثال از دوره بازگشت سرمایه، به ما مراجعه کنید. راهنمای هزینه و بازگشت سرمایه ربات پالتساز در سال ۲۰۲۶.
پرسش و پاسخهای متداول
هزینه یک ربات پالت ساز چقدر است؟
قیمت ربات پالتساز به کلاس بار مفید، ابزار انتهای بازو، حفاظ ایمنی و محدوده یکپارچهسازی بستگی دارد، بنابراین بدنه ربات معمولاً تنها بخشی از کل هزینه نصب شده است. برای مشاهده جزئیات کامل قیمت بر اساس بخش بار مفید و مدلسازی دوره بازگشت سرمایه، به جدول ما مراجعه کنید. راهنمای هزینه و بازگشت سرمایه ربات پالتساز.
یک ربات پالتساز به چه میزان بار مفید نیاز دارد؟
این بستگی به وزن جعبه یا کیف و اینکه آیا ربات اقلام تکی یا لایههای کامل را جابجا میکند، دارد. خط تولید QJRB چهار محوره اختصاصی، چهار کلاس بار مفید، تقریباً ۱۵ کیلوگرم، ۳۰ کیلوگرم، ۱۸۰ کیلوگرم و ۸۰۰ کیلوگرم را در بر میگیرد، در حالی که پالتسازهای شش محوره و مشارکتی، بسته به بازوی انتخاب شده، بارهای سبکتر تا متوسط را پوشش میدهند. تطبیق بار مفید با سنگینترین جعبه یا لایه در حال حرکت، با در نظر گرفتن وزن خود ابزار انتهای بازو، نقطه شروع برای اندازهگیری است.
تفاوت بین پالت ساز رباتیک و پالت ساز لایه ای معمولی چیست؟
یک پالتساز لایهای یا ردیفی مرسوم، یک سیستم مکانیکی و اغلب مبتنی بر گانتری است که با یک الگوی چیدمان تنظیم شده و برای حجم پایدار بسیار بالا در یک محدوده SKU واحد یا محدود ساخته شده است. یک پالتساز رباتیک، چه شش محوره، چه مشارکتی یا چهار محوره اختصاصی، از یک بازوی قابل برنامهریزی استفاده میکند که میتواند الگوها، اندازه جعبهها و جهتگیریها را از طریق نرمافزار تغییر دهد و مقداری از توان عملیاتی اوج را برای انعطافپذیری در تولید SKU مختلط مبادله کند.
آیا ربات ۴ محوره برای پالت گذاری بهتر است یا ۶ محوره؟
رباتهای ۴ محوره اختصاصی، مانند سری QJRB، برای حرکت انباشت و قرار دادن (Stack-and-place) ساخته شدهاند و معمولاً سریعتر میچرخند و بارهای سنگینتری را برای یک فضای مشخص در خطوط تولید تک یا دو SKU با حجم بالا، حمل میکنند. بازوهای شش محوره، مفصلبندی مچ را اضافه میکنند که به زمانی که جعبهها از نظر اندازه، وزن یا جهتگیری در یک خط تولید متفاوت هستند، یا زمانی که سلول باید وظیفهای فراتر از پالتبندی را انجام دهد، کمک میکند. هیچکدام از این دو به طور قطعی بهتر نیستند؛ انتخاب درست بستگی به تعداد SKUهایی دارد که خط تولید اجرا میکند و اینکه الگو چند وقت یکبار تغییر میکند.
آیا یک ربات همکار میتواند بدون حصارکشی ایمنی، پالتبندی کند؟
طبق مجموعه استانداردهای ISO 10218، یک برنامه پالتگذاری مشارکتی تنها پس از آنکه ارزیابی ریسک در سطح برنامه تأیید کند که ترکیب خاص ربات، ابزار، قطعه و وظیفه با محدودیت توان و نیرو یا یک تکنیک مشارکتی شناخته شده دیگر مطابقت دارد، میتواند بدون حفاظ تمام قد کار کند. این تعیین سلول به سلول انجام میشود؛ طبقهبندی ربات همکار به تنهایی نیاز به ارزیابی ریسک مستند را از بین نمیبرد.
کجا بروید بعدی
برای درک بهتر چگونگی تناسب پالتبندی با جابجایی خودکار مواد، به طور کلی به مطالب ما مراجعه کنید. راهنمای جابجایی مواد با ربات: بارگیری، مرتبسازی و انتقالبرای بررسی دقیقتر خط پالتگذاری اختصاصی ۴ محوره و نحوه انتخاب از بین کلاسهای بار QJRB، به راهنمای انتخاب ربات پالت گذاری چهار محورهبرای کاربردهایی که در انتهای سنگین محدوده بار مفید قرار دارند، راهنمای خرید ربات صنعتی با ظرفیت ترابری بالا (سری QJAR/EVS با وزن 200 تا 800 کیلوگرم) اندازهبندی را فراتر از وظیفه معمول پالتبندی پوشش میدهد. برای هزینه و جنبه بازگشت سرمایه این تصمیم، به راهنمای هزینه و بازگشت سرمایه ربات پالتساز در سال ۲۰۲۶.
پلتفرم رباتیک EVST طیف کاملی از ظرفیت ترابری را در بر میگیرد، از ماشینهای مشارکتی و کلاس SCARA گرفته تا خط پالتگذاری اختصاصی QJRB با ۴ محور و بازوهای سنگینتر QJAR با شش محور، که توسط گواهینامههای شخص ثالث CE، SGS و TUV و یک شبکه مهندسی میدانی در بیش از ۱۰۰ کشور پشتیبانی میشود. این شرکت در طول هفت سال فعالیت خود، بیش از ۶۰۰ پروژه اتوماسیون را انجام داده است و دارای حق ثبت اختراع اعطا شده توسط اداره ملی مالکیت معنوی چین است که سیستم تطبیق پروژه خودکار آن را پوشش میدهد، گواهینامهای که از مستندات مهندسی و یکپارچهسازی پشت تحویل سلولهای پالتگذاری آن پشتیبانی میکند. برای دریافت توصیه ظرفیت ترابری یا دریافت قیمت یکپارچهسازی پایان خط، میتوانید از طریق ... با این تیم تماس بگیرید. صفحه تماس با.
درباره نویسنده: تیم مهندسی EVST در مورد رباتیک صنعتی و جابجایی خودکار مواد برای مهندسان و رهبران عملیات که اتوماسیون انتهای خط تولید را ارزیابی میکنند، مینویسد. EVST (EVS TECH CO., LTD) که در سال ۲۰۱۸ در چنگدو تأسیس شد، بیش از ۶۰۰ پروژه اتوماسیون را انجام داده و به بیش از ۱۰۰ کشور ارسال کرده است و دارای گواهینامه IATF16949 در سطح خودرو و گواهینامههای شخص ثالث CE / SGS / TUV برای رباتهای مشارکتی، رباتهای صنعتی QJAR، SCARA و خانواده محصولات دلتا است.
آخرین به روز رسانی: July 15، 2026