
Jalanõude kontuuride liimimist tasub hinnata tööjaotusena, mitte inimeste täieliku asendamisena. Roboti kasutamist võib kaaluda korduva rakendustee jaoks, samal ajal kui inimesed säilitavad laadimis- või vahetusülesanded. Piir sõltub sellest, kuidas iga stiil paikneb ja ette valmistatakse ning kui tihti seda ettevalmistust tuleb korrata – mitte ainult tootmismahust.
Alusta tööga, mis stiilide vahel muutub
Loetlege tööriista rada mõjutavad erinevused: kontuur, suurus, vajalik rakenduspiirkond ja tooriku esitlemise viis. Seejärel küsige, mida stiili muutus kavandatud lahtris nõuab. Kas asukoha määramise korraldus muutub? Kas salvestatud rada on endiselt rakendatav? Milline katse kinnitab uut kombinatsiooni enne tootmise jätkamist?
Avaldatud jalatsite taotlus kirjeldab erinevate variantide õpetamismeetodite koormust ja esitab visioonil põhineva alternatiivi. See on näide teisest tehnilisest meetodist, mitte tõend selle kohta, et iga jalatsitootja vajab visiooni või suudab uusi stiile ilma ettevalmistuseta vastu võtta. Ostja jaoks on kasulik õppetund lisada võrdlusse ka meetodi ettevalmistamine.
Materjali laadimine ja pealekandmine on eraldi otsused
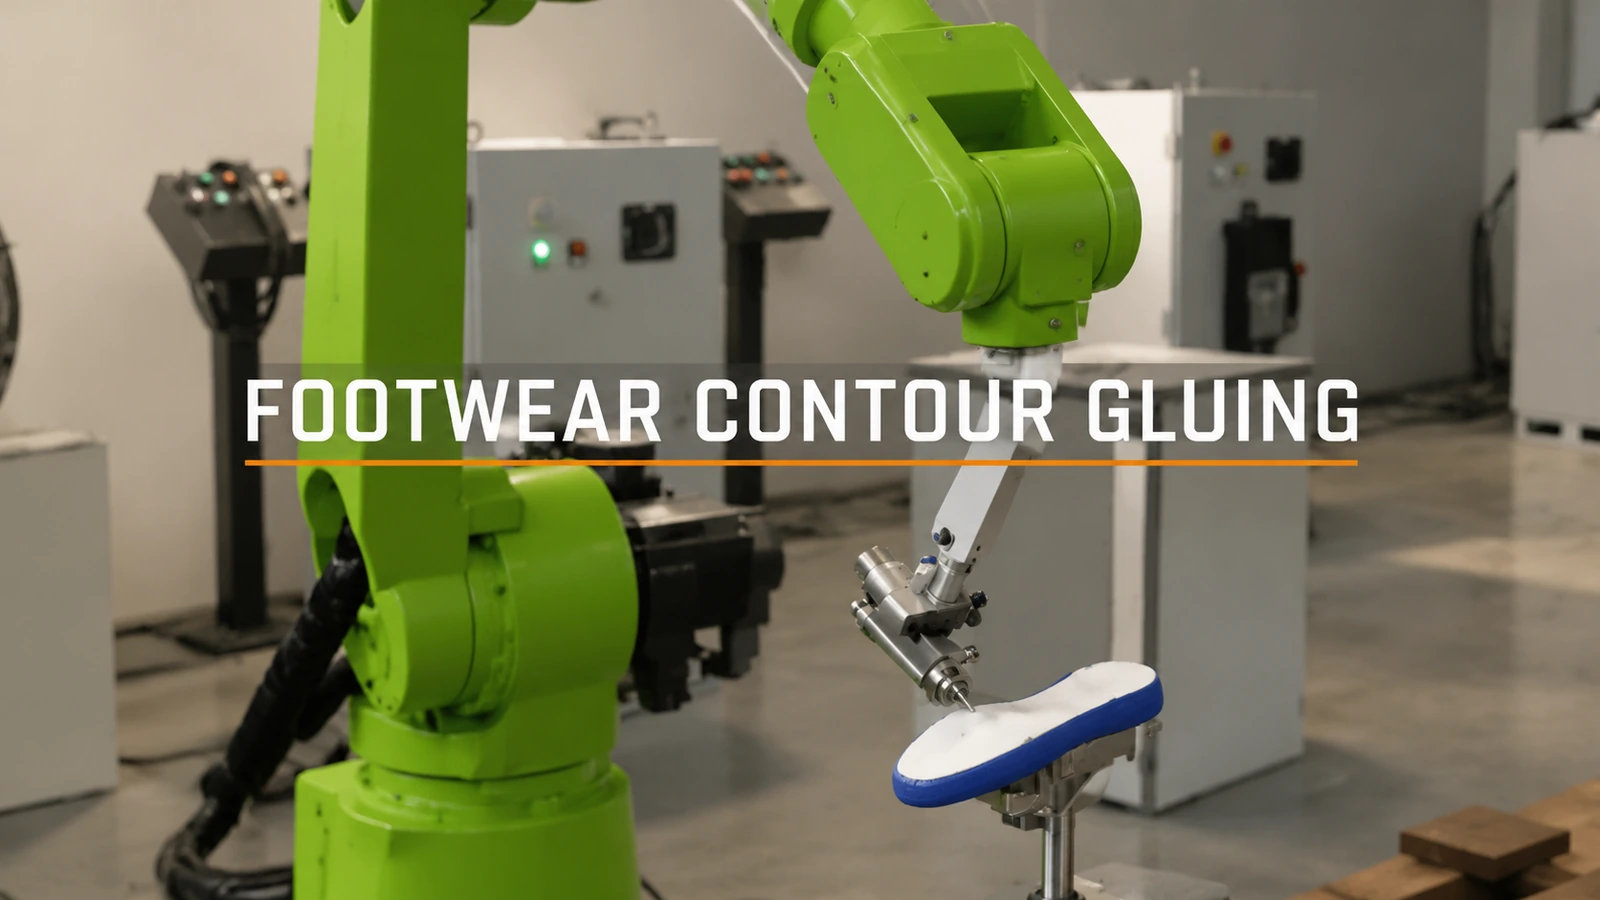
Filmitud robot kannab aplikaatorit pika valge pikenduse kaudu ja liigutab seda fikseeritud kingakujulise tooriku alumise kontuuri ümber. Toorikut toetatakse altpoolt. See paigutus muudab esitluse ja tööriista liikumise vahelise seose nähtavaks.
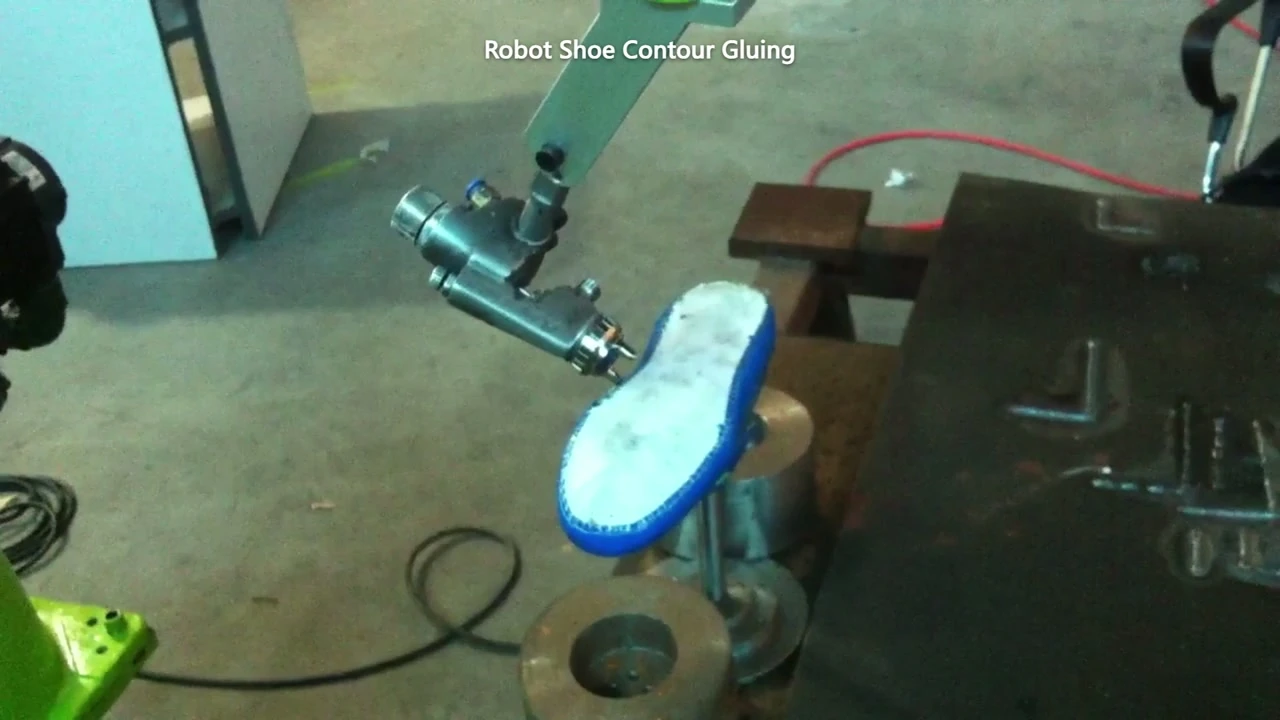
Aplikaator fikseeritud kingakujulise tooriku alumise serva kõrval.
Uue rakenduse puhul otsustage kõigepealt, mida laadimisülesanne peab tagama: kavandatud positsioneerimiskontakt, õige stiil ja suund ning valmisolek rakendusrajaks. Kui operaator selle ülesande täidab, lisage see avalikult kavandatavasse personali ja järjestusse. Manuaalse laadimise säilitamine võib olla teadlik ulatuse valik, mitte lõpetamata automatiseerimisprojekt.
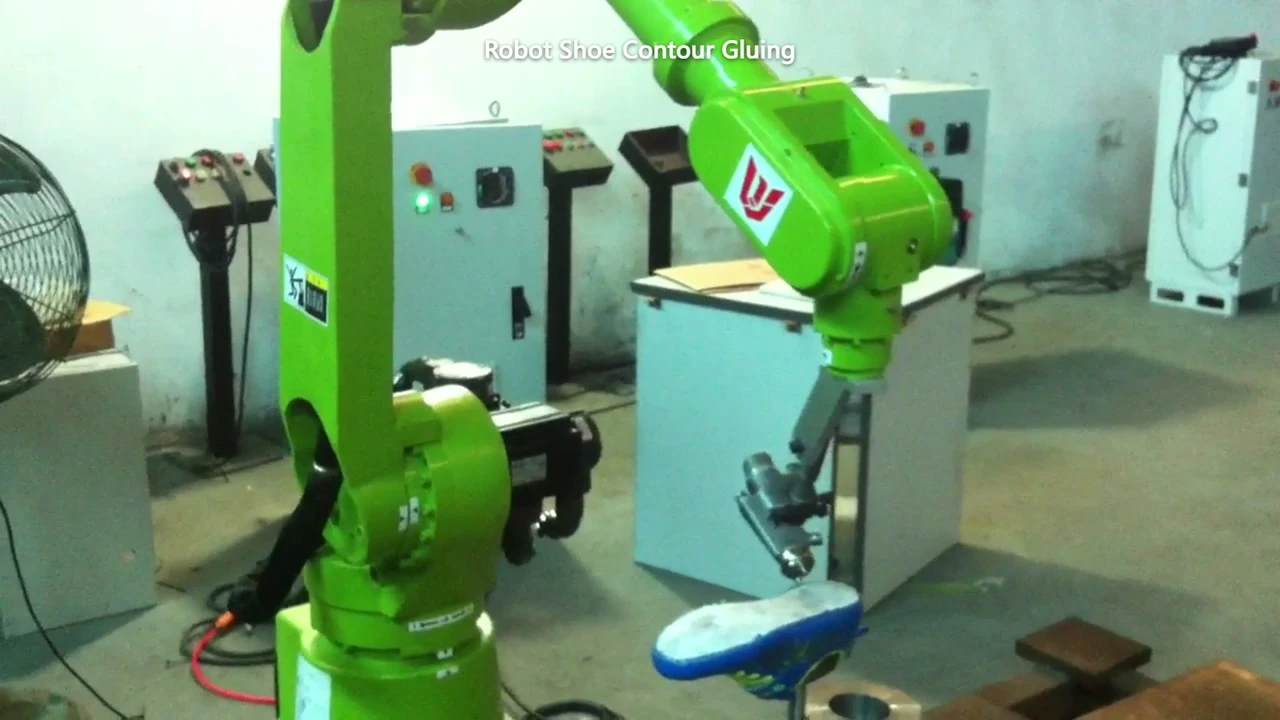
Roheline robot ja valge pikendus, mis kannavad aplikaatorit toetatud töödeldava detaili kõrval.
Katse peaks samuti kindlaks tegema, kas töödeldav detail püsib ettenähtud asendis, kui aplikaator kontuuri järgib. Õpetatud rada ja ebajärjekindel positsioneerimismeetod ei muutu korduvaks protsessiks lihtsalt seetõttu, et valitakse sama programm.
Võrdle ettevalmistuskoormust korduva tööga
| Tootmissituatsioon | Kasulik uurimisvaldkond |
|---|---|
| Korduvad stiilid stabiilse asukoha ja korduvkasutatava aktsepteeritud rajaga | Robootiline rakendus määratletud laadimis- ja ümberlülitusmeetodiga |
| Sagedased variatsioonid, mis nõuavad olulist tee või kinnitusdetailide ettevalmistamist | Piiratud tüüpiline uuring enne ulatuse laiendamist |
| Lühike, ebaregulaarne töö, kus ettevalmistus domineerib korduva ülesande üle | Manuaalse rakenduse säilitamine keeruliste juhtumite dokumenteerimisel |
Need on tingimuslikud lähtepunktid, mitte koguselised lävendid ega investeeringutasuvuse arvutus. Asjakohane võrdlus hõlmab nii raja ettevalmistamist, kinnitusvahendite vahetust, proovidetaile ja laadimistööd kui ka pealekandmisaega.
Valige esinduslikud stiilid, kuna need toovad esile olulisi erinevusi, selle asemel, et valida ainult kõige lihtsam kontuur. Salvestage, mida saab taaskasutada ja mida tuleb muuta. See tulemus annab tootmismeeskonnale selgema automatiseerimispiiri kui ainult aastane mahuarv.
Kui kaalute seda tööjaotust, jagage tüüpilisi stiile, praegust asukoha määramise meetodit ja ümberlülitusülesandeid. EVSTEsimene arutelu võib keskenduda sellele, milline töö on piisavalt korratav, et seda proovida, ja milline peaks esialgses ulatuses käsitsi tehtavaks jääma.