
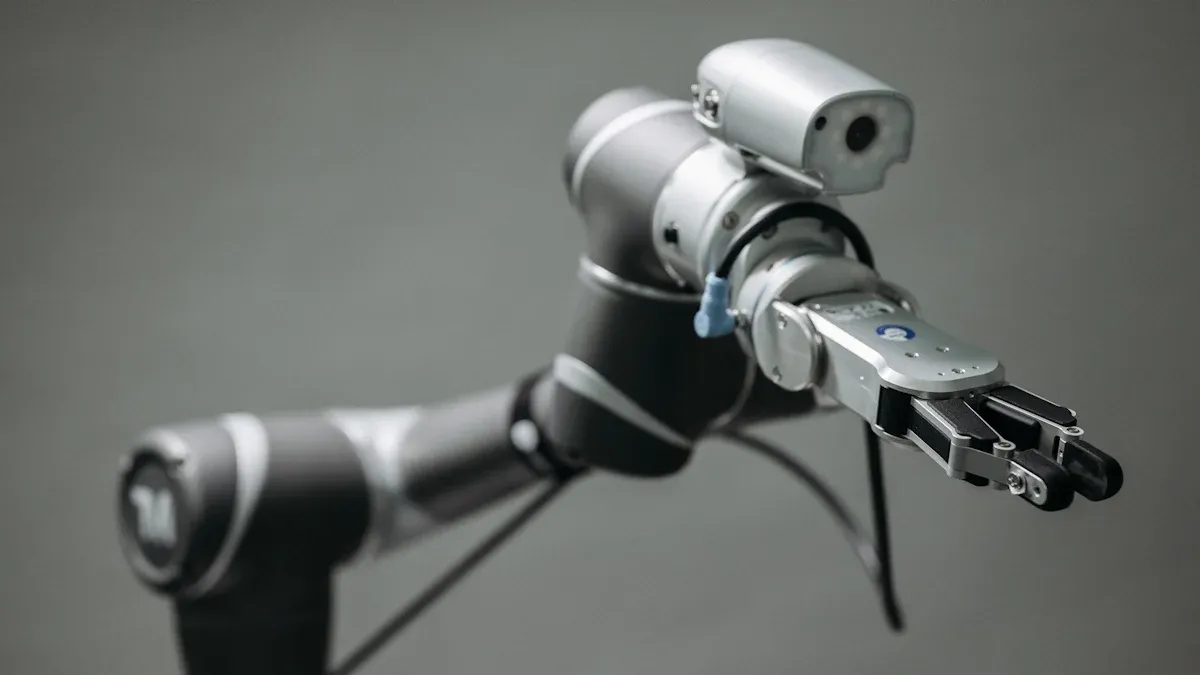
Tänapäeval saab robotit programmeerida mitmel viisil. Universaalsete robotite programmeerimine muutub pidevalt kiiresti. Uued tööriistad muudavad universaalrobotite programmeerimise lihtsamaks ja odavamaks. Üha rohkem ettevõtteid kasutab nüüd universaalroboteid, eriti Aasias. Koostöörobotid ja programmeerimine muutuvad kõigile lihtsamaks.
Universaalsete robotite programmeerimismeetodid sobivad teie oskuste tasemele.
Saate valida oma töö jaoks parima viisi roboti programmeerimiseks.
Visuaalne programmeerimine
Ülevaade
Visuaalne programmeerimine võimaldab teil luua robotiülesandeid piltide ja plokkide abil. Te ei pea koodi sisestama. Kasutate õppepulti. See on puutetundlik seade. Lohistage programmi sõlmed puusse. See meetod sobib hästi koostöörobotite jaoks. See on suurepärane algajatele. See sobib hästi ka koostöörobotite simulatsioonide proovimiseks.
Siin on mõned tööriistad ja liidesed, mida võiksite kasutada:
Tööriist/liides | Kirjeldus | Kasutuskontekst |
|---|---|---|
Universaalsed robotid (Pro) | Ühendab reaalsed või virtuaalsed robotikontrollerid realvirtual.io-ga. Kasutab RTDE ja URScript käske. | Realvirtual.io Professionali Universal Robotsi juhtimise peamine liides. |
URSIM | Virtuaalse masina simulaator Universal Robotsile. | Võimaldab teil roboteid virtuaalselt testida ja juhtida. |
LogicSteps | Visuaalne tööriist PLC loogika kaardistamiseks realvirtual.io-s. | Kasutatakse PLC loogika visuaalseks kaardistamiseks. |
Unity visuaalne skriptimine | Visuaalne skriptimistööriist realvirtual.io-s. | Aitab visuaalselt defineerida roboti juhtimisloogikat. |
Käitumise graafik | Visuaalne tööriist loogika defineerimiseks realvirtual.io-s. | Teine viis roboti käitumise visuaalseks seadistamiseks. |
Kuidas see töötab
Programmi saab luua ekraanil klotse või ikoone lohistades. Iga klots annab robotile teada, mida teha. Robot saab asju liigutada, valida või paigutada. Programmipuu näitab tegevuste järjekorda. Saate oma programmi kohe testida. Selle proovimiseks pole vaja päris robotit.
Lihtne programmeerida
Visuaalne programmeerimine on lihtne, sest sa ei pea oskama kodeerida. Sa kasutad oma silmi ja käsi plokkide paigutamiseks. Paljud vähese tehnilise oskusega inimesed saavad seda kasutada. Plokipõhised keskkonnad aitavad sul kiiresti alustada. Sa ei pea olema varem programmeerinud. Mõned tööriistad aitavad puuetega inimesi. Need kasutavad heli- või puutetagasisidet.
Plokipõhine programmeerimine aitab uutel kasutajatel alustada.
Spetsiaalsed plokid ja tagasiside aitavad puuetega kasutajaid.
Visuaalne programmeerimine muudab programmeerimise kõigile lihtsaks.
kasu
Visuaalset programmeerimist on lihtne ja kiire õppida. Roboti saab minutitega seadistada. Lohistamise abil on näha, mida robot teeb. Liitreaalsus Tööriistad teevad selle veelgi lihtsamaks. Need näitavad programmi reaalses tööruumis. See aitab teil mõista selliseid ülesandeid nagu komplekteerimine ja paigutamine. Te ei pea arvama. Visuaalne programmeerimine võimaldab teil roboti ülesandeid kiiresti muuta. See on hea paindliku tootmise jaoks.
Piirangud
Fikseeritud ülesannete struktuur muudab rasked tööd vähem paindlikuks.
Te ei pruugi leida täiustatud funktsioone, nagu tsüklid või kohandatud loogika.
Mõnel kasutajal on probleeme roboti liikumise või teiste masinatega ühenduse loomisega.
Visuaalne programmeerimine võib masstootmises olla aeglasem, kui teha vähe muudatusi.
Kasutage kohtuasju
Visuaalset programmeerimist saab kasutada paljude tööde jaoks:
Kaubaalused
Montaaž ja kvaliteedikontroll
Materjalide käitlemine
Väljastamine
Viimistlus ja poleerimine
pakend
Keevitamine
Visuaalne programmeerimine toimib kõige paremini auto-, elektroonika- ja toiduainetööstuses. Roboti saab programmeerida umbes 90 sekundiga. See teeb ülesannete muutmise ja uute lisamise lihtsaks.
URScript
Ülevaade
URScript on Universal Roboti peamine skriptimiskeel. Polyscope'i liidese kasutamisel luuakse URScripti kood taustal. Saate kirjutada oma URScripti, et robotit otse juhtida. See annab teile rohkem võimsust ja paindlikkust kui lihtsalt visuaalsete tööriistade kasutamine. URScript võimaldab teil näha ja muuta teie robotit käitavat koodi. Saate seda kasutada keerukamate programmeerimisülesannete jaoks, mis vajavad rohkem üksikasju.
Kuidas see töötab
Käske saab kirjutada URScriptis, mis näeb välja natuke nagu Python. Iga käsk annab robotile teada, mida teha. Robotit saab liigutada, kiirust määrata või isegi teiste seadmetega suhelda. URScript toetab reaalajas juhtimist, nii et saate panna roboti kohe anduritele või välistele signaalidele reageerima. Programmi korrastamiseks saate kasutada ka alamprogramme ja muutujaid. URScript võimaldab teil seadmetega ühenduse luua pistikupesade või Modbus TCP abil, mis aitab teie robotil teiste masinatega koostööd teha.
kasu
URScript annab teile täpse kontrolli iga liigutuse üle. Saate luua kohandatud programme eritööde jaoks. Kui soovite vahetada visuaalse programmeerimise ja skriptide kirjutamise vahel, teeb URScript selle lihtsaks. Paljudele kasutajatele meeldib, kuidas URScript võimaldab neil iga ülesande jaoks kiirust ja kiirendust reguleerida. Samuti saate UR-roboteid ühendada selliste süsteemidega nagu ROS veelgi keerukama programmeerimise jaoks.
Piirangud
URScriptil on mõned piirangud. Suurim neist on numbritega. See toetab ainult 32-bitiseid märgiga täisarve, seega tuleb suurte väärtustega ettevaatlik olla. Kui teie programm muutub liiga pikaks, võite näha vigu või krahhe. Mõnel kasutajal on probleeme väga suurte skriptidega, seega peate võib-olla oma programmi osadeks jagama või suuremate tööde jaoks kasutama muid tööriistu.
Kasutage kohtuasju
URScripti tuleks kasutada siis, kui vajate rohkem kontrolli, kui visuaalsed tööriistad pakuvad. See sobib hästi järgmistel juhtudel:
Roboti sammude juhtimise lubamine PLC-l
Käskude saatmine teisest tarkvarast
Komplekssete järjestuste käivitamine tööstusautomaatika
URScript sobib suurepäraselt töödeks, kus soovite, et robot teeks koostööd teiste masinatega või vahetaks ülesandeid kiiresti.
URCaps
Ülevaade
URCapid on nagu rakendused teie robotile. Saate oma universaalrobotile uusi asju lisada, installides URCapi. Need tarkvaralisandmoodulid võimaldavad teil oma robotit muuta ja sellele rohkem võimeid anda. Saate lisada haaratsid, kaameradvõi spetsiaalsed keevitustööriistad. URCaps aitab teil neid seadmeid otse roboti puutetundlikult ekraanilt kasutada.
Kuidas see töötab
URCapi installimine toimub roboti Polyscope'i liidese kaudu. Pärast installimist saate oma seadmele uued menüüd või nupud. URCapi abil saab lisada kohandatud ekraane, programmi sõlmi või automaatse kalibreerimise samme. See aitab teil roboti tööle lisada uut riist- või tarkvara. Te ei pea iga uue seadme jaoks koodi kirjutama.
kasu
URCapidel on palju häid külgi:
Saate haaratseid, nägemissüsteeme ja muid tööriistu kiiresti ühendada.
Süsteem suudab ennast kalibreerida, nii et saavutate parema täpsuse ja vähem seisakuid.
Kruvikeerajate või keevituspõletite jaoks võite kasutada uusi draivereid.
URCaps võimaldab teil importida keerulisi tööriistaradu, näiteks G-koodi, raskete tööde jaoks.
Saate abi UR-i arendajate kogukonnalt ja saate kasutada sertifitseeritud lahendusi.
Piirangud
URCapi funktsioonid töötavad kõige paremini UR e-seeria ja mõnede CB3 robotitega. Mõned täiustatud funktsioonid töötavad ainult uusima tarkvaraga. Uusimate URCapide kasutamiseks peate võib-olla oma robotit värskendama. Kõigil seadmetel pole veel URCapi, seega peate võib-olla uusi ootama.
Kasutage kohtuasju
URCapsi saab kasutada paljude tööde jaoks:
Kokkupanek automaatsöötjaga kruvikeerajatega
Keevitamine spetsiaalsete põletitega
CNC-masinatega masinahooldus
Kvaliteedikontrollid kaamerate abil
Materjalikäitlus- ja viimistlustööd
URCaps teeb uute tööriistade lisamise robotile lihtsaks ja aitab teil töö kiiremini lõpetada.
ROS-i integreerimine
Ülevaade
Võib-olla olete kuulnud ROS-ist. See tähistab roboti operatsioonisüsteemi. ROS on tasuta tööriist, mis aitab ühendada roboti osi. Need osad võivad olla andurid, kaamerad või mootorid. ROS võimaldab teie... universaalne robot töötavad paljude seadmetega. Need seadmed võivad olla erinevatelt kaubamärkidelt. Samuti saavad nad kasutada erinevaid programmeerimiskeeli. See muudab ROS-i oluliseks edasijõudnutele mõeldud programmeerimise jaoks. Saate teegid ja tööriistad nutikate robotite funktsioonide loomiseks. Te ei pea alustama nullist. ROS-i kogukond on suur ja abivalmis. Saate leida vastuseid ja jagada ideid teistega.
Aspekt | Selgitus |
|---|---|
ROS-integratsiooni määratlus | ROS ühendab riistvara, näiteks andureid ja mootoreid. See ühendab ka tarkvara roboti juhtimineUniversal Roboti puhul saate ROS-tööriistade ja draiveritega käsi programmeerida ja juhtida. |
Tähtsus edasijõudnutele programmeerimisel | ROS aitab hallata paljusid seadmeid. See muudab arenduse kiiremaks. Samuti saab koodi taaskasutada. |
Kuidas see töötab
Oma Universal Roboti ROS-iga ühendamiseks kasutate spetsiaalseid ROS-draivereid. Need draiverid võimaldavad teil saata käske ja lugeda andmeid. Saate robotit reaalajas juhtida. Saate robotit käivitada erineval viisil. Saate kasutada täielikku kaugjuhtimist või kombineerida seda UR-programmidega. ROS toetab hübriidprogrammeerimist. See tähendab, et saate ROS-i kasutada koos teiste meetoditega. Paljud arendajad kasutavad simulatsioonitööriistu, näiteks Gazebot. Nad testivad oma robotiprogramme enne päris roboti kasutamist.
kasu
ROS-i integreerimine annab sulle palju häid asju:
Lihtsalt ühenda ja kasuta (plug-and-play) seadistus muudab programmeerimise lihtsaks.
Tehase kalibreerimisandmed aitavad teil saavutada paremat täpsust.
Stabiilsed API-d ja testimine hoiavad teie roboti hästi töökorras.
GitHubi avatud lähtekoodiga draiver pakub abi ja värskendusi.
Saate oma robotit täielikult juhtida või lisada lihtsalt ROS-funktsioone.
Näpunäide: ROS võimaldab teil kasutada täiustatud funktsioone. Nende hulka kuuluvad jõu juhtimine ja roboti liigutuste planeerimine. Need aitavad raskete ülesannete puhul.
Piirangud
ROS-i integreerimine võib alguses keeruline tunduda. Mõned funktsioonid ei tööta URScriptis. Need on toimingu- ja teenuseserverid. Teil võib olla võrguprobleeme. Tulemüürid või Docker võivad ühendusi blokeerida. ROS2 töötab eraldi lõimedes. See võib põhjustada viivitusi. Mõnda andmetüüpi, näiteks allkirjastamata täisarve, ei toetata täielikult. Parima tulemuse saavutamiseks peate võib-olla oma seadistust muutma.
Piirangu kategooria | Detailid |
|---|---|
ROS2 funktsioonide tugi | URScriptis pole toimingu- ega teenuseservereid. Mõnda andmetüüpi ei toetata. |
Võrgu ja sõlme avastamine | Tulemüürid ja Docker võivad ühendusi blokeerida. Teil võib vaja minna staatilist IP-aadressi. |
Keermestamine ja protsessori koormus | ROS2 töötab mitte-reaalajas lõimedes. See võib asju aeglustada. |
Kasutage kohtuasju
ROS-integratsiooni saab kasutada paljude tööde jaoks:
Roboti kalibreerimine ja liikumise juhtimine
Automatiseerimine ja uute ideede loomine
Täiustatud programmeerimine reaalajas tagasisidega
Paindlik roboti juhtimine õppepuldi ja ROS-teenuste abil
Ohutu töö kiiruse skaleerimise ja ohutusfunktsioonide abil
ROS sobib hästi nii komplekteerimiseks ja paigutamiseks, kokkupanekuks kui ka keevitamiseks. Saate oma roboti peatada, seisata või uuesti käivitada ilma kõike taaskäivitamata. See teeb ROS-ist hea valiku laboritele, tehastele ja kõigile, kes soovivad oma universaalroboti üle suuremat kontrolli.
Väline kontroll
Ülevaade
Väline juhtimine tähendab, et saate oma universaalrobotit käivitada teisest arvutist. Te ei pea olema roboti kõrval. Ühendate Etherneti ja spetsiaalsete protokollide abil. See võimaldab teil oma roboti ühendada kohandatud riistvara või muude süsteemidega. Saate käske saata kõikjalt oma võrgust.
Kuidas see töötab
Robotiga suhtlemiseks kasutate klienditeegid ja protokollid. Selleks on populaarsed mõned tööriistad. ur_client_library on avatud lähtekoodiga ja kasutab C++. See aitab teil robotit kaugelt juhtida. See töötab RTDE, DashboardClienti ja Script Command Interface'iga. Sokettide kaudu suhtlemine on kiire ja hea reaalajas juhtimiseks. XML-RPC on lihtne ja töötab HTTP kaudu. UnderAutomationi teek töötab nii sokettide kui ka XML-RPC-ga. Teil on vaja Linuxi arvutit ja võrguühendust. Robot kuulab käske ja teeb seda, mida te ütlete. Saate robotit oma tarkvara abil liigutada, osi valida või kontrollida.
kasu
Väline juhtimine annab teile palju valikuvõimalusi. Saate oma roboti seadistada paljudesse kohtadesse. Robot töötab haaratsite, kaamerate, PLC-de ja konveieritega. Saate lisada mobiilsed robotid ülekandeüksustegaRobot on kerge, seega on seda lihtne liigutada ja paigaldada. Programmeerimise ja testimisega oma laua taga säästate aega. Robot sobib paljudesse tehastesse ja laboritesse.
Näpunäide: Roboti nägemissüsteemidega ühendamiseks võite kasutada välist juhtimist. See aitab teil kvaliteeti paremini kontrollida.
Piirangud
Peate oma võrgu seadistama nii, et arvuti ja robot saaksid omavahel suhelda. Mõned teegid töötavad ainult Linuxis. Kui teie võrk on aeglane või blokeeritud, võib esineda viivitusi. Kõik funktsioonid ei tööta iga robotimudeli puhul. Parima tulemuse saavutamiseks peate võib-olla oma roboti tarkvara värskendama.
Kasutage kohtuasju
Väline juhtimine sobib suurepäraselt kohandatud automatiseerimiseks. Saate automatiseerida kvaliteedikontrolle ja koguda andmeid. Saate tootmisprobleeme kohe lahendada. Paljud ettevõtted kasutavad roboteid detailide mõõtmiseks ja kvaliteedi parandamiseks. Robotid saavad inimestega koostööd teha ja teha igavaid või riskantseid töid. Saate roboti programmeerida uute ülesannete kiireks täitmiseks. See muudab teie tehase paindlikumaks.
Hübriidprogrammeerimismeetodid
Ülevaade
Hübriidprogrammeerimismeetodid võimaldavad teil kombineerida erinevaid viise oma Universal Roboti juhtimiseks. Saate kasutada häälkäsklusi, käeliigutusi ja isegi nägemispõhiseid sisendeid koos. See lähenemisviis kasutab uusi tehnoloogiaid nagu 3D-jälgimine, liitreaalsus ja masinõpe. Te ei pea oskama kodeerida. Saate robotile näidata, mida teha, või temaga rääkida. See teeb programmi loomise kõigile lihtsaks, isegi kui te pole varem robotitega töötanud.
Kuidas see töötab
Alustuseks annad robotile lihtsad juhised. Võid öelda: „Võta kast üles” või vehkida käega, et näidata, kuhu liikuda. Robot kasutab sinust arusaamiseks kaameraid ja andureid. Mõnikord kasutad programmi lõpetamiseks puutetundlikku ekraani. Süsteem paneb kõik kokku juhtimissüsteemi abil, mida nimetatakse lõpliku olekuga masinaks. See seadistus võimaldab sul vahetada rääkimise, näitamise või plokkide kasutamise vahel oma programmi loomiseks. Saad paindliku ja loomuliku viisi oma roboti õpetamiseks.
kasu
Saate kasutada koos loomulikku keelt ja plokipõhiseid tööriistu, mis muudab programmeerimise kõigile lihtsaks.
Mitte-tehnilised kasutajad saavad programmi kiiresti luua või muuta.
Saate rohkem paindlikkust ja saate hakkama paljude ülesannetega, näiteks kokkupaneku või kontrolliga.
Õppimiskõver on sujuv, nii et saate alustada lihtsamate ülesannetega ja liikuda edasi raskemate juurde.
Hübriidmeetodid aitavad teil aega kokku hoida ja tõhusust suurendada.
Märkus: Hübriidprogrammeerimismeetodid muudavad robotid kasutajasõbralikumaks ja aitavad teie meeskonnal kiiremini töötada.
Piirangud
Ainult häälkäsklused ei pruugi väga keeruliste ülesannetega hakkama saada.
Sageli on vaja programmi plokkidel põhinevate tööriistade abil lõpetada või kohandada.
Mõned süsteemid maksavad alguses rohkem, mis võib väikestele ettevõtetele keeruline olla.
Hübriidmeetodid ei pruugi sobida töödele, mis nõuavad äärmist täpsust või spetsiaalseid tööriistu.
Kasutage kohtuasju
Hübriidprogrammeerimismeetodeid saab kasutada paljude tööde jaoks. Nende hulka kuuluvad masinahooldus, montaaž ja kvaliteedikontroll. Kui soovite robotile kiiresti uue ülesande õpetada, toimivad hübriidmeetodid hästi. Need sobivad suurepäraselt tehastesse, kus on vaja ülesandeid sageli vahetada. Neid saab kasutada ka laborites või koolides, kus inimestel on erinevad oskustasemed.
Kohandatud ja kolmandate osapoolte lahendused
Ülevaade
Vahel soovid, et sinu universaalrobot teeks midagi erilist. Kohandatud ja kolmandate osapoolte lahendused võivad selles abiks olla. Nende tööriistade hulka kuuluvad SDK-d, API-d ja tarnijate tarkvara. Neid saab kasutada oma roboti ühendamiseks teiste masinatega. Samuti saab lisada uusi funktsioone. Mõned ettevõtted valmistavad oma tööriistu ise. Teised ostavad valmislahendusi usaldusväärsetelt partneritelt.
Kuidas see töötab
Esmalt valite tööriista, mis vastab teie vajadustele. Siin on mõned populaarsed valikud:
Standardne roboti juhtimisliides (SRCI): See võimaldab teil oma robotit Siemensi PLC-de kaudu juhtida. Saate oma roboti tarkvara värskendada ja URCapi installida. Seejärel saate oma robotit programmeerida nagu teisi masinaid.
Tehisintellekti kiirendiplatvormid: Universal Robots ja NVIDIA teevad koostööd, et lisada tehisintellekti kobottidesse. NVIDIA Jetsoni riistvara ja Isaaci platvormi abil saab teie robot näha objekte ja planeerida käike. See saab õppida ka uusi ülesandeid. Nende funktsioonide ühendamiseks robotiga kasutate API-sid.
SDK-sid ja API-sid saab hankida ka teistelt müüjatelt. Need võimaldavad teil luua kohandatud rakendusi või ühendada oma roboti pilveteenustega.
kasu
Saate oma tehase jaoks valmistatud lahendused.
Saate roboteid oma praeguste süsteemidega ühendada.
Tehisintellekt ja täiustatud tööriistad aitavad teie robotil raskeid töid teha.
Müüjad ja partnerid pakuvad teile tuge asjade seadistamisel.
Näpunäide: Kohandatud lahendused aitavad teil programmeerida roboteid eritöödeks, mida standardsed tööriistad ei suuda teha.
Piirangud
Mõned lahendused töötavad ainult teatud robotimudelite või tarkvaraga.
Täiustatud funktsioonide seadistamiseks võib vaja minna eksperte.
Uuendused või muudatused võivad võtta rohkem aega.
Piirang | Mida see teie jaoks tähendab |
|---|---|
Ühilduvus | Võib vaja minna uusimat robotitarkvara |
Keerukus | Võib vaja minna asjatundja abi |
Värskenduste viivitused | Uute funktsioonide loomine võib võtta kauem aega |
Kasutage kohtuasju
Paljude tööde jaoks saate kasutada kohandatud ja kolmandate osapoolte lahendusi:
Robotite ühendamine Siemensi PLC-dega suurtes tehastes
Tehisintellekti lisamine reaalajas objektide tuvastamiseks
Rakenduste loomine spetsiaalsete kontrolli- või montaažitööde jaoks
Robotite ühendamine pilvepõhiste armatuurlaudadega andmete jälgimiseks
Need valikud aitavad teil oma robotit programmeerida peaaegu iga töö jaoks, mis teile pähe tuleb.
Võrdlustabel
Kiire juhend
Sa ei pruugi teada, milline programmeerimismeetod sulle kõige paremini sobib. See tabel aitab sul võrrelge peamisi universaalroboteid Programmeerimismeetodid:
Meetod | Oskuste tase | Paindlikkus | Parim | Piirangud |
|---|---|---|---|---|
Visuaalne programmeerimine | Algaja | Keskmine | Kiire seadistamine, lihtsad toimingud | Piiratud keeruka loogika jaoks |
URScript | Kesktaseme | Kõrge | Kohandatud käigud, reaalajas juhtimine | Vajab kodeerimise alaseid teadmisi |
URCaps | Algaja+ | Keskmine | Riistvara lisamine, kiired uuendused | Kõik seadmed ei ole toetatud |
ROS-i integreerimine | edasijõudnud | Kõrge | Uuringud, mitme robotiga seadistused | Karm õppimiskõver |
Väline kontroll | Kesktaseme | Kõrge | Kaugjuurdepääs, kohandatud süsteemid | Vajalik on võrgu seadistamine |
Hübriidmeetodid | Algaja+ | Kõrge | Paindlik ja lihtne õpetamine | Võib vaja minna lisariistvara |
Kohandatud/kolmanda osapoole | edasijõudnud | Väga kõrge | Eritööd, tehisintellekt, suured tehased | Võib olla keeruline, kulukas |
Näpunäide: kui alles alustad, kasuta visuaalset programmeerimist. Kui oled rohkem õppinud, proovi URScripti või hübriidmeetodeid.
Evsti soovitused
Kiireks alustamiseks kasutage visuaalset programmeerimist või URCapsi. Need aitavad teil lihtsaid ülesandeid kiiresti seadistada. Suurema kontrolli saamiseks kasutage URScripti või hübriidmeetodeid. Kui vajate erifunktsioone või soovite ühendada palju roboteid, proovige ROS-integratsiooni või kohandatud ja kolmandate osapoolte lahendusi. Oma projekti jaoks saate kasutada mitut universaalset robotite programmeerimismeetodit. Evsti sõnul peaksite proovima erinevaid viise ja vaatama, mis teie meeskonnale 2025. aastal kõige paremini sobib.
Roboti programmeerimiseks on palju võimalusi. Parim valik sõltub teie oskustest ja sellest, mida soovite teha. Mõned meetodid sobivad paremini lihtsate tööde jaoks, teised aga keerukate ülesannete jaoks. Uurige erinevaid võimalusi. koostöörobotidProovige uusi tööriistu ja vaadake rohkemate ideede saamiseks Evsti.