
Roboti nägemine otsikut üle töödeldava detaili liigutamas tõestab liikumist, mitte protsessi aktsepteerimist. Enne robotpihustuskambri ostmist eraldage kolm küsimust: kas robot suudab saavutada nõutavaid asendeid, kas pihusti katab ettenähtud ala reaalsetes tingimustes ja kas pind vastab ostja protsessikriteeriumile?
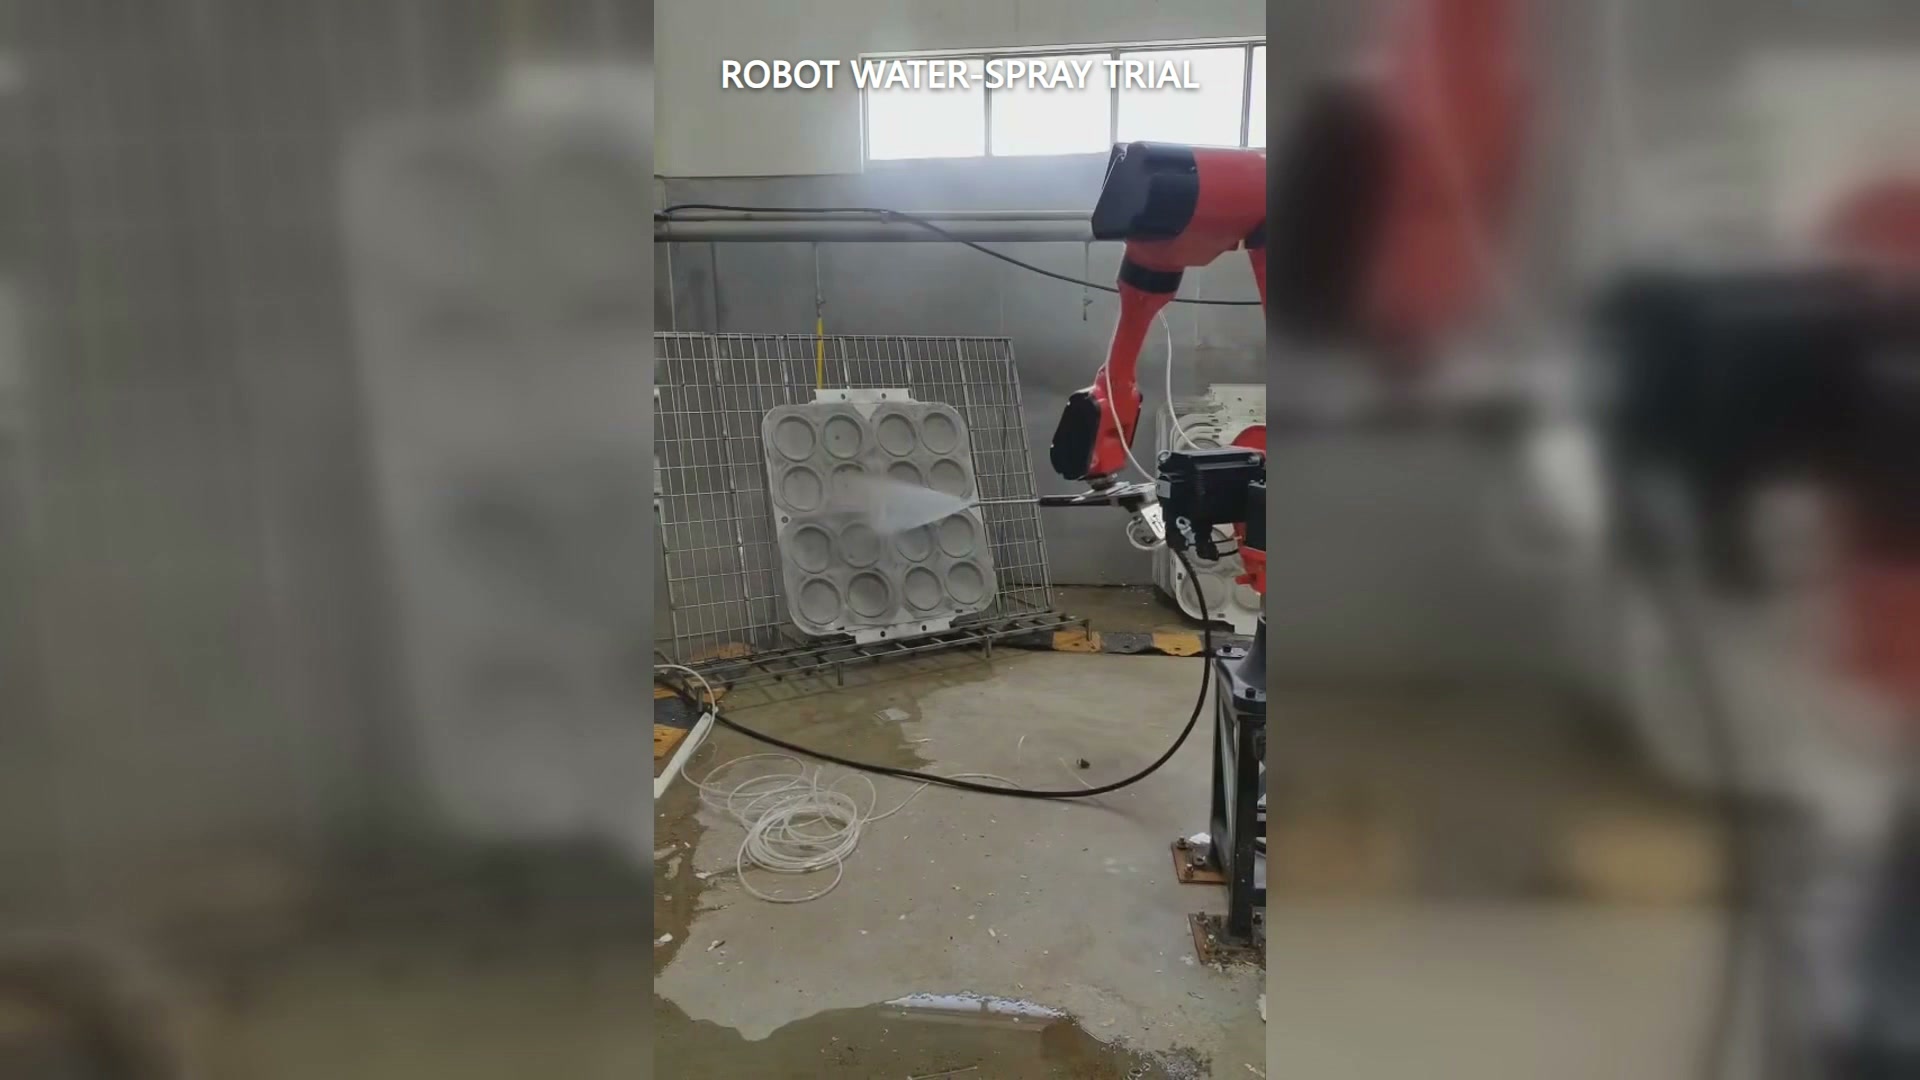
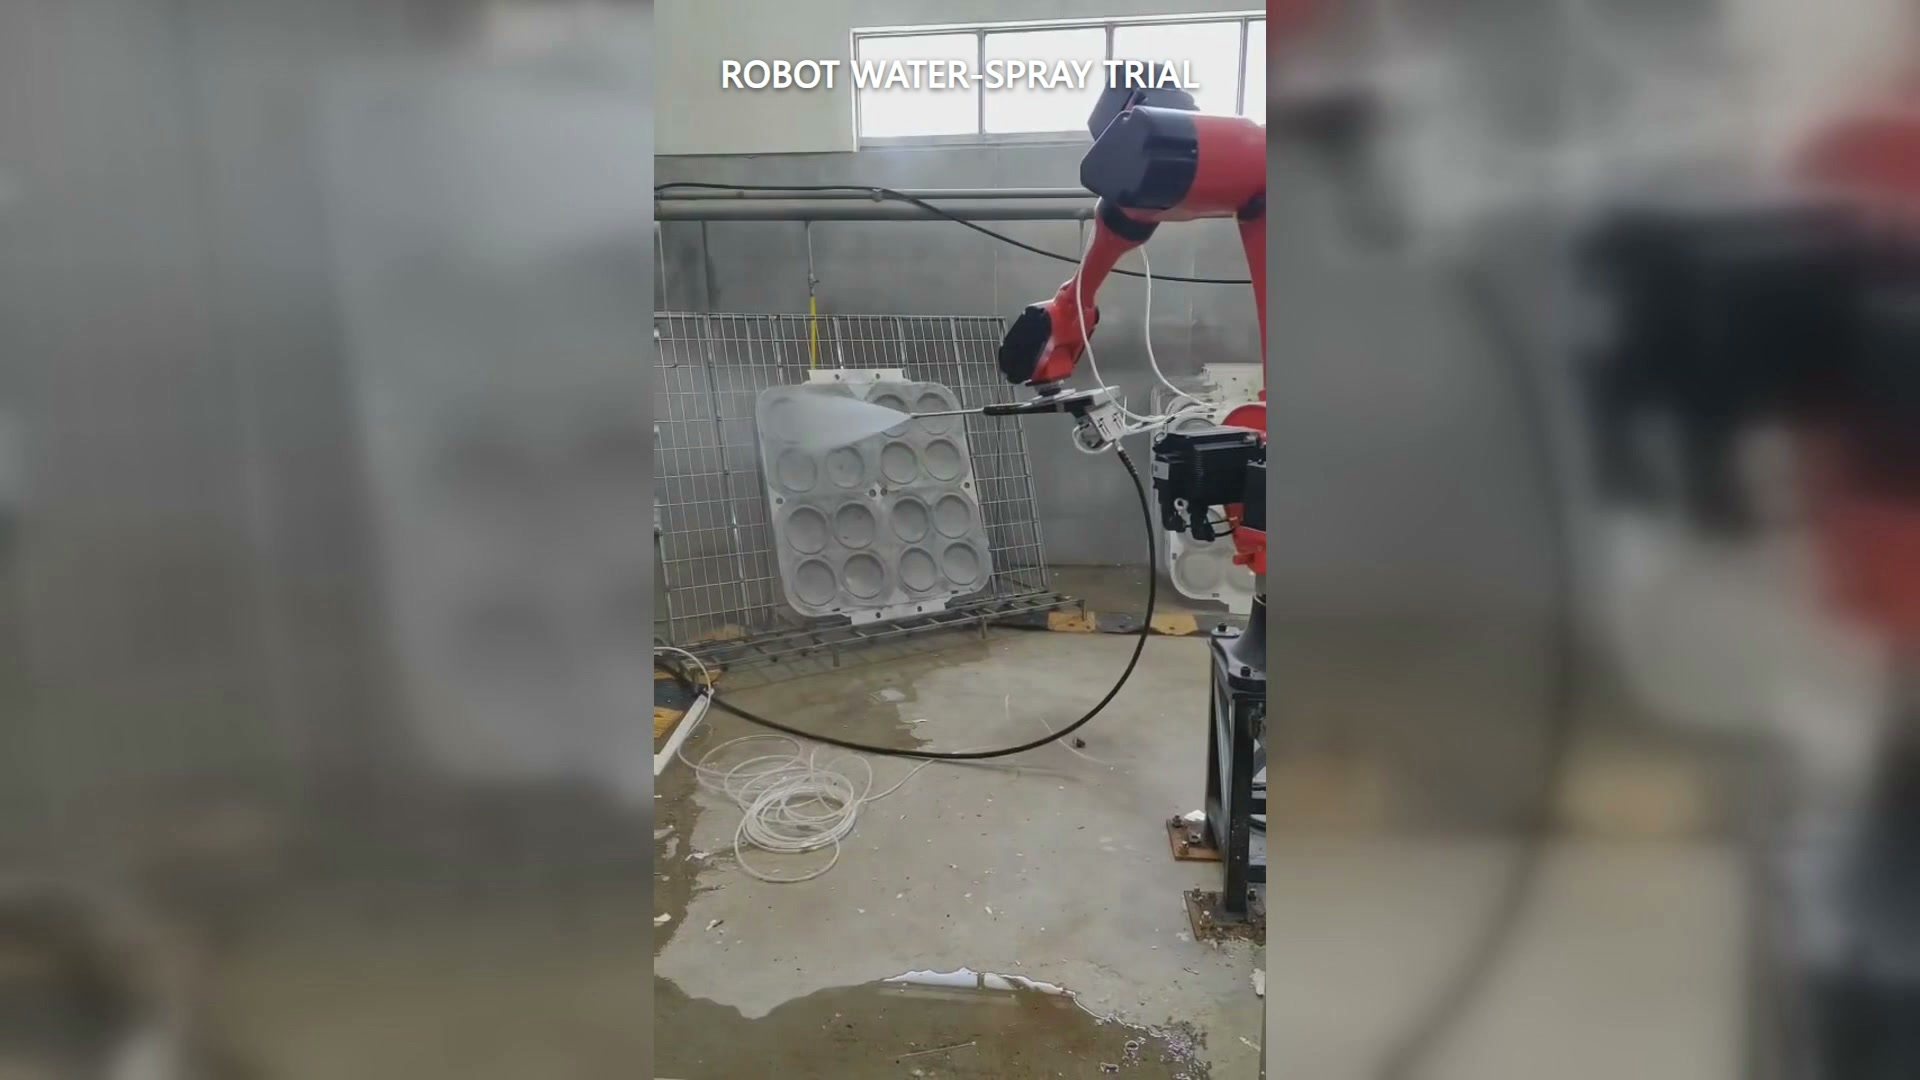
Juhtumi kaadril on näha punast tööstusrobotit, mis kannab peenikest otsikut ja pritsib vett suurele, heledale süvistatud geomeetriaga toorikule. Nähtav veelehter järgib roboti teed, kui otsik pinnal asendit muudab.
1. Milliseid toorikuid peab katseprojekt esindama?
Valige proovid geomeetria, mitte mugavuse järgi. Lisage sügavaim süvend, serv, mis muudab düüsi suunda, kaugeim vajalik asend ja kõik variandid, mis muudavad vahekaugust. Tasane plaat ei saa vastata õõnsuse tekitatud juurdepääsuküsimustele.
Esitage tegelik kinnitusvahend või representatiivne kinnituslahendus. Ulatust tuleb testida nii otsiku, teenindusfreesi kui ka töödeldava detaili olemasolul – mitte tühja roboti randmega.
2. Millised tingimused määratlevad pihustatud aine?
Dokumenteerige iga katse jaoks kavandatud vedelik, otsik, töötingimused, pihustuskaugus, nurk ja tee kiirus. Ametlik düüside juhend selgitab, et teoreetiline katvus muutub vastavalt pihustuskaugusele ja -nurgale ning et kriitiline katvus tuleks rakenduse jaoks kindlaks teha.
Kui tootmisprotsessis kasutatakse demonstratsioonist erinevat vedelikutingimust, korrake vastavat testi. Videol sarnane rada ei pruugi detailil sama mustrit luua.
3. Kuidas kindlustuskaitset kontrollitakse?
Enne katse käivitamist määrake kindlaks nõutav piirkond ja vaatlusmeetod. Sõltuvalt protsessist võib see olla vaatluskeskkond, kaardistatud kontrollitsoonid või muu kokkulepitud mõõtmine. Salvestage vahelejäänud alad, liigne kattumine ja muutused süvendite või servade ümber.
Katvuse tõendid jäävad lõpptulemusest eraldiseisvaks. Märg pind ei ole automaatselt puhas, kaetud, jahutatud ega muul viisil vastuvõetav.
4. Mis on protsessi vastuvõtukriteerium?
Edu definitsiooni määrab ostja: eemaldatav saasteaine, saavutatav kattetingimus, saavutatav termiline tingimus või muu mõõdetav nõue. Kasutage representatiivset sisendtingimust ja kontrollige väljundit kokkulepitud meetodil. Ärge asendage seda lausega „robot läbis teekonna“.
5. Mis juhtub voolikuga keerulistes asendites?
Jälgige voolikut või hoolduskomplekti, et teostada kõige kaugemal ulatus, ümberpööramised ja suuna muutused. Otsige takerdumist, liigset painutust, kokkupuudet töödeldava detailiga ja jõude, mis muudavad otsiku asendit. Teenusepakettide tagasivõtmine on üks valikuline lähenemisviis häirete haldamisele; projekt vajab siiski katsetamist oma tegelike teenuste ja keeruliste olukordadega.
6. Millised dokumendid peaksid kohtuprotsessist lahkuma?
Hoidke koos andmeid töödeldava detaili variandi, kinnitusvahendi versiooni, vedeliku seisukorra, düüsi seadistuse, kauguse/nurga sihtmärkide, trajektoori versiooni, katvuse vaatluste, protsessi tulemuse ja vooliku vaatluste kohta. Pange kirja kõik muudetud muutujad katsetuste vahel. Sellele kirjele võib lisada video, kuid see ei asenda seda.
Saatke EVST-le töödeldava detaili pildid või mudel, esitage protsessi eesmärk, vedeliku tingimused ja vastuvõtukriteeriumid, et arutada roboti tööulatust ja protsessi muutujaid, mida katse peab kontrollima: võtke ühendust EVST-ga.