
Robotkeevitustarkvara: võrguühenduseta programmeerimine, simulatsioon ja digitaalne kaksik (2026)
2026. aasta robotkeevitustarkvara paketil on neli kihti: (1) võrguühenduseta programmeerimine (OLP) teekonna planeerimiseks, mis hõlmab tööriistu RobotStudiost ja RoboGuide'ist kuni Octopuzi ja DELMIAni; (2) simulatsioon ja tsükliaja valideerimine enne programmi tootmispõrandale jõudmist; (3) digitaalsed kaksikplatvormid (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse), mis säilitavad reaalajas pariteedi füüsilise rakuga; ja (4) tehisintellekti õpetusvabad süsteemid, mis genereerivad automaatselt keevitustrajektoore CAD- või 3D-skannimisandmetest, lühendades seadistamise päevadest minutiteni.
1. Võrguühenduseta programmeerimine (OLP): tarnijapõhised ja tarnijaneutraalsed tööriistad
Robotkeevituse võrguühenduseta programmeerimine viib raja määratlemise tehasepõrandalt inseneritööjaama. Insener impordib töödeldava detaili CAD-mudeli, positsioneerib virtuaalse roboti, määrab põleti orientatsiooni, liikumiskiiruse ja nihkeparameetrid, teostab kokkupõrke- ja ligipääsetavuse kontrolle ning seejärel ekspordib järeltöödeldud kontrolleri koodi üleslaadimiseks. Füüsiline robotrakk jätkab tootmist programmeerimistöö ajal, mis on OLP peamine majanduslik argument käsitsi õpetamise ees.
IFR World Roboticsi andmete kohaselt on OLP-de kasutuselevõtt kaarkeevitusrobotite kasutajate seas autotööstuse esimese taseme tarnijate seas tõusnud umbes 40 protsendilt 2020. aastal hinnanguliselt 65 protsendile või rohkemale 2025. aastal, mida on ajendanud lühemad toote elutsüklid ja üha suurem mitmekesisus keevisliidete geomeetriates elektrisõidukite akukorpustel ja konstruktsiooniraamidel.
Tarnijapõhised OLP-platvormid
Iga suurem robotite tootja (OEM) tarnib oma simulatsiooni- ja OLP-keskkonda, mis on tihedalt integreeritud brändi patenteeritud kontrolleri ja liikumiskerneliga:
- ABB RobotStudio, mis on maailmas enimkasutatav tootjapõhine OLP-platvorm, millel on sisseehitatud RAPID-koodi genereerimine, koordineeritud liikumise tugi ja keevitusvooluallikate teek, mis hõlmab Froniuse, Lincolni ja Milleri liideseid. RobotStudio virtuaalne kontroller töötab sama püsivaraga kui füüsiline IRC5/OmniCore kontroller, mis täidab simulatsiooni ja reaalsuse vahelise lünga tsükliaja ennustamisel.
- FANUC RoboGuideFANUCi simulatsioonikomplekt toetab täielikku TP (teach pendal) keelt ja sisaldab WeldPRO-d, mis on keevitamiseks spetsiifilist moodulit põleti orientatsiooni optimeerimiseks ja mitmekihilise tee planeerimiseks. RoboGuide'i tsiteeritakse sageli autokeretöökodade OEM-valideerimise töövoogudes.
- Yaskawa MotoSim EG-VRCMotoSimi virtuaalne robotkontroller kopeerib Yaskawa DX200/YRC1000 liikumiskerneli, võimaldades tsükliaja ennustusi, mis vastavad välitööde tulemustele ±5% täpsusega.
- KUKA Sim, integreeritud KUKA.WorkVisual I/O konfiguratsioonitööriistaga, mis võimaldab roboti liikumisest kuni ohutus-PLC loogikani täielikku lahtri paigutuse simulatsiooni.
- Universal Robots URSim, UR-i kobotite perekonna tarkvarasimulaator, mis on oluline õhukeevitusrakenduste ja kollaboratiivsete keevitusseadistuste jaoks, kus UR-i käsi käitab MIG-põletit madalama töötsükliga.
Tootjapõhise OLP peamine piirang on seotus: iga platvorm genereerib koodi ainult oma kaubamärgi jaoks. Segatud laevastiku elemendid (ABB robot, FANUC positsioneeri telg) vajavad täiendavaid järelprotsessoreid või tootjaneutraalset kihti.
Tarnijaneutraalsed OLP-platvormid
Tootjaneutraalsed tööriistad genereerivad ühest CAD-põhisest keskkonnast järeltöötluskoodi mitmele robotibrändile. Keevitamiseks on kõige sagedamini kasutatavad platvormid järgmised:
- Kaheksajalg, mis on loodud spetsiaalselt kaar- ja punktkeevituseks, keevitusparameetrite kogu ja teekonna optimeerimise loogikaga, mis arvestab põleti ligipääsunurga piirangutega. Toetab enam kui 40 robotibrändi ja on laialdaselt kasutusel rasketehnika tootmis- ja surveanumate töökodades.
- Visuaalsed komponendid, tugev paigutuse simulatsioonis ja mitme roboti lahtri planeerimises; keevitusspetsiifiline funktsionaalsus lisamoodulite kaudu. Sageli valitakse see siis, kui prioriteet on pigem liini üldine läbilaskevõime kui põleti parameetrite detailne haldamine.
- FastSuite'i 2. väljaanne (Cenit), mis on paigutatud keerukate mitme robotiga rakkude ja protsessimahukate rakenduste jaoks; integreerub digitaalse kaksiku ühenduvuse tagamiseks Siemens Tecnomatix Process Simulate'iga.
- RoboDK, soodsam ja kättesaadav OLP-valik, mis hõlmab enam kui 500 robotimudelit. Keevitusspetsiifiliste funktsioonide (mitme läbimisega järjestamine, WPS-parameetrite eksport) osas on see vähem põhjalik, kuid madala algkulu tõttu kasutatakse seda laialdaselt töökodades ja haridusasutustes.
- DELMIA Robotics (Dassault Systèmes), mis on osa 3DEXPERIENCE platvormist ja võimaldab robotite programmeerimist samas keskkonnas toote disaini ja tootmise planeerimisega. Tugevaim valik olukordades, kus PLM-integratsioon ja MBOM-i jälgitavus on nõutavad, näiteks autotööstuse OEM-keretöökodades.
- Protsessi simuleerimine (Siemens Tecnomatix), autotööstuse originaalvaruosade tootjate kerakeste valmistamise (BIW) programmide valitseja, kus sama tööriist juhib nii võrguühenduseta programmeerimist kui ka tootmise simulatsiooni. Toetab koordineeritud mitme roboti järjestusi ja omab natiivset digitaalset kaksiksilda Tecnomatixi tehase simulatsioonikihiga.
Müüja-natiivne vs müüja-neutraalne: võrdlus
| mõõde | Tootjapõhine (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Tarnijaneutraalne (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| Roboti kaubamärgi katvus | Üks kaubamärk (oma OEM) | Mitme kaubamärgi (40–500+ mudelit, olenevalt tööriistast) |
| Kontrolleri täpsus | Täpne virtuaalne kontroller – suurim simulatsioonist reaalsuseni täpsus | Järelprotsessori mudel – täpsus sõltub järelprotsessori kvaliteedist |
| Keevitamisele omased omadused | Sügav (natiivne WPS, protsessiteegid, toiteallika liides) | Muutuv; Octopuz ja Process Simulate on tugevaimad; RoboDK on piiratud |
| PLM/MES integratsioon | Piiratud OEM-ökosüsteemiga | Tugev DELMIA / protsesside simuleerimise alal; REST/OPC-UA teistes valdkondades |
| Istekoha hind (ligikaudne) | 5,000–15 000 USD/aastas (sageli roboti ostmisega kaasas) | 8,000–30 000 USD/aastas, olenevalt mooduli sügavusest |
| Parim sobivus | Ühe kaubamärgi robotite park, suur OLP maht, OEM-kererehad | Segabrändide autopargid, töökojad ja rajatised, mis vajavad PLM-i jälgitavust |
Interact Analysis keevitusautomaatika turu-uuringu kohaselt hinnati globaalse robotkeevitustarkvara turu (OLP, simulatsioon ja digitaalne kaksik kokku) väärtuseks 2024. aastal ligikaudu 1.4 miljardit USA dollarit ja prognooside kohaselt ulatub see 2029. aastaks 2.6 miljardi USA dollarini, kusjuures tehisintellektiga täiustatud teekonna genereerimine on tuvastatud kiiremini kasvava alamsegmendina. Tarnijaneutraalsed OLP-tööriistad on saavutamas osakaalu mitte-autotööstuses, kuna segabrändide robotipargid muutuvad üha tavalisemaks.
2. Simulatsioon ja tsükliaja valideerimine
Simulatsioon hõlmab analüütilist kihti, mis töötab enne koodi jõudmist tootmiskontrollerini. Kaasaegsed OLP simulatsioonitööriistad käsitlevad nelja spetsiifilist rikkerežiimi, mille puhul otseõpe ei suuda tuvastada robotit enne, kui see on juba lahtris:
Kokkupõrke tuvastamine
Kokkupõrkekontroll testib põletit, kaablikatet ja roboti ühendusi töödeldava detaili, kinnitusvahendi, positsioneeri ja elemendi struktuuri suhtes programmeeritud teekonna igas punktis. Praktikas on see koht, kus enamik uusi OLP-programme genereerib parandusi: põleti läheneb sügava soonega keevisõmbluse tagaosale ja roboti küünarnukk põrkab vastu kinnitusvahendi raami teekonnapunktis, mis 2D-joonisel selgelt paistis. Simulatsioon tabab selle minutitega; selle avastamine tootmiskatse ajal võib kahjustada 2,000–5,000 USA dollarit maksvat põletit ja lükata kasutuselevõttu päevade võrra edasi.
Saavutatavus ja singulaarsuse vältimine
Robotiraku paigutus võib tunduda geomeetriliselt korrektne, kuid sisaldada siiski teekondi, kus robot läbib randme singulaarsust (konfiguratsioon, kus kaks liigestelge joonduvad, põhjustades matemaatiliselt määratlemata liikumise) või selle lähedal. Enamik OLP-tööriistu tõstab teekonna eelvaates esile singulaarsuse riskiga tsoonid ja võimaldab inseneril muuta põleti nurka või roboti aluse asendit, et marsruut nende ümber planeerida enne mis tahes füüsilist katset.
Tsükliaja ennustamine
Tööstusharu tähelepanekute kohaselt jääb tsükliaja ennustus tänapäevastes OLP simulatsiooniplatvormides reaalses maailmas mõõdetud tsükliajast vahemikku ±5–8%, kui roboti kinemaatiline mudel ja kontrolleri liikumisparameetrid on õigesti konfigureeritud. Jääkviga tuleneb peamiselt kiirendus-/aeglustusrambi sätetest ja õhulõike segmentidest singulaarsuste lähedal, kus robot aeglustub alla maksimaalse kiiruse. Simulatsiooni liikumisparameetrite kalibreerimine ühe tootmisproovi suhtes viib ennustusvea standardsete keevisõmbluse geomeetriate puhul ±3% või veelgi paremani. See täpsus on oluline, sest 10% tsükliaja ülehindamine suuremahulise detaili puhul võib maksta nädalaid läbilaskevõimet aastas.
Mitme roboti koordineerimine
Kui ühe tooriku kallal töötab samaaegselt kaks või enam robotit (tavaline autotööstuse BIW-des ja konstruktsioonide valmistamise lahtrites), muutub simulatsioon pigem kohustuslikuks kui valikuliseks. Kahe roboti koordineerimine ühel kinnitusdetailil nõuab interferentsitsoonide haldamist: planeerija peab määratlema välistamismahud, mis takistavad käsivarre samaaegset sisenemist, ja järjestama põleti lähenemise nii, et mõlemad robotid säilitaksid maksimaalse kaare sisselülitamise aja ilma tarbetu ootamiseta. Ilma simulatsioonita on seda ajakava võimatu valideerida ilma ulatuslike füüsiliste katseteta.
3. Digitaalne kaksik: reaalajas tootmispõranda ja põranda võrdsus
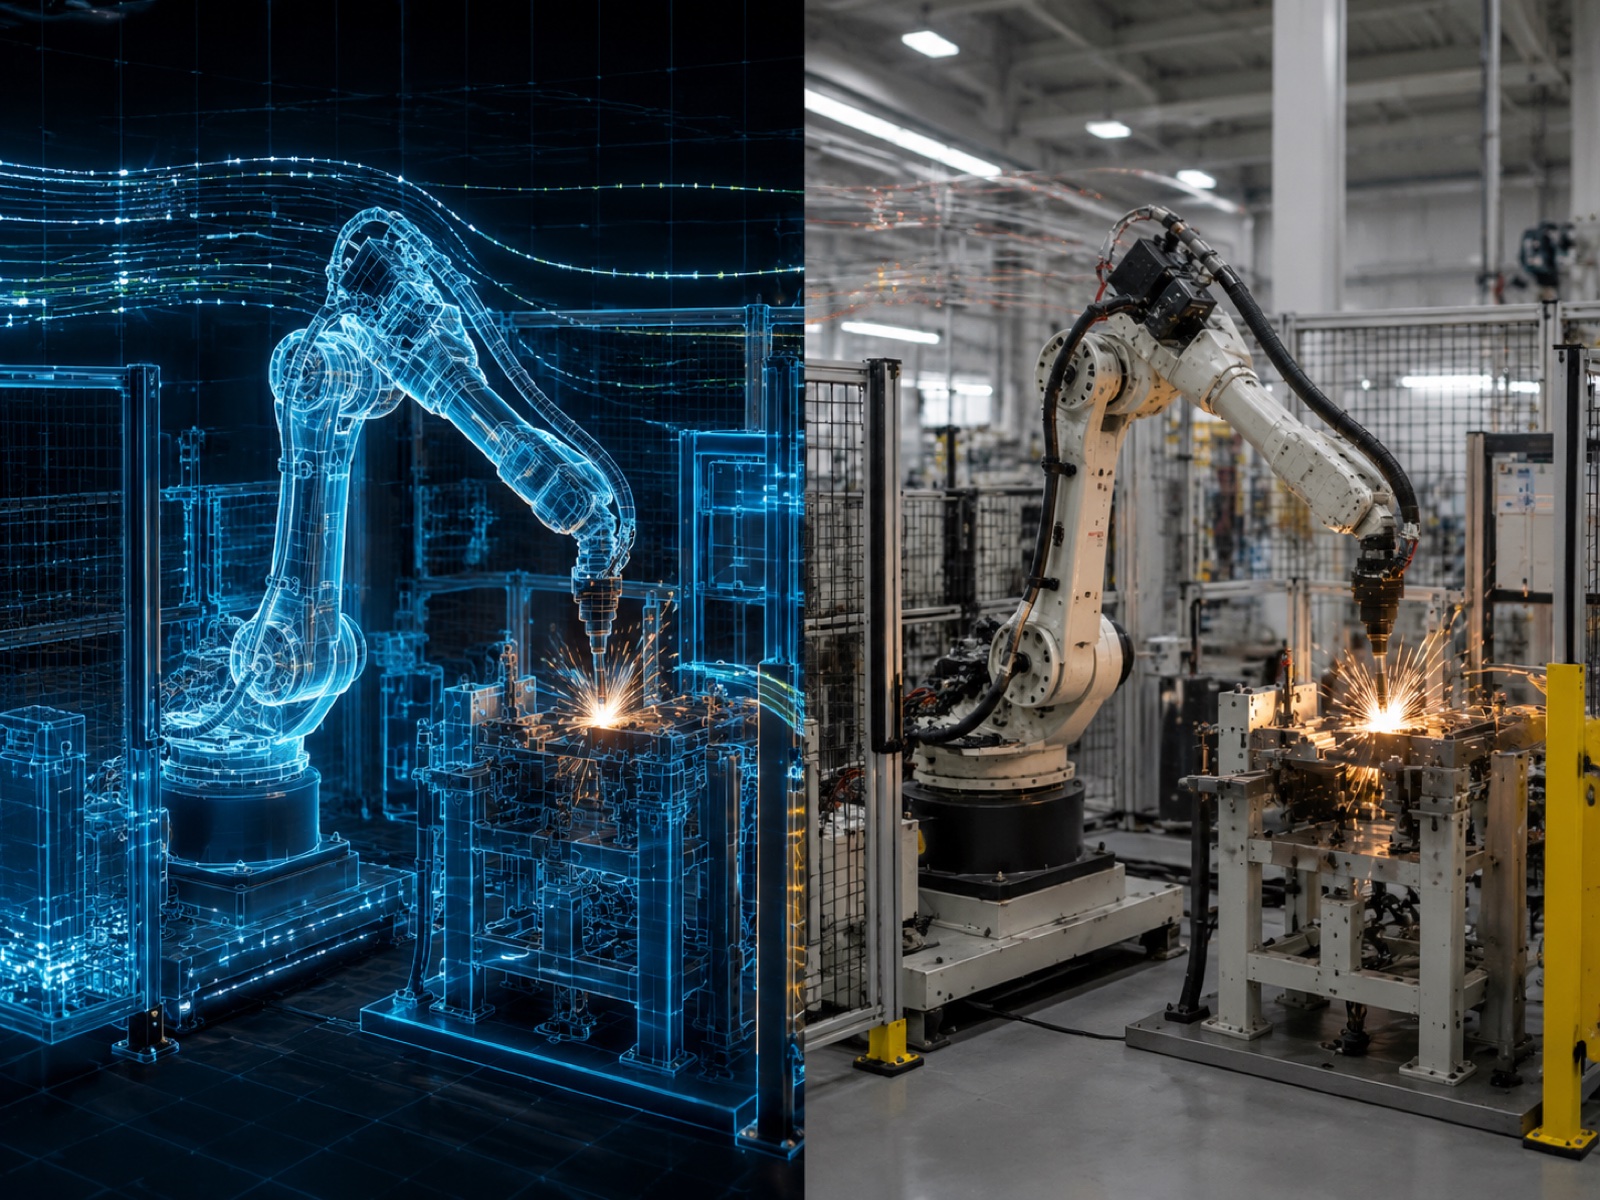
Digitaalne kaksik laiendab simulatsiooni ühekordsest eelkontrollist töötava raku käimasolevaks reaalajas mudeliks. Peamine erinevus: simulatsioon käivitub üks kord ja seejärel võtab füüsiline rakk üle; digitaalne kaksik hoiab kahesuunalist andmesidet, nii et virtuaalne mudel kajastab roboti tegelikku asukohta, positsioneeri nurka, kaare parameetreid ja andurite näitu reaalajas.
Platvormi valikud
2026. aastal on digitaalsete kaksikute keevitamiseks kõige sagedamini määratletud kolm platvormi:
- Siemens Tecnomatixi tehase simulatsioon / protsessi simulatsioon, autotööstuse originaalvaruosade tootjate programmide ajalooline tegija. Tecnomatix ühendub OPC-UA kaudu Siemensi täielikult integreeritud automatiseerimise (TIA) portaali ja SINUMERIK/SIMATIC kontrolleritega, toetades reaalajas läbilaskevõime jälgimist, materjalivoo analüüsi ja kitsaskohtade tuvastamist kogu tootmisliinil, mitte ainult üksikutel robotirakkudel.
- Rockwell Automation Emule3D, diskreetsete sündmuste simulatsiooni ja digitaalse kaksiku tööriist, mis integreerub Studio 5000 PLC loogikaga, võimaldades virtuaalsel elemendil enne füüsilist paigaldamist emuleerida tegelikku PLC redelkoodi. Tavaliselt kasutatav Põhja-Ameerika üldises tootmises, kus Rockwell Allen-Bradley juhtseadmed on tehase standardiks.
- NVIDIA Omniverse Isaac Sim, füüsiliselt täpne robotisimulatsioon, mis on üles ehitatud Universal Scene Descriptionile (USD), reaalajas kiirtejälitusega renderdamise ja natiivse ROS 2 integratsiooniga. Isaac Sim on populaarsust kogumas tehisintellektiga täiustatud keevitusrakkude platvormina, kus digitaalne kaksik peab toimima ka sünteetilise andmegeneraatorina 3D-nägemismudelite ja teekonna planeerimise närvivõrkude treenimiseks.
Kasutusjuhud keevitamisel
Mis siis, kui stsenaariumi testimine: Uus töödeldava detaili variant saabub tootmistsükli keskel. Digitaalne kaksik võimaldab protsessiinseneril enne tootmise katkestamist valideerida modifitseeritud OLP-programmi reaalajas elemendi konfiguratsiooni, sh kinnitusdetailide praeguse oleku ja positsioneeri kalibreerimise nihkete suhtes. Raja muutuse testimine, mis nõuaks 4 tundi füüsilisi katseid, saab digitaalses kaksikus teha vähem kui 30 minutiga.
Ennustav hooldus: Digitaalne kaksik jälgib tsükliaja triivi ajas. Koordineeritud liikumisega positsioneeri järjestuses tsükliaja järkjärguline suurenemine ilma roboti kiiruse sätete muutmata on usaldusväärne varajane indikaator positsioneeri servo kulumise või kodeerija nihke triivi kohta. Selle tuvastamine enne, kui see põhjustab keevituspositsiooni puudumist, vähendab planeerimata seisakuid.
MES-i tagasisideahel: Digitaalse kaksiku andmed (vahetuse kohta tehtud keevisõmbluste arv, kaare põlemisaeg, defektide katkemise sündmused) sisestatakse MES-i tootmisregistrisse, võimaldades jälgitavust keevisõmbluse tasandil. See on üha enam nõutav lennunduses ja surveanumate valmistamisel, kus ISO 3834 kvaliteedisüsteemi nõuded nõuavad keevitusprotsesside andmete sidumist konkreetsete töökorraldustega.
NVIDIA avaldatud Omniverse Industriali kasutusjuhtude andmete kohaselt kasutas 2026. aasta alguse seisuga enam kui 700 tööstusettevõtet Omniverse'i digitaalse kaksiku ja sünteetiliste andmete genereerimise rakenduste jaoks, kusjuures robotmanipulatsioon ja keevituskambri simulatsioon olid kolme peamise rakenduskategooria hulgas. Isaac Simi füüsiliselt täpne renderdus võimaldab sünteetiliste keevisõmblusstseenide põhjal treenitud 3D-nägemismudeleid üle kanda reaalsetesse rakkudesse minimaalse täiendava reaalmaailma andmete kogumisega.
4. Tehisintellekt ja õpetamisvabad süsteemid: automaatne trajektoori genereerimine 3D-skaneerimise põhjal
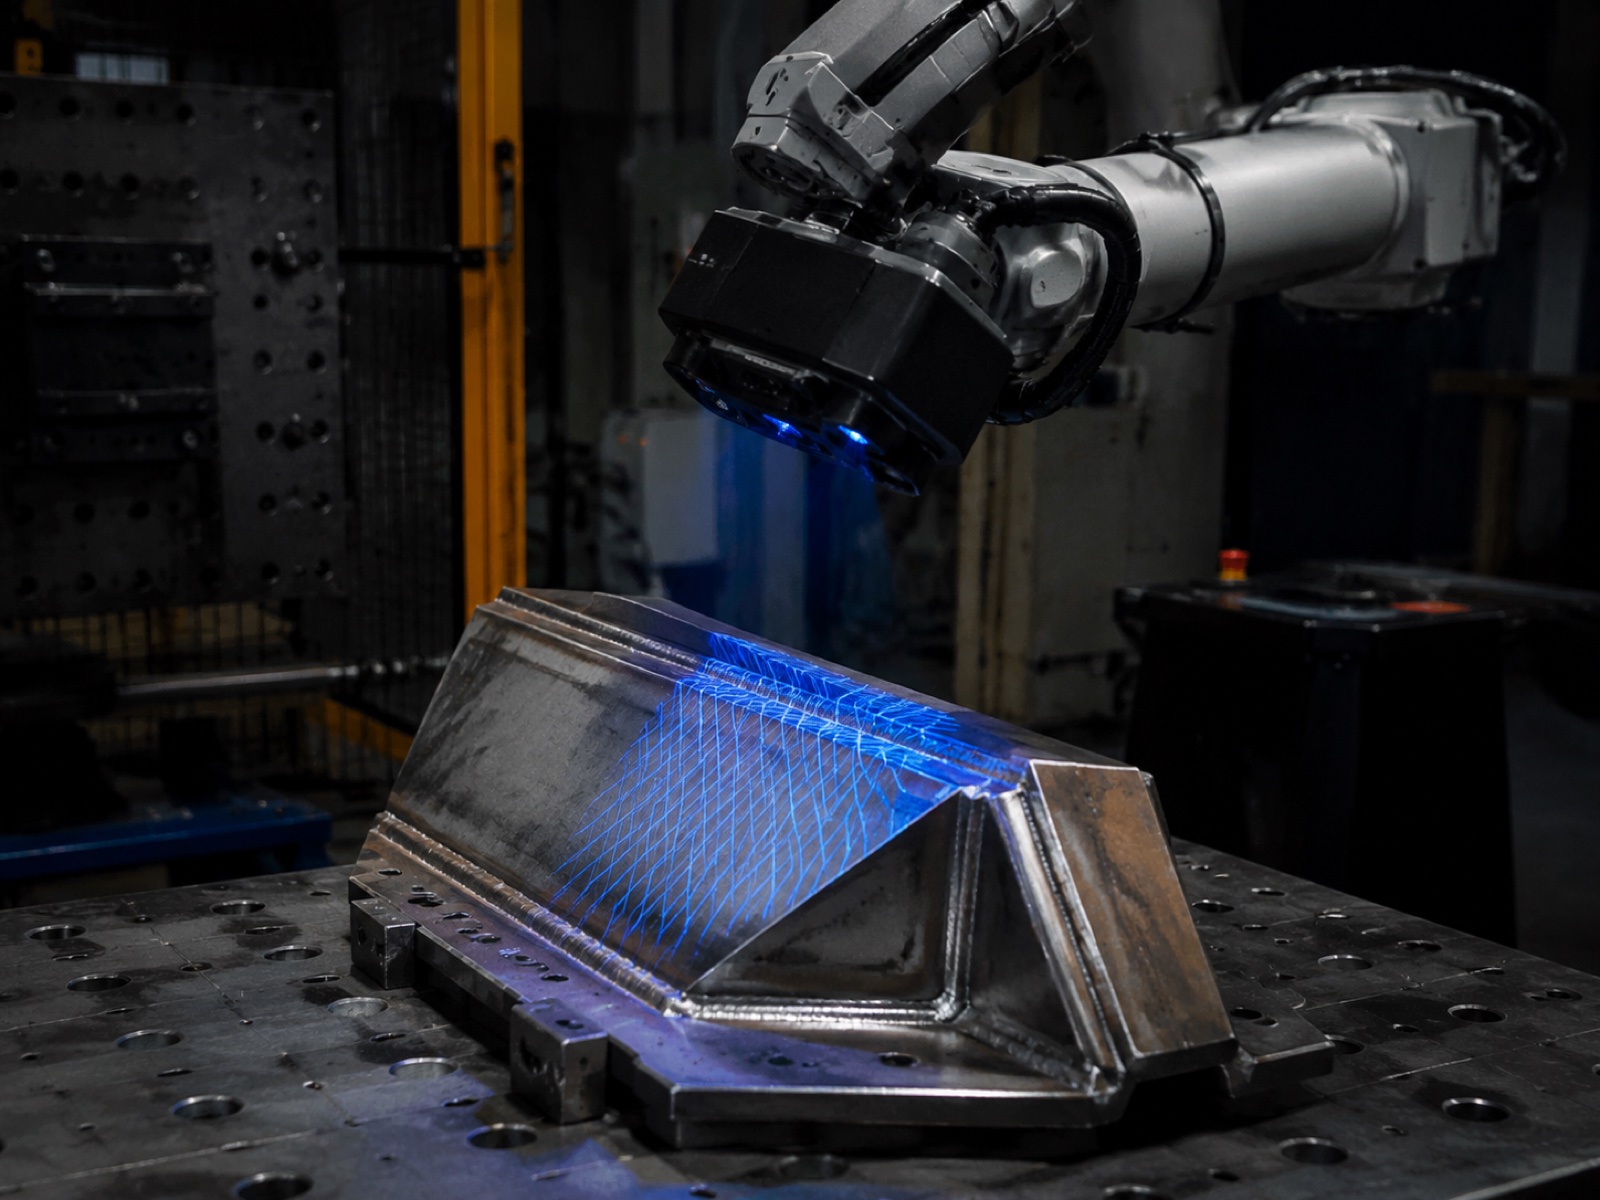
2026. aasta keevitustarkvara neljas kiht viib raja genereerimise täielikult inseneritööjaamast välja: 3D-skanner või struktureeritud valgusega kaamera jäädvustab töödeldava detaili, eraldab keevisõmbluse geomeetria ja genereerib robotiprogrammi automaatselt, ilma käsitsi teekonnapunkte määratlemata. Programmeerimisaeg lüheneb tundidest (OLP) minutiteks.
Kuidas 3D-skannimine teele töötab
Südamiku torujuhtmel on kolm etappi. Esiteks genereerib struktureeritud valguse või lennuaja skanner töödeldavast detailist tiheda punktpilve. Teiseks tuvastavad õmbluste tuvastamise algoritmid (mis on treenitud annoteeritud keevisõmbluse geomeetria andmekogumite põhjal) vuugi tüübi, orientatsiooni ja sobivusvahed. Kolmandaks genereerib teekonna planeerija põleti teekonnapunktid, lähenemisnurgad, liikumiskiirused ja kudumisparameetrid robotiprogrammina, rakendades protsessireegleid eelinstallitud keevitusprotseduuride teegist.
Selles valdkonnas tegutsevate süsteemide hulka kuuluvad Inrotech AdaptiveARC (Taani spetsialist, kellel on tugev kogemus laevaehituse raskplaatide keevitamisel), ABB SmartShot funktsioonide komplekt (integreeritud RobotStudio keevitusmoodulisse adaptiivse kaare loomiseks teadaolevate vuukide geomeetriatega) ja EVST EVS-AI keevitussüsteem, mis ühendab 3D-nägemise automaatse skaneerimise mooduli iseõppiva intelligentse mootoriga, EtherCAT 1 kHz liikumisjuhtimise ja RX keevitusprotsesside teekiga, mis hõlmab eelnevalt laaditud tüüpilisi keevitusgeomeetriaid ja mitme läbimisega järjestusi. EVST EVS-AI süsteemil on CE, SGS ja TUV kolmanda osapoole sertifikaadid, mis on olulised ostjatele, kes integreeruvad sertifitseeritud kvaliteedisüsteemidesse.
Sihtmudeli lähenemisviisid
Spektri uurimis- ja varajastes pilootprojektides hinnatakse keevitusradade genereerimiseks VLA (nägemis-keel-tegevus) alusmudeleid, nagu näiteks Physical Intelligence'i pi-zero ja NVIDIA GR00T. Need mudelid õpivad manipuleerimiskäitumist suurtest ülesanneteülesannete demonstratsiooniandmekogumitest ja saavad põhimõtteliselt üldistada uutele keevisliidete geomeetriatele ilma ümberõppeta. 2026. aasta seisuga on VLA lähenemisviisid keevitamisel endiselt varases tööstuslikus pilootprojekti etapis: stohhastiline järelduskäitumine ja närvivõrgu abil genereeritud radade piiratud selgitatavus loovad takistusi juurutamiseks rakendustes, mis nõuavad ISO 3834 või AWS D1.1 keevitusprotseduuri kvalifitseerimise jälgitavust. Deterministlikud skaneerimise-raja süsteemid, kus raja genereerimise algoritmi saab auditeerida ja keevitusparameetrid võetakse kvalifitseeritud WPS-teegist, on lähitulevikus tootmisvalmis valik.
Millal õpetamisvaba meetod toimib vs. millal OLP ikkagi võidab
| Tingimus | Õpetamata / 3D skannimine teele | Manuaalne OLP |
|---|---|---|
| Osade geomeetria | Tavalised ühendused (filee-, otsa-, ülekatteliited) süsinikterasele või alumiiniumile | Komplekssed mitmekordsed sooned, eksootilised sulamid (dupleks, Ti, Inconel) |
| Osadevaheline variatsioon | Mõõdukas sobitusvariatsioon — iga tsükli jaoks on vaja adaptiivset trajektoori korrigeerimist | Kinnituse täpne korduvus – piisab eelprogrammeeritud teest |
| maht | Suur segu, väiksem maht; sagedane uute osade lisamine | Suur maht, stabiilne toode; OLP amortiseerub paljude tsüklite jooksul |
| WPS-i jälgitavus | Sobib kohtadesse, kus protsessiteek hõlmab WPS-i | Nõutav lennunduse ja surveanumate jaoks (range auditeerimisjälg) |
| Programmeerija oskus | Operaatori tase: skannimine, kinnitamine, käivitamine | Nõutav on inseneritaseme OLP oskus |
| Seadistamise aeg | Minutit uue osa kohta | 2–8 tundi programmi kohta |
Keevitussüsteemide integraatorite tööstusharu tähelepanekute kohaselt vähendavad tehisintellektiga toetatud 3D-skannimis-teekonna süsteemid esimese detaili programmeerimisaega standardsete nurk- ja põkk-keevituse geomeetriate puhul 80–95% võrreldes käsitsi OLP-ga, kusjuures suurim kasu on suure segumahutavusega töökodades, kus detailide vahetus toimub mitu korda vahetuse jooksul. Kasu väheneb märkimisväärselt mitmeläbikuliste sooneliste keevituste puhul, mis nõuavad läbipääsudevahelise temperatuuri reguleerimist ja õmbluste järjestamise loogikat, mida praegused iseõppivad mootorid veel ei hõlma.
5. Integratsioon: standardid, CAD-import ja MES-ühenduvus
Keevitustarkvarapakett on sama kasulik kui selle võime vahetada andmeid külgnevate süsteemidega: CAD, füüsiline kontroller ja tehase MES. Seda andmevahetust reguleerivad kolm standardikihi.
Robotimudelite vahetus: URDF ja SDF
Roboti kinemaatikamudelid liiguvad OLP platvormide, simulatsioonikeskkondade ja digitaalsete kaksikute tööriistade vahel URDF-is (Unified Robot Description Format) või SDF-is (Simulation Description Format), mis mõlemad on XML-põhised skeemid, mis kirjeldavad lüli geomeetriat, liigeste tüüpi, piire ja inertsiaalseid omadusi. URDF on ROS 2 natiivvorming ning seda toetavad Isaac Sim, Gazebo ja enamik suuremaid OLP müüjaid. Kui roboti tootja (OEM) ei ole URDF-mudelit avaldanud, saab faili genereerida STEP-geomeetria impordist teisendustööriistade abil, kuigi liigeste piire ja inertsiandmeid tuleb kontrollida OEM-i spetsifikatsiooni alusel.
CAD-import: STEP ja IGES
Tooriku geomeetria siseneb OLP-tööriistadesse STEP-i (ISO 10303 AP214/AP242) või IGES-i kaudu. STEP AP242 on mudelipõhiste definitsioonide (MBD) töövoogude praegune standard, kus GD&T (geomeetriliste mõõtmete ja tolerantside) märkused liiguvad koos geomeetriaga, mis on oluline siis, kui OLP-tööriist peab keevisliite tüübi ja kvaliteediklassi otse projekteerimismudelist lugema. Kõik peamised OLP-platvormid (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) toetavad natiivset STEP-importi; IGES jääb vanemate CAD-süsteemide eksportimiseks kasutusele.
Käitusaegne suhtlus: OPC-UA
Digitaalse kaksiku ja füüsilise elemendi vaheline reaalajas andmevahetus toimub OPC-UA (IEC 62541) kaudu, mis on tööstusliku Etherneti kaudu toimiv müüjaneutraalne, turvaline pub/sub ja klient/server protokoll. Keevitusprotsesside OPC-UA infomudelid võimaldavad digitaalsel kaksikul lugeda reaalajas kontrollerist kaare voolu, pinget, liikumiskiirust ja positsioneeri nurka peaaegu reaalajas (enamikus rakendustes alla sekundi värskendussagedus). MES-i integreerimine, mis edastab lõpetatud keevitusandmeid, töökäsu olekut ja OEE-mõõdikuid, toimub tavaliselt sama OPC-UA kihi või REST API silla kaudu MES-i andmebaasi.
IFC hoone/rajatise konteksti jaoks
Kui olemasolevasse rajatisse planeeritakse uut keevituskambrit, saab hoone infomudelist pärit tööstusharude alusklasside (IFC) geomeetria importida OLP keskkonda, et kontrollida roboti ulatust, vahekaugusi ja kraana juurdepääsuteid tegeliku hoone konstruktsiooni suhtes. See on oluline suureformaadiliste konstruktsioonide valmistamise töökodade jaoks, kus rajatise geomeetria on sama piirav kui roboti kinemaatika.
6. Kasutuselevõtu investeeringutasuvus: programmeerimisaeg ja esimese toote tootmisse jõudmise tihendamine
Tarkvarapaketi ülespoole liikumise majanduslik argument tugineb programmeerimisaja vähendamisele ja esimesest tükist tootmisse tsükli lühendamisele. Progresseerimist saab mõõta:
| Lähenemine | Programmeerimisaeg (uus osa) | Vajalik oskus | Parim kasutuskohver | Ligikaudne maksumus (koha kohta / kambri kohta) |
|---|---|---|---|---|
| Manuaalne õpetamine (õpetamispult) | 2–5 päeva | Kogenud robotioperaator | Lihtne, suuremahuline, fikseeritud geomeetria; CAD-i pole saadaval | Tarkvarakulusid pole; robotirakk on programmeerimise ajal jõudeolekus |
| Tarnijapõhine OLP (RobotStudio, RoboGuide) | 4-8 tundi | OLP-koolitusega insener | Ühe kaubamärgi autopargid, autokeretöökojad, suure mahuga programmid | 5,000–15 000 USD/aastas istekoha kohta (sageli komplektina) |
| Müüjaneutraalne OLP (Octopuz, DELMIA, RoboDK) | 4-10 tundi | OLP-koolitusega insener | Segabrändide autopargid, töökojad, PLM-iga integreeritud keskkonnad | 8,000–30 000 USA dollarit aastas istekoha kohta |
| Digitaalne kaksik (Tecnomatix, Emulate3D, Omniverse) | Jätkuv – mitte programmeerimisvahend; valideerib ja jälgib | Simulatsiooniinsener + IT-integratsioon | Kõrge väärtusega elemendid, autotööstuse originaalvaruosade tootja, ennustav hooldus | 30 000–150 000+ USA dollarit elemendi kohta (platvorm + integratsioon) |
| AI-põhine õpetusvaba / 3D-skannimine rajani | Minutit uue osa kohta | Operaatori tase (skannimine, kinnitamine, käivitamine) | Tihe segu, regulaarne geomeetria, sagedased vahetused | 40 000–120 000 USA dollarit elemendi kohta (riistvara + tarkvara) |
Praktikas lüheneb uue keevitusprogrammi esimesest detailist tootmisse kuluv tsükkel käsitsi õpetamise korral 4–6 päevalt OLP-ga 1–2 päevani (sh CAD-import, teekonna genereerimine ja füüsiline kontrollimine) ja tavalise geomeetriaga tehisintellektiga õpetamisvabade süsteemide abil alla poole päevani. Tootmisüksuses, kus aastas toodetakse üle 50 uue detaili, tähendab see otsest varasemat tootmise algust ja madalamaid tööjõukulusid detaili kohta.
IFR World Roboticsi tööstusharu andmete kohaselt on OLP või täiustatud simulatsioonitarkvara võimalustega uute paigaldatud keevitusrobotite osakaal kasvanud ligikaudu 25 protsendilt 2019. aastal hinnanguliselt 48 protsendini 2024. aastal. Selle kasvu põhjuseks on autotööstuse elektrifitseerimisprogrammid, mis nõuavad sagedasemat detailide vahetust, ning kogenud käsitsi robotite õpetamise operaatorite puudus Euroopas, Põhja-Ameerikas ja Jaapanis, mis muudab võrguühenduseta programmeerimise majanduslikult atraktiivseks isegi väikeste töökodade jaoks.
Neljaastmeline lapsendamise tegevuskava
Enamik keevitusettevõtteid võtab tarkvarakihid kasutusele järjest, mitte kõik korraga. Praktiline uuendustee koosneb neljast etapist:
Alusta juba kasutusele võetud robotibrändi jaoks loodud OLP-tööriistaga (RobotStudio ABB jaoks, RoboGuide FANUCi jaoks, MotoSim Yaskawa jaoks). See tagab robotiplatvormiga juba tuttavale insenerimeeskonnale väikseima simulatsiooni ja reaalsuse vahelise lünga ning kiireima õppimiskõvera. Seadista STEP-failide CAD-impordi töövood ja koolita vähemalt kahte inseneri.
Kui robotipark kasvab ja hõlmab teist brändi või kui rajatis vajab PLM-integratsiooni, minge üle müüjaneutraalsele platvormile (Octopuz keevitusmahukate toimingute jaoks; DELMIA või Process Simulate PLM-ühendusega keskkondade jaoks). See on õige samm ka siis, kui tegemist on laia tootevalikuga, mis nõuab sagedast uute programmide loomist.
Kui OLP on loodud, lisage digitaalne kaksikkiht (Siemens Tecnomatix, Emulate3D või Isaac Sim, olenevalt juhtimisplatvormist), et võimaldada nn. „mis siis, kui“ testimist, ennustavat hoolduse jälgimist ja MES-andmete integreerimist. Investeeringutasuvus on suurim üksustes, kus on kõrge varade kasutusaste ja kus planeerimata seisakutel on suur kulumõju.
Hinnake tehisintellektil põhinevaid õpetusvabasid / 3D-skaneerimise teel skaneerimise süsteeme tooteperekondade jaoks, mille detailide geomeetria on regulaarne, vahetamine on sagedane ja operaatori tasemel juhtimine on eelistatud inseneritasemel OLP-le. Suure süsinikusisaldusega terase või alumiiniumi keevitustööde puhul annab see kiht suurima tootlikkuse kasvu tarkvarainvesteeringu dollari kohta.
Kuhu EVST EVS-AI keevitussüsteem sobib?
2026. aastal turule tulevate tehisintellektil põhinevate õpetamisvabade süsteemide hulgas paikneb EVST keevitussüsteem EVS-AI 3. kihi (3D-nägemine) ja 4. kihi (iseõppiv tehisintellektil põhinev raja genereerimine) ristumiskohas. Selle 3D-nägemise automaatse skaneerimise moodul jäädvustab töödeldava detaili geomeetria ilma käsitsi õpetamiseta ja ekstraheerib keevisõmbluse andmed automaatseks raja planeerimiseks. Iseõppiv intelligentne mootor tugineb RX keevitusprotsesside teegile, mis eelnevalt laadib tüüpilised keevitusgeomeetriad ja protsessiparameetrid, sealhulgas kahetraadilised ja mitmekäigulised mitmekihilised järjestused. Liikumise juhtimine töötab EtherCATi kaudu sagedusel 1 kHz, mis on oluline olukordades, kus on vaja roboti liikumise ja kaare parameetrite juhtimise vahelist tihedat sünkroniseerimist. Mitme roboti võrgustamise võimalus võimaldab süsteemil koordineerida mitut roboti telge ühel töödeldaval detailil, samas kui rakendusepõhine ülesannete ajastamine võimaldab juhendajatel hallata tööjärjekordi ilma spetsiaalsete programmeerimistööjaamadeta. Ostjatele, kes integreerivad süsteemi sertifitseeritud kvaliteedijuhtimise raamistikesse, on dokumenteeritud kolmanda osapoole sertifitseerimine (CE, SGS, TUV).
Keevitusroboti riistvara ja tarkvara valiku laiema konteksti leiate meie Robotkeevituskambri komponendid ja integreerimise juhend ja Robotkeevitusautomaatika täielik juhend (2026)Tehisintellekti ja alusmudeli konteksti kohta vaata Tööstusrobotites sisalduv tehisintellekt: VLA mudelid (2026)Robotite integreerimise standardeid käsitletakse ... dokumendis. Tööstusrobotite integreerimise täielik juhend (2026)Protsessi valiku konteksti kohta vaata MIG vs TIG vs laserrobotkeevitus (2026).
Korduma kippuvad küsimused
Mis on keevitusrobotite võrguühenduseta programmeerimine (OLP)?
Võrguühenduseta programmeerimine (OLP) on roboti keevitusradade määratlemine 3D CAD-keskkonnas, mitte teekonnapunktide käsitsi õpetamine tehasepõrandal. Insener impordib töödeldava detaili mudeli, positsioneerib virtuaalse roboti, määrab põleti orientatsiooni ja liikumiskiiruse, teostab kokkupõrke tuvastamise kontrolle ning seejärel ekspordib kontrollerispetsiifilise koodi üleslaadimiseks päris robotile. OLP lühendab programmeerimisaega 2–5 päevast käsitsi õpetamisel 2–8 tunnini tööjaamas ning robotirakk jääb programmeerimise ajal produktiivseks.
Mis on keevitamise digitaalne kaksik ja kuidas see erineb simulatsioonist?
Keevitussimulatsioon modelleerib roboti liikumist, kokkupõrke tuvastamist ja tsükliaega enne programmi käivitamist. Digitaalne kaksik läheb veelgi kaugemale: see hoiab füüsilise rakuga reaalajas kahesuunalist andmesidet, nii et virtuaalne mudel peegeldab pidevalt roboti, positsioneeri, toiteallika ja andurite tegelikku olekut. Digitaalne kaksik toetab reaalajas „mis siis, kui” testimist, ennustavat hooldust ja MES-tagasisidet. Digitaalsete kaksikute keevitamiseks kasutatavate platvormide hulka kuuluvad Siemens Tecnomatix, Rockwell Emulate3D ja NVIDIA Omniverse Isaac Sim.
Millal sobib tehisintellektiga õpetamisvaba keevitamine ja millal peaks ikkagi kasutama OLP-d?
Tehisintellektil põhinevad õpetusvabad süsteemid (3D-skannimisest automaatseks teekonnaks) sobivad hästi tavalise geomeetria, suuremahuliste korduvate detailide ja keskkondade puhul, kus tooriku varieerumine nõuab iga tsükli puhul adaptiivset teekonna korrigeerimist. Need sobivad vähem keerukate mitmeläbimõõduga keevisõmbluste jaoks eksootilistel sulamitel (dupleksroostevaba teras, titaan, Inconel), kus keevitusprotseduuri spetsifikatsioon nõuab rangelt kontrollitud soojussisendit ja õmbluste järjestust. Praktiline reegel: kui ühendus on süsinikterase või alumiiniumi fileed-, põkk- või kattuva keevisõmbluse puhul ja detaili saab CAD-mudeli abil selgelt kirjeldada, tasub hinnata tehisintellektil põhinevat õpetusvaba süsteemi.
Kui täpne on keevitussimulatsiooni tsükliaja ennustus võrreldes tegeliku tootmisega?
Kaasaegsed OLP simulatsioonitööriistad ennustavad tsükliaega reaalsest mõõtmisest ±5–8% piires, kui roboti kinemaatiline mudel ja kontrolleri liikumisparameetrid on õigesti konfigureeritud. Simulatsiooni liikumisparameetrite kalibreerimine ühe tootmisproovi suhtes viib ennustusvea standardsete keevisõmbluse geomeetriate puhul ±3% või paremani. Jääkvea peamised allikad on kiirendusrambi sätted ja singulaarsuste lähedal olevad õhulõikuse teed.
Millised standardid reguleerivad robotimudelite vahetamist ja käitusaegset suhtlust keevitustarkvarapakettides?
Robotimudelite vahetamine kasutab URDF-i ja SDF-i (XML-skeemid, mis kirjeldavad kinemaatikat ja geomeetriat). CAD-geomeetria liigub STEP-i (ISO 10303) või IGES-i kaudu. Digitaalse kaksiku tarkvara ja füüsiliste kontrollerite vaheline käitusaegne suhtlus kasutab OPC-UA-d (IEC 62541). MES-i integratsioon toimub tavaliselt OPC-UA või REST API silla kaudu. Hoone kontekstis võimaldab IFC-geomeetria rajatise loa kontrollimist OLP-keskkonnas.
Väljaminevad viited:
IFR World Robotics 2025 aruanne |
ISO 10218-2: Robotisüsteemide ja integreerimise ohutus |
AWS keevitusstandardid |
NVIDIA Omniverse tööstuslike digitaalsete kaksikute jaoks