
Viimati uuendatud: 7. mail 2026
Robotkeevituskambri investeeringutasuvus: investeeringute maksumus, tsükliaeg ja tasuvusaeg 2026. aasta ostjatele
Täisintegreeritud robotkeevitusrakk tasub end ära 12 et 22 kuud ühe vahetuse töös ja 8 et 14 kuud kahes vahetuses. Kolm peamist tegurit on kaare sisselülitusaja pikenemine (käsitsi keevitajate keskmine produktiivne kaareaeg on umbes 25%; robotrakkude töökiirus on 70–85%), defektide määra vähendamine käsitsi keevitamise 5–8%-lt alla 1% ja tööjõukulude arbitraaž turul, kus Ameerika Keevitusühing prognoosib 2028. aastaks 330 000 kvalifitseeritud USA keevitaja puudust.
See artikkel käsitleb kapitalikulude tasandeid, tsükliaja matemaatikat ja samm-sammult investeeringutasuvuse arvutamist: raamistikku, mida ostjad saavad oma töökodade arvule kohandada.
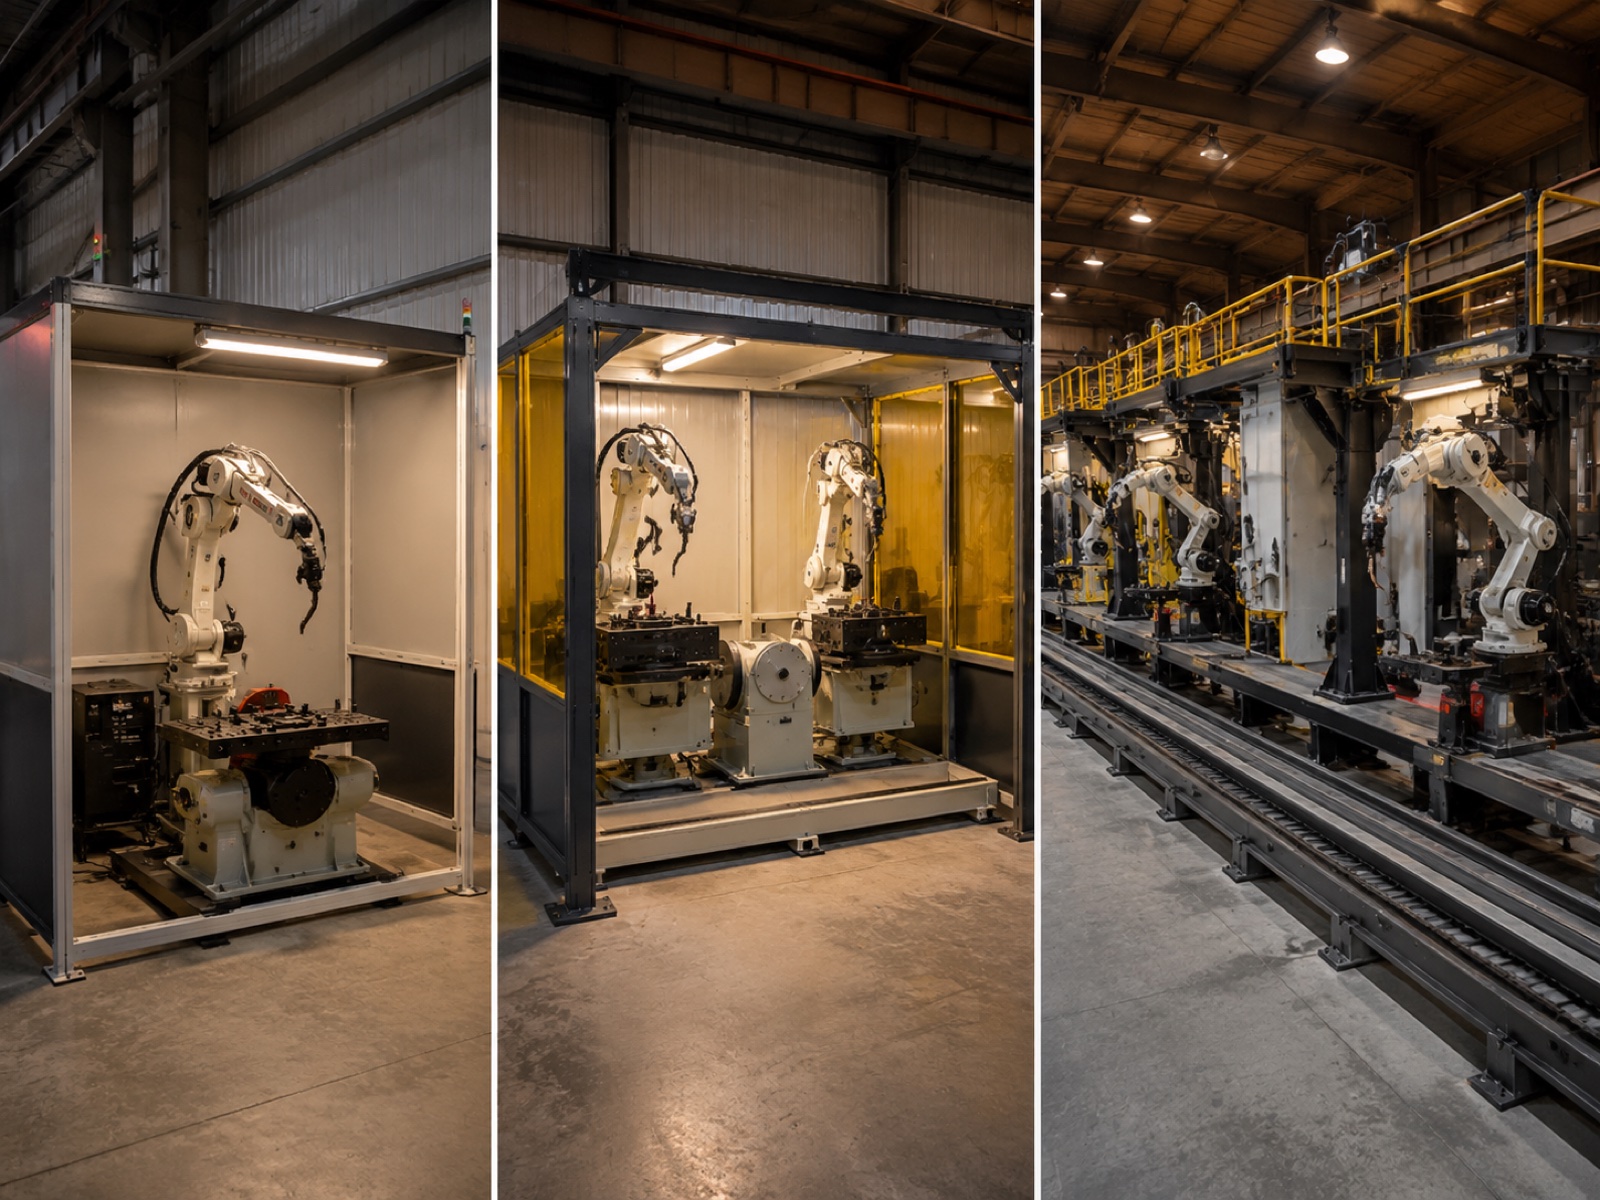
Kapitalikulu jaotus: kolm lahtritasandit 2026. aastaks
Ostjad hindavad keevituskambri investeeringute kulud Esmakordselt alahindavad ettevõtted sageli robotkäe ostuhinna ja täielikult integreeritud, tootmisvalmis elemendi hinnavahe. Allolev tabel hõlmab kolme tüüpilist tasandit.
| Raku tasand | Kapitalikulu vahemik (USD) | Tsükliaeg vs. käsitsi | Tüüpiline defektide määr | Ühe vahetuse tasuvusaeg | Kahe vahetuse tasuvusaeg | Parim |
|---|---|---|---|---|---|---|
| kanne | 80–120 miljonit dollarit | 2.0–2.5 korda kiirem | 16–22 kuud | 10–14 kuud | VKEd, konstruktsioonitöökojad, lihtsa geomeetriaga osad | |
| Keskel | 150–220 miljonit dollarit | 2.5–3.2 korda kiirem | 12–18 kuud | 8–12 kuud | Autotööstuse 2.–3. taseme üldtootmine, kahejaamaline | |
| sammas | 280–450 miljonit dollarit | 3.0–4.0 korda kiirem | 18–28 kuud | 11–16 kuud | Raske konstruktsiooniga, Tier 1 OEM, mitmejaamaline / lineaarne rööbastee |
Algtaseme (80 000–120 000 dollarit)
Üks 6-teljeline kaarkeevitusrobot, lihtne positsioneerija, keevitusvooluallikas, traadi etteandeseade, põleti, turvapiire ja kontroller. Puudub õmbluste jälgimine ja võrguühenduseta CAD-programmeerimine (ainult õppe-ripats). Investeeringutasuvuse taga on tööjõu asendamine korduva geomeetriaga detailide puhul VKEdes ja ehitustöökodades. Programmeerimiskulud uue detaili numbri kohta on oluliselt suuremad kui keskmise või sammastasandi puhul.
Keskmise taseme (150 000–220 000 dollarit)
Lisab kahe keevitusjaama, nii et operaator laadib ühe kinnitusvahendi, samal ajal kui robot keevitab teist, kaheteljelise positsioneerija ja laser- või kaarpinge õmbluste jälgimise. Kahejaama konfiguratsioon lahutab roboti kaare aja operaatori käsitsemisajast, mis on peamine põhjus, miks tsükliaja paranemine ulatub 2.5–3.2 korda võrreldes käsitsi juhtimisega. Õmbluste jälgimine on kvaliteedi astmeline muutus: see kompenseerib kinnitusvahendite kõikumist reaalajas, mistõttu keskmise taseme elementide defektimäär jääb pidevalt alla 1%. Peamised ostjad on autotööstuse 2.–3. taseme tarnijad ja üldised valmistajad.
Sambatasand (280 000–450 000 dollarit)
Lisab lineaarse raja mitmejaama läbimiseks, kallutatavad ja tõstetavad positsioneerid raskete keeviskonstruktsioonide jaoks ja tehisintellektil põhineva õmbluste tuvastamise, mis genereerib keevisõmbluste trajektoore 3D-punktpilvedest ilma käsitsi õpetamise punktideta. Rahvusvahelise Robootika Föderatsiooni (IFR) aruande „World Robotics 2025” kohaselt moodustab keevitamine ligikaudu 23% kogu maailma tööstusrobotite paigaldustest ning ebaproportsionaalselt suur osa sambatasandi konfiguratsioonidest on seotud raskete konstruktsioonide ja 1. taseme autotööstuse tootmisliinidega. Sellel tasemel on tasuvusaeg ühes vahetuses pikem, kuid kahes vahetuses lüheneb see 11–16 kuuni.
Tsükli aja matemaatika: kuhu tunnid tegelikult lähevad
Robotkeevitustsükli aja kokkuhoid tulevad neljast mõõdetavast tegurist: kaare sisselülitusaja tõus, keevisõmbluse ülekande kiirus, mitme läbipääsu õhuliin ja positsioneeri indekseerimisaeg. Igaühe neist arvessevõtmine annab usaldusväärsema investeeringutasuvuse hinnangu kui üldine „3× kiirem“ kordaja.
Kaare sisselülitusaeg: põhimõõdik
Kaare sisselülitusaeg on protsent vahetusest, mille jooksul keevitaja tegelikult kaaret tekitab. Oskusliku käsitsikeevitaja puhul on tüüpiline kaare sisselülitusaeg 20–30%, tööstusharus levinud võrdlusväärtus on umbes 25%. Ülejäänud aeg kulub detailide positsioneerimisele, juhtkeevitusele, lihvimisele läbimiste vahel, kinnitusvahendite vahetamisele, pritsmete puhastamisele, kvaliteedikontrollile ja väsimusest taastumisele.
Õigesti konfigureeritud robotrakk töötab stabiilse ja korduva detailide perekonnaga 70–85% kaare sisselülitusajaga. Standardse 8-tunnise vahetuse korral on see umbes 5.6–6.8 tundi tegelikku keevitust, võrreldes käsitsi keevitamise 1.6–2.4 tunniga. Seda struktuurilist läbilaskevõime lünka ei saa ajakava kohandamisega sulgeda.
Keevisõmblusest keevisõmbluseni ülekandetsükkel
Manuaalsed keevitusmasinad liiguvad keevisliidete vahel inimese kõndimiskiirusel ja paigutavad detaili ümber käsitsi või manuaalse positsioneerija abil, lisades iga vuugi kohta 15–60 sekundit, olenevalt detaili geomeetriast. Robotkäsi, mis teostab programmeeritud vuukidevahelist liikumist kiirusega 250–1000 mm/s, teeb sama ülekande tavaliselt 1–4 sekundiga. 40 keevisliitega detaili puhul moodustab see erinevus ainuüksi 8–40 minutit detaili tsükli kohta.
Töötatud näide: 16-meetrine keevisõmblus
Kujutage ette konstruktsiooniraami komplekti, mille keevisõmbluse kogupikkus mitme vuugi ulatuses on 16 meetrit. Oskuslik käsitsikeevitaja teeb selle komplekti umbes 4.2 tundi, sealhulgas ümberpositsioneerimine, haakeseadise läbimised, viimased läbimised ja läbimistevaheline puhastamine.
Sama montaaž keskmise taseme robotrakul, millel on kaheteljeline positsioneerija ja õmbluste jälgimise seade, valmib umbes 1.3 tundi. See on a 3.2× tsükliaja lühenemineKahes vahetuses töötades toodab kamber umbes 12 valmis kaadrit päevas, võrreldes kahe keevitusmasinaga käsitsi töötamise stsenaariumiga, mis on alla 4. Läbilaskevõime kasv, mitte ainult tööjõu asendamine, on see, mis vähendab selle osapere tasuvusaega 8–12 kuuni.
Mitmeläbikeevitus ja positsioneeri indekseerimine lisavad küll kaareväljumise aega, kuid nende mõju on käsitsi ja robotkeevituse puhul liitekoha tasandil ligikaudu võrreldav. Robot teostab iga läbimise ühtlaste parameetritega, mitte käsitsi mitmeläbikeevituse puhul tüüpilise ±15% soojussisendi kõikumisega. Servomootoriga kaheteljeliste üksuste positsioneeri indekseerimisaeg on 5–20 sekundit indeksi kohta; keevitusjärjestuse optimeerimine indeksiarvu minimeerimiseks on standardne kasutuselevõtu tava.
Defektide määra ja praagikulude kokkuhoid
Ameerika Keevitusühingu (AWS) andmetel on keevisdefektidest tingitud ümbertöötlus ja praak üks suurimaid kvaliteedikulusid tootmisprotsessides. Väliandmed näitavad, et defektse keevisliite ümbertöötlemise maksumus jääb tavaliselt vahemikku 35–180 dollarit, olenevalt liite keerukusest, materjalist ja sellest, kas defekt avastatakse protsessi käigus või pärast kokkupanekut. Mida laiem on allavoolu mõju enne tuvastamist, seda suurem on juhtumi hind.
Käsitsi keevitamise defektide määr tootmiskeskkondades on keevisliidete arvu põhjal 5–8%, mida põhjustavad ebaühtlane põleti ja töödeldava osa vaheline kaugus, muutuv liikumiskiirus ja väsimusest tulenev varieeruvus pikkade vahetuste korral. Kalibreeritud robotrakk õmbluste jälgimise ja standardiseeritud kulumaterjalide haldamisega jääb järjepidevalt alla 1%. Robotoperatsioonide jääkdefektid tulenevad tavaliselt kinnitusdetailide joondamise valesti paigutamisest (mida lahendatakse õmbluste jälgimise abil) või valedest traadipartiidest, mis on pigem kulumaterjalide haldamise kui roboti probleem.
Vanaraua kokkuhoid praktikas
Töökoda, kus keevitatakse päevas 400 keevisliidet 6% defektimääraga, tekitab iga päev 24 defekti. 75 dollari suuruse keskmise ümbertöötlemiskuluga (mõõdukas keerukus, protsessi käigus tabatud) on see umbes 450 000 dollarit aastas. Sama mahu robotdefektide määra langetamine 0.8%-ni vähendab numbrit 56 000 dollarini, mis on 394 000 dollari suurune aastane kokkuhoid ja mida saab eraldiseisva investeeringutasuvuse reaarana käsitleda enne tööjõu või läbilaskevõime kasvu arvestamist. Töökodades, mis keevitavad vastavalt standardile AWS D1.1 või EN 1090, vähendab järjepidev alla 1% defektimäära ka nõutavate NDT kontrollide sagedust, mis on edasine kulude kokkuhoid, mis on oluline, kuid raskem eelnevalt kvantifitseerida.
Tööjõukulude arbitraaž: keevitajate turg 2026. aastal
Ameerika Keevitusühingu keevitajate puuduse väljavaate 2024 kohaselt on Ameerika Ühendriikides prognoositav puudujääk enam kui 330 000 kvalifitseeritud keevitajat aastaks 2028Puudus on juba praegu nähtav: 2025. aastal on sertifitseeritud keevitaja mediaanpalk USAs 48 000–58 000 dollarit aastas, kusjuures täiskoormusega tööjõukulud on paljudes piirkondades 67 000–93 000 dollarit keevitaja kohta aastas. Praktikas teatavad suure nõudlusega tööstusklastrite töökojad, et sertifitseeritud AWS D1.1 keevitaja palkamise ettevalmistusaeg on kolm kuni üheksa kuud. See vabade ametikohtade maksumus (tootmisvõimsuse vähenemine vaba ametikoha ajal) on reaalne, kuid ametlikes investeeringutasuvuse mudelites ilmneb see harva.
Robotioperaatori majandusteadus
Üks koolitatud operaator juhib tavaliselt kahte kuni nelja kambrit. See roll (seadmete laadimine, kulumaterjalide jälgimine, programmide haldamine, hoolduse kutsumine) ei nõua sertifitseeritud keevitusvolitusi. Koormatud ühikutega aastased kulud on ligikaudu 46 000–54 000 dollarit operaatori kohta, võrreldes sertifitseeritud keevitaja 67 000–93 000 dollariga. Kahe kambriga seadme puhul, mis asendab kahte keevitajat, on aastane tööjõu kokkuhoid enne läbilaskevõime või kvaliteedi paranemist ligikaudu 110 000 dollarit. Viie aasta jooksul ületab see tööjõu erinevus ainuüksi keskmise taseme kambri investeeringute maksumuse.
Kõrvalhüved, mis esialgses investeeringutasuvuse mudelis harva esinevad
Kolm täiendavat eelist omavad reaalset majanduslikku kaalu, kuid need jäetakse esmase investeeringutasuvuse arvutustest tavaliselt välja. Esiteks saab robotkamber töötada teises või kolmandas vahetuses minimaalse järelevalve all või ilma vahetuste diferentseerimiseta. Praeguses tööturul suudavad vähesed töökojad komplekteerida terve öövahetuse keevitusmeeskonna, seega on võime töötada 16–22 tundi tootmist ühe kapitalivaraga tõeline läbilaskevõime ökonoomsuse kordaja. Teiseks logivad robotkamberid konstruktsioonisertifitseerimise standardite (AWS D1.1, AWS D1.5, ASME IX jagu või EN 1090) järgi töötavate valmistajate jaoks automaatselt iga keevitusparameetri (pinge, voolutugevus, liikumiskiirus, traadi etteandekiirus). Praktikas võivad nende standardite järgi töötavad kamberid vähendada tootmispartii kohta vajaliku radiograafilise või ultraheli NDT sagedust, mis on otsene kulude kokkuhoid. Kolmandaks lihtsustab suitsu tekitamise koondamine fikseeritud, suletud robotkambrisse ventilatsioonitehnikat ja vähendab töötajate arvu, kes vajavad OSHA 29 CFR 1910.1000 kohaselt meditsiinilist järelevalvet.
Omandi kogukulu seitsme aasta jooksul
Tasuvusaeg on lühike ülevaade; kogukulu (TCO) on tervikpilt. Seitsmeaastase eluea jooksul koguneb keskmise tasemega elemendi tegevuskuludeks 180 000 dollarit umbes 296 000 dollarit: umbes 74 000 dollarit hoolduseks (5–7% aastastest investeeringutest), 126 000 dollarit tarbekaupadeks (traat, gaas, otsad, pihustid), 59 500 dollarit energiakuludeks (keskmine koormus 18–22 kW) ja 37 000 dollarit varuosade reserviks. Seitsmeaastane kogukulu (TCO) on ligikaudu 476 000 dollarit, mis on ligikaudu 2.0–2.5 korda suurem kui esialgsed investeeringute kulud. Lineaarsete rööbaste ja tehisintellekti nägemisega sambatasandi elemendid kalduvad kõrgema otsa poole.
Seevastu kaks oskuslikku keevitajat, kelle koormus on 80 000 dollarit kumbki, koguvad seitsme aasta jooksul enne ümbertöötamist, ületunde ja värbamist 1 120 000 dollarit tööjõukulusid. Raku 476 000 dollari suurune seitsmeaastane kogukulu on ainuüksi tööjõu arvelt 644 000 dollari suurune netokokkuhoid.
Töötasuvuse kalkulaator: 16-meetrine keevitustöökoda, 4 keevitajat, 2 vahetust
Järgmises näites kasutatakse ülaltoodud raamistikku tüüpilise keskmise suurusega töökoja jaoks. Kõik arvud on illustratiivsed; asendage need oma palgaandmete, osade mahtude ja integraatorite pakkumistega.
Sisendid: 4 keevitusaparaati (laadimisega 80 000 dollarit igaüks = kokku 320 000 dollarit aastas), töö kahes vahetuses, 192 000 keevisliidet aastas, defektimäär 6% keskmise ümbertöötlemiskuluga 75 dollarit (864 000 dollarit aastane ümbertöötlemiskulu), kaks keskmise hinnaklassiga keevitusaparaati keskmisega 170 000 dollarit = kokku 340 000 dollarit kapitalikulusid, üks operaator asendab nelja keevitusaparaati (laadimisega 50 000 dollarit aastas).
Aastane kokkuhoid: Tööjõu kokkuhoid 270 000 dollarit (320 000 dollarit miinus 50 000 dollarit operaatorikuludest) + ümbertöötlemise vähenemine 374 000 dollarit (langeb 6%-lt 0.8%-le 192 000 liite puhul hinnaga 75 dollarit) + konservatiivne läbilaskevõime kasv 87 000 dollarit = 731 000 dollarit aastas.
Tasumine: 340 000 dollarit ÷ 731 000 dollarit = 5.6 kuud püsiseisundis. Kui arvestada realistlikku 90-päevast kasutuselevõtuperioodi 60% püsiseisundi toodangu juures, lisandub umbes 5 kuud, mis annab 10–11 kuu tagasimakseaeg selle kahe vahetuse ja töökambriga stsenaariumi jaoks. Interact Analysis Welding Cell Market 2025 andmetel on kahes vahetuses töötamine nüüd Põhja-Ameerikas ja Euroopas uute robotkeevituskambrite paigaldamise domineeriv konfiguratsioon, mistõttu tasuvusnäitajad on ühe vahetuse ja töökambritega võrreldes nii järsult kokku surutud.
Keevituskambri investeeringutasuvust kahjustavad riskifaktorid
Enamiku robotkeevituskambri investeeringutasuvuse puudujääkide põhjuseid, mida valdkonnas täheldatakse, on neli riskitegurit.
Suure seguga toorikute keerukus. Töökojad, kus on kuus üle 40 aktiivse detailinumbri, seisavad silmitsi programmeerimiskuludega, mis võivad lühikeste tootmispartiide puhul tsükliaja kasvust 30–60% võtta. Võrguühenduseta programmeerimistarkvara vähendab seda koormust, kuid lisab esialgsele eelarvele 15 000–35 000 dollarit. Suure seguga töökojad peaksid enne lepingu sõlmimist modelleerima realistlikku programmeerimisaega detailide kohta ja lisama selle tasuvusarvutustesse.
Kasutuselevõtu kaldtee aeg. Esialgse detailide programmiteegi kirjutamine, keevitusprotseduuride kvalifitseerimine ja operaatorite koolitamine võtab keskmise tasemega tootmisüksuse puhul tavaliselt neli kuni kaksteist nädalat. Selle perioodi jooksul ei genereerita tootmisinvesteeringuid. Konservatiivsed mudelid lisavad kaheteistkümnenädalase tõusuperioodi 50% püsiseisundi säästu juures, mis on lihtsa tasuvusaja arvutuse kohaselt umbes viis lisakuud.
Integraatori teostuse kvaliteet. Kinnitusvahendite disainil, kaablihaldusel, programmi arhitektuuril ja ohutussüsteemi kasutuselevõtul on kambri tööajale ja saavutatud tsükliajale tohutu mõju. Valige integraatorid sarnase detaili keerukusega keevituskambripõhiste viidete põhjal, mitte ainult roboti kaubamärgi tuntuse või kataloogihinna põhjal.
Varuosad ja välitugi. Kaugemates piirkondades või eksporditurgudel asuvate töökodade jaoks võivad kahe- kuni neljanädalase tarneajaga laost otsa saamata varuosad muuta väikese vea mitmenädalaseks tootmiskaoks. Välitööde võrgustiku sügavus on õigustatud kulutegur: tarnijad, kellel on riigisisene tehniline tugi ja piirkondlikud laoseisud, pakuvad oluliselt paremat müügijärgset majandust. Näiteks EVST-l on välitööde suutlikkus enam kui 100 riigis, pakkudes piirkondlikke varuosi, mis on suunatud 24–72-tunnisele kohapealsele reageerimisele kaetud turgudel, mis on oluline eristav tegur Kagu-Aasia, Lähis-Ida või Ida-Euroopa ostjate jaoks, kus juurdepääs originaalseadmete tootjate teenustele võib olla tõeline kitsaskoht.
OEM-maastik: kes pakub mitmetasandilisi keevituskambrisüsteeme
Robotkeevitusrakkude turg hõlmab kõiki kolme tasandit. FANUC, ABB ja KUKA on juhtivad ettevõtted globaalselt sertifitseeritud pakettide ja otseste autotööstuse originaalvaruosade tootjatega (OEM). Yaskawa Motomanil on tugev positsioon kaarkeevitusrakendustes, pakkudes keevitamiseks optimeeritud mudeleid ja integreeritud toiteallikaid. ESTUN on laiendanud oma keskmise taseme tooteportfelli konkurentsivõimeliste pakkumistega arenevatele turgudele, mis on suunatud teise taseme tarneahelatele.
EVST on positsioon, mida tasub kaaluda keskmise ja sambataseme ostjate jaoks, kes seavad esikohale võtmed kätte integreerimise võimekuse ja müügijärgse väliteeninduse. Robotplatvorm hõlmab kogu kandevõime spektrit alates koostööl põhinevatest kandevõimetest kuni raskeveokite tööstuslike käepidemeteni ning selle keevituskambri konfiguratsioonid (sealhulgas mitmejaamalised paigutused EVS-SWP ja EVS-DWP positsioneeride seeriate ning valikulise lineaarrööpaga) toetavad skaleeritavat arhitektuuri, mis võimaldab algtaseme paigaldistel aja jooksul kasvada sambataseme võimekuse suunas. EVST kambritel on IATF16949 autotööstuse tootmissertifikaadid ning CE, SGS ja TUV kolmandate osapoolte sertifikaadid, mis muudavad need autotööstuse tarneahela kvalifitseerimiseks sobivaks. Ettevõte ekspordib oma tooteid enam kui 100 riiki ja haldab välitehniliste seadmete dispetšeriteenust, mis on oluline müügijärgne eristaja ostjatele turgudel, kus kohalik OEM-teenindus on õhuke.
IFR World Robotics 2025 aruande kohaselt moodustab keevitamine ligikaudu 23% kõigist tööstusrobotite paigaldustest kogu maailmas. OEM-ide võrdlemisel küsige paigaldusreferentse just oma tööstusharu ja detaili keerukuse kohta (mitte üldist tööaja statistikat).
Korduma kippuvad küsimused: robotkeevituskambri investeeringutasuvus
Kui kiiresti ma saan oma robotkeevituskambri eest raha tagasi?
Üks vahetus: 12 kuni 22 kuud. Kaks vahetust: 8 kuni 14 kuud. Selles artiklis esitatud näide (4 keevitajat, 2 elementi, 2 vahetust) jõuab 10 kuni 11 kuuni pärast 90-päevast kasutuselevõtuperioodi. Kaare sisselülitusaja saavutamine, teie praegune defektide määr ja kohalikud keevitajate palgad on kolm muutujat, mis arvu kõige enam mõjutavad.
Mis on keevituskambri investeeringutasuvuse mudeli kõige riskantsem eeldus?
Keevitusaja pikenemine suure seguga tootesarja puhul. 70–85% keevitusaja näitaja kehtib stabiilsete, korduvate osade perekondade kohta. Töökojad, mis toodavad rohkem kui 30–40 osa nädalas ja millel on sagedased vahetused, peaksid modelleerima 50–60% keevitusaega ja lisama tasuvusaja hinnangutesse 15–20% puhvri, et arvestada programmeerimiskulude ja kinnitusdetailide vahetamise ajaga.
Kas robotkeevituselementidele on saadaval finantseerimis- või liisinguvõimalused?
Jah. Enamik integraatoreid ja originaalseadmete tootjaid pakuvad 36–60-kuulist seadmete finantseerimist või kasutusrendilepinguid kommertslaenude võrdlusalustel. Kasutusrendilepingute puhul ei kajastu vara bilansis. Küsige konkreetselt jääkväärtuse struktuuride kohta, kui plaanitakse uuendada viie aasta jooksul.
Kas ma saan hiljem algtaseme moodulilt sambataseme moodulile üle minna?
Jah, eelnevate disainivalikutega: avatud arhitektuuriga kontroller, vaba sisend-/väljundvõimsus, juhtmed lisatelgede jaoks, eemaldatavad korpuse paneelid. Peamine füüsiline piirang on põrandapind; sammastega paigutus vajab tavaliselt 40–60% rohkem pinda kui algtaseme paigutus.
Kas robotkeevituse investeeringutasuvus toimib väikesemahuliste ja suure segakasutusega töökodade puhul?
Jah, aga peamine tegur nihkub tsükliaja kokkuhoiust defektide määra vähendamisele ja tööjõu järjepidevusele. Võrguühenduseta programmeerimistarkvara, modulaarne kinnitusdetailide süsteem ja tehisintellektil põhinev õmbluste tuvastamine vähendavad detailide programmeerimise kulusid. Töökojad, kus on mõistliku mahuga alla 20 aktiivse detaili kuus, tasuvad oma investeeringu tavaliselt siiski 14–24 kuuga. Vaata robotkeevituse täielik juhend (2026) tootmistüübi järgi lahtri projekteerimise juhiste saamiseks.
Seotud lugemine
- Robotkeevituse täielik juhend (2026): sambaartikkel, mis käsitleb protsesside valikut, lahtri kujundamist ja rakenduste kaardistamist
- 10 parimat keevitusrobotite kaubamärki 2026. aastalOEM-i võrdlus punktisummaga integratsioonitoe, kandevõime vahemiku ja piirkondliku teenuse ulatuse lõikes
- Robotkeevituskambri ehitamine: paigutuse kontroll-leht (2026)põrandaplaan, turvapiirded, kommunikatsioonid ja inventari projekteerimise kaalutlused
- Robotkeevitus autotööstuses: standardid ja juhtumiuuringud (2026)AWS D1.1, EN 1090 ja IATF16949 kvaliteedisüsteemi nõuded
- Robotkeevituskambri komponendid ja integreerimine (2026)positsioneerid, õmbluste jälgimisseadmed, traadi etteandjad ja kontrolleri arhitektuur
Väljaminevad viited:
American Welding Society (AWS)keevitajate tööjõu andmed ja sertifitseerimisstandardid
Rahvusvaheline robootikaliit (IFR)Maailma robootika 2025. aasta aruanne
ISO 10218 seeriatööstusrobotite ohutusstandardid
Viimati uuendatud: 7. mail 2026