
Liigesed on kõik, mis puudutab robotkäte liigutusi. Ilma liigenditeta on teil ainult sirge metallvarras, mis ei saa liikuda üheski suunas ega väänduda. Mis puutub robotkätesse, siis liigeste arv määrab, kui tõhus kogu konstruktsioon oleks.
Vaatleme erinevat tüüpi liigendkonstruktsioone, nende toimimist, eeliseid ja piiranguid, mis neil võivad olla ning kuidas neist parimat kasu saada. Kui olete mõelnud oma tootmisprotsessi automatiseerimisele ja pole kindel, mida edasi teha, siis mõistke liigeste kujundused võib anda teile ülevaate, millega edasi minna.
Roboti liigesed selgitatud
Allikas: Pinterest
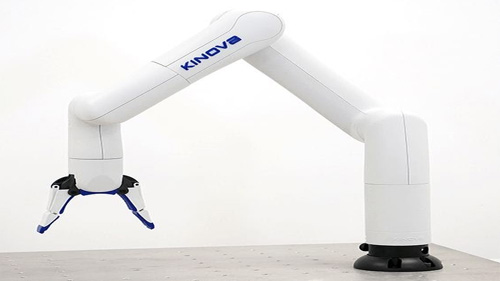
Liigesed viitavad robotkäe mis tahes liikuvatele osadele ja kuna need masinad on loodud inimkätt silmas pidades, on normaalne näha, et neil on mitu liigendit, mis annab neile vabaduse liikuda nii palju kui vaja.
Optimaalse funktsionaalsuse tagamiseks peab iga liigend töötama iseseisvalt, kuid samal ajal sujuvas koostöös teisega. Nii on robotkäsi võimeline pöörlema, liikudes samal ajal üles-alla. Lühidalt öeldes ei saa robotkäsi töötada ilma liigesteta ja minimaalselt, mis ühel korralikul tööstuslikul robotkäel võib olla, on kaks liigest. Mida suurem on liigeste arv, seda usaldusväärsem on robotkäsi.
Enamikul juhtudel nimetatakse neid liigeseid telgedeks ja need on robotkäe töötamise määramisel olulised. Liigendite taga oleva mehhanismi mõistmine on parim viis saada rohkem teavet iga roboti moodustava komponendi toimimise kohta.
Liigeste tüübid
Allikas: Pinterest
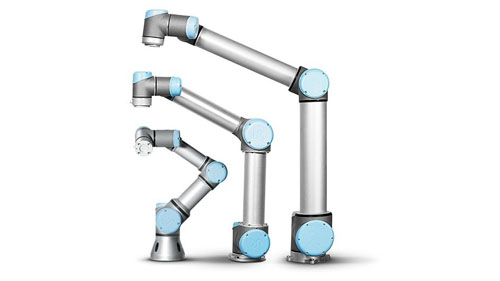
Igas robotkäes on umbes 5 tüüpi liigeseid. Iga liigend on ette nähtud konkreetse funktsiooni jaoks ja nende ümberlülitamine mõne muu rolli jaoks ilma nõuetekohase kalibreerimiseta võib põhjustada kahjustusi.
Lineaarsed liigesed: neid nimetatakse ka paralleelseteks liigesteks, mille liikumise määravad külgmised liikumised iga kord, kui käsi mingile tegevusele jõuab. See viib spetsiaalse liikumiseni, mida nimetatakse translatsiooniliseks liikumiseks, mida saab kõige paremini näha kolbide liikumisel. Lineaarliigendid on üsna võimsad ja neid saab kasutada robotkätes, mis saavad hakkama raske tööga vali ja aseta robotid, Teiste hulgas.
Väänduvad liigendid: see on liigend, mis kasutab liigutuste tekitamiseks pöörlevaid liigutusi. Liikumine toimub pöörlemistelje suhtes, mis on otse sisend- ja väljundlüli telgedega risti. Neid nimetatakse ka t-liigenditeks ja neid kasutatakse tavaliselt puurimisrobotite jaoks, mis peavad kõvadele pindadele aukude löömiseks suurel kiirusel keerduma ja pöörlema.
Ortogonaalsed liigendid: need on robotkäe liigendid, mille liikumine toimub väljund- ja sisendlinkidel. Tavapäraselt öeldes on see libisev liikumine, mis on translatiivne ja töötab liigeste lineaarse paigutusega. Selles seadistuses on väljundlink sisendlingiga otse risti ja see on põhjus translatsioonilise libisemise taga, mis käivitub, kui robotkäe ellu ärkab.
Pöörlevad liigendid: neil on pöörlev liikumine kahe lüli vahel, mille sisendlingi telg on pöörlemisteljega paralleelne, nagu ka ülejäänud, millel on kalduvus olla risti. Pöörlevat liigendit, mida nimetatakse ka V-liigendiks, on lihtne segi ajada keerdliigendiga, kuid nende rakendused on tootmisruumis metsikult erinevad.
Pöörlevad liigendid: need liigendid sobivad kõige paremini robotmanipulaatorite jaoks, kuna nende liigutused on eriti täpsed. Liikumised käivitatakse telgede pöörlemisel, mis on risti sisend- ja väljundlinkide telgedega. Populaarselt tuntud r-tüüpi liigenditena on pöördliigend tüüp, mida leiate kiiretes robotite seadistustes, mis seavad esikohale täpsuse ja kiiruse.
Robotrelvade liigeste eelised ja piirangud
Allikas: Pinterest
Ükskõik kui head nad oma tegemistes ka pole, pole robotkäed veatud. Kuna tegemist on mehaanilise seadmega, on teatud kasutusläve saavutamisel mõned mehaanilised talitlushäired normaalne. Järgnevalt on toodud robotliigeste eelised ja piirangud.
kasu
Need võimaldavad liikumisvabadust ja see teebki itööstusrobotid väga mitmekülgne. Lihtne programmeerimise muudatus võib muuta keevitusroboti värvimisrobotiks, ilma et oleks vaja uut ostma.
Liigesed annavad robotile struktuuri, mis omakorda muudab selle hõlpsaks neid parandada ja hooldada. Kui rike ilmneb, on metsikute oletuste tegemise asemel lihtne seda liigendini jälgida.
Liigesed on paindlikud ja see annab robotkätele võimaluse seda teha keerake ja keerake, pöörlema, üles ja alla minema. Ilma nende liigutusteta pole robotkäsi midagi muud kui kallis rämps.
Piirangud
Liigesed on pidevatest liikumistest tingitud nõrkuskohad. Tekkiv kulumine on koht, kus suurem osa tööstusrobotite tekitatud kahjudest saab alguse. See on vältimatu; parim, mida saab teha, on sellega edasi lükata.
Ühenduse parandamine või asendamine on kulukas, eriti kui te ei asu algse tootja läheduses. Ühilduva asenduse leidmine on raske ja see võib tootmisruumi rööpast välja lüüa, kuna midagi ei saa toimuda isegi siis, kui üks osa on puudu.
Järeldus
Robotliigendid on automatiseerimise oluline osa. Mida aeg edasi, seda lihtsam on tootjatel automatiseerimisele üle minna, sest projekteeritakse paremate liigenditega roboteid. Kui soovite minna samale marsruudile, kuid ei tea, kust alustada, vaadake meie veebisaitija leiate kogu teabe, mida vajate õige valiku tegemiseks.